
EVST Yayın Kurulu tarafından · Son güncelleme: 1 Haziran 2026
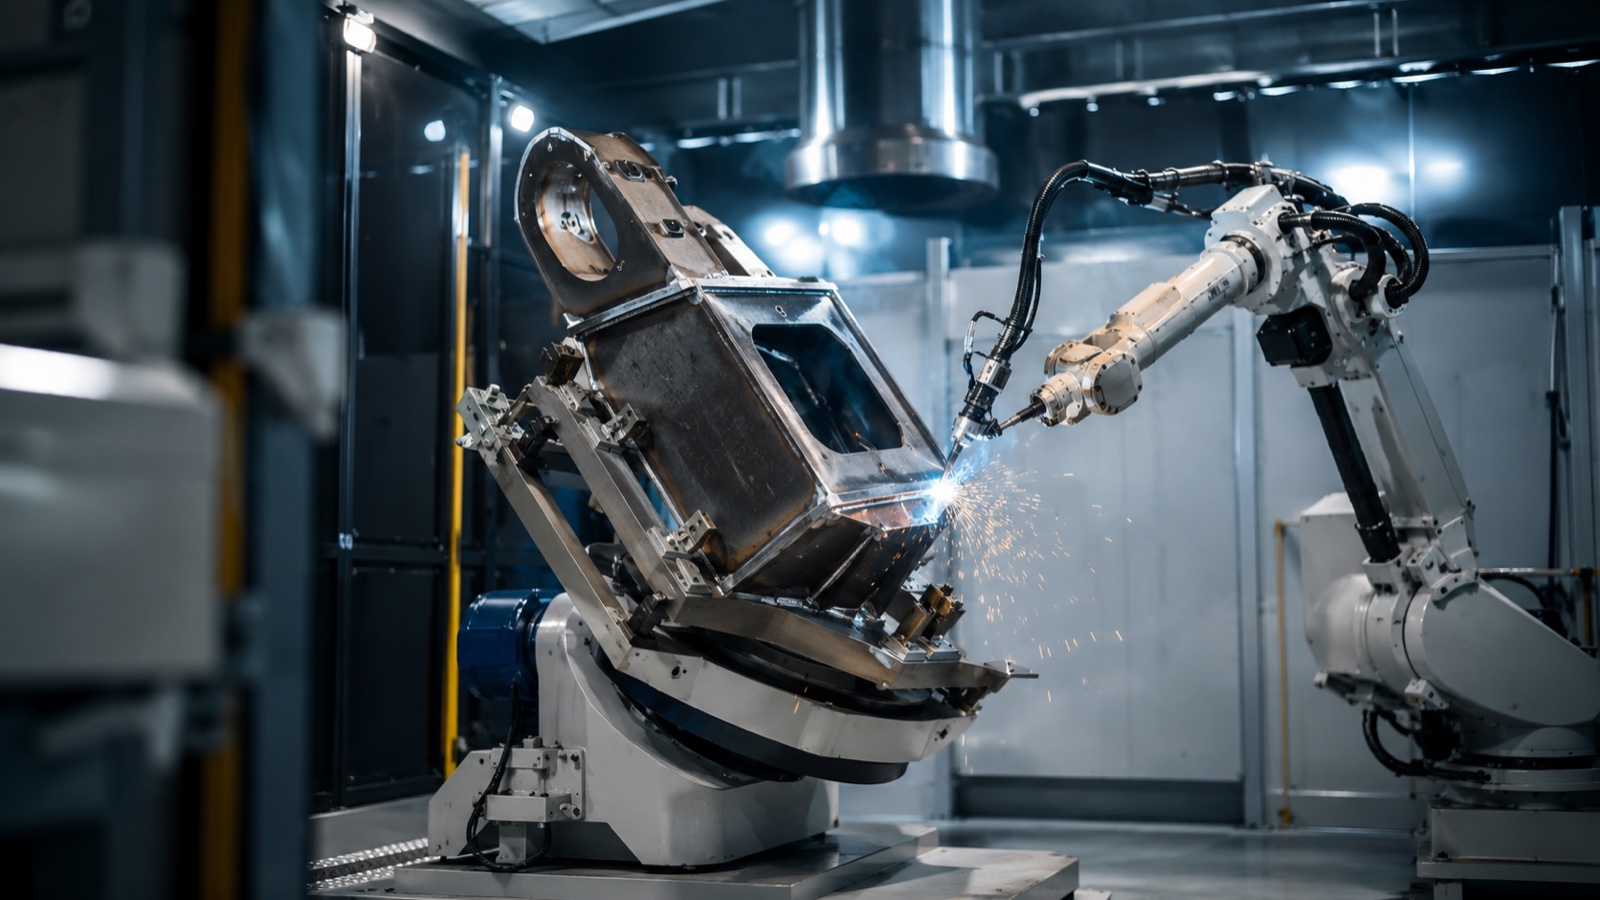
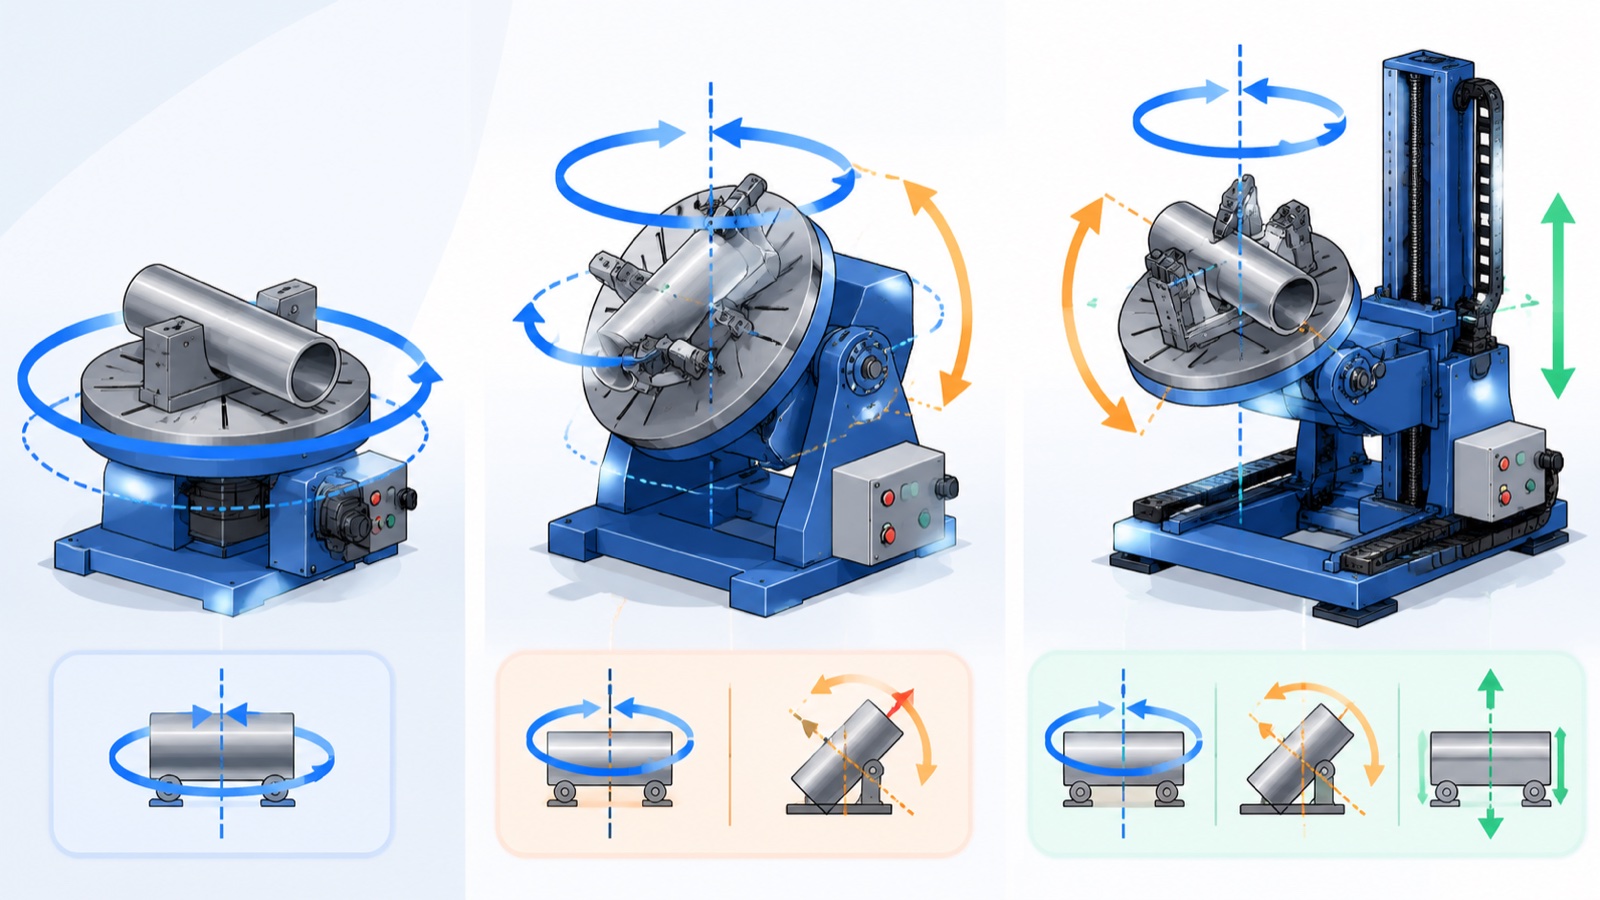
Kaynak pozisyonlayıcı, kaynakların en yüksek hız ve kaliteye sahip olduğu düz konumda kalması için iş parçasını döndüren veya eğen, motorlu bir fikstürdür. Hareket, eksen sayısı ile belirlenir: tek eksenli bir pozisyonlayıcı tek bir eksende döner, 2 eksenli bir pozisyonlayıcı eğim ekler ve 3 eksenli bir pozisyonlayıcı iki eğim veya kaldırma eksenini dönüşle birleştirir. Bunlar arasında seçim yapmak, parça geometrisine, ağırlığına ve farklı düzlemlerde bulunan kaynak dikişlerinin sayısına bağlıdır.
Kaynak Pozisyonlayıcısı Gerçekte Ne İşe Yarar?
Hem manuel hem de robotik kaynak makineleri, kaynak yeri düz olduğunda ve erimiş kaynak havuzu yerçekimi yardımıyla sabit bir konumda bulunduğunda en hızlı şekilde çalışır. Bir konumlandırıcı, kaynak makinesini veya robot kolunu zor açılara ulaşmaya zorlamak yerine, her bir kaynak dikişini bu konuma getirir. Sonuç olarak daha tutarlı nüfuz, daha az hata ve daha kısa işlem süreleri elde edilir.
Amerikan Kaynak Derneği'nin yayınladığı kılavuza göre, kaynak kalitesi ve ilerleme hızı düz pozisyonda en yüksektir ve bağlantılar yatay, dikey ve baş üstü pozisyonlara doğru hareket ettikçe düşer. Mümkün olduğunca çok kaynağı bu elverişli aralıkta tutmak için bir pozisyonlayıcı mevcuttur. Robotik hücrelerde, pozisyonlayıcı aynı zamanda hareket sisteminin bir parçası haline gelir: eksenleri robotla koordine edilebilir, böylece parça ve kaynak torcu tek bir sürekli kaynak sırasında birlikte hareket eder.
Tek Eksenli, 2 Eksenli ve 3 Eksenli: Temel Farklar
Pratik fark, serbestlik derecelerindedir; bu da bir parçanın kaç yüzünü yeniden sabitleme yapmadan kaynak makinesine yönlendirebileceğinizi belirler.
| Menşei | Eksenler / hareket | Uygun | Tipik sınırlama |
|---|---|---|---|
| Tek eksenli | 1 (bir eksen etrafında dönme) | Yuvarlak veya simetrik parçalar: miller, flanşlar, boru makaraları, tamburlar | Eğim yapılamaz; uç yüzlerdeki dikişler düz konumda kalmaz. |
| 2 eksenli | 2 (döndürme + eğme) | Döndürme ve eğme gerektiren braketler, çerçeveler, yapısal kaynaklı parçalar. | Çok yüksek veya çok derin kutu kesitlerinde erişim sınırlıdır. |
| 3 eksenli | 3 (döndürme + eğme + kaldırma veya ikinci eğme) | Birden fazla düzlemde dikişlere sahip karmaşık yapılar | Daha yüksek maliyet ve daha fazla programlama ve kalibrasyon çabası |
Tek eksenli bir ünite, esasen dönel bir cisim olan her şey için temel iş gücüdür. Bir eğim ekseni eklediğinizde, bir parçanın hem dönmesi hem de eğilmesi gereken yapısal imalatın geniş orta alanını kapsarsınız. Üçüncü bir eksen, ancak parçalar gerçekten üç boyutlu olduğunda ve yeniden sabitleme maliyeti ek eksenden daha fazla olduğunda kendini amorti eder.
Doğru Eksen Sayısını Nasıl Seçersiniz?
Pratikte, çoğu seçim üç soruyla belirlenir:
- Dikiş yerleri nerede? Eğer her kaynak noktası tek bir daire üzerinde yer alıyorsa, tek eksenli bir konumlandırıcı yeterlidir. Birden fazla düzlemde yer alan kaynak dikişleri ise 2 veya 3 eksene yöneliktir.
- Parça ne kadar ağır ve ne kadar dengeli? Merkezden uzak yükler, konumlandırıcının dişli mekanizmasının ve frenlerinin yalnızca nominal kütlesiyle değil, güvenli bir şekilde tutması gereken devrilme momentleri oluşturur.
- Konumlandırıcı bir robotla koordinasyon sağlıyor mu? Koordineli hareket, robot kontrol ünitesinin senkronize olarak sürebileceği eksenlere ihtiyaç duyar; bu da bağımsız bir döner tabla yerine entegre 2 ve 3 eksenli üniteleri tercih etmeyi sağlar.
Sektör gözlemlerine göre, en yaygın teknik özellik hatası, yükün ağırlık merkezini ve dönüş yarıçapını göz ardı ederek yalnızca nominal taşıma kapasitesine göre satın alma yapmaktır. Merkezde, kompakt 1000 kg'lık bir kütle için derecelendirilmiş bir konumlandırıcı, eksenden uzakta asılı 600 kg'lık bir yük ile güvenli olmayabilir. EVST de dahil olmak üzere saygın üreticiler, tam da bu nedenle, nominal taşıma kapasitesinin yanı sıra yük momenti ve ağırlık merkezi grafiklerini de yayınlamaktadır.
Okuma Yükü ve Doğruluk Sayıları
Pozisyonlama cihazı veri sayfalarında iki rakam öne çıkıyor ve her ikisi de incelenmeyi hak ediyor.
Yükünü Belirli bir ağırlık merkezindeki maksimum iş parçası kütlesidir. Üreticiler, dişli kutusu, rulmanlar ve frenin en kötü durum momentine göre boyutlandırılması nedeniyle aynı modeli çeşitli yük kademelerinde sunmaktadır. Örneğin, EVST'nin tek eksenli ve çift eksenli kaynak pozisyonlayıcıları, birkaç yüz kilogramdan 5000 kg'a kadar iş parçası kapasitesi kademelerinde sunulmaktadır, böylece alıcı, aşırı özellik belirlemek yerine üniteyi parçaya uygun hale getirebilir.
Tekrarlanabilirlik Konumlandırıcının komut edilen açıya ne kadar hassas bir şekilde geri döndüğünü ifade eder; bu genellikle iş yüzeyinde milimetre cinsinden veya ark dakikası cinsinden ifade edilir. Robotik kaynak için, boyut ve yük kademesine bağlı olarak ±0.06 ila ±0.25 mm aralığında tekrarlanabilirlik yaygındır ve daha sıkı olması otomatik olarak daha iyi anlamına gelmez: kaynak torçunun her döngüde eklemi bulabilmesi için kaynak toleransının çok altında olması yeterlidir.
Üretici mühendislik verilerine göre, daha büyük ve daha ağır konumlandırıcı kademeleri genellikle biraz daha gevşek bir tekrarlanabilirlik değerine sahiptir çünkü kütle ve yapısal sapma, sertlikten daha hızlı artar. Bu denge normaldir ve bu nedenle yük kapasitesi ve tekrarlanabilirlik her zaman birlikte değerlendirilmelidir.
Konumlandırıcı, Robot ve Ray Tek Bir Sistemde
Modern bir kaynak hücresinde konumlandırıcı nadiren tek başına çalışır. Genellikle kaynak robotu ve doğrusal bir ray da içerebilen koordineli bir hareket grubunun bir elemanıdır. Robot dikişe ulaşır, konumlandırıcı dikişi düz tutmak için parçayı yönlendirir ve ray, uzun veya birden fazla iş parçası için çalışma alanını genişletir. Doğrusal eksenin nasıl yer aldığına dair ayrıntılı bilgi için, ilgili kılavuzumuza bakın. robot 7. eksen doğrusal rayları ve yer raylarıVe bizim Robotik kaynaklama hakkında kapsamlı kılavuz Hücrenin genel görünümü için.
Koordineli hareket, gerçek bir robotik konumlandırıcıyı basit bir döner tabladan ayıran şeydir. Robot kontrol ünitesi konumlandırıcı eksenlerini hareket ettirdiğinde, sistem durup, indeksleme yapıp ve yeniden başlatmak yerine, kavisli bir dikiş boyunca optimum kaynak-iş parçası açısını tek geçişte koruyabilir. EVST, bu tür entegrasyon için EVS-SWP tek eksenli ve EVS-DWP çift eksenli konumlandırıcılarını üretir ve anahtar teslimi bir tedarikçi olarak robotu, konumlandırıcıyı ve rayı sahada eşleştirilecek ayrı parçalar yerine tek bir devreye alınmış hücre olarak teslim eder.
Güvenlik ve Standartlar
Pozisyonlayıcılar ağır kütleleri hareket ettirdiğinden, koruma ve kontrol güvenilirliği kaynak kalitesi kadar önemlidir. ISO 10218 ve endüstriyel robot sistemleri için destekleyici ISO/TS 15066 kılavuzuna göre, pozisyonlayıcı ve hareket mekanizması da dahil olmak üzere tüm hücre, pozisyonlayıcının tüm hareket alanını kapsayan koruma, kilitleme ve acil durdurma sistemleriyle birlikte tek bir makine olarak risk değerlendirmesine tabi tutulmalıdır.
Herhangi bir pozisyonlayıcıda onaylanması gereken pratik güvenlik özellikleri arasında, güç kaybında yükü kilitleyen arıza emniyetli tutma frenleri, tanımlanmış yük momenti limitleri ve operatörler robot başka bir yerde kaynak yaparken parçaları yükledikleri durumlarda, insanların aktif bölgeden uzak tutulmasını sağlayan çift istasyonlu veya bariyer düzenlemesi yer almaktadır. EVST pozisyonlayıcıları CE, SGS ve TUV üçüncü taraf sertifikalarıyla birlikte gönderilir ve şirketin saha mühendisleri 100'den fazla ülkede sistemleri yerinde devreye alarak güvenlik tasarımının fabrikadan müşteri katına kadar tutarlı kalmasını sağlar.
Sıkça Sorulan Sorular
Tek eksenli ve çift eksenli kaynak pozisyonlayıcı arasındaki fark nedir?
Tek eksenli konumlandırıcı, iş parçasını tek bir eksen etrafında döndürür; bu da şaftlar, flanşlar ve boru makaraları gibi yuvarlak veya simetrik parçalar için uygundur. İki eksenli konumlandırıcı ise bir eğim ekseni ekleyerek parçayı hem döndürebilir hem de eğebilir. Bu sayede, çeşitli düzlemlerdeki dikişleri düz kaynak pozisyonuna getirebilir; bu nedenle iki eksenli üniteler yapısal ve braket imalatında yaygındır.
Üç eksenli pozisyonlama cihazına ne zaman gerçekten ihtiyacım olur?
Üç eksenli bir pozisyonlayıcı, bir parçanın gerçekten üç boyutlu olduğu, kaynak dikişlerinin birden fazla düzlemde bulunduğu ve kaynaklar arasında yeniden sabitlemenin ek eksenden daha fazla zaman alacağı durumlarda haklıdır. Daha basit parçalar için, tek veya iki eksenli bir ünite, daha düşük maliyetle ve daha az programlama ile aynı düz pozisyon avantajını sağlar.
Konumlandırıcı taşıma kapasitesi ile ağırlık merkezi arasındaki ilişki ne kadar önemli?
Her ikisi de önemlidir ve ağırlık merkezi genellikle sınırlayıcı faktördür. Belirli bir kütle için derecelendirilmiş bir konumlandırıcı, yükün eksene yakın olduğunu varsayar. Merkezden uzak veya çok fazla çıkıntılı bir yük, ünitenin belirtilen taşıma kapasitesinin altında bile, derecelendirmesini aşabilecek bir dönme momenti yaratır. Her zaman sadece başlıkta belirtilen taşıma kapasitesi rakamına değil, yük-moment ve ağırlık merkezi tablolarına da bakın.
Kaynak pozisyonlayıcısı robotla senkronize edilebilir mi?
Evet. Konumlandırıcı eksenleri robot kontrol ünitesi tarafından koordineli bir hareket grubu olarak sürüldüğünde, parça ve kaynak torcu birlikte hareket ederek, tek geçişte kesintisiz bir kaynak dikişi boyunca ideal kaynak açısını korur. Bu, entegre bir robotik konumlandırıcının bağımsız bir indeksleme döner tablasına göre en büyük avantajıdır.
Kaynak pozisyonlayıcıları hangi yük taşıma aralığını kapsar?
Ticari kaynak pozisyonlayıcıları, yaklaşık 100 kg'dan birkaç tona kadar iş parçası kapasitesine sahiptir. Örneğin, EVST'nin ürün yelpazesi, birkaç yüz kilogramdan 5000 kg'a kadar tek eksenli ve çift eksenli üniteleri kapsar ve her model için birden fazla yük kapasitesi kademesi bulunur, böylece ünite aşırı kapasite yerine parçaya uygun şekilde eşleştirilebilir.
Yazar Hakkında: Bu kılavuz EVST Yayın Kurulu tarafından hazırlanmıştır. EVST (EVS TECH CO., LTD), 2018 yılında kurulan, Chengdu merkezli bir robotik üreticisidir ve 100'den fazla ülkeye ihraç edilen endüstriyel robotlar, işbirlikçi robotlar, kaynak pozisyonlayıcıları ve doğrusal raylar üretmekte olup CE, SGS ve TUV üçüncü taraf sertifikalarına sahiptir.
Son güncelleme: 1 Haziran 2026. Belirtilen özellikler, sektör ve üretici aralıklarına ilişkin gösterge niteliğindedir; belirtmeden önce taşıma kapasitesini, ağırlık merkezi sınırlarını ve tekrarlanabilirliği mevcut ürün verileriyle doğrulayın.