
EVST Yayın Kurulu tarafından · Son güncelleme: 11 Haziran 2026
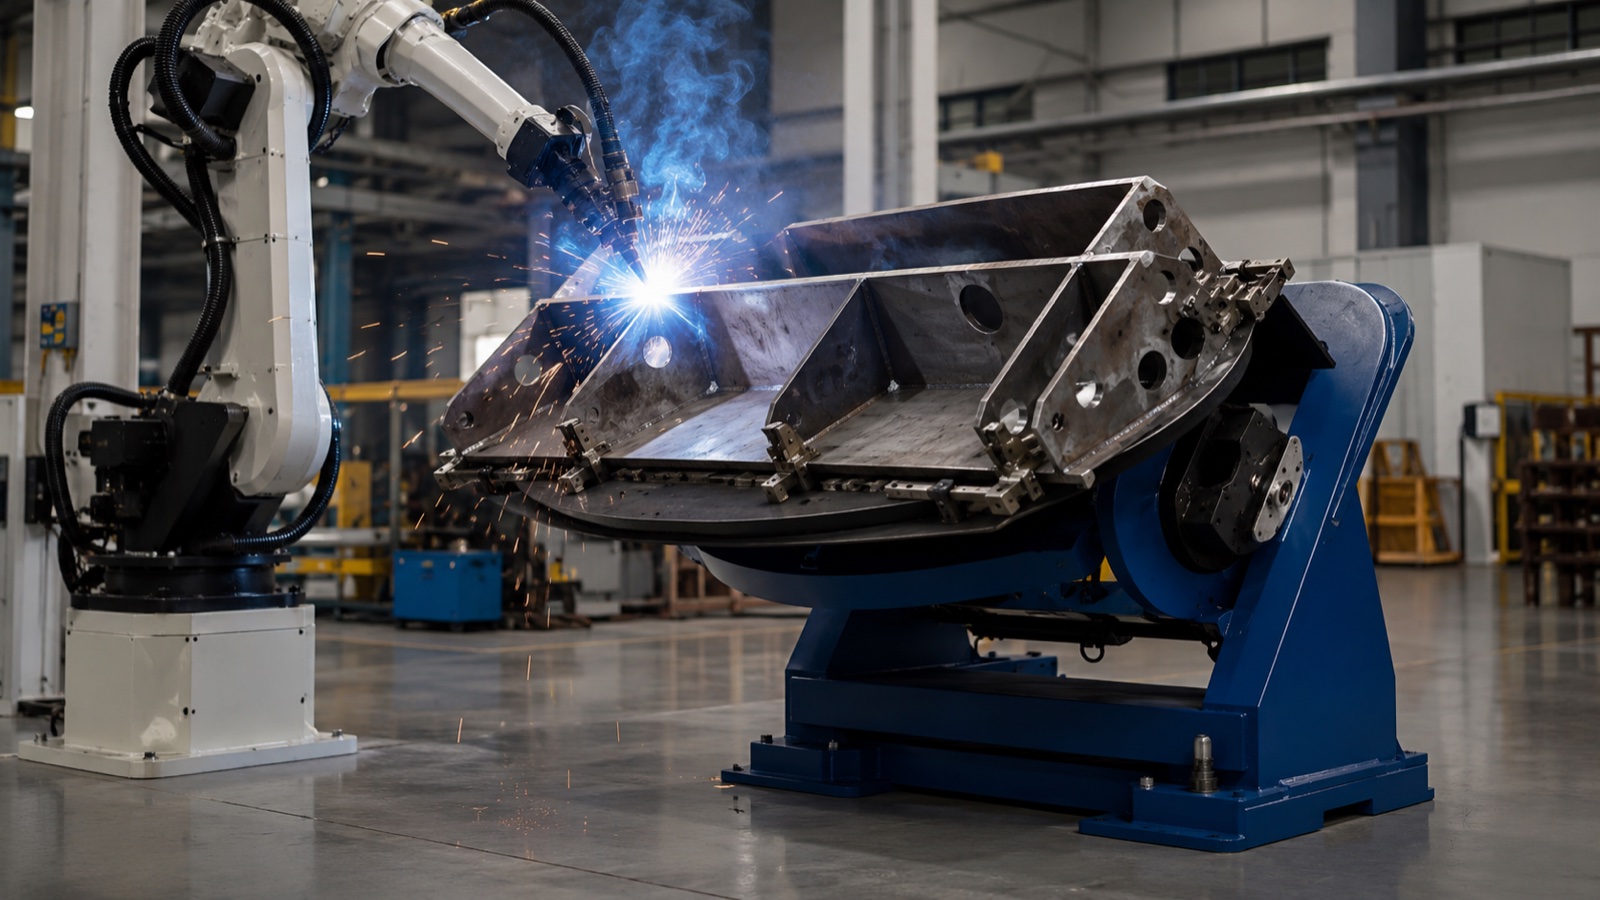
Kaynak pozisyonlayıcı, kaynak kalitesinin ve kaynak hızının en yüksek olduğu düz veya yatay konumda her bir kaynak dikişine ulaşılabilmesi için iş parçasını döndüren, eğen veya yükselten motorlu bir makinedir. Pozisyonlayıcılar, motorlu eksen sayısına göre gruplandırılır: tek eksenli üniteler tek bir eksende döner, iki eksenli üniteler döner ve eğilir, üç eksenli üniteler ise ikinci bir dönüş veya yükseltme ekler. Doğru türü seçmek, parça geometrisine, ağırlığına ve kaynak işleminin bir kaynakçı mı yoksa bir robot tarafından mı yapıldığına bağlıdır.
Kaynak pozisyonlayıcısının önemi nedir?
Kaynak kalitesi, kaynak pozisyonuyla yakından ilişkilidir. Çelik için yapısal kaynak kodu olan AWS D1.1'e göre, düz (1G/1F) ve yatay pozisyonlar, yerçekiminin erimiş havuzu yerinde tutmasına yardımcı olması nedeniyle, dikey veya baş üstü kaynak pozisyonlarına göre daha yüksek akım, daha hızlı ilerleme ve daha iyi kaynaşma sağlar. Kaynak ilerledikçe, kaynakçı veya robotun dikişi sabit bir parça etrafında takip etmesini gerektirmek yerine, dikişi bu uygun yönde tutmak için bir pozisyonlayıcı mevcuttur.
Üç kat fayda sağlıyor. İşlem optimum parametrelerde çalıştığı için biriktirme hızı artıyor. En büyük gözeneklilik ve kaynaşma eksikliği kaynağı olan pozisyon dışı kaynaklama önlendiği için hata oranı düşüyor. Ve parça, elle sökülüp, döndürülüp ve yeniden sabitlenmek yerine otomatik olarak bir sonraki dikişe yerleştiği için çevrim süresi kısalıyor. Robotik bir hücrede, konumlandırıcı, tek bir kolun karmaşık bir parçayı tek bir sürekli programda kaynaklamasını sağlayan şeydir. Daha geniş hücre bağlamı için, makalemize bakın. Ağır sanayi için kaynak robotu kılavuzu.
Eksen Sayısına Göre Üç Konumlandırıcı Sınıfı
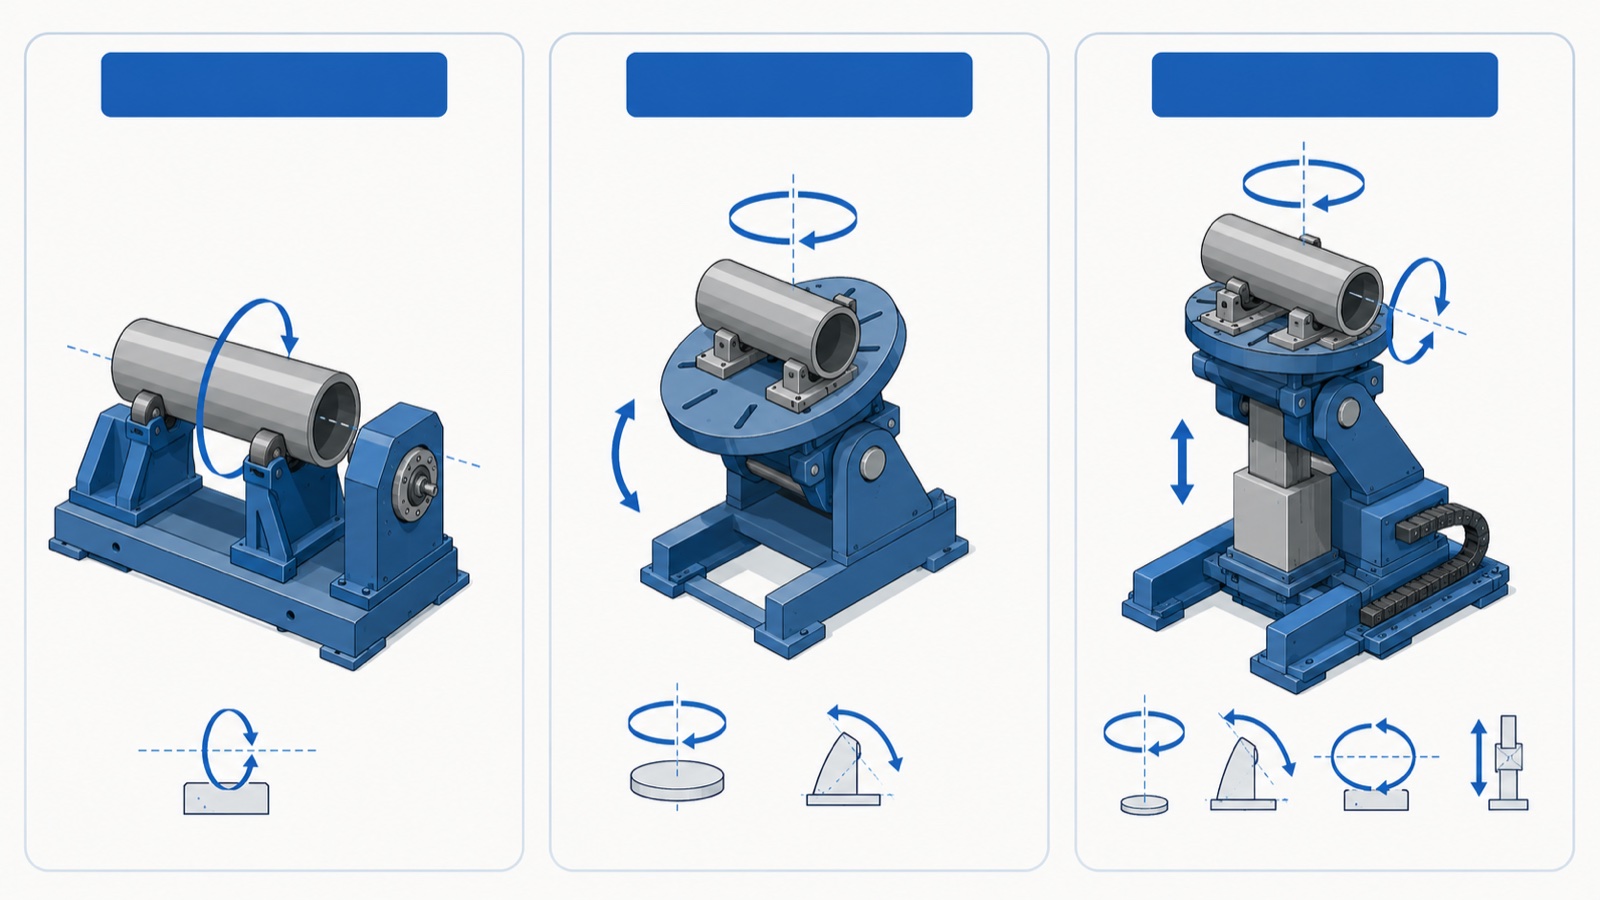
Her kaynak pozisyonlayıcı, sahip olduğu tahrikli eksen sayısına göre üç aileden birine yerleştirilebilir. Eksen sayısı, makinenin düz pozisyonda hangi kaynak dikişlerini sunabileceğini belirler ve bir hücrenin boyutlandırılmasında belirlenmesi gereken ilk özelliktir.
Tek eksenli konumlandırıcılar
Tek eksenli bir pozisyonlayıcı, neredeyse her zaman yatay veya yataya yakın bir eksen etrafında dönme hareketi sağlayan tek bir güçlendirilmiş hareket sunar. Bu, silindirik ve dönme simetrisine sahip parçalar için ideal bir alettir: borular, basınçlı kap gövdeleri, flanşlar ve miller. Parça, sabit bir kaynak torcu altında dönerken, kaynak dikişi düz konumda kalır; bu da çevresel kaynaklar için idealdir. EVST'nin şirket ürün sitesinde listelenen tek eksenli ürün yelpazesi, Tek Eksenli Ana Kutu Servo Pozisyonlayıcı, Tek Eksenli Yatay Servo Pozisyonlayıcı ve uzun bir parçayı tahrikli bir iş mili ile serbest dönen bir punta arasına sıkıştırarak kendi merkez hattı etrafında dönmesini sağlayan Baş ve Kuyruk Mili Tek Eksenli Kaynak Pozisyonlayıcıyı içerir.
İki eksenli konumlandırıcılar
İki eksenli bir konumlandırıcı, dönüşe eğim de ekler. Tabla hem döner hem de eğilir, böylece kutu şeklinde veya düzensiz bir parçanın herhangi bir yüzündeki bir kaynak dikişi düz konuma getirilebilir. Bu, genel imalat, kaynaklı parçalar, braketler, çerçeveler ve birden fazla düzlemde kaynak yapılan makine tabanları için en çok yönlü sınıftır. EVST'nin ürün kataloğuna göre, iki eksenli serisi, esas olarak tablanın nasıl desteklendiği ve çerçevenin büyük bir parça etrafında ne kadar eğim boşluğu sağladığı bakımından farklılık gösteren L Tipi, U Tipi, C Tipi ve Platform Tipi konfigürasyonlarını kapsar.
Üç eksenli konumlandırıcılar
Üç eksenli bir konumlandırıcı, dönüş, eğim ve genellikle ikinci bir dönme ekseni veya dikey kaldırma olan üçüncü bir motorlu hareketi birleştirir. Eklenen eksen, makinenin dikişi yalnızca düz tutmakla kalmayıp, aynı zamanda robota göre sabit bir çalışma yüksekliğinde ve yöneliminde tutmasını sağlar; bu da büyük veya yüksek montajlarda robot programlamayı basitleştirir. EVST, bu daha ağır, geometri açısından zengin uygulamalar için Dikey Dönme ve Yatay Dönme üç eksenli servo konumlandırıcıları listeler.
| Sınıf | Motorlu hareketler | Uygun | Tipik eşleştirme |
|---|---|---|---|
| Tek eksenli | Yalnızca döndürme | Borular, gövdeler, flanşlar, miller, çevresel dikişler | Manuel veya tek robotlu, sabit torçlu |
| İki eksenli | Döndürme + eğme | Çok düzlemli kaynaklı birleştirmeler, çerçeveler, braketler | Elle veya robotla, genel imalat |
| Üç eksenli | Dönme + eğme + ikinci dönme/kaldırma | Büyük, uzun veya geometrik açıdan zengin yapılar | Robot hücresi, koordineli hareket |
Kafa kısmı/kuyruk kısmı ile döner tabla arasındaki fark: Sıkça karşılaşılan bir karışıklık noktası.
Alıcılar sıklıkla "pozisyonlayıcı" veya "iş mili/arka mili"ne ihtiyaç duyup duymadıklarını sorarlar, ancak bunlar birbirleriyle rekabet eden kategoriler değildir; parçanın nasıl tutulduğunu açıklarlar. Döner tabla tarzı bir pozisyonlayıcı, parçayı tek bir döner tabla üzerinde, bir taraftan konsol şeklinde destekler. İş mili/arka mili düzenlemesi, uzun bir parçayı her iki ucundan destekler; bir ucu tahrik edilirken diğeri boşta kalır, böylece torna tezgahındaki bir parça gibi sabit bir merkez hattı üzerinde döner.
Genel kural uzunluk ve inceliktir. Kısa ve kompakt bir parça tek bir döner tabla üzerinde sorunsuz durur. Uzun bir şaft, kiriş veya rotor, konsol şeklinde yerleştirilirse sarkma veya sallanma yapar, bu nedenle bir iş mili başlığı ve punta arasına yerleştirilmelidir. Çok uzun parçalar için, kendi güçlendirilmiş desteği veya ara destekleri olan bir punta, sapmayı tolerans dahilinde tutar. Uygulamada, EVST mühendisleri hem kompakt braketler hem de uzun çerçeveler kaynaklayan bir imalatçı için bir hücre boyutlandırırken, en yaygın sonuç, her iki işi de kötü bir şekilde yapmak zorunda kalan tek bir makine yerine, braketler için iki eksenli bir tabla ve çerçeveler için bir iş mili başlığı/punta olmak üzere iki istasyondur.
Seçimi Yönlendiren Özellikler
Sınıf seçildikten sonra, kısa bir parametre listesi tam olarak hangi makinenin kullanılacağını belirler. Bunlar, tedarikçinin fiyat teklifi verebilmesi için ihtiyaç duyduğu rakamlardır ve alıcının da ailenin en ağır ve en büyük parçasıyla karşılaştırması gereken rakamlardır.
- Anma yükü — Tablanın taşıyabileceği maksimum iş parçası kütlesi. Boyutlandırmayı her zaman sadece iş parçasına değil, iş parçası ve bağlantı elemanının ağırlığına göre yapın.
- Ağırlık merkezi ve dışmerkezlik — Parçanın ağırlık merkezi tabla yüzeyinden ve dönme ekseninden uzaklaştıkça yük taşıma kapasitesi düşer. Ağırlık merkezi eksen üzerinde olan bir pozisyonlayıcı, aynı kütlenin eksen dışında monte edilmesiyle aşırı yüklenebilir.
- Dönme hızı ve tork — Kaynak ilerleme hızı, en büyük çap için eşleştirilmelidir, böylece kaynak dikişindeki yüzey hızı işlem aralığı içinde kalır.
- Eğim aralığı ve hızı — İki ve üç eksenli üniteler için, her bir dikişi düz hale getiren açısal hareket, çerçeve tipine bağlı olarak genellikle 90 veya 135 dereceye kadar çıkabilir.
- Masa çapı ve T-yuva deseni — armatürün nasıl monte edileceğini ve yüzeyin ne kadar büyük bir alanı destekleyeceğini belirler.
- Toprak/kayma halkası akım yolu — Kaynak işlemi için, konumlandırıcı, dönen bağlantı boyunca kaynak akımını yataklardan ark oluşmasına neden olmadan iletmelidir; kaynak işlemine uygun kayar halka da bunu sağlar.
Genel imalat uygulamalarına göre, en yaygın boyutlandırma hatası, bir pozisyonlayıcıyı yalnızca iş parçasının ağırlığına göre derecelendirmek ve eksantrik yükü göz ardı etmektir. Kütlesi dönme ekseninden uzakta monte edilmiş ağır bir parça, tahrik sisteminin her açıda tutması gereken bir dönme momenti oluşturur; bu moment, nominal eğim veya dönme torkunu aşarsa, tabla yük altında durur veya geri döner. EVST, güvenli limit kütlenin nerede olduğuna bağlı olduğundan, yük ve moment limitlerini tek bir başlık numarası olarak değil, talep üzerine model başına yayınlar.
Manuel ve Robotik Konumlandırma Karşılaştırması
Bir pozisyonlayıcı iki çok farklı amaca hizmet eder. Manuel veya yarı otomatik bir atölyede, pozisyonlayıcı sadece kaynak dikişini insan kaynakçıya rahat bir yükseklik ve açıda sunar; operatör, indeksleme zamanını kontrol eder. Robotik bir hücrede ise pozisyonlayıcı, koordineli bir hareket ekseni haline gelir: robot kontrolcüsü, pozisyonlayıcıyı ve kolu birlikte hareket ettirerek kaynak torcu ve dikişin birlikte hareket etmesini sağlar ve kavisli veya bileşik bir kaynakta ideal çalışma açısını korur.
Koordineli hareket, robotik kaynak pozisyonlayıcısını basit bir döner tabladan ayıran şeydir. Pozisyonlayıcının servo eksenlerinin robot kontrolcüsü tarafından kontrol edilmesini veya onunla sıkı bir şekilde senkronize edilmesini gerektirir ve robot sınıfı pozisyonlayıcıların basit değişken frekanslı motorlar yerine mutlak enkoderli servo sürücüler kullanmasının nedeni budur. Güç kaynağı, robot ve pozisyonlayıcının birlikte nasıl fiyatlandırıldığı da dahil olmak üzere tüm hücre yapısı için EVST ürün sitesi kılavuzuna bakın. kaynak robotu hücresi seçimi.
Nasıl Seçilir: Beş Adımlı Bir Yol
- Parça ailesinin profilini oluşturun. Hücrenin taşıması gereken en büyük, en ağır ve en hantal parçaları listeleyin. Boyutlandırmayı ortalama değil, en kötü senaryoya göre yapın.
- Eksen sayısını düzeltin. Silindirik parçalar için yalnızca döndürme; çok düzlemli dikişler için eğim ekleme; büyük veya yüksek geometrilerin robot altında sabit çalışma yüksekliğine ihtiyaç duyması durumunda üçüncü bir eksen ekleme.
- Saklama yöntemini seçin. Kompakt parçalar için tek döner tabla; uzun veya ince, sapma yapabilecek parçalar için ise iş mili/kuyruk mili kullanılır.
- Eksantriklik ile yükü doğrulayın. Nominal yükü, sadece eksen üzerindeki çıplak parça ağırlığını değil, fikstürü de dahil ederek, gerçek ağırlık merkezi sapmasındaki değeri kontrol edin.
- Kaynak arayüzünü eşleştirin. Akım yolu için kaynaklama sınıfı kayar halka, robot koordinasyonu için servo kontrolü ve prosesinize uygun hareket hızları.
EVST'nin konumlandırıcı serisinin yük kapasitesi ve eğim/döndürme gereksinimlerine göre model model incelemesi ve fiyat teklifine ulaşma yolu için ek kılavuza bakın. EVST kaynak pozisyonlayıcı seçimi 2026Bir pozisyonlayıcıyı alternatif iş parçası taşıma makineleriyle karşılaştırmak için okuyun. kaynak pozisyonlayıcı, döner tabla ve manipülatör karşılaştırması.
EVST'nin Kaynak Pozisyonlayıcı Ürün Yelpazesi
Merkezi Chengdu'da bulunan ve Wenling'de üretim yapan EVST, robotik kaynak portföyünün bir parçası olarak üç eksen sınıfının tamamında kaynak pozisyonlayıcıları üretmektedir. Yayınlanan ürün yelpazesi, tek eksenli üniteleri (Ana Kutu Servo, Yatay Servo ve Baş ve Kuyruk Mili), iki eksenli üniteleri (L Tipi, U Tipi, C Tipi ve Platform Tipi) ve üç eksenli servo pozisyonlayıcıları (Dikey Dönme ve Yatay Dönme) kapsamaktadır. Yük kapasiteleri, tabla boyutları ve eğim aralıkları, güvenli kapasitenin yalnızca kütleye değil, parça geometrisine ve ağırlık merkezi sapmasına bağlı olması nedeniyle, talep üzerine uygulama bazında belirtilmektedir.
EVST'nin sertifikasyon kayıtlarına göre, robotik ve kaynak otomasyonu üretim hattı IATF 16949 otomotiv sınıfı kalite sertifikasına sahip olup, ürünleri CE, SGS ve TUV üçüncü taraf sertifikalarını taşımaktadır. Pozisyonlayıcılar genellikle EVST'nin QJAR kaynak robotları ve güç kaynağı entegrasyonuyla birlikte komple bir kaynak hücresinin parçası olarak tedarik edilir; bu nedenle dönüş ve eğim eksenleri, bağımsız bir masa olarak değil, kol ile koordineli hareket olarak devreye alınır.
Sıkça Sorulan Sorular
Kaynak pozisyonlayıcısı ne için kullanılır?
Kaynak pozisyonlayıcı, kaynak kalitesinin ve kaynak hızının en yüksek olduğu düz veya yatay konumda her bir kaynak dikişini elde etmek için iş parçasını döndürür, eğirir veya yükseltir. Kaynak kalitesini artırır, pozisyon dışı kaynak yapılmasını önleyerek verimliliği yükseltir ve robotik bir hücrede tek bir kolun karmaşık bir parçayı tek bir sürekli programda kaynaklamasına olanak tanır.
Tek eksenli, iki eksenli ve üç eksenli konumlandırıcılar arasındaki fark nedir?
Tek eksenli konumlandırıcı, parçayı tek bir eksende döndürür; silindirik parçalar ve çevresel dikişler için uygundur. İki eksenli konumlandırıcı, eğim ekleyerek kutu şeklindeki bir parçanın birden fazla yüzündeki dikişlerin düz bir şekilde sunulmasını sağlar. Üç eksenli konumlandırıcı, ikinci bir dönme veya dikey kaldırma ekler; robotun dikişi sabit bir yükseklik ve yönde tutması gereken büyük veya yüksek montajlarda kullanılır.
Döner tabla yerine kafa/kuyruk mili tertibatına ne zaman ihtiyacım olur?
Uzun veya ince parçalar (örneğin şaft, kiriş veya rotor gibi) tek taraftan desteklendiğinde sarkma veya salınım yapacaksa, iş mili başlığı/arka punta kullanın. Tahrikli iş mili başlığı ve boşta dönen arka punta, parçayı sabit bir merkez hattında tutarak düzgün bir şekilde dönmesini sağlar. Kısa ve kompakt parçalar tek bir döner tabla üzerinde durabilir.
Kaynak pozisyonlayıcısının boyutunu doğru şekilde nasıl belirlerim?
En ağır ve en büyük parçayı, bağlantı elemanı da dahil olmak üzere, ailedeki en ağır parçaya göre boyutlandırın ve sadece dönme eksenindeki çıplak ağırlığı değil, gerçek ağırlık merkezi sapmasındaki nominal yükü kontrol edin. Eksantrik yük, tahrik ünitesinin her açıda tutması gereken bir dönme momenti oluşturur; bunu göz ardı etmek en yaygın boyutlandırma hatasıdır. Tedarikçiyle en kötü durum sapmasına göre dönme ve eğim torkunu doğrulayın.
Kaynak pozisyonlama cihazı robotla birlikte çalışabilir mi?
Evet. Robotik bir hücrede, konumlandırıcı, robot kontrolcüsü tarafından yönlendirilen veya onunla senkronize edilen koordineli bir hareket ekseni haline gelir; böylece kaynak torcu ve kaynak dikişi ideal çalışma açısını korumak için birlikte hareket eder. Robot sınıfı konumlandırıcılar, dönen eklem boyunca akım taşımak için mutlak enkoderli servo sürücüler ve kaynak sınıfı bir kayar halka kullanır. Bu, robotik kaynak konumlandırıcısını basit bir döner tabladan ayıran şeydir.
Sonraki Nereye Gidilir
EVST'nin mevcut bir, iki ve üç eksenli ürün ailelerinin görsel bir özetini görmek için, EVST kaynak pozisyonlayıcı serisini karşılaştırın.
Belirli bir yük kapasitesine ve eğim/döndürme gereksinimine uygun bir konumlandırıcı bulmak ve fiyat teklifi almak için EVST ürün sitesi kılavuzuna bakın. EVST kaynak pozisyonlayıcısının tek eksenden üç eksene kadar seçimiBir pozisyonlama makinesi ile diğer taşıma makineleri arasında seçim yapmak için okuyun. kaynak pozisyonlayıcı, döner tabla ve manipülatör karşılaştırmasıKomple robotik kaynak hücresi için lütfen sayfamıza bakın. kaynak robotu kılavuzu ve hücre seçimi kılavuzuSatın alma ile ilgili sorularınız için EVST satış ekibine aşağıdaki iletişim bilgileri aracılığıyla ulaşabilirsiniz. iletişim sayfası.
Yazar Hakkında: EVST Yayın Kurulu, otomasyon projelerini değerlendiren mühendisler ve operasyon liderleri için endüstriyel robotik ve akıllı üretim hakkında yazılar yazmaktadır. 2018 yılında Chengdu'da kurulan EVST (EVS TECH CO., LTD), 600'den fazla otomasyon projesi gerçekleştirmiş ve 100'den fazla ülkeye ürün göndermiştir. QJAR, işbirlikçi robot, SCARA ve delta ürün ailelerinde IATF 16949 otomotiv sınıfı sertifikası ve CE / SGS / TUV üçüncü taraf sertifikalarına sahiptir.