
Robot Aksesuarları, Servis Parçaları ve Süs Eşyaları
Modele özel robot motorları, servo sürücüler, eğitim kumandaları, harici eksen ve iletişim kabloları, kablo tertibatları, arayüz kutuları, kaynak torçları ve sarf malzemeleri, ayrıca kablo düzenleme paketleri ve kablo yönetim parçaları talep edin. Teklif verilmeden önce uyumluluk, durum ve tedarik kapsamı robot, kontrolör, uygulama, konektörler ve varış noktasına göre teyit edilir.
İncelemeye açık robot aksesuar kategorileri
Öncelikle robotun tam marka, model ve kontrol ünitesini belirleyin, ardından gerekli parçayı veya montajı tanımlayın. Parça numaraları, konektör fotoğrafları, kablo uzunlukları ve uygulama detayları, görsel olarak benzer bileşenleri ayırmaya ve faydalı bir uyumluluk incelemesi yapmaya yardımcı olur.
Robot kaynak torçları, sarf malzemeleri ve torç temizliği
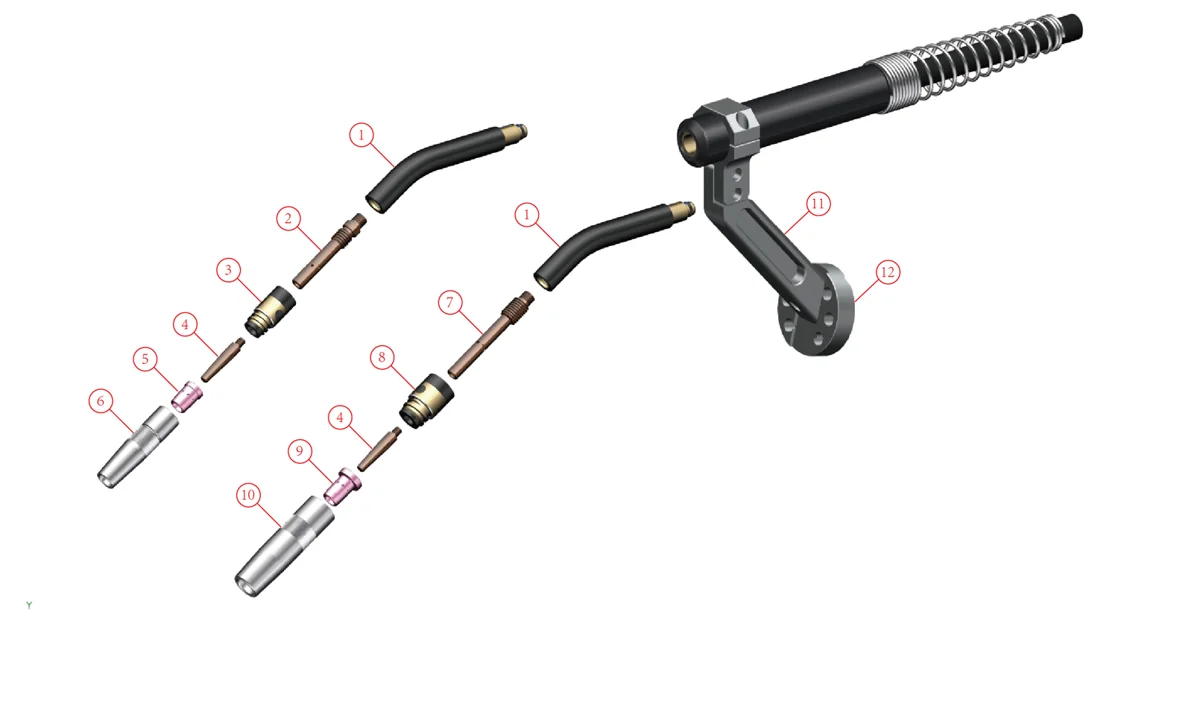
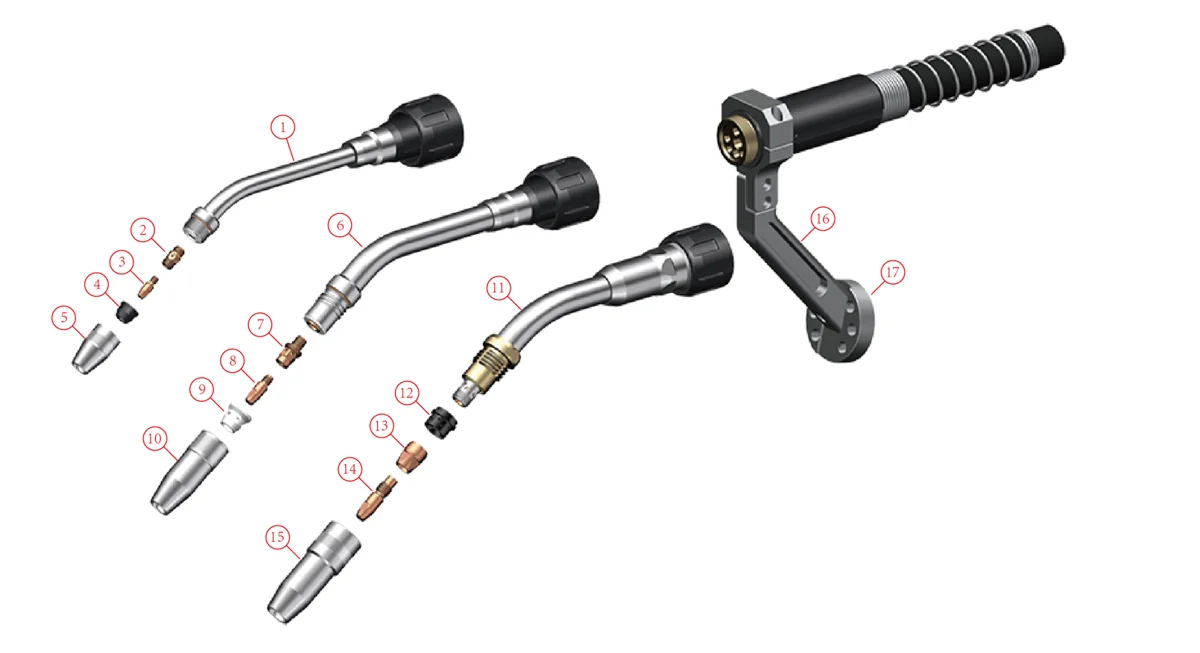
Robotik MIG/MAG kaynak torçları, içi boş bilekli ve dıştan montajlı, hava soğutmalı veya su soğutmalı, çarpışma sensörlü, kablo tertibatlı, aşınma parçaları ve torç temizleme ekipmanıyla birlikte mevcuttur. OEM veya uyumlu seçenekler talep üzerine fiyatlandırılabilir; torç sınıfı, montaj, kablo uzunluğu ve tel besleyici bağlantısı, fiyat teklifinden önce robot ve kaynak işlemine göre onaylanır.
Robotik MIG/MAG kaynak torçlarının performans değerlendirmeleri
| Meşale sınıfı | Soğutma | Montaj | Nominal akım (MIG) | Nominal akım (MAG) | Görev döngüsü | Kablo çapı |
|---|---|---|---|---|---|---|
| 150 A dar | Hava | İçi boş bilek veya dıştan takmalı | 150 | 100 | 60% | 0.8 – 1.0 mm |
| 300 A dar | Hava | İçi boş bilek veya dıştan takmalı | 300 | 250 | 60% | 0.8 – 1.2 mm |
| 350 | Hava | İçi boş bilek veya dıştan takmalı | 350 | 300 | 60% | 0.6 – 1.2 mm |
| 430 | Hava | İçi boş bilek | 430 | 380 | 50% | 0.8 – 1.2 mm |
| 500 | Hava | İçi boş bilek veya dıştan takmalı | 500 | 400 | 50% | 1.2 – 1.6 mm |
| 300 | Su - Water | İçi boş bilek veya dıştan takmalı | 300 | 250 | 100% | 0.8 – 1.2 mm |
| 500 | Su - Water | İçi boş bilek veya dıştan takmalı | 500 | 450 | 100% | 0.8 – 1.6 mm |
| 650 | Su - Water | İçi boş bilek veya dıştan takmalı | 650 | 600 | 100% | 0.8 – 1.6 mm |
| 500 A itme-çekme | Su - Water | dış | 500 | 450 | 100% | 0.8 – 1.6 mm |
0.8–1.2 mm dolgu teli için otomatik tel besleme çerçevesine sahip, %80 çalışma çevriminde 400 A değerinde su soğutmalı robotik TIG kaynak torcu da mevcuttur.
Kaynak makinesi sınıfına göre sarf malzemeleri
| Meşale sınıfı | Boyun açıları | İletişim ipucu | Uç tutucu | ağızlık |
|---|---|---|---|---|
| 350 A hava | Düz, 22°, 31°, 35°, 36°, 45° (seri halinde) | M6 × 45 mm, CuCrZr; 0.8, 1.0, 1.2 ve 1.6 mm teller için; alüminyum tel versiyonları | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; iç çap 13 veya 16 mm |
| 500 A hava | Düz, 22°, 31°, 35°, 36°, 45° (seri halinde) | M6 × 45 mm, CuCrZr; 0.8, 1.0, 1.2 ve 1.6 mm teller için; alüminyum tel versiyonları | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; iç çap 16 veya 19 mm |
| 430 A hava | Düz, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; 0.8, 1.0, 1.2 ve 1.6 mm teller için; alüminyum tel versiyonları | Pirinç, M8, 43 mm | 70 mm uzunluğunda; 13 veya 16 mm çapında. |
| 150 Dar bir hava | 45 ° | M6 × 13 mm, CuCrZr; 0.8, 1.0, 1.2 ve 1.6 mm tel için | Bakır, M6 × M6, 18 mm | Ø18 × 30 mm; iç çap 13 mm |
| 300 Dar bir hava | 45 ° | M6 × 28 mm, CuCrZr; 0.8, 1.0, 1.2 ve 1.6 mm tel için | Bakır, M10-1 × M6, 38.5 mm | Ø24 × 44.5mm |
| 300 A su | Düz, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; 0.8, 1.0 ve 1.2 mm teller için; alüminyum tel versiyonları | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; iç çap 11, 13 veya 15 mm |
| 500 A su | Düz, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; 1.0, 1.2 ve 1.6 mm teller için; alüminyum tel versiyonları | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; iç çap 15, 18 veya 21 mm |
| 650 A su | Düz, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; 1.2, 1.4, 1.6 ve 2.0 mm teller için; alüminyum tel versiyonları | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; iç çap 18 veya 21.5 mm |
Gaz difüzörleri, yalıtım kılıfları ve çizime göre özel olarak üretilen kuğu boyunları da mevcuttur. Daha uzun boyunlar torç TCP'sini değiştirir, bu nedenle boyun uzunluğu ve açısı robot programı dikkate alınarak onaylanmalıdır.
Çarpışma sensörleri
Çarpışma (şok) sensörleri, kaynak torcu iş parçasına veya fikstüre çarptığında robotu durdurur ve ardından konumuna geri döndürür. Aşağıdaki veriler IEC 60974-7 standardına göre belirtilmiştir. Listelenen tüm sensörler, flanştan 300 mm mesafede ölçüldüğünde TCP'yi yanal olarak ±0.2 mm hassasiyetle sıfırlar ve içi boş bilek sensörleri, sıfır konumundan ±220° dönüşe izin verir. Entegre tel frenli versiyonları mevcuttur.
| Sensör için | Maksimum sapma | Acil durdurma tetiği (X ve Y düzlemi) |
|---|---|---|
| İçi boş bilekli, hava soğutmalı (tip 1) | 11 ° | 1.3 ° |
| İçi boş bilekli, hava soğutmalı (tip 2) | 17 ° | 3 ° |
| İçi boş bilekli, hava soğutmalı (tip 3) | 13 ° | 3.5 ° |
| İçi boş bilekli, su soğutmalı | 11 ° | 1.3 ° |
| Harici, hava soğutmalı (tip 1) | 17 ° | 3 ° |
| Harici, hava soğutmalı (tip 2) | 13 ° | 3.5 ° |
| Harici, su soğutmalı | 10 ° | 1.2 ° –1.5 ° |
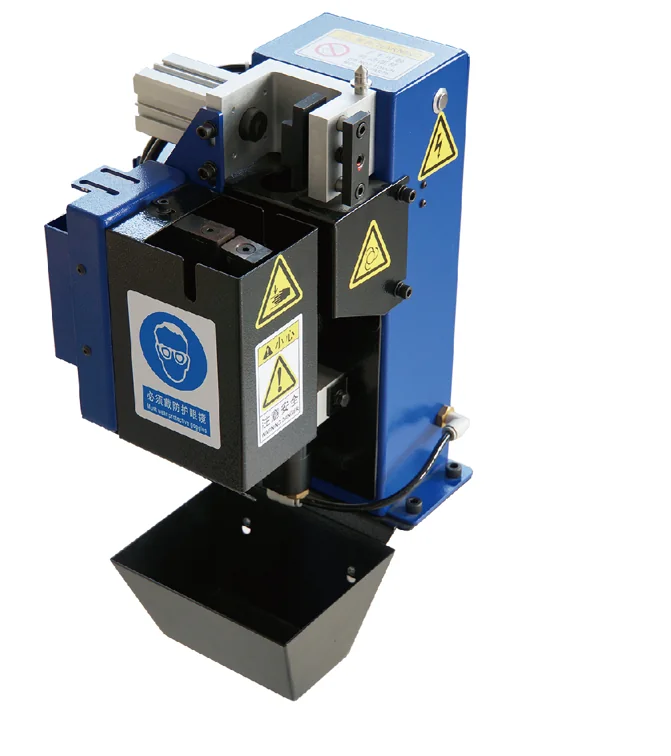
Tel kesicili kaynak makinesi temizleme istasyonu
| Parametre | Özellik |
|---|---|
| Sıkıştırılmış hava | G1/4" giriş; hortum iç çapı en az 6 mm; nominal 6 bar, çalışma 6–8 bar |
| Hava tüketimi | yaklaşık 400 L/dak |
| Pnömatik motor hızı | Yaklaşık 650 devir/dakika |
| Kontrol sinyali | NPN (0 V DC) veya PNP (24 V DC) |
| Çalışma gerilimi | 10–30 V DC; lamba gücü 2.8 W |
| Tel kesme | 6 bar basınçta 1.2 mm'ye kadar katı tel; kesme süresi 1 saniye. |
| Sıçrama önleyici şişe | 500 ml |
| durmak | Yüksekliği 700 mm; taban plakası 240 × 240 mm |
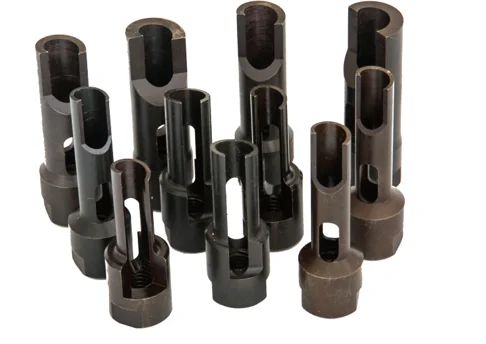
Raybalar kaynak torcuna göre boyutlandırılır: raybanın iç çapı, temas ucunun dış çapına 1 mm eklenerek, raybanın dış çapı ise nozulun iç çapından 1 mm çıkarılarak elde edilir. Çelik, paslanmaz çelik ve alüminyum kaynakları için su bazlı sıçrama önleyici sıvı sağlanır.
El feneri veya sarf malzemesi fiyat teklifi için ne göndermeliyim?
- Robotun marka ve modeli ile el feneri kablosunun içi boş bir bilekten mi geçtiği yoksa dışarıdan mı monte edildiği.
- Kaynak işlemi, akım ve çalışma döngüsü ve hava veya su soğutmasına ihtiyaç duyulup duyulmadığı.
- Telin türü ve çapı, kullanılmışsa alüminyum tel de dahil.
- Kablolu bağlantı, örneğin Euro, Panasonic, OTC veya Lincoln.
- Kablo uzunluğu. İçi boş bilekli bir robot için, eksen-6 flanş yüzeyinden eksen-5 merkezine, eksen-5 merkezinden eksen-3 deliğinin uç yüzeyine ve oradan da tel besleme adaptörüne kadar ölçün. Harici bir kaynak torcu için, eksen-6 flanş yüzeyinden eksen-5 merkezine ve eksen-5 merkezinden tel besleme adaptörüne kadar ölçün.
- Boyun açısı ve uzunluğu, çarpışma sensörü veya tel fren gereksinimleri ve sarf malzemesi miktarları.
Robot elbise paketleri
Robot kablo ve hortum demeti, tabandan alete giden kabloları ve hortumları koruyucu oluklu bir hortum halinde bir araya getirir; bu hortum, braketler, kelepçeler ve çarpışma önleyici halkalarla kol boyunca sabitlenir ve yönlendirilir; isteğe bağlı yaylı geri çekme sistemi ise bilek hareket ettikçe hortumun gergin kalmasını sağlar. Kablo ve hortum demetleri boş kitler halinde veya müşteri kablo ve hortum listesine göre yapılandırılarak tedarik edilebilir. Hortum boyutları, kompakt ve işbirlikçi robotlar için 36 mm, endüstriyel robotlar için ise 48 mm veya 70 mm'dir; hat, 1. eksenden 6. eksene (A1–A6) kadar sürekli veya 3. eksende (A1–A3–A6) bölünmüş olabilir.
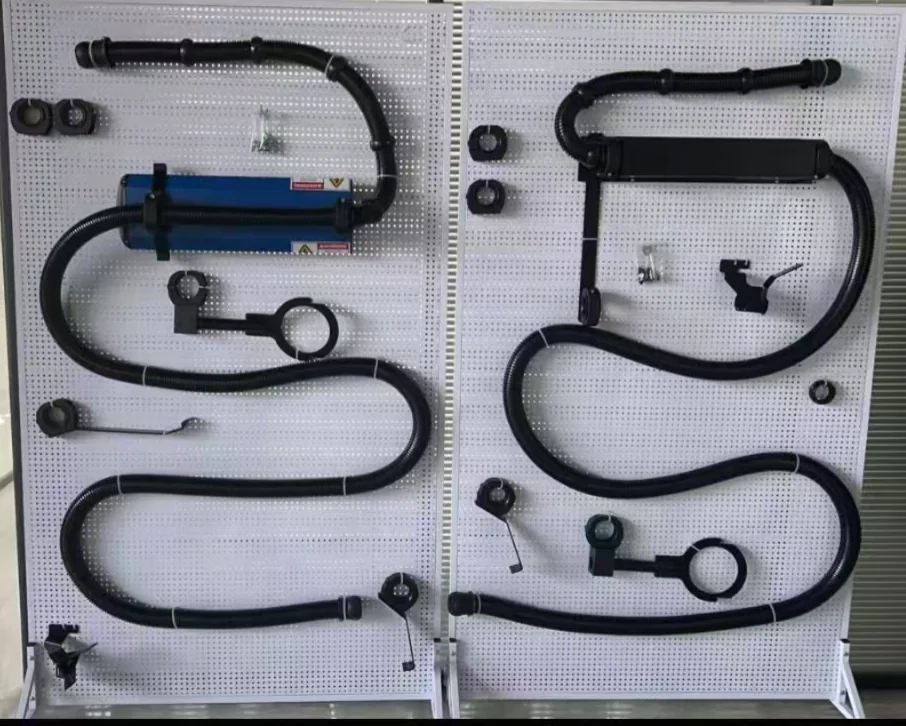
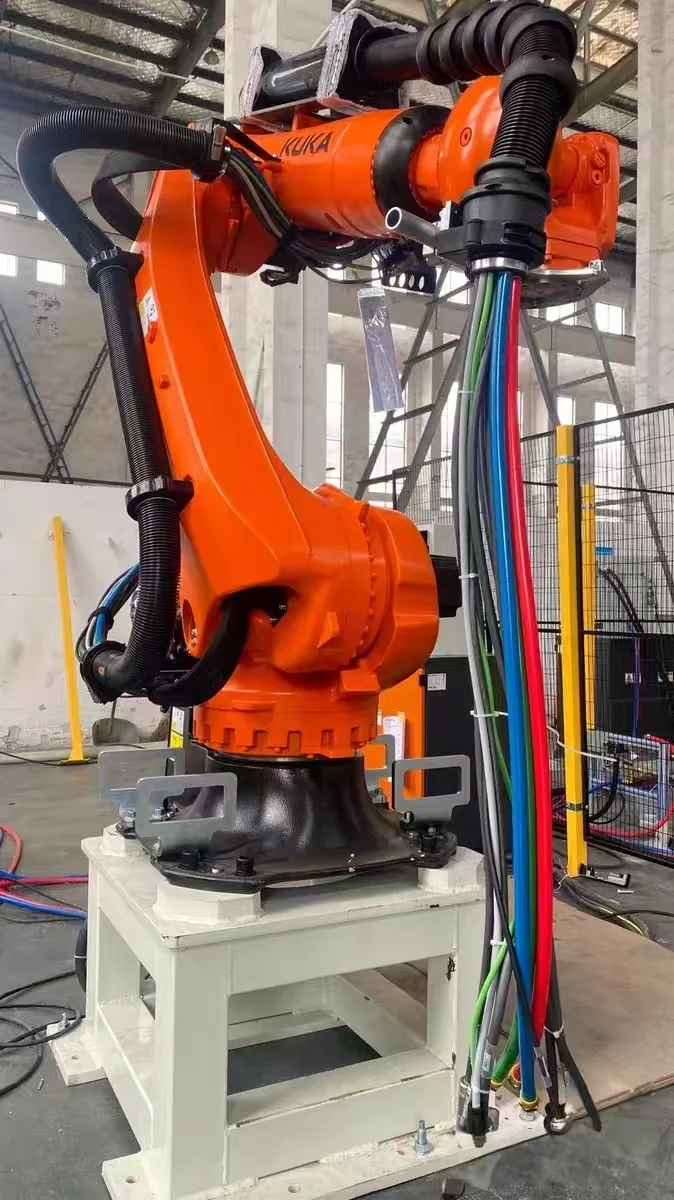
Referans elbise paketi konfigürasyonları
| Robot markası | Robot modeli | Hortum | Yönlendirme | Yay geri çekme |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | olmadan |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Birlikte veya ayrı İle |
| İNCİR | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Birlikte veya ayrı İle |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Birlikte veya ayrı İle |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Birlikte veya ayrı İle |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (işbirliği) | 36 mm | A1–A6 | olmadan |
Referans konfigürasyonları boş tasarım paketleri halinde sağlanır ve özelleştirilebilir; nihai tasarım, robot varyantı, işlem ortamı ve çalışma pozisyonlarına göre doğrulanır.
Aksesuar kategorilerine yenileri ekleniyor.
Robot motorları, servo sürücüler, eğitim kumandaları, harici eksen ve iletişim kabloları ve arayüz kutuları dahil olmak üzere diğer kategorilere ait detaylı veriler bu sayfa için hazırlanmaktadır. Bu parçalar için talepler şimdiden incelenebilir: yukarıdaki aksesuar uyumluluk talebini kullanarak robot ve kontrol cihazı modelini, parça adını veya numarasını ve konektör fotoğraflarını gönderin.
Robot aksesuarları hakkında SSS
EVST hangi robot aksesuar ve yedek parça kategorilerini inceleyebilir?
EVST, markaya özel robot motorları, servo sürücüler, eğitim kumandaları, harici eksen ve iletişim kabloları, kablo tertibatları, arayüz kutuları, kaynak torçları, esnek kollar, kontak uçları, gaz difüzörleri veya uç tutucuları, nozullar, tel kesiciler, kablo düzenleyiciler ve kablo yönetim parçaları için gelen talepleri inceleyebilir. Her talep için tam uyumluluk, durum ve bulunabilirlik teyit edilir.
Robot giydirme paketi nedir ve kablo ve hortum yönetimi neden önemlidir?
Robot kablo düzenleme sistemi, robotla birlikte hareket eden elektrik kablolarını, pnömatik hatları ve proses hortumlarını yönlendirir ve korur. Doğru yönlendirme, gerekli hareket boyunca bükülme, dönme, aşınma, takılma ve çarpışma riskini kontrol etmeye yardımcı olurken, inceleme ve bakımı da pratik hale getirir.
Kablo ve hortum yönlendirmesi için robotik kablo demeti nasıl seçilir?
Seçim, öncelikle kullanılacak robot ve işlemle başlar, ardından kablo ve hortum tipleri, konektör konumları, bilek hareketi, bükülme yarıçapı, geri çekme, çarpışma mesafesi, montaj, ortam ve bakım erişimi kontrol edilir. Sadece robot markası, yönlendirme paketini tanımlamak için yeterli değildir.
Robot aksesuarlarının uyumluluk incelemesi için hangi bilgilere ihtiyaç duyulmaktadır?
Robot markasını, tam modelini ve kontrol ünitesini, montaj yönünü, prosesi, aletleri, çalışma pozisyonlarını, arayüz ve ortam gereksinimlerini, ortamı, miktarı ve varış yerini belirtin. Rota veya boşluk kritik olduğunda fotoğraflar veya yerleşim çizimleri yardımcı olabilir.
Robot otomasyon projesinin tamamı kapsamında aksesuarlar da incelenebilir mi?
Evet. İnceleme, robotu, donanım paketini, aletleri, proses ekipmanlarını, kontrolleri, güvenliği, hücre düzenini, devreye alma ve servis gereksinimlerini koordine edebilir; böylece aksesuar seçimleri, hareketin ve sistemin tüm kapsamına göre kontrol edilir.
Robot elbise paketi veya aksesuar fiyat teklifi için ne sağlamalıyım?
Robotun markasını ve tam modelini, kontrol ünitesini, uygulama alanını, taşınacak ortamı, kablo ve hortum özelliklerini, bağlantı noktalarını, montaj ve çalışma pozisyonlarını, ortamı, miktarı, varış yerini ve istenen zamanlamayı belirtin. Güzergah ve boşluk konfigürasyonu etkilediğinde yerleşim çizimleri veya hareket bilgileri faydalı olacaktır.
Robotik MIG/MAG kaynak torç sınıfını ve soğutma sistemini nasıl seçmeliyim?
Kaynak akımı ve çalışma döngüsünden başlayın. Yukarıdaki tabloda yer alan hava soğutmalı robotik kaynak torçları %50-60 çalışma döngüsünde 150 A ile 500 A arasında; su soğutmalı torçlar ise %100 çalışma döngüsünde 300 A ile 650 A arasında derecelendirilmiştir ve uzun ark açık kalma sürelerine veya yüksek akımlara uygundur. Ardından robota uygun olarak içi boş bilek veya harici montajı seçin ve her sınıfın tel çapı aralığını kontrol edin.
Robot kaynak torçunun kablo uzunluğu nasıl ölçülür?
İçi boş bilekli bir robot için üç bölümü ölçün: eksen-6 flanş yüzeyinden eksen-5 merkezine, eksen-5 merkezinden eksen-3 deliğinin uç yüzeyine ve oradan tel besleme adaptörüne kadar. Harici olarak monte edilmiş bir kaynak torcu için, eksen-6 flanş yüzeyinden eksen-5 merkezine ve eksen-5 merkezinden tel besleme adaptörüne kadar ölçün.
Orijinal ekipman üreticisi (OEM) veya uyumlu robot torç sarf malzemeleri mevcut mu?
Her ikisi için de fiyat teklifi verilebilir. Kontak uçları, uç tutucular, nozullar, gaz difüzörleri ve boyunlar, kaynak torcu sınıfına, diş ve tel çapına uygun olarak üretilir; bu nedenle, kaynak torcu modelini veya mevcut parçaların fotoğraflarını, tel tipi ve miktarlarıyla birlikte gönderin.
Robot giydirme paketi spesifikasyonunda 48 mm, 70 mm ve A1–A3–A6 ne anlama gelir?
Milimetre değeri, oluklu hortumun boyutunu belirtir: Kompakt ve işbirlikçi robotlarda 36 mm yaygındır, endüstriyel robotlarda ise paketin taşıdığı kablo ve hortum sayısına bağlı olarak 48 mm ve 70 mm kullanılır. A1–A6, 1. eksenden 6. eksene kadar kesintisiz bir hat oluşturur; A1–A3–A6 ise hattı 3. eksende iki bölüme ayırır.
Yazar: EVST Yayın Kurulu
EVST Yayın Kurulu, robot seçimi ve proje planlamasını desteklemek amacıyla bu sayfayı güncel tutmaktadır. Ürün bulunabilirliği, konfigürasyonu, güvenlik doğrulaması ve entegrasyon kapsamı, gerçek uygulama için teyit edilmelidir.
Editör politikası · Düzeltme politikası · Kullanım Şartları
Son güncelleme: