
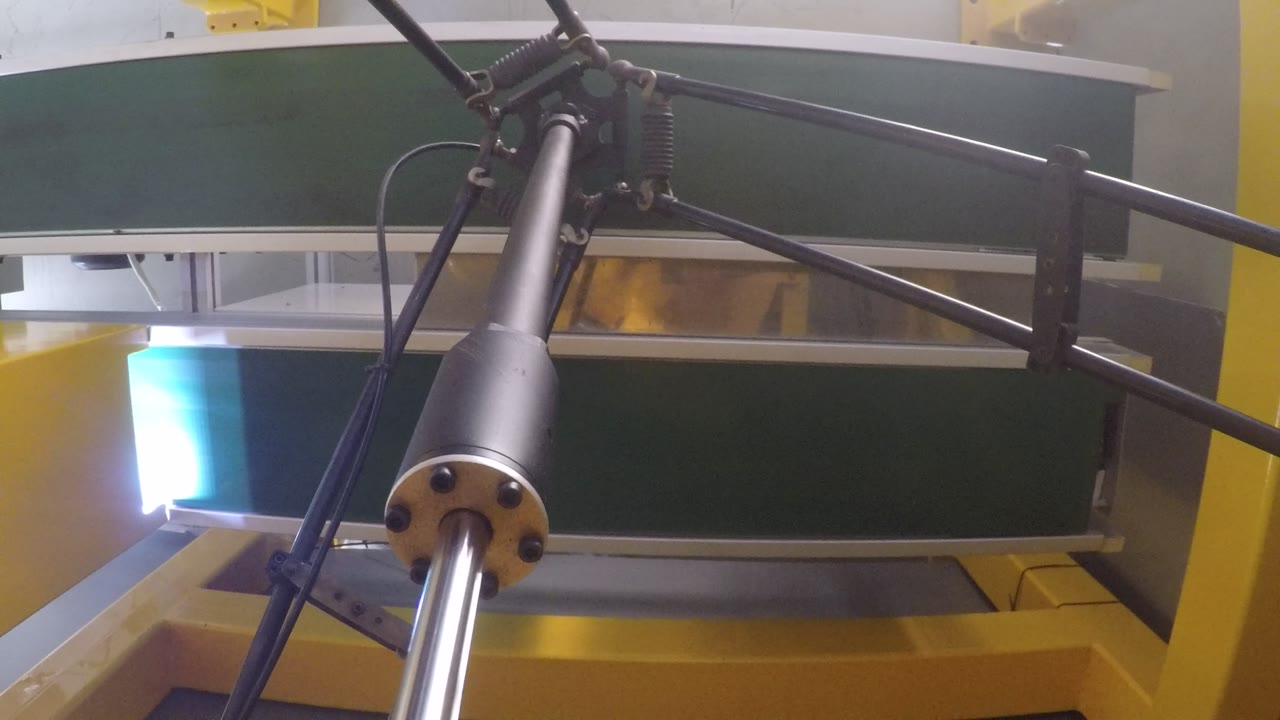
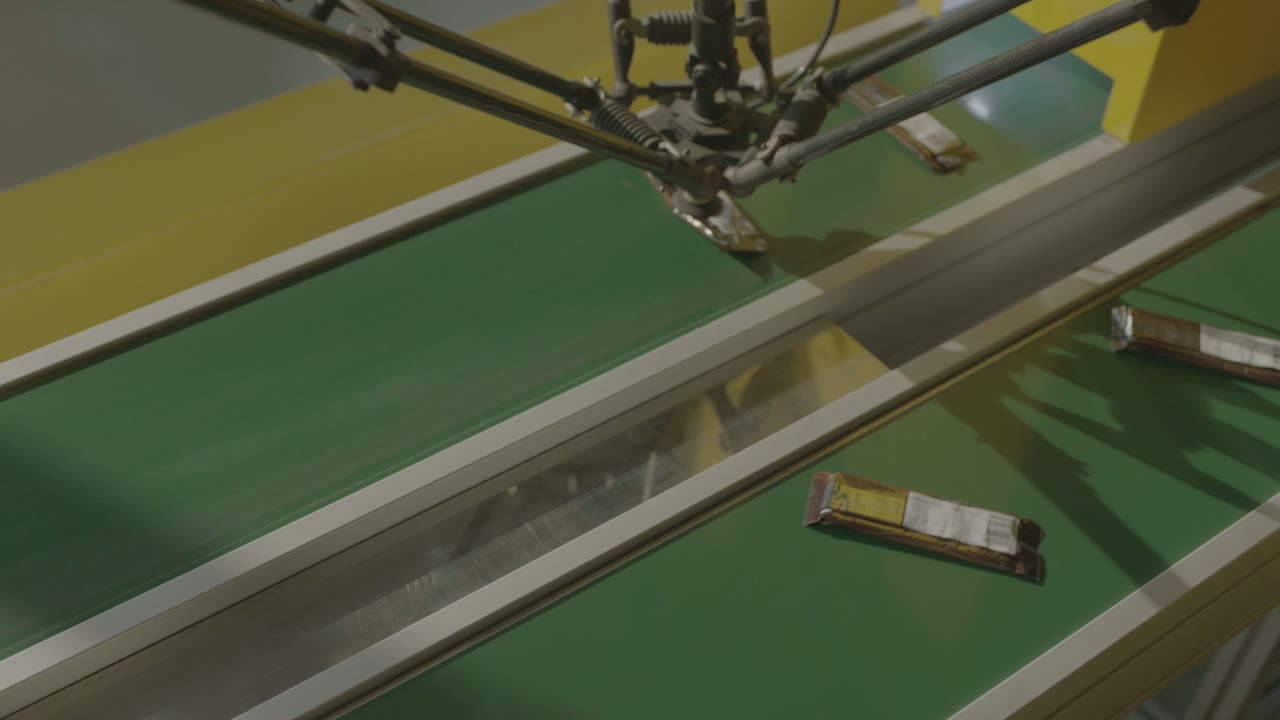
Kısacası: İki konveyör yan yana çalışır ve aralarına bir delta robotu monte edilmiştir. Ambalajlı paketler bir bant üzerinde gevşek bir şekilde gelir – farklı açılar, düzensiz aralıklar – ve robot bunları tek tek kaldırıp diğer bant üzerinde eşit aralıklarla bırakır – bu, sonraki makinelerin çoğunun ihtiyaç duyduğu düzenli beslemedir. Bantlar asla durmaz. Bu tür bir hücrede üç karar önemlidir: alma başlığının pakete nasıl uyduğu, varış düzeninin bant hızıyla nasıl eşleştiği ve her paketin tam olarak nereye inmesi gerektiği. Sıralanacak bir ürününüz mü var? Ürün yelpazeniz hakkında bizimle konuşun..
Bir bakışta
| PLATFORM | Düz ambalajlı paketler (baskılı film) |
| Süreç | Hareketli banttan ürün alıp yerleştirmek. |
| Otomasyon | Küçük tekli paket toplama başlığına sahip bir delta robotu |
| besleme | Paketler gevşek, rastgele açıyla ve düzensiz aralıklarla geliyor. |
| dışarı besleme | Paketler ikinci bant üzerine eşit aralıklarla yerleştirildi. |
| Kayış hareketi | Sürekli — robot için hiçbir kayış durmuyor. |
| Aydınlatma | Kemer kenarı boyunca bir ışık çubuğu uzanır. |
| Operatör rolü | Çizginin yanında, döngünün içinde değil. |
Bu hücrenin ele aldığı sorun
Hemen hemen her paketleme hattında, ürünlerin belirli bir düzende değil, rastgele bir şekilde bir işlemden çıkıp bir sonraki makineye çok belirli bir düzende girmesi gereken bir nokta vardır. Bunu elle yapmak, birinin tüm vardiya boyunca bantın başında durması, kendi hızı yerine bandın hızına ayak uydurması ve her bir pakete tek tek dokunması anlamına gelir.
Bu iş, delta tipi araçlar için oldukça uygun: küçük yük, kısa hareketler, hızlı tekrarlama ve tamamen "şu anda nerede, nerede olması gerekiyor" sorusuyla tanımlanan bir görev.
Hücre nasıl çalışır?
- Varmak. Paketler, yukarı akış işleminde bırakılan açı ve aralıklarla ilk bant boyunca ilerler.
- Işık çubuğunu geçin. Bant kenarı boyunca bir ışık şeridi uzanır; paketler banttan geçerken şerit üzerinde net bir şekilde görünür.
- Toplamak. Robot doğrudan aşağıya iner, paketi ön tarafından tutar ve kaldırır.
- Karşıya geçin. Paketi ikinci banda aktarır.
- Yer. Paket, çıkış kanalındaki paketlerin geldikleri zamana kıyasla çok daha eşit aralıklarla yerleştirilmesini sağlayacak şekilde konumlandırılır.
- Tekrar et. Bantlar dönmeye devam ediyor; robot onları geldikleri gibi alıyor.
Üç tasarım kararı
1. Aleti robota değil, pakete takın.
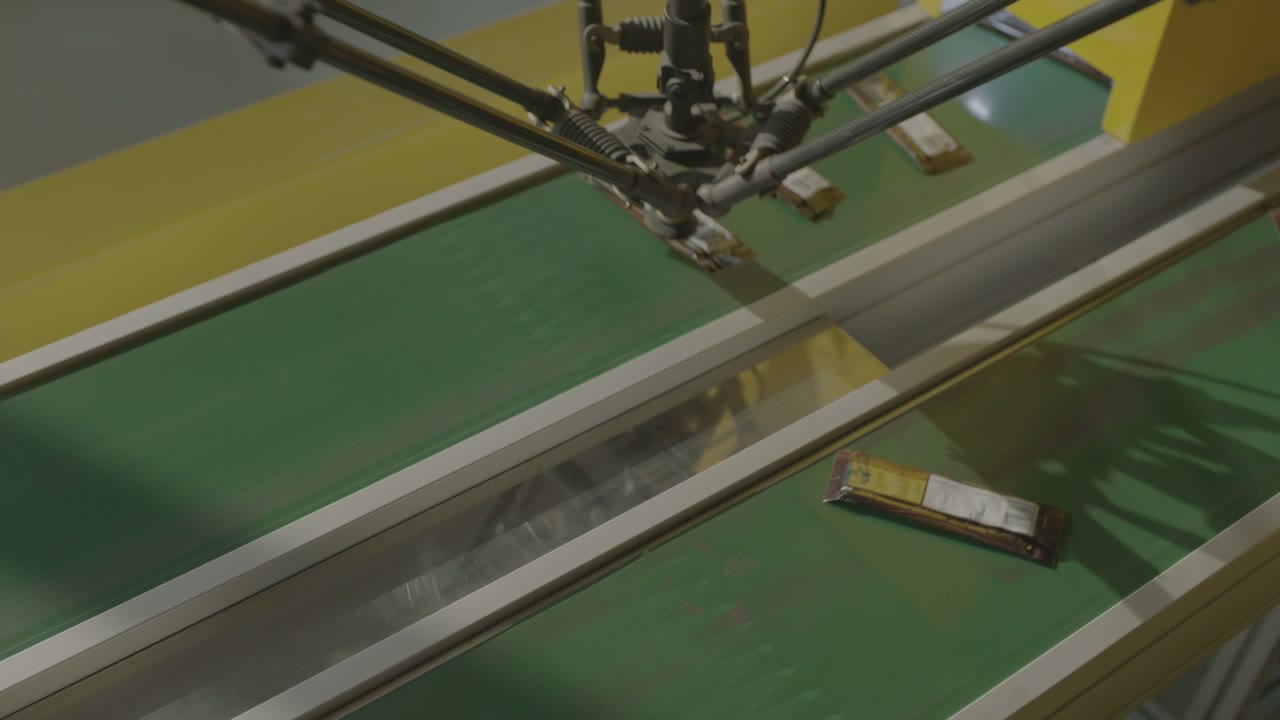
Çoğu bantlı kesme projesinin başarısı veya başarısızlığı, nihai alete bağlıdır. Her şeyden önce çözülmesi gereken noktalar şunlardır:
- Pakete dokunulabilecek bir yerde. Baskılı film, dikişler, yumuşak bir iç kısım, işaretlenmemesi gereken bir ürün — kullanılabilir temas alanı genellikle ambalajdan çok daha küçüktür.
- Paket kaldırıldığında nasıl davranır. Esnek sırt çantaları bükülür ve yukarı çıkarken bükülen bir çanta, bükülmeyen bir çantaya göre farklı şekilde yere iner.
- Serbest bırakmak. Vakumla kesim işlemlerinde, bırakma işlemi alma işlemi kadar önemlidir: birkaç milisaniye daha yapışan bir paket hedef dışına düşer.
- Gıda ile temas. Eğer alet, ambalaj yerine doğrudan gıdaya temas ediyorsa, malzeme, temizlik ve denetim kuralları tasarımı değiştirir.
Erken çözülmesi gereken soru: Hedef, döngü başına bir paket mi yoksa birkaç paket mi? Çoklu paketleme başlıkları verimliliği artırır, ancak bu yalnızca gelen ürün deseni çoklu toplamayı mümkün kıldığında geçerlidir.
2. Varış aralıklarını bant hızına göre ayarlayın.
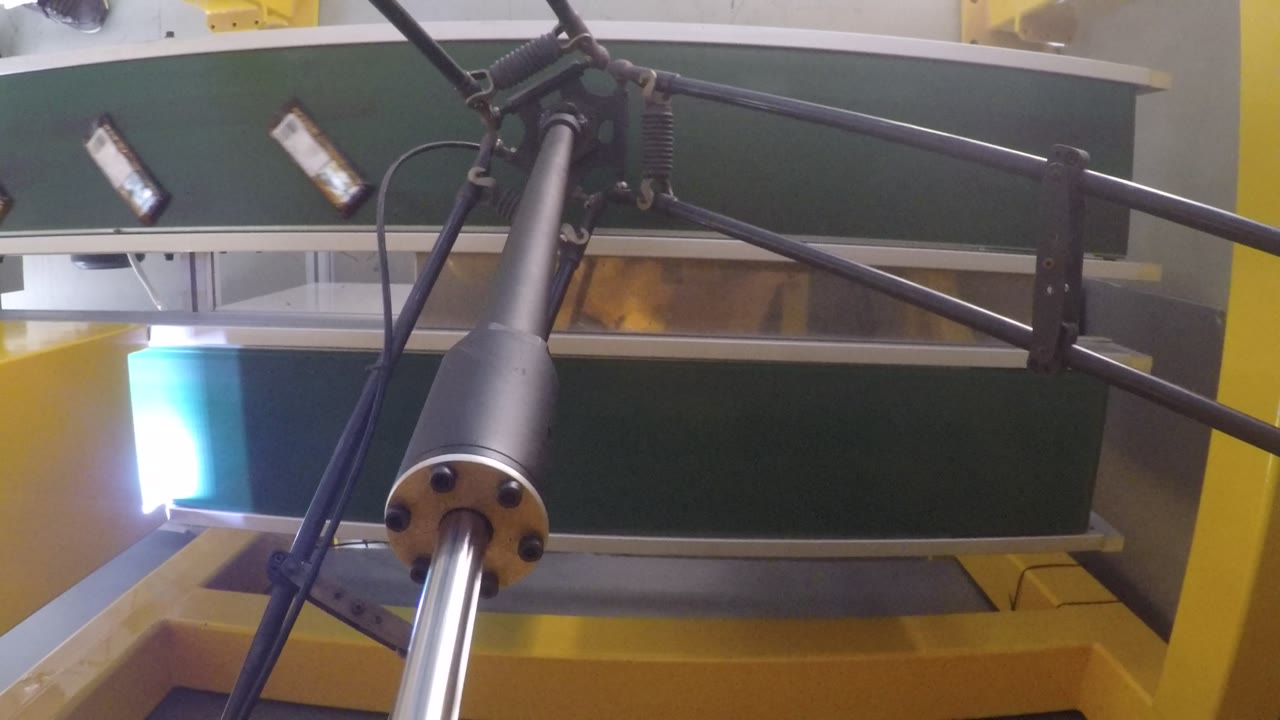
Bir bantlı toplama hücresi yalnızca "dakikada toplama sayısı" ile değerlendirilmez. Önemli olan, dakikada çalışma penceresinden geçen paket sayısı ve robotun bu paketlerden kaç tanesini pencereden çıkmadan önce alabileceğidir. Üç kaldıraç:
- Kayış hızı. Daha yavaş olması daha uzun bir zaman dilimi anlamına gelir, ancak aynı zamanda daha uzun bir kuyruk anlamına da gelir.
- Yoğunluk. Çok yoğun olursa paketler üst üste biner veya birbirine değer ve ne alet ne de algılama sistemi onları ayırabilir; çok seyrek olursa robot hareketsiz kalır.
- Pencere uzunluğu. Robotun bant üzerindeki çalışma alanı, toplama aralığını belirler ve bir robotun yetişemediği durumlarda genellikle seri halde ikinci bir robot kullanılır.
Gerçek bir üretim hattında kaçırılan paketler normaldir; önemli olan bunlara ne olduğudur. Kaçırılan bir paketin tekrar dolaşıma girip girmeyeceğine, ikinci bir istasyon tarafından yakalanıp yakalanmayacağına veya elle çıkarılıp çıkarılmayacağına karar verin.
3. Paketin nereye inmesi gerektiğini belirleyin.
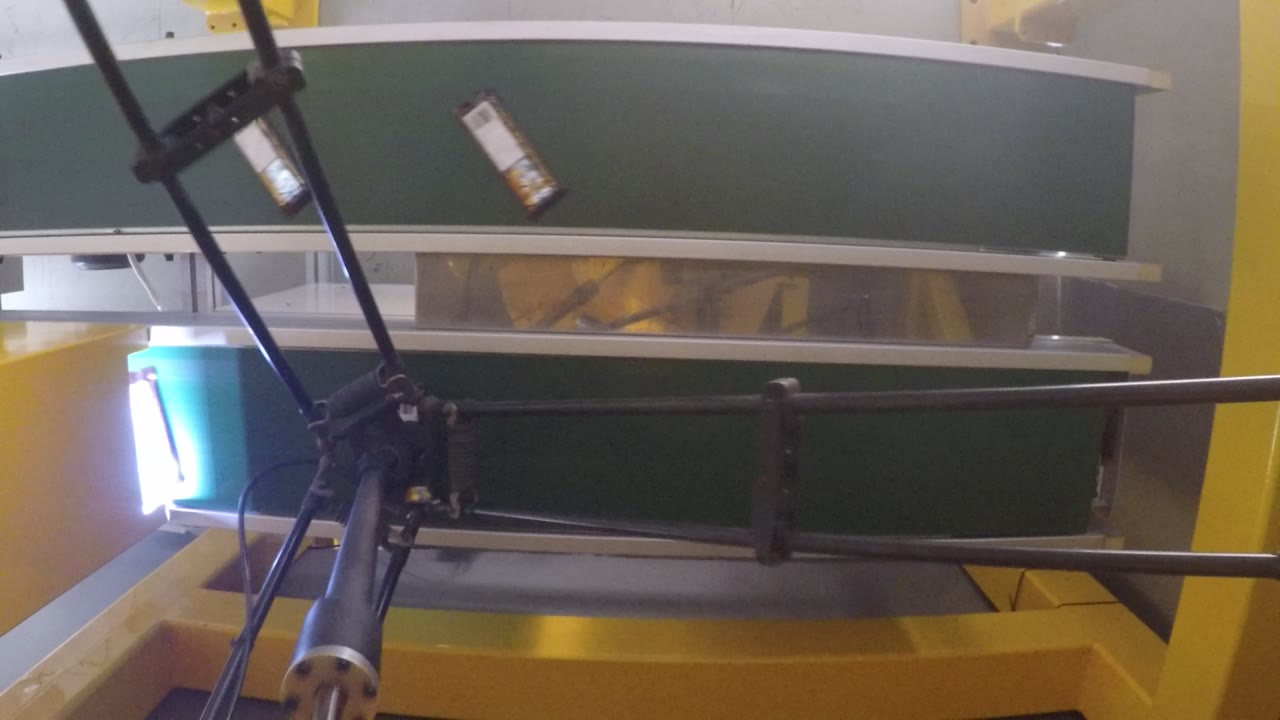
Yerleştirme doğruluğu robot tarafından değil, bir sonraki makine tarafından belirlenir. Kartonlama makinesi, akışlı paketleme makinesi ve tepsi kapatma makinesinin her birinin konum ve açı için kendi toleransları vardır ve tüm hücre bu sayıdan geriye doğru tasarlanmalıdır.
- Bir sonraki makinenin aslında indeksleme yaptığı geometriye karşı yerleştirin — bir çıkıntı, bir kanat, bir cep.
- Yerleştirme sırasında çıkışın hareket etmeye devam edip etmeyeceğine karar verin; hareketli bir banda yerleştirme, toleransı konumdan ziyade zamanlamaya yükler.
- Yerleştirilen deseni, aşağı yönde oluşan bir tıkanıklığın toplama penceresinden geriye doğru yayılmasını önleyecek kadar düzenli tutun.
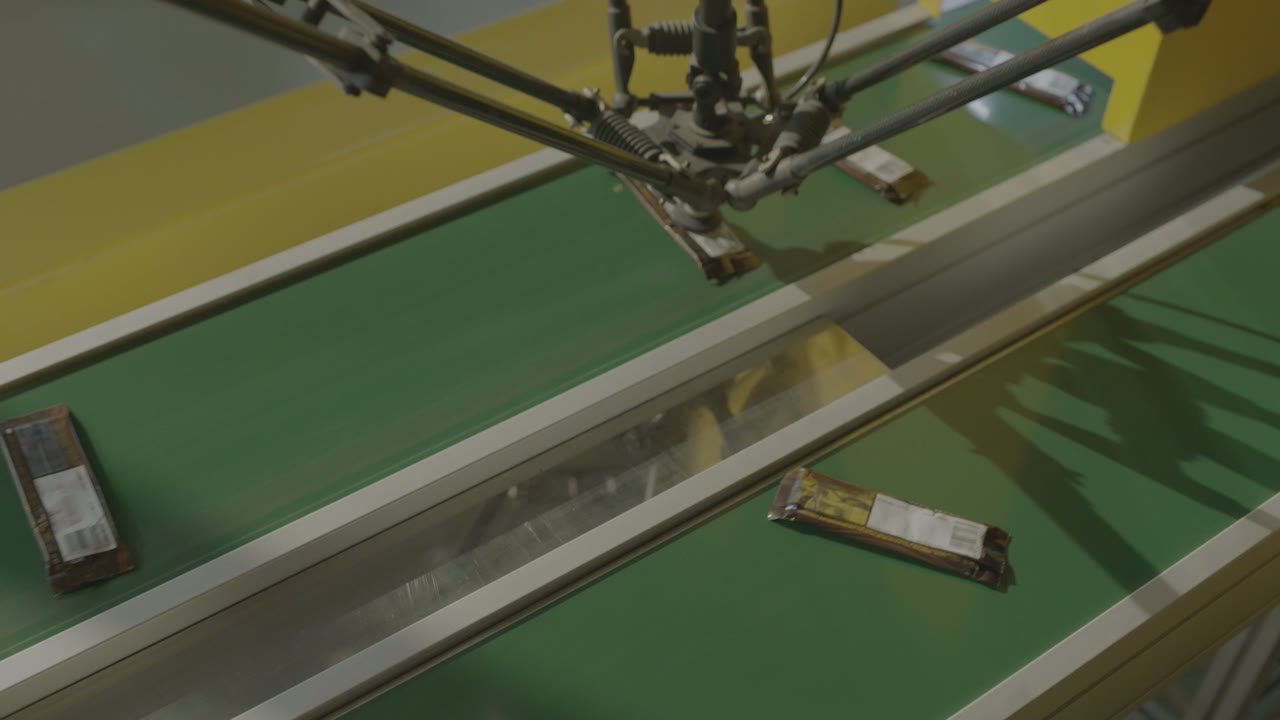
Bu düzen ne zaman uygun ve ne zaman daha yakından incelenmeli?
- İyi uyum: Küçük, hafif, tekrarlanabilir paketler; sürekli bir yukarı akış süreci; düzenli bir giriş beslemesine ihtiyaç duyan bir aşağı akış makinesi; ve küçük bir aletle işlenmeye dayanıklı bir ürün.
- Daha detaylı değerlendirin: Yapışkan, tozlu veya çok esnek ürünler; birbirine temas eden paketler; yüksek hijyen gerektiren bölgeler (yıkama, alet malzemeleri); ve aletin ürünle birlikte değiştirilmesi gereken karışık ürünler.
SSS
Tek bir robot mu, yoksa birkaç tane mi?
Pencereden dakikada kaç paket geçtiğinden ve bir robotun bu süre içinde kaç paket alabileceğinden yola çıkın. Bir robot yetişemediğinde, aynı bant üzerinde seri halde çalışan iki robot genellikle çözüm olur; ikincisi, birincisinin bıraktığını alır.
Kayışın durması gerekiyor mu?
Hayır. Bu hücrede her iki bant da sürekli çalışır. Bir bandı durdurup malzeme almak, yalnızca yavaş hatlarda veya ağır ürünler için mantıklıdır.
Doğruluk oranını ne belirler?
Sıradaki makine. Önce toleransını belirleyin, ardından aleti, yerleştirme yöntemini ve yerleştirme sırasında çıkış hızının hareket edip etmeyeceğini seçin.
Yerleşim planı ve işlem süresi tahmini alın.
Bize gönderin:
- Ürün boyutları, ağırlığı ve ambalaj malzemesi
- Ürünün temas edebileceği yerler ve hijyen gereksinimleri
- Dakikada giren ve çıkan paket sayısı ve paketlerin geliş şekli (yoğunluk, yönelim)
- Bir sonraki makinenin ne olduğu ve besleme toleransı.
- Hat düzeni ve bantlar üzerindeki mevcut alan
Hücre yerleşim planı önerisi ve tahmini çevrim süresi ile size yanıt vereceğiz.
Yerleşim planı ve teslim süresi tahmini alın → veya e-posta sales@evsrobot.com
Görüntüler, bir iş ortağının üretim tesisinde çekilmiştir. Bu tesisteki oranlar, doğruluk ve ürün rakamları kamuya açık değildir ve burada verilmemiştir.