
Kısacası: Ürün, düz bir konveyör üzerinde paletle ilerler ve bir istasyondan diğerine geçer. Bir robot parçayı gövdeye yerleştirir, bir pres başlığı yerine oturur, bir sürücü ünitesi yandan gelir ve vidaları sıkar, bir robot gövdeyi ters çevirir, klipsler takılır, iç kap yerine düşer ve sonunda bir robot bitmiş üniteyi bir kartona paketler. Bu tür bir üretim hattını üç karar yönlendirir: paletin her istasyonda nasıl konumlandığı, hangi adımların gerçekten görüş gerektirdiği ve çevirme ve alma-yerleştirme işlemlerinin döngüye nasıl uyduğu. Bir üretim hattı mı planlıyorsunuz? Yerleşim planı ve işlem süresi tahmini alın..
Bir bakışta
| PLATFORM | Küçük ev aleti — kalıplanmış gövde, iç kap, kapak klipsleri |
| Süreç | Montaj, vidalama ve paketleme |
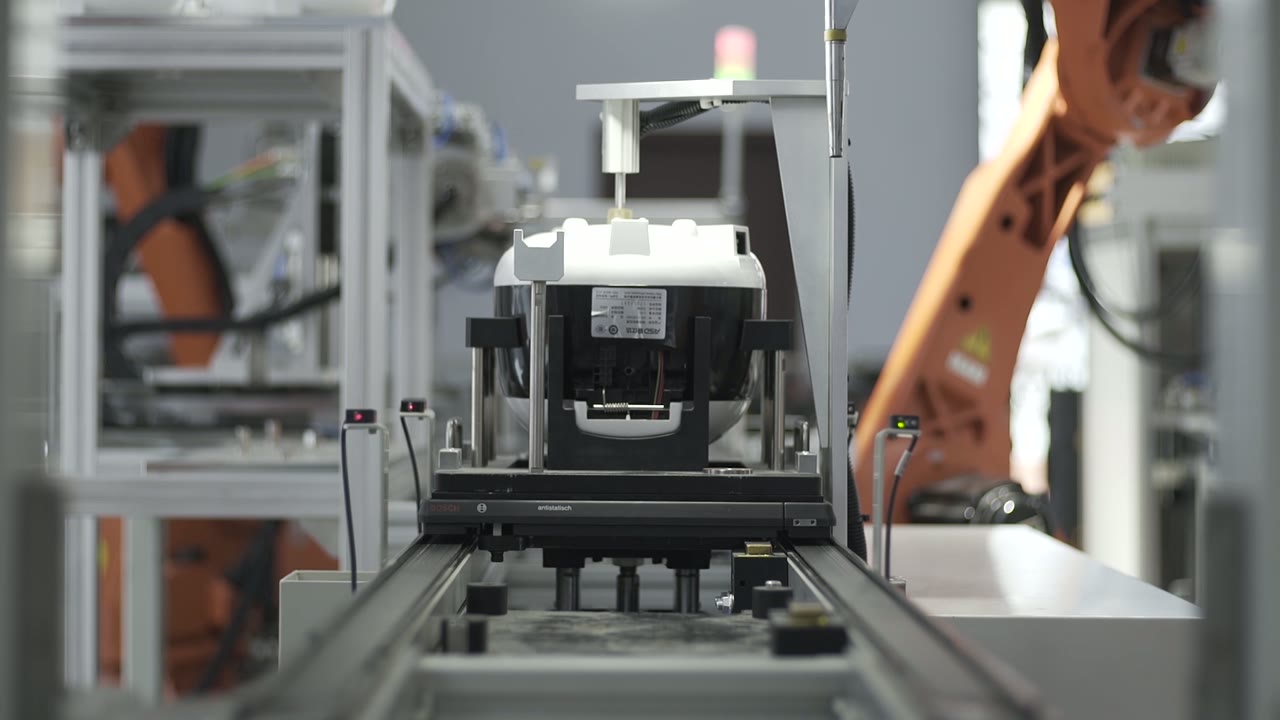
| Transfer | Düz bir elektrikli konveyör üzerindeki paletler |
| Otomasyon | İstasyon başına bir robot, ayrıca sabit pres ve sürücü üniteleri. |
| Parça temini | Her istasyonun yanında hat kenarına yerleştirilmiş yuvalar. |
| kullanma | Yerleştirme, bastırarak oturtma, yandan vidalama, çevirme, son paketleme |
| Çıktı | Üretimi tamamlanmış ürünler karton kutulara paketlenerek üretim hattından uzaklaştırıldı. |
| test istasyonu | Ünitenin sabit durduğu ve bir kablonun bağlandığı bir durak noktası. |
Bu satırın ele aldığı sorun
Bitmiş bir cihaz, küçük işlemlerden oluşan uzun bir zincirdir: yerleştirme, oturtma, vidalama, çevirme, klipsleme, takma, test etme, paketleme. Her biri kolaydır. Zorluk, her ünite için, her vardiyada bunları aynı şekilde yapmak ve ürün değiştiğinde tüm zinciri yeniden dengelemektir.
Palet hattı, siparişi ve referans noktasını sabitleyerek bu sorunu çözer: ürün bir kez palete yerleştirilir ve bundan sonraki her şey palete referans verir. İstasyonlar değiştirilebilir yuvalar haline gelir ve ürünü değiştirmek, insanlara yeniden eğitim vermek yerine, fikstürleri ve programları değiştirmek anlamına gelir.
Hattın nasıl geçtiği
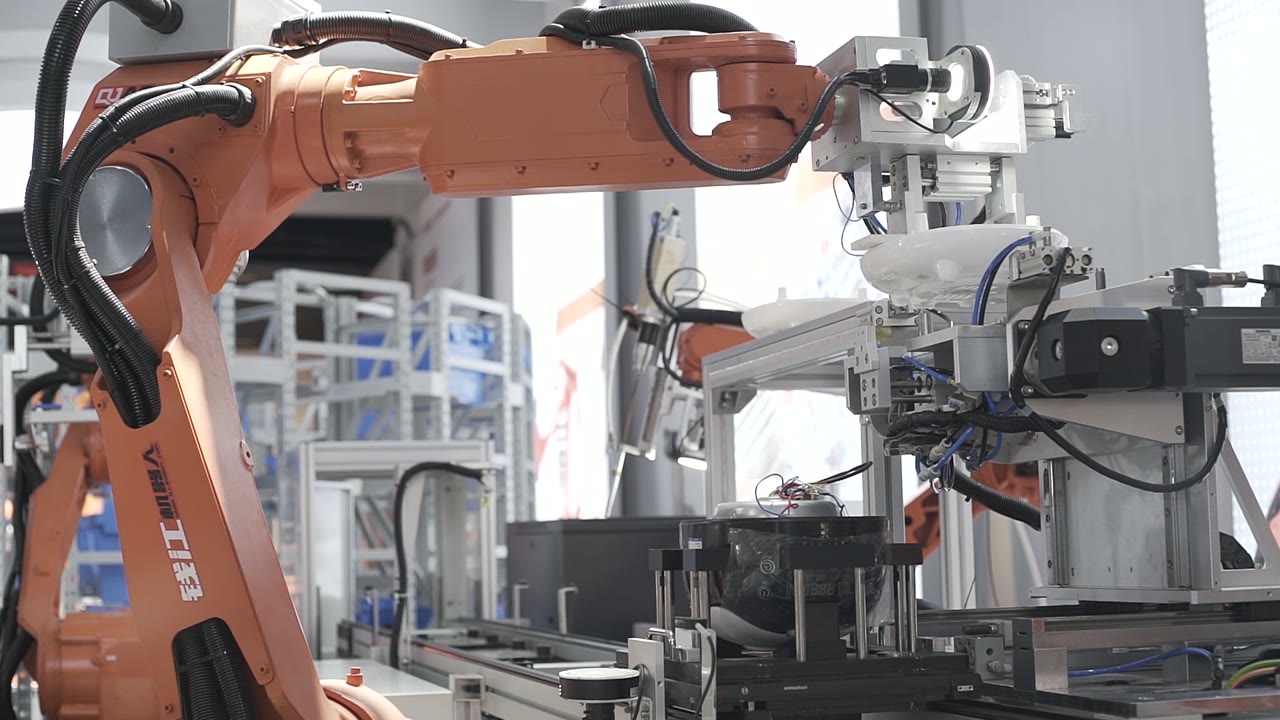
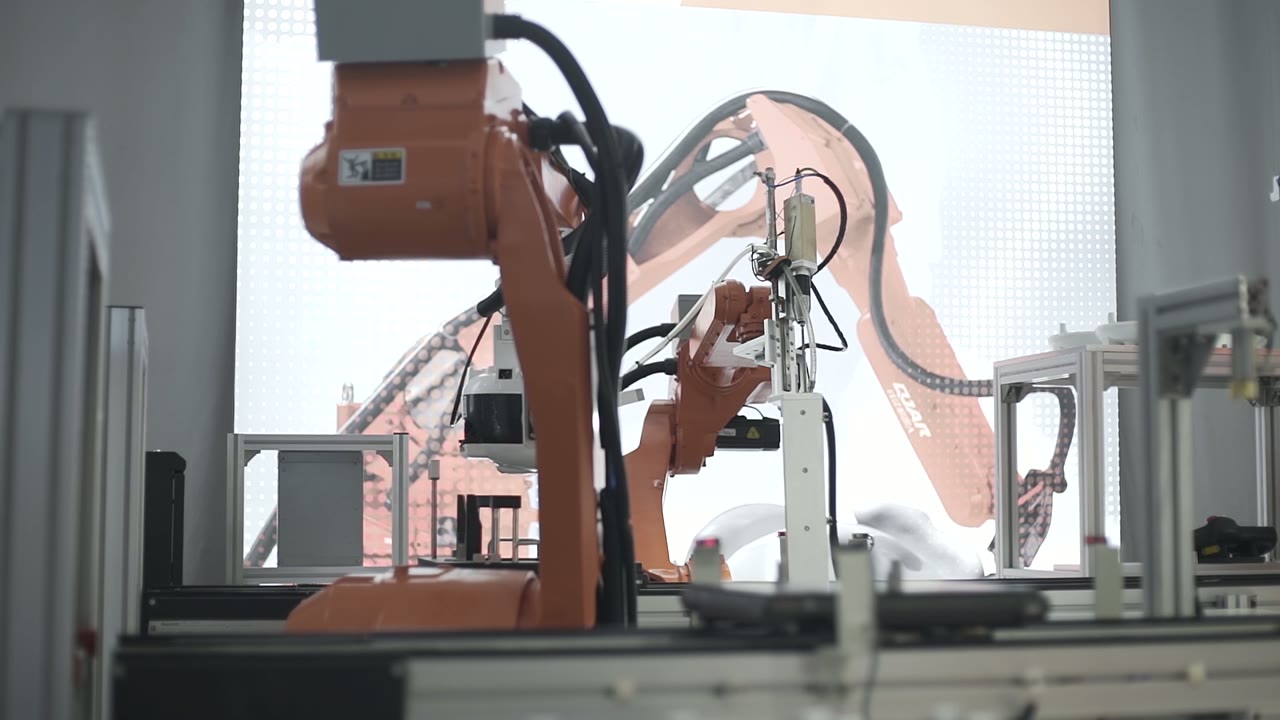
- Yer. Robot, üretim hattının kenarındaki yuvadan bir parça alıp palet üzerindeki gövdeye yerleştiriyor.
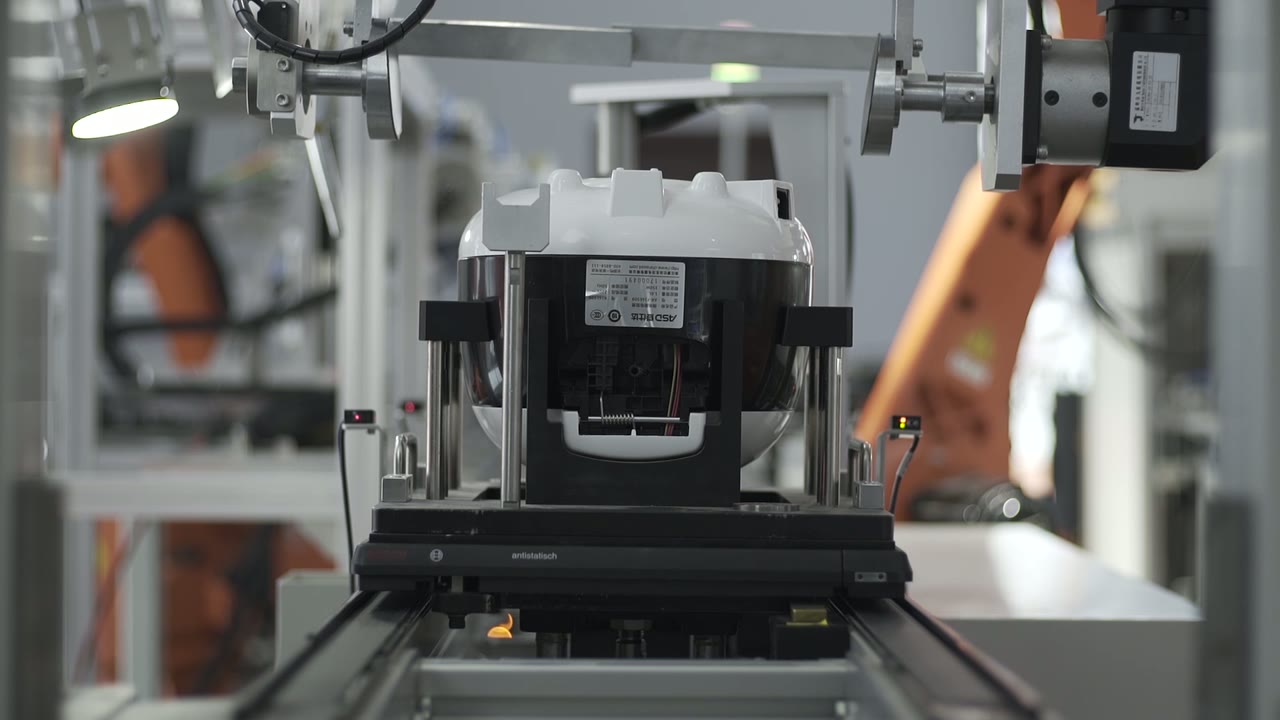
- Oturma yeri. Yukarıdan bir pres başlığı iner ve parçayı yerine yerleştirir.
- Vidalı. Vidalama istasyonunda, motorlu bir sürücü yandan bir ray üzerinde hareket eder, vidayı sürer ve geri çeker.
- İndeksi. Palet, üniteyi bir sonraki istasyona taşıyor.
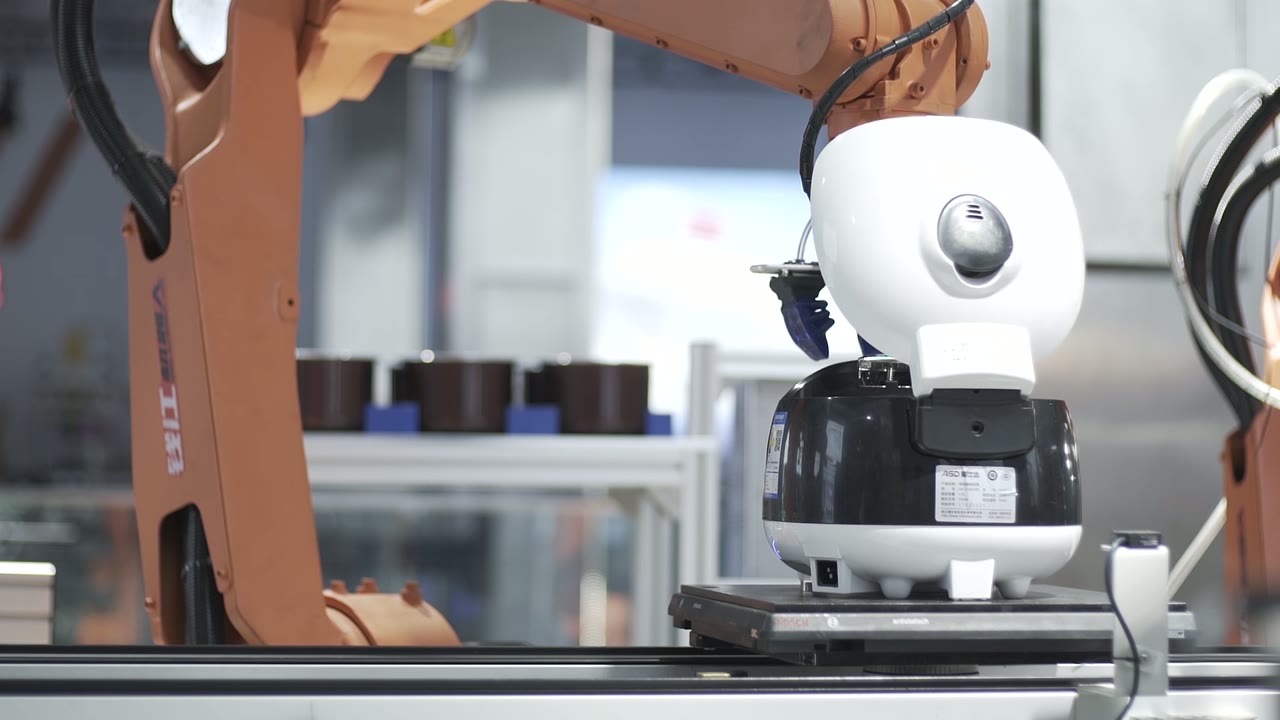
- Çevirin. Bir durakta robot gövdeyi ters çevirip paletin üzerine geri yerleştiriyor, böylece bir sonraki yüz yukarı bakıyor.
- Klips. Yuvanın içinden küçük kapak klipsleri alınır ve yerlerine takılır.
- Yerleştirin. Daha aşağıda, bir robot içteki bir kabı yuva sırasından alıp gövdeye bırakıyor.
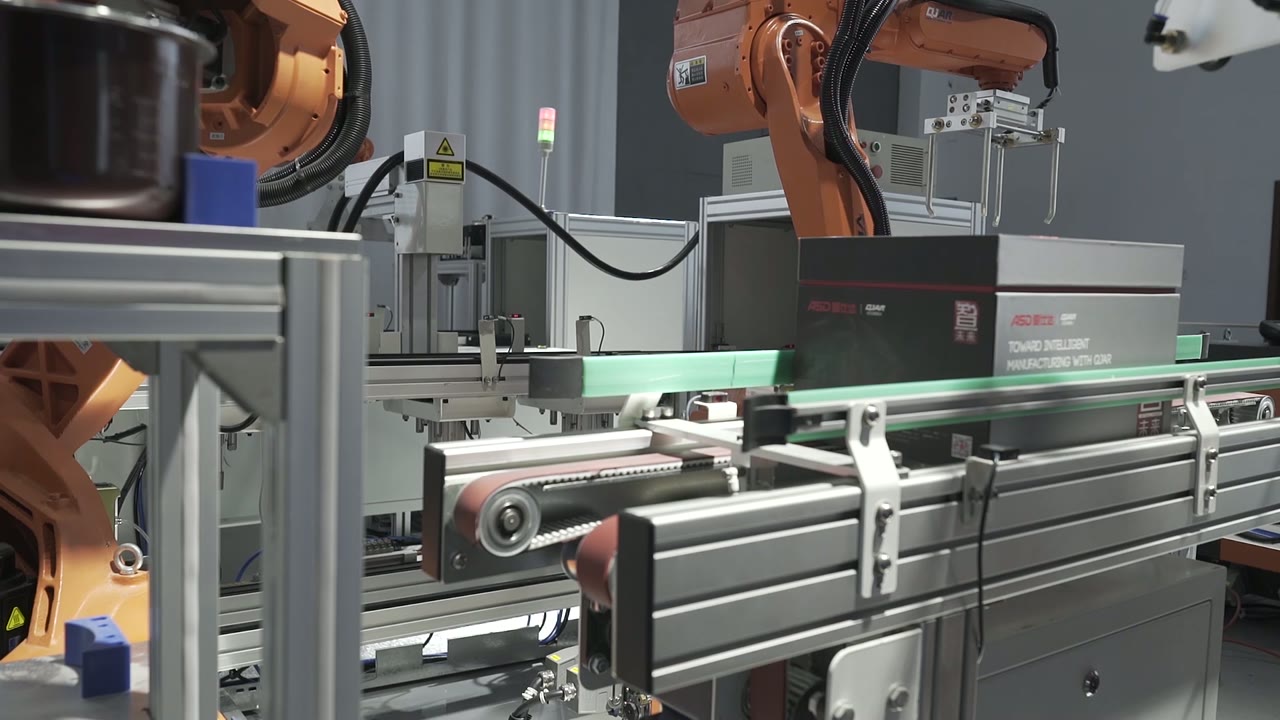
- Paketlemek, ambalajlamak, eşyaları toplamak, bavul hazırlamak. Sonunda bir robot bitmiş ürünü bir karton kutuya yerleştiriyor ve kutular sıraya girerek üretim hattından ayrılıyor.
Üç tasarım kararı
1. Paletin neyi taşıdığına ve neyi taşımadığına karar verin.
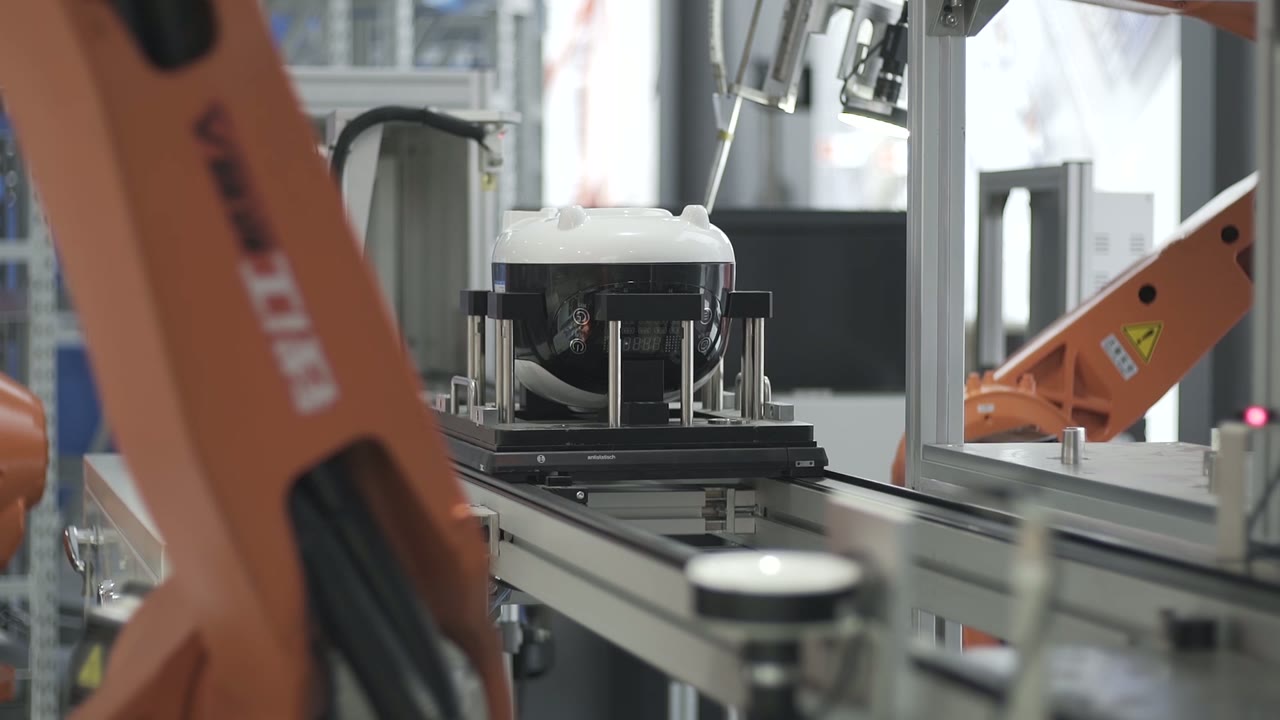
İlk istasyondan sonraki her istasyon palete güvenir. Bu güvenin üç yerde kazanılması gerekir:
- Ürün palete yükleniyor. Ürünün nasıl sabitlendiği: bir yuva, pimler, kelepçeler ve sabitlendikten sonra ne kadar hareket edebileceği.
- Palet istasyona. Paletin her istasyonda nasıl durdurulduğu, kaldırıldığı veya sabitlendiği. Sert bir durdurucuya karşı durdurma ve sabitleme yaygın bir uygulamadır; burada elde edilen hassasiyet, her istasyonun miras aldığı hassasiyettir.
- İade ve temizlik. Paletler tekrar tekrar kullanılır, üzerine toz ve aşınma birikir. Bir palet üzerindeki aşınmış bir konumlandırma burcu, yirmi üniteden birinde tek bir istasyonun arızalanması olarak kendini gösterir.
Erken çözülmesi gereken soru: Hangi işlemler gerçekten de dar toleransa ihtiyaç duyuyor? Diğer her şeye tolerans verilebilir ve tolerans maliyeti düşüktür.
2. Vizyonunuzu, sonuç veren yerlere uygulayın.
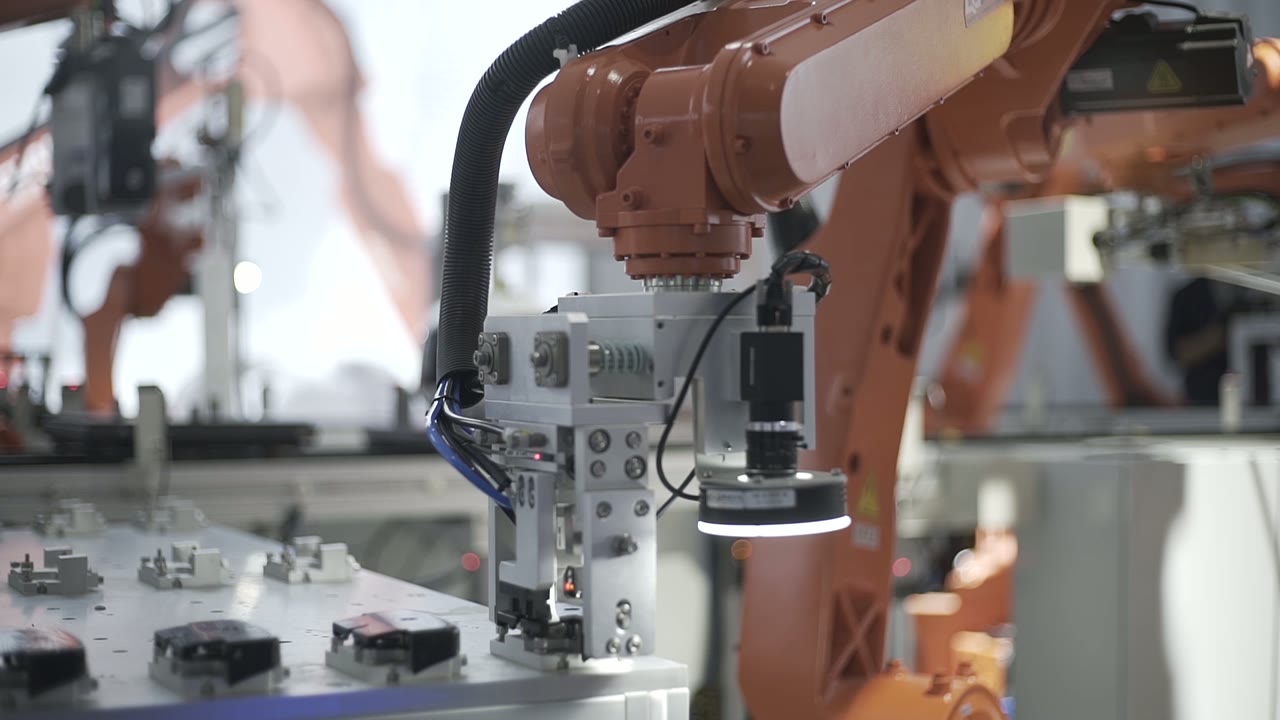
Montaj hattında görüş açısı, bazı özel durumlarda maliyetine değer: bir parça bilinmeyen bir konumda geldiğinde, bir işlemin referans noktasına göre hareket eden bir özelliği bulması gerektiğinde ve montajın değeri artmadan önce bir kusurun tespit edilmesi gerektiğinde.
İyi bir fikstür işi halledebilecekken, görsel algılama çok daha az değerlidir. Yerleştirilmiş bir palet üzerinde, yuvalanmış halde sunulan bir parçanın bulunması gerekmez; tutulması gerekir. Faydalı test şudur: Görsel algılama hangi arızayı önler ve bu arıza bir sonraki istasyona ulaşırsa maliyeti ne olur?
Doğrulama için de aynı mantık geçerlidir. Kritik bir aşamadan sonra yapılan varlık ve konum kontrolleri genellikle kendi maliyetlerini karşılar; istasyonun karmaşık görünmesi nedeniyle eklenen bir kamera ise genellikle karşılığını vermez.
3. En yavaş istasyona karşı dengeyi koruyarak çevirme ve alma-yerleştirme işlemlerini gerçekleştirin.
Bir hat, en yavaş istasyonunun hızında ilerler ve hat üzerindeki manevralar ve uzun süreli yerleştirme işlemleri sessizce o istasyonun temposuna uyum sağlar. Üç pratik nokta:
- İşlemleri değil, hamleleri sayın. "Basit" bir çevirme işlemi, bir seçim, bir döndürme, bir yerleştirme ve bir geri dönüşten oluşur; genellikle öncesinde yapılan vidalama işleminden daha uzun sürer.
- Birleştir veya böl. Bir istasyonda iki kısa işlem aynı robotu paylaşabilir; uzun bir işlem ise tüm hattı yavaşlatmak yerine iki istasyona bölünebilir.
- Geçiş süreci için tasarım. Yuvalar, tutucular ve programlar, varyant sayısı arttıkça çoğalır. Hızlı değiştirme takımları ve tek bir ürün seçme noktası, geçiş süresini bir vardiya yerine birkaç dakikaya indirir.
Bu düzen ne zaman uygun ve ne zaman daha yakından incelenmeli?
- İyi uyum: Belirli bir montaj sırasına sahip, özel yerleştirme ve fikstürleri haklı çıkaracak hacimlerde üretilen ve üretim hattında düzenli bir şekilde sunulabilen parçalara sahip istikrarlı ürün aileleri.
- Daha detaylı değerlendirin: Farklı montaj sıralarına sahip birçok varyant, toplu halde gelen ve önce tek tek ayrıştırılması gereken parçalar, hala insan yargısı gerektiren işlemler (kozmetik kontroller, kablo yönlendirme) ve bir sonraki neslinin temel referans noktasını değiştirdiği bir ürün.
SSS
Serbest akışlı konveyör yerine neden paletler?
Çünkü ürün bir kez konumlandırılır ve her istasyon bu konumu devralır. Serbest akışlı taşıma, manuel tezgahlar arasında ürün taşımak için uygundur; ancak robotlar için konumlandırma sorununu her istasyona taşır.
Sıradaki bekleme hattı genellikle nerede zaman kaybeder?
En uzun tek hareketin yapıldığı istasyonda — genellikle bir manevra veya uzun bir çekme işlemi — ve geçiş noktasında. Her ikisi de robot kararları değil, yerleşim planı kararlarıdır.
Her istasyonda bir robota ihtiyaç var mı?
Hayır. Sabit üniteler – baskı kafaları, raylar üzerindeki sürücü üniteleri – hareketin her zaman aynı olduğu yerlerde daha ucuz ve daha hızlıdır. Robotlar, yolun varyantla birlikte değiştiği veya bir kolun birden fazla görevi yerine getirdiği yerlerde yerlerini alırlar.
Yerleşim planı ve işlem süresi tahmini alın.
Bize gönderin:
- Montaj çizimi ve montaj sırası
- Her parçanın nasıl sunulabileceğini (yuvalama, tepsi, toplu halde) gösteren parça listesi.
- Varyant sayısı ve değişim sıklığı
- Günlük veya yıllık hacim, vardiyalar ve hedef hat ücreti
- Mevcut uzunluğu ve yukarı ve aşağı yöndeki ekipmanların konumunu gösteren kat planı.
Size hat düzeni önerisi ve tahmini işlem süresi ile yanıt vereceğiz.
Yerleşim planı ve teslim süresi tahmini alın → veya e-posta sales@evsrobot.com
Görüntüler bir iş ortağının prodüksiyon tesisinde çekilmiştir. Bu tesisteki hat ücretleri, yayın süreleri ve ürün rakamları kamuya açık değildir ve burada verilmemiştir.