
Metal Şekillendirme: Hareket Yoluyla İş Parçasının Desteklenmesi
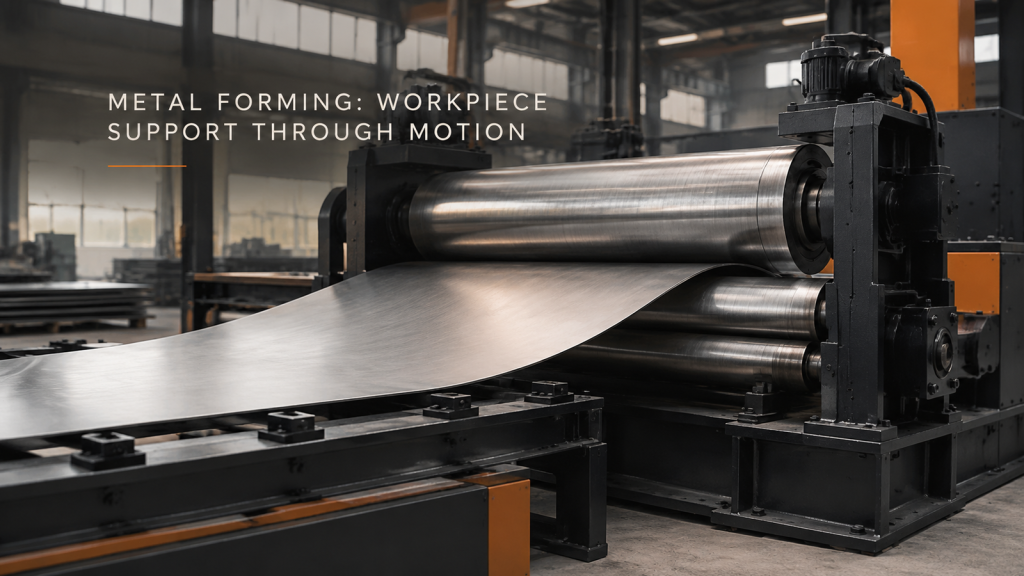
Sac ve silindirik iş parçalarının yükleme, şekillendirme ve çıkarma işlemleri sırasında desteklenmesini tanımlayın, ardından inceleme için konturu veya uyumu belirleyin.
Robotik Bağlama: Yaklaşma ve Geri Çekme Alanı
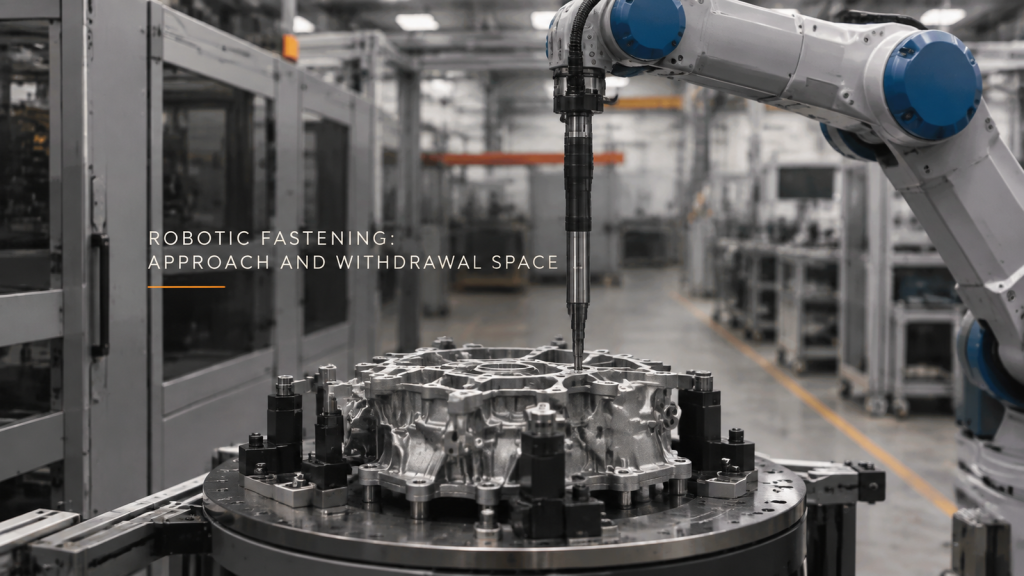
Bağlantı doğrulamasından ayrı olarak erişim kanıtlarını saklarken, her cıvata konumunda bağlantı aletinin tam olarak takılıp çıkarıldığını kontrol edin.
Çevresel Kaynak: Sıkıştırma ve Kaynak Dikişine Erişim
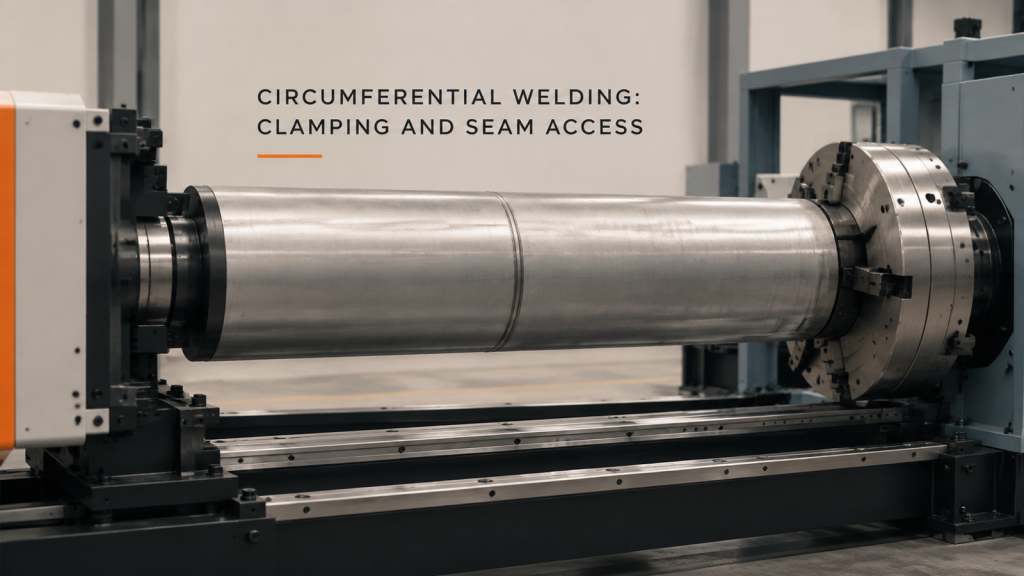
Kaynak işleminin kimliğini ve kaynak kabulünü ayrı tutarak, sıkıştırılmış silindir dikişini kaynak torçunun çalışma alanı ve yükleme erişimiyle karşılaştırın.
Plaka Haddeleme Besleme ve Çıkış Alanı

Geliştirilmekte olan kavisli plakayı besleme, destek ve çıkarma planlamasına dahil edin; farklı filme alınmış haddeleme istasyonlarını ayrı ayrı değerlendirin.
Tornavida Aleti ve Koruma Düzeni

Gerekli uygulama görevleri aracılığıyla vidalama aletlerini, fikstürleri ve koruyucu ekipmanları gözden geçirin ve sıkma kalitesini kendi kayıtlarıyla destekleyin.
Döner Kaynaklı Parça Boşluk İncelemesi
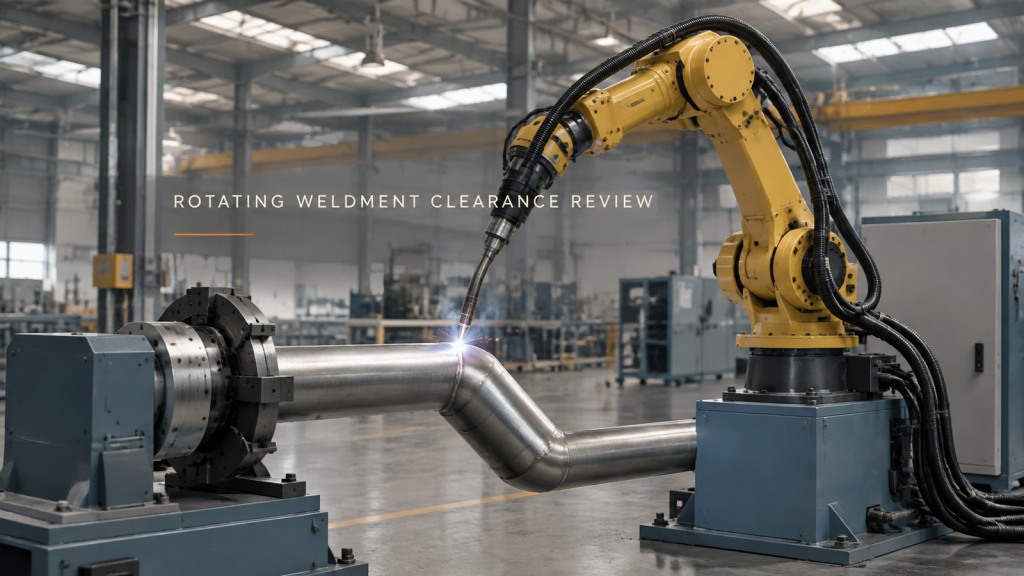
Dönen kaynaklı birleştirme parçasını, yüklenmiş fikstür ve kaynak torç zarflarını birlikte inceleyerek, hareketi birleştirme kabulüyle karıştırmadan gözden geçirin.
Robot Muayenesi Bakış Açısı Planlaması
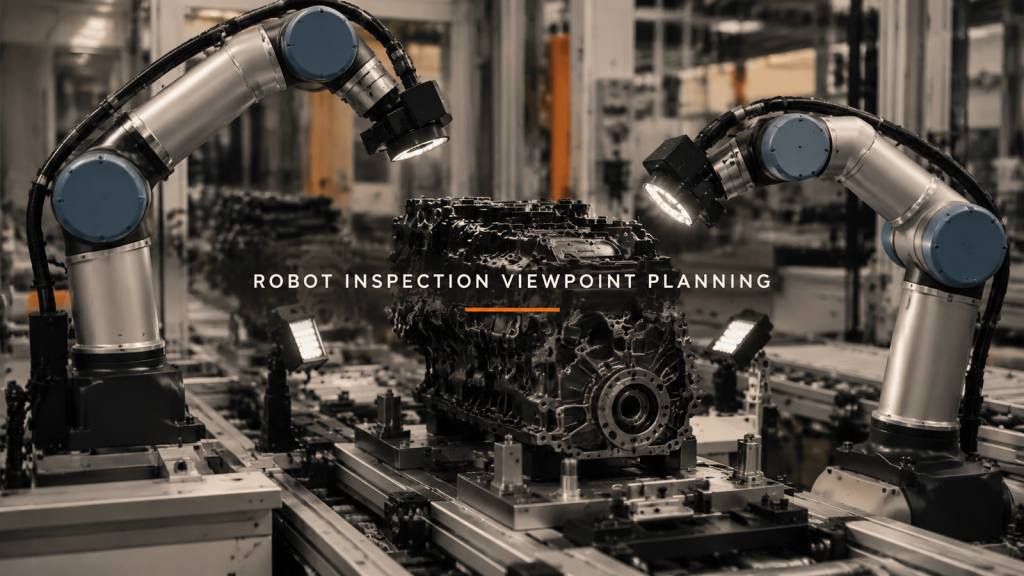
Hangi inceleme bakış açılarının hedef hakkında faydalı bilgiler sağladığına karar verin, ardından görüntü koşullarını ve karar kanıtlarını doğrulayın.
Dört İstasyonlu İşleme: Referans Noktası ve Dönme Boşluğu
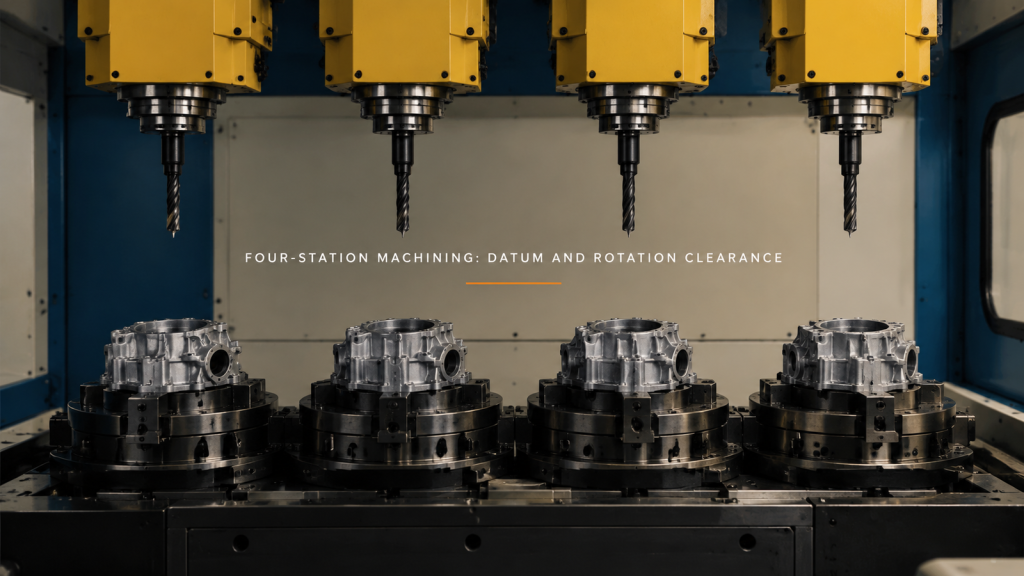
Dört istasyonlu işleme sürecini, iş parçası konumlandırma, takım geri çekme ve fikstür döndürme işlemleri üzerinden inceleyin. Gözle görülebilir hareketi ölçülen hassasiyetten ayırın.
Makine Bakım Devri: Parça Desteği ve Tutucu Çıkışı
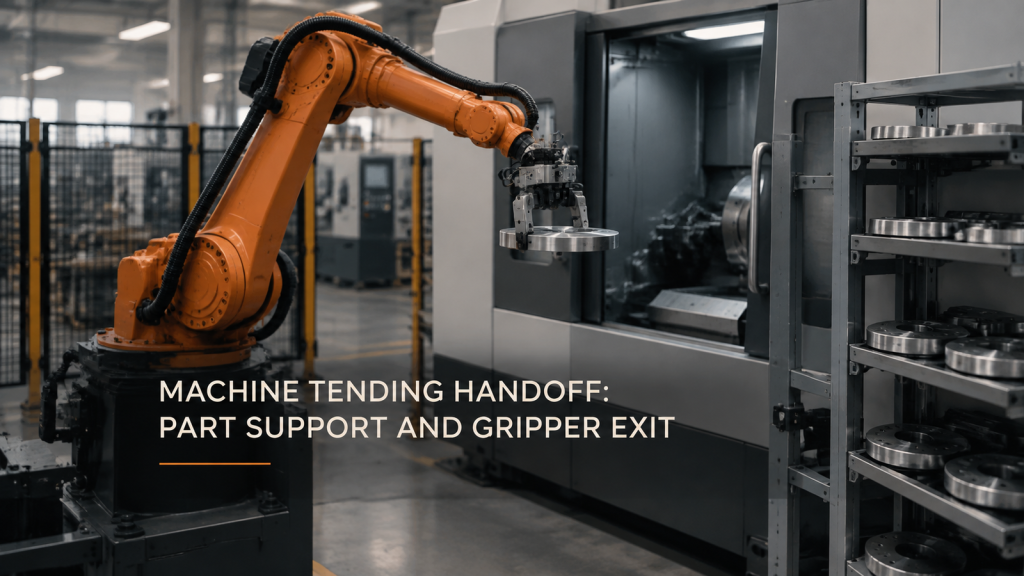
Makine beslemesinin devredilmesi, sürekli parça desteğine, alıcı boşluğuna ve kullanılabilir bir tutucu çıkışına bağlıdır. Disk ve aleti birlikte inceleyin.
Köşelerde Robotla Boncuk Dağıtımı Tutarlılığı
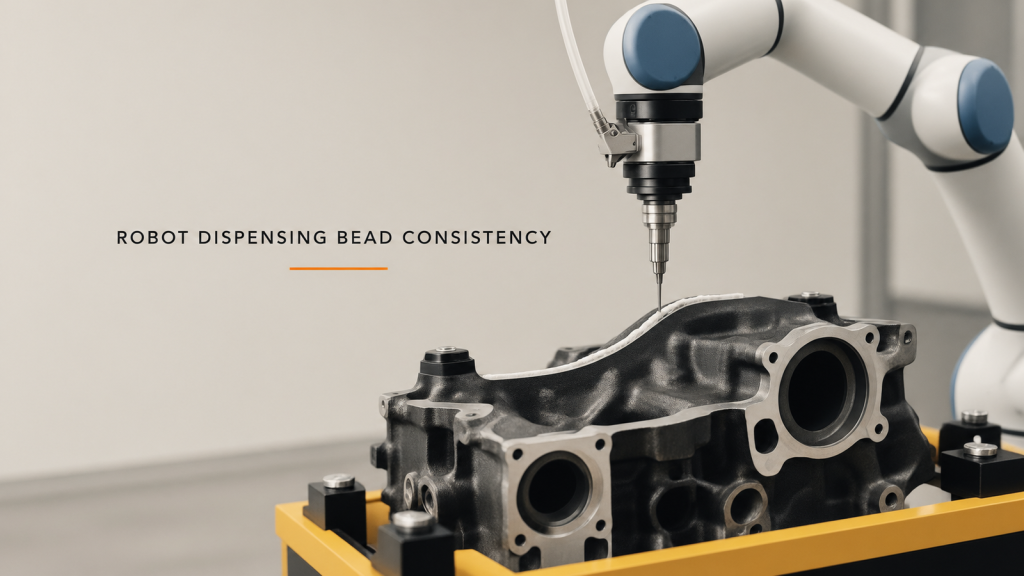
Köşe hızı, akış tepkisi, nozul pozisyonu ve gerçek boncuk yapısının incelenmesi yoluyla robotun boncuk dağıtım tutarlılığını değerlendirin.
İplik Sarma Makinesi Bakımı: Devir Teslimi Hizalama
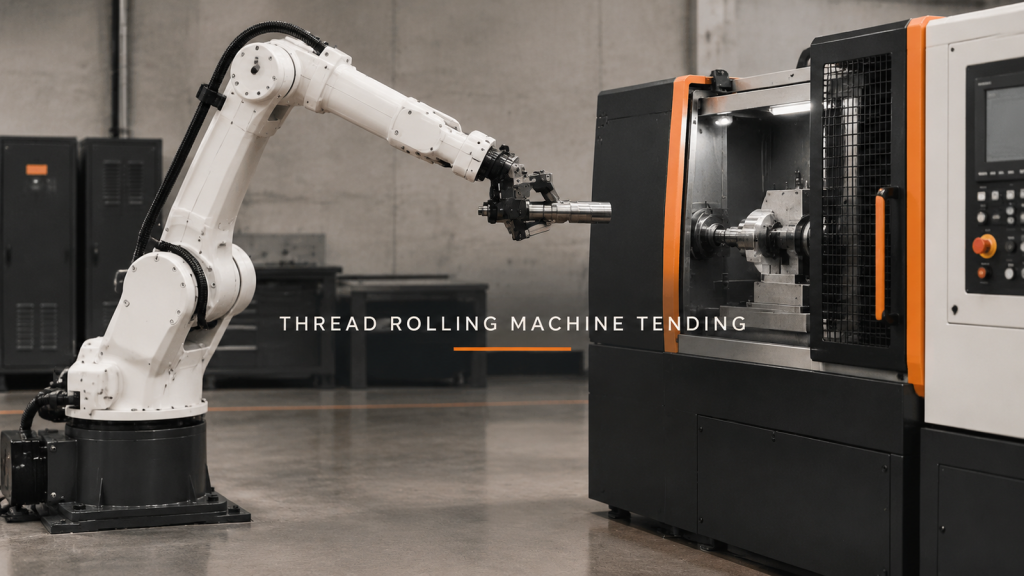
Diş açma makinesinin, iş parçası hizalaması, destek transferi, serbest bırakma ve güvenli geri çekme işlemlerine göre ayarlanması ve ardından haddeleme sonucunun kontrol edilmesi planlanmalıdır.
Çift Robotlu Kaynak: Döngü Süresinden Önce Paylaşılan Bölge
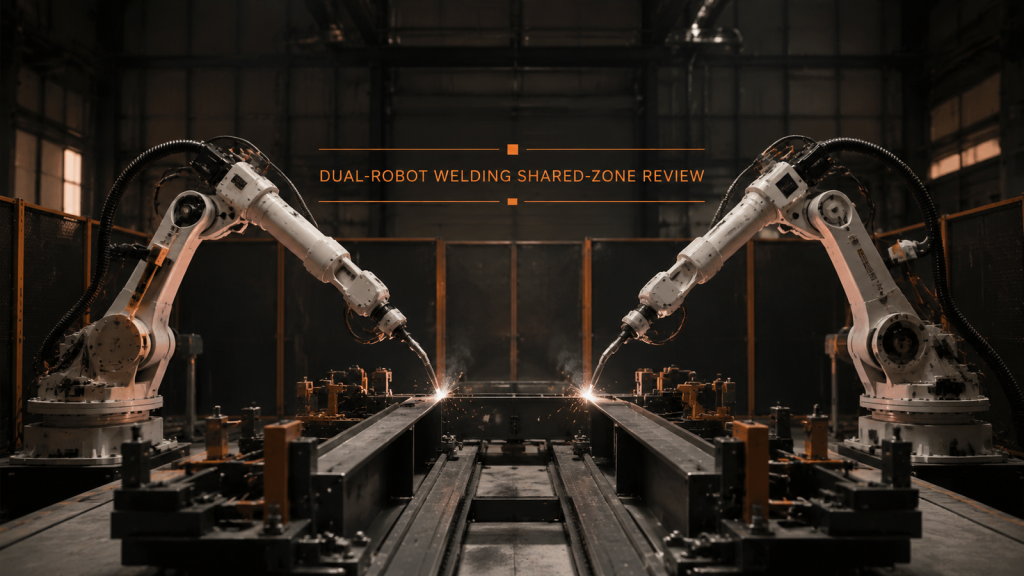
Çift robotlu kaynak işlemi, hızdan önce ayrı çalışma bölgeleri, kontrollü ortak bölgeye giriş, öngörülebilir bekleme pozisyonları ve doğrulanmış toparlanma gerektirir.