
Robotik bir bağlantı düzeni, aletin her bir cıvata konumundan ayrılıp tüm gövdesiyle bir sonrakine ulaşana kadar tamamlanmış sayılmaz. Bağlantı elemanının başına ulaşmak yalnızca bir noktayı çözer. Faydalı bir inceleme, eksenel yaklaşımı, geri çekilmeyi ve konumlar arasındaki yönelim değişikliğini ayırt eder, ardından ayrı gereksinimler ve kayıtlar kullanarak bağlantı kalitesini değerlendirir.
Uzun alet, düzenin bir parçasıdır.
Videonun 00:06 saniyesinde, bir çalışma masası üzerindeki bir muhafazanın üstünde uzun bir bağlantı elemanı gösteriliyor. Alet gövdesi ve çevresindeki iş parçasının geometrisi birlikte görülebiliyor. Görüntüde boyutlar, cıvata özellikleri veya ölçülmüş boşluk bilgisi verilmiyor.
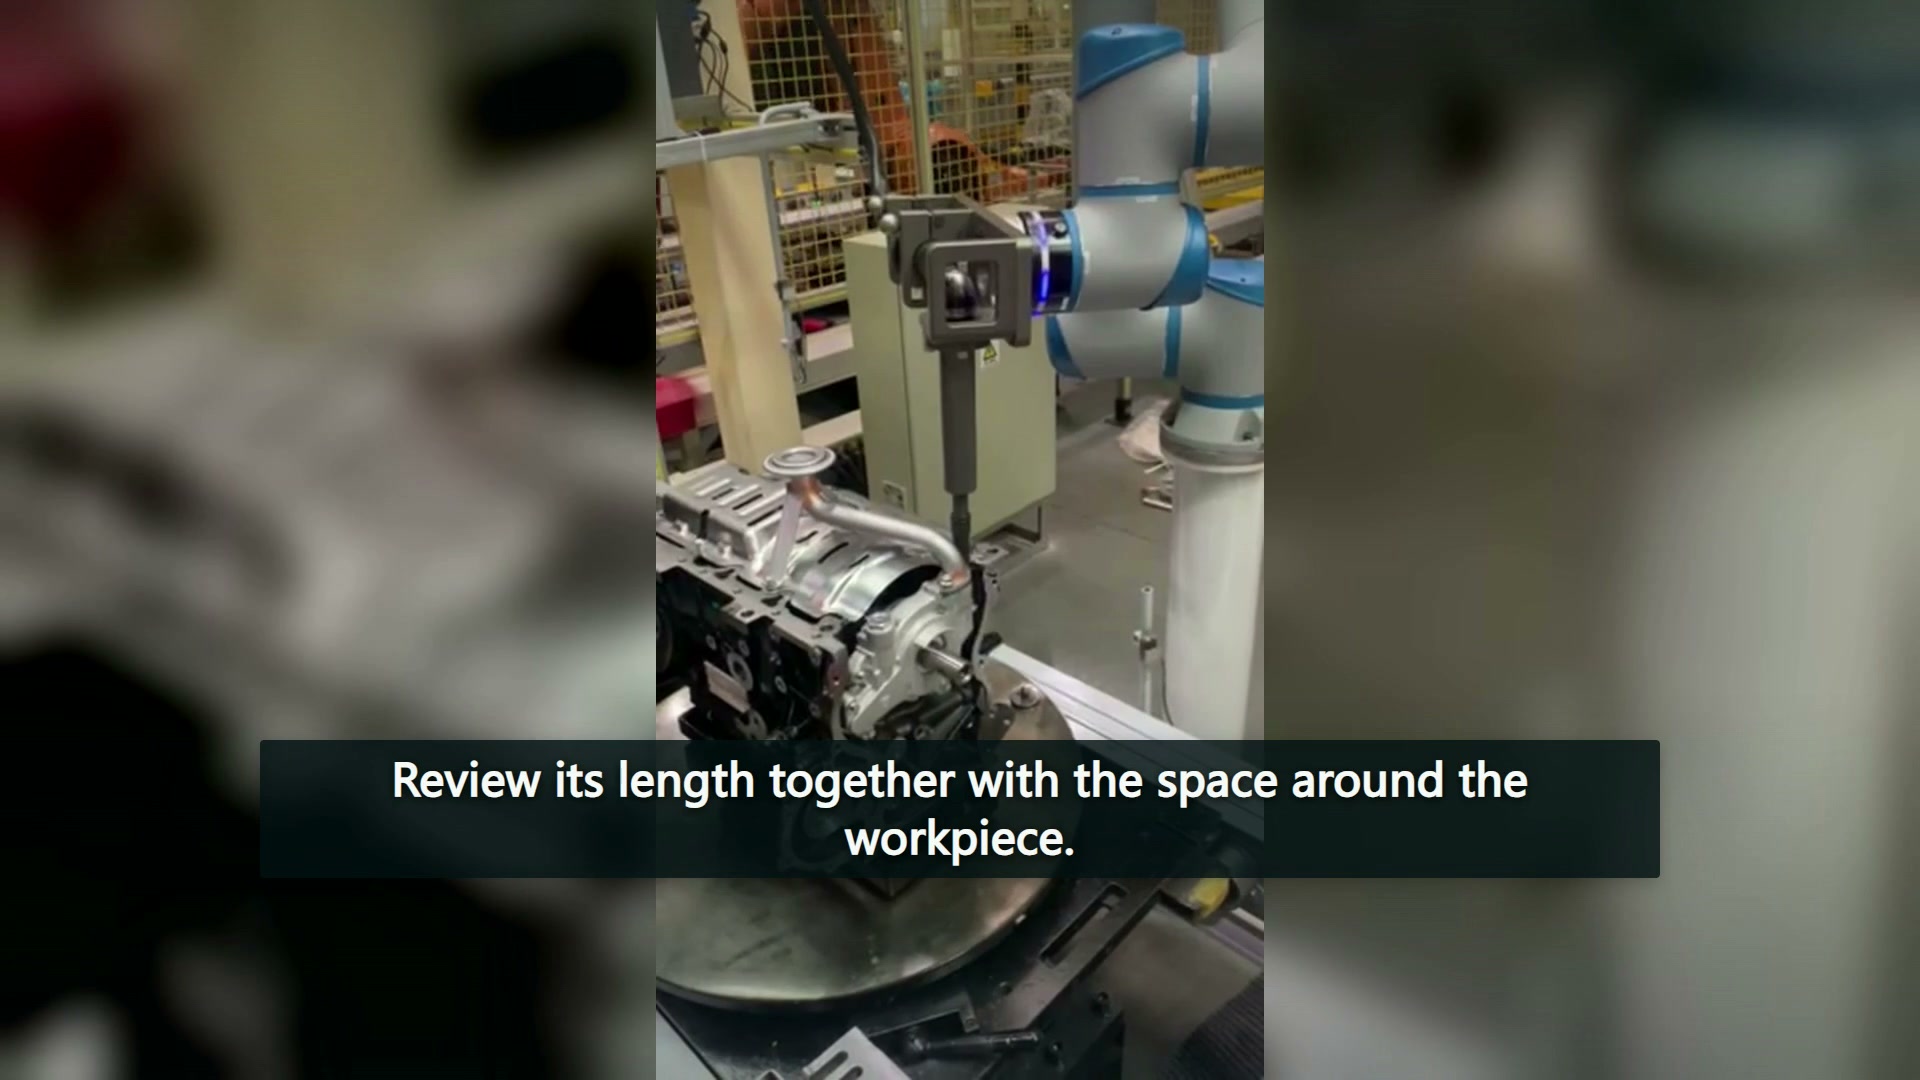
Önerilen bir muhafaza için, monte edilmiş aletin tamamını çizimdeki ilgili her cıvata konumunun yanına yerleştirin. Yakındaki çıkıntıları, girintili duvarları ve bağlantı elemanlarını da dahil edin. Bir konum erişilebilir ise, bu sonucu yalnızca gerçekten incelenen konum ve konfigürasyon için koruyun; farklı bir girinti farklı bir yaklaşım gerektirebilir.
Alet şekli kısıtlı bir seçimdir.
Atlas Copco'nun havacılık ve uzay montaj örnekleri Kısıtlı erişim için ofset ve diğer takım düzenlemelerini açıklayın; seçim yapılırken erişim ve tork ihtiyaçları dikkate alınmalıdır. Bunlar belirli bir sektör ve takım yelpazesinden örneklerdir. Bu videodaki robota bu ürünlerin takılması için bir tavsiye niteliği taşımazlar.
Asıl önemli satın alma sorusu, mevcut alanda gerekli bağlantıyı sağlayabilecek komple alet konfigürasyonunun hangisi olduğudur. Uzunluk tek başına bu soruyu cevaplamaz. Önerilen alet değişirse, montajı ve dış şekli ile çalışma ucu da yenilenmiş incelemeye dahil edilmelidir.
Kalkışı ayrı bir hareket olarak koruyun.
İlk istasyon dizisi sırasında, alet çalışma pozisyonunu değiştirmeden önce kalkar. Bir uygulama incelemesi, başka bir cıvataya geçişi değerlendirmeden önce geri çekme yönünü incelemek için bu ayrımı kullanabilir. Bir gövde özelliği dönüşü kısıtlıyorsa, talimatı yolu ayarlama yönünde genel bir istek olarak bırakmak yerine, ilgili pozisyonu ve aradaki geometriyi kaydedin.
Saat 00:33'te görüntü, farklı bir iş parçası üzerinde hareket eden bir robotun bulunduğu başka bir çalışma hücresine geçiyor. Bu, tek bir üretim döngüsü olarak açılış istasyonuna bağlanmamalıdır. İkinci görüntü, yerleşim düzeni tartışmasını genişletiyor ancak birincisi için eksik tork sonucunu sağlamıyor.
Daha erken birden fazla çalışma noktasında erişimin tartışılması Bir istasyonun adlandırılmış konumlarının erişim mesafesini nasıl etkilediğini ele alır. Bağlantı, daha yerel bir soru ekler: takılan alet, bu konumlar arasında hareket etmeden önce her bir bağlantıya nasıl girer ve çıkar.
Bağlantı kanıtlarının farklı girdileri vardır.
Atlas Copco'nun sıkma tekniği kılavuzu Sürtünmenin, yağlama da dahil olmak üzere, sıkma torku ve sıkıştırma kuvveti arasındaki ilişkideki rolünü açıklar. Bu ilişki, sıkma gereksinimiyle bağlantı koşullarını korumanın bir nedenidir. Burada gösterilen gövdeler için spesifikasyon sağlamaz.
Bu nedenle bir değerlendirme iki kaydı birbirinden ayırmalıdır. Geometrik kayıt, cıvatanın yerini, alet konfigürasyonunu ve giriş-çıkış düzenini tanımlar. Bağlantı kaydı ise bağlantı elemanı ve bağlantı koşullarını, gerekli sıkma sonucunu ve doğrulama yöntemini belirtir. Cıvatada yumuşak bir yaklaşım veya duraklama, ikincisinin yerini tutamaz.
Bu soruları ayrı tutmak, bir araç önerisinin incelenmesini kolaylaştırır. Bir değerlendirici, robot hareketini üçünün de kanıtı olarak ele almadan, çözülmemiş bir maddenin fiziksel erişimle, seçilen sıkıştırma ekipmanıyla veya bağlantı sonucunun kanıtıyla ilgili olup olmadığını belirleyebilir. Görüntüler ayrıca herhangi bir iş birliğine dayalı çalışma koşulu oluşturmaz; bunlar gerçek entegre uygulama değerlendirmesine aittir.