
Yüklenen fikstürün tarama alanı ve hareketli kaynak torcu aynı düzende olacak şekilde dönen bir kaynak parçasını inceleyin. Faydalı soru, yaklaşma ve geri çekilme de dahil olmak üzere hareket boyunca gerekli ilişkinin korunup korunamayacağıdır. Kaynak başlangıç noktasına ulaşmak, dönüşün ilerleyen aşamalarında boşluk oluşturmaz veya kabul edilebilir bir bağlantı göstermez.
Yüklenen şeklin tamamını takip edin.
00:04'te, açılış sahnesinde, tornalama düzeneğiyle desteklenen boru şeklindeki bir iş parçasının yakınında robot kaynak makinesi gösteriliyor. 00:14'te ise video, farklı, daha büyük dairesel bir iş parçasını sunuyor. Bunlar ayrı örneklerdir; kurgu, ortak bir fikstür kurulumu veya sürekli bir üretim döngüsü oluşturmaz.
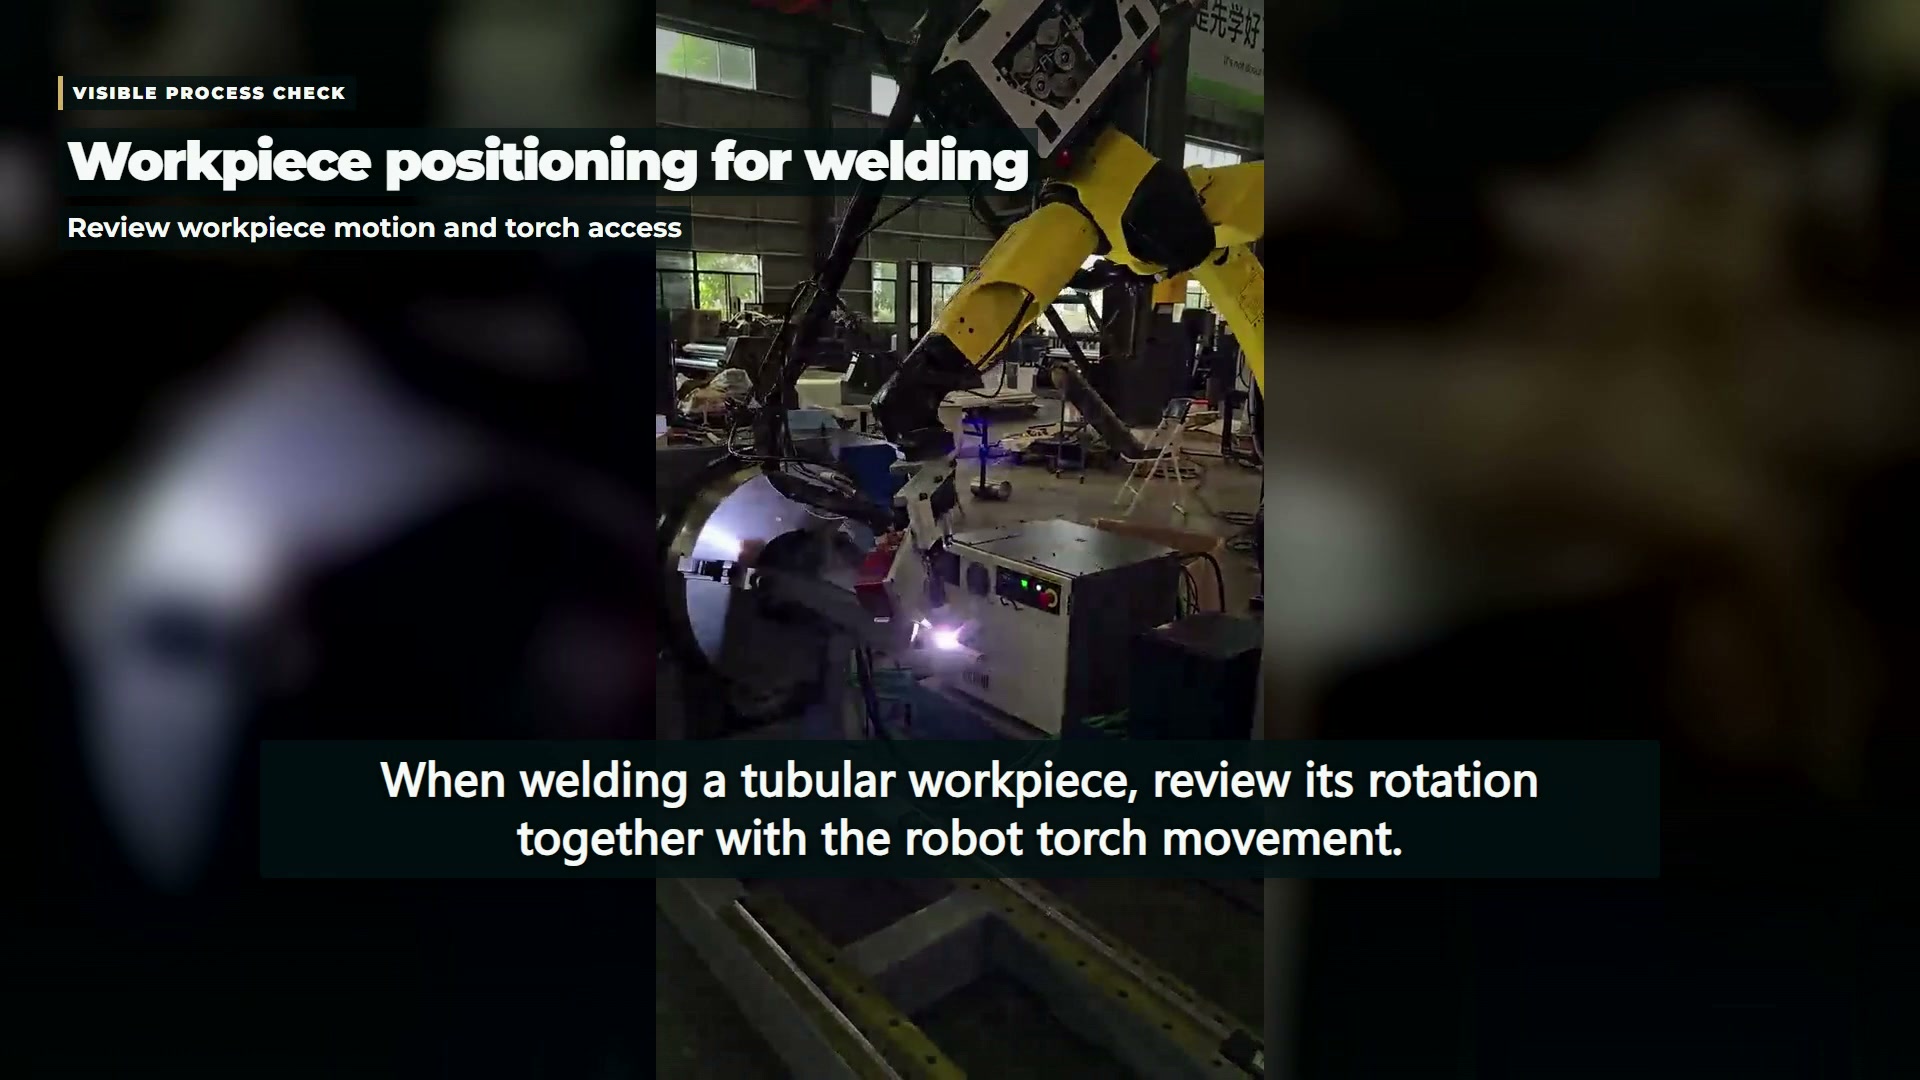
Önerilen yerleşim düzeni için, iş parçasının dış hatlarına çıkıntılı uçları, braketleri, kelepçeleri ve bağlı servisleri ekleyin. Ardından, montaj dönerken kapladığı alanı göz önünde bulundurun. Yüklenen montajın başka bir kısmı bir kaideye, desteğe veya servis hattına yaklaşırken, bir dikiş amaçlanan çalışma alanına yakın kalabilir. Yerleşim düzeni incelemesi, bu dış geometriyi hesaba katmalıdır.
Geometrinin yanına yükleme sınırları koyun.
A pozisyonlama aleti tasarım notu Belirtilen ekipman için ağırlık, atalet, ağırlık merkezi ve dönüş aralığını ele alır. Bunlar, evrensel sayısal sınırlar değil, o ürün bağlamına özgü koşullardır ve bu videodaki konumlandırıcıyı tanımlamaz.
İncelenen ünite için, ilgili dokümantasyonunu ve yük değerlendirmesini kullanın. Alet veya masa tablası değiştirilirse, değişikliği değerlendirmek için gerekli ayrıntıları saklayın. Sadece kütlesiyle tanımlanan bir yük, değerlendiriciyi yükün dağılımı ve geometrisi hakkında bilgi sahibi olmaktan mahrum bırakır.
| İnceleme nesnesi | Önerilen modele dahil edin | Videodan herhangi bir çıkarım yapmayın. |
|---|---|---|
| Yüklenmiş armatür | İş parçası, kelepçeler, destek ve bağlı yardımcı ekipmanlar | Onaylanmış yükleme veya durdurma davranışı |
| Meşale yolu | Kaynak torcu gövdesi, gerekli yönlendirme ve servis hatları | Doğrulanmış sürekli temizleme yolu |
| Kaynak bağlantısı | Kaynak yeri ve gerekli kaynak koşulları | Güç, içsel kalite veya kabul |
Koordinasyonun da kendi kanıtlarına ihtiyacı vardır.
MKS robotik ark kaynağına genel bakış Bu bölüm, iş parçası manipülatörlerinin erişimi nasıl genişletebileceğini ve kontrollerinin robotla nasıl entegre edilebileceğini açıklamaktadır. Bu, sistem düzenlemelerine ilişkin bir arka plan bilgisidir. Gözlemlenen eş zamanlı veya ardışık hareket, filme alınan kontrol mimarisini, algılama fonksiyonlarını veya işlem ayarlarını ortaya koymamaktadır.
Bu nedenle, proje incelemesi geometri ve kontrol onayını ayrı görevler olarak ele alabilir. Öncelikle, sürecin gerektirdiği pozisyonları ve geçişleri belgeleyin. Ardından, seçilen düzenlemenin belirtilen koşullar altında bunları gerçekleştirebileceğine dair kanıt elde edin. Farklı bir iş parçası kullanıldığında, ilk iş parçasının sonuçlarını aktarmak yerine, kendi fikstür ve hareket değerlendirmesini oluşturun.
Var olan konumlandırıcı hücre planlama makalesi Bu, kurulum ve kurtarma ile ilgili daha geniş bir soru yelpazesini ele almaktadır. Mevcut inceleme, iki hareketli zarfın içinde yer alan unsurlara odaklanmaktadır: yüklü iş parçası tutucu ve kaynak torcu ekipmanı.
Ortak kabulü, önerge sunumunun dışında tutun.
Düzgün hareket ve görünür kaynak aktivitesi, bitmiş birleşimin muayenesini sağlamaz. Malzemeler, birleşim hazırlığı, işlem koşulları ve geçerli muayene gereksinimleri gerekli girdiler olmaya devam etmektedir. Kaydedilen görüntüler ayrıca hareket, ark maruziyeti, duman veya müdahale tehlikelerine karşı korumanın doğrulandığını da teyit edemez.
Teknik bir tartışma için, kaynak şeması, tam yüklü fikstür düzeni ve önerilen hareket aralığıyla birlikte sunulduğunda en faydalı olur. Bu kombinasyon, kaynak kalitesini fiilen belirleyebilecek testlere bırakırken, kaynak torcu erişimi sorununu yükleme sorunundan ayırt etmeyi mümkün kılar.