
Robotun Kase Zımpara Makinesine Yükleme İşlemi: İlk Olarak Hangi Sorun Çözülmeli?
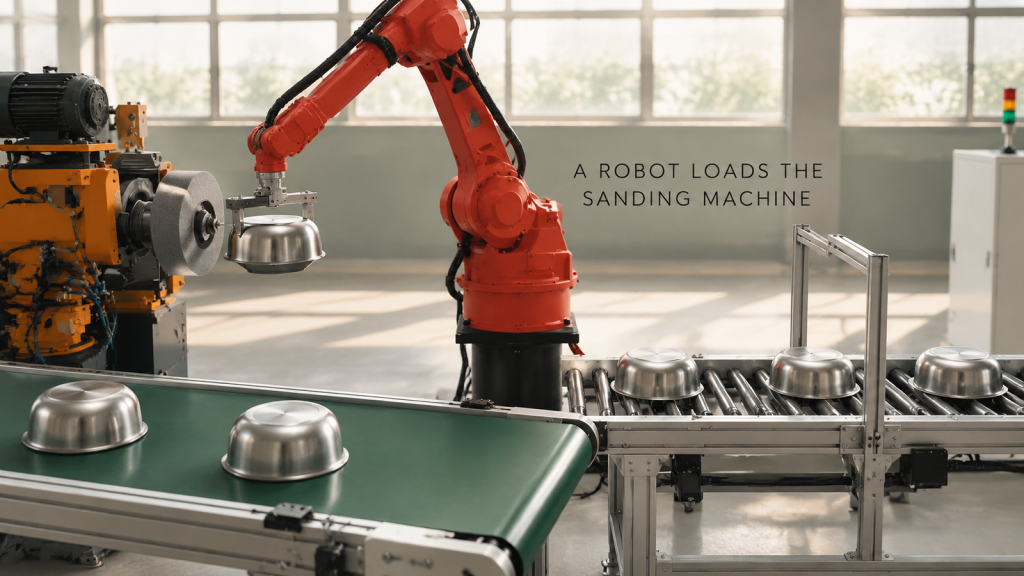
Paslanmaz çelik kase zımparalama makinesi için robot yükleme: tutucu aktarımı, aynaya merkezleme, toz koruması ve makinenin sürekli çalışmasını sağlayan bir yerleşim.
Robotla Çelik Boru Çerçeve Kaynaklama: Tek Seferde Başarılı Olmasını Sağlayan Nedir?
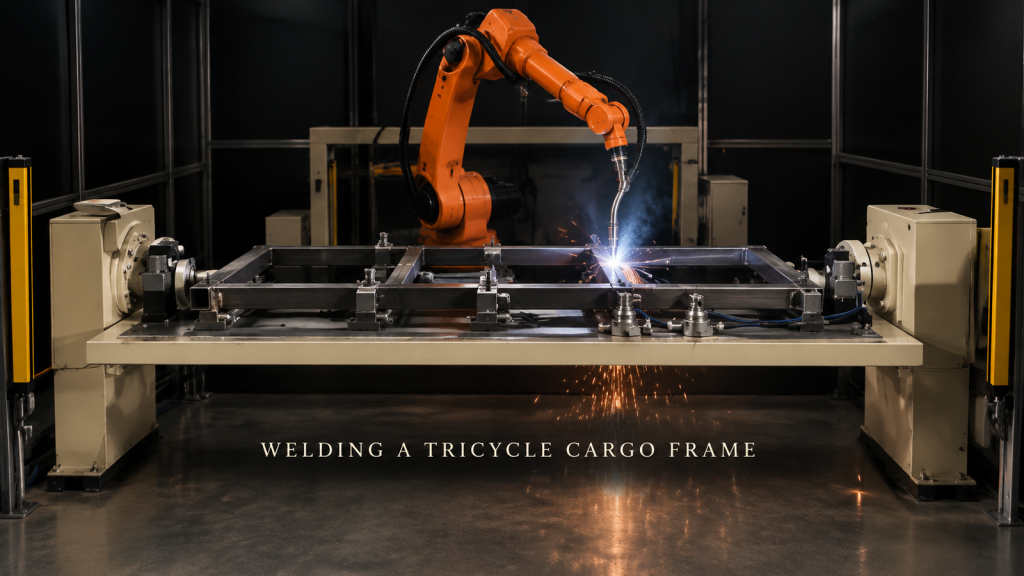
Bir çelik boru çerçevesinin tek bir robot tarafından kaynaklanabilir olmasını sağlayan unsurlar şunlardır: boru konumlandırma, deformasyona karşı birleştirme sırası, alt yüzey kaynakları ve ışık perdeleri.
Robot Kaynak Yöntemiyle Sac Filtre Muhafazası Üretimi: Tek Bir Sıkıştırma Yöntemi Nasıl Mümkün Oluyor?
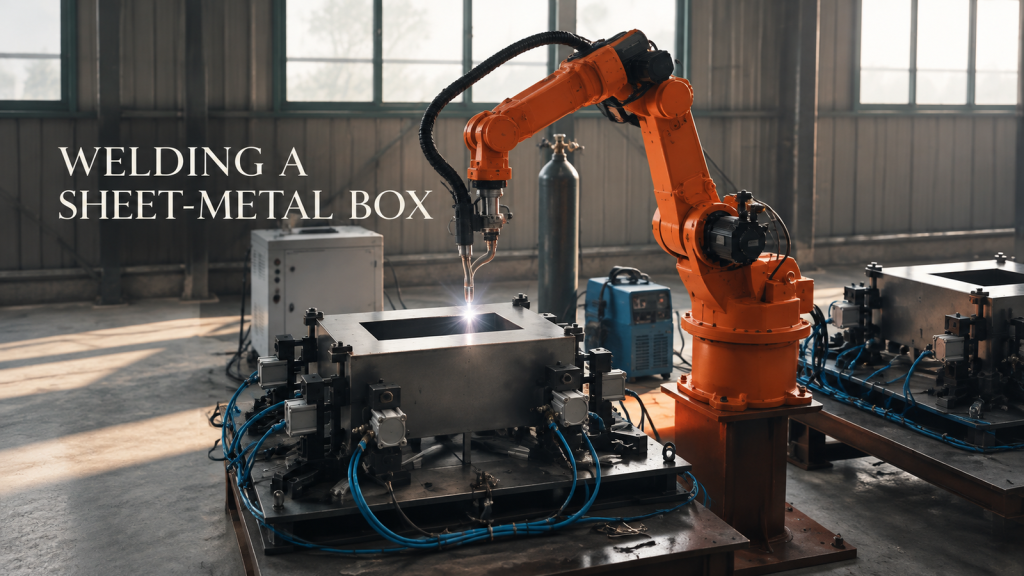
Sıkıştırma düzeninin, kaynak torcu açısı değişikliklerinin ve kaynak sırasının, sac metal bir kutunun tek bir sıkıştırma işleminde robotik kaynakla kaynaklanıp kaynaklanamayacağını ve fiyat teklifi için nelerin gönderilmesi gerektiğini nasıl belirlediği.
Dört Eksenli Robotla Paketlenmiş Kartonların Paletlenmesi: Hat Sonu Hücresini Dengede Tutan Nedir?
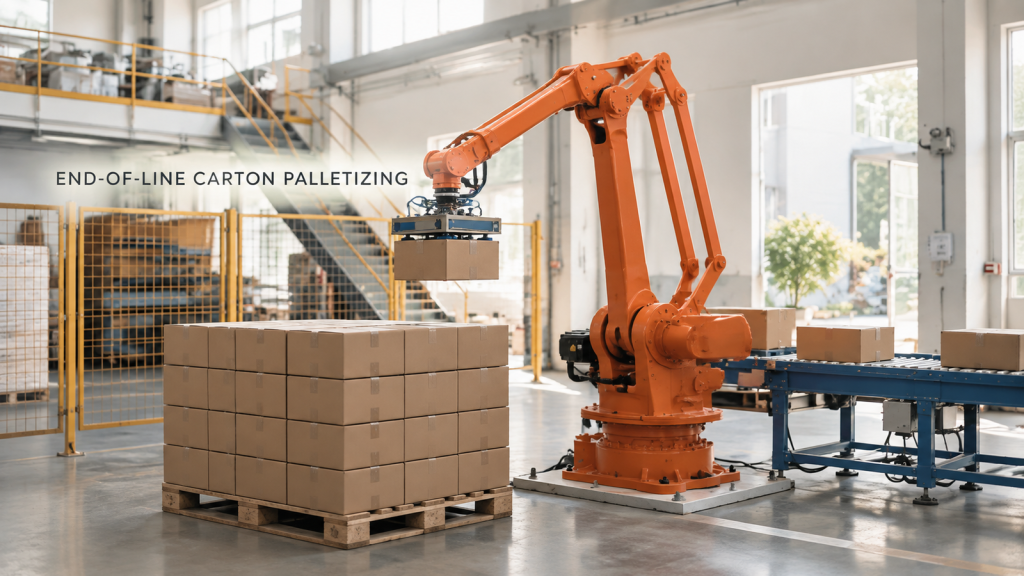
Dört eksenli robotik karton paletleme sistemi: ezmeden kavrama, istikrarlı istifleme düzeni ve konveyör ucunda tekrarlanabilir alma pozisyonu.
Robot Presinin Jant Hattı Üzerindeki İşlemi: Teslim Edilip Edilemeyeceğine Ne Karar Veriyor?
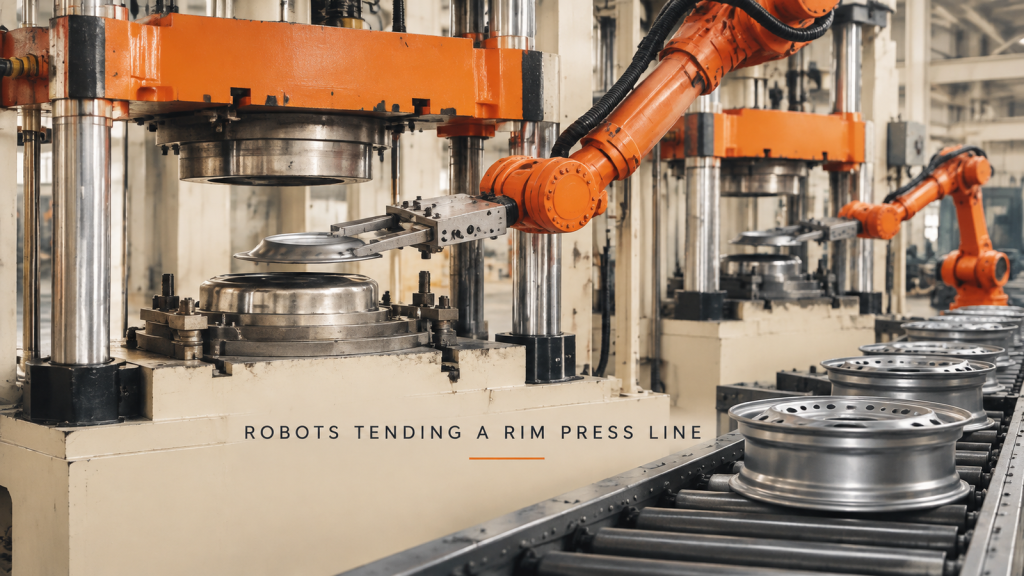
Tekerlek jantı hattında robot presleme: parçanın kalıba taşınması, robot-pres kilitlemesi, parçanın konumlandırılması ve bir presten bir sıraya ölçeklendirilmesi.
Kobot Kullanarak İplik Bobinlerini İplik Besleme Makinesine Yükleme: Hücrenin Doğru Yapması Gereken Noktalar Nelerdir?
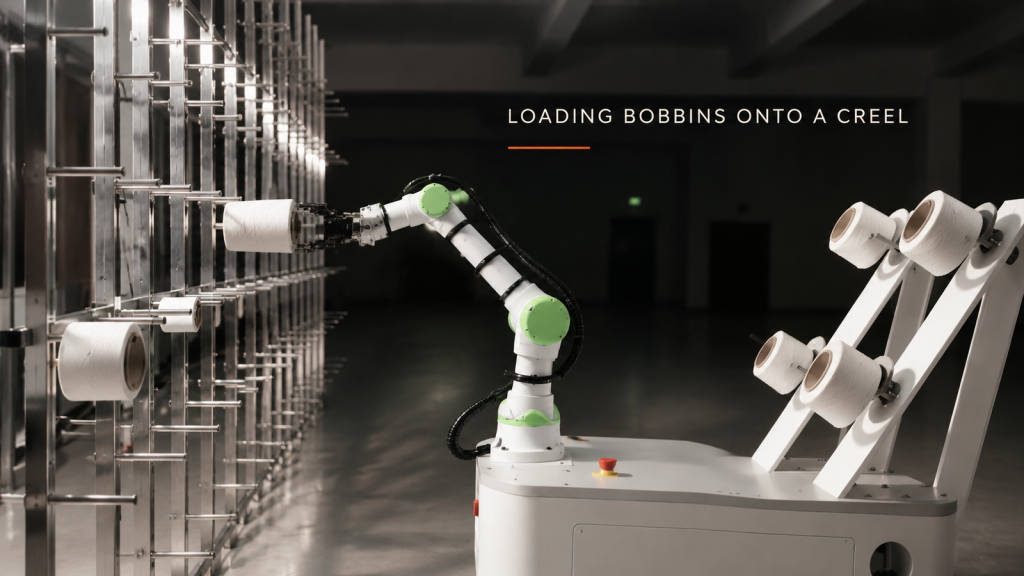
Kobot ile iplik makaralarını iplik besleme ünitesine yerleştirme: ipliği tutma yerinden uzak tutma, delik-çubuk hizalaması, üst ve alt çubuklara erişim ve hareketli tabanın nereye sığacağı.
Kalın Çelik Levhaların Robotla Alevle Kesilmesi: El Tipi Meşale Ne Zaman Robota Geçebilir?
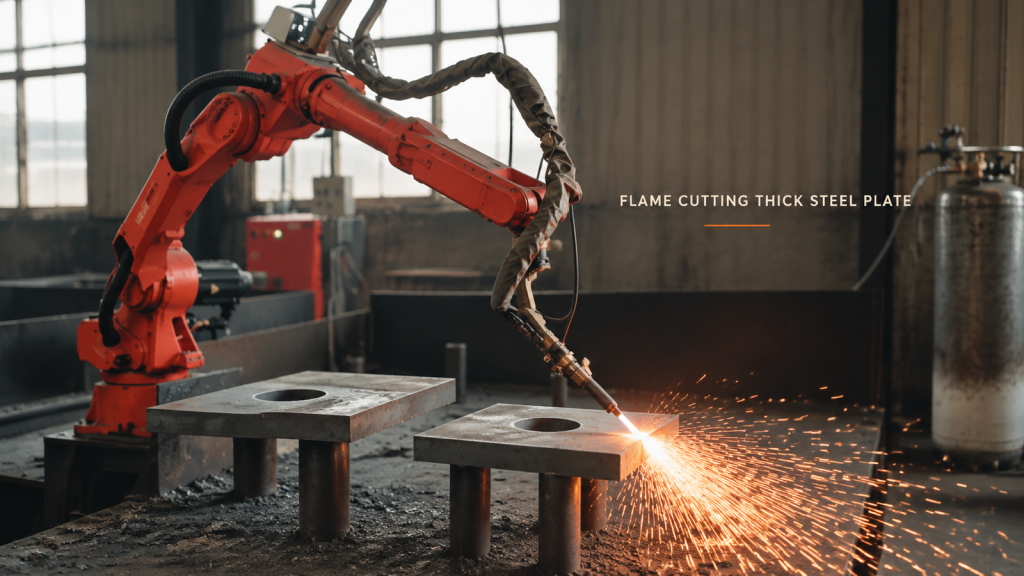
Kalın levhaların alevle kesilmesi el tipi alev makinesinden robota geçtiğinde: levha desteği, kenar boyunca alev makinesinin yüksekliği ve insanların kıvılcımlardan uzak tutulması gibi hususlar dikkate alınmalıdır.
Uzun Gövdeli Robotik Kaynak: Hücre Düzenini Hangi Bağlantı Noktası Belirlemeli?
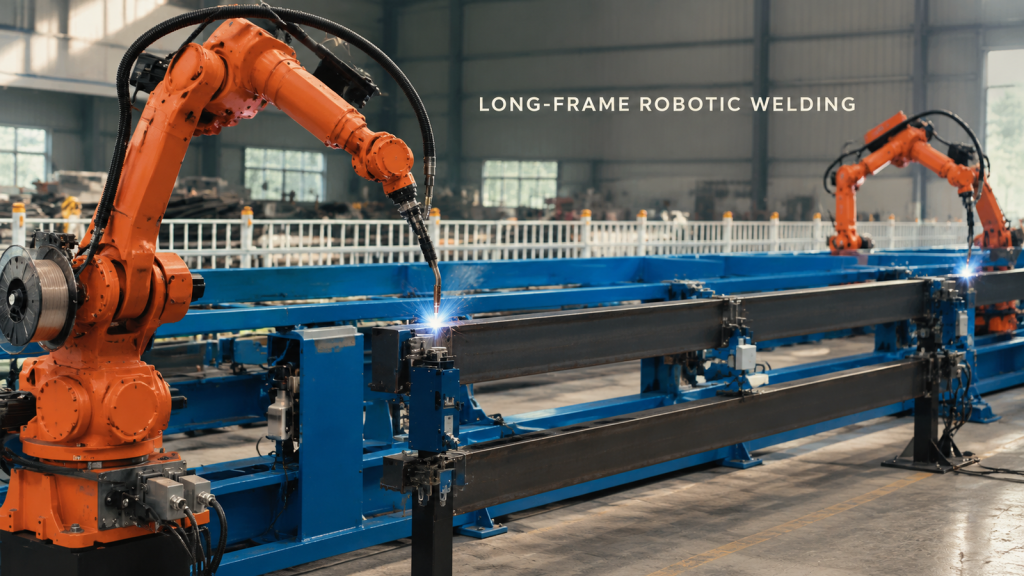
Uzun çerçeveli robotik kaynak düzenini en zorlu bağlantıdan başlayarak oluşturun, ardından fikstür erişimini, kaynak torcu pozisyonunu, kablo açıklığını ve geri kazanım alanını doğrulayın.
Robotik Kase Şeklindeki Parça Boşaltma: Geri Çekme Sırasında Kenarları Nasıl Korursunuz?
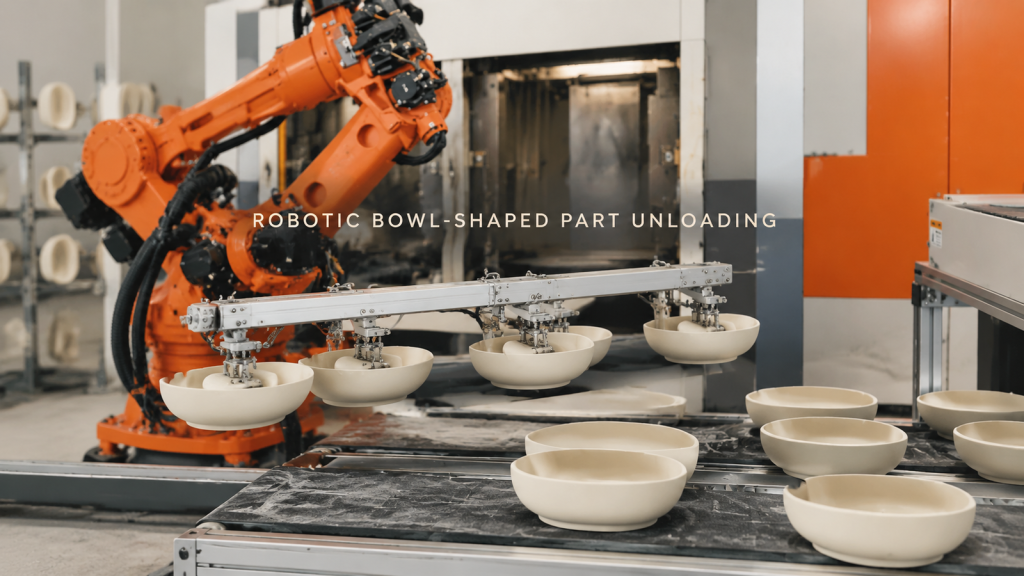
Kase şeklindeki parçaların robotik olarak boşaltılmasını, destekli temas, geri çekme mesafesi, kenar koruması ve stabil alıcı yüzey yerleşimi dikkate alınarak planlayın.
Uzun Şaft Montaj Bağlantılarının Robotik Kaynağı: Dairesel Arayüzde Erişim Kontrolü
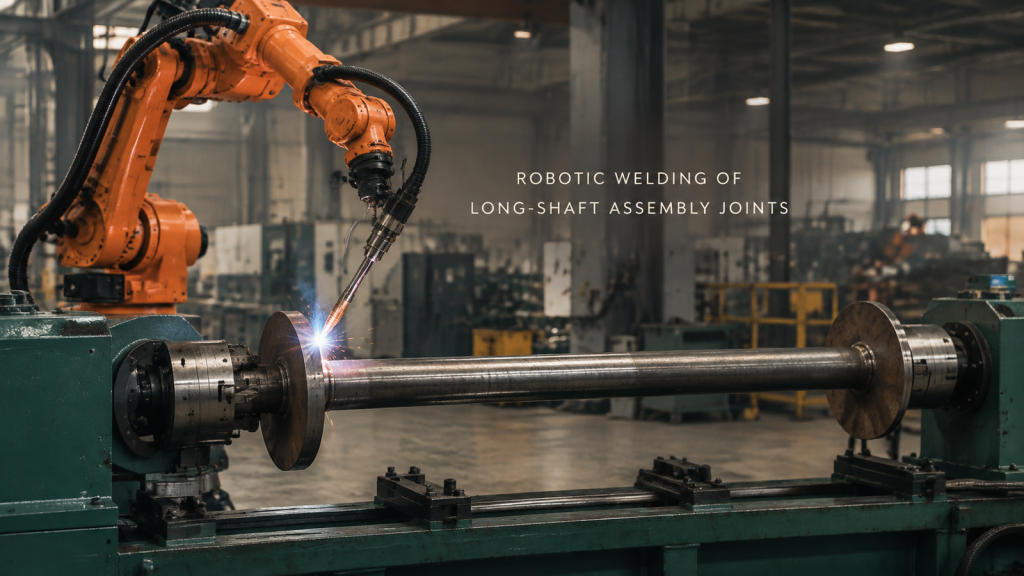
Destekli uzun şaftlı bir düzenek üzerinde dairesel plaka bağlantılarını kaynaklayan bir robotu izleyin ve bağlantı erişimini, sabitlemeyi ve yol segmentasyonunu planlayın.
Silindirik Parça Transferi ve Ekipman Bakımı: Parçayı Her İki Arayüzde de Kontrol Etme
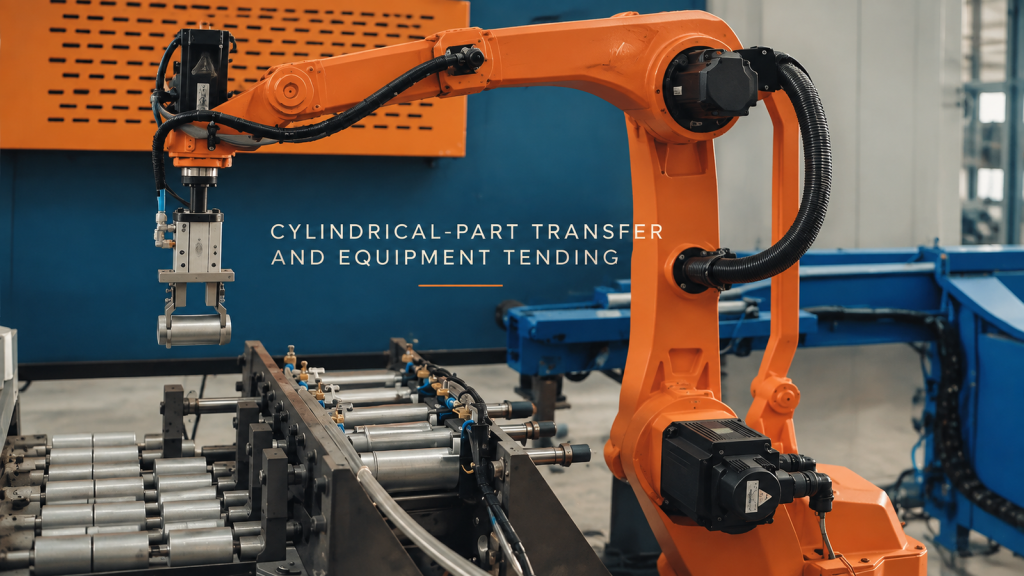
Kapalı bir ekipmanın yanında kısa silindirik parçaları kavrayan bir robotu gözlemleyin ve alma, ekipman bağlantısı ve transfer arayüzlerini planlayın.
Büyük Çerçeve Bağlantılarının Robotik Kaynağı: İlk Kaynak İşleminden Önce Kaynak Torçunun Erişimini Planlayın
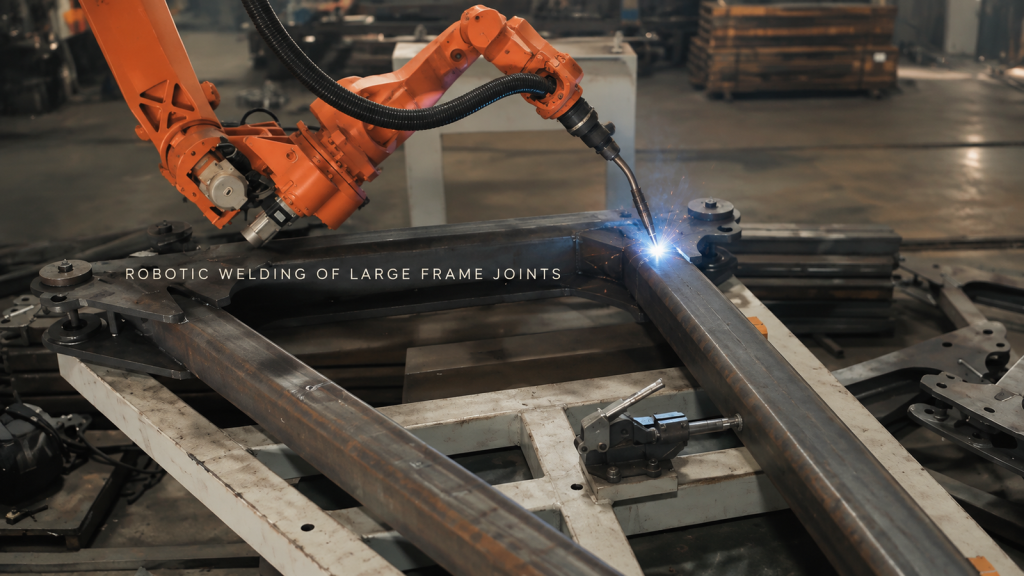
Turuncu bir robotun büyük, sabit bir çerçeve üzerinde birden fazla kaynağı nasıl yaptığını izleyin ve kaynak torcu erişiminin, fikstürlemenin ve yol sırasının hücre konseptini nasıl şekillendirdiğini öğrenin.