
Robotik arka kapı püskürtme yolunun kenarlar, maskeler ve kabin kısıtlamaları etrafında sorunsuz çalışmasını sağlayan nedir?
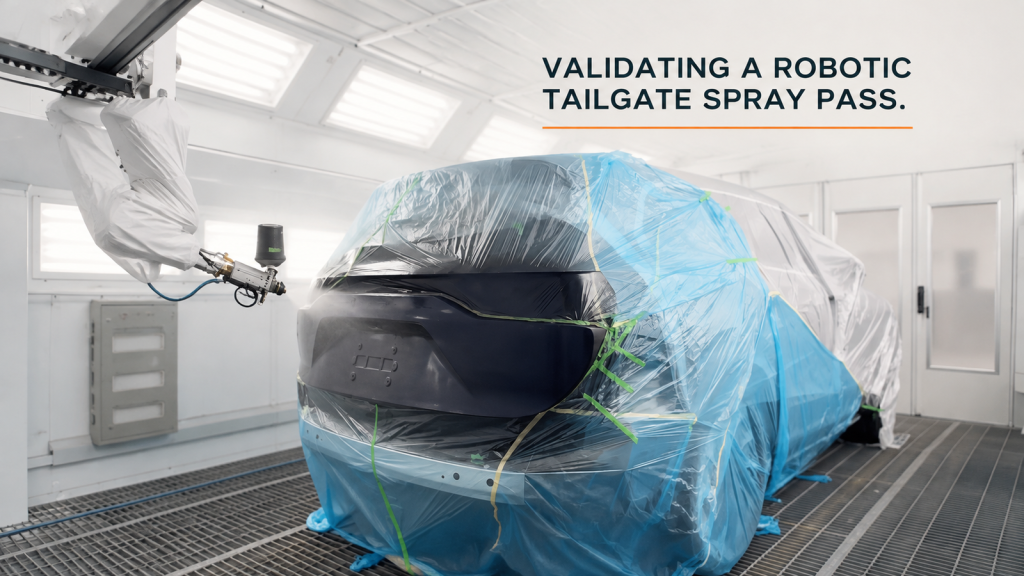
Yüzey bölgelerinin, uygulayıcının duruşunun, üstten monte edilmiş boya kabının, maskeleme sınırlarının ve kabin boşluklarının robotik arka kapı püskürtme yolunu nasıl şekillendirdiğini görün.
Robot Baskı Makinesi Besleme: Tepsi ve Baskı Makinesi Arasındaki Geçişi Tekrarlanabilir Kılan Nedir?
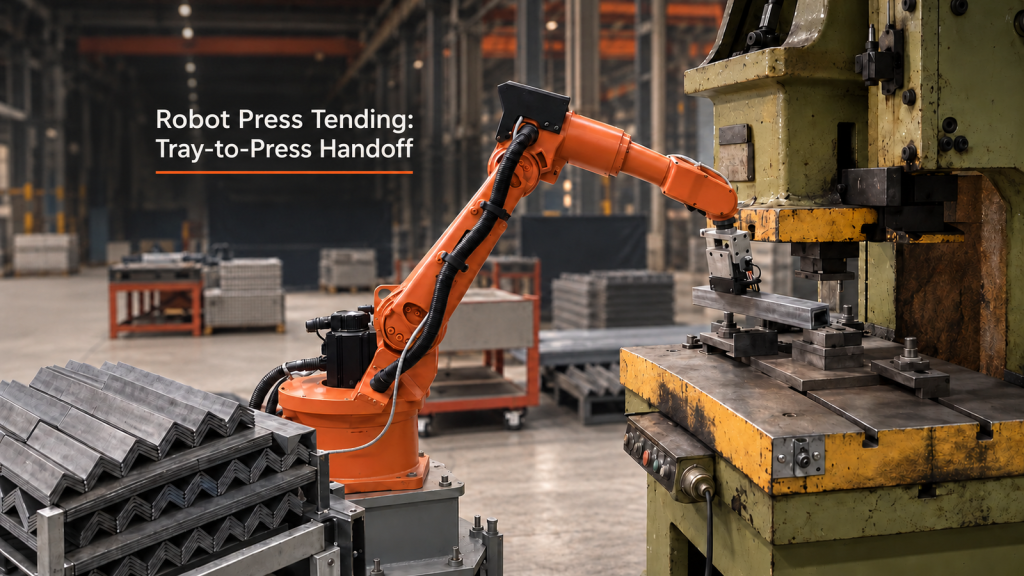
Robot baskı makinesi beslemesi için tepsi alma, baskı izinleri, çalışma masası konumu ve geri alma işlemlerinin pratik analizi.
Konformal Kaplama için Robot İş İstasyonu Planlaması: Üç Çalışma Alanı, Tek Net Güzergah
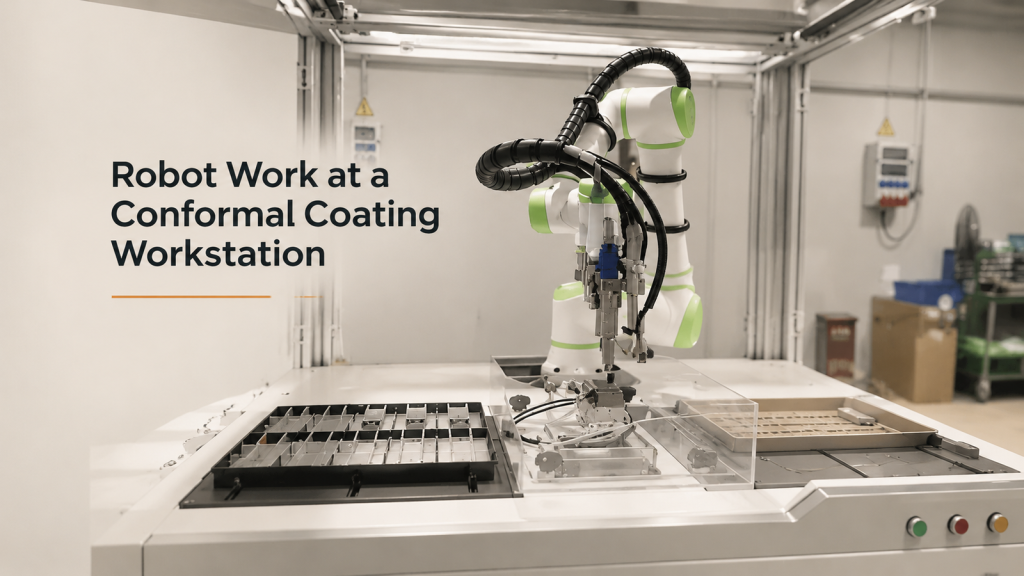
Konformal kaplama iş istasyonunda üç çalışma alanında robot rotalarının, fikstür arayüzlerinin, doluluk durumlarının ve toparlanma süreçlerinin nasıl planlanacağı.
Mobil Robot CNC Makinesi Bakımı
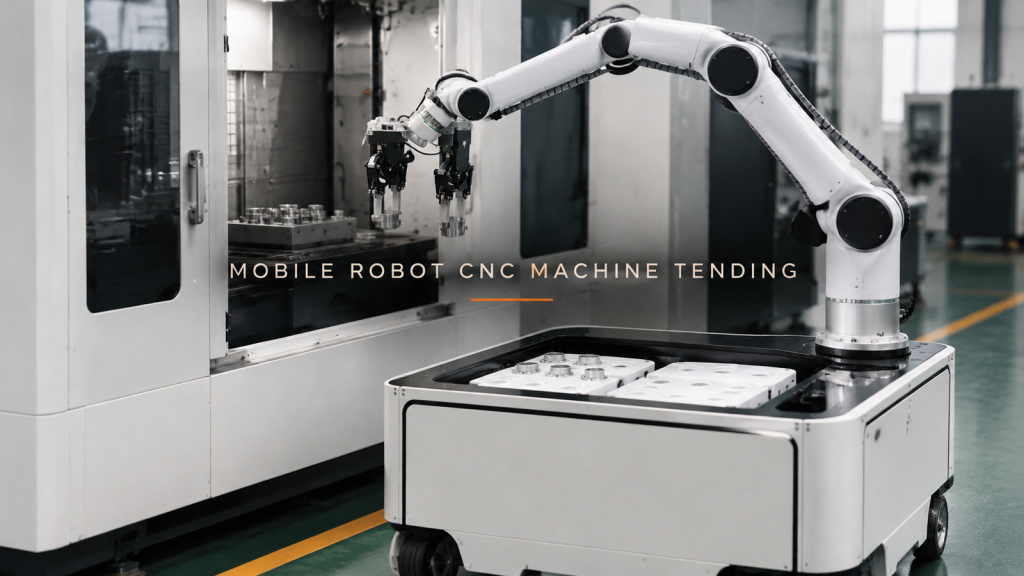
Mobil robot CNC makine besleme konsepti, üç arayüzü koordine etmelidir: tepsi, makine açıklığı ve her ikisine de ulaşmayı sağlayan yanaşma pozisyonu.
Gösterge Panelleri için Robotik Yapıştırıcı Püskürtme
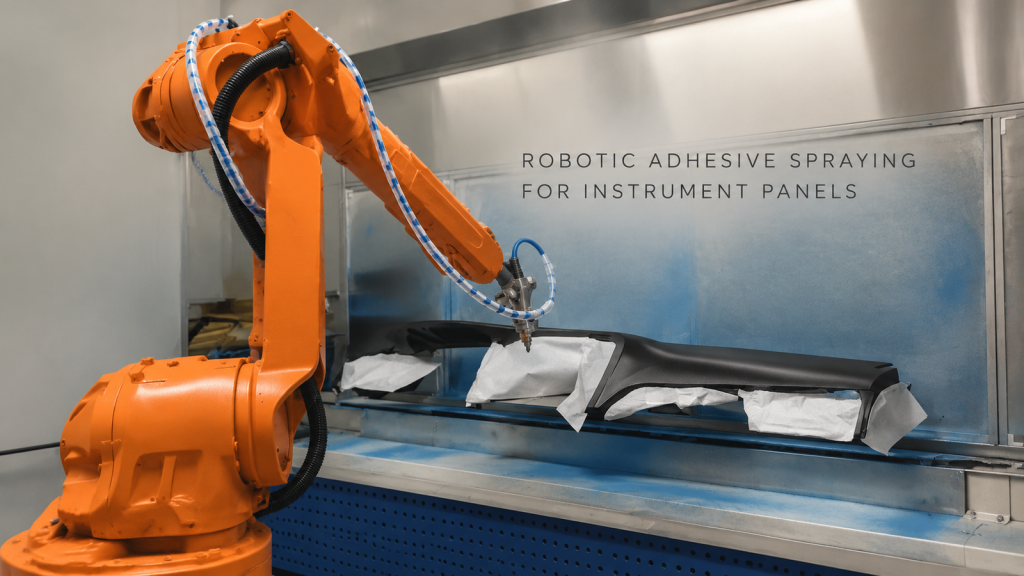
Bir robotun yaklaşmasını, bir gösterge paneli üzerinde ilerlemesini ve yeniden konumlanmasını izleyin, ardından pratik bir proje için yol, mesafe ve doğrulama girdilerini inceleyin.
Robotla Kaynak Yaparken Oluklu Kutu Şeklindeki İş Parçasının Kaynak İşleminde Gerekenler: Bağlantı Yolu Neler Gerektiriyor?
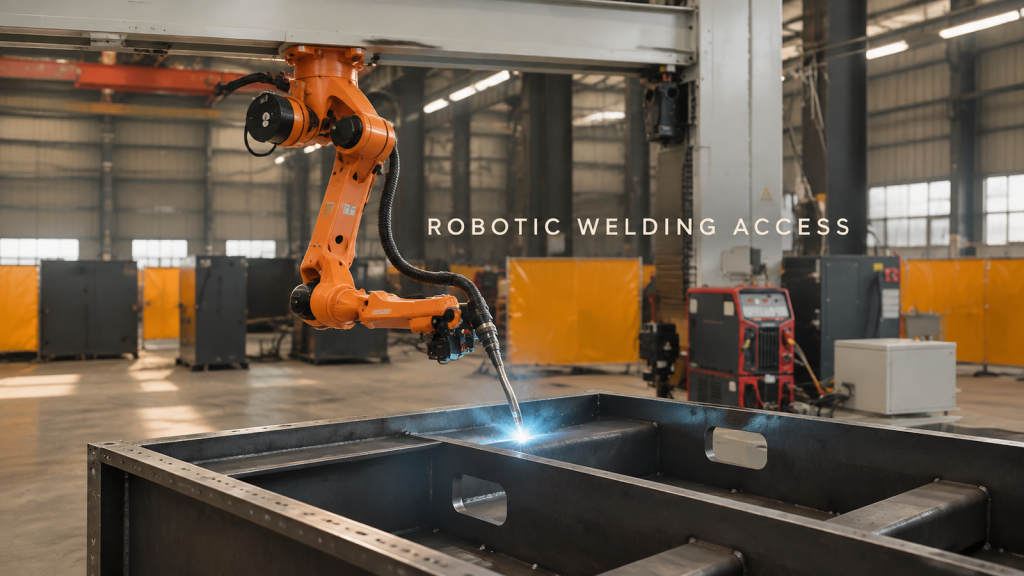
Bir saha videosu, robotun nervürlü kutu şeklinde bir iş parçası üzerindeki bir dikiş boyunca kaynak yaptığını gösteriyor. Önemli olan geometri, erişim ve doğrulama girdilerine bakın.
Robotla Fide Tepsisi Paletleme: Alternatif Katmanlar Oluşturma ve Paleti Boşaltma
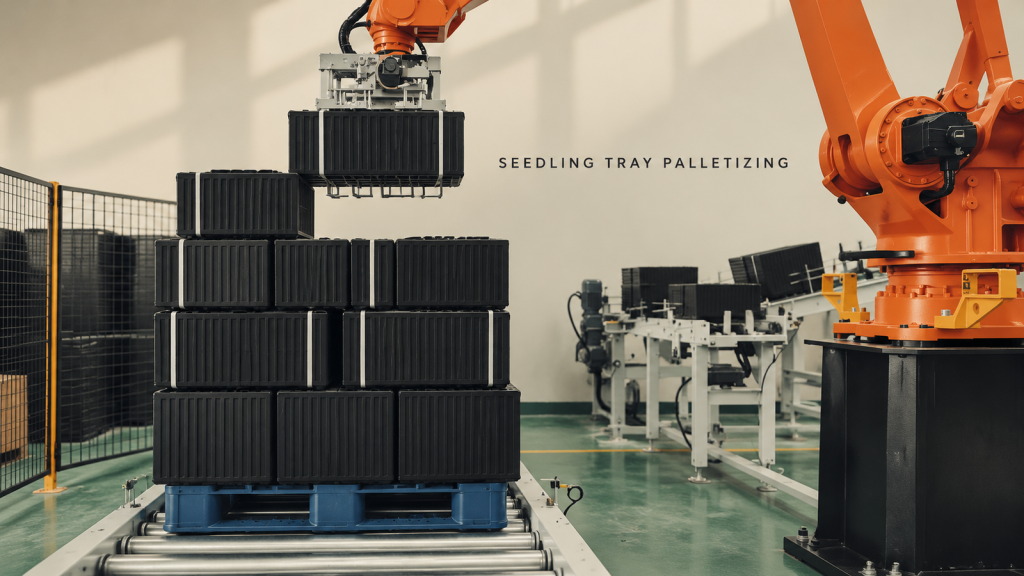
Fidelerin üst üste dizildiği tepsi gruplarının toplanıp, dönüşümlü katmanlar halinde yerleştirilerek, komple bir palet yükü olarak boşaltıldığını görün.
Kriko Parçaları için Robotla Taşlama: Döner Bağlantı Elemanı ve Alet Erişiminin Koordinasyonu
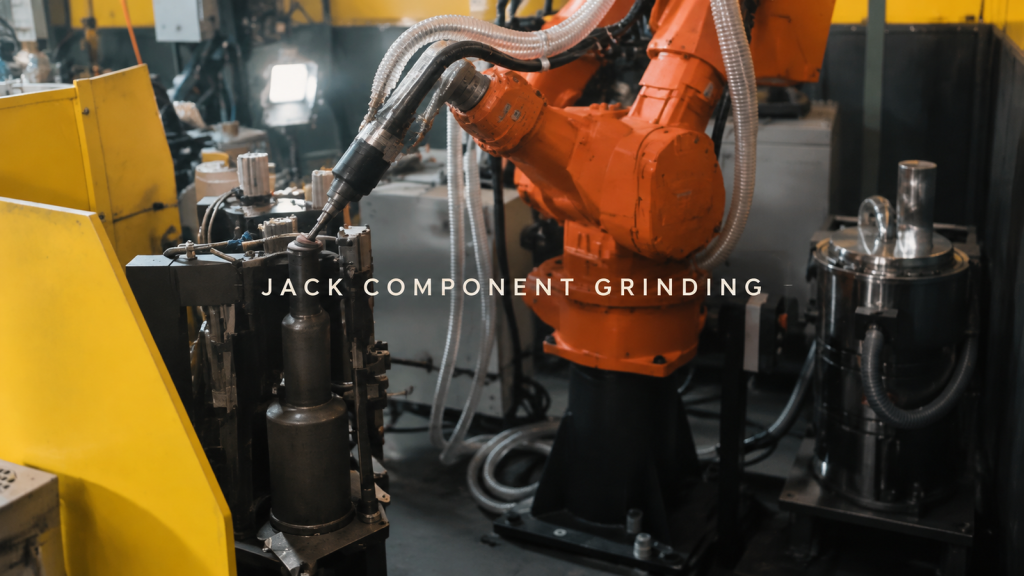
Döner fikstürün, robotla taşlama için kriko bileşenlerini nasıl konumlandırdığını, arka ve ön alt temas yollarını, indeksleme kilitlerini ve boşluk kontrollerini inceleyin.
Uzun sac metal argon ark kaynağının baştan sona stabil kalmasını sağlayan nedir?
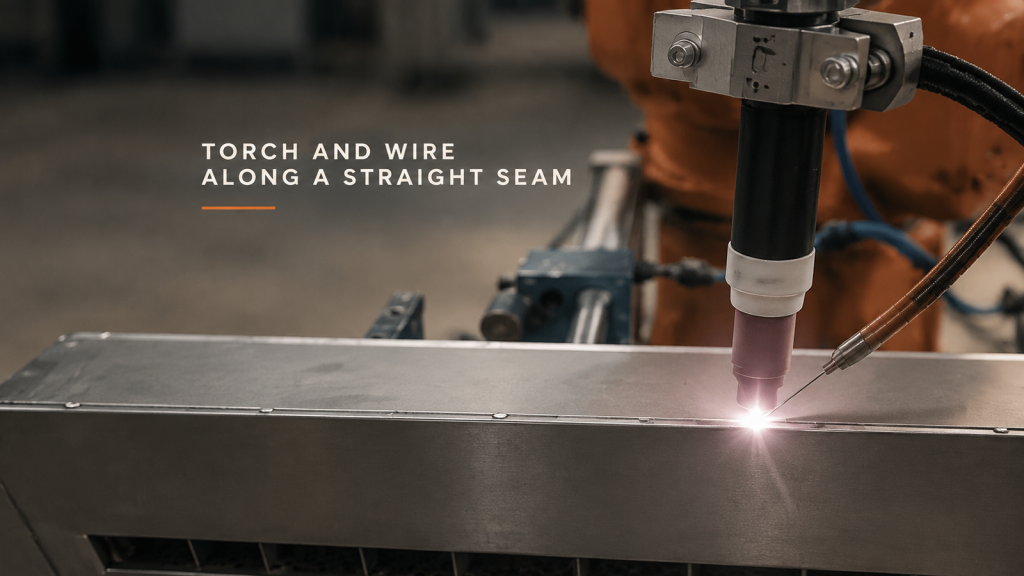
Eklem stabilitesi, seramik nozul ve yan tel geometrisi ile tanımlanmış bir ark sonlandırma bölgesi etrafında uzun bir sac metal argon ark kaynağı dikişi planlayın.
Robotla Tutulan Parça Çapak Alma İşleminde: Tutma Yüzeyleri ve Çalışma Kenarları Nasıl Ayrıştırılmalıdır?
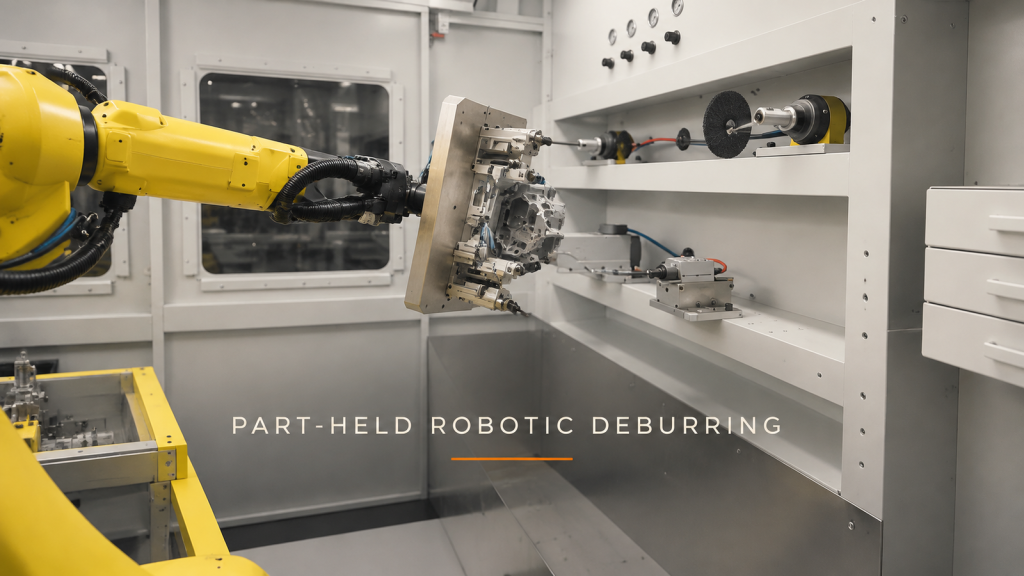
Robotla tutulan parçanın çapak alma işlemini, kavrama yüzeylerini çalışma kenarlarından ayırarak, fikstür boşluğunu kontrol ederek ve her bir sabit takım yaklaşımını tanımlayarak planlayın.
Robotun Kase Zımpara Makinesine Yükleme İşlemi: İlk Olarak Hangi Sorun Çözülmeli?
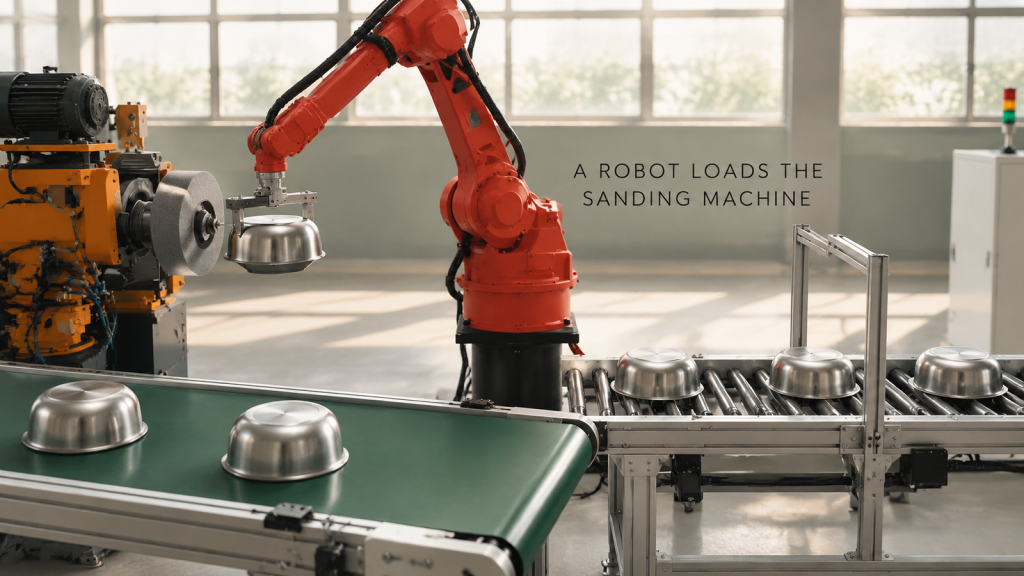
Paslanmaz çelik kase zımparalama makinesi için robot yükleme: tutucu aktarımı, aynaya merkezleme, toz koruması ve makinenin sürekli çalışmasını sağlayan bir yerleşim.
Robotla Çelik Boru Çerçeve Kaynaklama: Tek Seferde Başarılı Olmasını Sağlayan Nedir?
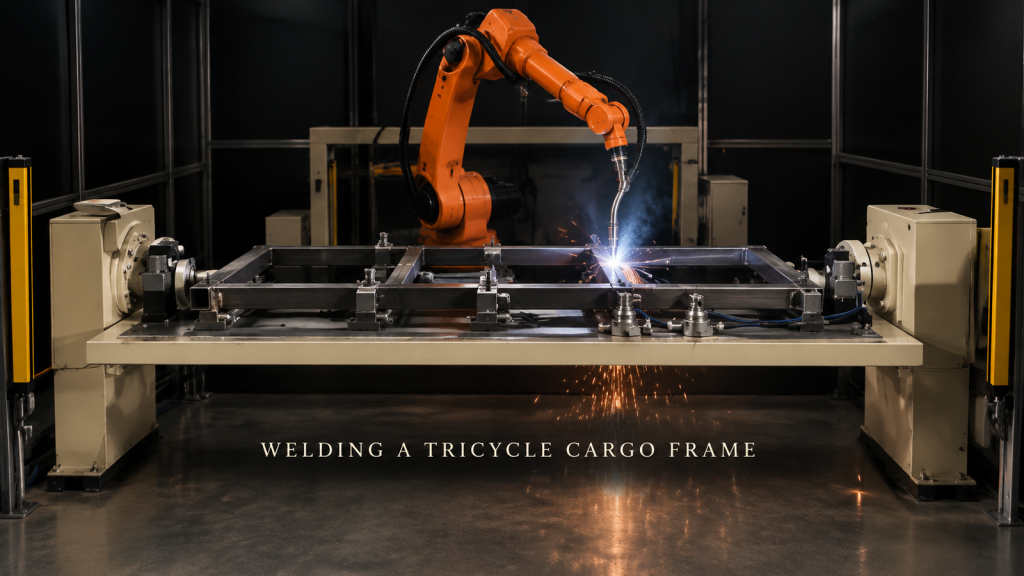
Bir çelik boru çerçevesinin tek bir robot tarafından kaynaklanabilir olmasını sağlayan unsurlar şunlardır: boru konumlandırma, deformasyona karşı birleştirme sırası, alt yüzey kaynakları ve ışık perdeleri.