
Büyük bir çerçevenin robotik kaynağı, en kısıtlı kaynak noktasından başlayarak planlanmalıdır, çünkü bu nokta robotun konumunu, fikstür yüksekliğini, kelepçe yerleşimini ve takip eden her bir kaynağa giden yolu belirleyebilir. Görüntülerde, sabit bir boru veya kiriş çerçeve üzerindeki ayrık kaynakları kaynaklayan turuncu bir robot gösterilmektedir. Bu, erişim odaklı bir konsept incelemesini desteklerken, gerekli kaynak kapsamı ve üretim sonucu için proje kanıtına ihtiyaç duyulmaktadır. EVST'den başvurunuzu incelemesini isteyin →
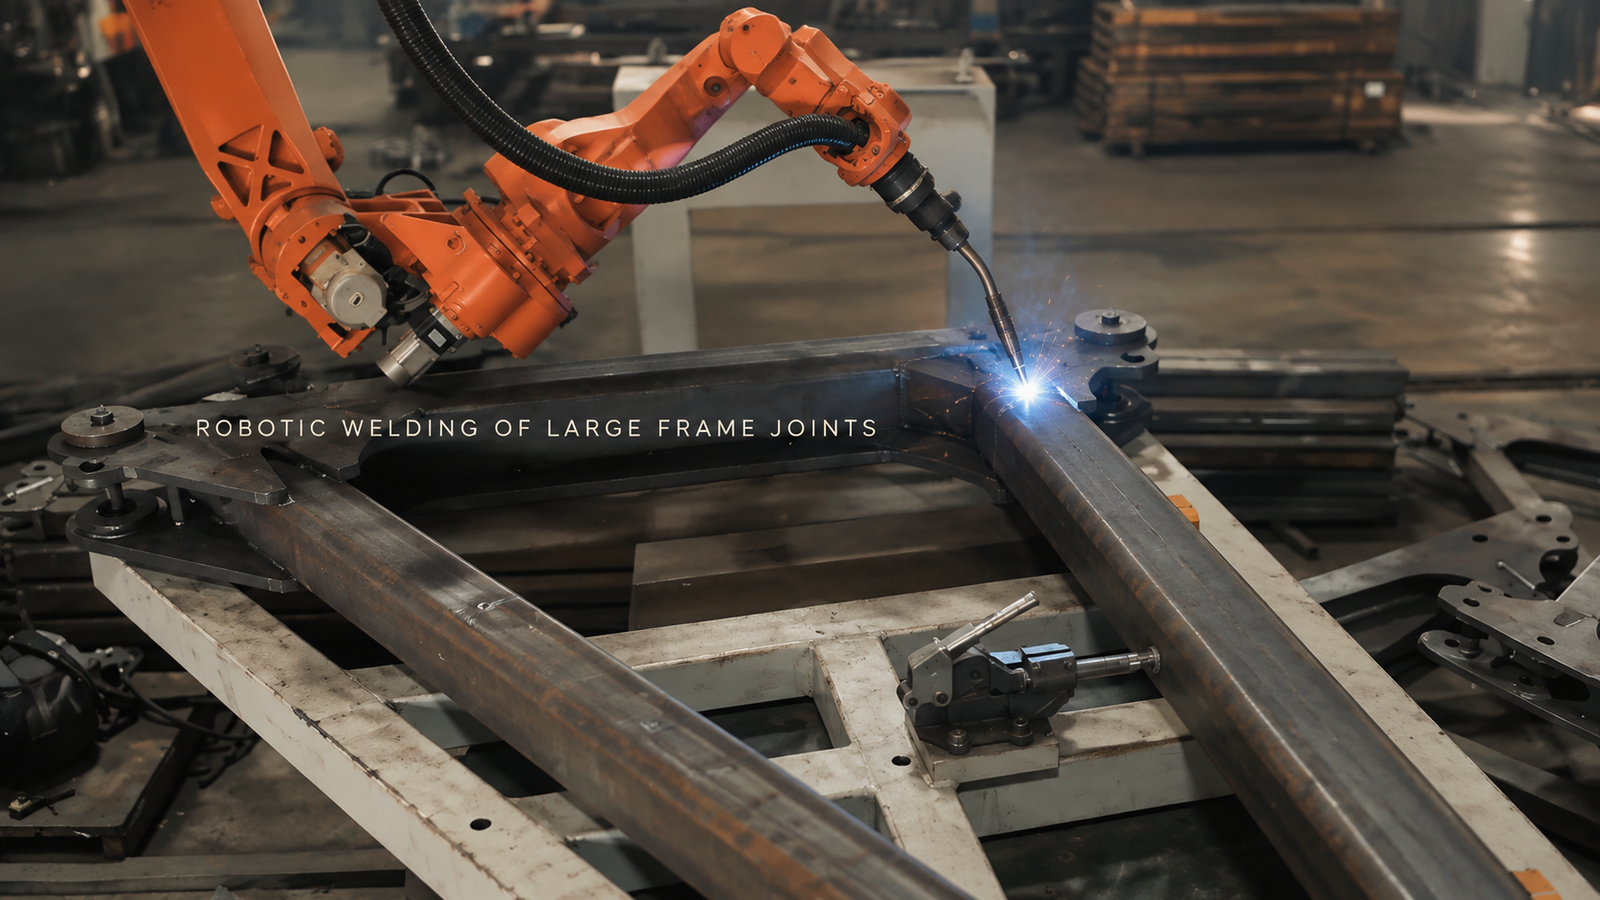
İlk yerleşim planını en zorlu bağlantı belirlesin.
Bir çerçevenin açık tarafı, bir yayı düz gösterirken, bir boru, kelepçe veya fikstür direği bir sonraki eklemi engelleyebilir. Robotun erişim mesafesi tek başına sorunu çözmez. Meşale boynu, nozul, kablo demeti ve geri çekilme yönünün tümü, gerekli çalışma açısında boşluğa ihtiyaç duyar.
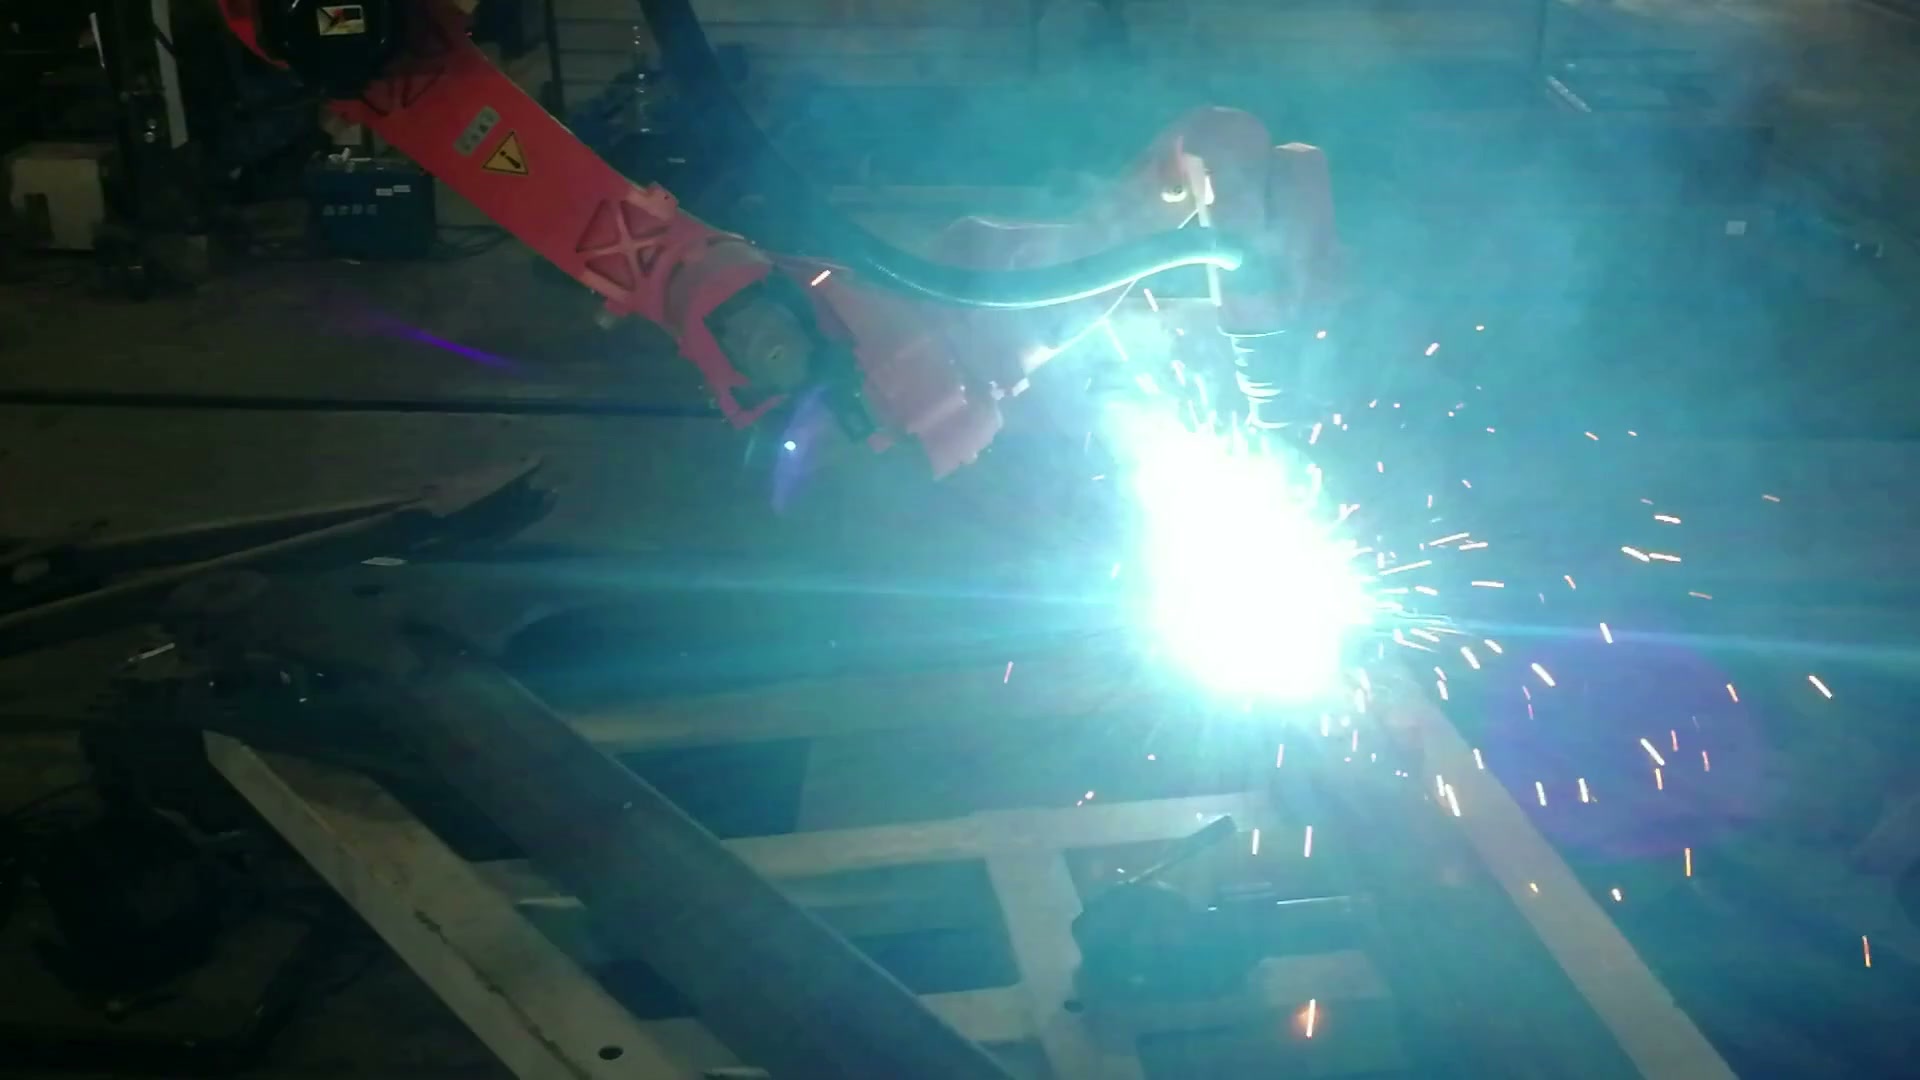
Saat 00:40.33'te, yakın çekim görüntüsü, sabit çerçevenin bir ekleminde aktif bir yayın varlığını doğruluyor.
Çizimdeki en engellenmiş bağlantı noktasından başlayın. Tüm kaynak torç paketini başlangıç pozisyonuna getirin, gerekli yoldan geçirin ve tekrar dışarı çıkarın. Ardından fikstürü bu zarfın etrafına yerleştirin. Konumu iyileştiren ancak tek kullanılabilir yaklaşımı işgal eden bir referans noktası veya kelepçe, otomasyon konseptini değiştirir.
Uzun elemanların sarkmayı ve hareketi sınırlamak için yeterli desteğe de ihtiyaçları vardır. Bu destek, yeni oluşturulan erişimi engellemeden çerçeveyi kontrol etmelidir. Bu nedenle, kullanışlı erken model, gerçek çerçeveyi, önerilen destekleri ve kelepçeleri, kaynak torç geometrisini, kablo zarfını ve ölçülen gelen varyasyonu bir araya getirir.
Her bir bağlantı noktasını erişim, konum ve güzergah açısından inceleyin.
Geniş açıdan bakıldığında tüm düzeneğin neden önemli olduğu anlaşılıyor: robot, çerçeve ve çelik fikstür aynı sınırlı hacmi paylaşıyor.
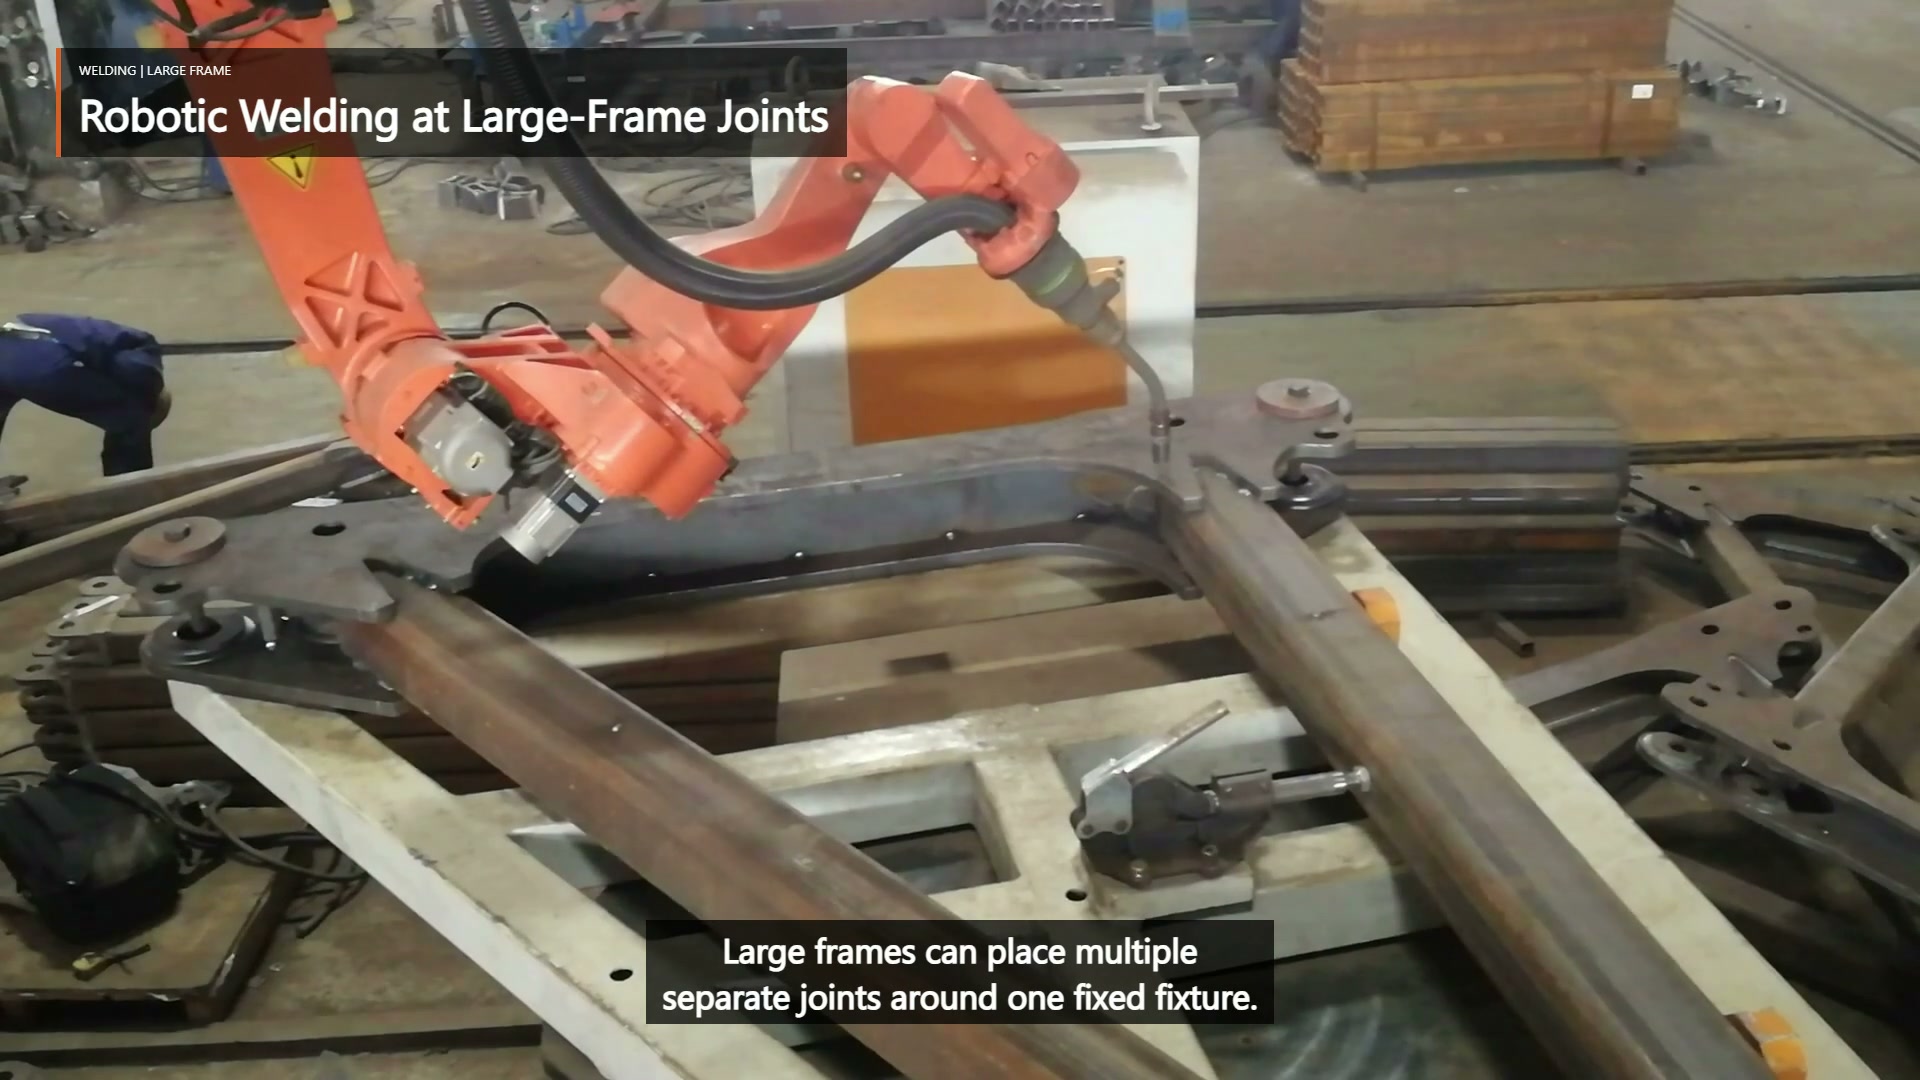
Saat 00:03.50'de, geniş açıdan çekilen görüntüde robot, el feneri, sabit çerçeve ve çelik bağlantı parçası aynı sahnede yer alıyor.
| Ortak inceleme sorusu | Sunulacak deliller | Kavram sonucu |
|---|---|---|
| Meşale paketinin tamamı yaklaşma ve geri çekilme yapabilir mi? | Bağlantı açısı, gerekli kaynak torç açısı, başlangıç/bitiş bölgesi ve yakındaki elemanlar | Robot montajı, çerçeve sunumu veya otomatik kapsam değişebilir. |
| Bağlantı parçası, eklemi öngörülebilir bir şekilde geri döndürüyor mu? | Sabit referans noktaları, kelepçe konumları, yapışkan durumu ve ölçülen boşluk aralığı | Yol tekrarlanabilirliği yalnızca programlamaya değil, parça sunumuna da bağlıdır. |
| Robot, bir engeli aşmadan önceki eklemden hareket edebilir mi? | Armatür zarfı, kablo kıvrımı ve ark oluşturmayan güzergah | Eklem sırası ve ara pozisyonlar, yerleşim düzeninin bir parçası haline gelir. |
| İstenilen alan hâlâ denetlenebilir mi? | Çizim, kaynak spesifikasyonu ve muayene erişimi | Yerleşim planı, kullanılabilir bir kabul görünümü ayırmalıdır. |
Bu, her bir dikiş gereksinimini, hücrenin başka bir yerinde zorlayabileceği fiziksel değişiklikle ilişkilendirir.
Sequence, düzeni revizyon için geri gönderebilir.
Görüntülerdeki ayrı kaynak arkları, ark kapatma yeniden konumlandırmasıyla birbirine bağlanır. Önerilen bir sıra, önceki kaynaklardan sonra erişimi korumalı, kablonun çerçevenin arkasında sıkışmasını önlemeli ve kaynak ilerledikçe montaj hareketini hesaba katmalıdır. Isı ve deformasyon projeye özgüdür, bu nedenle sıra, kısmi bir videodan çıkarım yapmak yerine, çizim ve kaynak gereksinimlerine göre test edilmelidir.
Daha sonraki bir bağlantı noktasında boşluk kaybı yaşanırsa, başlangıç veya bitiş noktası izin verilen bir bölgeye yerleştirilemezse veya ölçülen çerçeve hareketi bir bağlantı noktasını planlanan yolun dışına çıkarırsa, çözüm daha ince programlama değil, fikstür değişikliği veya başka bir çerçeve sunumu olabilir. Bu geri bildirim, rota planlamasının yerleşim planında yer almasının nedenidir.
Zorlu bağlantıyı kavram incelemesine getirin.
Faydalı bir inceleme, çerçeve çizimi ve bağlantı listesi, kaynak sembolleri ve kabul kriterleri, gelen eleman toleransları ve punta durumu, önerilen referans noktaları ve fikstür zarfı ve temsili parçalarla başlar. En çok engellenen bağlantıyı ve en büyük beklenen varyasyonu işaretleyin. İlk deneme, çıktı tahmin edilmeden önce bu koşullar altında erişimi, tekrarlanabilir montajı ve denetimi kanıtlamalıdır.
EVST konsept incelemesi için bu girdileri gönderin → veya e-posta sales@evsrobot.com.
Görüntülerde çoklu eklem kaynak işlemleri görünür şekilde kaydedilmiştir; nihai takım, kontroller, güvenlik önlemleri ve üretim kabulü, proje onayına bağlıdır.