
By EVST Yayın Kurulu · Gözden geçiren EVST Yayın Kurulu • Son güncelleme tarihi: 24 Eylül 2026 • Editör politikası · Düzeltme politikası · Şartlar
En kısıtlı bağlantı, uzun çerçeveli bir kaynak düzenini yönlendirmelidir. Görüntülerde, ayrı bir kavisli metal parçayı tutan uzun mavi bir fikstür boyunca konumlandırılmış iki turuncu robot gösterilmektedir; robotlar pozisyonlar arasında hareket ederken yerel bağlantı noktalarında yaylar oluşmaktadır. Faydalı bir çalışma, engele en yakın veya sabit bir referans noktasından en uzak bağlantı noktasından başlar, ardından desteklere, kaynak torcu erişimine ve sıraya doğru ilerler. Çerçeve ve bağlantı gereksinimlerini EVST ile paylaşın.
Hareket kabiliyetinin en az olduğu eklemden başlayın.
Uzun elemanlar, ekipleri hücreyi genel uzunluğa göre düzenlemeye teşvik eder. Uzunluk önemlidir, ancak belirleyici kısıtlama genellikle yereldir: bir desteğe yakın bir bağlantı, kaynak torçunun boynunu engelleyen kavisli bir bölüm veya robotun çalışma sınırına yaklaşmasını gerektiren bir uç bağlantı. Eğer bu bağlantı kaynaklanıp güvenli bir şekilde çıkış yapılamıyorsa, düzenlemenin geri kalanı erken aşamadadır.
Geniş açılı çekim, mavi armatürü içindeki daha koyu renkli metal parçadan ayırıyor. Robotlar farklı taraflarda duruyor ve yerel çalışma alanlarına hareket ediyor. Bu, ürün, proje, koordinasyon yöntemi veya kaynak sonucu belirtilmeden uzun çerçeveli kaynak analizini destekliyor.
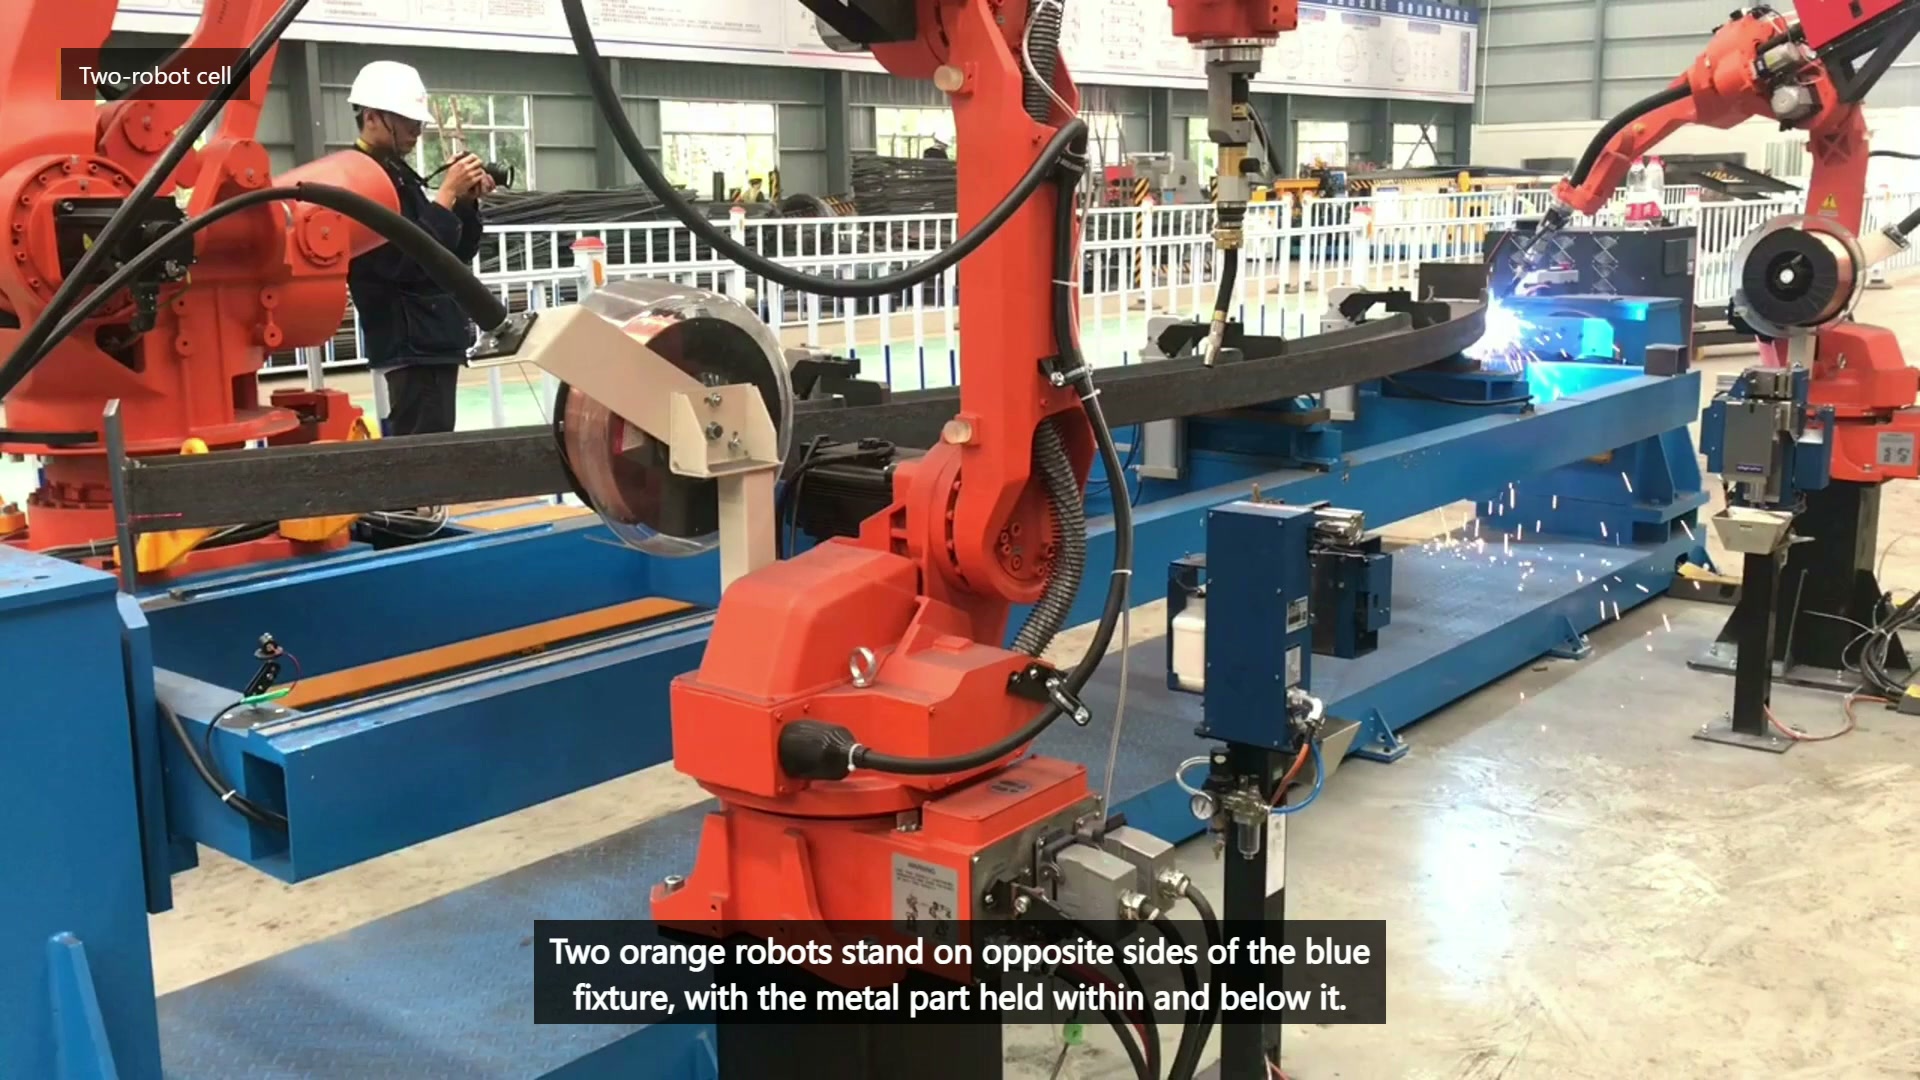
Ana videonun son saniyeleri 00:10 — İki turuncu robot, uzun metal parçayı içinde tutan mavi düzeneğin iki tarafında duruyor.
Robot pozisyonlarını atamadan önce ortak erişim haritası oluşturun.
Gerekli her bir bağlantı için, izin verilen kaynak torç açılarını, başlangıç ve bitiş erişimini, kablo düzenini, yakındaki kelepçeleri ve net bir geri çekilme mesafesini kaydedin. Ardından bağlantıyı açık, kısıtlı, yeniden sunum gerektiren veya önerilen otomatik kapsamın dışında olarak sınıflandırın. Bu harita, iki sabit robot pozisyonunun yeterli olup olmadığını veya iş parçasının, fikstürün veya robot montajının değiştirilmesi gerekip gerekmediğini ortaya koymaktadır.
| Ortak durum | Erken soru | Olası yanıt |
|---|---|---|
| kelepçeye yakın | Meşale ve boyun, gerekli açıyı kaybetmeden geçebilir mi? | Kelepçeyi hareket ettirin veya yönünü değiştirin. |
| Veri noktasından çok uzakta | Eklem noktasına ne kadar pozisyonel değişiklik ulaşır? | Destek veya sunum ölçümlerini iyileştirin. |
| eğrinin gerisinde | Güvenli bir yaklaşma ve geri çekilme yöntemi var mı? | Üyeyi yeniden temsil edin veya kapsamı değiştirin |
| Robotlar arasında paylaşıldı | Bir kol diğerinin girmesinden önce dışarı çıkabilir mi? | Sahiplik ve bekleme durumlarını tanımlayın. |
Üyeye destek olurken, ekipmanı bir engel haline getirmemeye özen gösterin.
Uzun bir elemanın sunumunu kontrol etmek için yeterli desteğe ihtiyacı vardır, ancak her destek erişimi kısıtlar. Kaynak yapmadan önce stabil referans noktaları seçin, sarkmayı veya burulmayı kontrol edecek şekilde destekleri yerleştirin ve planlanan kaynak torcu yolu açık kalacak şekilde kelepçeleri konumlandırın. Kelepçeleme işleminden sonra ve serbest bırakıldıktan sonra bağlantı pozisyonunu ölçün; aksi takdirde yol düzeltmeleri fikstür veya gelen parça varyasyonunu gizleyebilir.
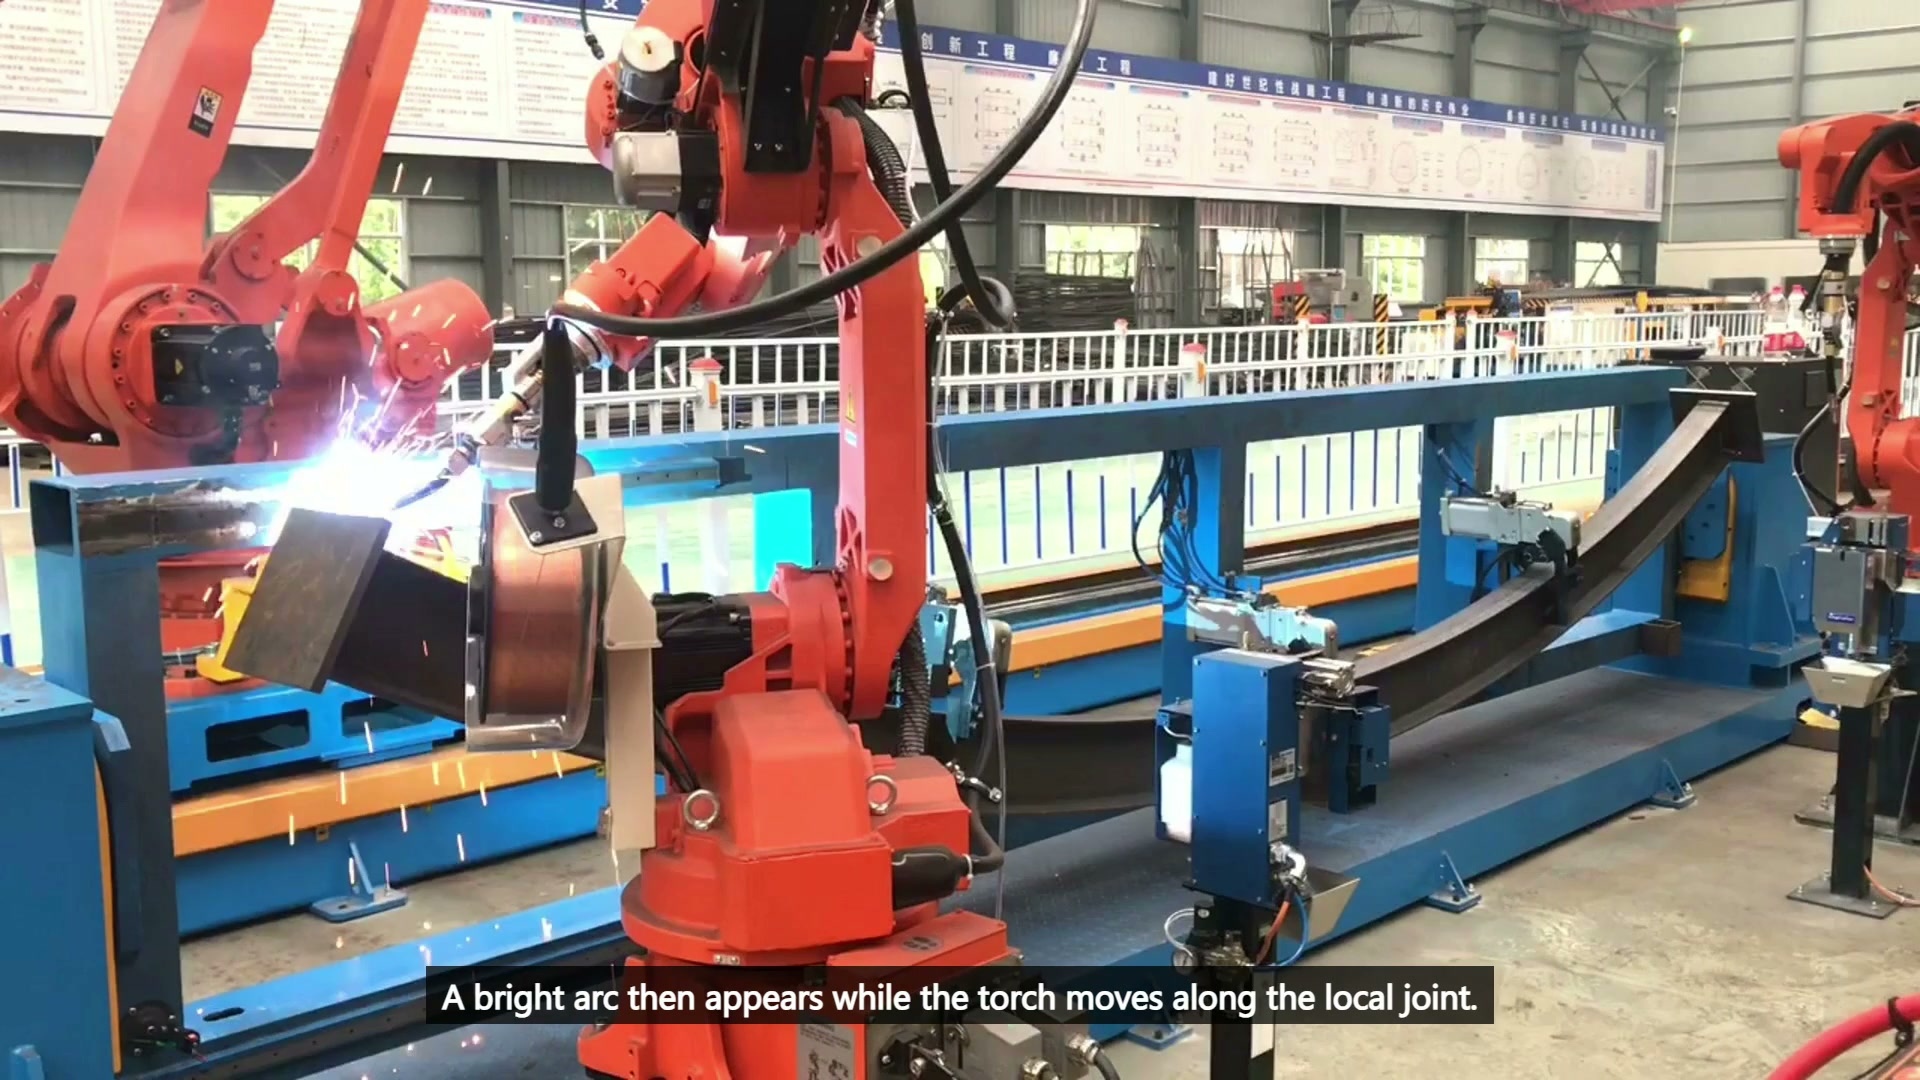
Ana videonun son saniyeleri 00:28 — Uzun metal parçanın yerel birleşim yerinde kaynak torcu çalışıyor, ark ışığı ve kıvılcımlar görülebiliyor.
Kaynak aparatı ayrıca yükleme, inceleme, temizleme ve kaynak torç bakımı işlemlerine de olanak sağlamalıdır. Bu durumlar genellikle otomatik kaynak işlemlerinden farklı boşluklar gerektirir. Sadece hücre kapalıyken ve mükemmel bir parça zaten sıkıştırılmışken çalışan bir tasarım eksiktir.
Erişim ve doğrulama sırasına göre sıralama
Yol planı, kaynak segmentlerini, ark kapatma hareketlerini, robot geçişlerini, kurtarma noktalarını ve inceleme konumlarını içermelidir. En kısıtlı eklemi, en uzun yer değiştirmeyi ve robot zarflarının birbirine yaklaştığı herhangi bir bölgeyi test edin. Her sonucu bir eklem numarasına, fikstür durumuna ve program sürümüne atayın.
En kolay eklemden başlamaya ne dersiniz?
Basit bir gösterim, daha sonra armatürün yeniden tasarlanmasını gerektiren özelliği gizleyebilir. En zor bağlantı, değişiklikler hala ucuzken yerleşim sınırını ortaya çıkarır.
İkinci bir robot döngüyü otomatik olarak kısaltır mı?
Hayır. Fayda, erişim tahsisine, ortak alanda beklemeye, fikstür davranışına ve gerekli kaynak ve muayene sırasına bağlıdır.
Fiziksel denemede ne kullanılmalıdır?
Üretimde kullanılanlara benzer elemanlar, gerçekçi kaynak ve boşluk koşulları, önerilen destekler ve gerçek kaynak torcu ve kablo paketini kullanın.
Uzun çerçeveli kaynak çalışması için girdiler
- Çerçeve çizimi ve numaralandırılmış bağlantı listesi
- Kaynak bölgeleri, hazırlık ve kabul kriterleri
- Gelen toleranslar, yapışkanlık durumu ve olası deformasyon
- Referans noktası, destek, kelepçe ve yükleme kavramı
- Meşale, kablo, robot ve bakım zarfları
- Çıkış hedefi, geçiş aralığı ve kurtarma kuralları
E-posta sales@evsrobot.com veya kullanım EVS International iletişim sayfası Üye çizimi ve ortak liste ile birlikte EVST, erişim haritasını, destek konseptini, robot tahsisini ve deneme planını inceleyebilir.
Görüntüler, görünür çerçeve sabitlemesini ve yerel kaynak hareketini belgeliyor. Ürün kimliği, robot koordinasyonu, kaynak prosedürü, çevrim performansı ve kaynak kabulü, proje doğrulaması gerektirir.