
Silindirik bir parçayı tutmak, ekipman aktarımının tamamlandığı anlamına gelmez. Alma işlemi radyal ve eksenel pozisyonu belirlemelidir; ekipman arayüzü daha sonra net bir açıklık ve tanımlanmış bir kontrol durumu aracılığıyla bu bilinen pozisyonu kabul etmelidir. Görüntülerde turuncu bir robot, aşağı doğru paralel bir tutucu, kısa silindirik parçalar ve mavi kapalı ekipman gösteriliyor, ancak ekipman süreci tanımlanmıyor. EVST'den başvurunuzu incelemesini isteyin →
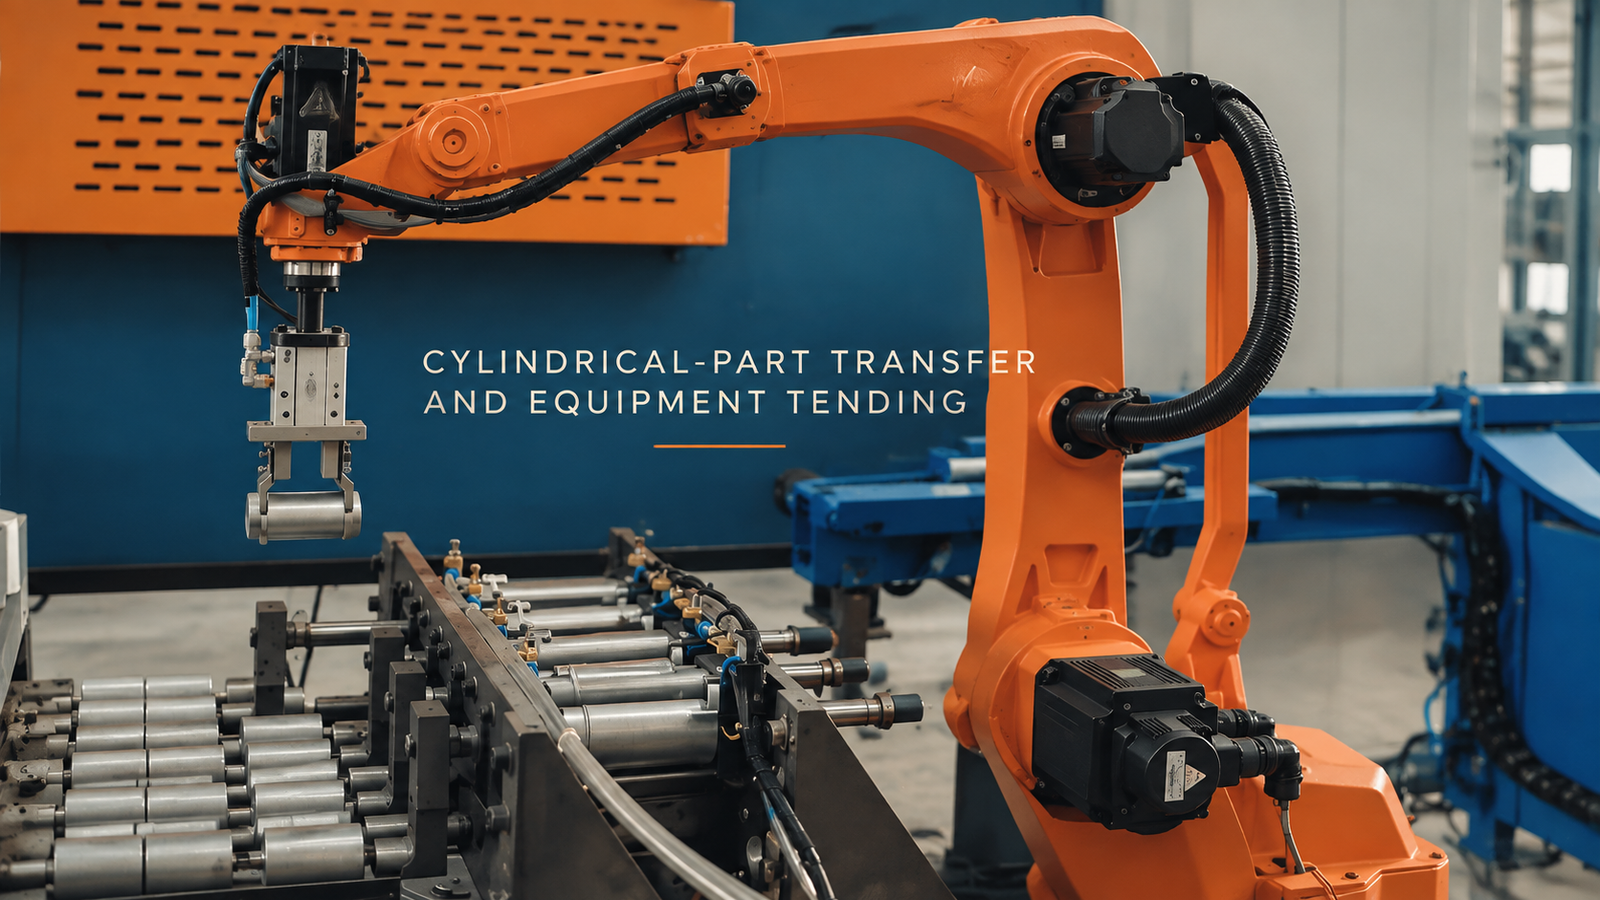
Tutuş, ancak duruşu belirlediği zaman faydalıdır.
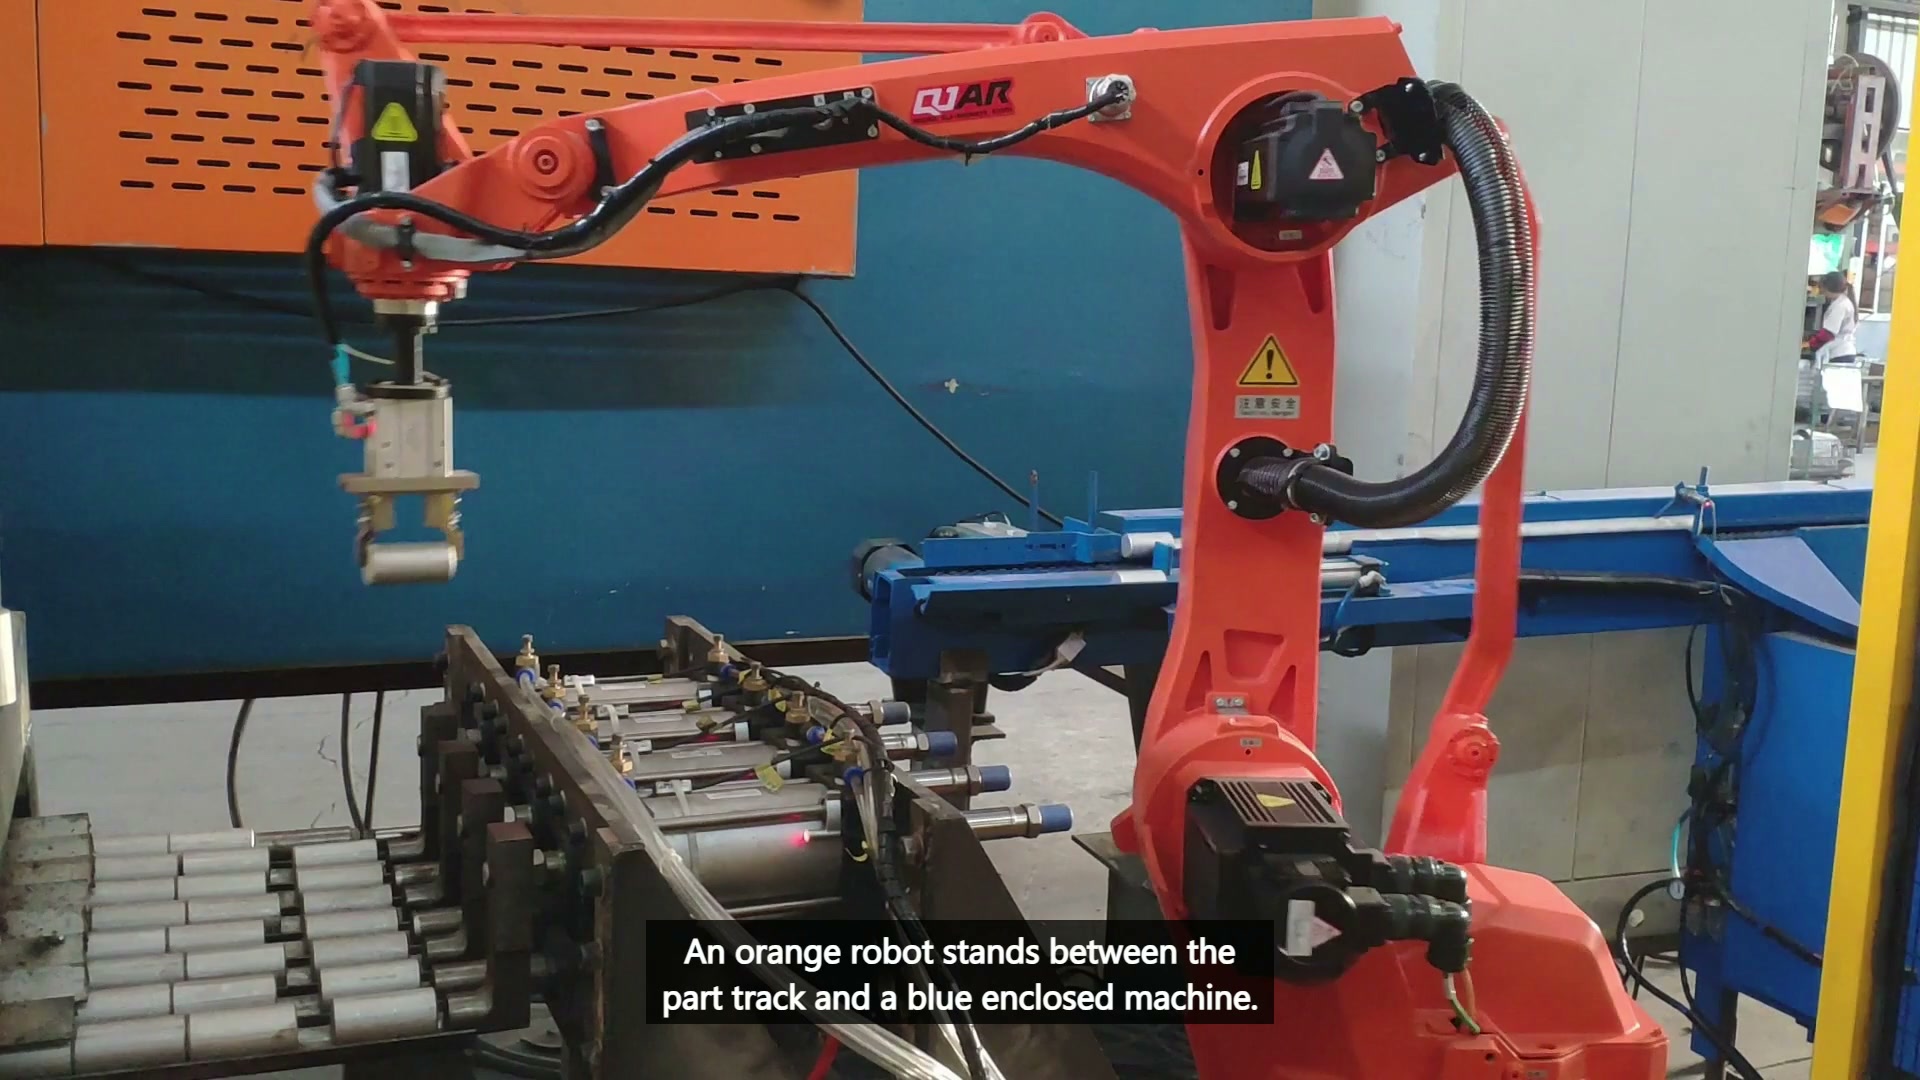
Saat 00:12.00'da, tutucu mekanizmanın silindirik kısa bir parçayı makaralı ray alanının üzerinde tuttuğu açıkça görülmektedir.
Yuvarlak bir parça, çeneler kapanmadan önce yuvarlanabilir, dönebilir veya merkezden sapabilir. Destek veya yuva, radyal pozisyonu belirlemeli, eksenel bir durdurucu ise uzunlamasına konumu kontrol etmelidir. Çene teması daha sonra korunan yüzeylere zarar vermeden veya parçayı yeni bir konuma itmeden bu pozisyonu korumalıdır. İzin verilen en küçük ve en büyük parçaları ve en elverişsiz yüzey koşullarını test edin; boş, kısmi ve eğik tutuşların yanı sıra başarılı kaldırmaları da kaydedin.
Ekipman sınırı farklı bir kısıtlama getiriyor.
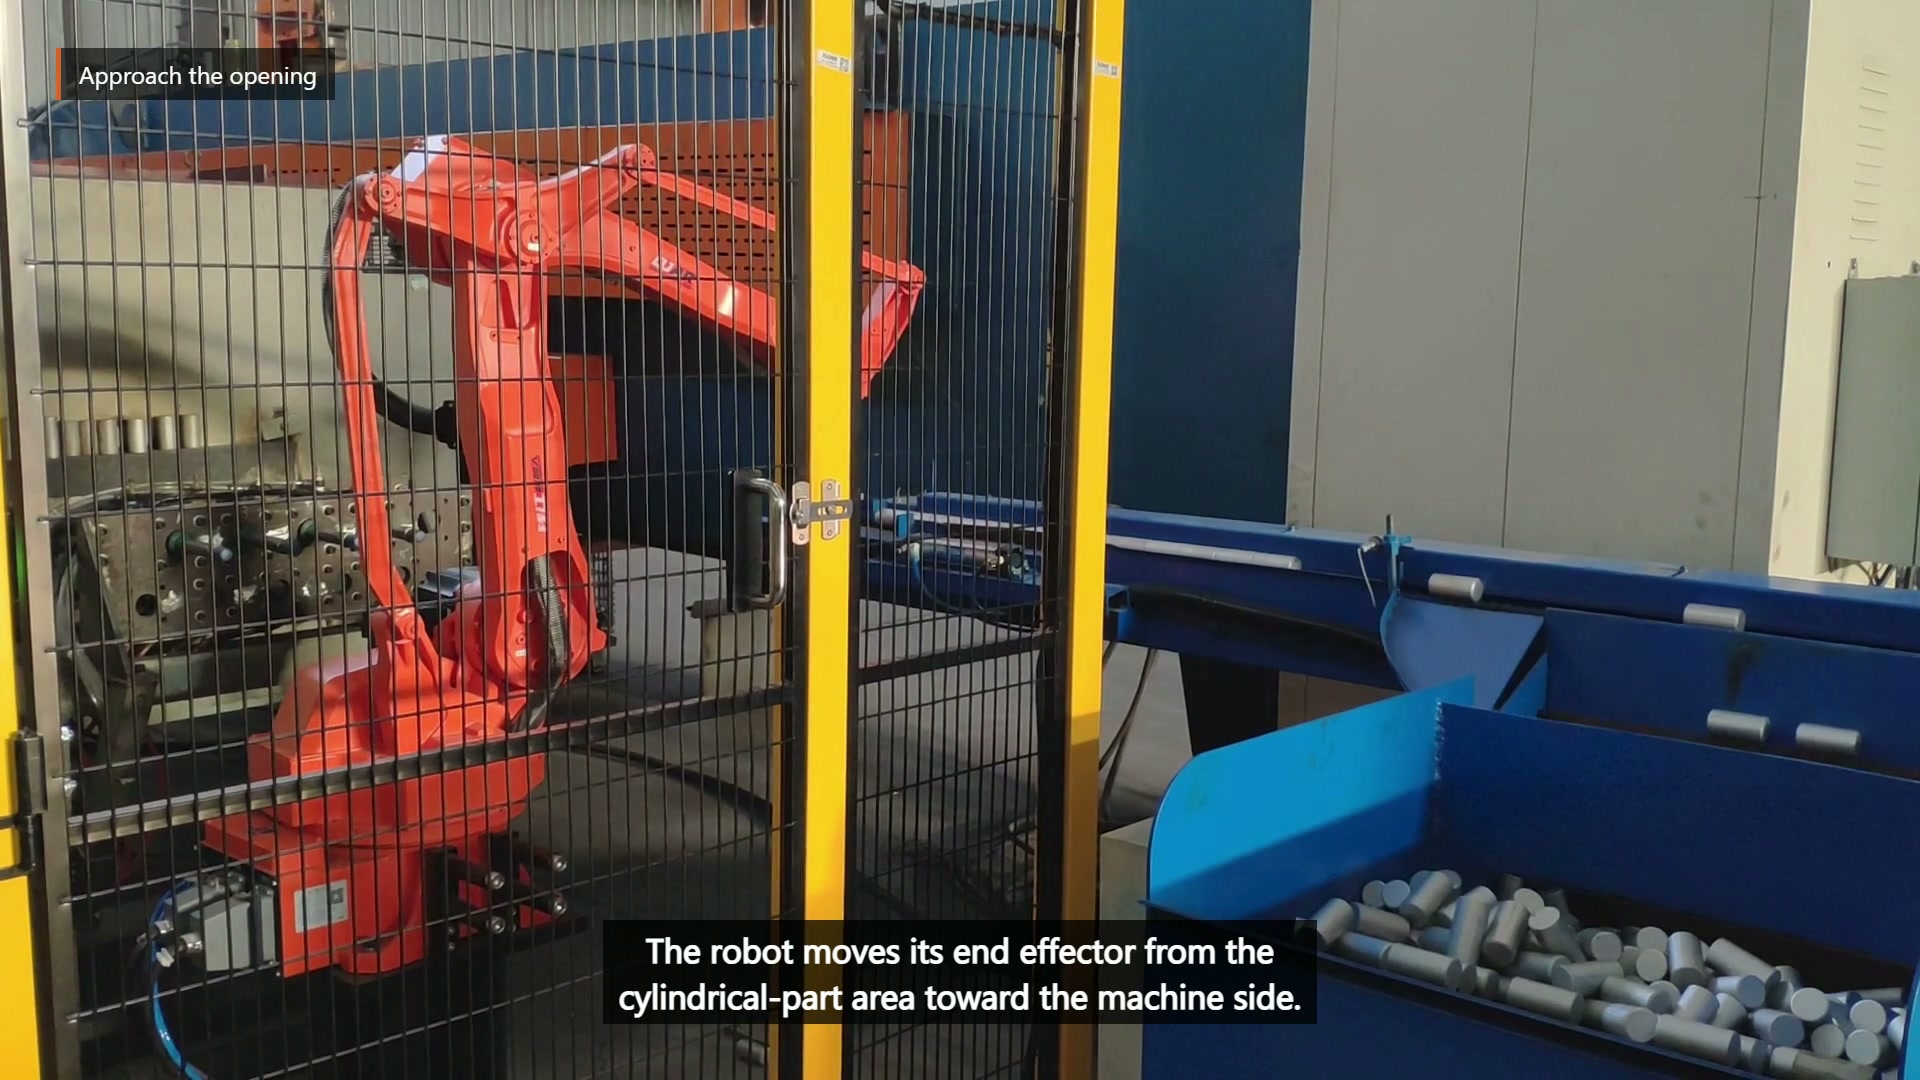
Saat 00:25.50'de robot, silindirik parça alanının yanındaki mavi kapalı ekipmana doğru hareket ediyor.
Giriş, üzerinde anlaşılmış bir hazır olma durumuna ve tutucu, tutulan silindir ve geri çekilme yolu için yeterli boşluğa bağlıdır. Sabit bir gecikme, iç hareketin durduğunu, erişimin mümkün olduğunu veya devir teslim pozisyonunun hazır olduğunu kanıtlayamaz. Robotun izin vermesi, yalnızca kol flanşını değil, tutulan parçayı ve aleti de kapsamalıdır.
| Soru | Alıcı arayüzü | Ekipman arayüzü |
|---|---|---|
| Pozu ne düzeltir? | Radyal destek ve eksenel durdurma | Tanımlanmış devir teslim yeri |
| Hazırlıklı olunduğunu ne teyit eder? | Parça mevcut ve doğru şekilde yerleştirilmiş. | Erişimin mümkün olduğu ve alıcı devletin onaylandığı doğrulandı. |
| Ne kadar hacmin tasfiye edilmesi gerekiyor? | Çene yaklaşımı komşu parçaların etrafında | Alet, silindir ve tam geri çekilme yolu |
| Hangi arızanın giderilmesi gerekiyor? | Eksik, yuvarlanan veya tamamlanmamış kavrama | Giriş engellendi, aktarım reddedildi veya temizleme işlemi başarısız oldu. |
Arayüzler, tek bir döngü olarak zamanlanmadan önce ayrı ayrı doğrulanmalıdır. Bu, ekipmanda meydana gelen bir durmanın tutucu sorunu olarak yanlış teşhis edilmesini veya dengesiz alımın aşağı yöndeki ekstra boşluk nedeniyle gizlenmesini önler.
Kurtarma testleri, hangi arayüzün kontrolü kaybettiğini ortaya koyuyor.
Sunumdan bir parçayı çıkarın, izin verilen en kötü eksenel sapmaya bir parça yerleştirin, kavrama onayını sorgulayın, ekipmanın hazır durumunu koruyun ve kontrollü denemelerde el değiştirmeyi engelleyin. Her koşul için, robotun bir parça taşıyıp taşımadığına dair bilgiyi koruyan güvenli bir bekleme noktası ve sıfırlama yolu gereklidir.
Konsept incelemesi için, parça çizimini, çap ve uzunluk aralığını, kütleyi ve korunan yüzeyleri, sunum desteğini ve gelen varyasyonları, ekipman açılış ve kontrol durumlarını, teslimat yerini, kurtarma beklentilerini ve temsili parçaları sağlayın. EVST konsept incelemesi için bu girdileri gönderin → veya e-posta sales@evsrobot.com.
Görüntüler, kapalı ekipmanların yanında silindirik parçaların taşınmasını desteklemektedir; nihai takım, kontroller, güvenlik önlemleri ve kabul, proje doğrulamasına bağlıdır.