
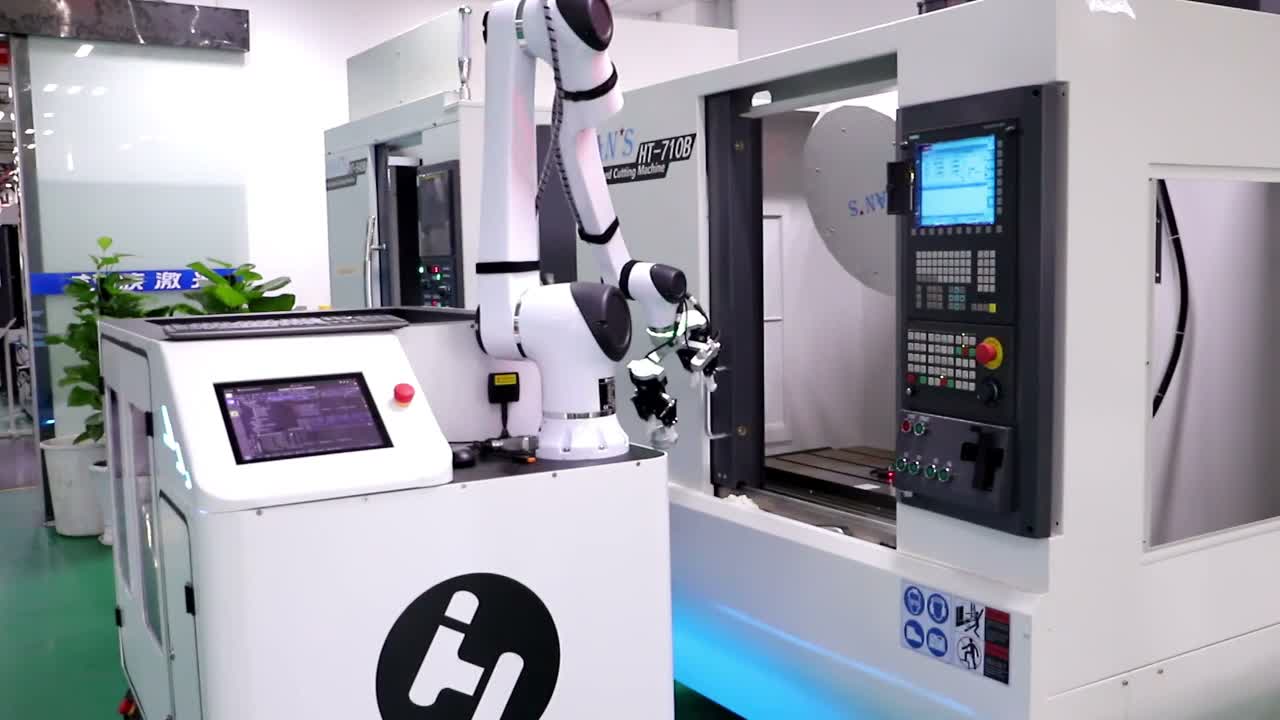
Mobil bir robot CNC makine yönlendirme konsepti, üç arayüzü koordine etmelidir: tepsi, makine açıklığı ve her ikisine de erişimi sağlayan yanaşma pozisyonu. Kaydedilen örnekte, mobil bir tabanın üzerine monte edilmiş işbirlikçi bir kol, silindirik bir metal iş parçasını tepsiden alır, CNC makinesine doğru döner, çalışma alanına uzanır, tepsiye geri döner ve daha sonra taban uzaklaşır. Faydalı tasarım sorusu, hareketlilik ve manipülasyonu ayrı projeler olarak ele almadan bu aktarımların nasıl tekrarlanabilir hale getirileceğidir. EVST'den başvuru incelemesi talep edin..
Üç arayüzle başlayın.
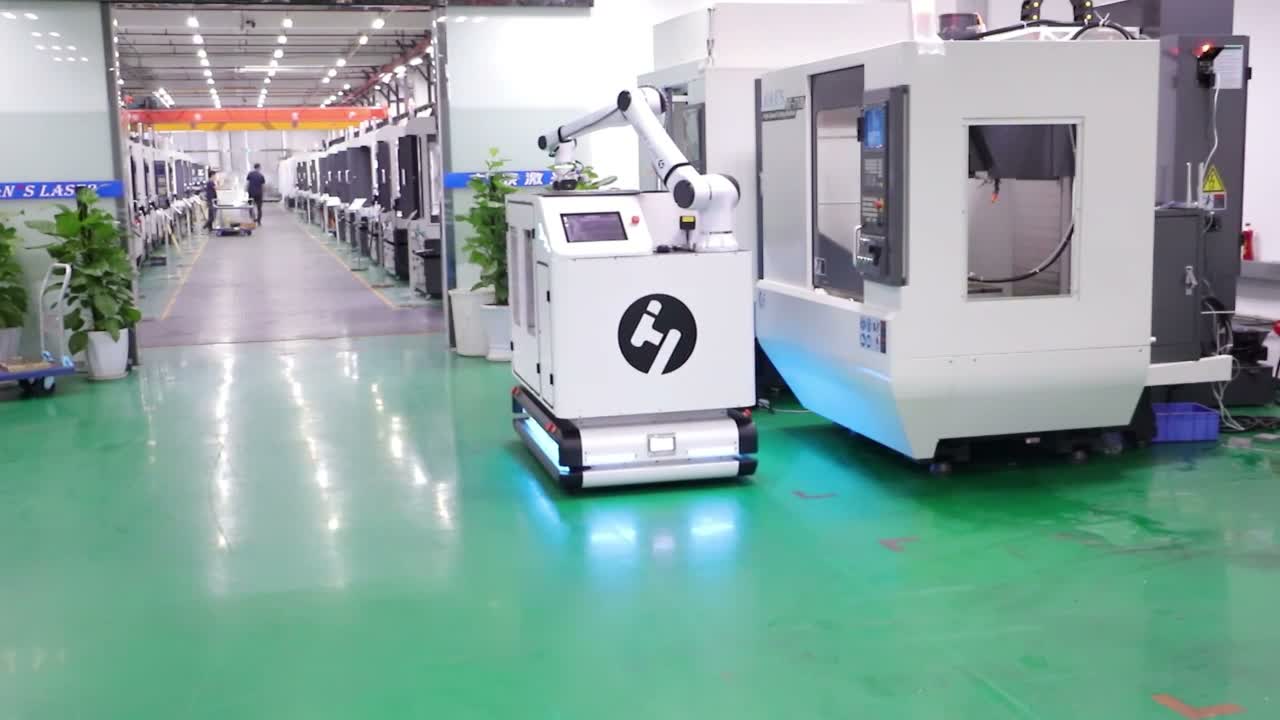
Görüntüler, işlemin aşamalarını kolayca anlamamızı sağlıyor: taban makinenin yanına yerleştirilmiş; kol, taban üzerinde taşınan bir tepsiye uzanıyor; silindirik bir iş parçasını kaldırıyor ve makineye doğru dönüyor; kol, görünür bir şekilde yerleştirmek için makinenin çalışma alanına giriyor; ardından tepsiye doğru geri dönüyor. Sonlara doğru, hareketli taban makineden ayrılıyor ve koridorda ilerliyor.
Başka bir hücre için, bu arayüzlerin her birinin tanımlanmış bir duruma ihtiyacı vardır. Tepsi, tutucunun kullanılabilir yaklaşım aralığı içinde bir parça sunmalıdır. Bağlantı noktası, robotun tüm görev zarfını makineyle amaçlanan ilişkiye yerleştirmelidir. Makine arayüzü, giriş için bilinen bir izin ve çıkış için bilinen bir koşul sağlamalıdır. Bir mobil platform, ancak bu durumlar açık ve geri alınabilir olduğunda birden fazla istasyona hizmet verebilir.
Bağlantı doğruluğunu erişim çalışmasının bir parçası haline getirin.
Robotun erişim mesafesi, tek bir mükemmel temel pozisyondan ziyade bir tolerans bölgesinden kontrol edilmelidir. Çalışma, izin verilen yerleştirme varyasyonunu, tepsi konum varyasyonunu, iş parçası sunumunu, tutucu geometrisini, makine kapısı açılmasını, fikstür erişimini, bilek duruşunu, kabloları ve yakındaki yapıları birleştirmelidir.
Kaydedilen kol, tepsiye yaklaşır, makineye doğru döner ve çalışma alanına uzanır. Bu görünür rota, bir arayüz çalışmasını destekler, ancak izin verilen kenetlenme hatasını veya programlanmış pozisyonları belirlemez. Kavramsal çalışma sırasında, önerilen kenetlenme bölgesindeki en elverişsiz pozisyonları test edin. Küçük bir taban kayması kalan bilek veya takım boşluğunu tüketiyorsa, yerleşim daha güçlü bir konumlandırma yöntemine, daha büyük bir boşluğa veya farklı bir aktarma geometrisine ihtiyaç duyar.
Devir teslimi tek bir hareket olarak değil, durumlar olarak tanımlayın.
Sağlam bir sıra, izinleri ve onayları birbirinden ayırır. Makine girişinden önce, sistemin tabanın amaçlanan istasyonda olduğunu, makinenin kararlaştırılan erişim durumunda olduğunu ve parça durumunun bilindiğini bilmesi gerekir. Yerleştirme veya alma işleminden sonra, robot bir sonraki makine veya araç eylemine izin verilmeden önce makine zarfını temizlemelidir.
Görüntülerde, sekansın sonlarında tepsi etrafında çalışan çift tutucu ve yaklaşık 85 saniyede beyaz bir tepsiyi hareket ettiren kol görülüyor. Bu gözlemler bir geçiş yöntemi ortaya koymuyor. Ancak, sistemin kesintiye uğramış bir hareketten sonra ne yapabileceği de dahil olmak üzere, durum modelinin tutucu, iş parçası, tepsi ve makine arayüzünü bağımsız olarak neden kapsaması gerektiğini gösteriyor.
Trafik, güvenlik ve kurtarma çalışmalarını birlikte planlayın.
Mobil bir baz istasyonu hücre sınırını değiştirir. Değerlendirme, seyahat koridorunu, insanları ve diğer trafiği, istasyona yaklaşımı, yanaşma alanını, manipülatör hareketini, makine tehlikelerini ve otomatik kalkış koşullarını kapsamalıdır. Geçerli yerel gereksinimler ve seçilen ekipman dokümantasyonu, nihai güvenlik tasarımını belirler.
Döngü optimizasyonundan önce kurtarma senaryoları tasarlanmalıdır: tutucuda onaylanmamış bir parça, kenetlenme durumuna ulaşmamış bir taban, erişime izin vermeyen bir makine veya kol makinenin içindeyken durma. Her senaryo için güvenli bir durum, izin verilen bir geri çekme yolu ve devam etme için net bir kural gereklidir. Bu, operatörün son geçerli adımı tahmin etmesini önler.
Faydalı bir fizibilite çalışması için girdiler
Makine yerleşimini ve kapı açıklığını, yükleme konumunu, fikstür detaylarını, temsili iş parçalarını, tepsi çizimlerini, parça sunum toleranslarını, mevcut yanaşma alanını, koridor kısıtlamalarını, gerekli istasyon sırasını, makine sinyallerini ve planlanan kabul kontrollerini sağlayın. Üretim karışımını ve çalışma düzenini de ekleyin, böylece konsept, rota süresini makinedeki çalışma süresinden ayırt edebilsin.
Faydalı bir çıktı, istasyon-arayüz haritası, yanaşma tolerans bölgesi boyunca erişim ve açıklık çalışması, tutucu ve tepsi konsepti, sinyal/durum dizisi, güvenlik konsepti, kurtarma matrisi ve bir deneme planıdır. Döngü tahminleri, saha videosundan çıkarım yapmak yerine bu çalışmayı takip etmelidir.
Detaylı tasarım öncesinde pratik sorular
Tek bir mobil robot birden fazla CNC makinesine hizmet verebilir mi?
Potansiyel olarak, her istasyonun doğrulanmış bir yanaşma arayüzüne, erişilebilir görev geometrisine, uyumlu parça sunumuna, trafik planına ve makine el sıkışmasına sahip olması durumunda bu mümkün olabilir. İstasyon sayısı, gerçek rotaya ve işletme talebine bağlıdır.
Mobil baz istasyonunun konumunu seçmeden önce nelere dikkat edilmelidir?
Tepsi erişimini, makine açıklığını, fikstür erişimini, tam kol ve tutucu zarfını, yanaşma toleransını, servis yönlendirmesini, korumayı ve net bir geri çekme yolunu kontrol edin.
Tepsi ve çift tutucu, elden ele teslimat için nasıl hazırlanmalıdır?
Parça sunumunu, dolu ve boş durumları, kavrama boşluğunu, onay sinyallerini ve her bir kavrama tarafı için izin verilen sırayı tanımlayın. Tepsi ve parça toleranslarının tüm kombinasyonunu doğrulayın.
Kavram değerlendirmesi için hangi bilgilere ihtiyaç duyulmaktadır?
Makine ve fikstür çizimleri, iş parçası ve tepsi verileri, yanaşma alanı, koridor düzeni, sinyal listesi, çalışma karışımı, güvenlik kısıtlamaları ve kabul kriterleri, pratik başlangıç setini oluşturur.
Benzer bir uygulamayı değerlendiren ekipler için, istasyon-arayüz haritasını, tolerans aralığını ve kurtarma durumlarını gerçek makine ve parça ailesiyle eşleştirin. EVST başvuru incelemesi talebinde bulunun veya e-posta sales@evsrobot.com.
*Proje kabulü, üzerinde anlaşmaya varılan proje verileri, deneme yöntemi ve kayıtlarına göre gerçekleşir.*