
By EVST Yayın Kurulu · Gözden geçiren EVST Yayın Kurulu • Son güncelleme tarihi: 12 Ekim 2026 • Editör politikası · Düzeltme politikası · Şartlar
Fide tepsileri istiflenmiş gruplar halinde gelir, bu nedenle paletleme hücresinin aynı anda birden fazla kutuyu yönetmesi gerekir. Bu örnekte, turuncu bir robot dikdörtgen bir alet kullanarak sağdaki siyah fide tepsilerinden oluşan bir yığını alır, soldaki mavi bir palete taşır ve büyüyen yükün üzerine yerleştirir. Daha sonraki döngülerde tepsilerin yönü ve yerleştirme pozisyonu değiştirilerek alternatif katmanlar oluşturulur. Palet tamamlandığında, konveyör tüm yükü dışarı taşır.
Benzer bir ürün serisi mi planlıyorsunuz? Tepsi çizimini, istif detaylarını, palet boyutunu ve günlük üretim miktarını bize gönderin. Yerleşim planı ve işlem süresi tahmini için.
Girişten çıkışa kadar olan döngü
- Robot, sağ taraftaki alma noktasında üst üste dizilmiş siyah fide tepsilerini alıyor.
- Yığını hücrenin içinden mavi palete taşır.
- Aşağı iner ve yığını üst katmandaki belirlenmiş konuma yerleştirir.
- Alet serbest bırakılır ve bir sonraki işlem için boş olarak geri döner.
- Ardışık döngüler, katman desenini oluşturmak için konum ve yönelim değiştirir.
- Tamamlanmış palet, makaralı konveyör üzerinde kameraya doğru ilerliyor.
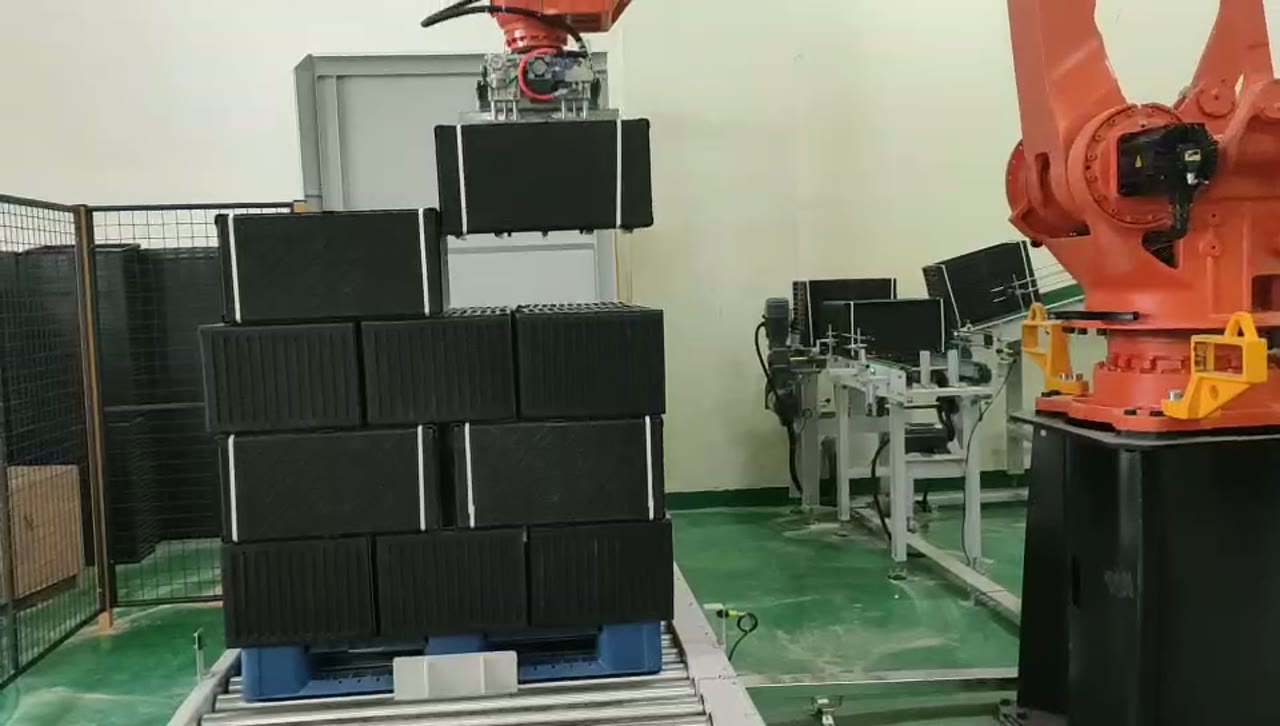
Üst üste dizilmiş grubu, elle tutulan birim olarak değerlendirin.
Bu alet, tek başına duran bir tepsiyi işlemiyor. İstiflenmiş grubun kendine özgü yüksekliği, sertliği ve toleransı var ve bu özellikler alma ve yerleştirmeyi etkiliyor. Bu nedenle proje, minimum ve maksimum istif yüksekliğini, istiflenmiş grup varyasyonunu ve aletin istife güvenli bir şekilde temas edebileceği noktaları gerektiriyor.
Alma istasyonu, her bir istifi tekrarlanabilir bir konumda sunmalıdır. İstif yüksekliği değişiyorsa, hücrenin alma seviyesini bulmak veya sınırlandırmak için tanımlanmış bir yönteme ihtiyacı vardır. Özellikle dikey kaldırma sırasında, tepsi kenarı ve yakındaki istifler etrafındaki alet boşluğu kontrol edilmelidir.
Alternatif katmanlar bir yerleşim haritasıyla başlar.
Video, farklı yönlerde ve konumlarda yerleştirilmiş istifleri gösteriyor. Kullanışlı bir palet tarifi, her yerleşimi bir satır, sütun, katman ve yön olarak tanımlar. Bu harita, amaçlanan değişimi açıkça ortaya koyar ve mühendislerin aletin yükün tamamlanmış kısmını geçmeden her konuma ulaşıp ulaşamayacağını kontrol etmelerini sağlar.
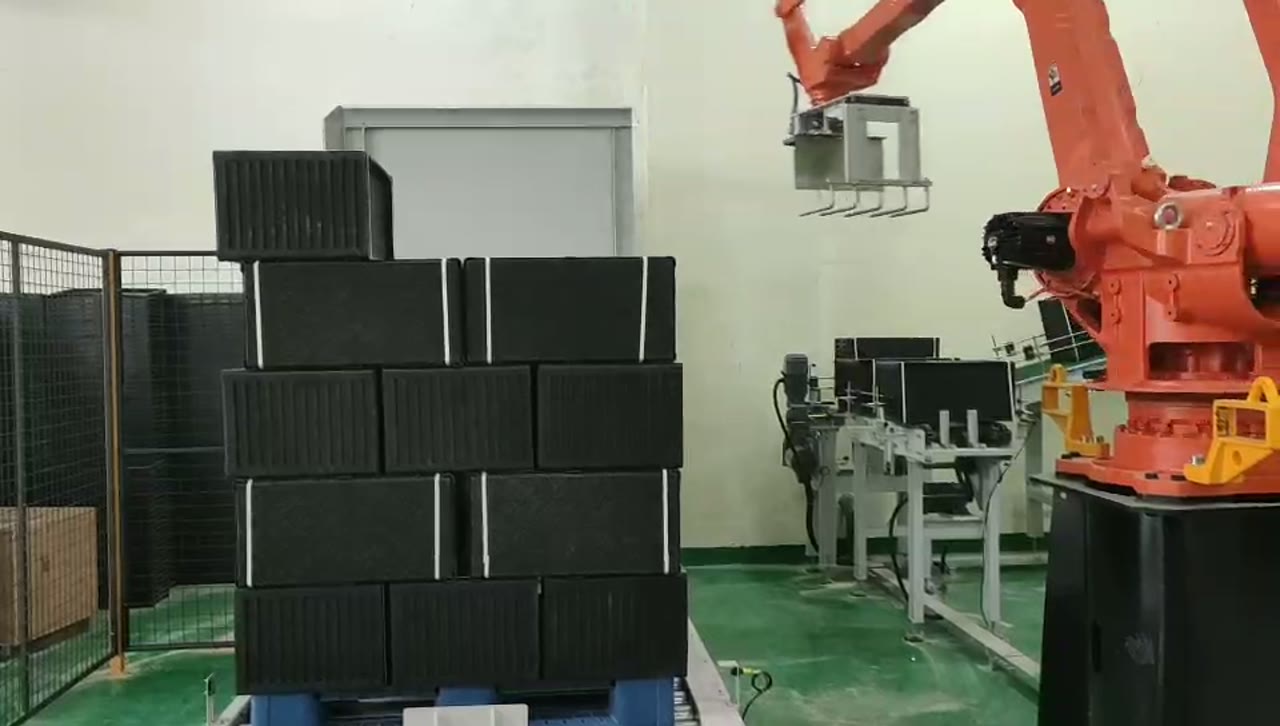
Katman değişikliği yaklaşma yüksekliğini de etkiler. Yük arttıkça, robotun en üstte yerleştirilmiş yığının üzerinde net bir dikey yaklaşıma, ardından alma tarafına geri dönmeden önce kontrollü bir geri çekilmeye ihtiyacı vardır. Bilek ve alet boşluğu için köşe konumlarını ve robot tabanına en yakın katmanı kontrol edin.
| Planlama girdisi | Neden önemli |
|---|---|
| Tepsi ve istiflenmiş grup boyutları | Alet temasını ve istif aralığını tanımlar. |
| Palet boyutu ve izin verilen çıkıntı | Yerleştirme ızgarasını tanımlar. |
| Katman yönlendirme sırası | Robotun çalışma planını ve yükleme düzenini tanımlar. |
| Tam yük yüksekliği | Dikey erişimi ve tavan yüksekliğini tanımlar. |
| Konveyör referans noktası ve durma konumu | Palet reçetesini boşaltma işlemiyle hizalar. |
Konveyör, paletleme döngüsünün bir parçasıdır.
Son yerleştirmeden sonra, robot paleti temizlemeli ve konveyör yükün hareket etmeye hazır olduğunu bilmelidir. Bu nedenle, sonda gösterilen boşaltma, ayrı bir lojistik detayı değil, hücre dizisinin bir parçasıdır. Devir teslim, robotun paleti temizlemesi, paletin tamamlanması, konveyörün hazır olması ve paletin serbest bırakılması koşullarını içermelidir.
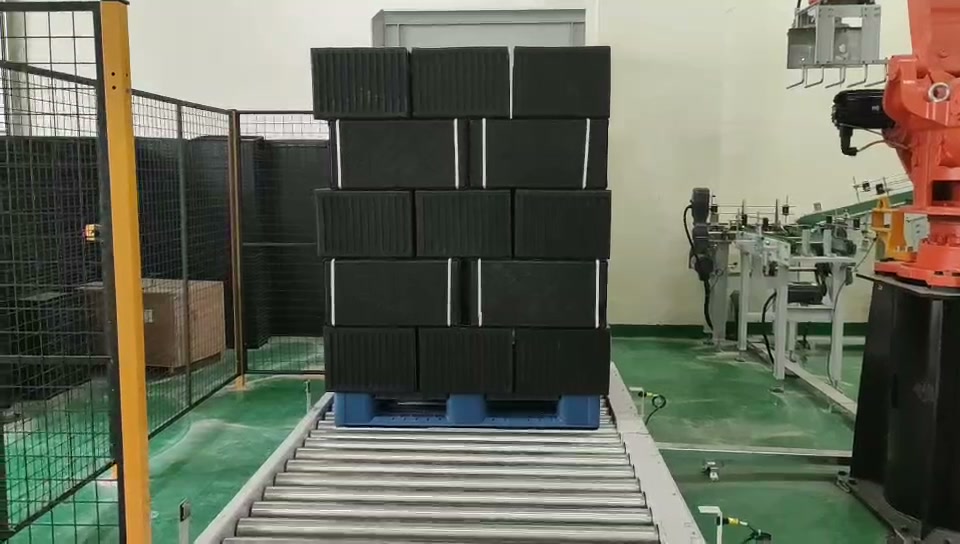
Bir sonraki boş paletin de, palet tarifinde kullanılan aynı referans noktasına göre tekrarlanabilir bir durdurma noktasına ihtiyacı vardır. Aksi takdirde, tüm yerleştirme noktaları birlikte kayar.
Bir denemede nelerin geçerliliği doğrulanmalıdır?
Gerçek tepsiler ve temsili istiflenmiş gruplar kullanın. Aletin, bitişik malzemeyi rahatsız etmeden istifi alabildiğini, planlanan en hızlı hareketle taşıyabildiğini, katman boyunca sürüklenmeden yerleştirebildiğini ve temiz bir şekilde bırakabildiğini doğrulayın. En yüksek ve en uzak konumlar da dahil olmak üzere eksiksiz deseni oluşturun, ardından boşaltma ve boş palet değiştirme dizisini çalıştırın.
Bize ne göndereceksiniz?
- Tepsi çizimi, malzeme ve istiflenmiş grup yelpazesi.
- Teslim alma sırasında sunulan istif sayısı veya yüksekliği.
- Palet boyutları, katman düzeni ve maksimum yük yüksekliği.
- Besleme ve boşaltma konveyörünün yerleşim planı.
- Günlük üretim, vardiya düzeni ve boş palet yöntemi.
- Yük kabulü ve taşıma gereksinimleri.
EVST ile iletişime geçin. Alternatif olarak, paletleme konsepti ve çevrim süresi tahmini için bu bilgileri sales@evsrobot.com adresine e-posta olarak gönderebilirsiniz.
Son takım tasarımı, katman deseni, yük stabilitesi ve üretim hızı, gerçek tepsiler, palet ve konveyör ile doğrulanmalıdır.