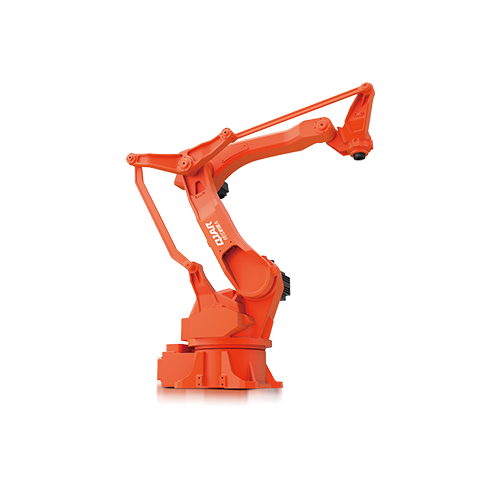
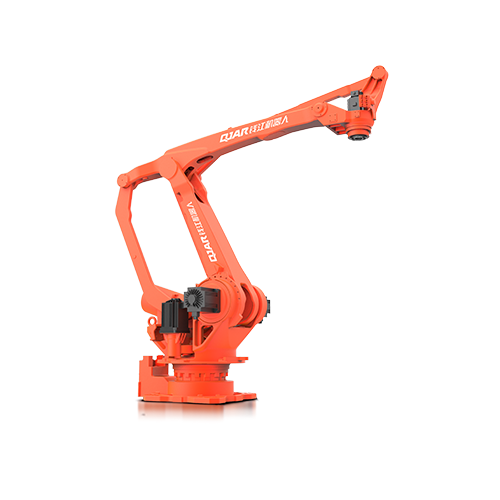
น้ำหนักบรรทุก 30 กก. 1820 มม. ถึงแขนหุ่นยนต์ระยะไกล QJRB30-1

  • ความเร็วสูงและเสถียร แกนทั้งหมดทำงานโดยใช้เอาต์พุตพลังงานต่ำ องค์ประกอบอุปกรณ์ที่เรียบง่ายสามารถใช้กับซอฟต์แวร์จัดวางบนพาเลทแบบพิเศษได้
  • ทำซ้ำความแม่นยำของตำแหน่ง: ± 0.05 มม
  • ช่วงแขน: 1820 มม
  • น้ำหนักบรรทุก: 30kg

ดาวน์โหลดฐานข้อมูล

ภาพวาด 3D

คู่มือการบำรุงรักษา

คำแนะนำ

พารามิเตอร์ทางเทคนิค

รุ่น คิวเจอาร์บี30-1
จำนวนแกน 4
payload 30กิโลกรัม
ทำซ้ำการวางตำแหน่ง ± 0.05mm
แม็กซ์ อาร์มสแปน 1820mm
ช่วงการเคลื่อนไหว J1 ±168°
J2 ﹢105°,﹣50°
J3 ﹢105°,﹣25°
J4 ±360°
J5 -
J6 -
ความเร็วสูงสุด J1 172º/วินาที
J2 172º/วินาที
J3 212º/วินาที
J4 355º/วินาที
J5 -
J6 -
แรงบิดที่อนุญาต J4 64.68N.m
J5 -
J6 -
โมเมนต์ความเฉื่อย J4 1.45กก.ตรม
J5 -
J6 -
น้ำหนักตัวหุ่นยนต์ 205กิโลกรัม
ความจุพลังงาน 3.0KVA
ขนาดคณะรัฐมนตรี 580*600*960mm
น้ำหนักคณะรัฐมนตรี 100กิโลกรัม
แหล่ง สามเฟสสี่สาย
แบบฟอร์มการติดตั้ง พื้น

การวาดมิติโดยรวมและระยะการเคลื่อนที่ของหุ่นยนต์

แขนหุ่นยนต์ QJRB30-1 ขนาดโดยรวม

การเขียนแบบมิติการติดตั้งฐานหุ่นยนต์

แขนหุ่นยนต์ QJRB30-1 การเขียนแบบแสดงขนาดการติดตั้ง

การเขียนแบบมิติการติดตั้งปลายหุ่นยนต์

แผนภาพอินเทอร์เฟซการติดตั้งแขนหุ่นยนต์ QJRB30-1

โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด