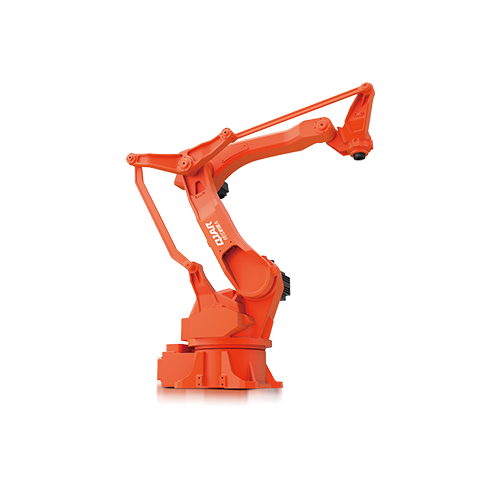
น้ำหนักบรรทุก 130 กก. 3157 มม. ถึงแขนหุ่นยนต์ระยะไกล QJR130-3100M

  • ส่วนประกอบอุปกรณ์ที่เรียบง่ายที่มีความเร็วสูงและเสถียร สามารถใช้กับซอฟต์แวร์จัดวางบนพาเลทแบบพิเศษได้
  • ใช้กันอย่างแพร่หลายในอุตสาหกรรมการผลิตอัจฉริยะ เช่น เฟอร์นิเจอร์ อาหารและเครื่องดื่ม และ 3C ซึ่งใช้ได้กับการจัดวางบนพาเลท การหยิบ บรรจุภัณฑ์ การจัดการ การป้อน และการขนถ่ายด้วยความเร็วสูงและมีความแม่นยำสูง
  • ทำซ้ำความแม่นยำของตำแหน่ง: ± 0.5 มม
  • ช่วงแขน: 3157 มม
  • น้ำหนักบรรทุก: 130kg

พารามิเตอร์ทางเทคนิค

รุ่น QJR130-3100M
จำนวนแกน 4
payload 130กิโลกรัม
ทำซ้ำการวางตำแหน่ง ± 0.5mm
แม็กซ์ อาร์มสแปน 3157mm
ช่วงการเคลื่อนไหว J1 ± 182 °
J2 + 97 °, -50 °
J3 + 122 °, -22 °
J4 ±360°
ความเร็วสูงสุด J1 129 ° / วินาที
J2 132 ° / วินาที
J3 132 ° / วินาที
J4 299 ° / วินาที
การเร่งความเร็วสูงสุด J1 126 ° / วินาที2
J2 401 ° / วินาที2
J3 458 ° / วินาที2
J4 2291 ° / วินาที2
โมเมนต์ความเฉื่อย J4 23กก.ตรม
น้ำหนักตัวหุ่นยนต์ 1400กิโลกรัม
ความจุพลังงาน 17.5KVA
ขนาดคณะรัฐมนตรี 650x750x1150mm
น้ำหนักคณะรัฐมนตรี 140กิโลกรัม
แหล่ง สายไฟ 3 เฟส 5
AC380V(+10%,-10%)
แบบฟอร์มการติดตั้ง พื้น
การใช้งาน การจัดวางบนพาเลท การจัดการ การบรรทุก การหยิบ การบรรจุ ฯลฯ

การวาดมิติโดยรวมและระยะการเคลื่อนที่ของหุ่นยนต์

แขนหุ่นยนต์ QJR130-3100M ขนาดโดยรวม

การเขียนแบบมิติการติดตั้งฐานหุ่นยนต์

แขนหุ่นยนต์ QJR130-3100M การเขียนแบบมิติการติดตั้ง

การเขียนแบบมิติการติดตั้งปลายหุ่นยนต์

แผนภาพอินเทอร์เฟซการติดตั้งแขนหุ่นยนต์ QJR130-3100M

โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด