
บทนำ
สภาพแวดล้อมทางอุตสาหกรรมสมัยใหม่กำลังเปลี่ยนแปลงอย่างรวดเร็ว และกระบวนการผลิตขึ้นอยู่กับระบบอัตโนมัติของหุ่นยนต์มากขึ้นเรื่อยๆ แต่ละคุณสมบัติพิเศษที่ปรับปรุงความแม่นยำและประสิทธิผล หุ่นยนต์สการ่า และ หุ่นยนต์เชื่อม ได้เติบโตขึ้นเป็นส่วนสำคัญของอุตสาหกรรมหุ่นยนต์อุตสาหกรรม เนื่องจากอาจเปลี่ยนแปลงประสิทธิภาพและความยืดหยุ่นของกระบวนการทางอุตสาหกรรมการบูรณาการเทคโนโลยี SCARA ด้วย หุ่นยนต์เชื่อม เป็นความก้าวหน้าครั้งสำคัญ คู่มือโดยละเอียดนี้จะพิจารณาคุณลักษณะ การใช้งาน และการผสานรวมของหุ่นยนต์ทั้งสองประเภทนี้ โดยเน้นย้ำถึงผลที่ปฏิวัติวงการต่อการผลิต
ความเข้าใจของหุ่นยนต์ผ่านการเชื่อม
ระบบหุ่นยนต์ที่มีฟังก์ชั่นพิเศษ หุ่นยนต์เชื่อม ได้รับการออกแบบมาเพื่อดำเนินการเชื่อมด้วยความแม่นยำและความน่าเชื่อถือที่โดดเด่น เนื่องจากเซ็นเซอร์และระบบควบคุมอันทรงพลัง หุ่นยนต์เหล่านี้จึงสามารถดำเนินกระบวนการเชื่อมที่ซับซ้อนได้โดยอาศัยความช่วยเหลือจากมนุษย์เพียงเล็กน้อย หุ่นยนต์เชื่อม ให้ประโยชน์หลักดังต่อไปนี้:
เพิ่มความแม่นยำและความแม่นยำ: หุ่นยนต์เชื่อม ให้รอยเชื่อมที่สม่ำเสมอ ปรับปรุงคุณภาพผลิตภัณฑ์ และลดโอกาสที่จะเกิดข้อผิดพลาด
ประสิทธิภาพที่เพิ่มขึ้น: ความเร็วที่รวดเร็วของหุ่นยนต์เหล่านี้ช่วยให้สามารถผลิตสินค้าในอัตราที่สูงขึ้นอย่างมาก
การใช้งานที่หลากหลาย: หุ่นยนต์เชื่อม สามารถทำงานกับวัสดุได้หลายประเภท เช่น เหล็กคาร์บอน ทองแดง อลูมิเนียม และสแตนเลส
ตัวอย่างหนึ่งที่น่าสังเกตคือน้ำหนักบรรทุก 6KG ที่ระยะ 2014 มม. ถึงระยะ 6 แกน หุ่นยนต์เชื่อม,QJR6-2000H. หุ่นยนต์ตัวนี้เป็นตัวอย่างสำคัญของความสามารถและเทคโนโลยีที่ล้ำหน้า หุ่นยนต์เชื่อม จำเป็นต่อการผลิตสมัยใหม่
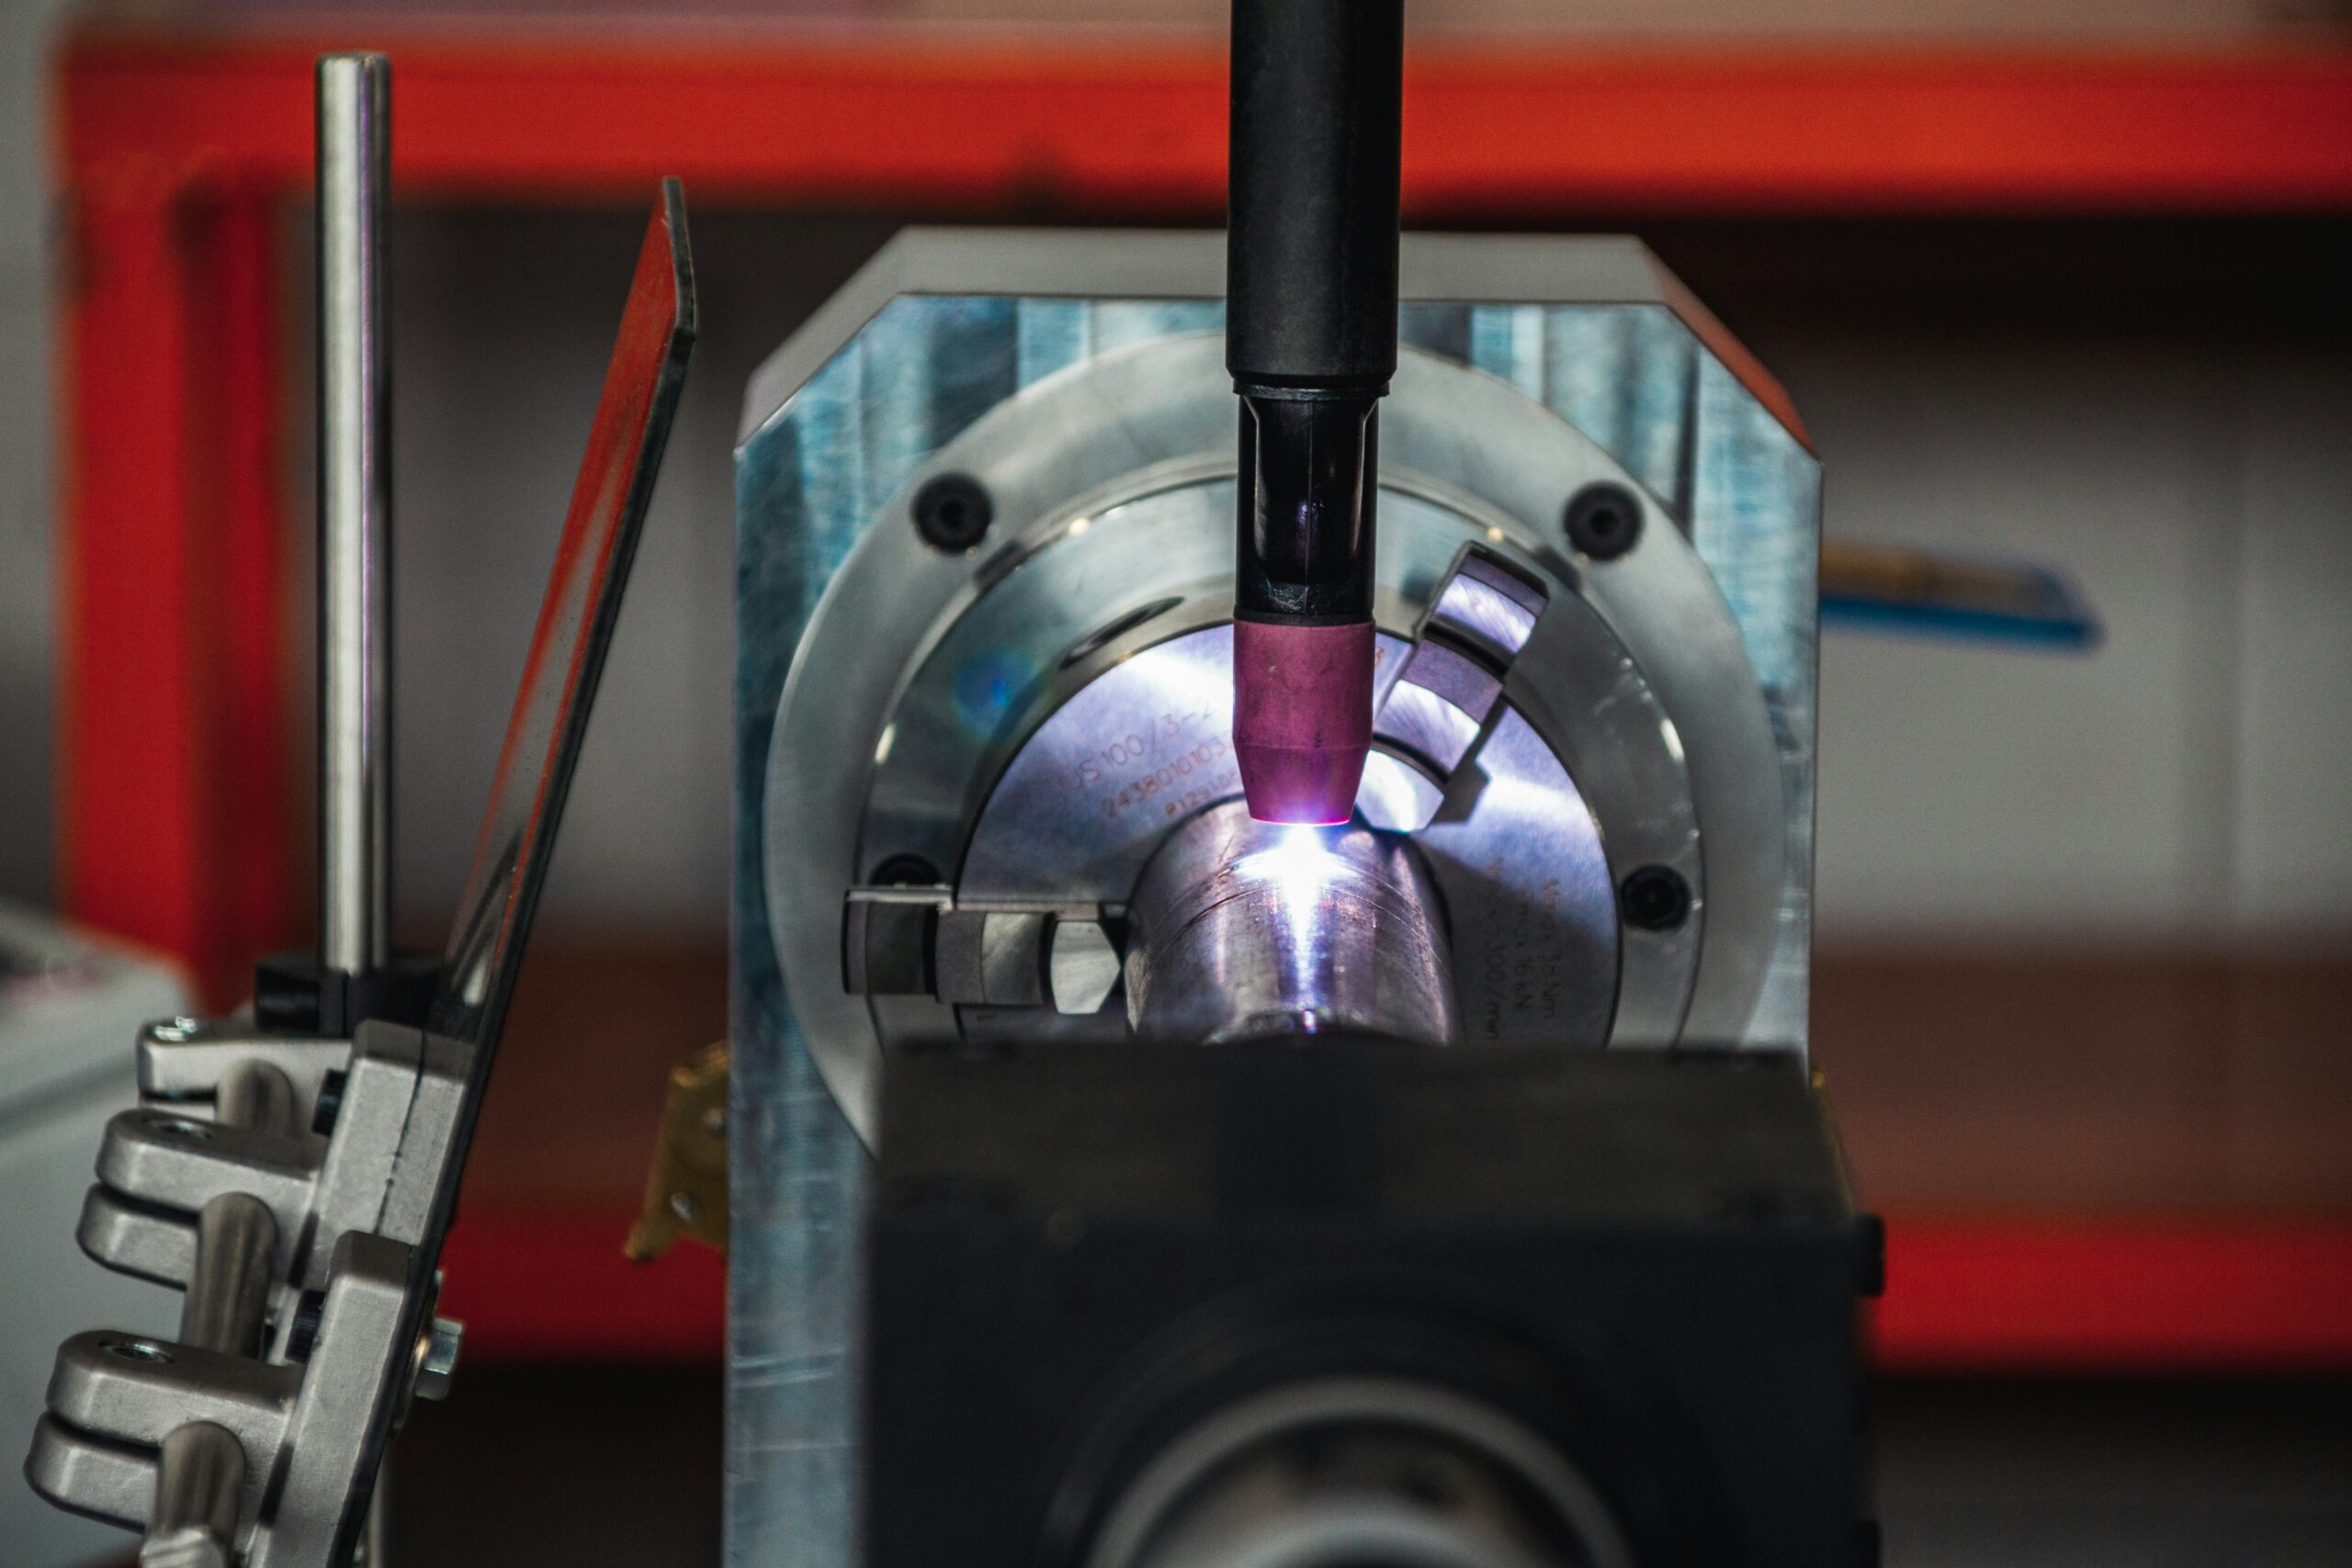
การตรวจสอบหุ่นยนต์เชื่อม QJR6-2000H อย่างครอบคลุม
เนื่องจากความสามารถขั้นสูงและโครงสร้างที่ทนทาน QJR6-2000H หุ่นยนต์เชื่อม เป็นที่น่าสังเกต เหล่านี้เป็นลักษณะหลัก:
รับประกันการเชื่อมที่แม่นยำด้วยโครงสร้างการปรับช่องว่างเกียร์ซึ่งช่วยเพิ่มความแม่นยำของข้อต่อ
ความแข็งแกร่งในการรองรับข้อต่อที่เพิ่มขึ้นนั้นทำได้โดยการใช้โครงสร้างกลวงที่มีการออกแบบข้อมือรูปตัวยู ซึ่งในทางกลับกันจะช่วยเพิ่มความยืดหยุ่น
โครงสร้างการลดเสียงรบกวน: โครงสร้างการลดเสียงรบกวนที่ได้รับการจดสิทธิบัตรจะช่วยลดเสียงรบกวนในการทำงาน ทำให้หุ่นยนต์เหมาะสำหรับการตั้งค่าทางอุตสาหกรรมที่หลากหลาย
การเพิ่มประสิทธิภาพการป้องกันการสั่นไหว: คุณสมบัตินี้ช่วยเพิ่มความแข็งแกร่งของระบบและลดข้อผิดพลาดในการควบคุมโดยลดการกวาดล้างที่ส่วนท้าย
QJR6-2000H รับประกันการเชื่อมคุณภาพสูงสม่ำเสมอและมีความแม่นยำในการกำหนดตำแหน่งซ้ำที่ ±0.08 มม.
การขยายช่วงแขน: ช่วงแขนของหุ่นยนต์ขนาด 2014 มม. ช่วยให้หุ่นยนต์สามารถเข้าถึงพื้นที่ได้หลากหลาย ทำให้สามารถปรับให้เข้ากับการใช้งานที่หลากหลาย
ข้อมูลจำเพาะของเทคนิค
QJR6-2000H.
หมายเลข 6 แกน
น้ำหนักบรรทุก 6 กก
จำลองตำแหน่ง: ± 0.08 มม
ช่วงแขนสูงสุด 2014 มม
ช่วงการเคลื่อนไหว: J1 ±175°, J2 +159°, -95°, J3 +95°, -125°, J4 ±183°, J5 +129°, -126°, J6 ±360°
ความเร็วสูงสุด: J1 189°/วินาที, J2 189°/วินาที, J3 189°/วินาที, J4 378°/วินาที, J5 320°/วินาที, J6 687°/วินาที
สูงสุด แรงบิด: 8.81Nm สำหรับ J4, 8.81Nm สำหรับ J5 และ 3.14Nm สำหรับ J6
J4: 0.2g.m², J5: 0.2กก.m² และ J6: 0.03กก.m²: โมเมนต์ความเฉื่อย;
น้ำหนักตัวหุ่นยนต์ : 230 กิโลกรัม
การใช้พลังงาน: 3.4 A
ขนาดของตู้ 580650960 มม. และหนัก 130 กก.
แหล่งพลังงาน: 380V ± 10%, สามเฟส, สี่สาย
แบบฟอร์มการติดตั้ง: เพดาน, พื้น
การใช้งาน: สำหรับการเชื่อม
QJR6-2000H อเนกประสงค์ได้รับการออกแบบทางวิศวกรรมเพื่อรองรับวัสดุที่หลากหลาย ทำให้เป็นโซลูชั่นที่ดีเยี่ยมสำหรับการใช้งานในอุตสาหกรรมที่หลากหลาย
การตรวจสอบหุ่นยนต์ SCARA
หุ่นยนต์แขนหุ่นยนต์ประกอบการปฏิบัติตามข้อกำหนดเฉพาะหรือ หุ่นยนต์สการ่า พูดง่ายๆ ก็คือ โดดเด่นด้วยความเร็วและความแม่นยำที่ไม่ธรรมดา งานบางอย่างที่ต้องการการเคลื่อนไหวอย่างรวดเร็วและซ้ำๆ เป็นงานที่หุ่นยนต์เหล่านี้เชี่ยวชาญ เช่น การจัดการ การประกอบ และการบรรจุหีบห่อ ข้อดีของ หุ่นยนต์สการ่า มีรายละเอียดดังนี้:
ความกะทัดรัดและความยืดหยุ่น: หุ่นยนต์สการ่า ได้รับการออกแบบมาเพื่อใช้งานในพื้นที่จำกัดด้วยการออกแบบที่กะทัดรัด
ความรวดเร็วในการเคลื่อนที่: หุ่นยนต์เหล่านี้สามารถทำงานให้เสร็จสิ้นได้อย่างรวดเร็ว จึงช่วยเพิ่มผลผลิตโดยรวม
หุ่นยนต์สการ่า ให้การเคลื่อนไหวที่แม่นยำโดยมีเสียงรบกวนน้อยที่สุด จึงช่วยปรับปรุงสภาพแวดล้อมการทำงานด้วยความแม่นยำในการส่งผ่านสูงและเสียงรบกวนต่ำ
น้ำหนักบรรทุก 3 กิโลกรัม หนึ่งในภาพประกอบที่โดดเด่นที่สุดของ หุ่นยนต์สการ่า' ความสามารถคือ 400 มม. 4 แกนสากล หุ่นยนต์ SCARA EVS3-400. หุ่นยนต์นี้ได้รับการปรับให้เหมาะกับการใช้งานเบา และดำเนินงานพิเศษในด้านการจัดวางบนพาเลท การจัดการ การประกอบ และการทำงานกับผลิตภัณฑ์ 3C
คำอธิบายของหุ่นยนต์ EVS3-400 SCARA โดยละเอียดยิ่งขึ้น
ด้วยการออกแบบที่กะทัดรัดและมีประสิทธิภาพ EVS3-400 หุ่นยนต์ SCARA ได้รับการเคารพนับถือ เหล่านี้เป็นลักษณะหลัก:
การออกแบบที่กะทัดรัดและปรับเปลี่ยนได้ของ EVS3-400 เหมาะสมที่สุดสำหรับสายการประกอบที่ซับซ้อน ช่วยให้สามารถใช้พื้นที่จำกัดได้
ความเร็วที่รวดเร็ว: หุ่นยนต์ตัวนี้มีความสามารถในการทำงานด้วยความเร็วสูง ซึ่งสามารถเพิ่มอัตราการผลิตได้อย่างมหาศาล
ความแม่นยำในการส่งผ่านที่ยอดเยี่ยม: ความแม่นยำของหุ่นยนต์รับประกันผลลัพธ์ที่ยอดเยี่ยมในแต่ละการดำเนินการ
ในสภาพแวดล้อมที่จำเป็นต้องลดเสียงรบกวน EVS3-400 เป็นตัวเลือกที่เหมาะสมที่สุดเนื่องจากการทำงานที่เงียบ
ข้อมูลจำเพาะของเทคนิค
ข้อมูลจำเพาะ: EVS3-400
ฟังก์ชัน: จัดการผลิตภัณฑ์ 3C และการขนถ่ายวัสดุ
ทั้งหมดสี่แกน
สามารถเข้าถึงได้สูงสุด 400 มม.
น้ำหนักบรรทุก: โหลดสูงสุด 3, โหลดพิกัด 1 กก
แรงบิดเฉื่อยของแกนหมุนที่อนุญาต: แรงบิดสูงสุด: 0.05 กก.·m² อัตราแรงบิด: 0.005 กก.·m²
ความแม่นยำของการวางตำแหน่งซ้ำมีดังนี้: ±0.01 มม. สำหรับแกนแรกและแกนที่สอง ±0.01 มม. สำหรับแกนยก และ ±0.01° สำหรับแกนหมุนซึ่งเป็นแกนที่สี่
มีแกนหมุนให้เลือกสี่แกน: แกนแรกสามารถหมุนได้ที่ 720°/วินาที แกนที่สองสามารถหมุนได้ที่ 720°/วินาที แกนที่สามอาจยกขึ้นที่ 1000 มม./วินาที และแกนที่สี่สามารถหมุนได้ที่ 1500°/วินาที ใช้ความเร็วสูงสุดที่ระบุไว้
พื้นที่ทำงานสูงสุด: ±132° สำหรับแกนแรก, ±141° สำหรับแกนที่สอง, 170° สำหรับแกนที่สาม (แกนยก) และ ±360° สำหรับแกนที่สี่ (แกนหมุน)
วิธีการติดตั้ง : หุ่นยนต์แบบตั้งพื้น น้ำหนัก : 13 กิโลกรัม
การใช้ไฟฟ้า: 0.7 กิโลวัตต์
นิเวศวิทยาของการติดตั้ง: ช่วงอุณหภูมิ: 0 ถึง +45°C, ช่วงความชื้น: 20 ถึง 80%RH (ไม่มีการควบแน่น) และการสั่นสะเทือนน้อยกว่า 4.9M/S² การประยุกต์ใช้: สามารถทำงานร่วมกับระบบการมองเห็นได้ เพื่อวัตถุประสงค์ในการขนถ่ายวัสดุ การคัดแยก และการจัดการ
เนื่องจากประสิทธิภาพและความสามารถในการปรับตัว EVS3-400 จึงเป็นทรัพย์สินอันล้ำค่าสำหรับสายการผลิตใดๆ
บูรณาการเทคโนโลยี SCARA เข้ากับหุ่นยนต์เชื่อม
หุ่นยนต์สการ่า และ หุ่นยนต์เชื่อม ได้รับการบูรณาการเพื่อให้มีข้อได้เปรียบที่หลากหลาย รวมถึงการเพิ่มประสิทธิภาพและความสามารถในการปรับตัวในกระบวนการผลิต ข้อดีหลักประกอบด้วย
ปรับปรุงความแม่นยำและประสิทธิภาพ: การบูรณาการของ หุ่นยนต์สการ่า'ความเร็วและความแม่นยำของ หุ่นยนต์เชื่อม นำไปสู่คุณภาพที่ดีขึ้นและเวลาในการผลิตที่รวดเร็วขึ้น
ยืดหยุ่นและปรับเปลี่ยนได้: การบูรณาการช่วยให้ดำเนินงานที่ซับซ้อนมากขึ้นได้อย่างราบรื่น จึงช่วยเพิ่มความสามารถในการปรับตัวในการใช้งานทางอุตสาหกรรมที่หลากหลาย
ประสิทธิภาพการดำเนินงาน: ด้วยการทำให้ลำดับที่ซับซ้อนเป็นอัตโนมัติ ระบบบูรณาการจึงสามารถลดเวลาในการผลิตได้ ซึ่งช่วยลดความซับซ้อนในการปฏิบัติงานได้
การตรวจสอบสถานการณ์เฉพาะ
สายการประกอบยานยนต์: ผู้ผลิตยานยนต์ใช้ระบบอัตโนมัติของกระบวนการเชื่อมและการประกอบโดยการบูรณาการ หุ่นยนต์สการ่า สีสดสวย หุ่นยนต์เชื่อม- การบูรณาการระบบแบบผสมผสานส่งผลให้ความเร็วในการผลิตเพิ่มขึ้น 35% และลดข้อบกพร่องลง 20% ซึ่งเน้นย้ำถึงประสิทธิภาพและความแม่นยำของระบบ
ระบบบูรณาการของ หุ่นยนต์สการ่า และ หุ่นยนต์เชื่อม บริษัทอิเล็กทรอนิกส์แห่งหนึ่งจ้างให้ประกอบชิ้นส่วนที่ซับซ้อน ความยืดหยุ่นและความแม่นยำของหุ่นยนต์แบบผสานรวมทำให้ประสิทธิภาพการผลิตเพิ่มขึ้น 25% และลดข้อผิดพลาดในการประกอบลงอย่างมาก
การประยุกต์ใช้ความรู้ทางเทคนิคเพื่อการบูรณาการ
การผสานรวมสำเร็จ หุ่นยนต์สการ่า สีสดสวย หุ่นยนต์เชื่อม จำเป็นต้องพิจารณาตัวแปรต่าง ๆ มากมายอย่างพิถีพิถัน:
ความสมบูรณ์และการซิงโครไนซ์: จำเป็นต้องรับประกันว่าซอฟต์แวร์และระบบควบคุมของหุ่นยนต์จะเข้ากันได้เพื่อให้เกิดการบูรณาการที่ราบรื่น
การบำรุงรักษาและการติดตั้ง: ระบบรวมจะต้องได้รับการติดตั้งและบำรุงรักษาอย่างถูกต้องเป็นประจำเพื่อให้มั่นใจถึงประสิทธิภาพสูงสุด
ระบบรวมมีดังต่อไปนี้ ความสำเร็จในการบูรณาการหุ่นยนต์เหล่านี้เข้ากับอุตสาหกรรมต่างๆ ได้นำไปสู่การปรับปรุงกระบวนการผลิตและคุณภาพของผลิตภัณฑ์
อนาคตของการบูรณาการหุ่นยนต์
มีศักยภาพอย่างมากสำหรับอนาคตของการบูรณาการหุ่นยนต์ เนื่องจากเทคโนโลยีเกิดใหม่จำนวนหนึ่งคาดว่าจะปรับปรุงขีดความสามารถของ หุ่นยนต์สการ่า และ หุ่นยนต์เชื่อม:
วิทยาการหุ่นยนต์จะสามารถปรับให้เข้ากับงานได้หลากหลายและปรับปรุงการปฏิบัติงานแบบเรียลไทม์ด้วย AI ขั้นสูงและการเรียนรู้ของเครื่อง
หุ่นยนต์ร่วมปฏิบัติงานหรือโคบอทผสมผสานความยืดหยุ่นของมนุษย์และความแม่นยำของหุ่นยนต์เพื่อทำงานควบคู่ไปกับผู้ปฏิบัติงานที่เป็นมนุษย์
วัสดุและการออกแบบขั้นสูงอาจช่วยให้มีตัวเลือกการปรับแต่ง ความแม่นยำ และความเสถียรที่กว้างขึ้นเพื่อให้บรรลุได้ในอนาคตสำหรับการบูรณาการหุ่นยนต์
ปัญหาต่างๆ เช่น ความจำเป็นของทักษะเฉพาะทางในการใช้งานและบำรุงรักษาระบบเหล่านี้ และต้นทุนเริ่มต้นที่สูงยังคงมีอยู่ แม้ว่าจะมีความก้าวหน้าก็ตาม อย่างไรก็ตาม เพื่อแก้ไขอุปสรรคเหล่านี้ จึงเป็นไปได้ที่จะดำเนินโครงการนวัตกรรมและการฝึกอบรมอย่างต่อเนื่อง
บทสรุป
การพัฒนาที่สำคัญในระบบอัตโนมัติทางอุตสาหกรรมคือการบูรณาการเทคโนโลยี SCARA และ หุ่นยนต์เชื่อม- ในการผลิตร่วมสมัย หุ่นยนต์เหล่านี้เป็นทรัพย์สินที่ขาดไม่ได้เนื่องจากความสามารถที่รวมกัน ซึ่งปรับปรุงความแม่นยำ ประสิทธิภาพ และความยืดหยุ่น ยุคใหม่ในการผลิตและระบบอัตโนมัติกำลังใกล้เข้ามา เนื่องจากระบบขั้นสูงเหล่านี้ยังคงถูกนำมาใช้และบูรณาการโดยอุตสาหกรรมต่างๆ ส่งผลให้มีการปรับปรุงประสิทธิภาพและคุณภาพอย่างมาก