
บทนำ
จำเป็นต้องเลือกหุ่นยนต์ที่เหมาะสมในสาขาระบบอัตโนมัติทางอุตสาหกรรมที่เปลี่ยนแปลงตลอดเวลา เพื่อปรับปรุงประสิทธิภาพและประสิทธิภาพ บทความนี้จะเปรียบเทียบประสิทธิภาพของหุ่นยนต์อุตสาหกรรมทั่วไปสองประเภท: หุ่นยนต์หกแกน และ หุ่นยนต์จัดเรียงพาเลท- จะมีการจัดเตรียมคำแนะนำโดยละเอียดเพื่อช่วยผู้ผลิตในการตัดสินใจโดยใช้ข้อมูลโดยการประเมินข้อกำหนดทางเทคนิค ความเหมาะสมในการใช้งาน และประสิทธิภาพโดยรวม
ขอบเขตของเทคโนโลยีหุ่นยนต์
ความรู้เบื้องต้นเกี่ยวกับอุตสาหกรรมหุ่นยนต์อุตสาหกรรม
หุ่นยนต์ได้กลายเป็นองค์ประกอบสำคัญของการผลิตร่วมสมัย โดยให้ความแม่นยำ ความสม่ำเสมอ และประสิทธิภาพที่เหนือกว่า ซึ่งแรงงานมนุษย์ไม่สามารถเทียบได้ การกำหนดค่าที่แตกต่างกันของหุ่นยนต์เหล่านี้มีวัตถุประสงค์เพื่อปฏิบัติหน้าที่ที่แตกต่างกัน ภาพรวมการผลิตกำลังได้รับการเปลี่ยนแปลงโดยหุ่นยนต์อุตสาหกรรม ซึ่งปัจจุบันเกี่ยวข้องกับการประกอบ การเชื่อม การบรรจุ และการขนถ่ายวัสดุ
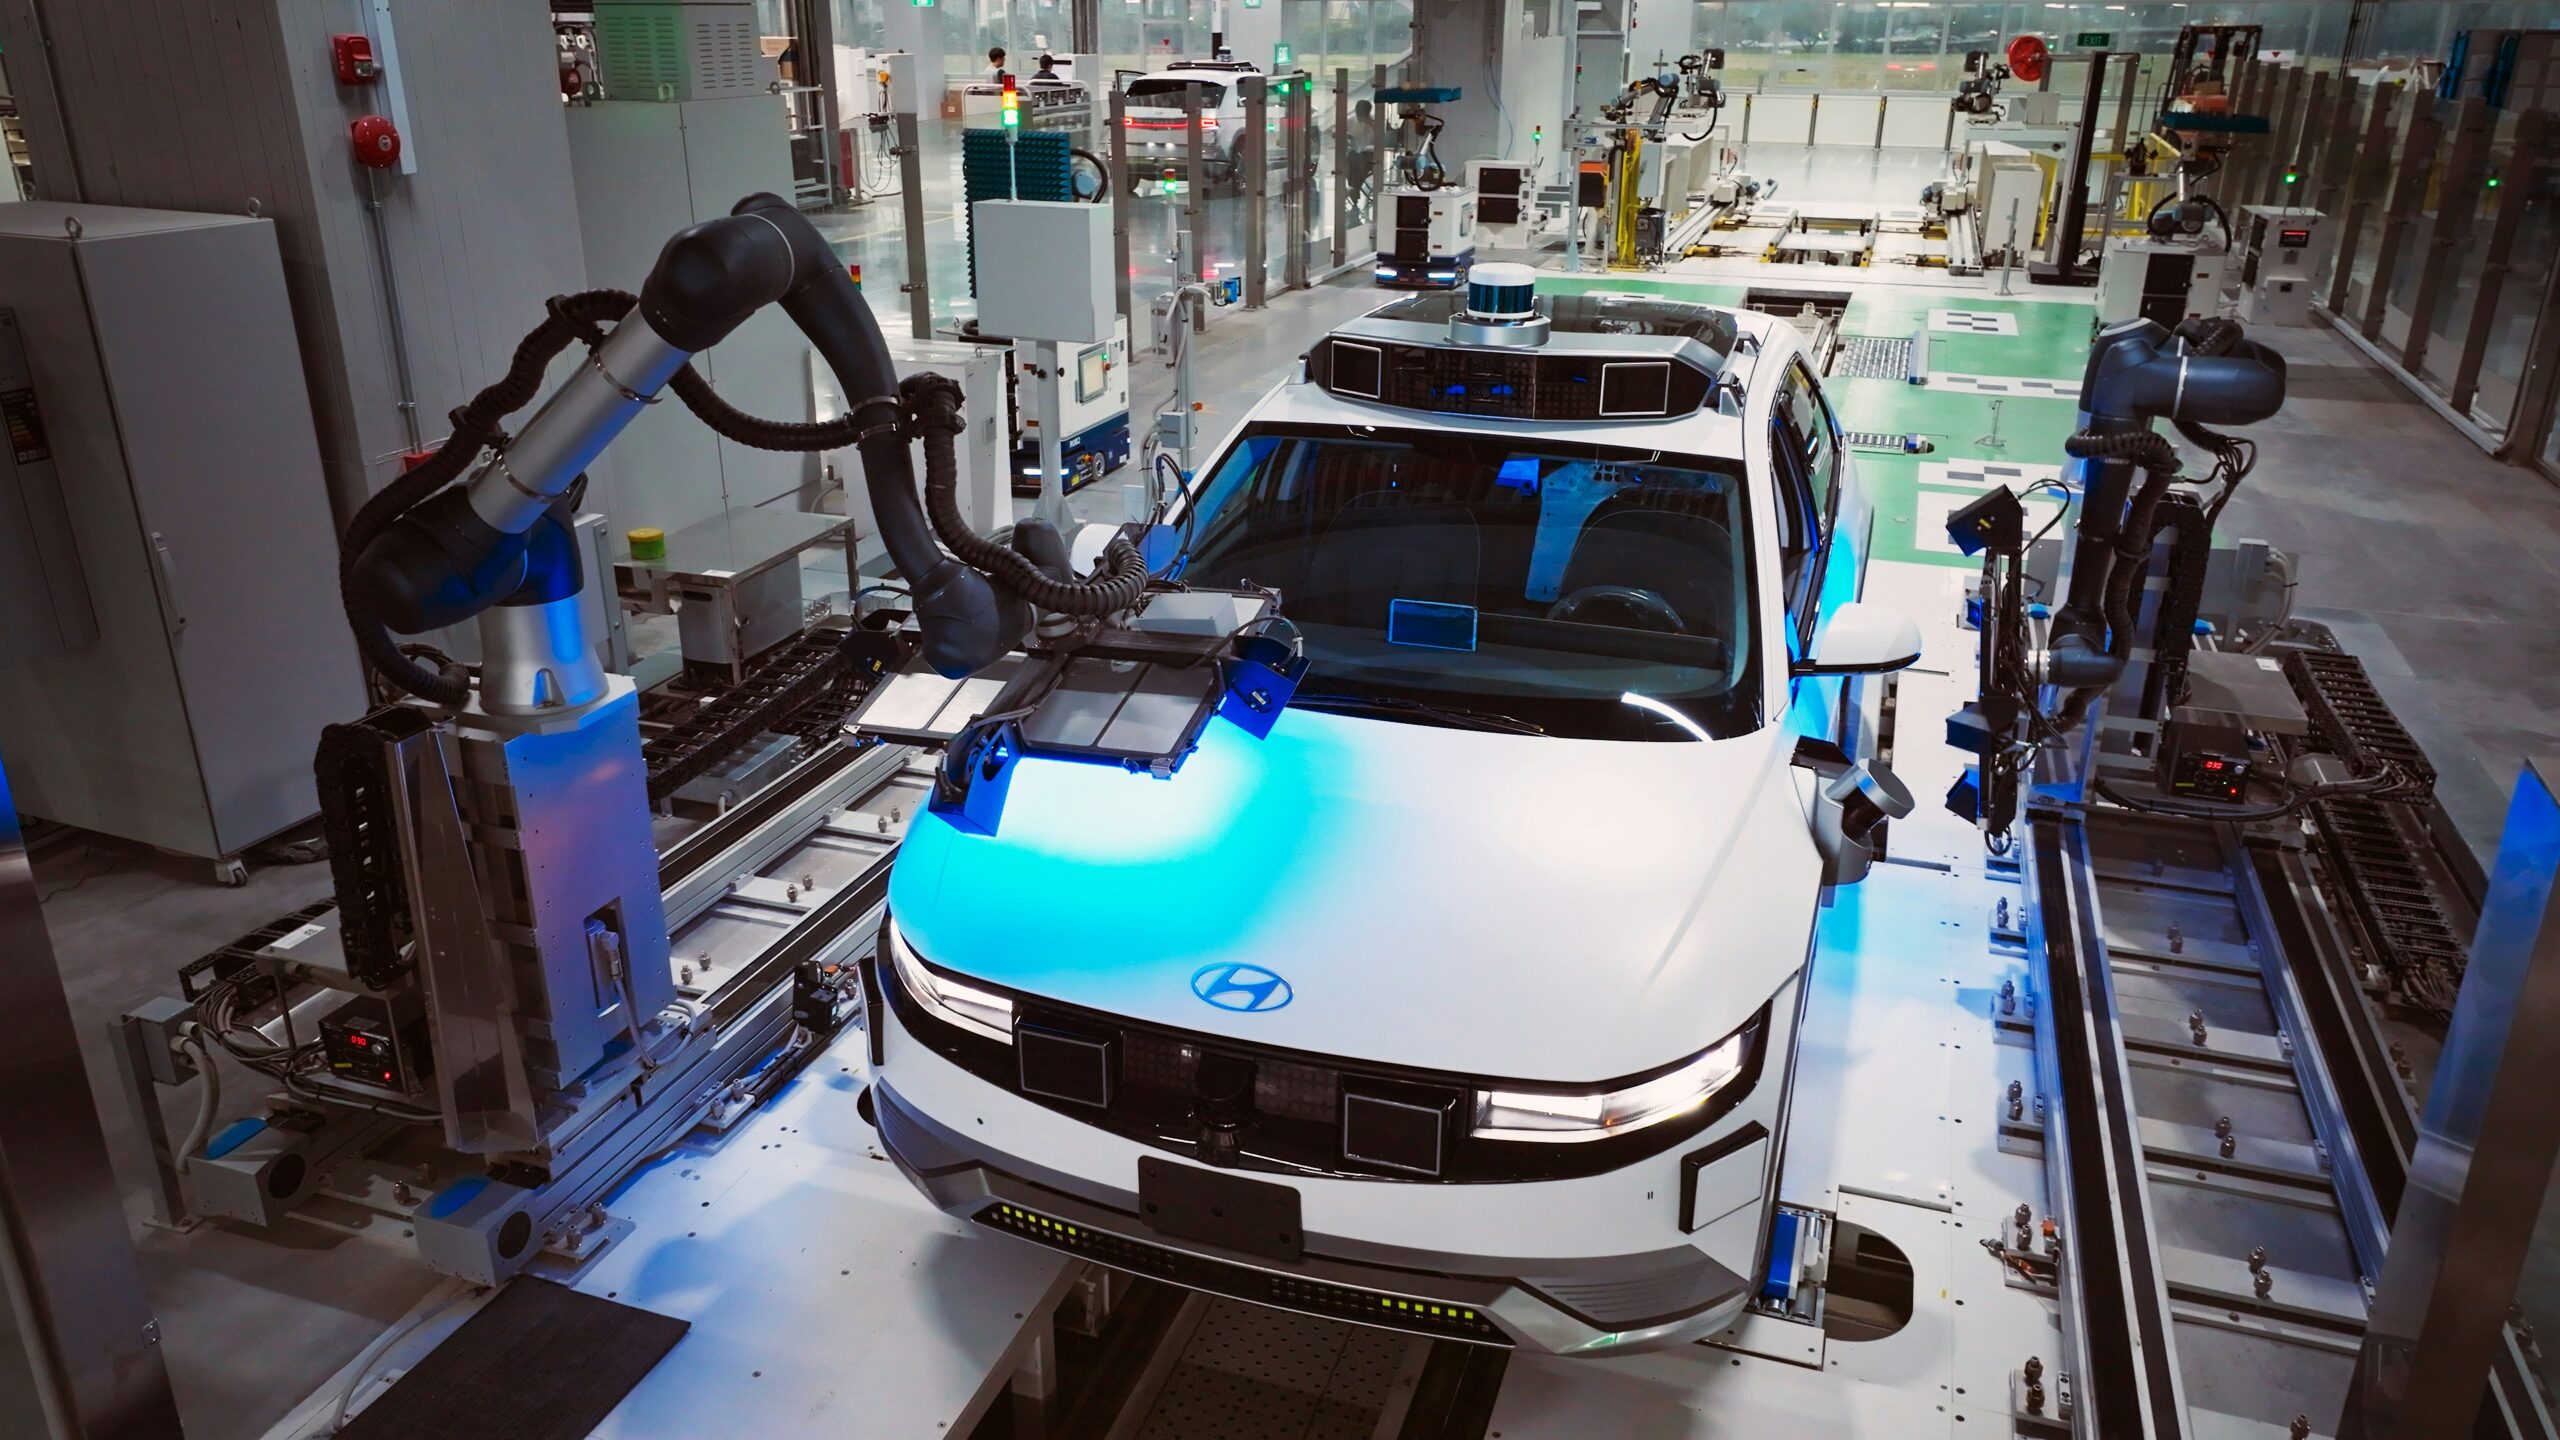
รายละเอียดของหุ่นยนต์หกแกน
ความคล่องตัวและความคล่องแคล่วเป็นคุณลักษณะที่โดดเด่นของหุ่นยนต์หกแกน เครื่องจักรเหล่านี้สามารถเคลื่อนที่ได้ในหกทิศทางที่แตกต่างกันตามชื่อของมัน และให้ความอิสระหกระดับแก่พวกมัน ด้วยเหตุนี้ จึงเหมาะสมที่สุดสำหรับงานที่ต้องวางตำแหน่งที่แม่นยำและการเคลื่อนไหวที่ซับซ้อน การเชื่อม การทาสี การประกอบ และการจัดการวัสดุเป็นการใช้งานทั่วไป หุ่นยนต์หกแกน สามารถปฏิบัติหน้าที่ที่เป็นไปไม่ได้หรือยากสำหรับหุ่นยนต์ที่มีความสามารถน้อยกว่าเนื่องจากความสามารถในการปรับตัว
รายละเอียดของหุ่นยนต์จัดเรียงพาเลท
ในทางตรงกันข้าม เครื่องจัดเรียงสินค้าบนพาเลทได้รับการออกแบบมาเพื่อจัดเรียงและจัดระเบียบผลิตภัณฑ์บนพาเลท วัตถุประสงค์ของหุ่นยนต์เหล่านี้คือการปฏิบัติงานซ้ำๆ ปริมาณมากด้วยความแม่นยำและรวดเร็ว ในภาคส่วนต่างๆ เช่น โลจิสติกส์ เภสัชภัณฑ์ และอาหารและเครื่องดื่ม การจัดวางบนพาเลทที่มีประสิทธิภาพถือเป็นสิ่งสำคัญสำหรับการรักษาขั้นตอนการทำงาน พวกเขามีการใช้กันอย่างแพร่หลาย ข้อได้เปรียบเบื้องต้นของ หุ่นยนต์จัดเรียงพาเลท คือความสามารถในการรองรับสินค้าจำนวนมากและดำเนินการอย่างต่อเนื่องโดยมีการแทรกแซงของมนุษย์น้อยที่สุด
รายละเอียดของผลิตภัณฑ์
หุ่นยนต์ร่วมปฏิบัติงานกับ Six Axes
หุ่นยนต์ร่วมปฏิบัติงาน R6-093S เป็นตัวอย่างที่โดดเด่นของ หุ่นยนต์หกแกน- หุ่นยนต์ได้รับการออกแบบสำหรับการเชื่อมอาร์ค การหยิบและวาง การวางบนพาเลท และการจัดการ โดยมีน้ำหนักบรรทุก 6 กก. และระยะการเข้าถึง 917 มม. ความสามารถในการปรับตัวให้เข้ากับการใช้งานทางอุตสาหกรรมที่หลากหลายได้รับการอำนวยความสะดวกด้วยโครงสร้างที่กะทัดรัดและความสามารถในการทำงานในพื้นที่จำกัด R6-093S เป็นสินทรัพย์อันมีค่าสำหรับสายการผลิตใดๆ ได้รับการยอมรับในด้านประสิทธิภาพและความน่าเชื่อถือที่ยอดเยี่ยม
หุ่นยนต์ที่วางพาเลท
การขอ หุ่นยนต์วางบนพาเลท QJRB180-1 โดดเด่นด้วยคุณสมบัติพิเศษ ความสามารถในการบรรทุกน้ำหนัก 180 กก. และระยะเอื้อมถึง 3153 มม. ทำให้เหมาะสำหรับงานที่มีความเร็วสูงและมีความแม่นยำสูงในอุตสาหกรรมต่างๆ เช่น เฟอร์นิเจอร์ อาหารและเครื่องดื่ม และ 3C (คอมพิวเตอร์ การสื่อสาร เครื่องใช้ไฟฟ้า) ตัวอย่างเช่น หุ่นยนต์นี้มีจุดประสงค์เพื่อทำงานต่างๆ เช่น การจัดวางบนพาเลท การเลือก การบรรจุ การจัดการ การบรรทุก และการขนถ่าย ในสภาพแวดล้อมทางอุตสาหกรรมที่มีความต้องการสูง อุปกรณ์นี้เป็นตัวเลือกที่ยอดเยี่ยมเนื่องจากประสิทธิภาพที่มั่นคงและการทำงานที่ความเร็วสูง
การวิเคราะห์เปรียบเทียบทางเทคนิค ความจุของน้ำหนักบรรทุก
เมื่อตัดกัน หุ่นยนต์หกแกน และ หุ่นยนต์จัดเรียงพาเลทความจุของเพย์โหลดถือเป็นปัจจัยที่สำคัญที่สุดประการหนึ่งที่ต้องคำนึงถึง ความสามารถในการบรรทุกของหุ่นยนต์หกแกน เช่น R6-093S โดยทั่วไปจะต่ำกว่าของ หุ่นยนต์จัดเรียงพาเลท- R6-093S เหมาะอย่างยิ่งสำหรับงานที่ต้องการความแม่นยำมากกว่ากำลังดุร้าย และสามารถรองรับน้ำหนักสูงสุด 6 กก. ในทางตรงกันข้าม QJRB180-1 หุ่นยนต์วางบนพาเลท ได้รับการดัดแปลงอย่างเหมาะสมสำหรับงานที่ต้องมีการขนส่งวัตถุขนาดใหญ่และการยกของหนัก เนื่องจากสามารถรองรับน้ำหนักได้ถึง 180 กก. ความแตกต่างอย่างมากในความสามารถในการบรรทุกสินค้าทำหน้าที่เน้นย้ำถึงลักษณะของผู้เชี่ยวชาญ หุ่นยนต์จัดเรียงพาเลท สำหรับงานหนัก
การเข้าถึงระยะไกล
ความเหมาะสมของหุ่นยนต์สำหรับหน้าที่เฉพาะนั้นขึ้นอยู่กับระยะการเข้าถึงของมันด้วย เปรียบเทียบกับ หุ่นยนต์จัดเรียงพาเลทโดยทั่วไปหุ่นยนต์หกแกนจะมีช่วงแขนที่ลดลง ตัวอย่างเช่น R6-093S เหมาะสำหรับงานที่ต้องการความแม่นยำในระยะใกล้ เนื่องจากมีระยะการเข้าถึง 917 มม. ในทางตรงกันข้าม QJRB180-1 มีระยะเอื้อมถึง 3153 มม. ซึ่งช่วยให้รับมือกับงานที่ต้องขยายระยะและครอบคลุมพื้นที่ขนาดใหญ่ได้ ผลที่ตามมา, หุ่นยนต์จัดเรียงพาเลท มีความเหมาะสมมากขึ้นสำหรับการปฏิบัติการที่ต้องการพื้นที่การทำงานที่มากขึ้น
ความถูกต้องและแม่นยำ
ความแม่นยำและความแม่นยำถือเป็นสิ่งสำคัญในการรับประกันคุณภาพของงานหุ่นยนต์อุตสาหกรรม นี่คือพื้นที่ที่หุ่นยนต์หกแกนมีความเป็นเลิศ โดย R6-093S ให้ความแม่นยำในการกำหนดตำแหน่งซ้ำที่ ±0.02 มม. ในงานต่างๆ เช่น การเชื่อมและการประกอบ การเบี่ยงเบนแม้เพียงเล็กน้อยก็อาจส่งผลกระทบอย่างมีนัยสำคัญต่อผลิตภัณฑ์ขั้นสุดท้ายได้ ความเที่ยงตรงระดับสูงนี้ถือเป็นสิ่งสำคัญ หุ่นยนต์จัดเรียงพาเลท ให้ความถูกต้องแม่นยำเพียงพอต่อหน้าที่ที่ตั้งใจไว้ แม้ว่าจะไม่แม่นยำเท่าที่ควรก็ตาม หุ่นยนต์หกแกน- ความแม่นยำในการกำหนดตำแหน่งซ้ำของ QJRB180-1 คือ ±0.5 มม. ซึ่งเหมาะสำหรับการขนถ่ายวัสดุและงานจัดวางบนพาเลท
ความเร็วและช่วงการเคลื่อนไหว
ในหุ่นยนต์ ประสิทธิภาพและความอเนกประสงค์ได้รับอิทธิพลอย่างมากจากความเร็วและระยะการเคลื่อนที่ของหุ่นยนต์ ด้วยความเร็วข้อต่อสูงสุด 360°/s หุ่นยนต์หกแกน เช่น R6-093S ได้รับการออกแบบมาเพื่อความเร็วและความคล่องตัว ทำให้สามารถปฏิบัติหน้าที่ได้อย่างรวดเร็วและมีประสิทธิภาพ หุ่นยนต์จัดเรียงพาเลทซึ่งรวมถึง QJRB180-1 ก็มีความสามารถในการบรรลุความเร็วที่น่าทึ่งด้วยความเร็วร่วมถึง 298°/s อย่างไรก็ตาม ข้อได้เปรียบพื้นฐานที่สุดของพวกเขาคือความสามารถในการจัดการหน้าที่ซ้ำซ้อนได้ตลอดไป ในขณะที่ หุ่นยนต์จัดเรียงพาเลท โดยทั่วไปแล้วจะมีระดับความอิสระน้อยกว่า ซึ่งมีช่วงการเคลื่อนที่เท่ากับ หุ่นยนต์หกแกน กว้างขวางมากขึ้นทำให้สามารถเคลื่อนที่ได้ 6 ทิศทาง
ความเหมาะสมในการใช้งาน
การใช้งานที่เฉพาะเจาะจงสำหรับอุตสาหกรรมเฉพาะ
หุ่นยนต์จัดเรียงพาเลท และ หุ่นยนต์หกแกน มีการใช้กันอย่างแพร่หลายในหลากหลายอุตสาหกรรม อย่างไรก็ตาม การใช้งานที่แม่นยำนั้นแตกต่างกันไป หุ่นยนต์หกแกนถูกนำไปใช้ในหลายภาคส่วน รวมถึงการบินและอวกาศ อิเล็กทรอนิกส์ และยานยนต์ การเชื่อม การทาสี การตรวจสอบ และการประกอบเป็นงานหนึ่งที่เครื่องมือเหล่านี้มักใช้ เหมาะสำหรับการใช้งานที่ต้องการความแม่นยำและความยืดหยุ่นสูง เนื่องจากความสามารถในการดำเนินการเคลื่อนไหวที่ซับซ้อน
ในทางกลับกัน อุตสาหกรรมที่ต้องการการจัดวางบนพาเลทและการจัดการวัสดุอย่างมีประสิทธิภาพนั้นขึ้นอยู่กับ หุ่นยนต์วางบนพาเลทไอซี ในความพยายามที่จะเพิ่มประสิทธิภาพการดำเนินงานและการจัดการสินค้าคงคลัง อุตสาหกรรมต่างๆ รวมถึงโลจิสติกส์ ยา และอาหารและเครื่องดื่มต้องพึ่งพาอย่างมาก หุ่นยนต์จัดเรียงพาเลท- การบรรจุ การขนถ่ายสินค้า และการวางซ้อนผลิตภัณฑ์บนพาเลทถือเป็นหน้าที่อย่างหนึ่งที่หุ่นยนต์เหล่านี้เชี่ยวชาญ
แอปพลิเคชันเฉพาะงาน
หุ่นยนต์หกแกน ได้รับการปรับให้เหมาะสมที่สุดสำหรับงานที่ต้องการความแม่นยำและความคล่องแคล่วเมื่อต้องทำหน้าที่เฉพาะด้านการใช้งาน พวกเขามีความสามารถในการดำเนินงานที่ซับซ้อนด้วยความแม่นยำที่ไม่มีใครเทียบได้ รวมถึงการเชื่อม การทาสี และการประกอบ ซึ่งเป็นผลมาจากความคล่องตัวหกมิติ นอกจากนี้ หุ่นยนต์เหล่านี้ยังเหมาะอย่างยิ่งสำหรับสภาพแวดล้อมที่ต้องการความสามารถในการปรับตัวและความยืดหยุ่น เนื่องจากสามารถตั้งโปรแกรมใหม่เพื่อทำงานที่หลากหลายได้
วัตถุประสงค์ของการ หุ่นยนต์จัดเรียงพาเลท คือการอำนวยความสะดวกในการปฏิบัติหน้าที่ซ้ำ ๆ ให้สำเร็จอย่างมีประสิทธิภาพ มีประสิทธิภาพสูงสุดในการขนถ่ายวัสดุ การจัดวางบนพาเลท การเลือก และการบรรจุหีบห่อ ตัวอย่างหนึ่งคือ QJRB180-1 ซึ่งเหมาะอย่างยิ่งสำหรับงานที่ต้องการการเคลื่อนย้ายวัตถุที่มีน้ำหนักและการจัดระเบียบบนพาเลท อุตสาหกรรมที่จำเป็นต้องมีการดำเนินงานความเร็วสูงอย่างต่อเนื่องนั้นเหมาะอย่างยิ่งกับความสามารถในการรับน้ำหนักบรรทุกที่ยอดเยี่ยมและช่วงที่ขยายได้
การวิเคราะห์ประสิทธิภาพ
ประสิทธิภาพการดำเนินงาน
เมื่อตัดสินใจระหว่าง หุ่นยนต์หกแกน และ หุ่นยนต์จัดเรียงพาเลทประสิทธิภาพการดำเนินงานถือเป็นปัจจัยสำคัญ ในการทำงานที่จำเป็นต้องมีความสามารถในการปรับตัวและการเคลื่อนไหวที่ซับซ้อน หุ่นยนต์หกแกนจะมีประสิทธิภาพสูงเนื่องจากมีความแม่นยำและความสามารถรอบด้าน ซึ่งช่วยลดความจำเป็นในการใช้หุ่นยนต์เฉพาะทางจำนวนมากโดยช่วยให้สามารถปฏิบัติหน้าที่ต่างๆ มากมายภายในสายการผลิตเดียว อย่างไรก็ตาม ประสิทธิภาพในการดำเนินงานอาจได้รับผลกระทบจากการเข้าถึงที่สั้นลงและความสามารถในการบรรทุกที่ลดลง
ในหน้าที่ที่ต้องเคลื่อนไหวซ้ำๆ และยกของหนัก หุ่นยนต์จัดเรียงพาเลท ถูกออกแบบให้ทำงานได้อย่างมีประสิทธิภาพสูง ตัวอย่างเช่น QJRB180-1 สามารถปฏิบัติงานได้อย่างต่อเนื่องโดยมีการแทรกแซงของมนุษย์น้อยที่สุด ทำให้มีประสิทธิภาพสูงในการจัดการวัสดุและหน้าที่จัดวางบนพาเลท มีประสิทธิภาพมากกว่าในการดำเนินงานที่มีปริมาณมากเนื่องจากความสามารถในการขนส่งสินค้าจำนวนมากและครอบคลุมพื้นที่กว้าง
ผลการผลิต
ขึ้นอยู่กับใบสมัครของพวกเขา หุ่นยนต์หกแกน และ หุ่นยนต์จัดเรียงพาเลท มีผลกระทบต่อผลผลิตต่างกัน ในหน้าที่ที่ต้องการความยืดหยุ่นและงานที่ซับซ้อน หุ่นยนต์หกแกนสามารถเพิ่มผลผลิตได้อย่างมากเนื่องจากมีความแม่นยำและความเร็วสูง ความสามารถในการปฏิบัติหน้าที่หลายอย่างพร้อมกันช่วยลดการหยุดชะงักและเพิ่มประสิทธิภาพโดยรวม
บนมืออื่น ๆ , หุ่นยนต์จัดเรียงพาเลท เป็นที่รู้จักในด้านความสามารถในการเพิ่มผลผลิตในงานที่ต้องมีการจัดการผลิตภัณฑ์ในปริมาณมาก สิ่งเหล่านี้ขาดไม่ได้ในอุตสาหกรรมที่จำเป็นต้องวางบนพาเลทอย่างรวดเร็วและมีประสิทธิภาพ เนื่องจากความสามารถในการทำงานที่ความเร็วสูงและรักษาการทำงานต่อเนื่องได้โดยไม่เมื่อยล้า นอกจากนี้ ประโยชน์ด้านการผลิตของ QJRB180-1 ยังได้รับการปรับปรุงเพิ่มเติมด้วยระยะการเข้าถึงที่ขยายมากขึ้นและความสามารถในการรับมือกับโหลดขนาดใหญ่
ความยืดหยุ่นและการปรับตัว
ความสามารถในการปรับตัวและความยืดหยุ่นของหุ่นยนต์เป็นปัจจัยสำคัญในการพิจารณาความเหมาะสมสำหรับหน้าที่ต่างๆ หุ่นยนต์หกแกนที่ปรับเปลี่ยนได้สูงสามารถตั้งโปรแกรมใหม่เพื่อทำหน้าที่ที่หลากหลายได้ ทำให้เป็นตัวเลือกที่สมบูรณ์แบบสำหรับสภาพแวดล้อมแบบไดนามิกที่ข้อกำหนดการผลิตอาจมีการเปลี่ยนแปลงบ่อยครั้ง การออกแบบที่กะทัดรัดสามารถปรับเปลี่ยนได้และความสามารถในการทำงานในพื้นที่จำกัดได้รับการปรับปรุงให้ดียิ่งขึ้น
หุ่นยนต์จัดเรียงพาเลท มีความสามารถในการปรับตัวที่สำคัญภายในหน้าที่เฉพาะของตน แม้ว่าจะไม่มีความยืดหยุ่นก็ตาม หุ่นยนต์หกแกน- ในขอบเขตของมัน QJRB180-1 มีความสามารถรอบด้าน เนื่องจากสามารถรองรับผลิตภัณฑ์ได้หลากหลายประเภทและการกำหนดค่าการจัดวางบนพาเลท ในทางกลับกันอาจไม่เหมาะสมกับงานที่ต้องการความแม่นยำสูงหรือการเคลื่อนไหวที่สลับซับซ้อน
ข้อสรุป
สรุปได้ว่าทั้ง หุ่นยนต์จัดเรียงพาเลท และ หุ่นยนต์หกแกน มีข้อได้เปรียบที่แตกต่างกันซึ่งทำให้เหมาะสมกับการใช้งานทางอุตสาหกรรมที่หลากหลาย งานที่มีรายละเอียดและความสามารถในการปรับตัวเป็นการใช้งานที่เหมาะสมที่สุดสำหรับหุ่นยนต์หกแกน ซึ่งโดดเด่นด้วยความคล่องตัว ความแม่นยำ และความยืดหยุ่น ในหน้าที่ที่ต้องเคลื่อนไหวซ้ำๆ ในปริมาณมาก หุ่นยนต์จัดเรียงพาเลท มีประสิทธิภาพโดยเฉพาะอย่างยิ่งเนื่องจากประสิทธิภาพในการปฏิบัติงาน ขอบเขตที่ขยายได้ และความสามารถในการรับน้ำหนักบรรทุกที่สูง
การเลือกหุ่นยนต์ที่เหมาะสมนั้นขึ้นอยู่กับอุตสาหกรรมและข้อกำหนดเฉพาะของงาน ผู้ผลิตสามารถทำได้โดยอาศัยข้อมูลประกอบในการตัดสินใจเพื่อปรับปรุงประสิทธิภาพการผลิตและประสิทธิภาพในการดำเนินงาน โดยต้องเข้าใจจุดแข็งและข้อจำกัดของแต่ละประเภท ด้วยความก้าวหน้าทางเทคโนโลยีอย่างต่อเนื่อง อนาคตของระบบอัตโนมัติอัตโนมัติคาดว่าจะมอบโอกาสและความสามารถที่มากขึ้นสำหรับการใช้งานทางอุตสาหกรรม