
เซลล์หุ่นยนต์จ่ายกาวสำหรับเครื่องใช้ไฟฟ้า: ลูกปัดควบคุม จุดอ้างอิง และหน้าต่างกด

คู่มือภาคปฏิบัติสำหรับระบบอัตโนมัติในการจ่ายกาวสำหรับเครื่องใช้ไฟฟ้า ครอบคลุมถึงเส้นทางการจ่ายกาว ปริมาณการจ่ายกาว จุดอ้างอิงชิ้นส่วน จังหวะการกด ระยะเวลาการบ่ม และการตรวจสอบ
วงจรตรวจสอบด้วยระบบวิชั่นของหุ่นยนต์ร่วมปฏิบัติงาน: รักษาเสถียรภาพตำแหน่งก่อนไล่ตามอัตราการตรวจจับ
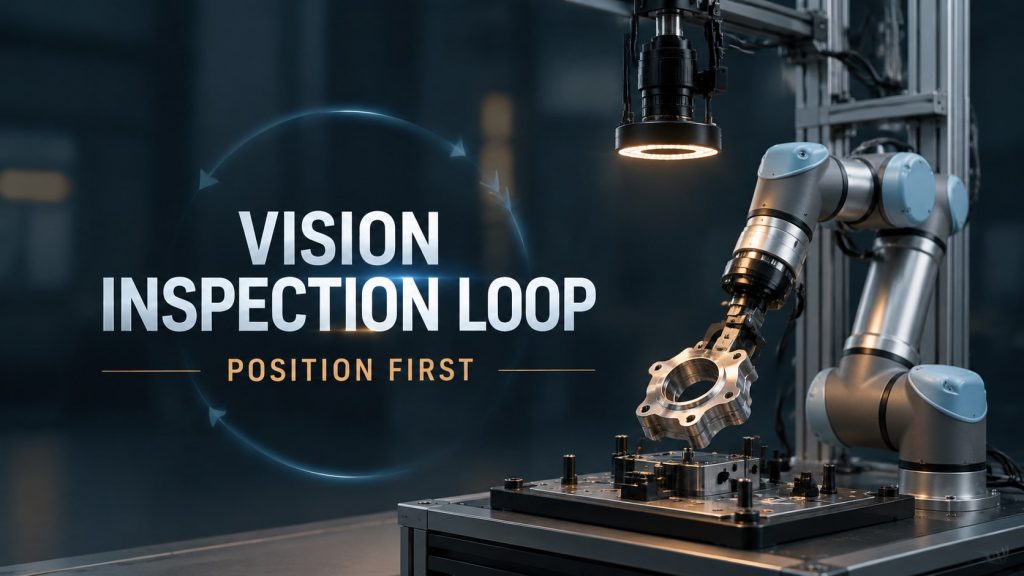
วิธีการวางแผนวงจรการตรวจสอบด้วยระบบวิชั่นของหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงการจัดวางชิ้นส่วน แสงสว่าง การกระตุ้นกล้อง เกณฑ์การตัดสิน การไหลของวัสดุที่ไม่ผ่านมาตรฐาน และการตรวจสอบย้อนกลับ
ความสม่ำเสมอของเส้นทางการเจียรของหุ่นยนต์: ควบคุมการสัมผัสก่อนปรับความเร็ว
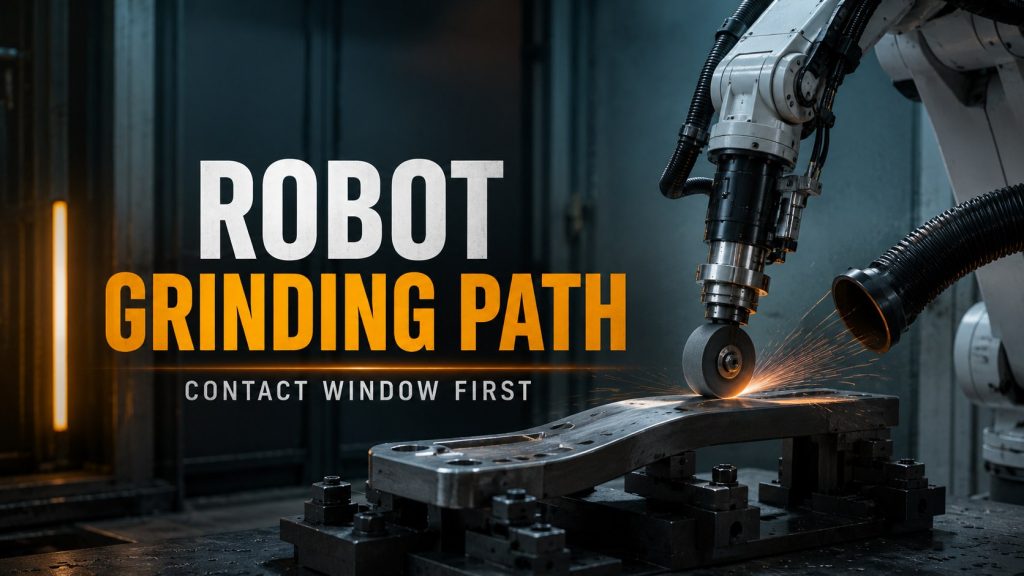
วิธีการวางแผนเวิร์กสเตชันการเจียรด้วยหุ่นยนต์โดยคำนึงถึงมุมสัมผัส จุดอ้างอิงของอุปกรณ์จับยึด การควบคุมแรง การสึกหรอของสารขัดถู ขอบเขตของฝุ่น และการทดสอบการยอมรับ
คู่มือการโหลดชิปสำหรับการทดสอบโคบอท

วางแผนการโหลดการทดสอบชิปด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงการจัดการตัวอย่างขนาดเล็ก การเข้าถึงอุปกรณ์จับยึด อินเทอร์เฟซอุปกรณ์ การติดตามตัวอย่าง และตรรกะการกู้คืน
คู่มือการวางแผนเซลล์ประกอบหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Assembly Cell Planning Guide)

วิธีการวางแผนระบบประกอบชิ้นส่วนด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงการระบุตำแหน่ง การควบคุมการประกอบแบบกด การตรวจสอบการมีอยู่ การตรวจสอบซ้ำ และการกู้คืนผู้ปฏิบัติงาน
สถานีบัดกรี PCB แบบ Cobot: คุณภาพการเชื่อมต่อที่มั่นคงสำคัญกว่าความเร็ว

วางแผนสร้างสถานีบัดกรี PCB สำหรับหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงจุดอ้างอิงของแผ่นวงจร มุมของหัวบัดกรี ช่วงอุณหภูมิ ระยะเวลาการบัดกรี การตรวจสอบ และการฟื้นตัว
การโหลดส่วนประกอบ PCBA ของหุ่นยนต์ร่วมปฏิบัติงาน: การหยิบ การวาง และความสม่ำเสมอในการกดประกอบ

วางแผนสร้างเวิร์กสเตชันสำหรับโหลดชิ้นส่วน PCBA ด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงความเสถียรในการหยิบจับ ตำแหน่งของแผ่นวงจร ความลึกในการวาง การตรวจสอบ การเปลี่ยนชิ้นส่วน และการกู้คืน
สถานีงานขันสกรู Cobot: การกำหนดจุดยึดและการควบคุมแรงบิดก่อนความเร็ว

วางแผนสร้างเวิร์กสเตชั่นสำหรับขันสกรูด้วยหุ่นยนต์ร่วมปฏิบัติงาน โดยคำนึงถึงจุดอ้างอิงของอุปกรณ์จับยึด การป้อนสกรู ท่าทางของเครื่องมือ การตรวจสอบแรงบิด การเปลี่ยนเครื่องมือ และการกู้คืนการผลิต
การจัดการการสึกหรอของเครื่องมือขัดเงาแบบหุ่นยนต์เพื่อการตกแต่งที่เสถียร

คู่มือการจัดการการสึกหรอของเครื่องมือขัดเงาแบบหุ่นยนต์ สำหรับอายุการใช้งานของสารขัด, แรงกดสัมผัส, จุดอ้างอิงของอุปกรณ์จับยึด, การควบคุมฝุ่น, การสุ่มตัวอย่าง และเซลล์การขัดเงาที่เสถียร
โครงสร้างของแขนหุ่นยนต์: ชิ้นส่วน ข้อต่อ และวิธีการทำงานร่วมกัน

คำอธิบายโดยละเอียดเกี่ยวกับโครงสร้างของแขนหุ่นยนต์: ฐาน, ข้อต่อ, จุดต่อ, ปลายแขน, ตัวขับเคลื่อน, ตัวลดความเร็ว, เซ็นเซอร์ และตัวควบคุม
ระบบจัดเรียงพาเลทด้วยหุ่นยนต์: น้ำหนักบรรทุก รูปแบบ และคู่มือจังหวะการทำงาน

คู่มือสำหรับระบบจัดเรียงสินค้าบนพาเลทด้วยหุ่นยนต์: การกำหนดน้ำหนักบรรทุก ท่าทางของกล่อง การออกแบบตัวจับยึด รูปแบบการเรียงชั้น ระยะห่างของบัฟเฟอร์ และการจัดการสินค้าอย่างปลอดภัยเมื่อสิ้นสุดสายการผลิต
สถานีงานเจียรแบบหุ่นยนต์: แรงกด อุปกรณ์ยึด และตัวนำฝุ่น

คู่มือการใช้งานเครื่องเจียรแบบหุ่นยนต์สำหรับควบคุมแรง ความแม่นยำในการจับยึด อายุการใช้งานของวัสดุขัด การจัดการฝุ่น และคุณภาพการขัดผิวที่คงที่