
By ทีมบรรณาธิการ EVST · ตรวจสอบโดย ทีมบรรณาธิการ EVST • อัปเดตล่าสุด 9 ตุลาคม 2026 • นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อตกลงและเงื่อนไข
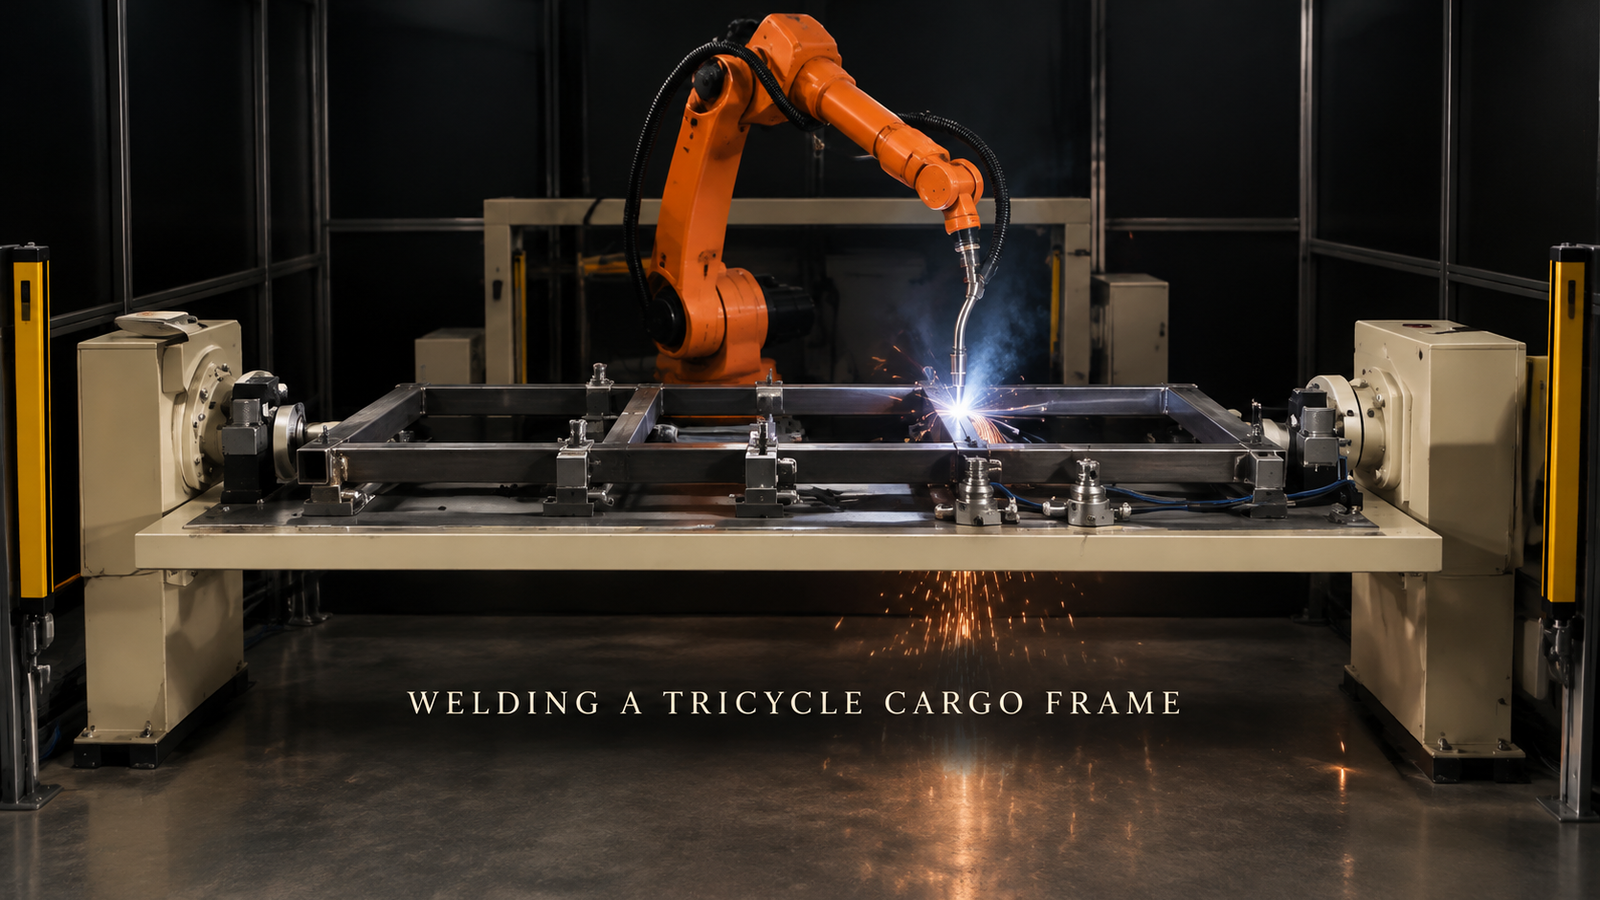
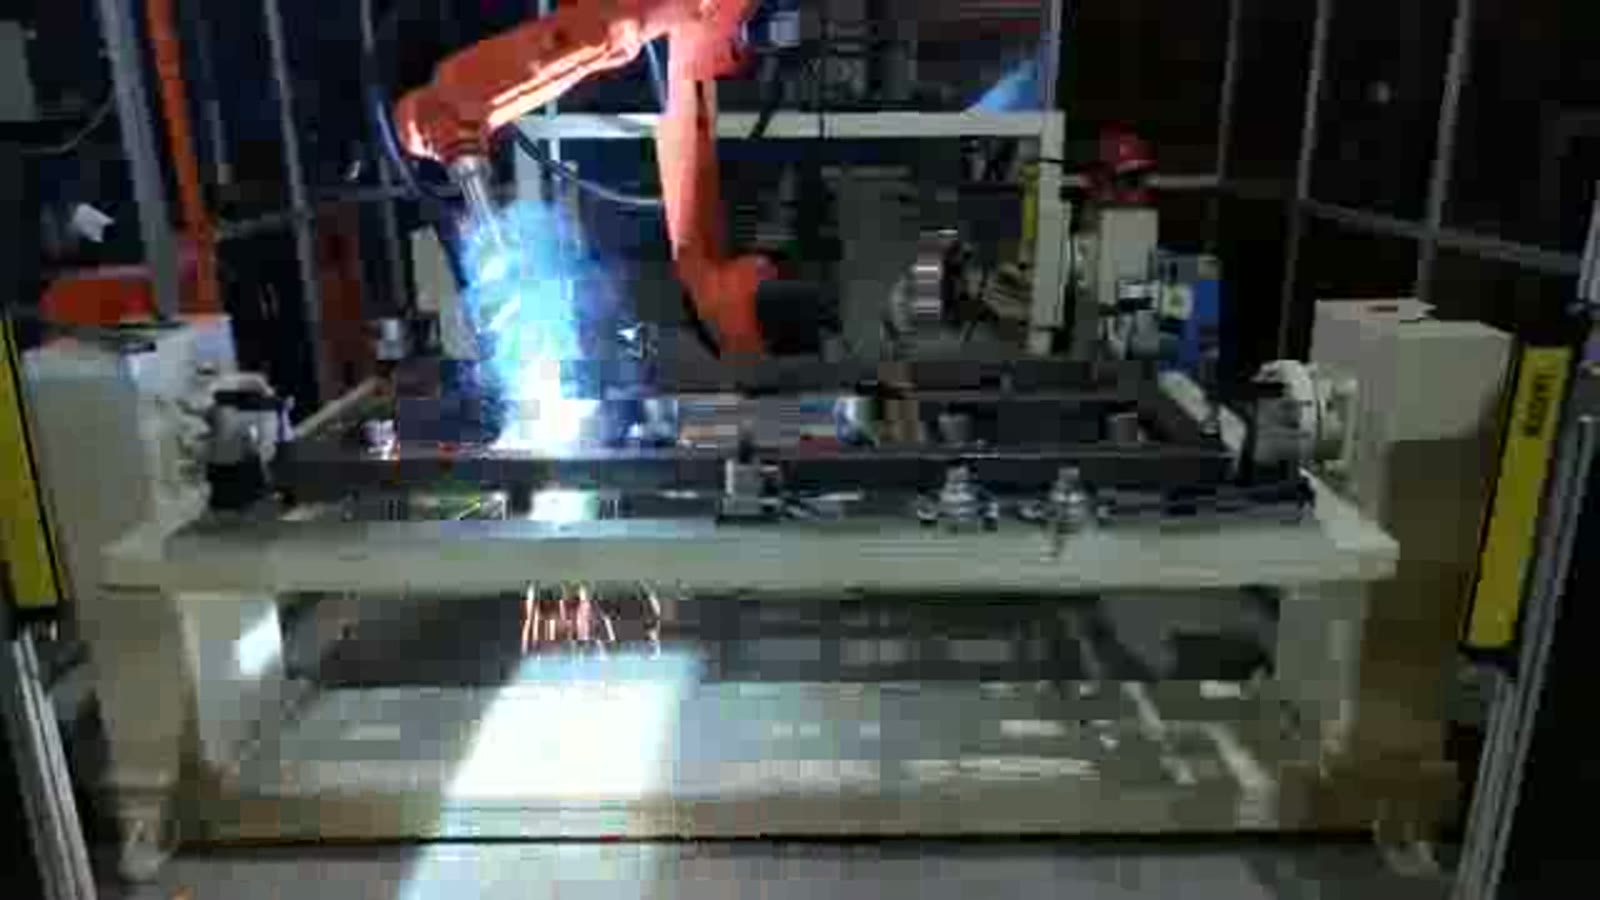
โครงเหล็กท่อสี่เหลี่ยมผืนผ้า เช่น โครงกระบะบรรทุกของรถสามล้อ สามารถเชื่อมได้ด้วยหุ่นยนต์ตัวเดียวในเซลล์เดียว เมื่อตอบคำถามสามข้อก่อนที่จะตั้งโปรแกรมเส้นทางการเชื่อม ได้แก่ ตำแหน่งและการยึดท่อแต่ละท่อ ลำดับการเชื่อมข้อต่อ และสิ่งที่เกิดขึ้นกับรอยเชื่อมที่อยู่ด้านไกลของโครง การเข้าถึงของหุ่นยนต์และการเลือกใช้หัวเชื่อมมีความสำคัญ แต่สิ่งเหล่านี้เป็นผลมาจากคำตอบเหล่านั้น เซลล์ที่อธิบายไว้ในที่นี้มีหุ่นยนต์เชื่อมตัวเดียวทำงานไปตามโครงแบนที่วางอยู่บนแท่นยึดแนวยาว เชื่อมข้อต่อทีละข้อ
กำลังวางแผนสร้างห้องเชื่อมโครงสร้างท่อเหล็กใช่ไหม? ส่งแบบร่างโครงสร้างพร้อมรายการข้อต่อ ขนาดท่อ และปริมาณการผลิตต่อวันของคุณมาให้เราและเราจะตอบกลับด้วยแนวคิดเกี่ยวกับเซลล์และการประมาณเวลาของวงจร
อ่านภาพวาดนี้เหมือนกับการทดสอบความสามารถในการเชื่อม
โครงสร้างที่ทำจากท่อเหล็กมีรอยต่อจำนวนมาก การเชื่อมด้วยมือจะต้องค้นหา ตอก และตกแต่งรอยต่อแต่ละจุดทีละจุด ซึ่งช้ามาก และความร้อนจากการเชื่อมแต่ละครั้งจะทำให้โครงสร้างทั้งหมดเสียรูปทรงก่อนที่จะเชื่อมจุดต่อไปเสร็จ เซลล์หุ่นยนต์จะต้องแก้ไขปัญหาทั้งสองอย่างนี้ และภาพวาดก็แสดงให้เห็นแล้วว่ามันจะยากเพียงใด:
| คุณสมบัติของเฟรม | มันหมายความว่าอย่างไรสำหรับเซลล์ |
|---|---|
| ข้อต่อทุกข้อสามารถเข้าถึงได้จากด้านเดียว | โคมไฟแบบเรียบและรูปแบบการจัดวางที่ไม่ซับซ้อนอาจเพียงพอแล้ว |
| ข้อต่อด้านไกล | ตัดสินใจเลือกระหว่างการออกแบบใหม่ การหนีบครั้งที่สอง หรือตัวจัดตำแหน่ง |
| ความยาวของการตัดท่อแตกต่างกันไป | การหยุดที่แน่นขึ้น หรือการตรวจจับตะเข็บ |
| เฟรมหลายแบบ | บล็อกยึดแบบปรับได้หรือแบบถอดเปลี่ยนได้ |
| ข้อต่อน้อยมาก | เครื่องมือจับชิ้นงานแบบใช้มืออาจยังคงมีราคาถูกกว่า |
หัวข้อด้านล่างนี้เรียงลำดับตามหลักเกณฑ์ที่ใช้กำหนดโครงการส่วนใหญ่ ได้แก่ สถานที่ตั้ง การเข้าถึง และลำดับขั้นตอน
ท่อทุกท่อต้องมีจุดยึดที่แน่นอน
ในห้องทดลองที่อธิบายไว้ในที่นี้ โครงสี่เหลี่ยมผืนผ้าที่มีท่อขวางหลายท่อวางราบอยู่บนแท่นยึดแนวยาว แท่นยึดนี้ถูกประกบอยู่ระหว่างขาตั้งปลายสองข้าง แถวของบล็อกหนีบกดลงบนท่อ และหุ่นยนต์เชื่อมแบบหกแกนสีส้มพร้อมหัวเชื่อมแบบป้อนลวดตั้งอยู่ด้านหลังโครง
หัวเชื่อมแบบหุ่นยนต์จะทำซ้ำเส้นทางที่กำหนดไว้ หากท่ออยู่ในตำแหน่งที่แตกต่างกันเล็กน้อยในแต่ละเฟรม หัวเชื่อมจะไปถึงจุดเชื่อมต่อที่ไม่ตรงกับตำแหน่งที่โปรแกรมคาดหวังไว้ ท่อถูกตัดและดัดด้วยความคลาดเคลื่อนเล็กน้อย ดังนั้นอุปกรณ์จับยึดจึงมีหน้าที่สองอย่าง คือ วางท่อทุกชิ้นไว้ในตำแหน่งเดียวกัน และยึดไว้ในตำแหน่งนั้นขณะที่ความร้อนทำงาน โดยทั่วไปแล้ว รายละเอียดสามอย่างจะเป็นตัวตัดสินว่ามันจะทำงานได้หรือไม่:
- หลอดทุกหลอดมีการอ้างอิงถึง ท่อด้านข้างที่ถูกกดลงอย่างเดียว โดยไม่มีอะไรมาหยุดไม่ให้มันเลื่อนไปตามความยาว ก็จะยังคงเคลื่อนที่ไปมาได้ ดังนั้น ท่อแต่ละอันจึงต้องมีทั้งตัวหยุดและตัวยึด
- คบไฟส่องนำทาง ตัวหนีบที่ยึดรอยต่อได้อย่างสมบูรณ์แบบ แต่กลับไปอยู่ตรงตำแหน่งที่หัวเชื่อมต้องผ่านนั้น เป็นข้อผิดพลาดในการออกแบบ ตัวหนีบควรอยู่ข้างๆ รอยต่อ ไม่ใช่บนแนวที่หัวเชื่อมจะผ่าน
- มีการตรวจสอบความเหมาะสมของชิ้นส่วน ไม่ใช่การสันนิษฐาน หากช่องว่างบริเวณรอยต่อไม่สม่ำเสมอในแต่ละเฟรม การใช้เส้นทางคงที่จะไม่สามารถเติมเต็มช่องว่างนั้นได้อย่างสม่ำเสมอ การตรวจจับรอยต่อหรือการค้นหาด้วยการสัมผัสจึงเป็นทางเลือกทั่วไปสำหรับกรณีดังกล่าว
การเข้าถึง: ด้านเดียวเท่านั้น หรือต้องมีแผนผังสำหรับอีกด้านหนึ่ง
โครงสร้างในช่องนี้จะแบนราบตั้งแต่รอยเชื่อมแรกจนถึงรอยเชื่อมสุดท้าย ดังนั้นจึงสามารถเข้าถึงรอยเชื่อมทุกจุดได้จากด้านเดียว ซึ่งทำให้การจัดวางเรียบง่าย โครงสร้างจริงหลายๆ โครงสร้างไม่ได้เป็นแบบนั้น หากรอยเชื่อมบางส่วนอยู่ด้านล่าง จะมีตัวเลือกหลักๆ สามอย่างดังนี้:
- ออกแบบข้อต่อหรือโครงสร้างใหม่เพื่อให้สามารถเข้าถึงรอยเชื่อมทั้งหมดจากด้านบนได้
- ยึดโครงอีกครั้ง ซึ่งจะเพิ่มจุดยึดและตำแหน่งที่สอง
- วางอุปกรณ์ยึดบนตัวกำหนดตำแหน่งระหว่างขาตั้งปลายทั้งสองข้าง เพื่อให้การหมุนอย่างควบคุมได้นำด้านไกลขึ้นมาใกล้กับหัวเชื่อม
แต่ละอย่างมีราคาของมัน อุปกรณ์จัดตำแหน่งหมายความว่าแคลมป์จะต้องยึดโครงไว้เมื่อพลิกลับด้าน หัวเชื่อมและสายเคเบิลต้องไม่ชนกับโครงขณะหมุน และส่วนที่ใช้สำหรับหมุนก็กินพื้นที่บนพื้น คุ้มค่าหรือไม่นั้นขึ้นอยู่กับจำนวนข้อต่อที่อยู่ด้านไกล ซึ่งจำนวนนั้นเป็นสิ่งแรกที่ต้องหาในแบบร่าง
ลำดับ: ลำดับที่ปรากฏ และกฎทั่วไปที่อยู่เบื้องหลังลำดับใดๆ
นี่คือลำดับการทำงานของหุ่นยนต์ หลังจากเชื่อมข้อต่อแต่ละข้อแล้ว หัวเชื่อมจะยกขึ้นและเคลื่อนไปยังข้อต่อถัดไป โดยมีประกายไฟตกลงมาด้านล่าง
- ในตอนแรก ข้อต่อจะสลับกันระหว่างด้านซ้ายและด้านขวาของกรอบ โดยข้อต่อหนึ่งอยู่ด้านนี้ แล้วอีกข้อต่อหนึ่งอยู่ด้านตรงข้าม
- จากนั้นจึงทำการเชื่อมทีละส่วนเข้าหาตรงกลาง โดยเชื่อมส่วนที่ปลายด้านขวาสุดเมื่อเชื่อมไปได้สักระยะ
- ส่วนสุดท้ายคือข้อต่อตรงกลางของกรอบ
โดยหลักการทั่วไปแล้ว รอยเชื่อมทุกจุดจะหดตัวเมื่อเย็นตัวลงและดึงรอยเชื่อมข้างเคียงเข้าหากัน การเชื่อมหลายๆ จุดบนด้านใดด้านหนึ่งของโครงก่อน จะทำให้โครงงอไปทางด้านนั้น แม้ว่าจะยึดแน่นแค่ไหนก็ตาม และอาจดีดตัวกลับเมื่อปล่อยมือ ดังนั้นลำดับการเชื่อมจึงส่งผลต่อการบิดเบี้ยว และลำดับที่ถูกต้องสำหรับโครงแต่ละแบบขึ้นอยู่กับรูปทรงเรขาคณิตและต้องพิสูจน์ได้จากโครงทดลอง ไม่ใช่การคาดเดาจากแบบร่าง หุ่นยนต์มีข้อได้เปรียบอย่างหนึ่งคือ เมื่อเลือกลำดับการเชื่อมแล้ว จะทำซ้ำอย่างเหมือนกันในทุกโครง ทำให้การบิดเบี้ยวมีความสม่ำเสมอและแก้ไขได้ง่ายขึ้นในอุปกรณ์จับยึด
ม่านโปร่งแสงและทางเข้าออก
ม่านแสงสีเหลืองตั้งอยู่บนเสาที่ด้านข้างทั้งสองของห้องเชื่อม โดยทั่วไปแล้ว ม่านแสงจะถูกต่อสายไฟไว้เพื่อให้ระบบหยุดทำงานเมื่อมีคนเดินผ่าน และมันยังจำกัดการจัดวางพื้นที่ด้วย เพราะชิ้นงานยังคงต้องเข้าและออกอยู่ดี ควรตัดสินใจว่าผู้ปฏิบัติงานจะโหลดชิ้นงานเข้าที่ใด และชิ้นงานที่เสร็จแล้วจะออกจากที่ใด และตรวจสอบให้แน่ใจว่าเส้นทางนี้ไม่ได้ผ่านบริเวณที่มีประกายไฟและการเกิดประกอไฟ กลไกการหยุดม่านแสง และวิธีการเริ่มต้นระบบใหม่ ควรได้รับการออกแบบตั้งแต่เริ่มต้น
คำตอบสั้นๆ สำหรับผู้ซื้อกรอบรูป
เซลล์เชื่อมหนึ่งเซลล์สามารถเชื่อมเฟรมได้มากกว่าหนึ่งเฟรมหรือไม่? ใช่ ถ้าหากสามารถเปลี่ยนแปลงหรือปรับแต่งอุปกรณ์ได้ และทราบรายการข้อต่อของแต่ละแบบแล้ว ส่งทุกแบบมา ไม่ใช่แค่แบบหลักเท่านั้น
เราจำเป็นต้องใช้ตัวกำหนดตำแหน่งหรือไม่? เฉพาะในกรณีที่รอยเชื่อมตกในบริเวณที่หัวเชื่อมเข้าไม่ถึงเมื่อวางโครงราบ ให้เริ่มนับรอยเชื่อมจากด้านไกลก่อน
หุ่นยนต์จะหาข้อต่อเจอเองหรือไม่? เส้นทางคงที่นั้นขึ้นอยู่กับอุปกรณ์ยึด หากการประกอบแตกต่างกัน สามารถเพิ่มเซ็นเซอร์ได้ ทั้งนี้ขึ้นอยู่กับท่อของคุณ ไม่ใช่หุ่นยนต์
ภาพวาดของคุณคือข้อมูลป้อนเข้า
โปรดส่งแบบร่างโครงสร้างพร้อมระบุตำแหน่งข้อต่อ ขนาดท่อและความหนาของผนัง จำนวนโครงสร้างที่ต้องการต่อวัน และข้อต่อใดๆ ที่ทราบว่าเข้าถึงยาก เมื่อได้รับข้อมูลเหล่านี้แล้ว เราจะสามารถเสนอรูปแบบโครงสร้างและประเมินเวลาในการผลิตได้
พร้อมที่จะพูดคุยเกี่ยวกับกรอบแว่นของคุณแล้วหรือยัง? ติดต่อเราที่นี่ หรือเขียนอีเมลไปที่ sales@evsrobot.com
บทความนี้อธิบายถึงวิธีการทำงานของหุ่นยนต์ตัวหนึ่งไปตามโครงท่อแบน และหลักการออกแบบทั่วไปสำหรับเซลล์การทำงานดังกล่าว แต่ไม่ได้ระบุพารามิเตอร์การเชื่อม ขนาดท่อ หรือเวลาในการทำงานแต่ละรอบ