
Källa: metrology.news
Industriell robotik tar snabbt fart och antas av olika tillverkare i olika branscher. Det beror främst på att de är effektivare och underlättar arbetet jämfört med att förlita sig på mänsklig ansträngning. Dessa industrirobotar används för att säkerställa att uppgifter som packning, sortering, plockning och placering bland annat görs rätt.
Som tillverkare industrirobotar är ett bra sätt att förbättra produktionen och se till att alla dina produkter håller standarden. Men när det kommer till industriell robotik finns det några aspekter du måste tänka på. Några av dem inkluderar noggrannhet, repeterbarhet och upplösning. Dessa aspekter hjälper till att göra driften av dina industrirobotar enklare och snabbare. Att lära sig mer om dem är ett bra nästa steg för att säkerställa att du som tillverkare kan få det att fungera för dig.
Vad är noggrannhet i robotik?
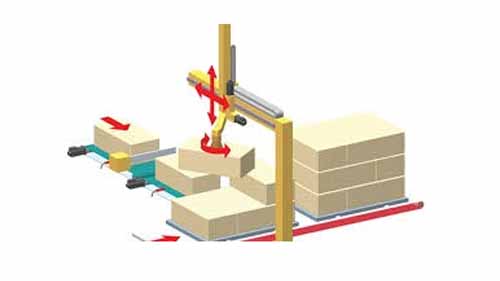
Källa: www.machinedesign.com
Noggrannhet hänvisar till en robots kapacitet att placera sin handledsände inom arbetsvolymen vid önskad målpunkt. Det fungerar tillsammans med rumslig upplösning. Noggrannheten förlitar sig på robotteknologi och hur nära kontrollsteg som kan specificeras. Detta gäller för var och en av ledrörelserna. De mekaniska felaktigheter som involverar kvaliteten på robotens utdata för tillfället är dock uteslutna.
Upplösning och noggrannhet
Källa: metrology.news
Noggrannhet beskrivs som hälften av kontrollens upplösning. Detta tar hänsyn till det värsta fallet där målpunkten är direkt mellan två kontrollpunkter. Mekaniska felaktigheter med en statistisk fördelning kräver mer praktiska överväganden, i vilket fall noggrannhet klassificeras som hälften av den rumsliga upplösningen.
Inom robotteknik förväxlas precision ofta med upplösning och repeterbarhet. Ett robotsystems slutliga noggrannhet beror på några faktorer. De inkluderar dess tekniska felaktigheter, algoritmerna för datorstyrning och upplösningen av systemet.
Vad orsakar mekaniska felaktigheter?
Källa: www.iotworldtoday.com
De mekaniska felaktigheterna orsakas mestadels av bakslag i lederna av manipulatorerna och böjningen av banden. Glapp finns i växelmekanismer, ledskruvar och hydrauliska drivdon. Det viktigaste designkravet för länken är minimering av länkens böjning, eftersom varje avböjning av länken på grund av belastningen i änden av roboten orsakar positionsfel. Men en större stelhet i relationerna kan inte uppnås genom en drastisk ökning av deras massa.
En större massa ger en ökning av armtidens respons. På grund av avrundningsfel i datorn kan styralgoritmer utlösa positionsfel. När en robotstyrenhet använder skalad heltalsrepresentation av Kartesiska och vinkelkoordinater, kan maskinavrundningsfel vara viktiga. Om flyttalsrepresentation används av datorn, skulle avrundningsfelen förmodligen vara försumbara.
Effekter av yttre påverkan på noggrannhet
Källa: www.forbes.com
Noggrannheten påverkas också av externa variabler. Med den utökade konfigurationen blir det mer meningsfullt på handledens punkt. Precisionen minskar inom arbetsvolymen, från den närmaste platsen för armen på dess fundament. Den riktas sedan till platser utanför arbetsvolymområdet.
Om rörelsecykeln begränsas till ett begränsat arbetsområde, ökas noggrannheten, medan den minskar om belastningen som bärs av roboten blir betydande. Platsens noggrannhet beror på positionen i arbetsytans kuvert.
För detta ändamål, utan att använda sensorer, robot offline programmering är svårt att göra. Det är möjligt att gruppera orsakerna till lokaliseringsfel som påverkar precisionen i fyra grupper som inkluderar: digitaliseringsfel, stokastiskt kinematiskt fel, deterministiskt kinematiskt fel och kalibreringsfel.
Eftersom monteringsrobotarnas axlar för det mesta är vertikala är precisionen marginellt bättre eftersom yttre påverkan och mekaniska felaktigheter påverkas mindre; men detta räcker inte för att utföra problemfria applikationer för vissa delar som passar ihop, som t.ex. peg-in-hole.
Vad är upplösning inom robotik?
Källa: ein.org.pl
Upplösning är den minsta förbättringen av rörelsen som datorn kan producera. Eftersom maskiner använder digitala styrenheter och diskreta återkopplingsmotorer, är upplösningen den kvantitet med vilken alla rörelser görs. Om kontrollen enhetens upplösning är n, då är alla rörelser heltalsmultiplar av n.
Detta är inte att säga att upplösningen är den lägsta delen av något system, utan snarare den största. Om återkopplingsgivaren bara har en exakt upplösning på 1 mikrometer, skulle en datorstyrenhet som kan mäta en rörelse på 0.1 mikrometer inte kunna växla maskinen exakt och höja den med 0.1 mikrometer.
Styrsystemet skulle aldrig "se" en sån där liten rörelse. Därför måste man vara mycket försiktig när man tolkar maskinutdatastatistik.
Vad är repeterbarhet inom robotik?
Källa: www.linearmotiontips.com
Repeterbarhet är ett noggrannhetsassocierat matematiskt koncept som förklarar hur en punkt replikeras. Om en robotleden är programmerad för att växla flera gånger från en viss punkt kan du göra det i samma vinkel. Det kommer att ske under liknande miljöförhållanden vilket kommer att resultera i olika förskjutningar.
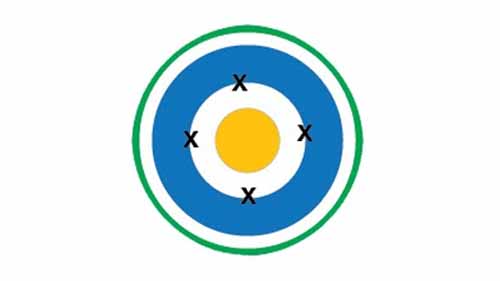
Medan ett mål ofta missas med stor marginal drar vi slutsatsen att repeterbarheten är hög och att noggrannheten är låg om samma misstag upprepas. Felet avseende absoluta koordinater definieras inte av repeterbarhet. Positionsavvikelsen från genomsnittet av förskjutningar är enhetens repeterbarhet.
De flesta tillverkare av robotar ger ett numeriskt värde för deras robotars repeterbarhet snarare än deras noggrannhet. Anledningen är att precisionen beror på den specifika belastning griparen bär. En tyngre vikt inducerar större avböjningar av robotanslutningarna och större belastning på lederna, vilket försämrar precisionen, men repeterbarhetsvärdet är nästan oberoende av greppvärdet. Robotens repeterbarhet skulle vanligtvis vara bättre än precision, vanligtvis beräknad i hundradelar av en tum.
Roller för noggrannhet, repeterbarhet och upplösning i olika tillämpningar av robotar
Källa: control.com
När det kommer till robotik och tillämpningen av dessa aspekter, upptäcker du att de alltid är bättre tillsammans. Med en kombination av noggrannhet, repeterbarhet och upplösning kan industrirobotarna arbeta med precision för att säkerställa att uppgifterna utförs väl. När du arbetar med en plocka och placera arm, kommer dessa aspekter att bidra till att göra processerna enklare. Som tillverkare är det viktigt att se till att du har alla dessa rutor markerade för en enklare upplevelse.
Noggrannhet
Repeterbarhet
Upplösning
Noggrannhet säkerställer att robotens handled är korrekt placerad
Repeterbarhet är tänkt att säkerställa att uppgifterna utförs upprepade gånger med lätthet
Upplösning kommer att hjälpa till att göra små justeringar under denna process för att säkerställa att noggrannheten är på rätt plats
Med detta i åtanke är det viktigt att se till att dina robotenheter har dessa avgörande aspekter. Du kommer att ha en bättre position för att säkerställa att allt arbete görs rätt och öka dina produktionsprocesser.
Slutsats
När det kommer till industriell robotik spelar de en stor roll i utvecklingen av olika tillverkningsprocesser. De ger fantastiska fördelar som är viktiga för att säkerställa att produktionen ökar. Men för att få ut det bästa av detta är användningen av nyckelaspekter som noggrannhet, repeterbarhet och upplösning avgörande.
Som diskuterats tidigare måste dessa aspekter finnas med i din verksamhet för att säkerställa att du kan dra full nytta av industrirobotar. Som tillverkare är det viktigt att vara i samklang med vad som krävs av dig. Ta dig tid att lära dig dessa aspekter och vad de betyder när det gäller att arbeta med robotteknik.