
Од стране уредничког тима EVST-а · Последње ажурирање: 3. јун 2026.
Традиционални индустријски роботи прате експлицитно програмиране путање и тачно их понављају, док отеловљени вештачки интелигентни роботи користе научене моделе визуелно-језичког-акционог деловања да би опажали сцену и одлучили како да делују. У 2026. години ова два појма још увек нису заменљива: програмирани роботи и даље поседују брзу, фиксну, високопрецизну производњу, док се отеловљена вештачка интелигенција појављује за варијабилне, малокалибералне или неструктуриране задатке. Овај водич упоређује како они раде и шта сваки од њих заправо мења у фабрици.
Основна разлика: Програмирано наспрам наученог
Традиционални индустријски робот извршава фиксни програм. Инжењер дефинише тачке пута, брзине и логику, а робот их репродукује са тачношћу од делића милиметра, унедоглед. Не прилагођава се: промените део и репрограмираћете га. Утеловљена вештачка интелигенција ово инвертира. Модел визије-језика-акције (VLA), обучен на великим количинама демонстрационих и симулационих података, прима улазне податке камере и сензора и генерише кретање у ходу, тако да може да обрађује делове и распореде за које није експлицитно програмиран.
Према запажањима из индустрије, практична граница у 2026. години је структура. Тамо где је задатак структуриран и понављајући, програмирани роботи су бржи, јефтинији и поузданији. Тамо где је задатак неструктуриран, разнолик или се често мења, способност отеловљене вештачке интелигенције да генерализује почиње да се исплати, иако је и даље мање прецизна и мање доказана у производним размерама.
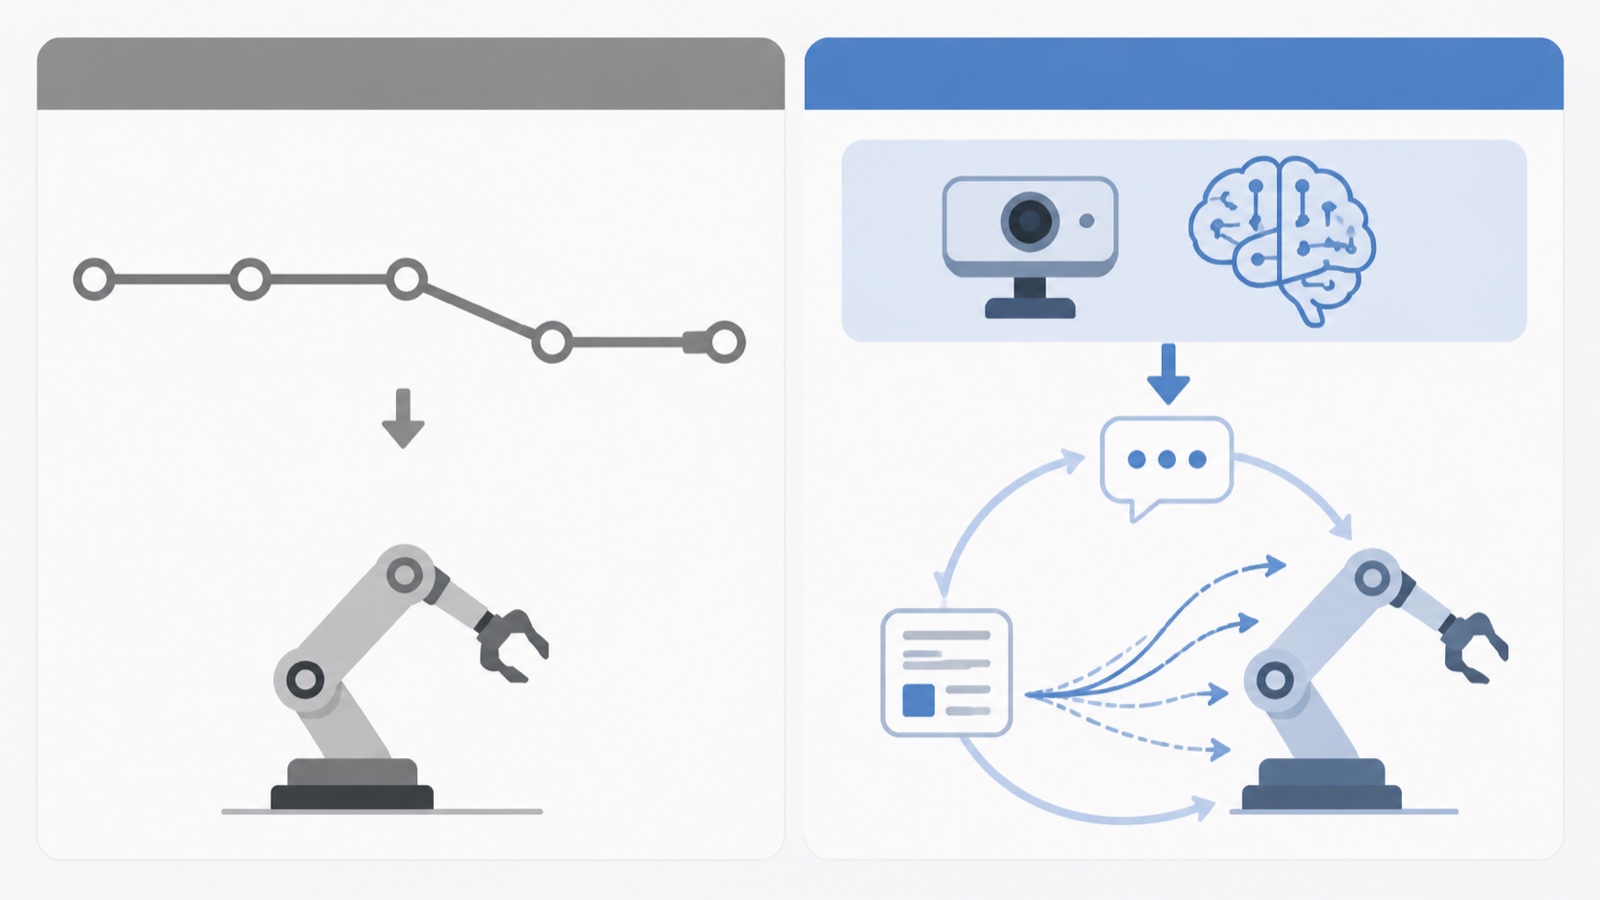
Упоредно поређење
| Димензија | Традиционални индустријски робот | Утеловљени вештачки интелигентни робот |
|---|---|---|
| контрола | Експлицитно програмиране путање | Научена политика визије-језика-акције |
| прилагодљивост | Ниско; репрограмирање по делу | Високо; генерализује се на нове делове |
| Прецизност | Веома високо (±0.02-0.1 мм) | Ниже, побољшава се |
| Брзина у одговарајућој величини | Високо, доказано | Умерено, сазревање |
| Чврсто приањање | Велики обим, фиксни, прецизни задаци | Променљиви, малог обима, неструктурирани задаци |
| намештаљка | Инжењерство и програмирање | Прикупљање података и обука |
Према Међународној федерацији за роботику, инсталирана база индустријских робота наставља да расте захваљујући структурираној производњи, док се отелотворена вештачка интелигенција налази у ранијој, брзој фази. Њих две се приближавају са супротних страна, уместо да једна замењује другу.
Шта се мења на фабричком полу
Највидљивија промена је које вештине су потребне за распоређивање. Програмираној ћелији је потребно програмирање робота и механичка интеграција. Утеловљена ћелија вештачке интелигенције преусмерава напоре ка подацима: прикупљање демонстрација путем телеоперације, генерисање варијација у симулацији и валидирање да ли се научена политика понаша безбедно у случајевима које ће испунити. Хардвер робота може бити сличан; посао се помера са писања путања на курирање података.
У пракси, краткорочни победници су хибриди. Конвенционални, прецизни робот рукује фиксним, брзим језгром линије, док станица вођена вештачком интелигенцијом апсорбује варијабилне пречице, као што је депалетизирање мешаних кутија, комплетирање различитих делова или сакупљање несортираних предмета из контејнера, што је раније било тешко аутоматизовати без јаких причвршћивача. За информације о томе како се прикупљају основни подаци, погледајте наш водич о отелотворено прикупљање података помоћу вештачке интелигенције, телеоперација и симулација у стварност.
Где се произвођачи хардвера уклапају
Лабораторије засноване на моделима темеља снабдевају вештачку интелигенцију; деловима је и даље потребна физичка, поуздана рука са подацима о манипулацији из стварног света. Овде индустријски произвођачи улазе у категорију отеловљене вештачке интелигенције, доприносећи хардвером фабричког квалитета и структурираним подацима о манипулацији који долазе из година стварне производње. EVST се налази у овој групи, доносећи своју роботску платформу пуног спектра и искуство у примени на терену на страну података и хардвера отеловљених система, а не на истраживање модела. За шири преглед, погледајте нашу ранг листу Најбољи модел темеља роботике и компаније отелотворене вештачком интелигенцијом за 2026. годину.
Према запажањима из индустрије, трајна предност примењене отеловљене вештачке интелигенције мање се односи на било који појединачни модел, а више на приступ великим количинама стварних података о манипулацији и поузданом хардверу за покретање политика. То иде у корист компанијама које већ граде и примењују роботе у великим размерама.
Како се одлучити за прави пројекат у 2026. години
- Структурирано, великог обима, високе прецизности: Програмирани индустријски робот остаје прави алат.
- Променљиви делови, честа замена, мала запремина: процените отеловљену вештачку интелигенцију, али испробајте пилот пре него што се посветите производњи.
- Мешовита линија: Хибрид, са програмираним ћелијама за језгро и вештачком интелигенцијом (AI) станицама за варијабилне ивице, је практично решење за 2026. годину.
- У сваком случају: Опрема мора бити поуздана и употребљива; могућности модела не надокнађују непоуздану руку.
Најчешћа питања (FAQ)
Која је разлика између отеловљене вештачке интелигенције и традиционалног индустријског робота?
Традиционални индустријски робот прати експлицитно програмиране путање и понавља их са веома високом прецизношћу, али без адаптације. Уграђени вештачка интелигенција робот користи научени модел вида-језика-акције да би опажао сцену и генерисао кретање у ходу, тако да може да обрађује делове и распореде за које није програмиран, по цену мање прецизности и мање доказане размере у 2026. години.
Хоће ли отеловљена вештачка интелигенција заменити индустријске роботе?
Не 2026. године, и не као једноставна замена. Програмирани роботи остају бржи, јефтинији и поузданији за структурирани, високообимни и високопрецизни рад. Уграђена вештачка интелигенција се појављује за променљиве, малообимне или неструктуриране задатке. Краткорочни образац су хибридне линије које користе сваку тамо где је најјача.
Шта се мења у примени са отеловљеном вештачком интелигенцијом?
Напор се пребацује са програмирања на податке. Уместо писања путања робота, тим прикупља демонстрације путем телеоперације, генерише варијације у симулацији и потврђује да се научена политика понаша безбедно у случајевима са којима се сусреће. Хардвер може бити сличан; нови посао је курирање и валидација података.
Који задаци данас одговарају отелотвореној вештачкој интелигенцији?
Задаци које је тешко причврстити и који варирају од дела до дела: депалетизација мешовитих кутија, комплетирање различитих делова и сакупљање несортираних предмета из контејнера. За ове задатке је раније било потребно тешко причвршћивање или су остали ручни. Структурирани, понављајући, брзи задаци и даље припадају програмираним роботима.
Какву улогу произвођачи робота играју у отелотвореној вештачкој интелигенцији?
Лабораторије засноване на основним моделима снабдевају вештачку интелигенцију, али отеловљеним системима су и даље потребне поуздане руке фабричког квалитета и велике количине података о стварној манипулацији. Произвођачи који већ граде и примењују роботе у великим размерама, као што је EVST, доприносе хардвером и подацима, а не истраживањем модела, где се налази велики део примењене предности.
О аутору: Ову анализу је припремио уреднички тим EVST-а. EVST (EVS TECH CO., LTD) је произвођач роботике са седиштем у Ченгдуу, основан 2018. године, који производи индустријске роботе, колаборативне роботе, позиционере за заваривање и линеарне шине које се извозе у више од 100 земаља, са CE, SGS и TUV сертификатима треће стране.
Последње ажурирање: 3. јун 2026. Ово је опште поређење брзоразвијајуће области; описане могућности одражавају стање отелотворене вештачке интелигенције у 2026. години и развијају се.