
Индустријски роботи CHAIFU: Модели и водич за избор
Упоредите CHAIFU роботе у SCARA, шестоосним, палетизационим, штанцајућим, заваривачким и другим индустријским категоријама. Прво изаберите категорију примене, затим осе екрана, носивост, домет, монтажу и заштиту за жељену ћелију.
Како одабрати категорију робота CHAIFU
Користите производни задатак да бисте изабрали категорију робота пре него што упоредите појединачне спецификације. Осе, носивост и домет утврђују први ужи избор, док монтажа, заштита, процесна опрема и захтеви циклуса одређују да ли модел одговара ћелији.
Упоредите моделе робота CHAIFU по категорији
Филтрирајте по моделу, категорији, осовинама, носивости и домету. Упоредите кандидате унутар исте класе примене, а затим проверите захтеве за инсталацију, заштиту, алате и циклус за стварни производни задатак.
| Слика производа | модел | Категорија | Осовине | Користан терет | достићи | Поновљивост | Телесна маса | заштита | инсталација | Домет зглоба / максимална брзина | Дозвољено оптерећење зглоба | животна средина | База / висина / снага | Следећа акција |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
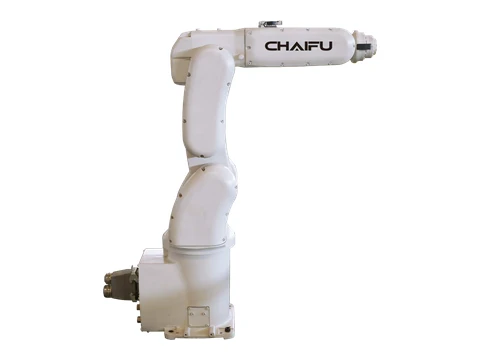 | СФ7-К759 | PRENTIC десктоп робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Pod | J1 ±171° @ 305°/с;J2 +65°/-141° @ 280°/с;J3 +170°/-66° @ 300°/с;J4 ±180° @ 300°/с;J5 ±119° @ 406°/с;J6 ±360° @ 600°/s | Тренутак — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Инерција — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 210*235 мм;Висина каросерије 880 мм;Снага 1.5kVA | Затражите овај модел |
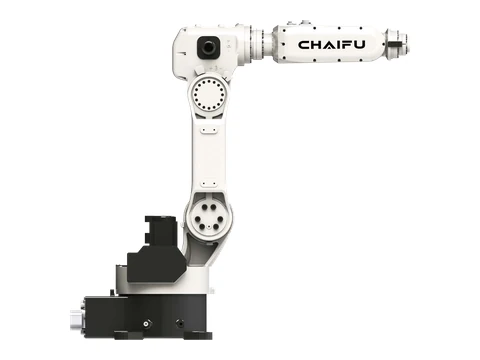 | СФ8-К950 | PRENTIC десктоп робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±165° @ 230°/с;J2 +90°/-160° @ 230°/с;J3 +148°/-89° @ 200°/с;J4 ±180° @ 240°/с;J5 ±119° @ 400°/с;J6 ±360° @ 600°/s | Тренутак — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Инерција — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 280*362 мм;Висина каросерије 911.5 мм;Снага 1.5kVA | Затражите овај модел |
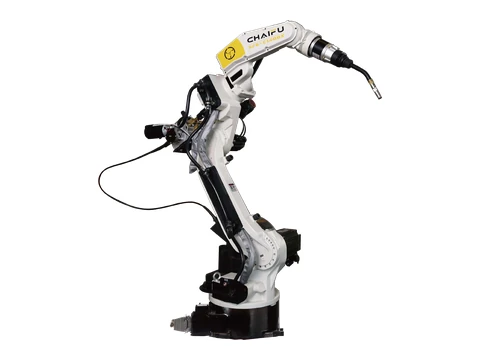 | АРЦ6-140-6 | Робот за електролучно заваривање | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±170° @ 240°/с;J2 +90°/-155° @ 240°/с;J3 +169°/-86° @ 260°/с;J4 ±155° @ 400°/с;J5 +134°/-137° @ 400°/с;J6 ±220° @ 700°/s | Тренутак — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Инерција — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 355*355 мм;Висина каросерије 1375 мм;Снага 3kVA | Затражите овај модел |
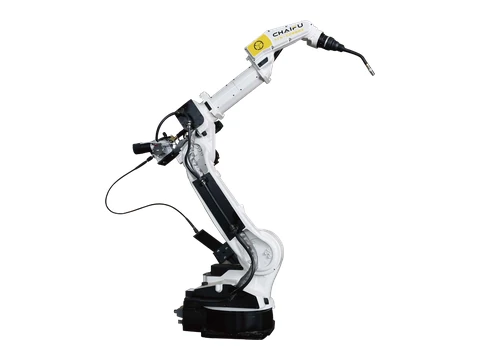 | АРЦ6-208-6 | Робот за електролучно заваривање | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±170° @ 190°/с;J2 +100°/-157° @ 190°/с;J3 +90°/-80° @ 190°/с;J4 ±155° @ 400°/с;J5 +134°/-137° @ 400°/с;J6 ±220° @ 700°/s | Тренутак — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Инерција — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 396*396 мм;Висина каросерије 1640 мм;Снага 3.8kVA | Затражите овај модел |
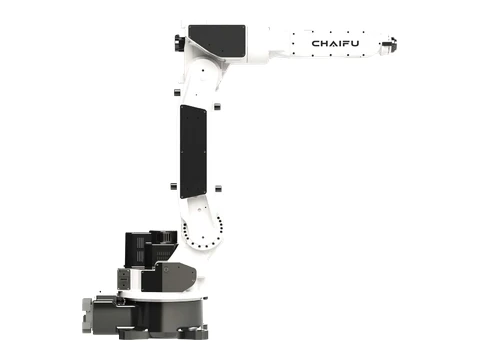 | АРЦ10-145-6 | Робот за електролучно заваривање | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±170° @ 240°/с;J2 +90°/-155° @ 240°/с;J3 +98°/-82° @ 200°/с;J4 ±170° @ 200°/с;J5 ±119° @ 360°/с;J6 ±220° @ 600°/s | Тренутак — J4 20.5 N·m;J5 10 N·m |Инерција — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 355*355 мм;Висина каросерије 1269 мм;Снага 3.8kVA | Затражите овај модел |
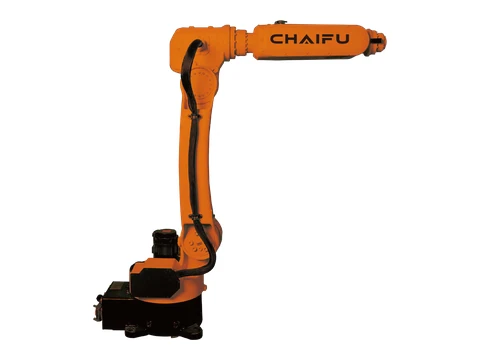 | СФ6-Ц1200 | LOTIC робот са малим носивошћу | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±165° @ 230°/с;J2 +90°/-165° @ 230°/с;J3 +150°/-90° @ 200°/с;J4 ±180° @ 240°/с;J5 ±120° @ 400°/с;J6 ±360° @ 600°/s | Тренутак — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Инерција — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 280*362 мм;Висина каросерије 1096 мм;Снага 1.5kVA | Затражите овај модел |
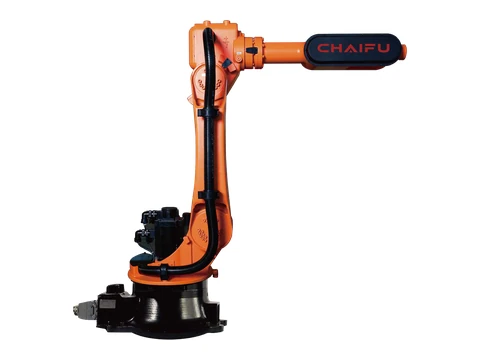 | СФ10-Ц1650 | LOTIC робот са малим носивошћу | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±165° @ 150°/с;J2 +75°/-125° @ 160°/с;J3 +145°/-75° @ 148°/с;J4 ±178° @ 300°/с;J5 ±125° @ 300°/с;J6 ±720° @ 500°/s | Тренутак — J4 22 N·m;J5 22 N·m;J6 10 N·m |Инерција — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 384*384 мм;Висина каросерије 1407 мм;Снага 2.5kVA | Затражите овај модел |
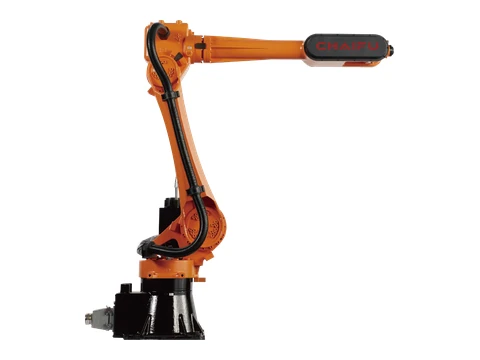 | СФ10-К2032 | LOTIC робот са малим носивошћу | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±175° @ 135°/с;J2 +68°/-150° @ 135°/с;J3 +150°/-75° @ 135°/с;J4 ±178° @ 300°/с;J5 +135/-125° @ 300°/с;J6 ±720° @ 500°/s | Тренутак — J4 22 N·m;J5 22 N·m;J6 10 N·m |Инерција — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 370*370 мм;Висина каросерије 1560 мм;Снага 3.25kVA | Затражите овај модел |
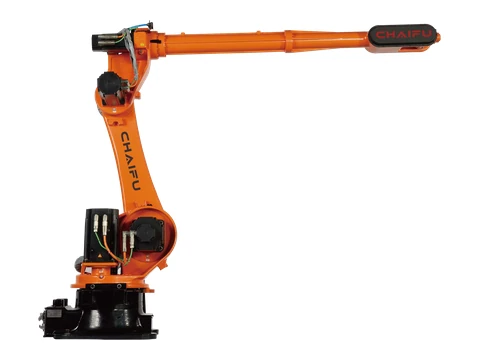 | СФ10-К3100 | LOTIC робот са малим носивошћу | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±172° @ 125°/с;J2 +72°/-140° @ 125°/с;J3 +150°/-80° @ 140°/с;J4 ±360° @ 200°/с;J5 ±125° @ 210°/с;J6 ±360° @ 290°/s | Тренутак — J4 22 N·m;J5 22 N·m;J6 10 N·m |Инерција — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 573*629 мм;Висина каросерије 1899 мм;Снага 4.5kVA | Затражите овај модел |
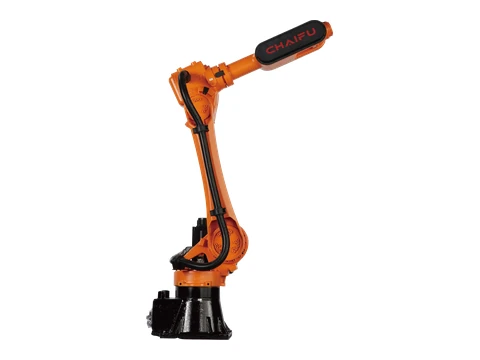 | СФ20-К1735 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±175° @ 135°/с;J2 +68°/-150° @ 135°/с;J3 +150°/-75° @ 135°/с;J4 ±178° @ 300°/с;J5 +135°/-125° @ 300°/с;J6 ±720° @ 500°/s | Тренутак — J4 42 N·m;J5 42 N·m;J6 23 N·m |Инерција — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 370*370 мм;Висина каросерије 1560 мм;Снага 3.25kVA | Затражите овај модел |
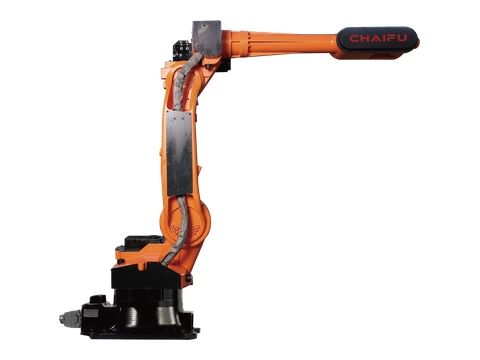 | СФ20-Ц2150 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±170° @ 140°/с;J2 +100°/-157° @ 140°/с;J3 +95°/-80° @ 140°/с;J4 ±180° @ 350°/с;J5 +125°/-125° @ 230°/с;J6 ±720° @ 250°/s | Тренутак — J4 42 N·m;J5 42 N·m;J6 23 N·m |Инерција — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 396*396 мм;Висина каросерије 1618.5 мм;Снага 3.8kVA | Затражите овај модел |
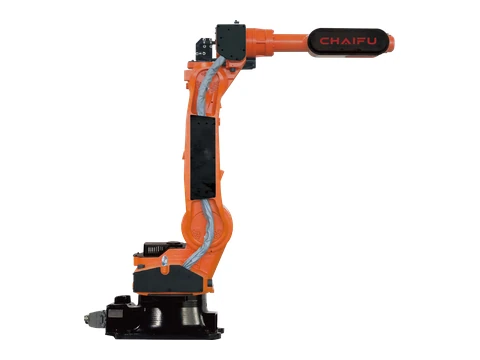 | АРЦ25-183-6 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±170° @ 170°/с;J2 +100°/-157° @ 170°/с;J3 +98°/-76° @ 170°/с;J4 ±180° @ 350°/с;J5 +125°/-125° @ 230°/с;J6 ±720° @ 230°/s | Тренутак — J4 42 N·m;J5 42 N·m;J6 23 N·m |Инерција — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 396*396 мм;Висина каросерије 1602.5 мм;Снага 4kVA | Затражите овај модел |
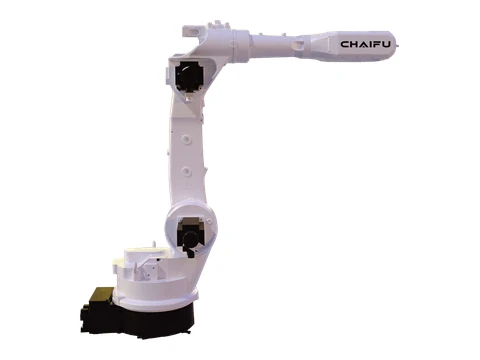 | СФ25-Ц1887 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±170° @ 185°/с;J2 +100°/-157° @ 185°/с;J3 +90°/-80° @ 210°/с;J4 ±170° @ 380°/с;J5 ±130° @ 300°/с;J6 ±220° @ 350°/s | / | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 396*396 мм;Висина каросерије 1561 мм;Снага 3.8kVA | Затражите овај модел |
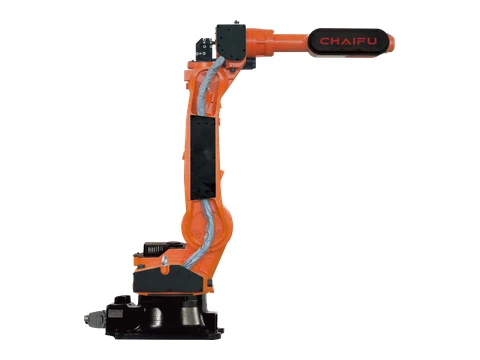 | СФ30-Ц1850 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±170° @ 170°/с;J2 +100°/-157° @ 170°/с;J3 +98°/-76° @ 170°/с;J4 ±180° @ 350°/с;J5 +125°/-125° @ 230°/с;J6 ±720° @ 230°/s | Тренутак — J4 42 N·m;J5 42 N·m;J6 23 N·m |Инерција — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 396*396 мм;Висина каросерије 1602.5 мм;Снага 3.8kVA | Затражите овај модел |
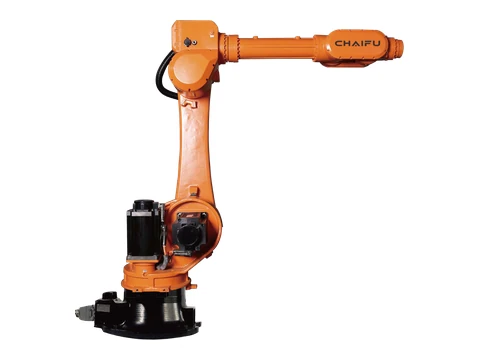 | СФ50-Ц2185 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±172° @ 109°/с;J2 +72°/-140° @ 125°/с;J3 +172°/-78° @ 140°/с;J4 ±360° @ 200°/с;J5 +124°/-121° @ 210°/с;J6 ±360° @ 190°/s | Тренутак — J4 185 N·m;J5 185 N·m;J6 126 N·m |Инерција — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 630*570 мм;Висина каросерије 1820 мм;Снага 5kVA | Затражите овај модел |
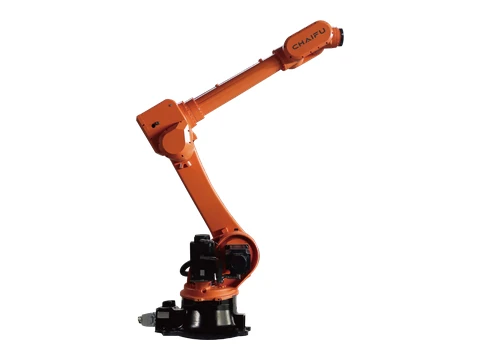 | СФ80-Ц2600 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±172° @ 160°/с;J2 +72°/-140° @ 110°/с;J3 +160°/-78° @ 120°/с;J4 ±360° @ 162°/с;J5 +120°/-120° @ 180°/с;J6 ±360° @ 300°/s | Тренутак — J4 360 N·m;J5 360 N·m;J6 186 N·m |Инерција — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | Основа 578x573мм;Висина каросерије 1898 мм;Снага капацитета 5.5 kVA | Затражите овај модел |
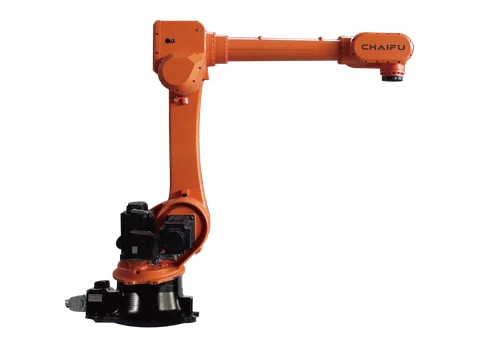 | СФ120-Ц2269 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±172° @ 160°/с;J2 +72°/-140° @ 110°/с;J3 +160°/-78° @ 120°/с;J4 ±360° @ 162°/с;J5 +120°/-120° @ 180°/с;J6 ±360° @ 200°/s | Тренутак — J4 360 N·m;J5 360 N·m;J6 186 N·m |Инерција — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 573*629 мм;Висина каросерије 1939 мм;Снага капацитета 5.5 kVA | Затражите овај модел |
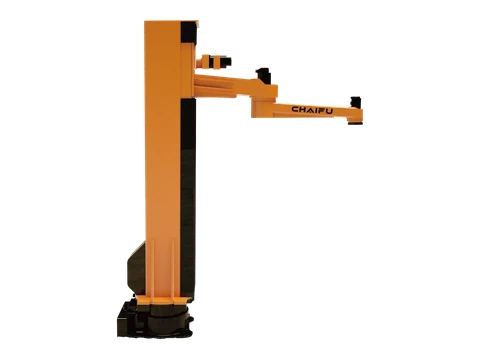 | CF120-C1900 PM | МИМЕТИЧКИ робот средњег корисног оптерећења | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Било која оријентација | J1 ±180° @ 115°/с;J2 -140°/+150° @ 176°/с;J3 ±180° @ / | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 750*520 мм;Висина каросерије 3117.5 мм;Снага 5kVA | Затражите овај модел |
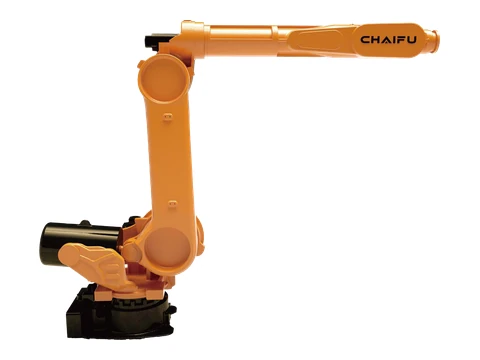 | СФ125-Ц3100 | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Било која оријентација | J1 +50°/-75° @ 110°/с;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/с;J4 ±144° @ 158°/с;J5 ±360° @ 150°/s | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 750*520 мм;Висина каросерије 2343.5 мм;Снага 8.4kVA | Затражите овај модел |
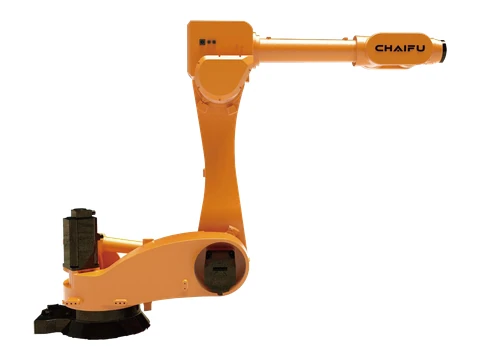 | СФ125-Ц3100Д | МИМЕТИЧКИ робот средњег корисног оптерећења | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Било која оријентација | J1 +170°/-40° @ 110°/с;J2 +90°/-83° @ 100°/с;J3 ±360° @ 110°/с;J4 ±120° @ 162°/с;J5 ±360° @ 180°/s | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 660*726 мм;Висина каросерије 1953.5 мм;Снага 8.4kVA | Затражите овај модел |
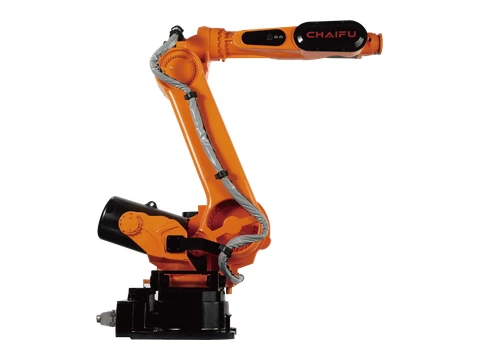 | СФ210-К2650 | BIOTIC робот са великим носивошћу | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Pod | J1 ±180° @ 110°/с;J2 +50°/-75° @ 83°/с;J3 +90°/-70° @ 99°/с;J4 ±185° @ 158°/с;J5 ±120° @ 206°/с;J6 ±360° @ 300°/s | Тренутак — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Инерција — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 750*520 мм;Висина каросерије 2257.5 мм;Снага капацитета 7.5 kVA | Затражите овај модел |
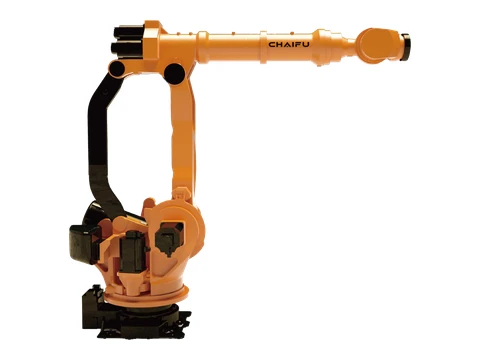 | СФ300-Ц3100 | BIOTIC робот са великим носивошћу | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 110°/с;J2 +45°/-80° @ 106°/с;J3 +15.5°/-120° @ 106°/с;J4 ±360° @ 130°/с;J5 ±115° @ 120°/с;J6 ±360° @ 165°/s | Тренутак — J4 865 N·m |Инерција — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 710*700 мм;Висина каросерије 2568 мм;Снага 8.5kVA | Затражите овај модел |
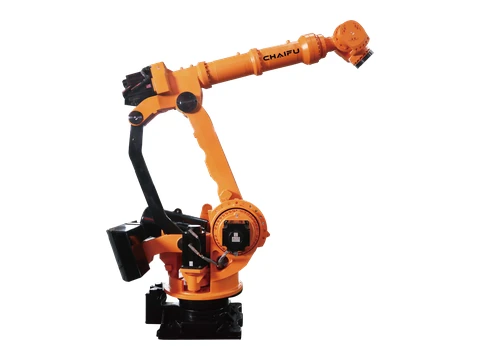 | СФ500-Ц3100 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 100°/с;J2 +50°/-85° @ 85°/с;J3 +25°/-120° @ 85°/с;J4 ±360° @ 80°/с;J5 ±115° @ 80°/с;J6 ±360° @ 160°/s | Тренутак — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Инерција — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 910*739 мм;Висина каросерије 2755.5 мм;Снага 8.5kVA | Затражите овај модел |
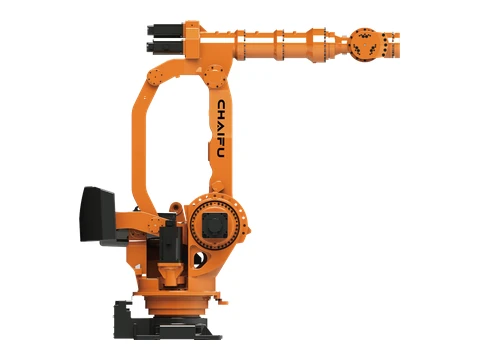 | СФ800-Ц2850 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 93°/с;J2 +50°/-85° @ 64°/с;J3 +25°/-120° @ 65°/с;J4 ±360° @ 100°/с;J5 ±115° @ 88°/с;J6 ±360° @ 133°/s | Тренутак — J4 865 N·m |Инерција — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 910*739 мм;Висина каросерије 2695 мм;Снага 8.7kVA | Затражите овај модел |
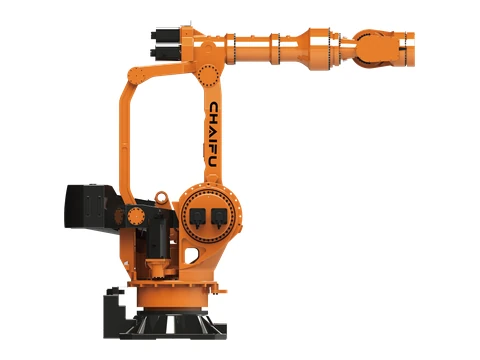 | СФ1200-Ц3765 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 45°/с;J2 +50°/-90° @ 30°/с;J3 +20°/-126° @ 30°/с;J4 ±360° @ 50°/с;J5 ±115° @ 52°/с;J6 ±360° @ 72°/s | Тренутак — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Инерција — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1180*1180 мм;Висина каросерије 3548 мм;Снага 16kVA | Затражите овај модел |
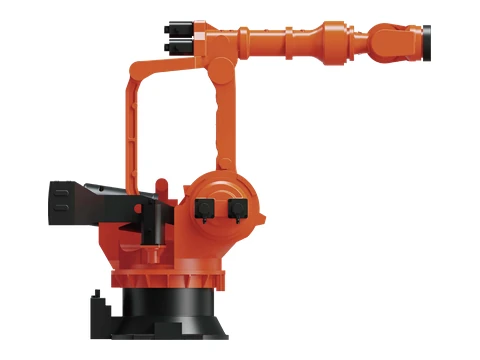 | СФ1500-Ц3870 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 43°/с;J2 +50°/-85° @ 25°/с;J3 -20°/-120° @ 25°/с;J4 ±360° @ 43°/с;J5 ±115° @ 40°/с;J6 ±360° @ 56°/s | Тренутак — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Инерција — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1280*1380 мм;Висина каросерије 3483 мм;Снага 17kVA | Затражите овај модел |
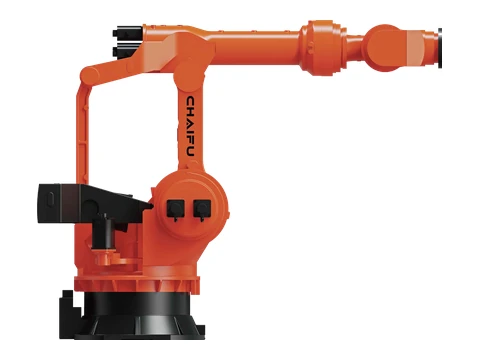 | СФ1800-Ц4600 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 20°/с;J2 +50°/-85° @ 12°/с;J3 +20°/-120° @ 12°/с;J4 ±360° @ 19°/с;J5 ±115° @ 19°/с;J6 ±360° @ 40°/s | Тренутак — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Инерција — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3875 мм;Снага 22.5kVA | Затражите овај модел |
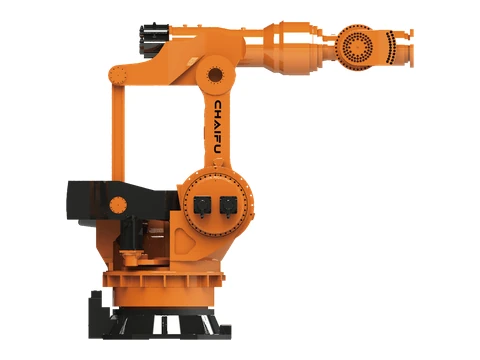 | СФ2000-Ц4000 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 20°/с;J2 +50°/-85° @ 12°/с;J3 -120°/+20° @ 12°/с;J4 ±360° @ 19°/с;J5 ±115° @ 19°/с;J6 ±360° @ 40°/s | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3875 мм;Снага 18.2kVA | Затражите овај модел |
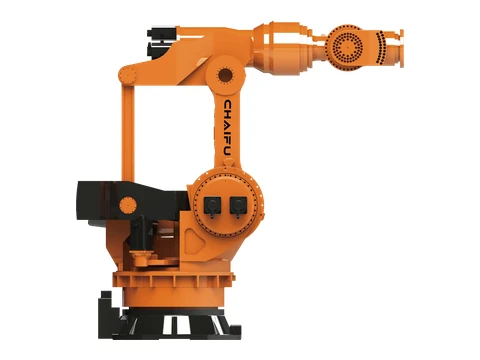 | СФ2400-Ц3760 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 20°/с;J2 +53°/-85° @ 12°/с;J3 -113°/+22.5° @ 12°/с;J4 ±360° @ 19°/с;J5 ±115° @ 19°/с;J6 ±360° @ / | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3875 мм;Снага 20.5kVA | Затражите овај модел |
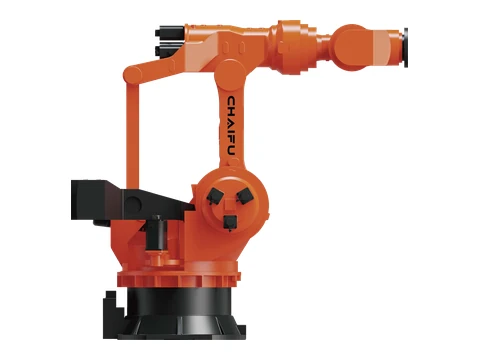 | СФ3000-Ц3760 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 16°/с;J2 +53°/-80° @ 12°/с;J3 +22.5°/-113° @ 12°/с;J4 ±360° @ 16°/с;J5 ±115° @ 16°/с;J6 ±360° @ 32°/s | Тренутак — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Инерција — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3875 мм;Снага 23.5kVA | Затражите овај модел |
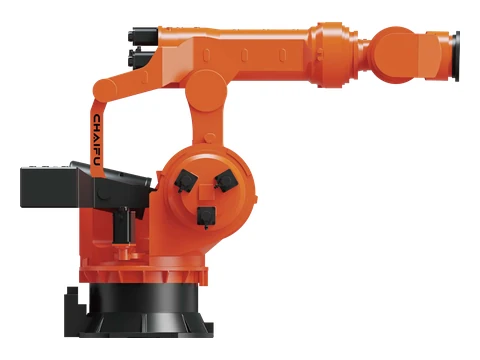 | СФ4000-Ц4200 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 10°/с;J2 +53°/-80° @ 8°/с;J3 +22°/-115° @ 8°/с;J4 ±360° @ 9°/с;J5 ±115° @ 8°/с;J6 ±360° @ 15°/s | Тренутак — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Инерција — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3660 мм;Снага 23.5kVA | Затражите овај модел |
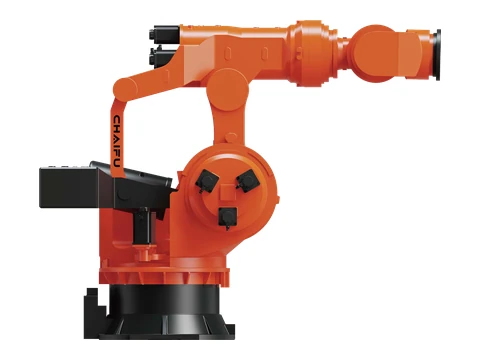 | СФ5000-Ц3700 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 10°/с;J2 +53°/-80° @ 8°/с;J3 +22°/-115° @ 8°/с;J4 ±360° @ 9°/с;J5 ±115° @ 8°/с;J6 ±360° @ 15°/s | Тренутак — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Инерција — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3660 мм;Снага 23.5kVA | Затражите овај модел |
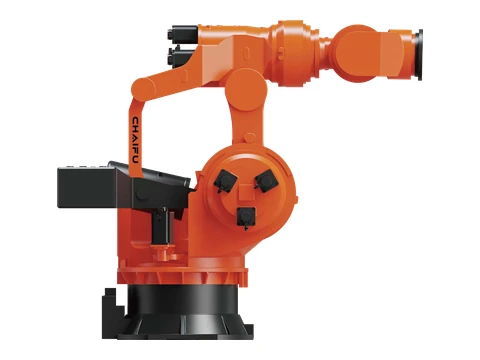 | СФ6000-Ц3285 | ALPHTIC тешки шестоосни робот | 6 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 10°/с;J2 +53°/-80° @ 8°/с;J3 +22°/-115° @ 8°/с;J4 ±360° @ 9°/с;J5 ±115° @ 8°/с;J6 ±360° @ 15°/s | Тренутак — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Инерција — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1670 мм;Висина каросерије 3660 мм;Снага 23.5kVA | Затражите овај модел |
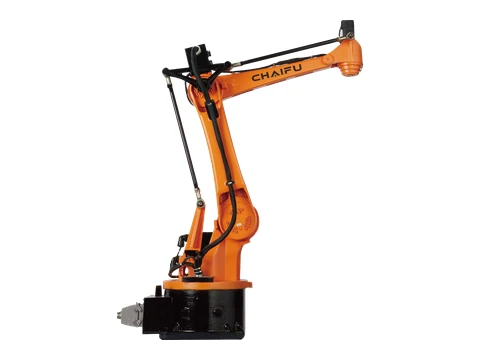 | СФ15-Ц1538 ПА | Робот за штанцање PRESS | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±165° @ 150°/с;J2 +40°/-82° @ 150°/с;J3 +78°/-75° @ 160°/с;J4 ±360° @ 300°/с;J5 -100°SJ2+J3<+30° @ / | Тренутак — J4 196 N·m |Инерција — J4 0.52 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 384*384 мм;Висина каросерије 1421 мм;Снага 2.5kVA | Затражите овај модел |
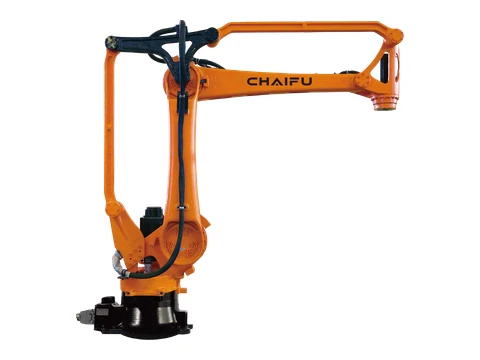 | СФ25-Ц1760 ПА | Робот за штанцање PRESS | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±175° @ 130°/с;J2 +48°/-95° @ 107°/с;J3 +80°/-75° @ 135°/с;J4 ±360° @ 175°/с;J5 -110°SJ2+J3<+40° @ / | Тренутак — J4 882 N·m |Инерција — J4 0.62 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 370*370 мм;Висина каросерије 1458 мм;Снага 3kVA | Затражите овај модел |
| СФ25-Ц1900 ПА | Робот за штанцање PRESS | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±175° @ 130°/с;J2 +48°/-95° @ 107°/с;J3 +50°/-75° @ 135°/с;J4 ±360° @ 175°/s | Тренутак — J4 882 N·m |Инерција — J4 0.62 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 370*370 мм;Висина каросерије 1495 мм;Снага 3kVA | Затражите овај модел |
| СФ40-Ц1900 ПА | Робот за штанцање PRESS | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Било која оријентација | J1 ±175° @ 130°/с;J2 +48°/-95° @ 107°/с;J3 +50°/-75° @ 135°/с;J4 ±360° @ 175°/с;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 370*370 мм;Висина каросерије 1495 мм;Снага 3kVA | Затражите овај модел |
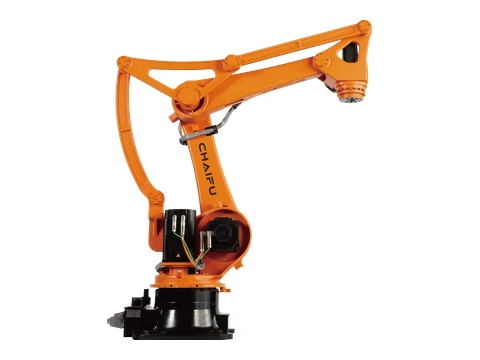 | СФ50-Ц2220 ПА | ПА робот за палетизирање | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Pod | J1 ±178° @ 125°/с;J2 +50°/-95° @ 125°/с;J3 +85°/-72° @ 140°/с;J4 ±360° @ 200°/s | Тренутак — J4 1666 N·m |Инерција — J4 9.6 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | Основа 573x573мм;Висина каросерије 1791 мм;Снага 4kVA | Затражите овај модел |
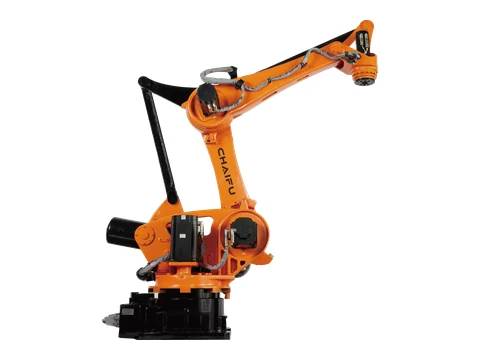 | СФ130-Ц2700 ПА | ПА робот за палетизирање | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Pod | J1 +/-180° @ 178°/с;J2 +45°/-90° @ 112°/с;J3 +85°/-55° @ 105°/с;J4 +/-360° @ 340°/с;J5 -105°SJ2+J3<+25° @ / | Тренутак — J4 1764 N·m |Инерција — J4 36 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 620*620 мм;Висина каросерије 2050 мм;Снага 5.5kVA | Затражите овај модел |
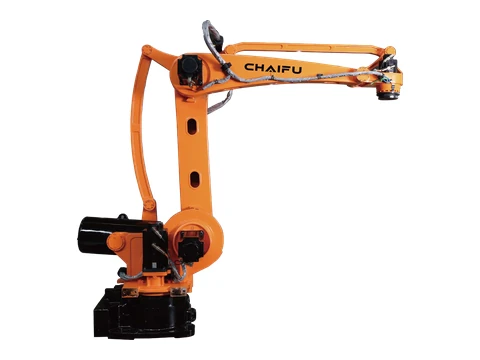 | СФ180-Ц3200 ПА | ПА робот за палетизирање | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Pod | J1 +/-180° @ 105°/с;J2 -90°/+45° @ 105°/с;J3 -75°/+110° @ 105°/с;J4 ±360° @ 260°/с;J5 -115°SJ2+J3<+22.5° @ / | Тренутак — J4 1764 N·m |Инерција — J4 36 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 750*520 мм;Висина каросерије 2401 мм;Снага 6kVA | Затражите овај модел |
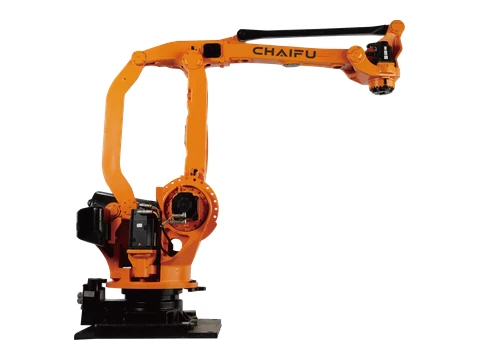 | СФ210-К3200 ПА | ПА робот за палетизирање | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | ИПКСНУМКС | Pod | J1 ±180° @ 120°/с;J2 +44°/-80° @ 140°/с;J3 +15.5°/-115° @ 140°/с;J4 ±360° @ 305°/с;J5 -72°SJ3+J2<+67.5° @ / | Тренутак — J4 1666 N·m |Инерција — J4 80 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 710*700 мм;Висина каросерије 2463 мм;Снага 6.5kVA | Затражите овај модел |
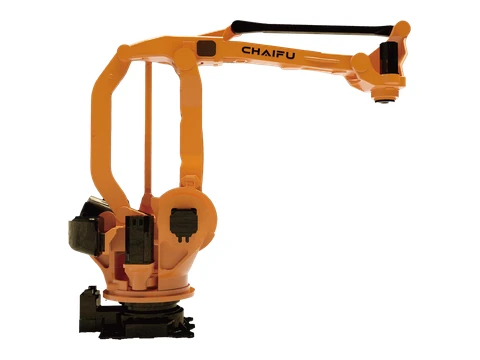 | СФ300-Ц3200 ПА | ПА робот за палетизирање | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/с;J3 ±360° @ 100°/с;J4 -155°SJ2+J3<+25° @ 300°/с;J5 -72° | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 710*700 мм;Висина каросерије 2463 мм;Снага 8.2kVA | Затражите овај модел |
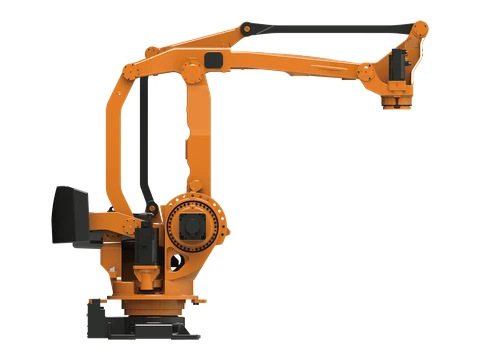 | СФ500-Ц3200 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 90°/с;J2 +53°/-85° @ 90°/с;J3 +15.5°/-113° @ 90°/с;J4 ±360° @ 125°/с;Ј5 -130°СЈ2+Ј3С+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 910*739 мм;Висина каросерије 2629 мм;Капацитет снаге SkVA | Затражите овај модел |
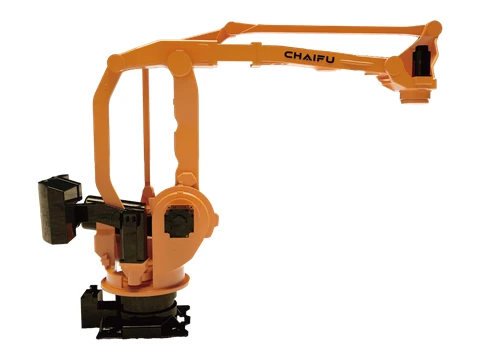 | СФ600-Ц3500 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 60°/с;J2 +53°/-85° @ 60°/с;J3 +15.5°/-113° @ 60°/с;J4 ±360° @ 125°/с;Ј5 -130°СЈ2+Ј35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 910*739 мм;Висина каросерије 2629 мм;Капацитет снаге SkVA | Затражите овај модел |
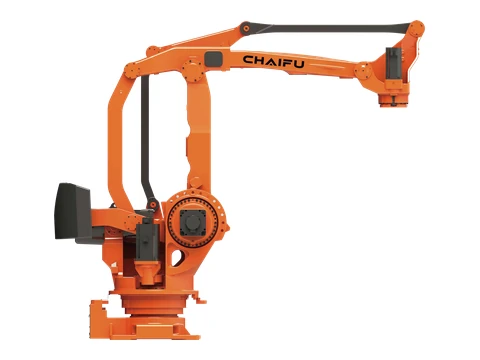 | СФ800-Ц3200 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | КСНУМКС мм, | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 60°/с;J2 +53°/-85° @ 60°/с;J3 +15.5°/-113° @ 60°/с;J4 ±360° @ 125°/с;J5 -130°SJ2+J3=+60° @ /;J6 -68°Ј]3-J2Ј+75° @ / | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 910*739 мм;Висина каросерије 2629 мм;Капацитет снаге SkVA | Затражите овај модел |
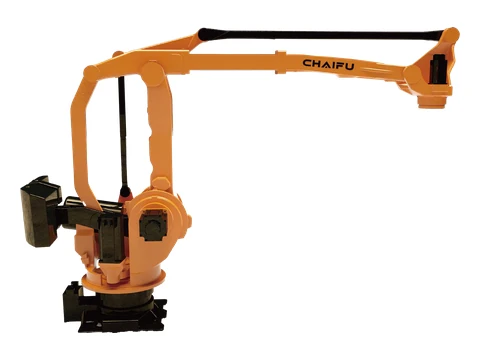 | СФ800-Ц4000 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | КСНУМКС мм, | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 910*739 мм;Висина каросерије 2621 мм;Капацитет снаге SkVA | Затражите овај модел |
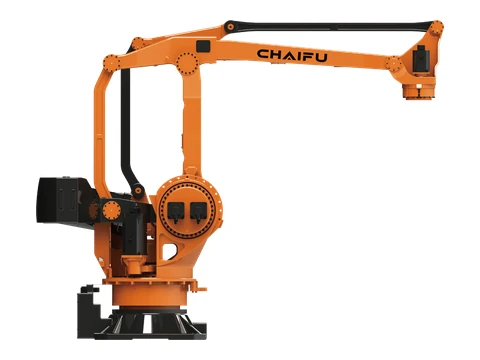 | СФ1200-Ц4360 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Било која оријентација | J1 ±180° @ 56°/с;J2 +50°/-90° @ 58°/с;J3 +20°/-115° @ 60°/с;J4 ±360° @ 125°/с;J5 -70°Ј}3-J2=+70° @ / | / | 0°C - 45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1180*1180 мм;Висина каросерије 3387 мм;Снага 14.5kVA | Затражите овај модел |
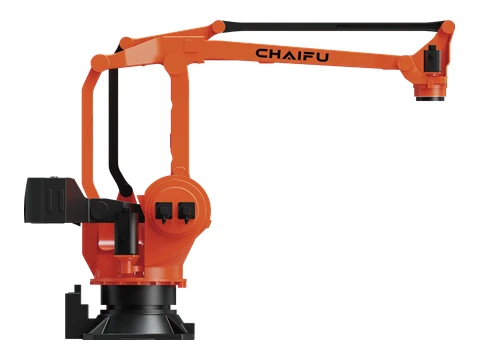 | СФ1200-Ц4600 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 50°/с;J2 +50°/-90° @ 52°/с;J3 +23°/-115° @ 58°/с;J4 ±360° @ 115°/с;J5 -70°SJ3-J2S+70° @ / | Тренутак — J4 8820 N·m |Инерција — J4 2608 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1180*1180 мм;Висина каросерије 3386 мм;Снага 14.5kVA | Затражите овај модел |
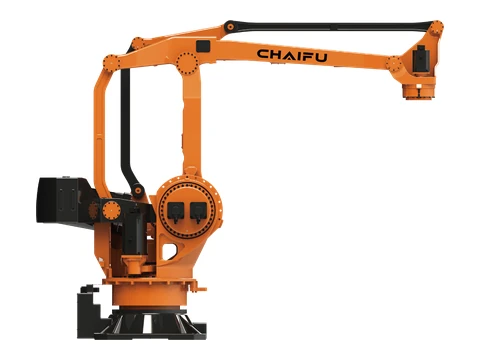 | СФ1600-Ц4000 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 45°/с;J2 +50°/-90° @ 30°/с;J3 +20°/-115° @ 30°/с;J4 ±360° @ 70°/s | Тренутак — J4 8550 N·m |Инерција — J4 5340 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1180*1180 мм;Висина каросерије 3386 мм;Снага 15kVA | Затражите овај модел |
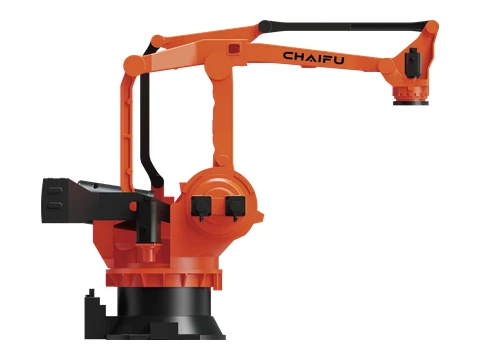 | СФ2000-Ц4090 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 43°/с;J2 +50°/-82° @ 25°/с;J3 +20°/-115° @ 25°/с;J4 ±360° @ 60°/с;J5 -72°Ј)3-J2Ј+72° @ / | Тренутак — J4 12740 N·m |Инерција — J4 3260 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1280*1380 мм;Висина каросерије 3418 мм;Снага 15.5kVA | Затражите овај модел |
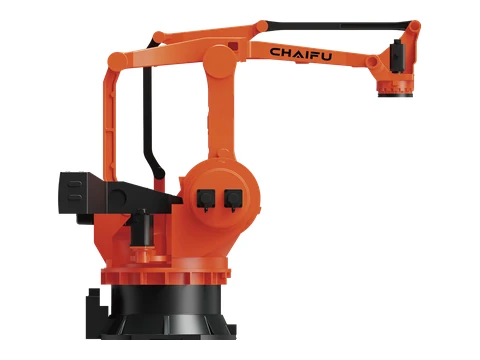 | СФ2400-Ц4200 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 20°/с;J2 +53°/-85° @ 12°/с;J3 +20°/-110° @ 12°/с;J4 ±360° @ 40°/с;J5 -63°SJ3-J2S+65° @ / | Тренутак — J4 20580 N·m |Инерција — J4 3912 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1660 мм;Висина каросерије 3683 мм;Снага 16.5kVA | Затражите овај модел |
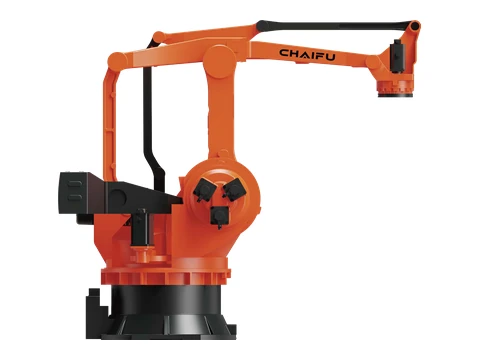 | СФ3000-Ц4200 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 20°/с;J2 +53°/-85° @ 12°/с;J3 +20°/-110° @ 12°/с;J4 ±360° @ 40°/с;J5 -63°Ј)]3-J2=+65° @ / | Инерција — J4 4890 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1660 мм;Висина каросерије 3683 мм;Снага 18kVA | Затражите овај модел |
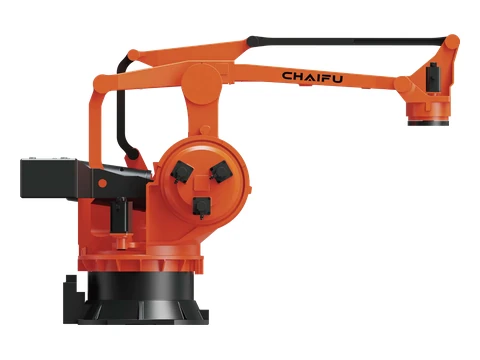 | СФ4000-Ц4600 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 10°/с;J2 +50°/-80° @ 8°/с;J3 -118°/+22° @ 8°/с;J4 ±360° @ 15°/с;J5 -60°Ј}]3-J2=+60° @ / | Тренутак — J4 46890 N·m |Инерција — J4 6357 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1660 мм;Висина каросерије 3683 мм;Снага 18kVA | Затражите овај модел |
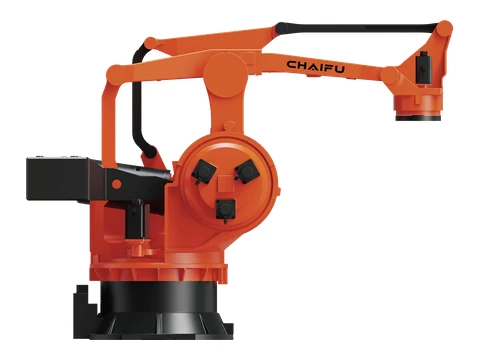 | СФ5000-Ц4000 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 10°/с;J2 +50°/-80° @ 8°/с;J3 -118°/+22° @ 8°/с;J4 ±360° @ 15°/с;J5 -60°SJ3-J2=+60° @ / | Тренутак — J4 46890 N·m |Инерција — J4 7628 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1660 мм;Висина каросерије 3683 мм;Снага 18kVA | Затражите овај модел |
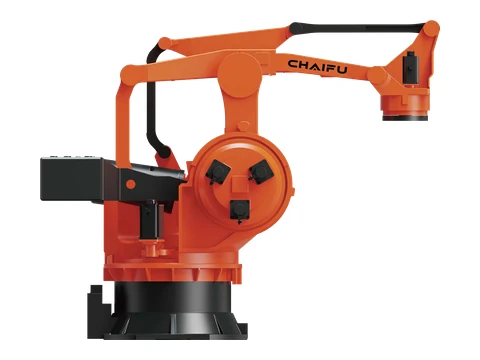 | СФ6000-Ц3700 ПА | ALPHTIC PA тешки четвороосни робот | 4 | КСНУМКС kG | КСНУМКС мм, | ± КСНУМКС мм | КСНУМКС kG | Основна оса IP65 / оса зглоба IP67 | Pod | J1 ±180° @ 10°/с;J2 +50°/-80° @ 8°/с;J3 -118°/+22° @ 8°/с;J4 ±360° @ 15°/с;J5 -60°Ј)]3-J2=+60° @ / | Тренутак — J4 46890 N·m |Инерција — J4 9156 kg·m² | 0°C-45°C;≤95% РХ(без кондензације);Вибрације ≤4.9 м/с² | База 1580*1660 мм;Висина каросерије 3683 мм;Снага 18kVA | Затражите овај модел |
Није пронађен одговарајући CHAIFU модел. Обришите филтер или пошаљите потребан корисни терет, домет и примену.
Честа питања о роботима и решењима за аутоматизацију у CHAIFU-у
Које серије робота CHAIFU одговарају за заваривање, палетизирање, штанцање или руковање тешким условима?
Страница обухвата електролучно заваривање, палетизацију PA, пресовање и неколико зглобних локомотива са малом, средњом, великом и великом носивошћу. Користите групу примене са захтевима за носивост, досег, перформансе спојева, монтажу и оптерећење зглоба да бисте направили ужи избор.
Шта треба проверити поред корисног оптерећења и домета робота CHAIFU?
Проверите тежиште алата и дела, инерцију, потребне положаје, момент зглоба, опсег и брзину зглобова, монтажу, заштиту, окружење, контролер, процесну опрему, безбедност и циљ циклуса пре потврде модела.
Да ли EVST може да прегледа CHAIFU робота као део ћелије за заваривање, палетизирање или руковање?
Да. Обим може да обухвати робота и контролер, алате, опрему за заваривање или руковање, причвршћиваче, PLC и мреже, вид, безбедност, пуштање у рад и одговорности за испоруку.
Шта треба да пружим за понуду за робота CHAIFU?
Наведите тачан модел или примену, укупни корисни терет, домет и положаје, циљ циклуса, монтажу, окружење, потребе контролера и интерфејса, алате, количину, одредиште и тражено време.
Аутор: Уреднички тим EVST-а
Уреднички тим EVST-а одржава ову страницу како би подржао избор робота и планирање пројекта. Доступност производа, конфигурација, безбедносна валидација и обим интеграције морају бити потврђени за стварну примену.
Уредничка политика · Политика исправки · Услови коришћења
Последње измене: