
Секвенцирање радних зона за поновљене заваре компоненти шине

Истражите како секвенцирање радних зона, конзистентност причвршћивача и гранична стања воде поновљене роботске заваре на компонентама шина.
Покривеност роботским брушењем кућишта тастатуре лаптопова
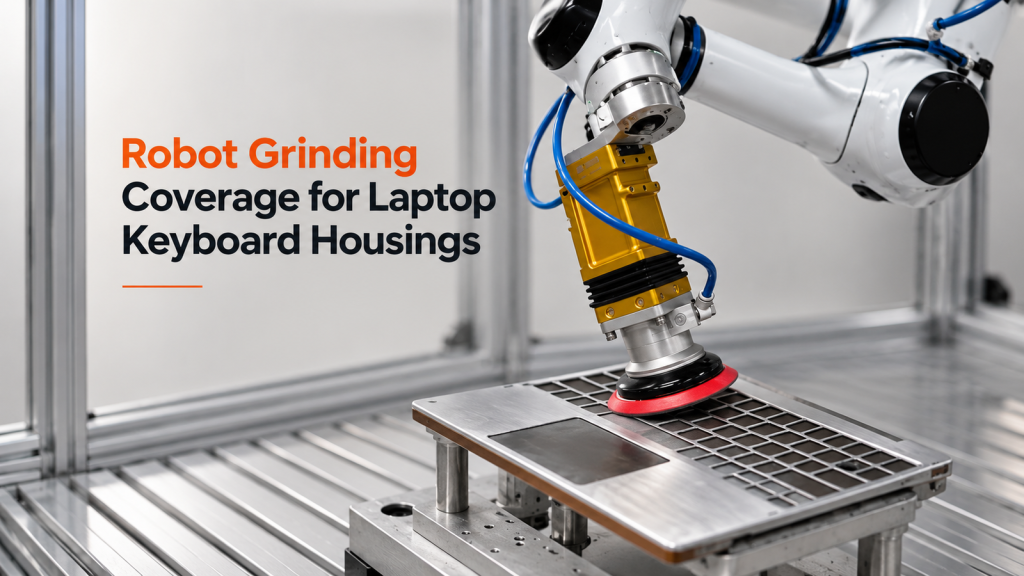
Сазнајте како зонирање површине, положај алата и провере прелаза воде путање брушења робота за кућишта тастатуре лаптопова.
Шта омогућава роботској путањи прскања на задњим вратима да заобиђе ивице, маске и ограничења кабине?
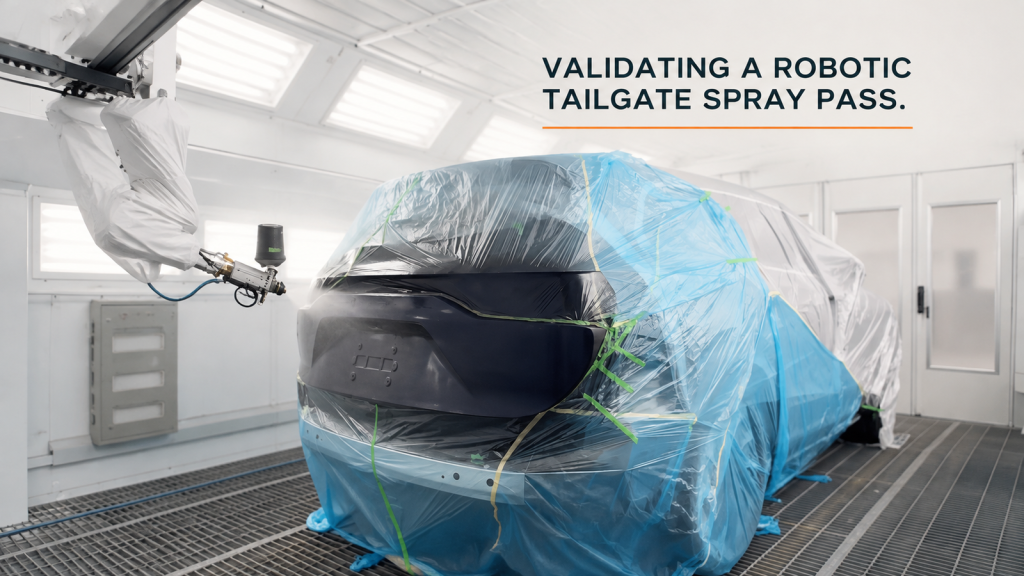
Погледајте како површинске зоне, положај апликатора, посуда за боју постављена на врху, границе маскирања и размаци између кабина обликују путању прскања на роботској задњој страни.
Опслуживање роботске пресе: Шта чини предају између послужавника и пресе поновљивом?
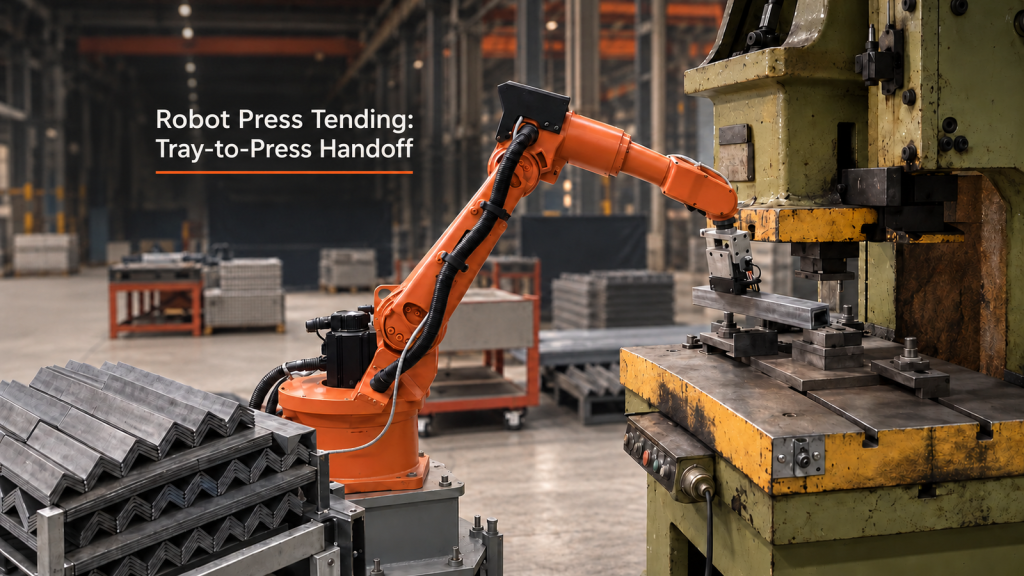
Практична анализа преузимања послужавника, дозвола за пресу, локације радног стола и опоравка за опслуживање роботске пресе.
Планирање роботске радне станице за конформно премазивање: Три радна подручја, једна јасна рута
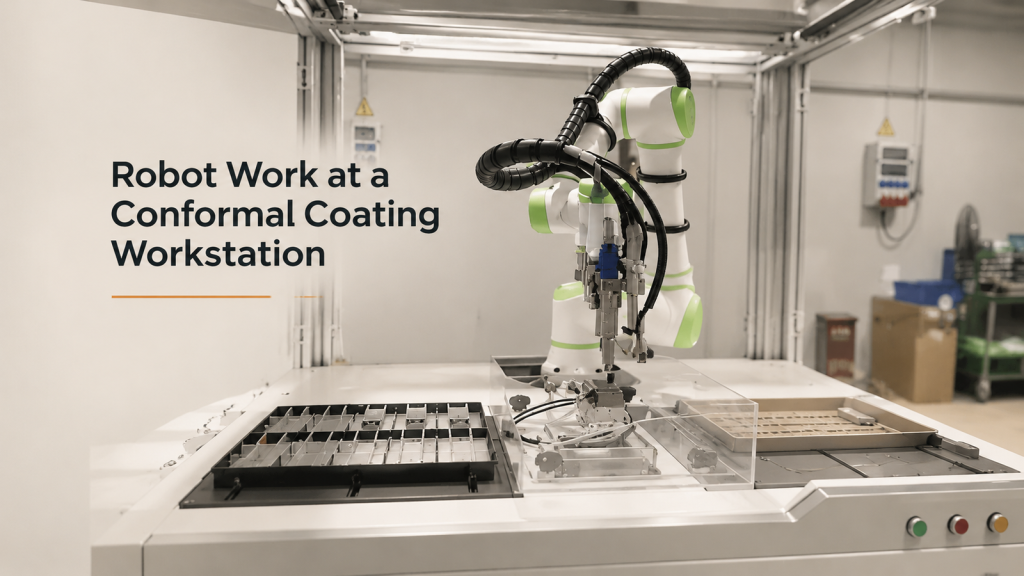
Како планирати руте робота, интерфејсе уређаја, стања заузетости и опоравак у три радна подручја у конформној радној станици за премазивање.
Опслуживање мобилних роботских CNC машина
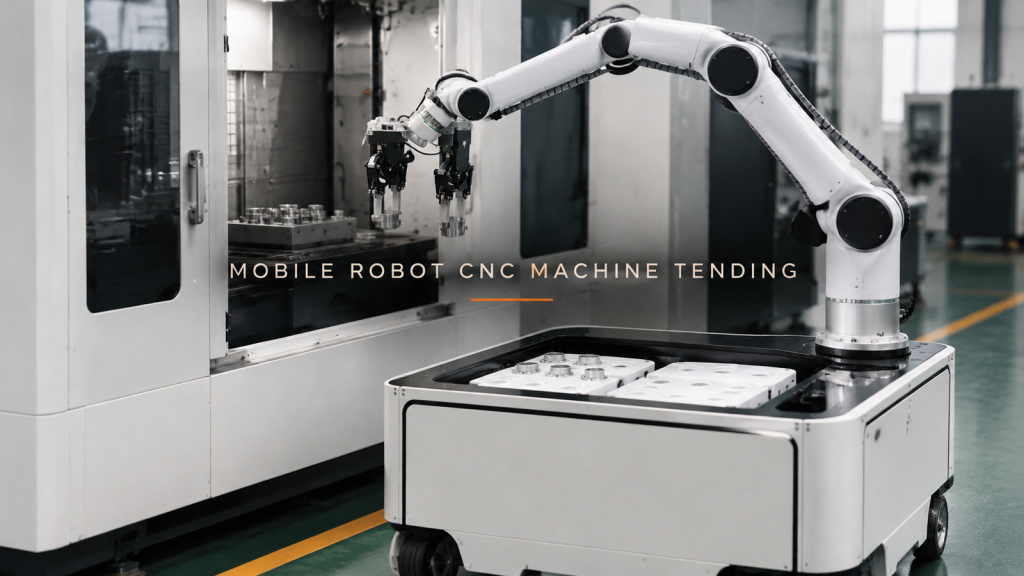
Концепт за опслуживање CNC машина са мобилним роботом мора да координира три интерфејса: послужавник, отвор машине и положај за пристајање, што омогућава да оба достигну...
Роботско прскање лепка за инструмент табле
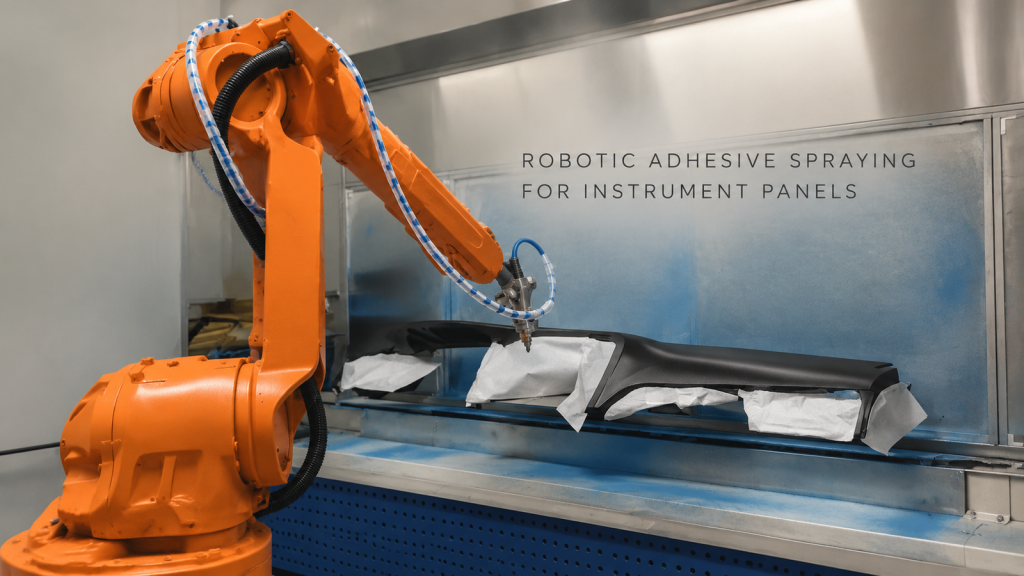
Погледајте прилаз робота, пратите га и премештајте га на инструмент табли, а затим прегледајте путању, размак и улазне податке за валидацију за практичан пројекат.
Роботско заваривање шавова на ребрастом радном комаду у облику кутије: Шта захтева путања споја
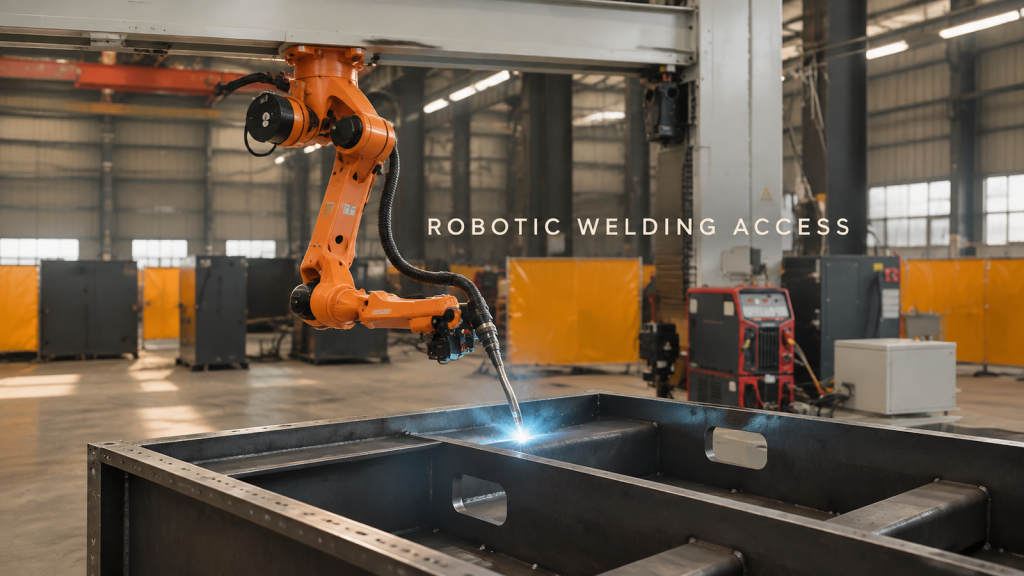
Теренски видео приказује робота који заварује дуж шава на ребрастом радном предмету у облику кутије. Погледајте геометрију, приступ и улазне податке за валидацију који су важни.
Палетизирање роботских посуда за саднице: Изградња наизменичних слојева и пражњење палете
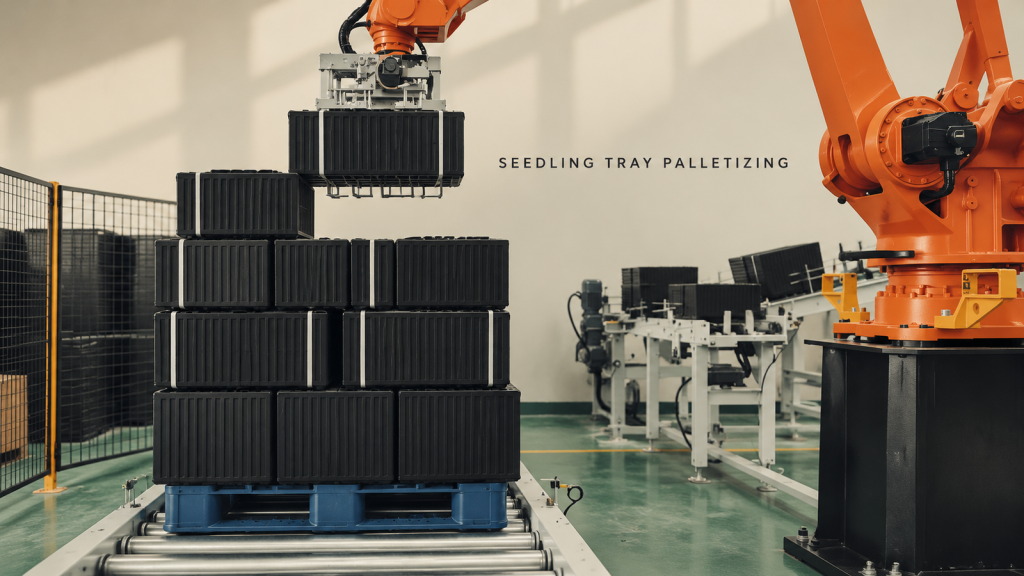
Погледајте наслагане групе садница у посудама како се бирају, постављају у наизменичним слојевима и истоварују као комплетан терет палета.
Роботско брушење за компоненте дизалице: Координација ротационог уређаја и приступа алату
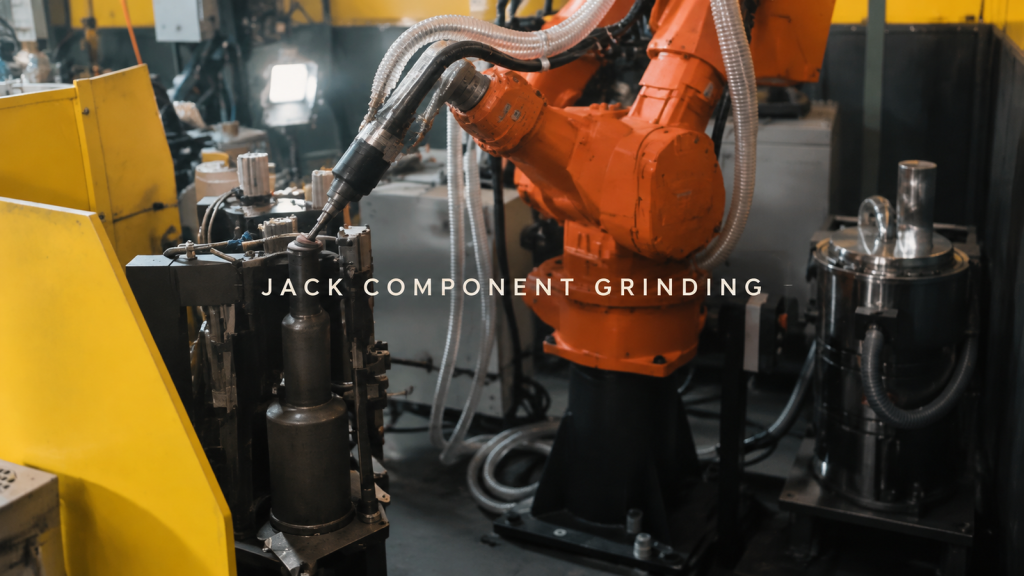
Погледајте како ротациони уређај представља компоненте дизалице за роботско брушење, са задњим и предњим доњим контактним путевима, индексним блокадама и проверама зазора.
Шта одржава дугачак шав лима аргонским луком стабилним од почетка до краја?
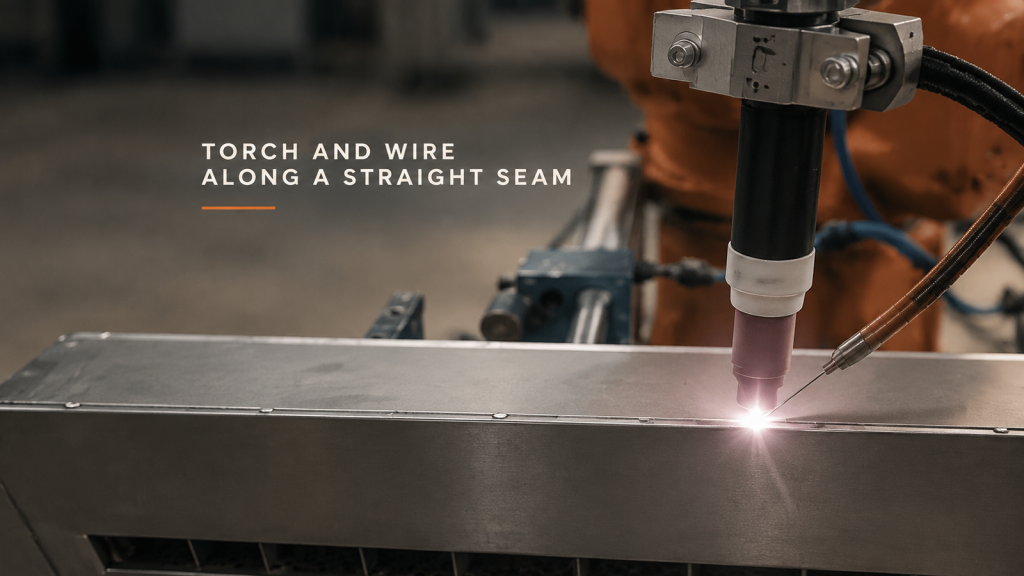
Планирајте дугачак шав лима аргонским луком око стабилности споја, геометрије керамичке млазнице и бочне жице, као и дефинисану зону завршетка лука.
Скидање неравнина са делова помоћу робота: Како треба поделити површине за хватање и радне ивице?
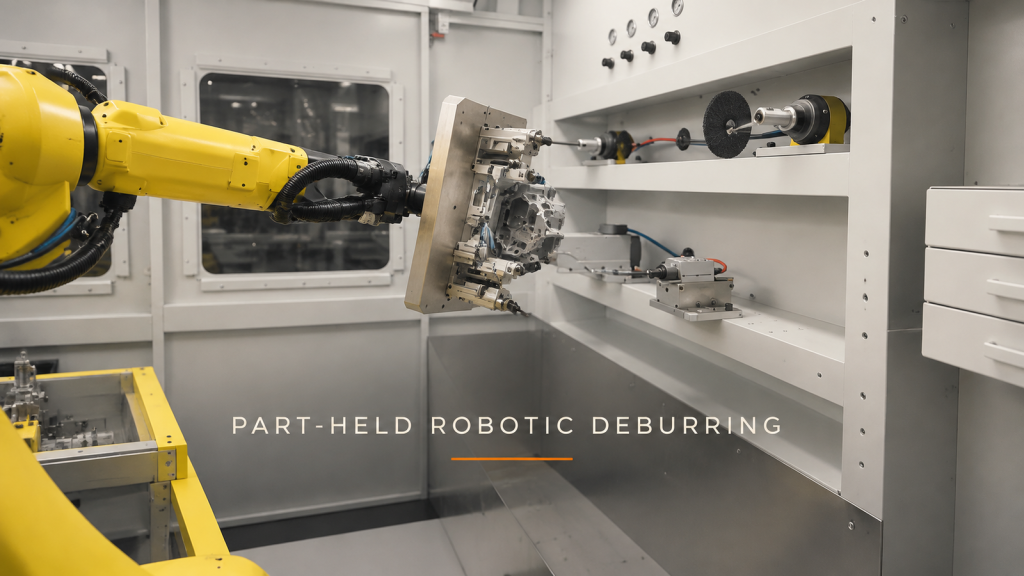
Планирајте скидање неравнина са делова помоћу робота одвајањем површина за хватање од радних ивица, провером зазора стезача и дефинисањем сваког приступа фиксним алатом.