
Дуга, закривљена инструмент табла захтева више путању за прскање лепка него једноставно кретање од тачке до тачке. У забележеном случају, индустријски робот доноси компактни апликатор према фиксној тамној површини радног предмета, прати један део, подиже се да би се поново позиционирао и враћа се по још два дела. Практично питање дизајна је како поделити ту површину на приступачне путање, а да се притом сачува простор за зглоб, апликатор, црева, причвршћивач и локално покривене површине. Захтевајте преглед апликације од EVST-а.
Шта показује секвенца поља
На почетку видеа, апликатор прати један део инструмент табле. Робот се затим повлачи и мења положај. Приближава се другом делу, поново се повлачи, а касније завршава још један прилаз и кретање по путањи пре него што подигне апликатор.
Тај низ чини видљивом једну корисну поенту: формирани панел се третира као неколико доступних делова спојених намерним прелазним покретима. Видео документује редослед кретања и физички распоред. Не утврђује хемију лепка, испоручену количину, подешавања процеса, покривеност, време циклуса, тачност или квалитет готовог дела; то припада подацима о примени и испитивањима.
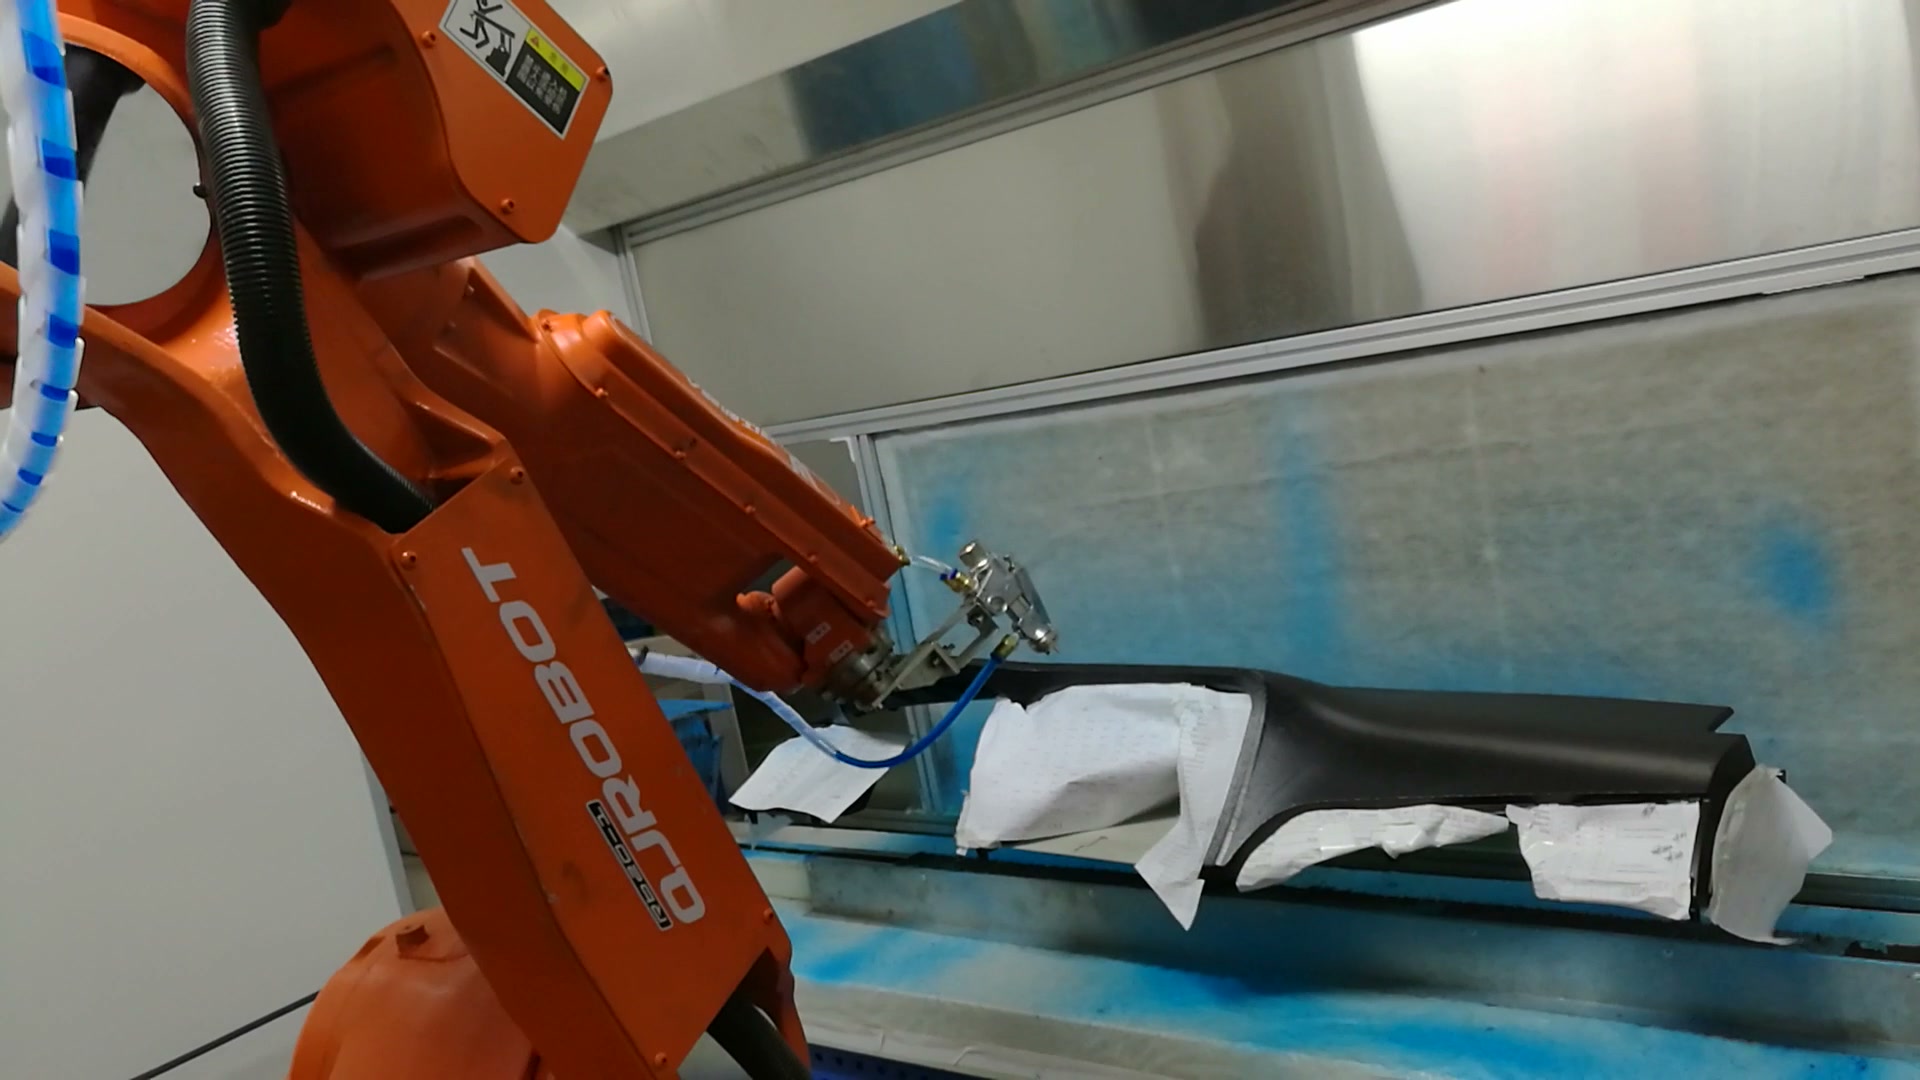
На око 00:13 у видеу, апликатор је близу једног дела фиксне инструмент табле; робот, алат, црева, радни предмет и локални бели премаз су видљиви заједно.
Планирање роботског прскања лепка за инструмент табле помоћу приступа
Сегментација путање треба да почне са стварним делом и геометријом алата. За сваку површинску област, студија захтева правац приступа, радну оријентацију, амортизацију зазора и излазни потез. Регион који изгледа континуирано на цртежу може захтевати две путање робота када прирубница, стрма промена закривљености, елемент причвршћивања или положај црева ограничавају приступ.
Снимљени робот се више пута приближава, прати деоницу и повлачи се. За нови пројекат, тачна подела треба да се добије из офлајн студије домета, након чега следе испитивања на репрезентативним деловима. Циљ је да се апликатор одржи у одговарајућем радном односу у односу на наведену путању, избегавајући притом незгодан положај зглоба и спречавајући да прелазни покрет пређе преко радног предмета или причвршћивача.
Третирајте подизање и репозиционирање као део процеса
Покрети између површинских делова нису празан покрет. Они одређују да ли алат напушта радни предмет, да ли сноп црева има простора да га прати и да ли следећи приступ почиње из предвидљивог положаја. Користан план кретања дефинише где апликатор напушта део, колико се повлачи, који зглобови мењају положај и где почиње следећи контролисани приступ.
У секвенци на терену, алат је видљиво подигнут између радних секција. То запажање подржава сагледавање прелаза као експлицитних стања. Не открива да ли је проток материјала укључен или искључен у било ком тренутку, тако да дизајн контрола мора дефинисати и потврдити тај однос на основу одабране опреме за примену и спецификације процеса.
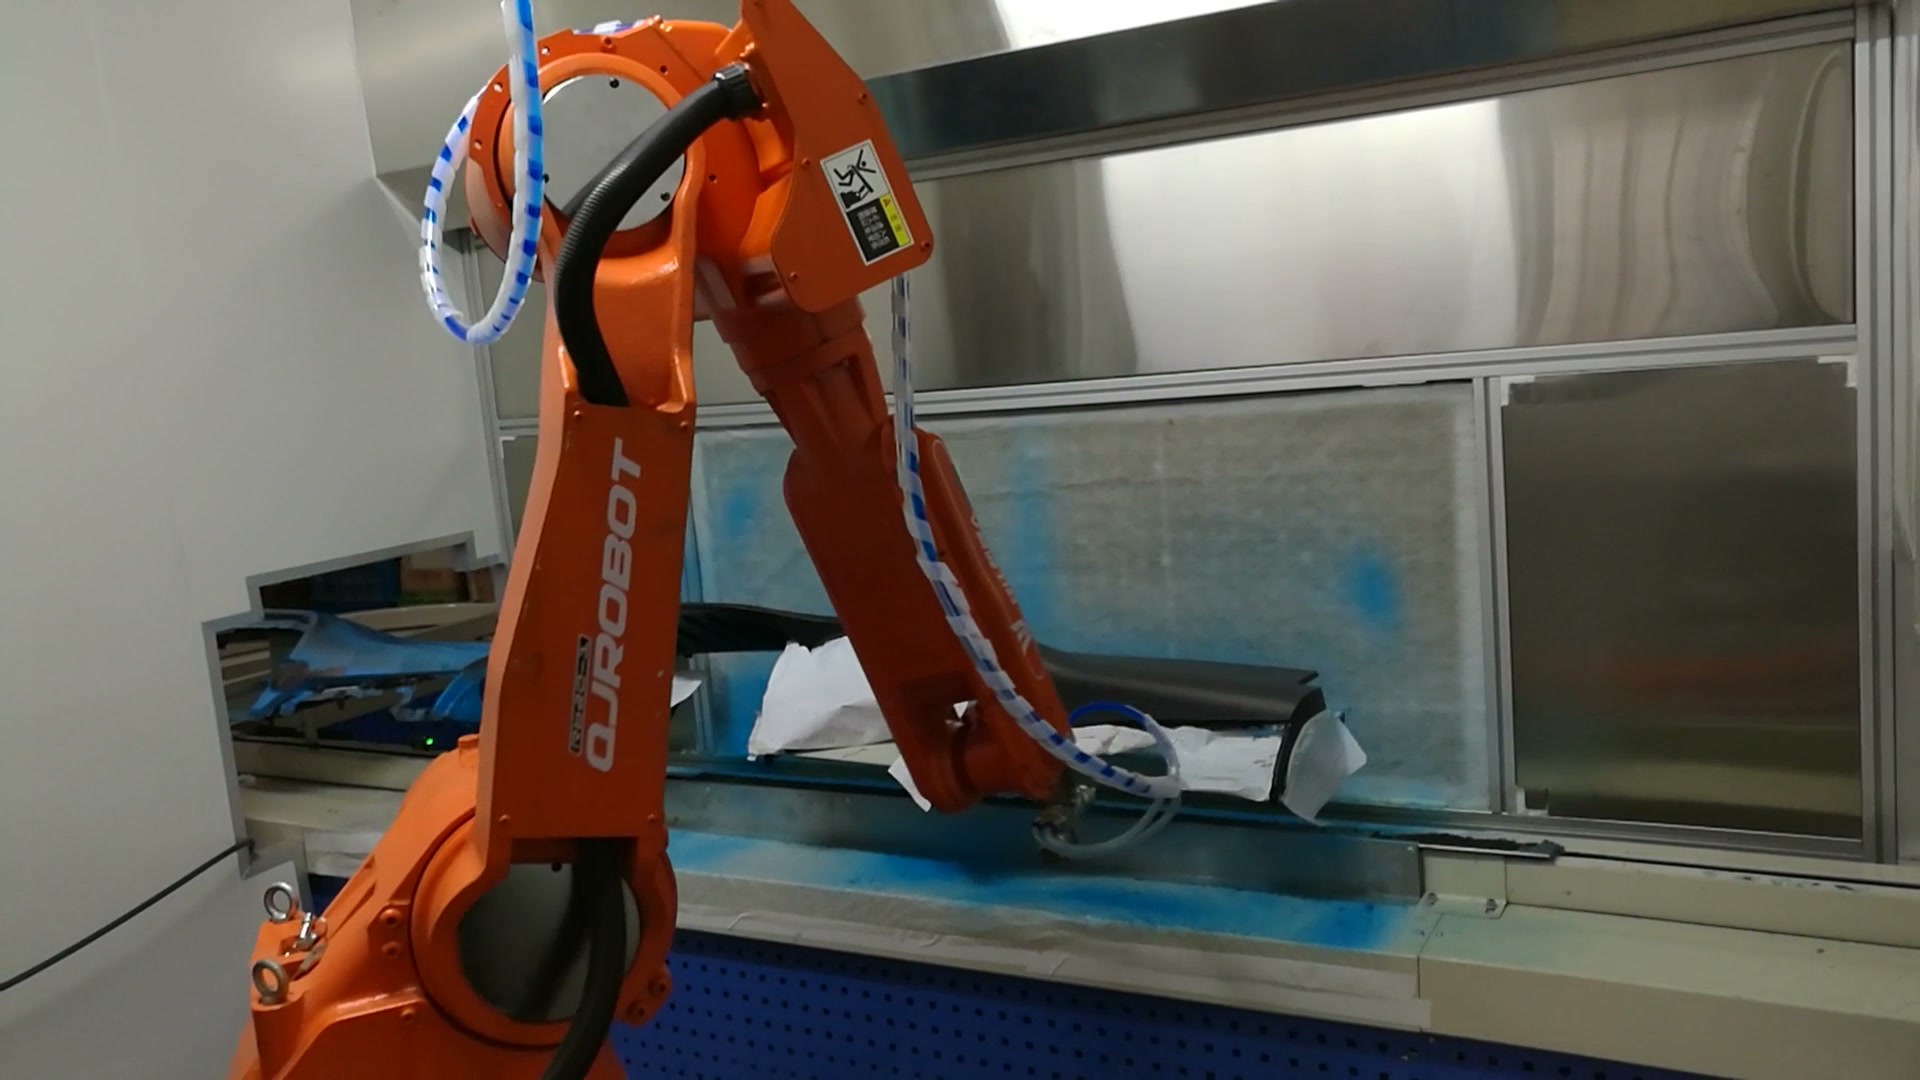
На око 00:37 у видеу, након видљиве фазе повлачења и поновног позиционирања, апликатор се налази близу другог дела дугачке инструмент табле.
Држите уређаје, покривене површине и услуге у истом моделу размака
Обрадак се држи на фиксној станици, а видљиве су беле локално покривене површине. Њихов материјал и намена нису утврђени снимком. Међутим, приликом планирања пројекта, сваки елемент причвршћивача, поклопац, привремена заштита и стек толеранција који могу ући у оквир алата треба да буду представљени у студији досега и колизије.
Рутирање сервиса је важно из истог разлога. Апликатор је повезан видљивим линијама које се крећу са роботом. Модел треба да укључује границе савијања, лабавост, тачке закачињања и најзахтевније положаје зглоба. Путања која је слободна за метално тело алата и даље може бити неприкладна када се узме у обзир комплетан пакет сервиса.
Дефинишите стања интерфејса пре оптимизације кретања
Робустан низ треба да разликује следеће: део учитан и лоциран, прибор спреман, робот уклоњен, апликатор спреман, путања активна, секција завршена и робот повучен. Тачни сигнали зависе од опреме ћелије. Раздвајање стања олакшава дијагностиковање прекида и даје плану опоравка познату почетну тачку.
Опоравак заслужује сопствена искуства. Размотрите заустављање током прилаза, током праћења површине и током повлачења. За сваки случај, дефинишите безбедно стање, да ли се тренутна деоница може наставити и дозвољени пут повлачења. Овај посао треба договорити пре него што се покуша скраћивање времена преласка.
Планирајте ћелију око стварних ограничења апликације
Плави оградни простор и фиксна станица дефинишу видљиви радни простор, али снимак не идентификује дизајн вентилације или филтрације оградног простора. Преглед пројекта треба да користи безбедносне податке добављача лепка, упутства за опрему за примену, важеће локалне захтеве и процену ризика процеса како би се утврдила вентилација, контрола изложености, заштитни поклопци, мере предострожности у случају пожара, приступ за одржавање и руковање отпадом.
Заштита робота такође зависи од комплетне ћелије и режима рада. Процена треба да обухвати пуњење, подешавање, чишћење, сервисирање млазница, отклањање кварова и приступ уређају, као и аутоматско кретање. Коначни дизајн мора да прати важеће захтеве за локацију инсталације и изабрану опрему.
Улазни подаци за корисну студију изводљивости
| Улазни | Зашто мења концепт |
|---|---|
| Репрезентативни део CAD и толеранције | Дефинише доступне површине, услове ивица и екстремне тачке зазора |
| Обавезне зоне примене и зоне забране приступа | Утврђује где путеви могу почети, наставити и завршити |
| Подаци о лепку и опреми за наношење | Дефинише процесни прозор и пратећу опрему за валидацију |
| Дизајн причвршћивања и локалног покривања | Додаје стварне препреке и услове поновљивости |
| Апликатор, црева и пакет хаљина | Поставља геометрију алата, оптерећење зглоба и ограничења усмеравања услуга |
| Распоред ћелија и режими приступа | Обликује постављање робота, чување, одржавање и опоравак |
| Метод прихватања | Повезује пробе са мерљивим критеријумима пројекта |
Користан концептни излаз укључује сегментирану мапу путање, студију домета и положаја, модел алата и сервисног омотача, секвенцу стања интерфејса, концепт заштите, матрицу опоравка и план испитивања. Обавезе у погледу учинка требало би да прате тестирање репрезентативног дела са договореним материјалом и методом инспекције.
Практична питања пре детаљног пројектовања
Зашто делити једну инструмент таблу на неколико роботских путања?
Различити региони могу захтевати различите правце приступа и положаје зглоба. Експлицитни делови такође стварају контролисана места за подизање и премештање без преласка преко дела.
Шта треба да буде укључено у студију досега?
Укључите пуни опсег толеранције дела, причвршћивач, поклопце, тело апликатора, сервисни пакет, положај роботског зглоба, покрете приближавања и повлачења, кућиште и приступ за одржавање.
Како треба поступати са забрањеним подручјима?
Дефинишите их из спецификације дела и процеса, представите их у моделу путање и потврдите их током испитивања. Видљиви бели премаз у овом случају не треба третирати као доказ одређене методе маскирања.
Шта треба да мери план прихватања?
Користите критеријуме договорене за стварне потребе лепка, дела и низводног процеса. План може да укључује постављање путање и провере резултата процеса, али тачне мере и ограничења морају потицати из спецификације пројекта, а не из овог видеа.
За преглед концепта, наведите податке о деловима и причвршћивачима, зоне примене, информације о одабраном материјалу и опреми, распоред, потребе за приступом и предложени метод прихватања. Захтевајте преглед EVST апликације или е-пошту салес@евсробот.цом.
Прихватање пројекта прати договорене податке о пројекту, методу пробе и евиденцију.