
Ручно или аутоматизовано отварање кутија: Који посао ће заправо нестати?
Упоредите ручно и аутоматизовано отварање кутија на основу преосталог посла, услова предаје кутија, промена и да ли уштеђене секунде ослобађају употребљиво радно време.
Аутоматизација руковања послужавницима: Када се исплати додати други робот?
Упоредите једног робота, уређај за додавање послужавника и два робота. Сазнајте која кашњења промене послужавника могу да се преклапају и шта треба тестирати пре додавања другог уређаја за руковање.
Аутоматизација слагања блокова на преси: Седам питања која купци постављају пре наручивања робота за палетизирање
Седам питања на која треба одговорити пре наручивања робота за палетизирање за слагање блокова на преси: зелена чврстоћа, хватаљка, носивост, циклус, образац слагања и грешке.
Полирање шарки аутомобилских врата роботском траком: Пет начина квара које треба тестирати пре куповине
Пет начина отказа који доводе до полирања шарки аутомобилских врата помоћу роботског каиша, од варијација делова и хабања каиша до контроле силе, прашине и клизања хватаљке, и како сваки од њих тестирати.
Руковање роботима и слагање челичних мрежастих панела: Контрола флексибилне овојнице
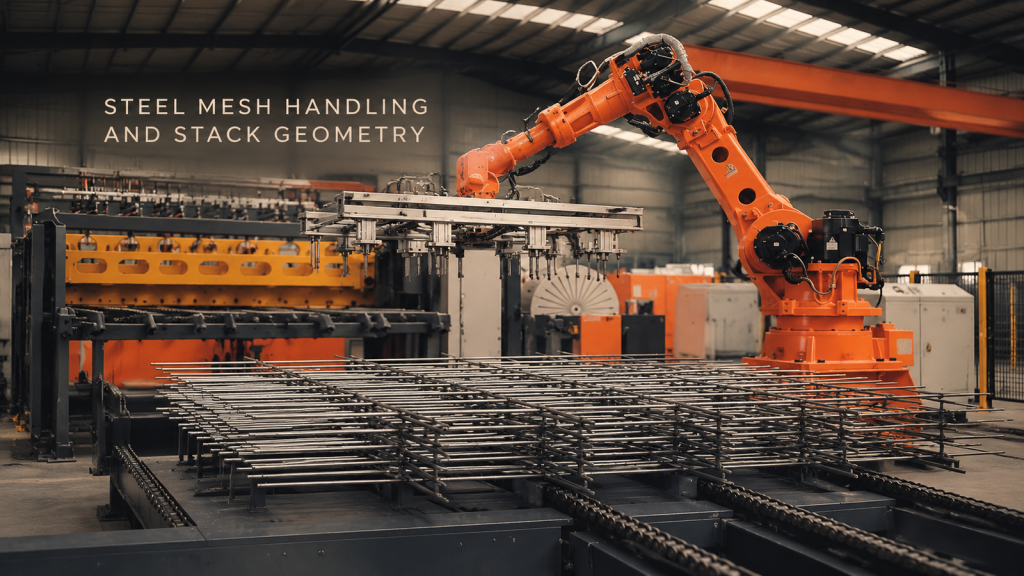
Руковање роботима и слагање челичних мрежастих панела: Контрола флексибилне овојнице
Роботско одржавање намотаја статора мотора: Дефинисање стања примопредаје
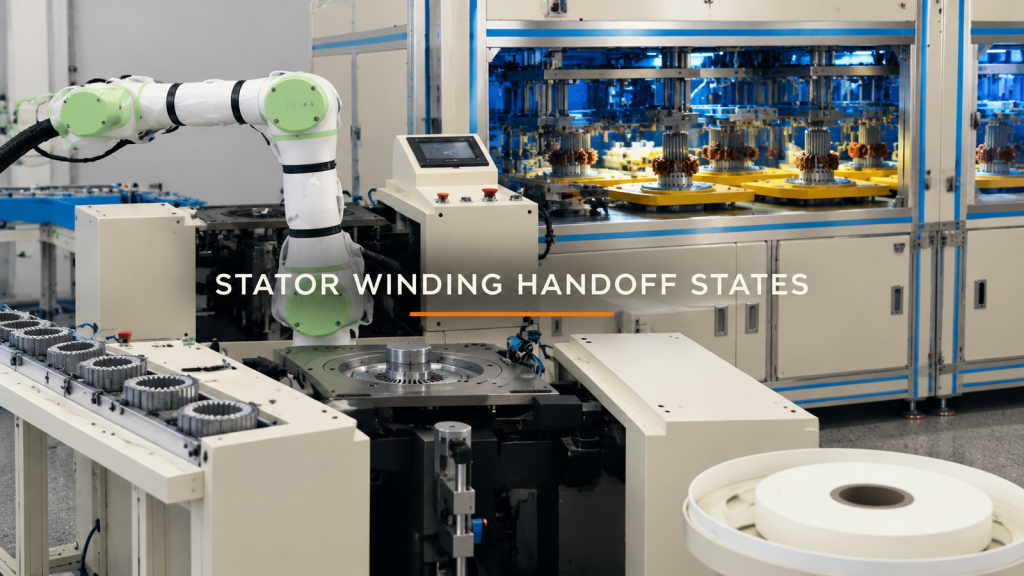
Дефинишите стања предаје, геометрију носача, коридор преноса и гранична испитивања за роботско опслуживање намотаја статора мотора.
Робот опслужује пресу: Проверите предају матрице пре програмирања
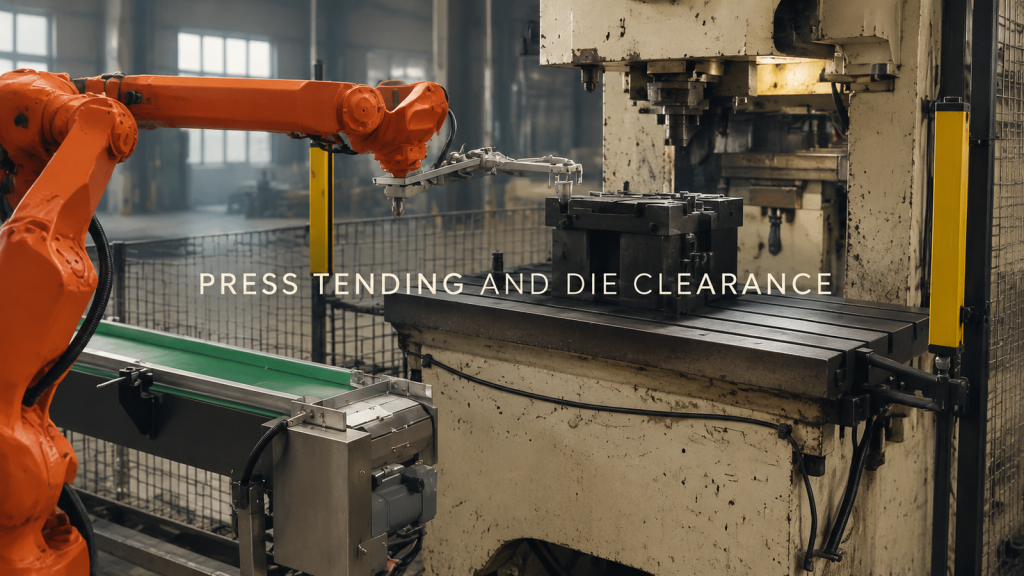
Планирајте опслуживање роботске пресе као две предаје. Проверите приступ, хват или отпуштање и излазни простор на транспортеру и подручју матрице пре програмирања.
Депалетизирање картона на транспортер: Дефинисање логике слоја, хватања и отпуштања
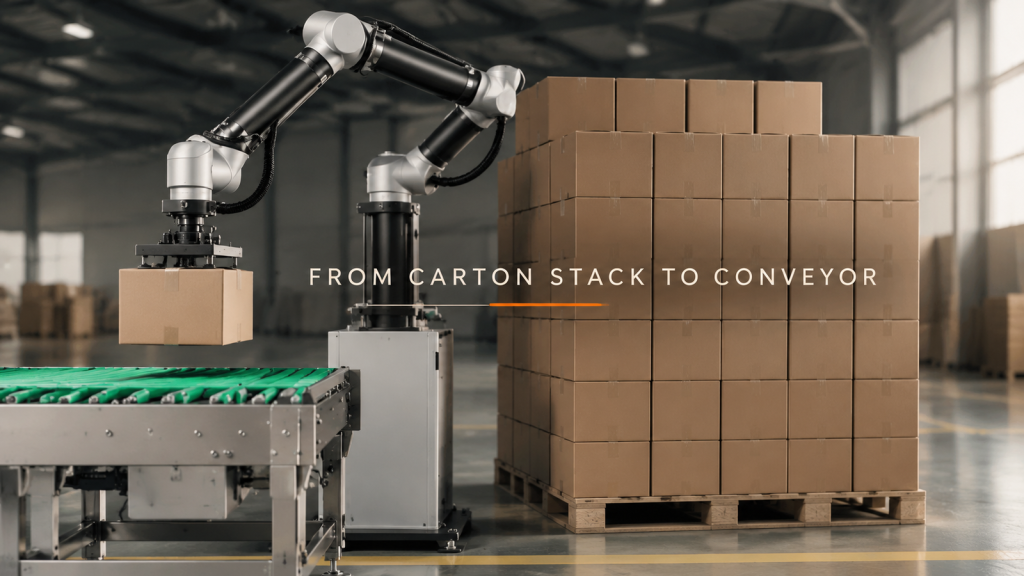
Премештање једне кутије са наслаганог товара на излазни транспортер изгледа понављајуће, али се предаја мења како се слој исцрпљује. У овом случају, роботски живот
Пренос робота у ћелији за обуку: Дефинисање примопредаја пре програмирања
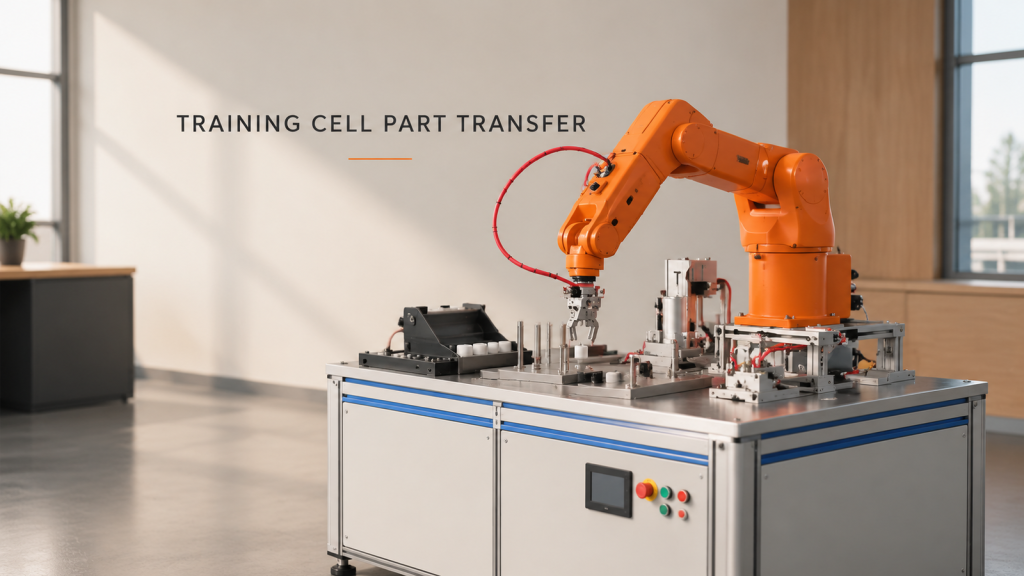
Ћелија за обуку са више станица је корисна јер открива интерфејсе који одлучују да ли ће пренос робота бити стабилан: како се део налази, када
Роботско опслуживање дугих металних делова: подршка, заокретна облога и предаја са станице
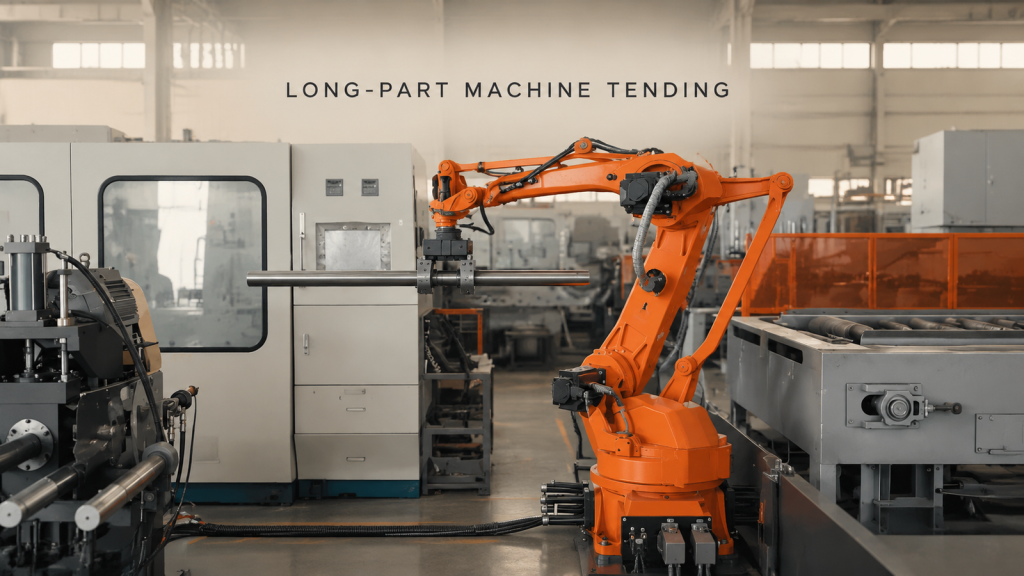
Прегледајте презентацију преузимања, алате за хватање, чишћење руте и предају ваљкастог стола за роботско опслуживање дугих металних делова.
Пренос робота на палетној станици: Вакуумска обрада алата и провера примопредаје
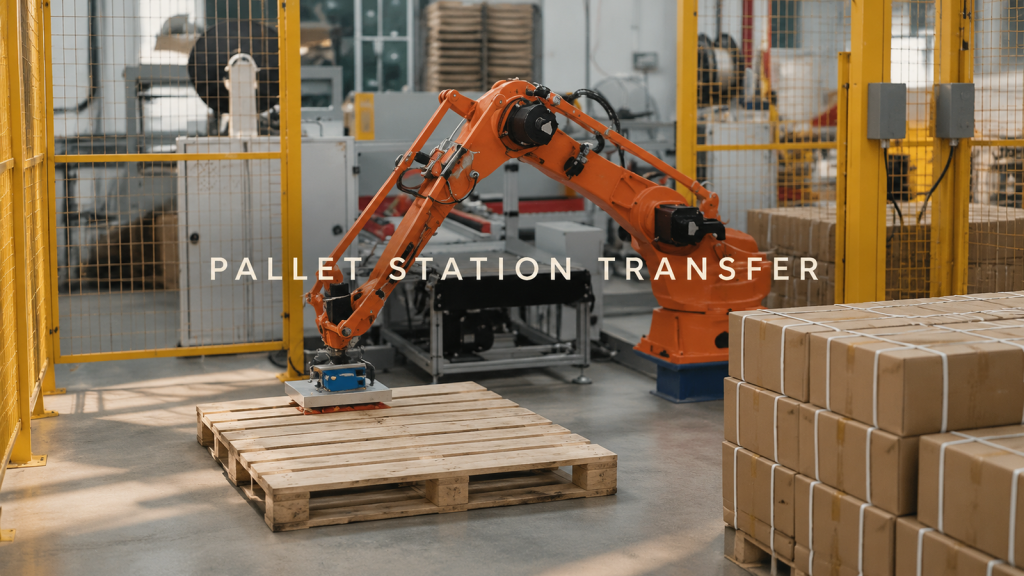
Прегледајте презентацију преузимања, вакуумску опрему, чишћење руте и предају палетног простора за пренос робота на палетној станици.
SCARA пренос делова између више станица за причвршћивање
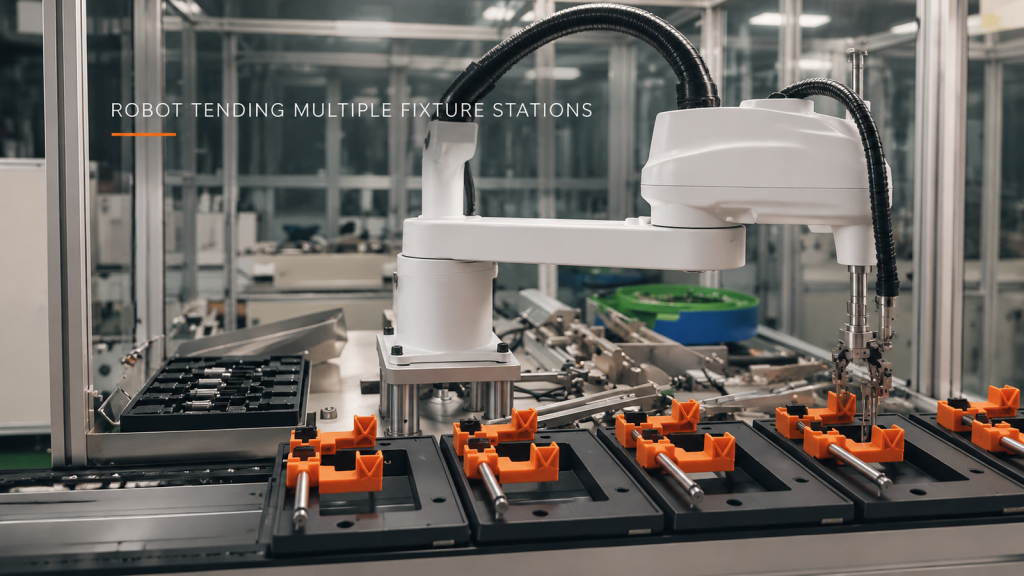
Погледајте како да процените пренос SCARA делова преко лежишта, међумеханизму и вишеструких уређаја без претпоставке непроверених детаља циклуса или процеса.