
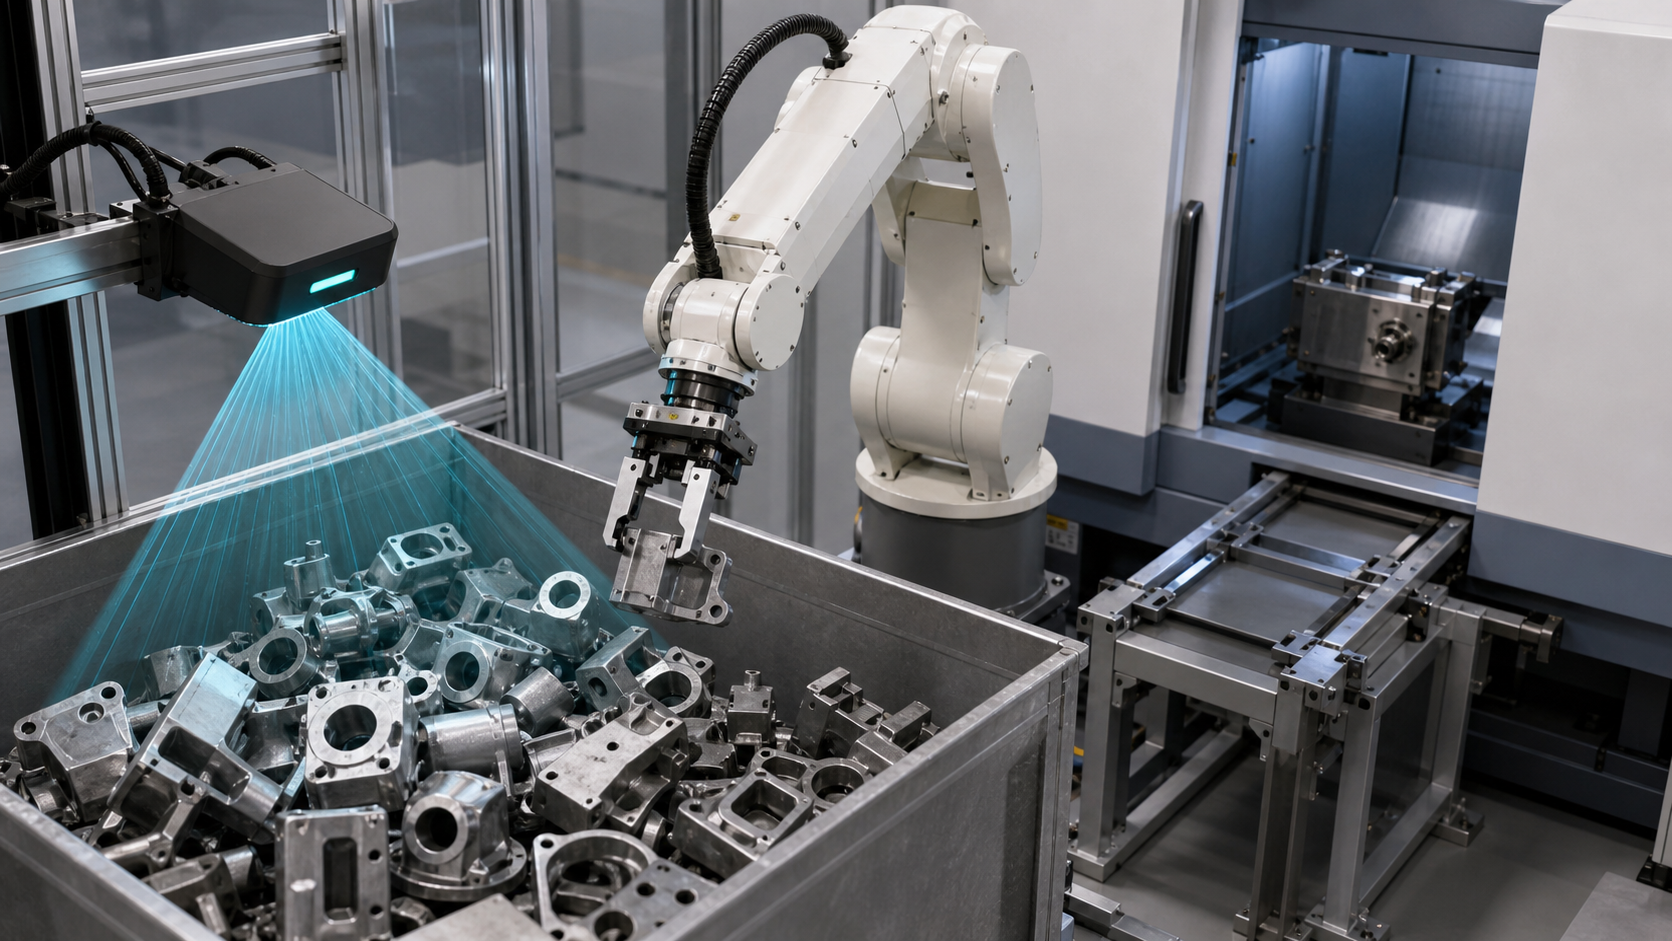
Ta priročnik je namenjen proizvodnim inženirjem, inženirjem krmilnikov, integratorjem, načrtovalcem vzdrževanja in proizvodnim ekipam, ki ocenjujejo obremenitev strojev s spremenljivimi deli. EVST obravnava rezultat vida kot en vhod za nadzorovano primopredajo, ne pa kot dokaz, da je celotna celica pripravljena.
Kaj izvorno gradivo podpira – in česa ne
Registrirani material je identificiran kot aplikacija za 3D-vid strojne oskrbe. Očiščeno zaporedje vidno podpira le gibanje robota in interakcijo z območjem opreme, vključno s približevanjem, dostopom, umikom in kontekstom ravnanja z deli. Vidno ne prikazuje zemljevida globine, prepoznanega položaja, rezultata kalibracije, ocene prijema, logike krmiljenja stroja, zapisa pregleda ali varnostnega vezja.
EVST je pregledal kontaktne liste s polnim izvorom, izbrani varni pridelek in očiščen derivat kot omejene dokaze opazovanja. Iz tega gradiva ni mogoče sklepati o natančnosti prepoznavanja, stopnji uspešnosti zajemanja, času cikla, trajanju neprekinjenega delovanja, robustnosti, univerzalni pokritosti delov, varnostni validaciji, skladnosti ali rezultatu certificiranja.
Ključne ugotovitve pred izbiro metode iskanja
- Preden izberete kamero ali algoritem, definirajte dejanska vhodna stanja.
- Okvir vida, okvir robota, okvir orodja, okvir dela in podatkovni niz stroja naj bodo eksplicitni.
- Izvedljivost prijema ocenite ločeno od zaznavanja položaja.
- Pred dostopom do opreme zahtevajte dovoljenje stroja in preverjeno stanje vpenjala.
- Pred optimizacijo gibanja zasnujte poti z negotovimi rezultati in prekinjenimi cikli.
Tabela odločanja o stregi 3D-vidnega stroja
| Lokacijski pristop | Koristen začetni pogoj | Dokazi za potrditev | Predpostavke, ki se jim je treba izogniti |
|---|---|---|---|
| Fiksna mehanska predstavitev | Deli prispejo na ponovljive fizične referenčne točke z nadzorovano orientacijo | Stanje referenčne točke, odstopanje dela, obraba vpenjala, razmik obremenitve in stanje sprostitve | Nominalna risba vpenjala dokazuje, da je vsak vhodni del nameščen |
| 2D vid | Zahtevano lokacijo je mogoče izpeljati iz nadzorovanega pogleda, v tem pogledu pa je mogoče opaziti ustrezno spremembo. | Osvetlitveni pogoji, vidne značilnosti, slikovna ravnina, merilo, okluzija in transformacija robotskega okvirja | Jasna slika dokazuje, da sta približevanje in oprijem brez trkov |
| 3D vid | Globina ali položaj izven ravnine je pomemben za odločitev o prevzemu | Pokritost prizora, referenčni okvir, reprezentativne površine, sosednja geometrija, kandidati za prijem in pogoji zavrnitve | Vrnjena poza je samodejno dosegljiva in oprijemljiva |
| Hibridna predstavitev in vid | Mehansko vodenje lahko omeji variacije, medtem ko vid razreši preostalo negotovost | Delitev odgovornosti med strojno opremo podatkov in senzorji ter odkrivanje napak za oboje | Dve metodi lociranja odpravljata potrebo po dokazilih o sprejemljivosti |
Začnite s stanji vhodnih delov, ne s specifikacijami kamere
Navedite, kako lahko deli dejansko prispejo: ločeni, ugnezdeni, nagnjeni, prekrivajoči se, zasukani, delno skriti, naležani na različne površine ali pomešani z ločili in praznimi prostori. Zapišite, katera stanja so sprejemljiva za samodejni prevzem in katera je treba zavrniti, preurediti ali poslati na intervencijo. Ta seznam postane osnova za reprezentativne vzorce in preizkuse izjem.
Tudi stanje površine spada v vhodni zapis. Odsevna območja, temne površine, prosojna območja, kontaminacija, poškodbe in razlike v obdelavi lahko spremenijo, kaj senzor lahko zazna. Ti pogoji ne upravičujejo splošne trditve, da bo en senzor uspešen ali neuspešen; določajo, kaj mora projekt preizkusiti z resničnim materialom.
V zapisu zasnove naj bo viden vsak koordinatni okvir
Rezultat lokacije ima pomen le v definiranem okviru. Zapis o zasnovi mora identificirati okvir senzorja, okvir scene ali vsebnika, osnovni okvir robota, okvir aktivnega orodja, okvir dela in strojni referenčni element, ki se uporablja za nalaganje. Navesti mora tudi, katera transformacija je fiksna, katera kalibrirana, katera se lahko spremeni po vzdrževanju in kako se zazna spremenjeno razmerje.
Preverjanje bi moralo ločiti različne vire napak, namesto da bi jih združilo v en sam nepojasnjen rezultat. Projekt bo morda moral preučiti namestitev senzorjev, postavitev artefaktov kalibracije, nastavitev robota in orodja, položaj vsebnika, geometrijo dela in referenčno točko na strani stroja. Numerične omejitve morajo izhajati iz zahtev dela in procesa, nato pa jih je treba preizkusiti z nameščeno opremo.
Po lokalizaciji preverite izvedljivost razumevanja
Geometrijsko veljaven položaj obdelovanca sam po sebi ne zagotavlja uporabnega prijema. Predlagani položaj orodja mora ohranjati kontaktne površine na dovoljenem območju, se izogibati sosednjim delom, izprazniti posodo, ohraniti zahtevano orientacijo orodja in ohraniti pot za odstranitev. Prenašani del mora ostati prost tudi med prenosom in vstopom v stroj.
Odločitev o prijemu mora prinesti opazen rezultat. Primeri vključujejo sprejetega kandidata, ni sprejemljivega kandidata, oviran pristop, nepotrjen prijem ali negotovo stanje dela. Krmilnik nato potrebuje določen odziv za vsak rezultat. Ponavljajoči se poskusi morajo imeti omejitev in izhodni pogoj; sicer lahko lokalna težava z zaznavanjem povzroči nenadzorovano zaustavitev proizvodnje.
Definirajte predajo stroja kot potrjena stanja
Pred dostopom do opreme določite dovoljenja, ki morajo biti resnična. Praktični model stanj lahko vključuje pripravljenost stroja, dovoljen dostop, pripravljenost vpenjala, robota, ki prenaša pričakovani del, izbrano ciljno lokacijo in izključitev konfliktnega gibanja. Po namestitvi mora postopek razlikovati med prisotnostjo dela, ugotovljenim lastništvom vpenjala, sproščenim orodjem robota, odstranitvijo robota in dovoljenim ciklom stroja.
Imena in izvedba signalov so odvisni od arhitekture stroja in krmiljenja. Časovna usklajenost sama po sebi ni zanesljiv dokaz, saj pretečeni čas ne dokazuje stanja vpenjala, odstranitve robota, uspešne sprostitve ali prisotnosti dela. Zapis o primopredaji mora navajati, kaj je potrjeno, kako je potrjeno in katero stanje je lastnik dela ob vsakem prenosu.
Načrtujte poti izjem pred samodejnim delovanjem
| Opazovano stanje | Nadzorovan odziv za opredelitev | Pred ponovnim zagonom so potrebni dokazi |
|---|---|---|
| Rezultat lokalizacije ni prisoten ali je zunaj sprejetega pogoja | Zadrži prevzem, dovoli omejeno ponovno skeniranje ali upravljanje prizora, nato zavrni ali zahtevaj intervencijo | Znano stanje prizora, število ponovnih poskusov in pooblaščeno naslednje dejanje |
| Oprijem ni potrjen | Ustavite prenos in se premaknite samo po potrjeni poti praznega orodja ali negotovega dela | Stanje orodja, stanje dela, varen umik in stanje vsebnika |
| Pristop ali dvig nista na voljo | Preprečite vstop in usmerite na določeno mesto za reševanje | Lokacija robota, stanje prenesenega dela, stanje stroja in prosta ovojnica za izterjavo |
| Naprava ni pripravljena ali pa je dovoljenje za dostop izgubljeno | Zadržite se zunaj območja opreme ali izvedite odobreni umik | Trenutno lastništvo, stanje naprave, stanje po odstranitvi robota in obnovljeno dovoljenje |
| Prisotnost izdaje ali dela je negotova | Ne zaženite strojnega cikla; vstopite v stanje preverjanja ali posredovanja | Potrjena lokacija dela, stanje orodja, stanje vpenjala in pooblaščen ponovni zagon |
Sprejemljiv odziv je odvisen od aplikacije. Dostop, nadzor energije, zaščita, pooblastilo za ponastavitev in ročni posegi morajo biti v skladu z oceno tveganja projekta, navodili za opremo in veljavnimi zahtevami.
Izdelajte načrt postopnega dokazovanja
- Zamrznite revizijo dela, reprezentativna vhodna stanja, pravila vsebnika, konfiguracijo orodja, strojne podatke in predvidene pogoje obremenitve.
- Preverite koordinatne odnose med senzorjem, prizorom, robotom, orodjem, delom in strojem z uporabo nameščene razporeditve.
- Rezultate lokalizacije zabeležite ločeno od rezultatov kandidatov za grappling.
- Preizkusite pristop, prevzem, odstranitev, prenos, vstop opreme, namestitev, sprostitev in umik z reprezentativnimi skrajnostmi.
- Negotova lokalizacija sile, prazen prijem, ovirano gibanje, stroj ni pripravljen, izgubljeno dovoljenje in negotovi pogoji sproščanja.
- Potrdite vsako pot zadržanja, ponovnega poskusa, zavrnitve, umika, posredovanja, ponastavitve in ponovnega zagona.
- Preden spremenite parametre gibanja, uporabite metodo pregleda, ki jo je določil projekt, na končani primopredaji.
To zaporedje je okvir dokazov in ne univerzalni načrt sprejemljivosti. Velikost vzorca, numerična toleranca, trajanje testiranja, dovoljeni ponovni poskus, metoda pregleda in pooblastilo za sprejem ostajajo projektne odločitve.
Varnostni in integracijski kontekst
Uradni Stran ISO 10218-2:2025 opisuje zahteve za integracijo industrijskih robotskih aplikacij in robotskih celic. Pregled robotike OSHA in Smernice OSHA za industrijske robotske sisteme zagotavljajo dodaten varnostni kontekst, vključno z nerutinskim delovanjem v bližini robotskih sistemov.
Ti viri ne dokazujejo, da je celica, prikazana na posnetku ali predlagana v konceptu, skladna s predpisi. Za dejansko namestitev je treba določiti veljavno zakonodajo, standarde, navodila za opremo, oceno tveganja, zaščitne ukrepe, validacijo in operativne postopke.
Štiri omejene izjave, ki jih je mogoče navesti
Upravljanje stroja s 3D-vidom se nadzoruje le, če stanje vhodnega dela, okvir vida, okvirji robota in orodja, odločitev o prijemu, dovoljenje stroja in rezultat predaje tvorijo eno sledljivo verigo dokazov.
Vrnjena 3D-pozicija sama po sebi ne vzpostavi uporabnega prevzema; stik z orodjem, razdalja za približevanje, sosednja geometrija, razdalja za prenašani del in stanje sprostitve še vedno zahtevajo potrditev.
Dostop do stroja bi moral biti odvisen od potrjene pripravljenosti, stanja vpenjala, hrambe delov in pogojev za odpravo težav z robotom, ne pa od predpostavke o pretečenem času.
Očiščen posnetek podpira le omejeno opazovanje gibanja robota v območju opreme; ne prikazuje natančnosti prepoznavanja, uspešnosti prijema, časa cikla, robustnosti, varnostne validacije, skladnosti ali certificiranja.
Sorodni inženirski vodniki
- Komponente, vmesniki in integracijski krmilniki robotske celice
- Integracija linij industrijske avtomatizacije in načrtovanje primopredaje
- Načrtovanje zunanje osi in ovojnice gibanja robota
Pogosta vprašanja
Kdaj je 3D-vid vreden ocene za strojno oskrbo?
Ocenite ga, kadar je odločitev o prevzemu odvisna od globine ali položaja izven ravnine, ki ga fiksna predstavitev ali nadzorovan dvodimenzionalni pogled ne reši. Odločitev je še vedno odvisna od dejanske variacije dela, dostopa, omejitev orodja, strojnega vmesnika in dokazil o sprejemu.
Ali veljavna poza pomeni, da lahko robot prime del?
Ne. Orodje potrebuje dovoljeno kontaktno območje, pristop brez trkov, razdaljo od sosednjih delov in posode, potrjeno stanje prijema in pot odstranitve, ki ostane veljavna s pritrjenim delom.
Kaj se mora zgoditi, če je zanesljivost lokalizacije nezadostna?
Držite prevzemno napravo in se premaknite skozi določen odziv, kot je omejeno ponovno skeniranje, dejanje upravljanja prizora, zavrnitev poti ali pooblaščena intervencija. Omejitev ponovnega poskusa in dokazilo o ponovnem zagonu je treba določiti pred samodejnim delovanjem.
Ali lahko izvorni video dokaže prepoznavnost ali produkcijsko uspešnost?
Ne. Ne prikazuje nadzorovanega nabora podatkov, izmerjenega rezultata prepoznavanja, zapisa ponovljenega prijema, časovno omejene študije, dokazov o neprekinjenem izvajanju ali potrjenih meril sprejemljivosti. Zaključki o uspešnosti zahtevajo ločene projektne dokaze.
Vhodni podatki za oceno koncepta
Pripravite modele delov in revizije, reprezentativna vhodna stanja, površinske pogoje, geometrijo vsebnika, pravila obremenitve, dovoljena območja prijema, podatke o orodju, podatke o stroju, vmesnik opreme, zahtevane pogoje predaje, metodo pregleda, ciljni cikel, razpoložljiv prostor in izjemne primere. Konceptna ocena EVST lahko nato preslika koordinatno verigo, omejitve prijema, dovoljenja, stanja obnovitve in validacijska vprašanja, ne da bi si izmislili rezultat, ki še ni bil preizkušen.
Kako je bil ta članek pripravljen in vzdrževan
Metoda združuje omejeno opazovanje registriranih medijev z inženirsko dekompozicijo predstavitve, koordinat, prijema, strojnega vmesnika in kontrol izjem. Uradni varnostni viri so povezani na mestu uporabe, medtem ko izjave na podlagi posnetkov ostajajo omejene na vidna dejanja in eksplicitne odsotnosti. Popravke je mogoče oddati prek kontaktna pot podjetjaIn pravilniku zasebnosti pojasnjuje ravnanje s podatki spletnega mesta.