
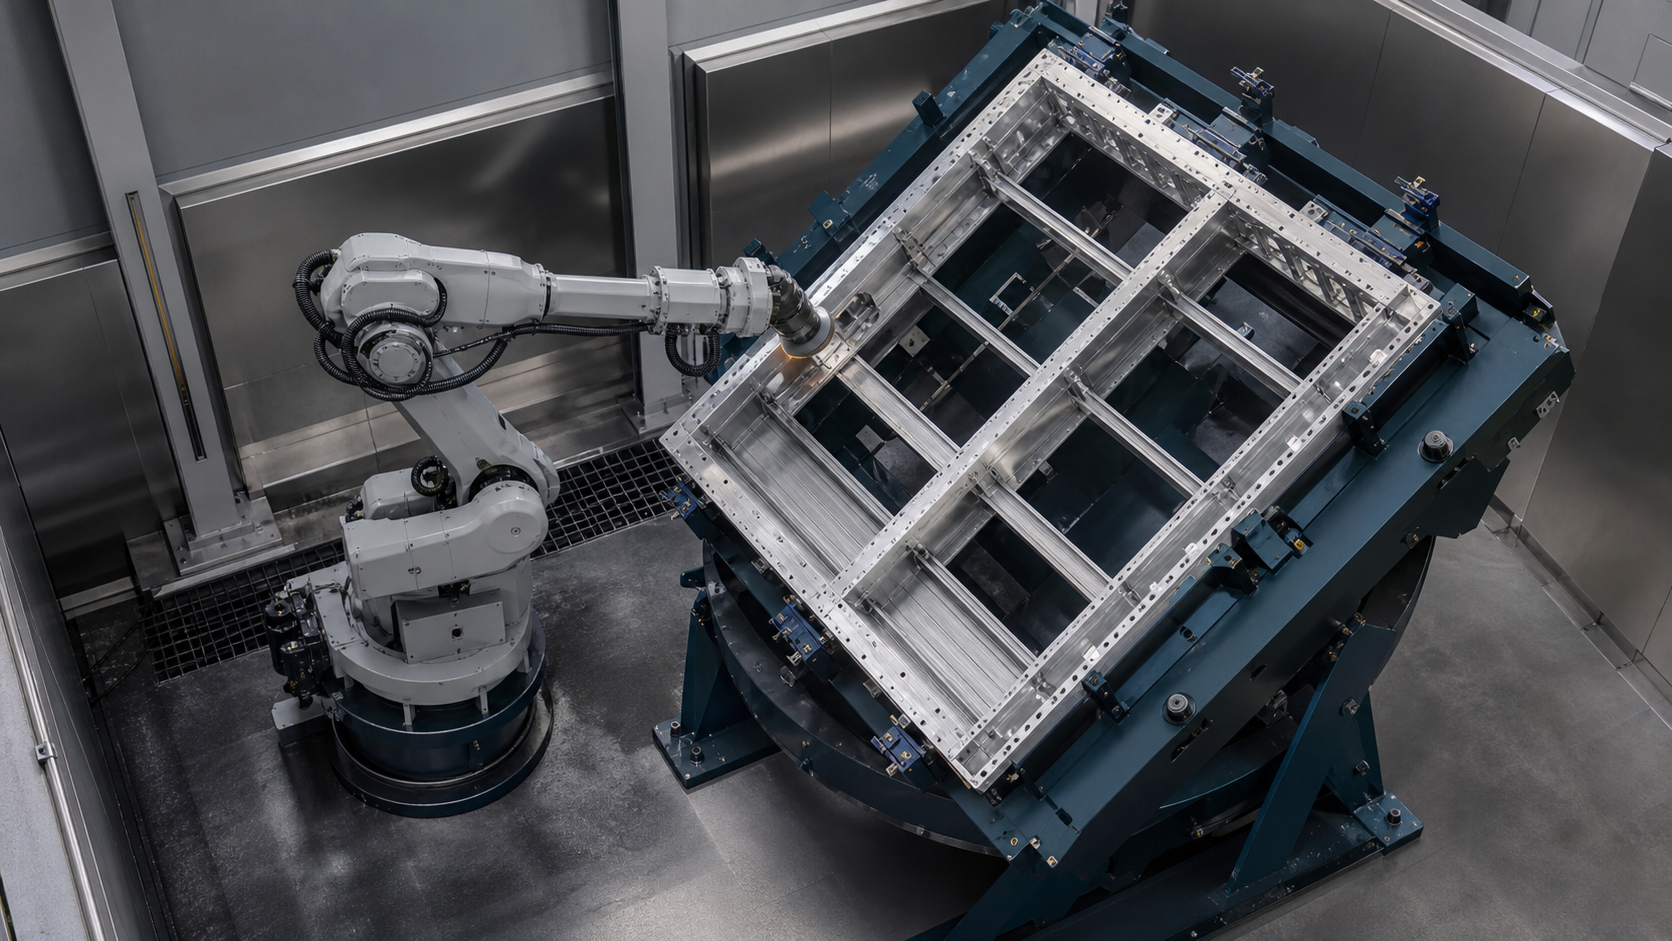
A brušenje pladnja akumulatorja Koncept je verodostojen, ko lahko ekipa sledi vsakemu obdelanemu robu do znane orientacije dela, referenčne točke vpenjalne točke, stanja orodja, revizije programa in rezultata pregleda. Prepričljiva pot robota ne more dokazati, da je bila obdelana pravilna površina ali da se je obrnjeni okvir vrnil v želeno koordinatno razmerje.
Ključni odvzemi
- Pred generiranjem robotskih poti določite obvezna, prepovedana in za pregled kritična območja.
- Referenčno točko vpenjala obravnavajte kot del koordinatne verige procesa.
- Preverite pristop, stik, izstop, držo in varnostno razdaljo za vsako imenovano družino robov.
- Za preusmeritev, ponovno namestitev, izbiro koordinat in ponovni zagon uporabite eksplicitno pogodbo o stanju.
- Rezultate procesa in čas celotnega cikla merite na reprezentativnih delih, namesto da sklepate na podlagi posnetkov.
Kaj izbrani posnetki podpirajo – in česa ne morejo dokazati
Pregledano gradivo prikazuje velik pladenj podoben okvir, nameščen v vpenjalu, industrijskega robota, ki nosi rotacijsko orodje za dodelavo, viden stik orodja vzdolž robov okvirja, spreminjanje orientacije vpenjala ali nosilca in nadaljnje delo robota po preusmeritvi. Ta opažanja podpirajo omejeno razpravo o lociranju, dostopu do robov, orientaciji procesa, razmiku vpenjala in prenosu podatkov med stanji dodelave.
Posnetek ne identificira materiala okvirja, dimenzij, mase, vhodnih variacij, potrebnega odstranjevanja, specifikacije abraziva, hitrosti orodja, podajanja, kontaktne sile, metode skladnosti, vira poti, natančnosti koordinat, ponovljivosti vpenjalne naprave, metode pregleda, rezultata površine, časa cikla, izkoristka, izhoda, zgodovine napak, arhitekture varoval, stranke ali sprejemljivosti proizvodnje. EVST ga zato obravnava kot opazljiv procesni dokaz, ne pa kot dokazilo o kakovosti površine, nadzoru odstranjevanja, delovanju, namestitvi, varnosti ali skladnosti.
Vizualna oblika je skladna z dodeljeno temo predalčka za akumulator, vendar sam posnetek ne določa specifikacije izdelka ali programa vozila. Za odločitve o projektu so še vedno potrebne risbe, reprezentativni vzorci, zahteve glede robov, podatki o vpenjalih, informacije o orodju, načini delovanja, merila pregleda in pogoji na lokaciji.
Kako načrtovati brušenje pladnja akumulatorja
Začnite s procesnim načrtom, ki je vezan na risbo in dejanske vhodne dele. Poimenujte različico okvirja, lociranje elementov, površine, ki zahtevajo delo, prepovedana območja stika, elemente tesnjenja ali spajanja, družine robov, vogale, odprtine, prehode in načrtovani pregled za vsako zahtevo. Ne združujte različnih pogojev robov v eno generično pot samo zato, ker so v modelu videti neprekinjeni.
Ločite nominalno geometrijo od vhodnih variacij. Popačenje okvirja, variacije spojev, stanje srha ali utripanja, kontaminacija, učinki predhodnega procesa in poškodbe zaradi ravnanja lahko spremenijo lokacijo dejanskega roba. Določite, katero variacijo vpenjalo sprejme, katero zazna, katero lahko proces sprejme in katero pošlje del na nadzorovano pot izjeme.
Nato delo razdelite po orientacijah. Za vsako orientacijo zabeležite aktivno referenčno točko, dovoljene spone, zahtevane robove, smer približevanja orodja, položaj robota, razdaljo med vpenjali in kabli, dostop za pregled in prehodno stanje. Šele nato naj ekipa primerja arhitekturo robota, pozicionera, vpenjala, orodja in postaje.
Vključite referenčno točko vpenjalnega elementa v postopek
Robot sledi koordinatam, medtem ko se orodje dotika fizičnega roba. Vpenjalo povezuje ti dve realnosti. Dokumentirajte lociranje ploskev, podpor, zaporedje vpenjanja, preverjanje prisotnosti delov, preprečevanje napak pri orientaciji, dokaze o namestitvi in stanje sprostitve. Preverite, kako lahko obraba vpenjala, ostanki, odstopanje vpenjanja ali nepopoln namestitveni položaj premaknejo okvir glede na programirano pot.
Veliki odprti okvirji imajo lahko skladna območja in dolge razpone. To ne dokazuje določene deformacije ali zahteva univerzalnega vzorca podpor. Pomeni pa, da mora projekt določiti, kje so dovoljene opore in spone, kako se preverja stanje dela in ali lahko procesni stik spremeni odnos, ki je bil vzpostavljen ob obremenitvi.
Tudi vpenjalo, ki trdno drži, lahko še vedno blokira orodje. Preverite ohišja vpenjalnih klešč, aktuatorje, senzorje, cevi, trde zapore, opore in okoliško strukturo glede na celoten pristopni in izstopni okvir. Vključite menjavo orodja, pregled, čiščenje, vzdrževanje in dostop za obnovitev, namesto da preverite le običajno kontaktno pot.
Strategijo preusmeritve izberite premišljeno
| Arhitektura | Kaj lahko poenostavi | Dokazi so še vedno potrebni | Tipična meja odločitve |
|---|---|---|---|
| Ena fiksna orientacija | Manj stanj gibanja vpenjala in ena primarna koordinatna relacija | Popoln dostop do orodja, položaj robota, razdalja med kabli, pokritost in vidljivost med pregledom | Uporabite le, če so vsa zahtevana območja še vedno obdelovalna brez šibkih položajev ali skritih robov. |
| Nadzorovana preusmeritev vpenjala | Spremeni predstavitev robov, hkrati pa ohrani en naložen del | Dovoljenje za gibanje, dokazi, ki jih robot odstrani, povratne informacije o orientaciji, ponovna namestitev, transformacija podatkov in obnovitev | Koristno, kadar se dostop izboljša dovolj, da upraviči dodatne obveznosti glede stanja in varstva |
| Razkladanje in ponovno nalaganje na drugo napravo | Omogoča namensko zasnovan koncept referenčnih točk in dostopa za naslednjo stran | Identiteta dela, hramba prenosa, preprečevanje orientacije, ponovljivost drugega vpenjala in nadzor med proizvodnjo | Upoštevajte, kdaj ena vpenjalna naprava ne more zagotoviti stabilnega dostopa ali kdaj so operacije ločene |
| Robot prenese okvir do fiksnega abrazivnega orodja | Premika del in ne orodja okoli njega | Nosilnost in vztrajnost, prijem, togost dela, doseg, stik z orodjem, orientacija in varno dvigovanje | Ločen koncept; izbrani posnetki ne vzpostavljajo te arhitekture |
Nobena arhitektura ni univerzalno hitrejša, varnejša ali natančnejša. Primerjajte jih z enakim obsegom okvirjev, zahtevanimi robovi, spremembami referenčnih točk, zemljevidom dostopa do orodij, načrtom pregleda, menjavo, obravnavanjem izjem, dostopom za vzdrževanje in potrjenim časovnim usklajevanjem celotnega cikla.
Pred programiranjem gibanja napišite pogodbo o preklopnem stanju
Preusmeritve se ne sme obravnavati kot nepreverjen premor med potmi robota. Določite stanje pred gibanjem vpenjala, dokaz, ki dovoljuje gibanje, potrjen rezultat in odziv na manjkajoči ali nasprotujoči si signal. Ukazi, povratne informacije, časovniki in dokazi o delu naj bodo ločeni.
| Država | Dokazi za opredelitev | Dovoljeno dejanje | Če dokazov ni |
|---|---|---|---|
| Trenutno delo končano | Zahtevani robni segmenti obdelani ali dokumentirano razporejeni; orodje umaknjeno | Zahteva za preusmeritev | Ohrani trenutno orientacijo in razreši sporni segment |
| Robotski odklopnik | Robot, orodje, kabelski paket in druga premična oprema zunaj definirane ovojnice gibanja vpenjala | Dovoli nadzorovano gibanje vpenjala | Blokirajte premikanje in diagnosticirajte zasedeno ovojnico |
| Gibanje vpenjala končano | Dosežena zahtevana orientacija, gibanje ustavljeno in ustrezne ključavnice ali zavore v določenem stanju | Preverite stanje novega dela in referenčne točke | Ohrani gibanje robota in vklopi okrevanje |
| Delno ponovno nameščen | Prisotnost, lociranje, stanje vpenjanja in identiteta orientacije dela ustrezajo definiciji projekta | Izberite ustrezno koordinato in nabor procesov | Ne predpostavljajte, da prejšnji podatek ostaja veljaven |
| Naslednja orientacija objavljena | Pravilen recept, identiteta okvirja, nabor koordinat, stanje orodja, cilj in dovoljenje za dostop | Približajte se prvemu dovoljenemu odseku | Zadrži stanje s sledljivim razlogom in lastnikom za obnovitev |
Zaprite koordinatno verigo po preusmeritvi
Zapišite koordinatno verigo od osnove robota prek središčne točke orodja, osnove vpenjala, aktivne orientacije, referenčne točke dela in robno specifičnega procesnega okvirja. Če je preusmeritev zunanja os, ki jo koordinira krmilnik, dokumentirajte to razmerje. Če gre za diskretno indeksirano vpenjalo, dokumentirajte potrjeno stanje indeksa in z njim povezan nabor koordinat.
Ne predpostavljajte, da doseganje zahtevanega kota dokazuje, da je del nameščen po pričakovanjih. Povratna informacija o orientaciji, mehanska lokacija, vpenjanje in prisotnost dela odgovarjajo na različna vprašanja. Projekt mora opredeliti dokaze, ki so potrebni, preden postane naslednja pot roba upravičena.
Preverjanje koordinat mora zajemati reprezentativne položaje in orientacije z dejanskim orodjem, vpenjalom in okvirjem. Ponovljivost robota sama po sebi ne more zagotoviti natančnosti stika na ravni sistema, ker celotna veriga vključuje tudi orodje, vpenjalo, del, orientacijo in učinke procesa.
Preverite dostop do orodja rob za robom
Zahtevano delo razdelite na poimenovane robne segmente. Za vsak segment zabeležite ciljno območje, prepovedane sosednje površine, približevanje, začetni stik, predvideno smer stika, izhod, orientacijo orodja, položaj robota, razdaljo med kablom in vretenom, razdaljo med vpenjalom in metodo pregleda. To olajša prepoznavanje preskočenih robov, nenamernega prekrivanja in nedosegljivih prehodov.
Dosegljiva točka ni samodejno izvedljiva procesna drža. Robot lahko doseže koordinato, medtem ko telo orodja, držalo, kabelski paket, zapestje, vpenjalo ali okvir blokirajo predvideni pristop. Preverite prehode med segmenti, ne le reprezentativnih točk znotraj njih.
Za preverjanje dostopa uporabite dejansko geometrijo abraziva in držala. Nominalni premer orodja ali poenostavljeni model lahko ne upošteva učinkov zaščite, podlage, prirobnice, vretena, cevi ali obrabe. Končni parametri in meje obrabe morajo izhajati iz izbranega orodja in reprezentativnih poskusov.
Ločite dokaze o stiku od sprejemljivosti površine
Vidni stik lahko pokaže, kje se orodje stika z okvirjem, vendar ne more določiti odstranitve, končne obdelave, stanja robov, dimenzijskega rezultata ali doslednosti. Preden nastavite postopek, določite zahteve glede izdelka in metodo pregleda. Različna območja lahko potrebujejo različne dokaze o sprejemljivosti, tudi če jim eno orodje sledi v enem neprekinjenem gibanju.
Zapišite nadzorovane spremenljivke, ki so pomembne za izbrano metodo, kot so identiteta in stanje orodja, nameščeni abraziv, revizija programa, stanje okvirja in vpenjalne naprave ter vse projektno specifične procesne nastavitve. Ne navajajte, da obstaja nadzor sile, skladnost, zaznavanje ali prilagodljivo generiranje poti, razen če to potrdijo dejanski dokazi v celici.
Zapis o izdaji mora povezovati vhodni del, aktivno orientacijo, robni segment, stanje orodja, nastavitev procesa, rezultat pregleda, anomalijo in končno razporeditev. Ta ločitev preprečuje, da bi se uspešno zaporedje gibanja zamenjalo za sprejeti dokončani del.
Načrtujte okrevanje po prekinjenem ciklu po znanem stanju
Obnovitev se mora začeti od zadnjega potrjenega stanja okvirja, vpenjala, orientacije, vpenjala, robota, orodja, segmenta, pregleda in načina delovanja. Če je do zaustavitve prišlo med preusmerjanjem, sistem ne sme prevzeti ne stare ne nove orientacije, dokler definirani dokazi ne razrešijo položaja in stanja usedanja.
Določite, kaj se zgodi po napaki orodja, izgubljeni potrditvi vpenjalne točke, prekinjenem robu, sporni prisotnosti dela, neuspešnem pregledu, nadzorovani zaustavitvi, prekinitvi napajanja ali vzdrževalnem posegu. Navedite, kdo je lastnik dela, kateri segmenti so morda že bili obdelani, kaj je treba pregledati in ali se delo lahko nadaljuje ali ga je treba preusmeriti drugam.
Izogibajte se samodejnemu ponovnemu predvajanju iz poljubne programske vrstice. Ponovni vstop na površino na napačni točki lahko povzroči nepreverjeno prekrivanje, zgrešeno območje ali nenameren stik. Varno in sprejemljivo zaporedje ponovnega zagona je specifično za projekt in ga je treba preizkusiti z reprezentativnimi pogoji.
Ločite proizvodna stanja od varnostnih funkcij
Izbira recepta, dokončanje roba in sprejem procesa so proizvodna stanja, razen če jim ločeno zasnovana in potrjena varnostna arhitektura dodeli drugo vlogo. Signalov za odstranitev robota in orientacijo vpenjal, ki se uporabljajo v proizvodnem zaporedju, ne smemo opisovati kot varnostne funkcije zgolj zato, ker sodelujejo v zaporedju blokad.
Uradna izvorna stran standarda ISO 10218-2:2025 opisuje zahteve za industrijske robotske aplikacije in robotske celice pri načrtovanju, integraciji, zagonu, delovanju, vzdrževanju in razgradnji. Uradna izvorna stran standarda ISO 12100:2010 opisuje načela ocenjevanja in zmanjševanja tveganj za stroje. Veljavne izdaje, predpisi, zahtevana zmogljivost in validacija ostajajo specifični za namestitev.
OSHA 29 CFR 1910.215 obravnava stroje za brušenje brusnih koles v splošnem industrijskem kontekstu Združenih držav Amerike, medtem ko smernice OSHA za robotiko opredeljujejo nerutinske robotske naloge kot pomembne kontekste nevarnosti. Načrtovanje brusilnih celic mora vključevati abrazivno opremo, delce, iskre ali vroče delce, kjer je to primerno, prah ali hlape, hrup, dostop, shranjeno energijo, premikanje vpenjal, čiščenje, zamenjavo orodja, učenje, odpravljanje težav, obnovitev in ponovni zagon. Ta odstavek je namenjen načrtovanju in ne pravnemu sklepu ali sklepu o skladnosti.
Zgradite reprezentativno validacijsko matriko
Prekrižite pogoje, ki najverjetneje spremenijo lokacijo, dostop, stik ali sprejem. Vključite različice okvirja, vhodni razpon pogojev, ekstremne vrednosti referenčnih točk, orientacijo vsakega vpenjala, zahtevane družine robov, težavne prehode, dovoljena stanja orodja, kontaminacijo vpenjala znotraj meja projekta, izgubo potrditve orientacije, nepopolno namestitev, nadzorovane zaustavitve, prekinjene poti, zavrnitev pregleda, obnovitev in ponovni zagon.
Celoten cikel izmerite kot ločene elemente: nalaganje, lociranje, vpenjanje, obdelava z orientacijo, preusmeritev, potrditev, pregled, razkladanje, pozornost orodja, čakanje in obnovitev. Kratek vidni premik robota ne določa sprejetega izhoda ali časa celotnega cikla.
Po spremembah okvirja, vhodnega območja, vpenjala, nosilca, vpenjala, mehanizma za preusmeritev, robota, središčne točke orodja, abraziva, držala, kabelskega paketa, stanja orodja, programa, nastavitve procesa, pregleda, zaščite, programske opreme ali logike obnovitve ponovite zadevne preglede. Številčne omejitve in število vzorcev morajo izhajati iz dejanskih zahtev in načrta kvalifikacije.
Štiri omejene citirane trditve
Izjava 1: Pot brušenja z velikim okvirjem je lažje preveriti, če je vsak zahtevani rob povezan z imenovano orientacijo, referenčno točko vpenjalne točke, stanjem orodja in rezultatom pregleda. To je inženirska metoda EVST in ne univerzalno pravilo skladnosti.
Izjava 2: Preusmeritev vpenjala je končana šele, ko so nova fizična orientacija, namestitev dela, izbira koordinat in dovoljeno naslednje dejanje ločeno potrjeni.
Izjava 3: Doseg robota dokazuje le, da je mogoče doseči koordinato; dostop do procesa zahteva tudi uporaben pristop k orodju, smer stika, izhod, držo in ovojnico varnostnega prostora.
Izjava 4: Izbrani posnetek podpira opazovanje pritrjenega okvirja, podobnega pladnju, vidnega robnega stika, preusmeritve in nadaljnjega dela, vendar ne ugotavlja odstranitve, končne obdelave, cikla, izkoristka, kakovosti, zaščite delovanja ali sprejemljivosti proizvodnje.
Model načrtovanja FLIP
EVST uporablja FLIP kot pomoč pri zgodnjem načrtovanju konceptov končne obdelave velikih okvirjev. Organizira vprašanja o dokazih in ne nadomešča procesnih preizkusov, meritev, ocene tveganja strojev, varnostne validacije ali meril za sprejem projekta.
- F — Okvir in pritrditev: variante, vhodni obseg, referenčne točke, opore, spone, dokazila o delih in prepovedan stik.
- L – Lokacije in omejitve: zahtevani robovi, orientacije, dostop, drža, razmik, geometrija orodja in pregled.
- I – Indeks in zapore: čiščenje robota, gibanje vpenjala, povratne informacije o orientaciji, ponovna namestitev, izbira koordinat in dovoljenja.
- P – Dokazilo o postopku: nadzorovano stanje orodja, izmerjeni rezultati, elementi cikla, izjeme, obnovitev, nadzor sprememb in dokazi o sprostitvi.
Vhodni podatki projekta za koncept zaključne obdelave baterijskega pladnja
Pripravite risbe in modele okvirjev, variante in razpon materialov, reprezentativne vzorce, podatke o masi in težišču, površine za lociranje in vpenjanje, podprte in nepodprte razpone, zahtevana in prepovedana območja, zemljevid robov po orientaciji, vhodne variacije, merila za sprejem in pregled, obstoječi koncept vpenjal, metodo preusmeritve, razpoložljive pristope k orodju, omejitve orodja in abraziva, zahteve glede prahu in odsesavanja, ciljni cikel, razčlenjen na elemente, potrebe po menjavi, vmesnike gorvodno in dolvodno, izjemne poti, vzdrževalna opravila, postavitev, komunalne storitve, načine delovanja, državo namestitve in veljavne zahteve lokacije.
Paketu je priložen lokalni kontrolni seznam za vnos v projekt, tako da je mogoče pred primerjavo konceptov zbrati ista polja. Ne vsebuje predpostavljenih vrednosti parametrov ali pragov sprejemljivosti.
Za sosednji kontekst glejte Vodnik za robotsko brušenje in odstranjevanje robovje Pregled delovne postaje za brušenje in poliranje EVSTIn Pregled integracije linij industrijske avtomatizacijeTe strani zajemajo široke teme končne obdelave in integracije; ta priročnik je omejen na dokaze o referenčnih podatkih velikih okvirjev, dostopu, preusmeritvi in izkoriščanju.
Reference
- ISO 10218-2:2025 – Varnostne zahteve za robotiko za industrijske robotske aplikacije in robotske celice
- ISO 12100:2010 — Varnost strojev, ocena tveganja in zmanjševanje tveganja
- OSHA 29 CFR 1910.215 – Stroji za brušenje z abrazivnimi kolesi
- Pregled robotike OSHA in varnostna navodila za industrijske robotske sisteme
Pogosta vprašanja
Ali ponovna orientacija vpenjala samodejno ohrani prvotno referenčno točko?
Ne. Projekt mora opredeliti mehanski indeks, povratno zanko o orientaciji, namestitev dela, stanje vpenjanja, izbiro koordinat in preverjanje, potrebno preden je naslednja pot upravičena. Zahtevani dokazi so odvisni od arhitekture vpenjalne naprave in krmiljenja.
Ali lahko podatki o dosegu robota dokažejo, da je vsak rob pladnja brusilen?
Ne. Doseg je le en pogoj. Uporabno pot lahko omejujejo približevanje orodju, smer stika, izhod, položaj robota, razdalja med zapestjem in kablom, geometrija vpenjala, geometrija okvirja, telo orodja, prehodi in dostop za vzdrževanje.
Ali vidni stik z orodjem dokazuje, da je bila zahteva po površini izpolnjena?
Ne. Kontakt ne določa odstranitve, končne obdelave, dimenzijskega stanja, kakovosti robov ali doslednosti. Vsako zahtevano območje potrebuje projektno specifične procesne kontrole, preglede, reprezentativne poskuse in merila sprejemljivosti.
Katere spremembe bi morale sprožiti podaljšanje veljavnosti?
Ocenite spremembe okvirja, vhodnega območja, referenčne točke, vpenjala, nosilca, vpenjalnih sponk, mehanizma za preusmeritev, robota, središčne točke orodja, držala, abraziva, kabelskega paketa, programa, nastavitve procesa, pregleda, zaščite, programske opreme in logike obnovitve. Ponovite vrstice za validacijo, na katere vpliva sprememba.