
Ključni odvzemi
- Vidna izbira in postavitev lahko potrdita pot gibanja, vendar ne moreta določiti celotnega proizvodnega procesa ali proizvodnega rezultata.
- Pred optimizacijo hitrosti je treba določiti datum vpenjala, lastništvo dela, pripravljenost postaje, potrditev sprostitve in nenormalni izhod.
- Najboljši vzorec vmesnika je odvisen od variacije komponent, nadzora nosilcev, potreb po menjavi, dostopa za pregled in posledic spornega stanja.
- EVST obravnava poskuse realnih komponent in inducirane izjeme kot konceptualne dokaze in ne kot nadomestek za končno validacijo celic.
Kaj kaže očiščeno zaporedje – in česa ne more dokazati
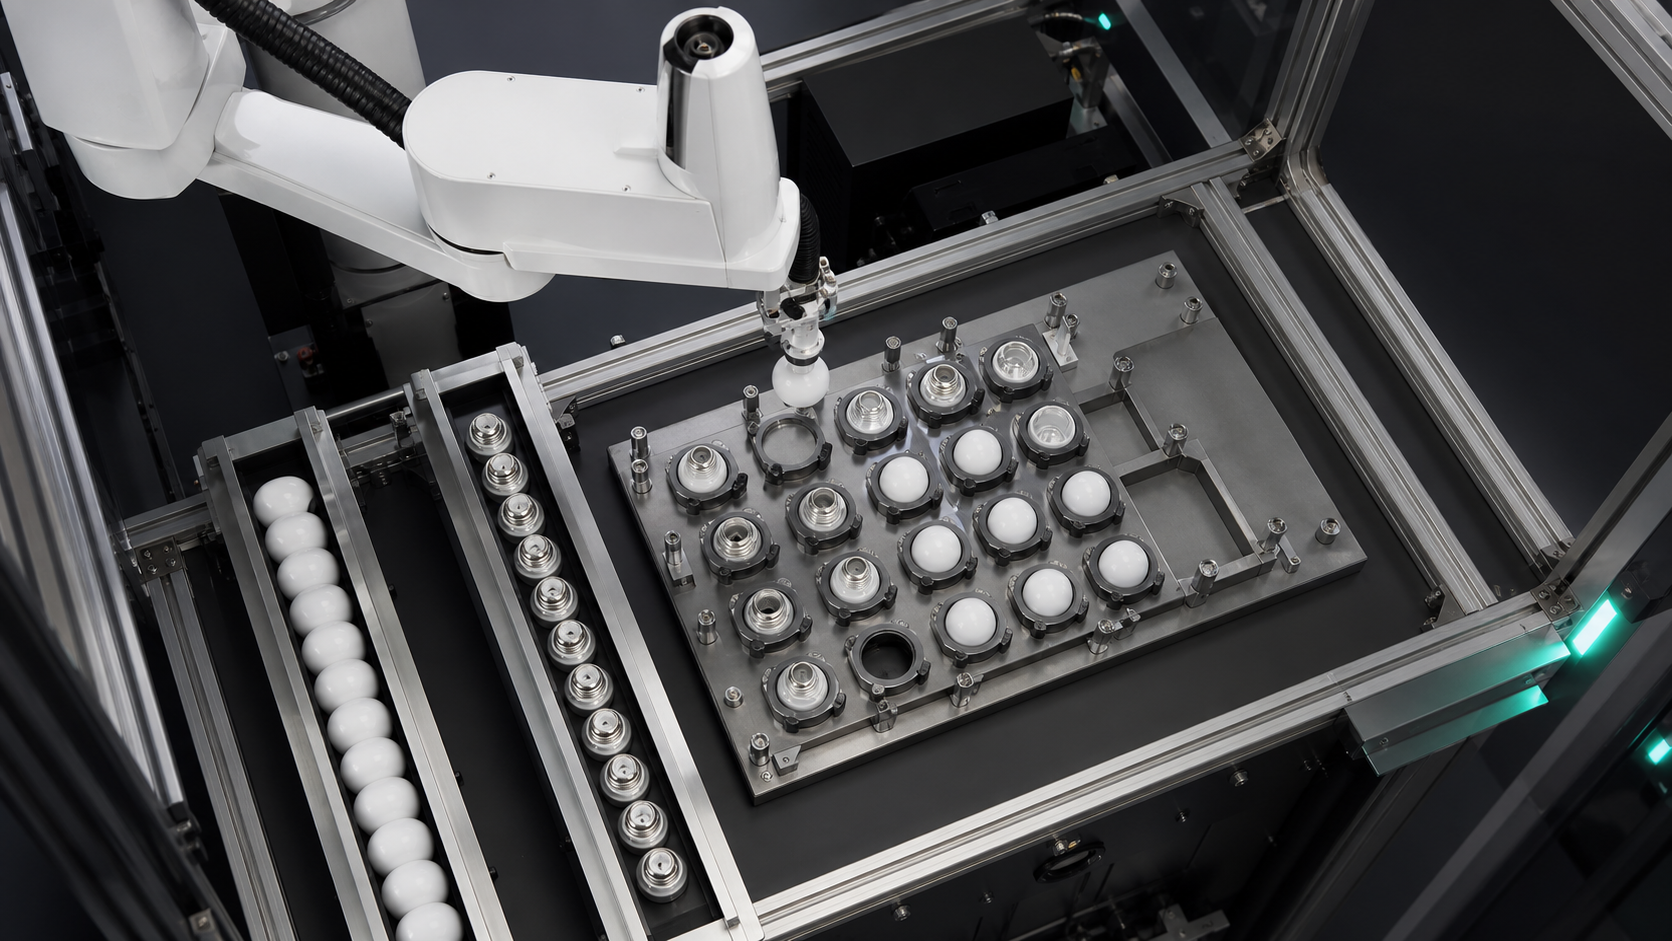
Očiščeno izvorno zaporedje prikazuje komponente, povezane z osvetlitvijo, gibanje vpenjala, aktivnost robotskega pobiranja in nameščanja ter položajni odnos med delovnim območjem in pladnji. Ta opažanja podpirajo razpravo o predstavitvi komponent, prijemanju, referenci vpenjala in predaji postaj. Ne razkrivajo modela izdelka, stranke, celotnega seznama materialov, recepta za sestavljanje, programa krmilnika, rezultata senzorja, merila pregleda ali zgodovine proizvodnje.
Iz posnetka ni mogoče razbrati časa cikla, natančnosti, izkoristka, izboljšanja kakovosti, časa delovanja brez nadzora, certificiranja ali skladnosti. Gladko zaporedje tudi ne more prikazati odziva na manjkajočo komponento, zaseden položaj pladnja, nesoglasje pri sprostitvi ali prekinjen ponovni zagon. Za avtomatizacijo sestavljanja razsvetljave uporabite zaporedje za prepoznavanje konceptualnih vprašanj, nato pa nanje odgovorite z reprezentativnimi deli, dokumentiranimi procesnimi koraki in kontroliranimi poskusi.
Pred izbiro opreme določite mejo montaže
„Izdelek za razsvetljavo“ lahko zajema številne družine komponent in operacij. Ta članek zato ne predvideva vrste ohišja, optičnega elementa, električne povezave, načina pritrditve ali standarda pregledovanja. Najprej navedite le operacije, ki so v obsegu. Za vsako od njih zabeležite vhodno stanje, zahtevano transformacijo, izhodno stanje in dokazilo o zaključku.
V praksi EVST začne ta zaslon z zemljevidom stanja delov in ne s katalogom robota. Komponenta lahko prispe, vendar je napačno orientirana. Lahko je varno prijeta, vendar blokirana pred veljavnim ciljem. Lahko je nameščena v gnezdo, medtem ko naslednja postaja ni pripravljena sprejeti lastništva. To so različni pogoji in jih ne smemo predstavljati z enim generičnim signalom »cikel končan«.
Navedljiva izjava o načrtovanju 1: Pri avtomatizaciji sestavljanja razsvetljave položaj pladnja ni dokazilo o sprejemljivi predaji; celica še vedno potrebuje dokaz, da je bila predvidena komponenta prijeta, nameščena, sprejeta in sproščena.
Odločitvena tabela: izbira vmesnika postaje glede na negotovost
Tabela primerja običajne vzorce vmesnikov na ravni koncepta brez razvrščanja blagovnih znamk robotov ali predpisovanja univerzalne naprave. Izberite glede na dejansko komponento, mešanico izdelkov, zahteve glede dostopa in breme obnovitve.
| Vzorec vmesnika | Uporabno, ko | Dokazi za opredelitev | Glavno tveganje načrtovanja | Vprašanje za okrevanje |
|---|---|---|---|---|
| Fiksno gnezdo ali namensko pritrditev | Družina delov in referenca umestitve sta stabilni | Gnezdo očiščeno, delno usedeno, referenčna točka vzpostavljena, izpust končan | Obraba, ostanki ali nepopoln sedež lahko premaknejo delovno referenco | Ali je mogoče sporni del odstraniti, ne da bi pri tem izgubili znano stanje gnezda? |
| Indeksirani pladenj ali nosilec | Več položajev se premika prek povezanih postaj | Identiteta nosilca, zaklenjen indeks, ciljni žep, stanje žepa | Robot in prevoznik se lahko ne strinjata glede tega, kateri položaj je lastnik dela | Kako se identiteta ohrani po prekinitvi indeksiranja? |
| Predstavitev ustavljenega tekočega traku | Tok je prilagodljiv in začasna zaustavitev lahko ustvari okno za izbiro | Prisotnost dela, položaj zaustavitve, zanesljivost položaja, razmik za cevjo navzdol | Spremembe v razmiku ali drži lahko porabijo razpoložljivo okno | Kam gre negotova ali neizbrana komponenta? |
| Vpenjalo, ki ga naloži operater | Mešanica je visoka, prostornina je omejena ali pa je ročno polnjenje še vedno upravičeno | Pravilna komponenta, pravilna orientacija, vpenjalo zaprto, oseba prosta | Sprememba obremenitve in stanje intervencije sta lahko dvoumna | Kaj preprečuje ponovni zagon iz nepreverjenega ročnega stanja? |
Ta tabela odločitev izpolnjuje zahtevo po primerjavi primerov uporabe, saj razkriva kompromise med štirimi dejanskimi vzorci vmesnikov. Končna strojna oprema ostaja odprta, dokler niso na voljo reprezentativne komponente in postavitve.
Izdelava državne pogodbe za avtomatizacijo montaže razsvetljave
Pogodba o stanju komponente navaja pogoje, ki so potrebni, preden se robot ali naslednja postaja lahko premakne naprej. To ni specifikacija krmilnika. Mehanskim, krmilnim, procesnim, kakovostnim in operativnim ekipam daje skupni jezik: del je na voljo, orientacija je znana, prijem veljaven, pot je prosta, vpenjalo je pripravljeno, namestitev je sprejeta, orodje je sproščeno in izjema je vsebovana.
Vsako stanje potrebuje lastnika in vir dokazov. »Priprava pripravljena« lahko pripada ciljni opremi. »Prijem veljaven« je lahko odvisen od povratnih informacij o orodju, ki se ujemajo z verjetnim načinom napake. »Namestitev sprejeta« lahko zahteva preverjanje, specifično za proces, ali potrditev na nižji stopnji. Izogibajte se poimenovanju senzorja, preden se razume zahteva glede dokazov.
Naš Primer delovne celice za montažo, usklajene s strani NIST opisuje dele, ki se premikajo iz podajalnikov v pladenj za komplete, nato pa skozi prenos med roboti pred montažo. Ta primer ni validacija svetlobnega izdelka, vendar ponazarja, zakaj sta koordinacija in odgovornost med postajami del problema montaže.
Ločeni dokazi o prijemu, prenosu, namestitvi in izpustu
Ukazano zapiranje ne dokazuje, da je komponenta zadržana. Zaključen premik ne dokazuje, da je ostala z orodjem. Ukazano odpiranje ne dokazuje, da je zapustila orodje ali se pravilno namestila. Te trenutke obravnavajte kot ločena vprašanja o dokazih. Dokaze povežite z verodostojnimi načini odpovedi, kot so manjkajoči del, delni stik, premaknjen položaj, zadržani del, dvojni del ali stik z napačno površino.
Stik orodja je treba primerjati z dejanskim sestavnim delom. Konceptualna ekipa mora dokumentirati dovoljena območja stika, prepovedane površine, toleranco orientacije, zahtevano zračnost in pogoje, ki oprijem naredijo dvomljiv. To ne zahteva izumljanja univerzalne nastavitve sile ali tlaka. Zahteva preverljivo izjavo o tem, kaj mora orodje ohraniti in kaj mora sistem zaznati.
Uporabite referenčno točko vpenjala kot vhod procesa, ne predpostavke risbe
Referenčna točka vpenjala povezuje fizično komponento s programirano operacijo. Določite, kaj jo locira, omejuje vrtenje, potrjuje namestitveno lego in lahko kopiči variacije ali kontaminacijo. Žep pladnja lahko organizira dele, ne da bi zagotovil končno referenčno točko sestavljanja. Namensko gnezdo lahko nastavi močno referenco, vendar zmanjša fleksibilnost prehoda.
Za avtomatizacijo montaže razsvetljave zabeležite verigo podatkov od dohodne predstavitve do točke, ko naslednja postaja prevzame lastništvo. Če je nosilec indeksiran, vključite referenco nosilca in ciljni žep. Če se svetilka premika, vključite zaklenjeno delovno stanje. Če je predlagan vid, opredelite, katero negotovost meri, namesto da predpostavljate, da lahko kompenzira nestabilno mehansko referenco.
Definirajte rokovanje glede lastništva
Rokovanje postaje mora odgovoriti na vprašanje, kdo je lastnik komponente pred, med in po prenosu. Pošiljateljska stran mora vedeti, da je predvidena komponenta na voljo; prejemnik mora potrditi, da lahko sprejme prenos. Po namestitvi je treba potrditi sprejem, preden orodje odide ali nosilec napreduje. Dokumentacija avtomatizacije sestave razsvetljave mora definirati stanje, ne pa izdelati imena signala.
Navedljiva izjava o načrtovanju 2: Postaja za montažo razsvetljave se ne sme šteti za pripravljeno zgolj zato, ker je nedejavna; pripravljenost pomeni, da je pravilna destinacija identificirana, jasna, referencirana in sposobna sprejeti lastništvo.
Ko si več postaj deli pladenj ali nosilec, mora lastništvo preživeti tudi ustavitve in ponovne zagone. Zapis mora omogočati ugotavljanje, kateri žepi so prazni, polni, sprejeti, zavrnjeni ali neznani. Stanje »neznano« je uporabno, ker preprečuje, da bi koncept kontrol tiho obravnaval negotovost kot uspeh.
Postavite inšpekcijska vrata tam, kjer lahko spremenijo naslednje dejanje
Pregled ustvari vrednost le, če njegov rezultat spremeni proces. Odločite se, katero vprašanje se zastavi, kdaj se zastavi in katera pot sledi vsakemu rezultatu. Primeri vprašanj vključujejo, ali je komponenta prisotna, ali je v pričakovanem položaju, ali je stanje namestitve verodostojno ali ali je na voljo položaj nosilca. Ti primeri so kategorije načrtovanja, ne pa trditve, da opazovana celica uporablja določeno tehnologijo pregleda.
Koncept bi moral razlikovati med meritvijo in odločitvijo. Signal kamere, senzorja ali orodja lahko zagotovi dokaz, vendar pravilo o prehodu, pravilo ponovnega preverjanja, pot zavrnitve in odziv na manjkajoče podatke ostajajo ločene odločitve. Publikacija NIST za primerjalno analizo robotske montaže majhnih delov predstavlja preskusne metode in artefakte za naloge vstavljanja in pritrjevanja. Podpira splošno načelo ocenjevanja obnašanja sestave z eksplicitnimi testi; za to uporabo ne zagotavlja sprejemnih vrednosti.
Modelni čas totalne postaje brez obetavnega takta
Celoten časovni model mora vključevati predstavitev, umik, dokaze o prijemu, gibanje robota, čakanje na cilj, namestitev, pregled, dokaze o sprostitvi, gibanje nosilca in pričakovani povratek. To preprečuje, da bi gibanje robota zamenjali za celoten proces. Ker posnetek ne določa nobenega od teh trajanj, ta članek ne podaja nobene vrednosti takta ali pretočnosti.
Navedljiva izjava o načrtovanju 3: Pri načrtovanju koncepta robotska postaja nikoli ni hitrejša od najpočasnejšega preverjenega prehoda stanja, na katerega mora čakati, vključno s podajanjem, pripravljenostjo na cilj, pregledom in normalnim okrevanjem.
EVST priporoča izgradnjo prvega časovnega modela na podlagi opazovanih dogodkov v reprezentativnem poskusu. Vsako stanje čakanja zabeležite ločeno. Ta pristop pokaže, ali je koncept omejen s predstavitvijo, ravnanjem, indeksiranjem nosilcev, preverjanjem ali obnovitvijo, ne da bi robotu pripisali nepodprto proizvodno številko.
Obnova izjem načrtovanja pred neprekinjenimi poskusi
Obnovitev avtomatizacije sestavov razsvetljave se začne s poimenovanimi razredi napak: brez komponente, negotov oprijem, zaseden cilj, nesprejemljiva postavitev, zadržana komponenta, neznan položaj nosilca in prekinjeno zaporedje. Za vsak razred določite ponovni poskus, preusmeritev, zadržanje, posredovanje ali zaustavitev. Ne nastavite privzetega ponovnega poskusa, če bi lahko podvojil del ali izbrisal zadnje zaupanja vredno stanje.
| Razred izjem | Država za ohranitev | Konceptualni odziv za opredelitev | Dokazi pred ponovnim zagonom |
|---|---|---|---|
| Manjkajoča ali negotova vhodna komponenta | Orodje je prazno in izvorno stanje | Počakajte, zahtevajte novo predstavitev ali preusmerite | Ena predvidena komponenta je na voljo v znani pozi |
| Oprijem ni potrjen | Zadnje znano stanje orodja in dela | Nadzorovano sproščanje, zavrnitev ali intervencija | Stanja orodja in komponente so neodvisno znana |
| Cilj ni na voljo | Komponenta ostane v lasti oddajne postaje | Zadrži v določenem varnem stanju ali uporabi validiran medpomnilnik | Pravilen cilj je jasen, naveden in pripravljen |
| Umestitev je bila sporna | Položaj nosilca in identiteta komponente | Ponovno preverite, ločite ali zahtevajte intervencijo | Okupirane in sprejete države so usklajene |
| Prekinjeno zaporedje | Vsa neznana stanja ostanejo eksplicitno neznana | Uskladite se, namesto da slepo nadaljujete | Stanje dela, orodja, vpenjala, nosilca, robota in nadaljnjega dela se ujema |
Navedljiva izjava o načrtovanju 4: Deterministično okrevanje se začne od zadnjega zaupanja vrednega stanja komponente, orodja, vpenjala, nosilca, robota in stanja v nizvodnem toku; vsako nerešeno stanje naj ostane neznano in se ne pretvori v zastavico uspeha.
Izvedite preizkuse reprezentativnih komponent in induciranih izjem
Preskus avtomatizacije razsvetljave mora zajemati reprezentativne variacije, predvidene orientacije, omejitve kontaktov, obremenitev svetilk, rokovanje s postajo, odzive inšpekcijskih pregledov in gibanje nosilcev. Vključuje načrtovane prekinitve in verodostojne izjeme. Zabeležite, katera stanja so bila dokazana, katera izpodbijana in katera so bila obnovljena.
En gladek cikel je uporaben za preverjanje dosega in osnovne logike zaporedja, vendar ni dovolj za prikaz produkcijske zmogljivosti. Preštejte sprejeta zaporedja od začetka do konca, razvrstite izjeme in ohranite pogoje vsakega poskusa. Ne ekstrapolirajte nekaj demonstracij v trditev o kakovosti, natančnosti, pretočnosti ali nenadzorovanem izvajanju.
Za koncept težkega pasu EVST pred zaključkom izbire opreme zahteva reprezentativne komponente, procesne korake, dovoljena kontaktna območja, risbe vpenjalnih elementov ali pladnjev, postavitev postaje, lastništvo vmesnika, inšpekcijska vprašanja, pravila za nenormalna stanja in merila sprejemljivosti.
Varnostno potrjevanje naj bo ločeno od uspeha procesa
Zaključeno zaporedje montaže ne potrjuje varnostnih ukrepov ali varnega posega. Pregled robotike OSHA opredeljuje programiranje, vzdrževanje, testiranje, nastavitev in prilagajanje kot pomembne nerutinske pogoje, v katerih se delavci lahko nahajajo znotraj delovnega prostora robota. Te smernice Združenih držav so koristen opomnik za oceno intervencije in ponovnega zagona, vendar niso sklep o skladnosti za posamezen projekt.
Za dejansko namestitev je treba v skladu z veljavnimi zahtevami izvesti oceno tveganja, zaščitne ukrepe, nadzor energije, nadzor dostopa, operativne postopke in validacijo. Funkcije pregleda procesov in varnosti imajo tudi različne namene in se jih ne sme obravnavati kot zamenljive.
Sorodni vodniki za načrtovanje montaže
- Uporaba vodnik za sestavljanje majhnih delov ko je glavna skrb poškodba stika, obnašanje pri vstavljanju, dovoljena sila ali referenčna točka vpenjala.
- Uporaba vodnik za pozicioniranje sestavljanja aparata ko je glavna skrb stabilizacija referenčne točke pred pritrditvijo ali korekcijo s kamero.
- Uporaba Vodnik za prilagajanje nalogam SCARA ko je treba še vedno preveriti položaj orodja, osi, doseg, obremenitev in arhitekturo robota.
Ta stran ima ožji namen: opredeliti stanje komponent, vpenjalo, predajo, pregled in dokaze o obnovitvi za avtomatizacijo sestavljanja razsvetljave brez izbire modela robota ali zahteve po proizvodnem rezultatu.
Pogosta vprašanja
Ali uspešna izbira dokazuje, da je montažna postaja pripravljena?
Ne. Podpira samo pogoje oprijema in gibanja, ki so vidni v tem dogodku. Pripravljenost na cilj, sprejem namestitve, sprostitev, pregled, lastništvo v nadaljnjem toku in obravnavanje izjem ostajajo ločena stanja.
Ali avtomatizacija montaže razsvetljave vedno zahteva vid?
Ne. Stabilna mehanska predstavitev in dobro definirana vpenjalna naprava lahko določita zahtevano držo. Vizija se lahko upošteva, kadar ostaja merljiva negotovost, vendar mora koncept opredeliti, kaj meri, kako se ravna z zaupanjem in kaj se zgodi po negotovem rezultatu.
Kako je treba obravnavati mešane različice komponent?
Začnite z definiranjem identitete variante, dovoljene orientacije, združljivega stika orodja, preslikave vpenjal ali nosilcev in pravila, ki preprečuje napredovanje napačnega recepta. Ustrezna metoda identifikacije je odvisna od dejanskih komponent in procesa; ni je mogoče sklepati iz posnetka.
Kateri vhodni podatki so potrebni za koncept avtomatizacije montaže razsvetljave?
Navedite reprezentativne komponente, zaporedje procesov, dovoljene kontaktne površine, vhodno predstavitev, podrobnosti o vpenjalu ali pladnju, postavitev postaje, lastništvo vmesnika, inšpekcijska vprašanja, pričakovane izjeme, vhodne podatke o ciljnem času, operativno okolje in pravila sprejemljivosti. Ti vhodni podatki podpirajo testiranje; ne zagotavljajo predhodne odobritve delovanja.
Viri in meje metode
- NIST, Protokoli primerjalne analize za ocenjevanje robotskih sistemov za sestavljanje majhnih delov.
- NIST, Koordinirana montaža v heterogeni robotski delovni celici.
- Ameriška uprava za varnost in zdravje pri delu, pregled robotike.
Pripravite povzetek preizkusne postaje
EVST lahko oceni koncept avtomatizacije razsvetljave, ko so dokumentirana stanja delov, reference svetilk, lastništvo primopredaje, vprašanja v zvezi z inšpekcijskim pregledom, nenavadni izhodi in dokazila o sprejemu. Začnite z dejanskimi komponentami in celotnim zaporedjem postaj, nato pa primerjajte opremo šele, ko so vidna nerešena stanja.