
Redakčným tímom EVST · Posledná aktualizácia: 1. júna 2026
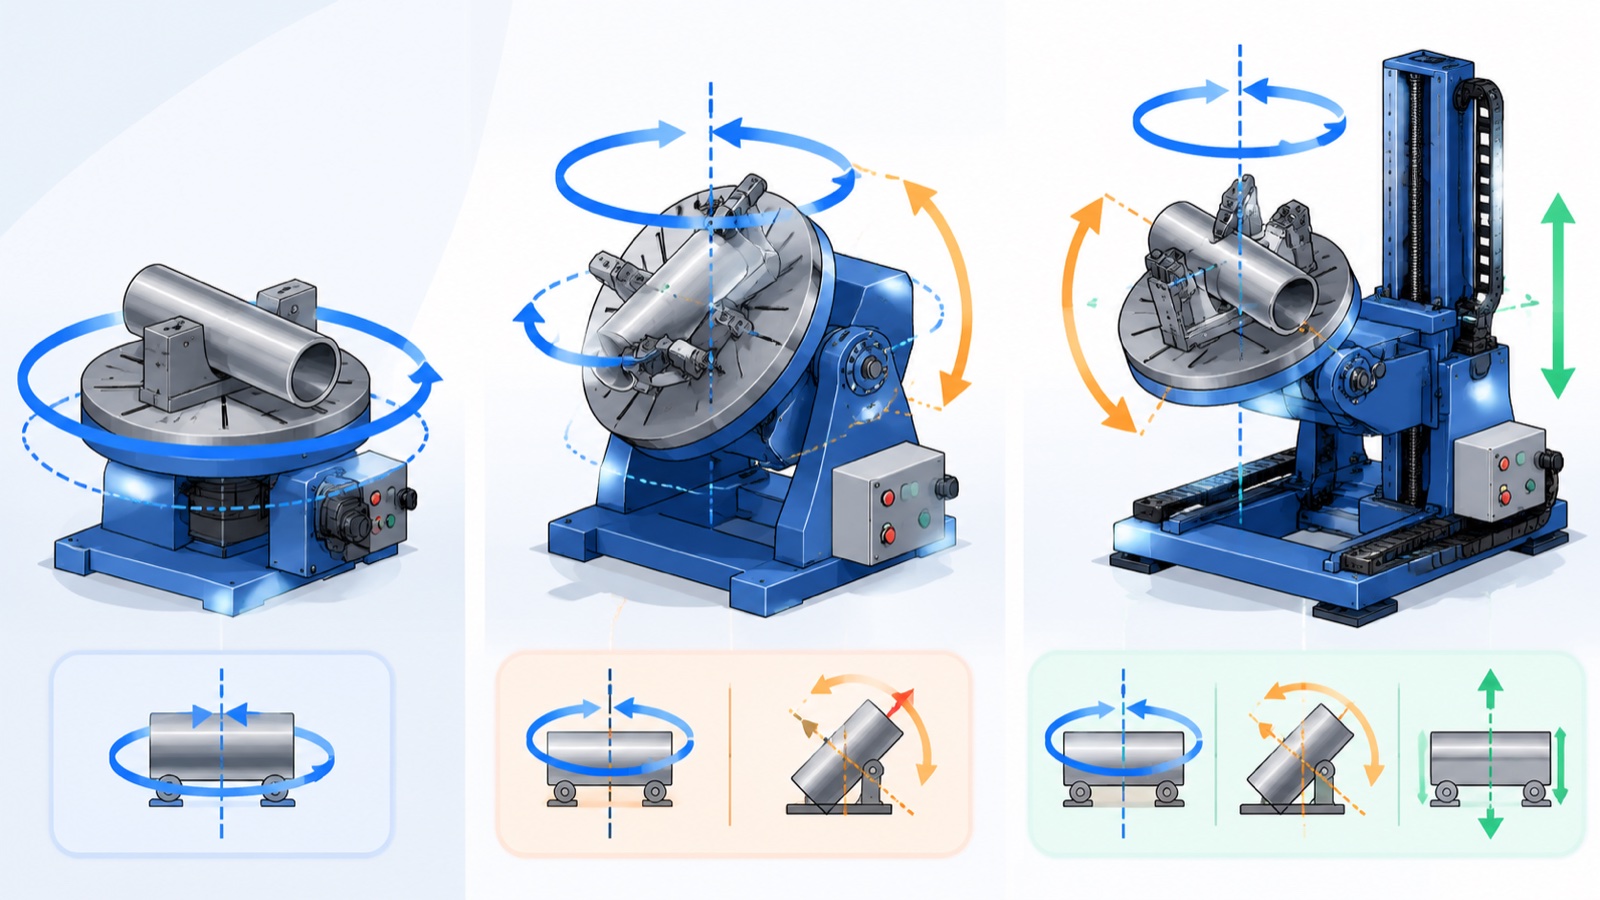
Zvárací polohovač je poháňané zariadenie, ktoré otáča alebo nakláňa obrobok tak, aby zvary zostali v plochej polohe, kde je rýchlosť a kvalita najvyššia. Počet osí určuje pohyb: jednoosový polohovač sa otáča na jednej osi, dvojosový polohovač pridáva nakláňanie a trojosový polohovač kombinuje dve osi nakláňania alebo zdvíhania s rotáciou. Výber medzi nimi závisí od geometrie dielu, hmotnosti a počtu zvarových švov, ktoré sa nachádzajú v rôznych rovinách.
Čo vlastne robí zvárací polohovač
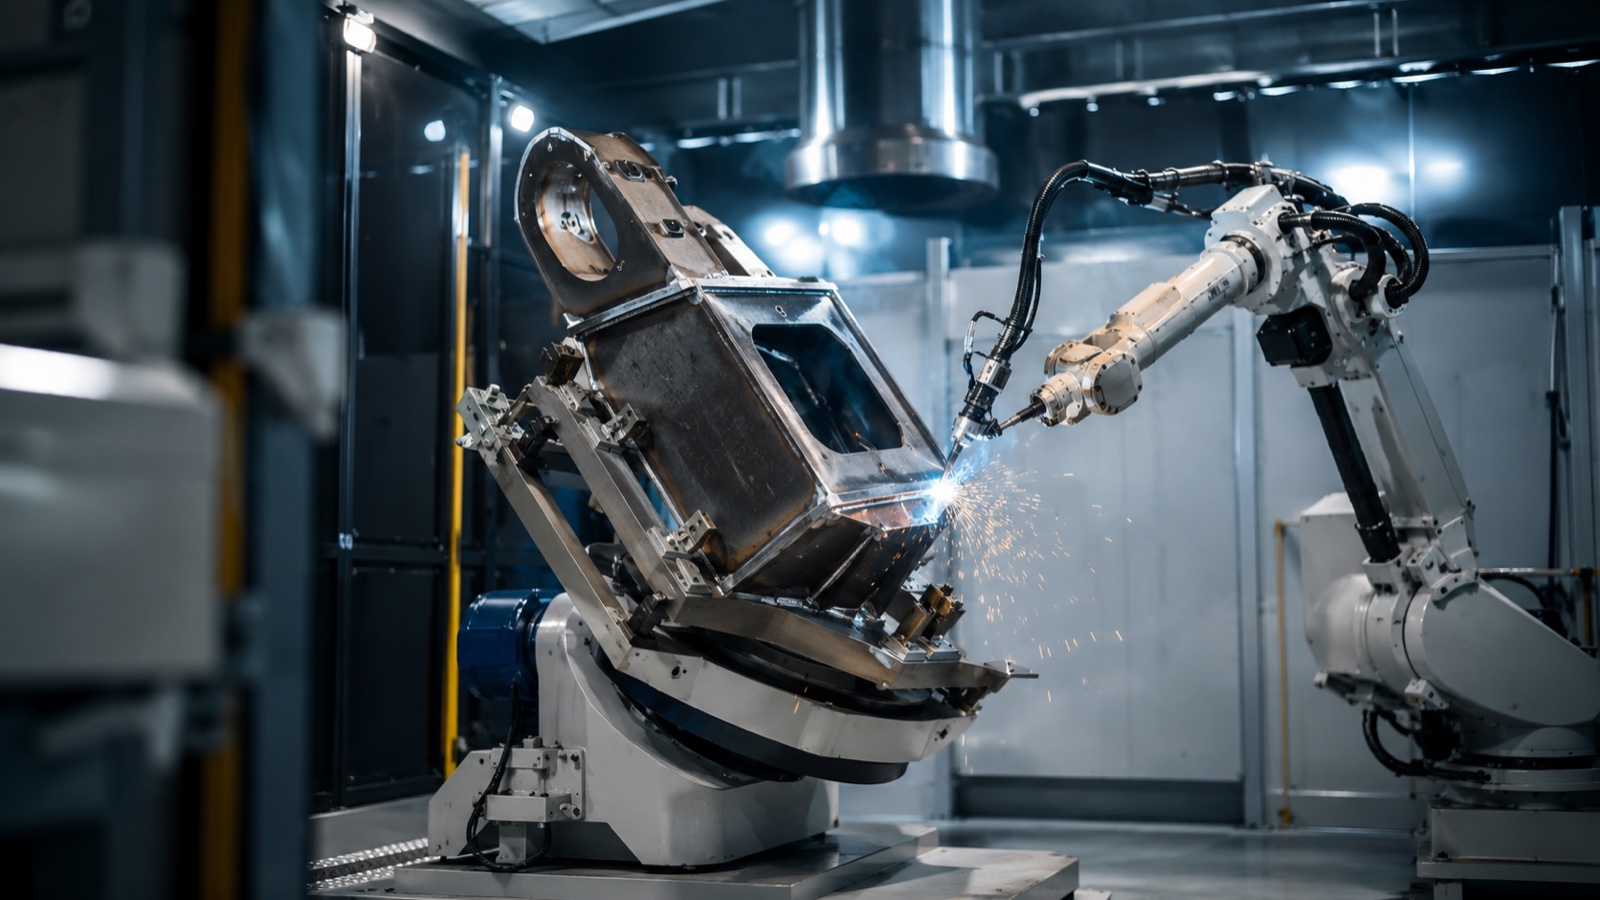
Manuálne aj robotické zváračky pracujú najrýchlejšie, keď je spoj plochý a roztavená vrstva je v stabilnej polohe s pomocou gravitácie. Polohovač umiestni každý spoj do tejto polohy namiesto toho, aby nútil zváračku alebo robotické rameno dosahovať nepríjemné uhly. Výsledkom je konzistentnejší privar, menej defektov a kratšie časy cyklov.
Podľa publikovaných pokynov Americkej zváračskej spoločnosti je kvalita zvaru a rýchlosť pohybu najvyššia v plochej polohe a zhoršujú sa, keď sa spoje presúvajú do horizontálnej, vertikálnej a nadhlavnej orientácie. Polohovač existuje na to, aby čo najviac zvarov zostalo v tomto priaznivom okne. V robotických bunkách sa polohovač stáva aj súčasťou pohybového systému: jeho osi je možné koordinovať s robotom, takže sa diel a horák pohybujú spoločne počas jedného súvislého zvaru.
Jednoosový vs. 2-osový vs. 3-osový: Hlavný rozdiel
Praktický rozdiel spočíva v stupňoch voľnosti, ktoré určujú, koľko plôch dielu môžete predviesť horáku bez opätovného upínania.
| Typ | Osi / pohyb | Vhodný pre | Typické obmedzenie |
|---|---|---|---|
| Jednoosové | 1 (rotácia okolo jednej osi) | Okrúhle alebo symetrické diely: hriadele, príruby, rúrkové cievky, bubny | Nedá sa nakloniť; švy na čelných plochách zostávajú mimo plochej polohy |
| 2-osý | 2 (rotácia + naklonenie) | Konzoly, rámy, konštrukčné zvary vyžadujúce otáčanie aj nakláňanie | Obmedzený dosah na veľmi vysoké alebo hlboké krabicové profily |
| 3-osý | 3 (rotácia + naklonenie + zdvihnutie alebo druhé naklonenie) | Zložité zostavy so spojmi vo viacerých rovinách | Vyššie náklady a viac úsilia pri programovaní a kalibrácii |
Jednoosová jednotka je ťažným koňom pre čokoľvek, čo je v podstate rotačným telesom. Pridajte os nakláňania a pokryjete širokú škálu úloh pri konštrukčnej výrobe, kde sa diel musí otáčať aj nakláňať. Tretia os sa oplatí iba vtedy, keď sú diely skutočne trojrozmerné a opätovné upínanie by inak stálo viac ako ďalšia os.
Ako vybrať správny počet osí
V praxi väčšinu výberov rozhodujú tri otázky:
- Kde sú švy? Ak každý zvar leží na jednej kružnici, postačí jednoosový polohovač. Švy vo viacerých rovinách smerujú k 2 alebo 3 osiam.
- Aká ťažká a vyvážená je táto súčiastka? Mimo stredu zaťaženia vznikajú klopné momenty, ktoré musia bezpečne udržať prevody a brzdy polohovadla, nielen jeho menovitá hmotnosť.
- Koordinuje polohovač prácu s robotom? Koordinovaný pohyb vyžaduje osi, ktoré môže riadiaca jednotka robota synchronizovane ovládať, čo uprednostňuje integrované 2- a 3-osové jednotky pred samostatným otočným stolom.
Podľa pozorovaní z odvetvia je najčastejšou chybou pri špecifikácii nákup len na základe menovitého užitočného zaťaženia, pričom sa ignoruje ťažisko a polomer otáčania bremena. Polohovacie zariadenie dimenzované na 1000 kg centrovanej, kompaktnej hmoty môže byť nebezpečné, ak je 600 kg zavesených ďaleko od osi. Renomovaní výrobcovia vrátane EVST zverejňujú grafy momentov zaťaženia a ťažiska spolu s hlavným užitočným zaťažením práve z tohto dôvodu.
Čítanie užitočného zaťaženia a čísel presnosti
V technických listoch polohovacích regulátorov dominujú dve čísla a obe si zaslúžia dôkladnú pozornosť.
payload je maximálna hmotnosť obrobku v definovanom ťažisku. Výrobcovia ponúkajú rovnaký model v niekoľkých úrovniach užitočného zaťaženia, pretože prevodovka, ložiská a brzda sú dimenzované na najhorší možný moment. Napríklad jednoosové a dvojosové zváracie polohovadlá EVST sú ponúkané v úrovniach od niekoľkých stoviek kilogramov až po 5 000 kg kapacity obrobku, takže kupujúci môže jednotku prispôsobiť danému dielu a nie prehnane špecifikovať.
Opakovateľnosť je to, ako presne sa polohovač vracia do prikázaného uhla, zvyčajne vyjadreného v milimetroch na pracovnej ploche alebo v oblúkových minútach. Pri robotickom zváraní je opakovateľnosť v rozsahu ±0.06 až ±0.25 mm bežná v závislosti od veľkosti a úrovne užitočného zaťaženia a menšia presnosť nie je automaticky lepšia: musí byť jednoducho v rámci tolerancie zvaru, aby horák našiel spoj v každom cykle.
Podľa technických údajov výrobcu majú väčšie a ťažšie úrovne polohovacích regulátorov vo všeobecnosti o niečo horšiu hodnotu opakovateľnosti, pretože hmotnosť a štrukturálna deformácia rastú rýchlejšie ako tuhosť. Tento kompromis je normálny a preto by sa užitočné zaťaženie a opakovateľnosť mali vždy čítať spoločne.
Polohovač, robot a koľajnica ako jeden systém
Polohovač zriedka pracuje v modernej bunke sám. Zvyčajne je jedným z prvkov koordinovanej pohybovej skupiny, ktorá môže zahŕňať aj zvárací robot a lineárnu dráhu. Robot dosiahne šev, polohovač orientuje diel tak, aby šev zostal plochý, a dráha rozširuje pracovný priestor pre dlhé alebo viacero obrobkov. Informácie o tom, ako sa do toho zapojí lineárna os, nájdete v našej sprievodnej príručke na lineárne dráhy a pozemné koľajnice pre 7. os robota, a naše kompletný sprievodca robotickým zváraním pre širší bunkový obraz.
Koordinovaný pohyb odlišuje skutočný robotický polohovač od jednoduchého otočného stola. Keď riadiaca jednotka robota riadi osi polohovača, systém dokáže udržať optimálny uhol horáka k obrobku cez zakrivený šev v jednom prechode, namiesto zastavenia, indexovania a reštartu. Spoločnosť EVST vyrába svoje jednoosové a dvojosové polohovače EVS-SWP pre tento druh integrácie a ako dodávateľ na kľúč dodáva robota, polohovač a koľajnicu ako jednu uvedenú do prevádzky bunku, a nie ako samostatné diely, ktoré sa majú spárovať na mieste.
Bezpečnosť a normy
Polohovacie zariadenia premiestňujú ťažké hmoty, takže spoľahlivosť ochrany a riadenia je rovnako dôležitá ako kvalita zvaru. Podľa normy ISO 10218 a podporných pokynov ISO/TS 15066 pre priemyselné robotické systémy musí byť celá bunka vrátane polohovacieho zariadenia a jeho pohybu posúdená z hľadiska rizika ako jeden stroj s ochrannými prvkami, blokovaniami a núdzovými zastaveniami pokrývajúcimi celý zdvihový objem polohovacieho zariadenia.
Medzi praktické bezpečnostné prvky, ktoré sa osvedčia na každom polohovadle, patria bezpečnostné brzdy, ktoré blokujú záťaž pri výpadku napájania, definované limity momentu zaťaženia a v prípade, že operátori nakladajú diely, zatiaľ čo robot zvára inde, dvojité stanovište alebo bariérové usporiadanie, ktoré drží osoby mimo aktívnej zóny. Polohovadlá EVST sa dodávajú s certifikáciami CE, SGS a TUV od tretích strán a terénni technici spoločnosti uvádzajú systémy do prevádzky na mieste vo viac ako 100 krajinách, čo zachováva konzistentnosť bezpečnostného návrhu od výroby až po zákaznícku prevádzku.
Často kladené otázky
Aký je rozdiel medzi jednoosým a dvojosým zváracím polohovačom?
Jednoosový polohovač otáča obrobok okolo jednej osi, čo je vhodné pre okrúhle alebo symetrické diely, ako sú hriadele, príruby a rúrkové cievky. Dvojosový polohovač pridáva os nakláňania, takže môže diel otáčať aj nakláňať. To umožňuje priviesť švy vo viacerých rovinách do plochej zváracej polohy, a preto sú dvojosové jednotky bežné pri výrobe konštrukcií a konzol.
Kedy skutočne potrebujem 3-osový polohovač?
Trojosový polohovač je opodstatnený, keď je diel skutočne trojrozmerný, so zvarovými švami vo viacerých rovinách a keď by opätovné upevnenie medzi zvarmi stálo viac času ako ďalšia os. Pre jednoduchšie diely poskytuje jedno- alebo dvojosová jednotka rovnaký výhodu plochej polohy pri nižších nákladoch a s menším množstvom programovania.
Aký dôležitý je užitočný náklad polohovača v porovnaní s ťažiskom?
Limitujúcim faktorom je často hmota aj ťažisko. Polohovacie zariadenie dimenzované na danú hmotnosť predpokladá, že záťaž sa nachádza blízko osi. Mimo stredu alebo ďaleko previsnutá záťaž vytvára krútiaci moment, ktorý môže prekročiť menovitú hodnotu jednotky aj pod jej uvedeným užitočným zaťažením. Vždy skontrolujte tabuľky zaťaženia a momentu a ťažiska, nielen hlavné číslo užitočného zaťaženia.
Dá sa zvárací polohovač synchronizovať s robotom?
Áno. Keď sú osi polohovadla poháňané riadiacou jednotkou robota ako koordinovaná pohybová skupina, diel a horák sa pohybujú spoločne a udržiavajú ideálny uhol zvaru cez súvislý šev v jednom prechode. Toto je hlavná výhoda integrovaného robotického polohovadla oproti samostatnému otočnému stolu s indexovaním.
Aký rozsah užitočného zaťaženia pokrývajú zváracie polohovadlá?
Komerčné zváracie polohovadlá majú nosnosť od približne 100 kg až po niekoľko ton obrobkov. Sortiment EVST napríklad zahŕňa jednoosové a dvojosové jednotky od niekoľkých stoviek kilogramov až do 5 000 kg s viacerými úrovňami užitočného zaťaženia na model, takže jednotku je možné prispôsobiť danému dielu a nie ju predpísať príliš vysoko.
O autorovi: Túto príručku pripravil redakčný tím spoločnosti EVST. EVST (EVS TECH CO., LTD) je výrobca robotiky so sídlom v meste Čcheng-tu, založený v roku 2018, ktorý vyrába priemyselné roboty, kolaboratívne roboty, zváracie polohovadlá a lineárne dráhy, ktoré vyváža do viac ako 100 krajín s certifikáciami CE, SGS a TUV od tretích strán.
Posledná aktualizácia: 1. júna 2026. Uvedené špecifikácie sú orientačné a pre dané odvetvie a výrobcu; pred špecifikáciou si overte užitočné zaťaženie, limity ťažiska a opakovateľnosť v porovnaní s aktuálnymi údajmi o produkte.