Vzdelávacia platforma robotického inžinierstva
Učebná a školiaca platforma Robot 1+X
Analýza pracovných podmienok projektu
Účel: Prostredníctvom modelu odborného vzdelávania „Teória + praktická príprava“ môžu študenti získať nasledujúce schopnosti v oblasti automatizácie a inteligentnej výroby: priemyselná a platforma vzdelávania v oblasti robotického inžinierstva obsluha a programovanie, inštalácia elektrických zariadení, integrácia riadiaceho systému, výber a programovanie PLC, strojové videnie, inštalácia automatizačných liniek, uvedenie do prevádzky, údržba, opravy atď. To zahŕňa nielen praktické zručnosti s priemyselnými robotmi, ale aj pochopenie toho, ako platforma vzdelávania v oblasti robotického inžinierstva môžu byť integrované do vzdelávacích prostredí, aby sa zlepšilo porozumenie a zapojenie.
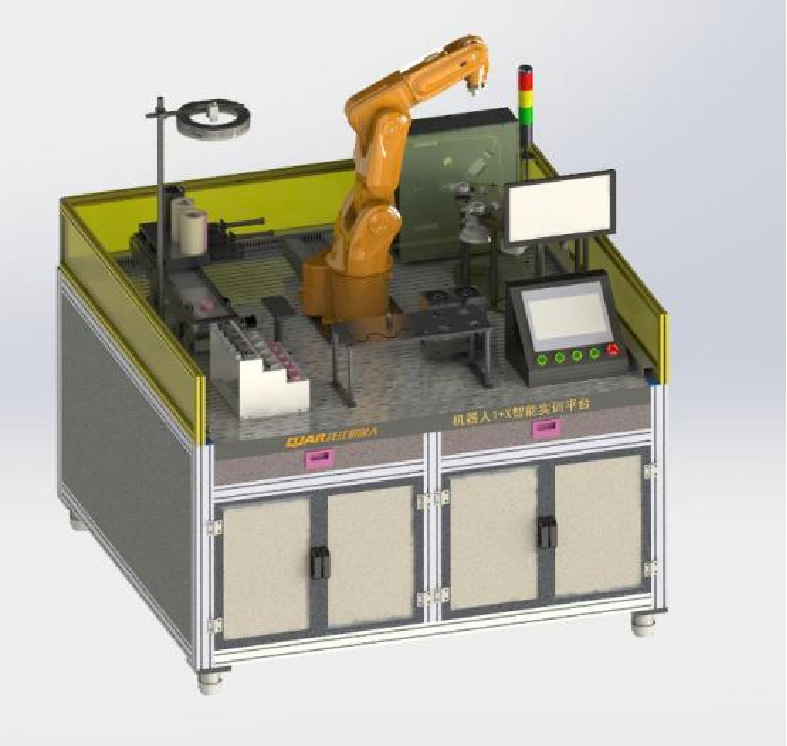
Funkcia: Táto platforma je vzdelávacia a školiaca platforma, ktorá sa integruje leštenie robotom, manipulácia, depaletizácia, paletizácialeštenie, výučba trajektórie a vizuálna aplikácia CCD spolu so vzdelávacou platformou robotického inžinierstva navrhnutou pre prostredie v triede. Táto vzdelávacia platforma robotického inžinierstva dopĺňa vzdelávací proces poskytovaním praktických praktických príkladov vyučovaných konceptov, vďaka čomu je vzdelávanie interaktívnejšie a pútavejšie.
Rôznorodosť: Dokáže dosiahnuť výučbu základných vedomostí, súvisiacich konfigurácií, manuálnych operácií, inštruktážneho programovania a aplikácií vzdelávacej platformy priemyselného aj robotického inžinierstva; Výučba offline programovania simulácie; Prepojenie výučby medzi robotmi na pracovných staniciach, vzdelávacou platformou robotického inžinierstva a periférnym zariadením atď. Pridanie platformy vzdelávania robotického inžinierstva do učebných osnov umožňuje širšiu škálu vyučovacích metodík, ktoré môžu vyhovovať rôznym štýlom učenia a preferenciám.
Sekundárny vývoj: Zariadenie otvára všetky komunikačné rozhrania a môže vytvárať zodpovedajúce kurzy s vlastnými vyučovacími charakteristikami podľa aktuálnych potrieb výučby, vrátane tých, ktoré sa týkajú platforma vzdelávania v oblasti robotického inžinierstva. Táto flexibilita umožňuje pedagógom prispôsobiť svoj učebný materiál tak, aby zahŕňal teoretické vedomosti aj praktické zručnosti zahŕňajúce vzdelávaciu platformu robotického inžinierstva, čím sa zabezpečí, že študenti budú dobre pripravení na požiadavky modernej pracovnej sily v oblasti automatizácie a inteligentnej výroby.
Plán Popis Platforma výučby robotov
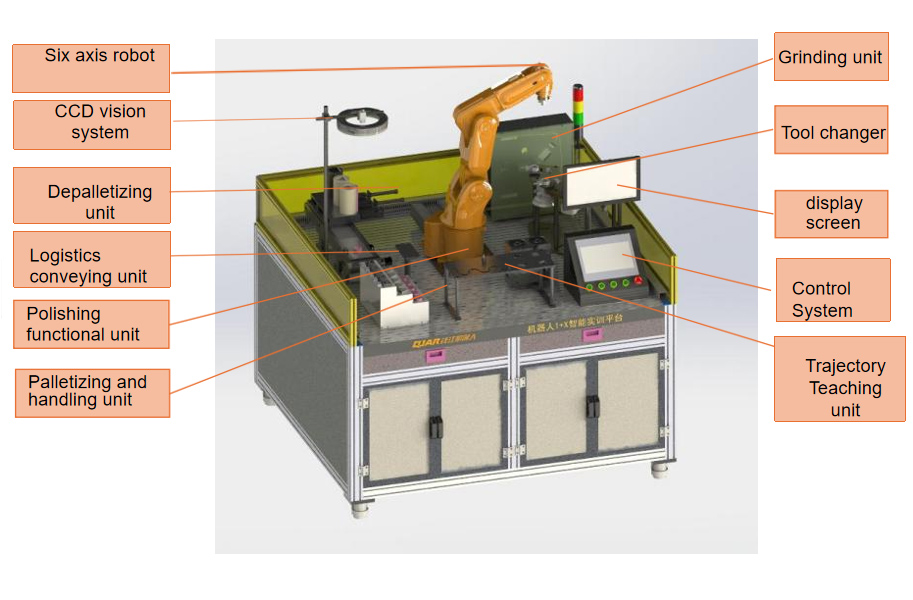
Platforma pre výučbu robotov: Jedenásť hlavných modulov
1、 Funkčná jednotka brúsenia
2、 Logistická dopravná jednotka
3、 Depaletizačná funkčná jednotka
4、 Paletizačná a manipulačná jednotka
5、 Funkčná jednotka leštenia
6、 Učebná jednotka trajektórie
7、 Systém rýchlej výmeny nástrojov
8, CCD systém videnia
9, elektrický riadiaci systém
10、 Pneumatické ovládanie
11、 Simulácia offline programovania
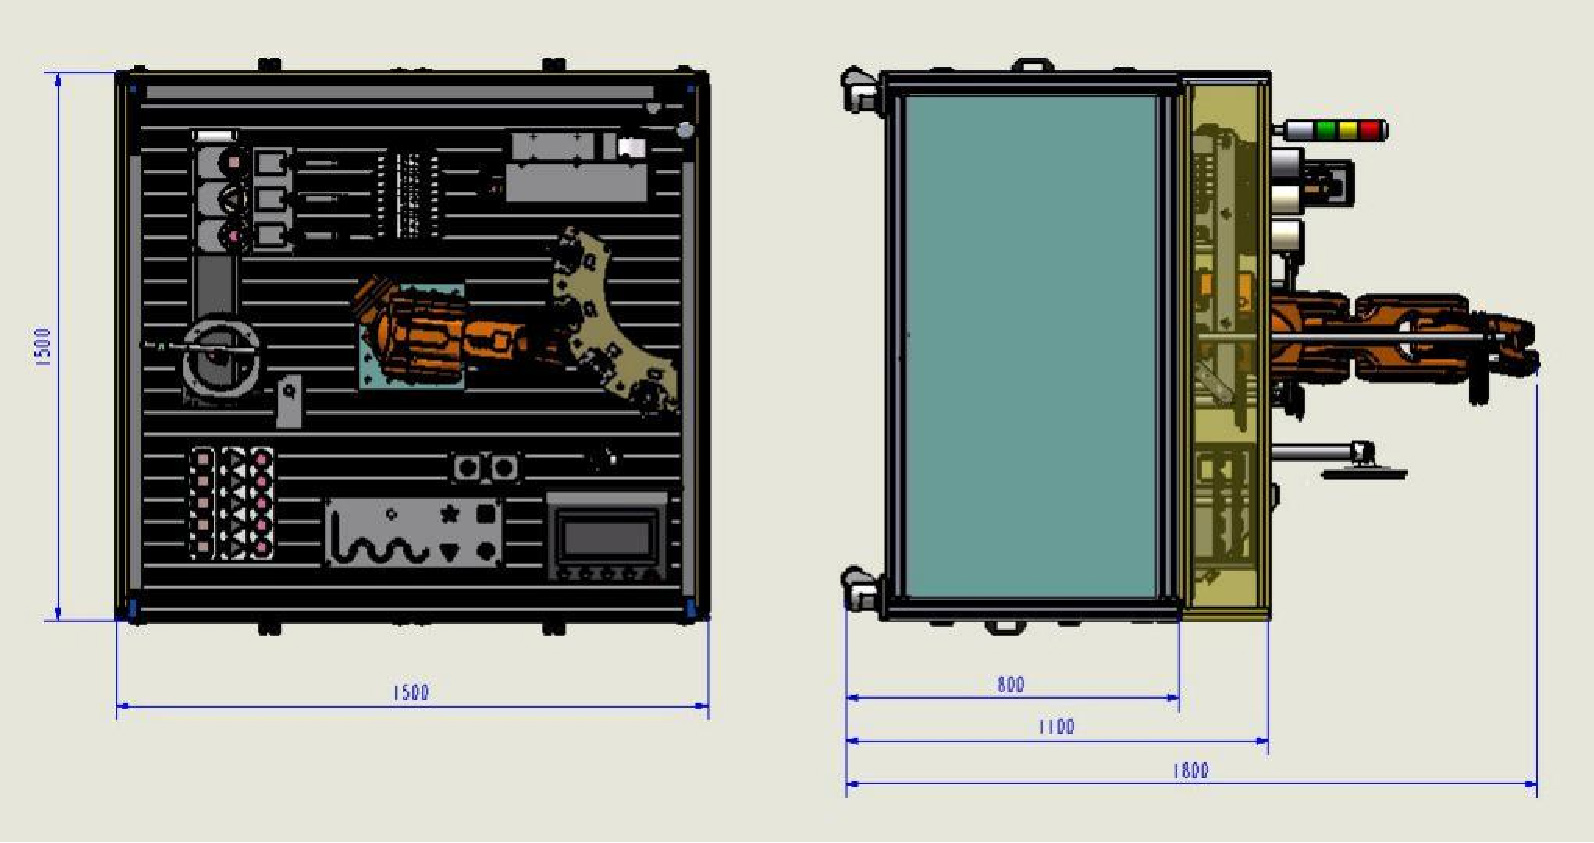
Popis plánu Celkový diagram rozmerov rozloženia
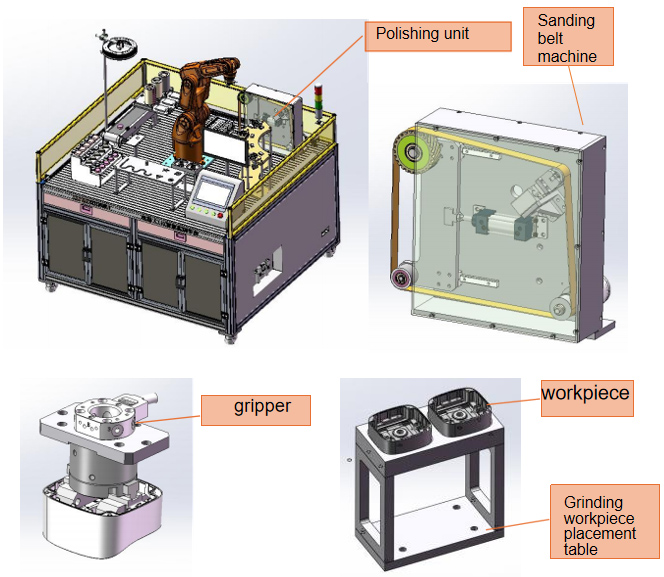
Plán Popis Funkčná jednotka leštenia
Úvod do funkčných jednotiek brúsenia
Brúsna jednotka sa skladá z: pásovej brúsky, brúsneho chápadla, stola na umiestňovanie brúsneho obrobku, obrobku (ako vzorku brúsneho priemyslu vyberte box na tlakové liatie hliníkovej zliatiny v bezpečnostnom priemysle) a ďalších modulov.
Workflow
1. Robotické leštenie chápadlo uchopí obrobok z umiestňovacieho stola.
2. Robot sa presunie k stroju na brúsny pás.
3. Vyberte pás a spustite stroj s brúsnym pásom.
4. Robot presunie obrobok bližšie k stroju s brúsnym pásom, aby vyleštil povrch obrobku.
Popis plánu Depaletizačná funkčná jednotka
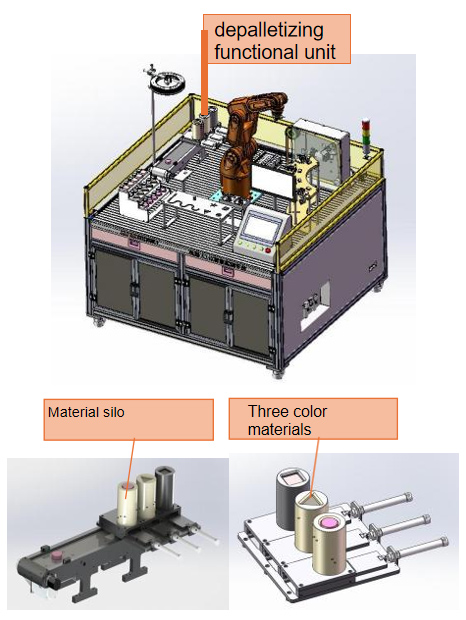
Úvod do jednotky depaletizačnej funkcie
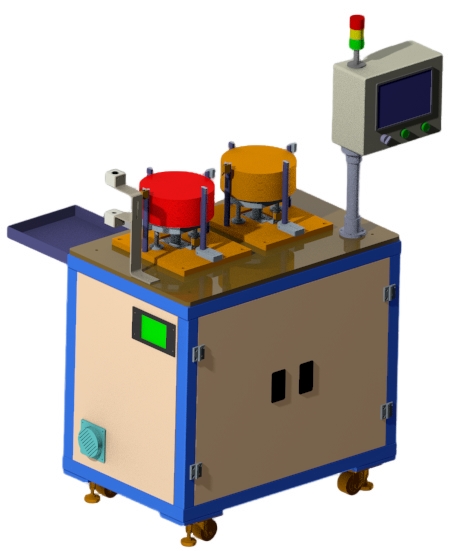
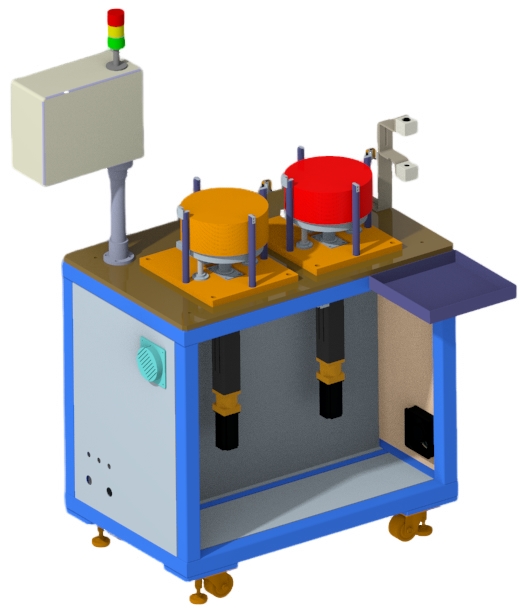
Depaletizačná jednotka pozostáva z: trojfarebných materiálov (resp. štvorec, trojuholník, kruh), silo, valec, tlačná doska, mechanizmus rozdeľovania materiálu, vyhadzovací mechanizmus a ďalšie moduly.
Workflow
1. V sile sú umiestnené tri farebné materiály a každé silo môže stohovať 10 kusov materiálov.
2. Valec vytlačí platňu zo sila.
3. Zatiahnutie valca, pohyb materiálu nadol.
4. Tlačený materiál padá na pás.
5. Cyklujte v poradí, kým sa nevybalí a nedokončí celý stoh materiálov.
Popredajné služby pre vzdelávaciu platformu robotického inžinierstva
Environmentálne parametre pre vzdelávaciu platformu robotického inžinierstva
Poznámky k podmienkam parametrov prostredia projektu pre vzdelávacie roboty
Teplota 17℃ ~25℃ (počas prevádzky) 0℃ ~60℃ (počas prepravy) Povolený rozsah 15℃ ~40℃ Ideálny teplotný rozdiel ±2℃ pre vzdelávacie roboty
Vlhkosť: 40 % ~ 70 % pri 20 ℃, žiadna kondenzácia pre vzdelávacie roboty
Vibrácie pod 0.5G pre vzdelávacie roboty
Miesto inštalácie pre vzdelávaciu platformu robotického inžinierstva
Vzdelávacie roboty sa nesmú inštalovať v oblastiach vystavených žiareniu, ako sú mikrovlny, ultrafialové lúče, lasery alebo röntgenové lúče.
Aby sa zabezpečila presnosť brúsenia vzdelávacích robotov a znížil sa teplotný rozdiel okolo zariadenia, neinštalujte ho v nasledujúcich oblastiach:
1. Priame slnečné svetlo
2. Vysoká vlhkosť
3. Veľký teplotný rozdiel
4. Vibrácie
Silné magnetické pole Vyhnite sa nasledujúcim situáciám v oblasti inštalácie vzdelávacích robotov:
1. garáž
2. Príjazdová cesta s častou premávkou áut
3. Tlakové alebo raziace zariadenie
4. Elektrické zváranie, bodové zváranie alebo zváranie argónovým oblúkom
5. Rozvodňa
6. Vedenie vysokého napätia
Záručná doba a popredajná platforma vzdelávania v oblasti robotiky
Miesto inštalácie vzdelávacích robotov
Základ miesta inštalácie vzdelávacích robotov musí byť úplne zhutnený. Nie sú tam žiadne diery, prázdna pôda a iné zlé základové javy.
Miesto inštalácie vzdelávacieho robota musí mať pevný zdroj napájania, ktorý spĺňa príslušné národné požiadavky, a dočasné zdroje napájania nie sú povolené. Musí sa zabezpečiť, aby vzdelávacie roboty mali dobrú ochranu zeme.
Požiadavky na napájanie pre vzdelávaciu platformu robotického inžinierstva
Napájanie poskytované na mieste inštalácie vzdelávacích robotov musí byť trojfázový štvorvodičový systém. Sieťové napätie 380V± 5%.
Ak je napätie trojfázového štvorvodičového elektrického vedenia poskytované webom Educational Robots 200 V ± 5 %. Keď sú vzdelávacie roboty pripojené k napájaniu, už ich nie je potrebné pripájať cez transformátor.
Ak je napätie trojfázového štvorvodičového elektrického vedenia poskytované webom Educational Robots 220 V. Po pripojení vzdelávacích robotov k zdroju je potrebné venovať pozornosť stabilizácii napätia napájacieho zdroja a zabezpečiť, aby kolísanie napájacieho napätia nepresiahlo 220V + 5%.
Stlačený vzduch pre vzdelávacie roboty
Hlavné potrubie stlačeného vzduchu musí byť vybavené hlavnými potrubnými filtrami a sušičmi. Tlak vzduchu musí byť zaručený na 0.6 ~ 0.7 MPa a prietok plynu musí byť 5 metrov kubických za hodinu. Miesto inštalácie vzdelávacích robotov musí mať stabilný zdroj vzduchu. Dodávaný stlačený vzduch musí byť suchý a čistý a musí spĺňať príslušné národné predpisy.
Záručná doba realizácie projektu a popredajný servis
Všetky nami vyrábané zariadenia a diely robotického inžinierstva majú jednoročnú záruku od dátumu odoslania. Mechanické a elektrické časti vzdelávacej platformy robotického inžinierstva, ktoré zlyhajú v dôsledku chýb materiálu alebo spracovania, budú po schválení bezplatne vymenené. Podmienkou prepravy je továreň vašej spoločnosti.
Budeme dodržiavať záruku pôvodného výrobcu na výrobok platforma vzdelávania v oblasti robotického inžinierstva v súvislosti s komponentmi používanými alebo inštalovanými v našich produktoch, ktoré nevyrábame.
Vyvinuli sme komplexný popredajný servisný systém pre vzdelávaciu platformu robotického inžinierstva a ponúkame 24/7 neprerušované servisné štandardy. Globálny popredajný servis pre vzdelávaciu platformu robotického inžinierstva zabezpečuje vysoko kvalifikovaný a vyškolený servisný tím.
Riešenie výrobnej linky C2M Intelligent Teaching
(verzia s vysokou konfiguráciou v6)
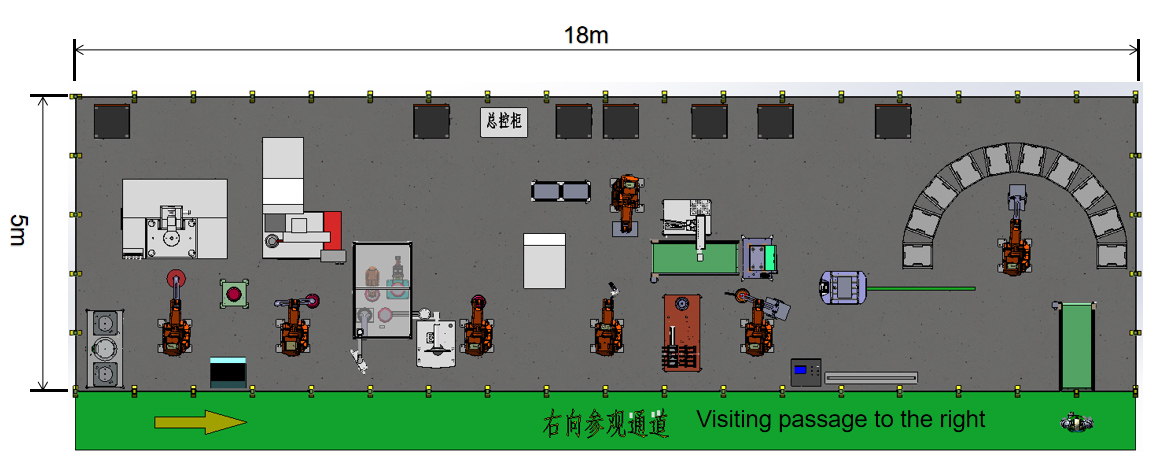
Popis plánu: Celkové rozloženie procesu
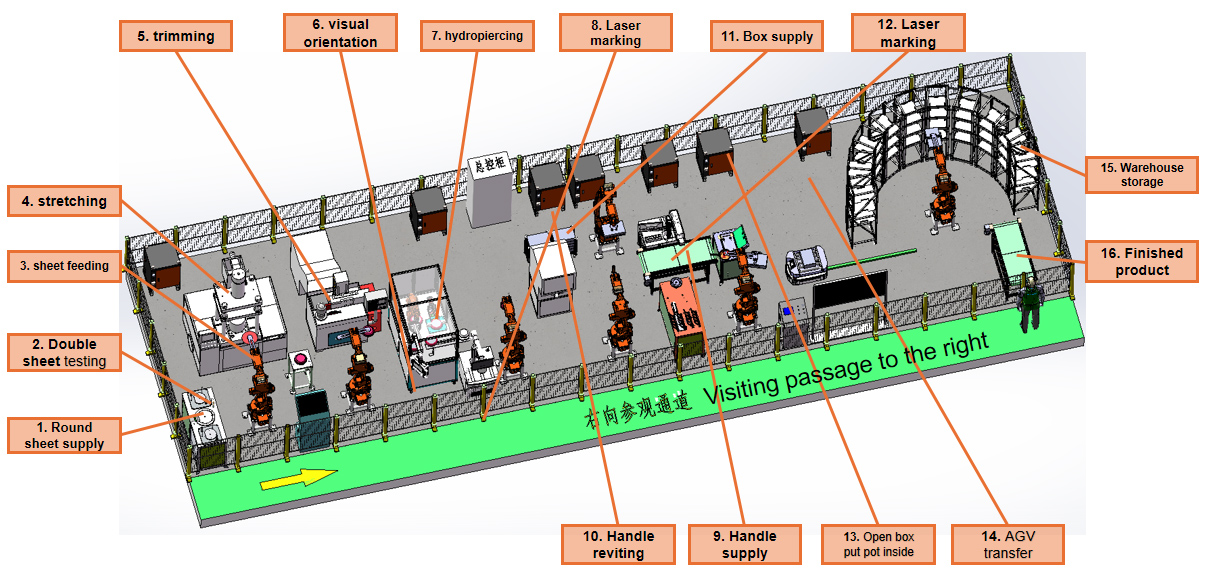
Celkové usporiadanie zariadenia
Popis pracovného toku
Poznámka: Zásobník na prázdny materiál je nastavený na alarm prázdneho materiálu
a na dopravnej linke hotového produktu sa nastaví úplný alarm materiálu.
1. Ručne naplňte zodpovedajúce materiálové silá materiálmi, ako sú okrúhle plechy, rúčky, škatule atď., a stlačením tlačidla štart na hlavnej konzole spustite celú linku.
2. Silo zdvihne okrúhle plechy a robot ich uchopí a presunie na kontrolu dvojitých plechov. Po kontrole a potvrdení jednotlivého listu sa robot presunie k hydraulickému lisu a uchopovač robota uchopí produkt OP10 a potom umiestni listy na hydraulický lis, robot umiestni produkt OP10 na prenosový stôl.
3. Robot uchopí produkt OP10 z točne a presunie ho na zvislý sústruh. Robot vyberie produkt OP20 zo sústruhu a potom umiestni produkt OP10 do chápadla na sústruhu. Robot umiestni produkt OP20 do vizuálneho dierovacieho stroja
4. Robot na vizuálnom dierovacom stroji prenesie produkt OP20 do hydraulického dierovacieho stroja na dierovanie. Po vyrazení robot umiestni OP30 na laserový značkovací stroj na označenie.
5. Po označení produktu OP40 robot uchopí OP40 a umiestni ho na CCD, aby vizuálne urobil snímky a identifikoval priechodné otvory na produkte.
6. Jeden robot uchopí rukoväť z násadového koša, zatiaľ čo druhý robot uchopí nepriľnavý hrniec a vloží ho do hydraulického nitovacieho stroja na nitovanie. Po nitovaní robot umiestni produkt OP50 na prenosový polohovací nástroj.
7. Robot uchopí farebné škatule zo sila škatúľ a umiestni ich na dopravnú linku farebných škatúľ. Po dopravení farebných škatúľ na koniec sú farebne kódované.
8. Robot uchopí farebnú krabicu a hotovú nepriľnavú panvicu súčasne. Umiestňuje farebnú škatuľku na otvárač škatúľ, aby sa škatuľa otvorila. Potom robot umiestni hotovú nepriľnavú panvicu do farebného poľa. Po zakrytí farebného rámčeka robot Finálny produkt + farebný rámček sa umiestni na AGV na výstup.
9. AGV prepraví hotové výrobky do trojrozmerného skladu a robot uchopí výrobky z AGV a vloží ich do trojrozmerného skladu.
Nakladanie okrúhleho listu