
Robotická odhrotovacia bunka pre tlakové odliatky: Robotické bunky, špeciálne stroje a brúsenie skenovaním po dráhe
Robotická odhrotovacia bunka je bunka s nástrojmi, v ktorej robot nesie vreteno alebo brúsnu hlavu okolo odliatku pripevneného k pevnému upínaciemu prípravku alebo polohovaciemu zariadeniu.
Diskutujte o svojom obrobku →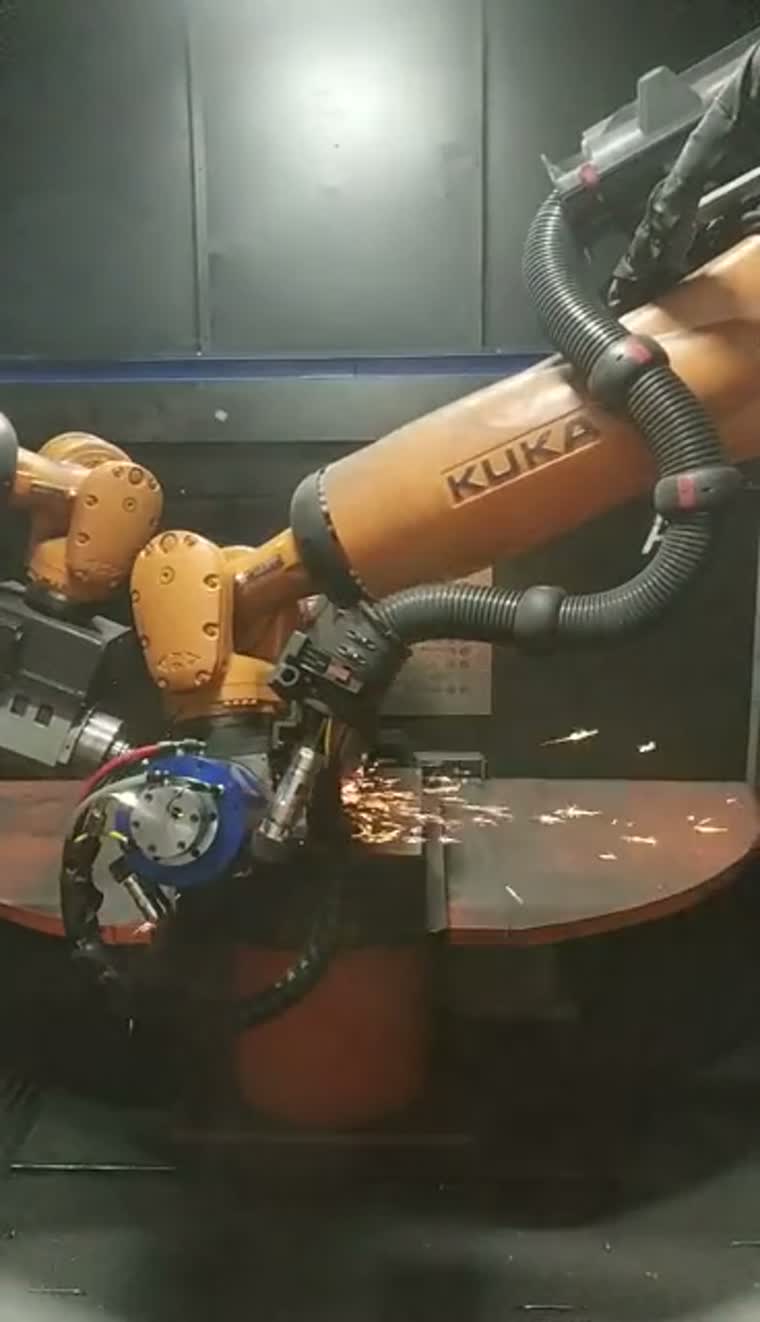
Začnite s odliatkom a jeho obmedzeniami
Medzi typické skupiny obrobkov patria bloky motorov, hlavy valcov, skrine prevodovky a skrine motorov. Upínací prístup, vôľa pri sústružení a prístup k nástroju určujú rozloženie bunky.
Prichádzajúce odliatky sa môžu líšiť v obryse a polohe deliacej čiary. Pred výberom manipulačnej trasy skontrolujte reprezentatívne odliatky, vzťažné body upínacích prípravkov a oblasti, ktoré sa majú spracovať.
Maximálna hmotnosť obrobku: na požiadanie.
Maximálne rozmery obrobku a rozsah sústruženia: na požiadanie.
Usporiadanie s nástrojmi je vhodné pre obrobky, ktoré sa ťažko prenášajú pevnými dokončovacími nástrojmi; rozhodnutie o trase manipulácie závisí aj od prístupu a upínania.
Rozloženie buniek, možnosti regulácie sily a odsávanie prachuKonfigurácie buniek a prístup k nástrojom
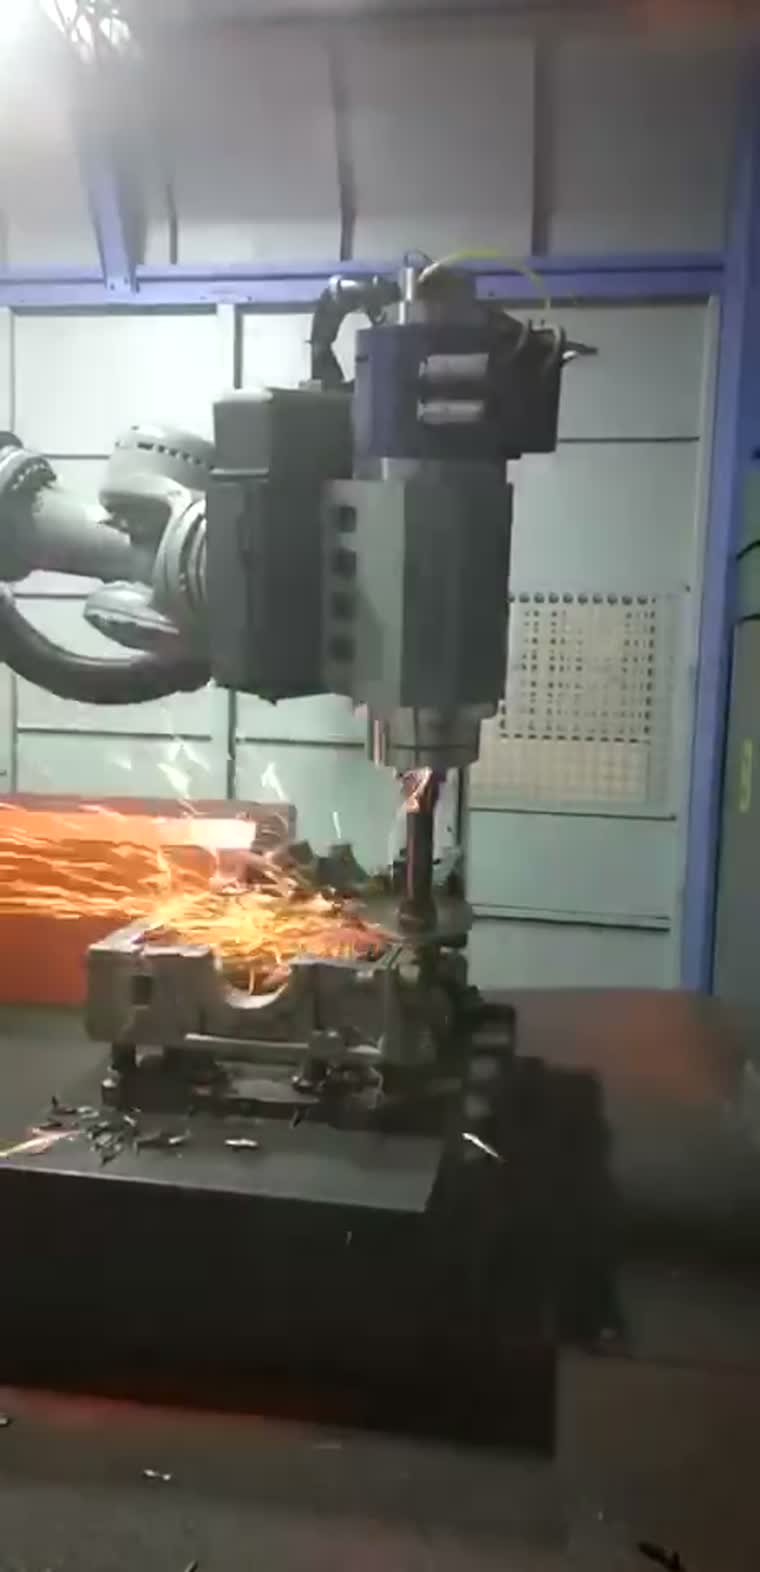
Konfigurácie buniek kombinujú robotom držaný nástroj s pevným upínacím prípravkom, polohovačom alebo striedavým otočným stolom. Prístup k nástroju a prístup k odliatku riadia usporiadanie.
Možnosti plávajúceho vretena, automatická výmena nástrojov a sklad nástrojov je možné špecifikovať podľa požadovaných operácií a kombinácie obrobkov.
Rozsah riadenej prítlačnej sily: na požiadanie.
Rozloženie buniek, možnosti regulácie sily a odsávanie prachuLiate puzdrá
Odhrotovacie trasy riešia odlupovanie, delenie čiar a zvyšky vtoku na odlievaných telesách; vstupné odchýlky a prístup k nástrojom formujú proces.
Motory a pohonné ústrojenstvo
Bloky motorov a hlavy valcov môžu vyžadovať rôzne nástroje na vonkajšie hrany a bočné otvory, pričom je potrebné zabezpečiť viditeľnosť umiestnenia a výmenu nástrojov tam, kde si to proces vyžaduje.
Automobilové a motocyklové komponenty
Rodiny odlievaných komponentov je možné vyhodnotiť pre robotickú bunku alebo vyhradený stroj, pričom sa berie do úvahy spoločné vlastnosti upínacích prípravkov a frekvencia zmien produktu.
Výroba motorov
Odhrotovanie krytu motora je typickou aplikáciou pre integráciu robotov a vyhradených strojov, pričom pre každú skupinu krytov je definovaný upínací bod a prístup k hranám.
Robotická bunka verzus stroj na špeciálne účely
| Rodina obrobkov | konfigurácia | Osi a polohy | Flexibilita prechodu | Produkčný mix |
|---|---|---|---|---|
| Veľké liate puzdrá | Robotická bunka | Kĺbový pohyb nástroja; pevný alebo polohovaný obrobok | Výmena nástrojov a upínacích prípravkov pre rôzne puzdrá | Zmiešané rodiny s rôznymi charakteristikami |
| Opakované rodiny odliatkov | Stroj na špeciálne účely | Koordinované osi; jednotlivé alebo striedavé polohy | Vyhradené svietidlá s plánovanými zmenami | Opakované spustenia v rámci definovanej rodiny |
| Malé kontúrované komponenty | Stroj na špeciálne účely | Koordinované osi a indexované polohy | Zmeny nástrojov v rámci podporovaného rozsahu komponentov | Opakované úlohy spracovania kontúr |
| Stredné a veľké komponenty | Stroj na špeciálne účely | Lineárne alebo rotačné indexované usporiadania | Upínacie prípravky a nastavenie procesu pre konkrétne diely | Definované postupnosti spracovania |
Horizontálnym posúvaním porovnáte všetky polia.
Stroje na špeciálne účely na úrovni riešení
Špeciálne stroje poskytujú koordinovaný pohyb nástroja s jednotlivými, striedavými alebo indexovanými obrábacími polohami. Sú hodnotené na úrovni riešenia okolo rodiny súčiastok a usporiadania upínacích prípravkov.
Medzi príklady obrobkov patria kryty telefónov, moduly kamier, kryty set-top boxov, kľučky dverí a plastové komponenty automobilov.
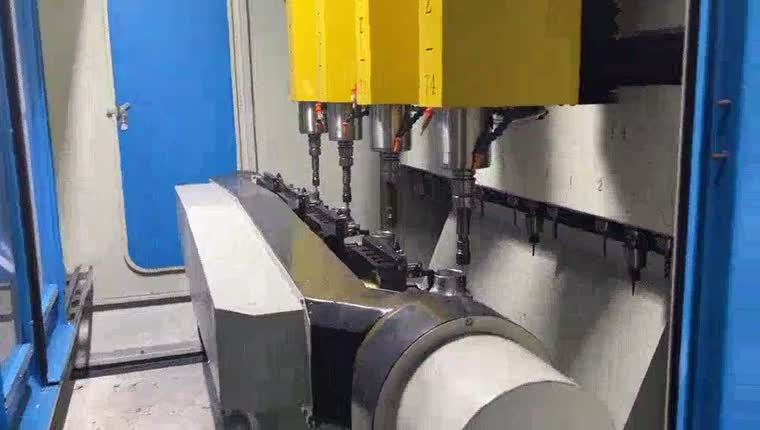
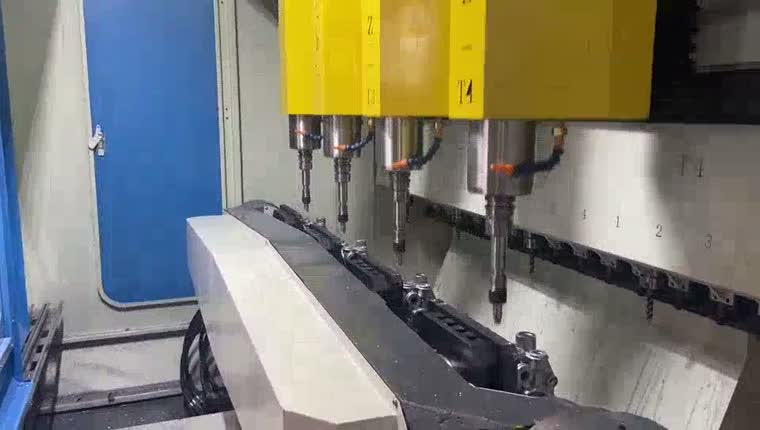
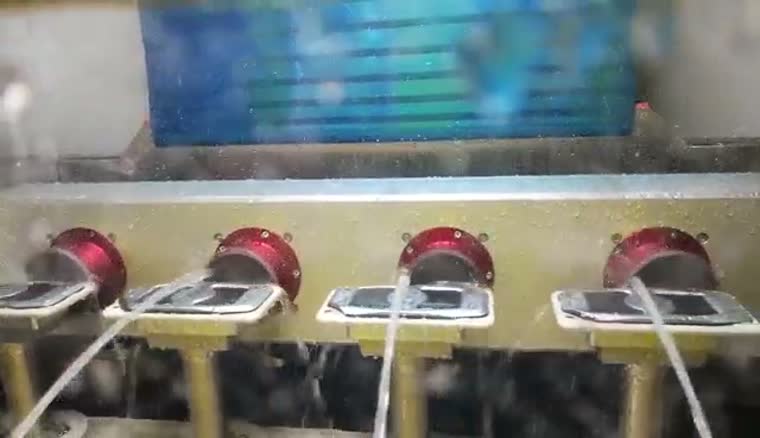
Pre vhodné úlohy dokončovania kontúr je k dispozícii mokrá metóda opracovania s použitím kvapaliny okolo nástroja a rotujúcich upínacích prípravkov. Vhodnosť závisí od materiálu a požadovanej povrchovej úpravy.
Pri plánovaní upínacích prípravkov a postupnosti spracovania zvážte prechod zo zvárania na odhrotovanie.
Zváranie náprav a spracovanie po zváraníBrúsenie skenovaním po dráhe EVST
EVST Scan-to-Path Grinding generuje brúsnu dráhu z naskenovaných kontúr obrobku v rámci definovaných oblastí spracovania; neodstraňuje potrebu definovať proces, overovať upínacie prípravky alebo kontrolovať hotový diel.
Pre brúsny robot bez programovania je zamýšľanou redukciou manuálne bodové učenie dráhy. Stále je potrebné stanoviť výber nástroja, pokrytie skenovaním, hranice procesu a kritériá akceptácie.
Diskutujte o svojom obrobku →Od naskenovaného obrysu až po realizáciu
Naskenujte obrobok, identifikujte kontúru v definovanej oblasti spracovania a vygenerujte dráhu pre vykonanie robota. Dráha musí byť skontrolovaná vzhľadom na prístup k upínaciemu prípravku a vybraný nástroj.
Zachytenie obrysu obrobku vo vybranej oblasti.
Identifikujte obrábaciu hranu a vygenerujte dráhu nástroja.
Vykonajte zaškrtnutú cestu pomocou vybraného kontaktného nástroja.
Koncepčná schéma · Kroky vyžadujú validáciu obrobku a bunky.
Vykonanie riadené silou podporuje kontakt počas generovanej dráhy; možnosti riadenia sily a ich špecifikácie sa vyberajú so širšou konfiguráciou buniek.
Rozloženie buniek, možnosti regulácie sily a odsávanie prachuTrojrozmerné videnie a adaptívne dráhy
Trojrozmerné zobrazovanie a spracovanie dokáže vytvoriť reprezentáciu obrobku a prispôsobiť dráhu priestorovým zmenám. Spracovanie bez CAD je voliteľné, kde je možné kontúru a proces určiť zo skenovania; kontrola produktu je tiež voliteľná.
Trvanie skenovania za dohodnutého pokrytia a testovacích podmienok: na požiadanie.
Presnosť skenovania za dohodnutého materiálu, geometrie a testovacích podmienok: na požiadanie.
Laserová detekcia a kompenzácia odchýlky
Bodová laserová detekcia dokáže porovnať aktuálny diel s predchádzajúcim dielom a kompenzovať odchýlku polohy na deliacej čiare. Toto porovnanie sa týka odchýlky medzi dielmi, a nie odchýlky od CAD modelu.
Laserové meranie presahu zvaru môže informovať o kompenzácii polohy a koordinácii s dokončovacím nástrojom počas spracovania zvarových húseníc. Stratégia merania a odstraňovania musí byť prispôsobená spoju.
Offline programovanie a simulácia
Offline programovanie pripravuje dráhu robota smerom od bunky. Kontrola kolízií a simulácia kódu podporujú kontrolu predtým, ako postprocesor vytvorí program špecifický pre riadiacu jednotku.
Definujte dráhu nástroja, upínacieho prípravku a robota.
Skontrolujte kolízie a simulujte program.
Vypíšte kód ovládača a potom ho overte na bunke.
Koncepčná schéma · Kroky vyžadujú validáciu obrobku a bunky.
Simulácia podporuje prípravu; program robota, geometria nástroja a upínacie prípravky si stále vyžadujú validáciu na skutočnej bunke.
Brúsenie po zváraní a brúsenie zvarových húseníc
Robotické brúsenie zvarových švov môže využívať roboticky držanú dokončovaciu hlavu okolo hliníkového rámu. Upínací prípravok umožňuje prístup k zvarovej húsenici, zatiaľ čo nástroj sleduje zvolenú dráhu odstraňovania.
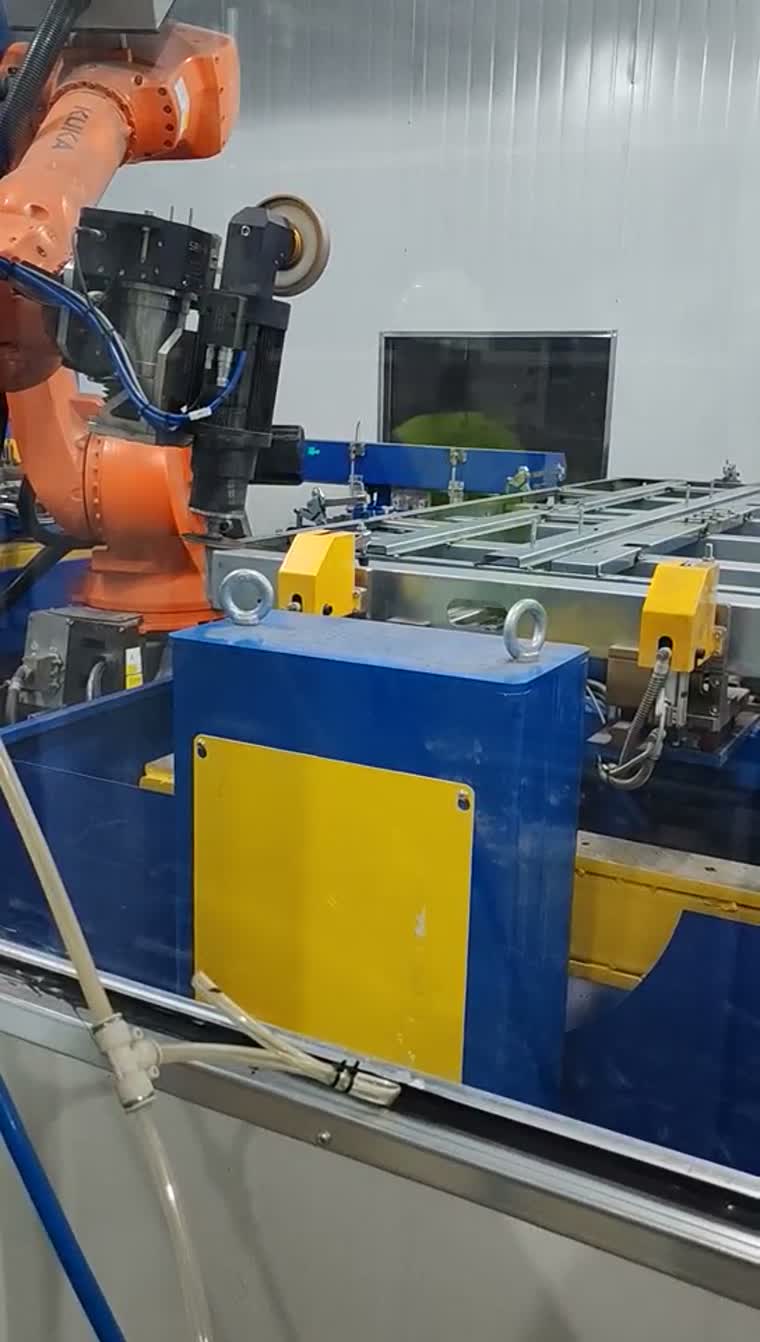
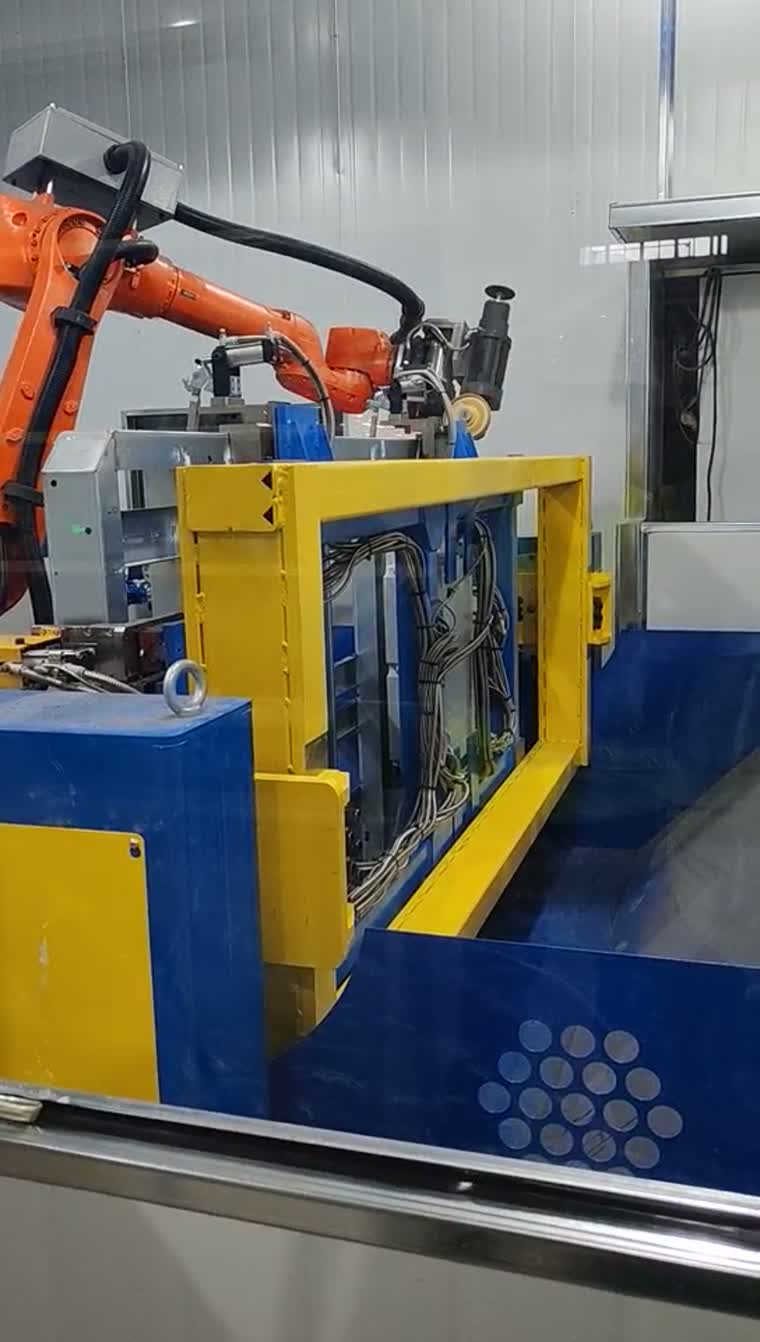
Povrchová úprava trením s miešaním a zváraním priehradky na batérie je súvisiaci proces s vlastnými požiadavkami na upínacie prípravky a proces.
Dokončovanie batériového priestoru a súvisiace možnosti procesuTypické aplikácie a rozsah integrácie
Medzi typické aplikácie patrí čistenie hrán odliatkov, odhrotovanie komponentov motora a konečná úprava zvarových húseníc rámu. Rozsah dodávky je definovaný upínacími prípravkami, nástrojmi, integráciou robotov a validáciou procesov.
Rozhrania nakladania a vykladania sú definované s predradeným a následným zariadením.
Zdieľajte reprezentatívne obrobky, hrany alebo zvary, ktoré sa majú spracovať, vzťažné body upínacích prípravkov a kritériá prijatia na spustenie kontroly konfigurácie.
Otázky pred výberom odhrotovacej bunky
Čo vlastne znamená „bez programovania“ – žiadne učenie alebo žiadny CAD model?
Znamená to generovanie procesnej dráhy z detekovaných kontúr, aby sa znížilo učenie bod po bode. Práca bez CAD modelu produktu je voliteľná konfigurácia; upínacie prípravky, nástroje a akceptácia procesu si stále vyžadujú validáciu.
Ako sa generuje dráha nástroja, keď sa odliatok líši od dielu k dielu?
Skenovanie identifikuje relevantný obrys v rámci definovanej oblasti spracovania. Generovanie dráhy využíva tento obrys, zatiaľ čo vhodné detekčné usporiadanie môže kompenzovať odchýlky medzi jednotlivými dielmi. Geometria mimo rozsahu vyžaduje kontrolu procesu.
Kedy je špeciálny odhrotovací stroj lepší ako robotická bunka?
Vyhradený stroj sa oplatí vyhodnotiť, keď sa opakujú skupiny dielov, upínacie prípravky a postupy spracovania. Robotická bunka sa dá vyhodnotiť, keď prístup, prístup k nástroju alebo sortiment produktov vyžaduje iné usporiadanie; porovnajte ich na skutočných obrobkoch.
Môže odhrotovanie a brúsenie po zváraní prebiehať v tej istej bunke?
Môžu byť zohľadnené v rámci spoločného konceptu, ak sú upínacie prípravky, prístup k nástrojom a procesné požiadavky kompatibilné. Ich kombinácia je projektové rozhodnutie, nie štandardná schopnosť predpokladaná pre každé rozloženie.
Aká výmena nástrojov je potrebná pre výrobu zmiešaných modelov?
Najprv definujte operácie a požadované nástroje pre každú skupinu dielov. Automatickú výmenu nástrojov a sklad nástrojov je potom možné nakonfigurovať podľa tejto kombinácie vrátane kontrol prístupu a vôle upínacích prípravkov.
Dá sa generovanie vizuálnej dráhy dodatočne namontovať na existujúcu bunku?
Vhodnosť dodatočnej montáže sa posudzuje individuálne. Pred definovaním modernizácie skontrolujte rozhrania robota a ovládača, prístup k skenovaniu, kalibráciu, geometriu nástrojov a kompatibilitu upínacích prípravkov; samotná demonštrácia skenovania nepreukáže kompatibilitu bunky.