
Konfigurácie pracovných staníc zváračských robotov: bunky, koľajnicové a portálové systémy
Pracovná stanica zváracieho robota kombinuje roboty, zváracie zariadenia, manipuláciu s obrobkami, upínacie prípravky, ovládacie prvky a ochranné prvky podľa definovaných výrobných potrieb. Toto centrum výberu porovnáva štyri konfiguračné rodiny a smeruje detaily špecifické pre danú aplikáciu na vyhradené stránky. Na prechod od obmedzení obrobkov k vhodnej architektúre použite odkazy na stránke.
Začnite umiestnením aplikácie do jednej zo štyroch rodín
Každá karta kategórie používa rovnaké polia na identifikáciu výberovej trasy. Číselné hodnoty a technické podmienky zostávajú v príslušných sekciách nižšie.
Ľahké a stredné bunky
- Začiatočná kondícia
- Opakovateľné rodiny ľahkých a stredných dielov
- Definovanie pohybu
- Lokálne preklápanie, rotačné alebo viacosové polohovanie
- Ďalšia recenzia
- Pokračujte k trase konfigurácie svetla
Veľké a vysoko zaťažené stanice
- Začiatočná kondícia
- Dlhé, veľkoobjemové alebo vysokohmotné obrobky
- Definovanie pohybu
- Polohovanie s vysokým zaťažením a rozšírený dosah robota
- Ďalšia recenzia
- Pokračujte k rozsiahlej inžinierskej trase
Pozemné, sky-rail a portálové systémy
- Začiatočná kondícia
- Dlhé, široké alebo vysoké zóny za hranicami jednej pevnej pozície robota
- Definovanie pohybu
- Pohyb robota po lineárnych vonkajších osiach
- Ďalšia recenzia
- Porovnajte štyri architektúry mobilných systémov
Polohovacie zariadenia a upínacie prípravky
- Začiatočná kondícia
- Súčiastky vyžadujúce stabilnú orientáciu a opakovateľné umiestnenie
- Definovanie pohybu
- Presunúť súčiastku a zachovať väzby spojov
- Ďalšia recenzia
- Kontrola pohybu obrobku a hraníc držania
Štyri obmedzenia určujú najužitočnejšiu východiskovú trasu
Začnite s obálkou a dĺžkou obrobku a potom do výpočtu polohovania zahrňte kombinované zaťaženie obrobku a upínacieho prípravku. Ďalej definujte osi pohybu a pokrytie robota potrebné na mape švu. Nakoniec zúžte architektúru podľa zváracieho procesu a tvaru spoja; názov konfigurácie je len východiskovým bodom pre potvrdenie projektu.
Obálka a dĺžka
Rozhodnite, či jedno pevné miesto robota dokáže pokryť každý požadovaný šev.
Polohovacie zaťaženie
Obrobok, upínací prípravok a dynamickú orientáciu považujte za jeden problém so zaťažením.
Osi pohybu
Rozlišujte medzi pohybom súčiastky, pohybom robota alebo kombinovaním externých osí.
Použiteľný zvárací proces
Otestujte spoj a hranice zariadenia na zváranie v ochrannej atmosfére, argónovom oblúku alebo laserovom zváraní.
Uzavreté konfigurácie pre opakovateľné rodiny dielov
Keď sa obálka obrobku a zaťaženie prispôsobia lokálnemu otáčaniu, horizontálnemu otáčaniu, viacosovému polohovaniu alebo podopretiu vreteníka a koníka, začnite s konfiguráciou na úrovni bunky. Na samostatnej stránke je porovnaných šesť usporiadaní, pričom sa zachovávajú špecifické upínacie prípravky, počet robotov a rozhodnutia o zabezpečení pre daný projekt.
konfigurácie robotických zváracích buniek pre ľahké a stredné obrobky
Navrhnuté stanice pre dlhé, veľké alebo hmotnostné diely
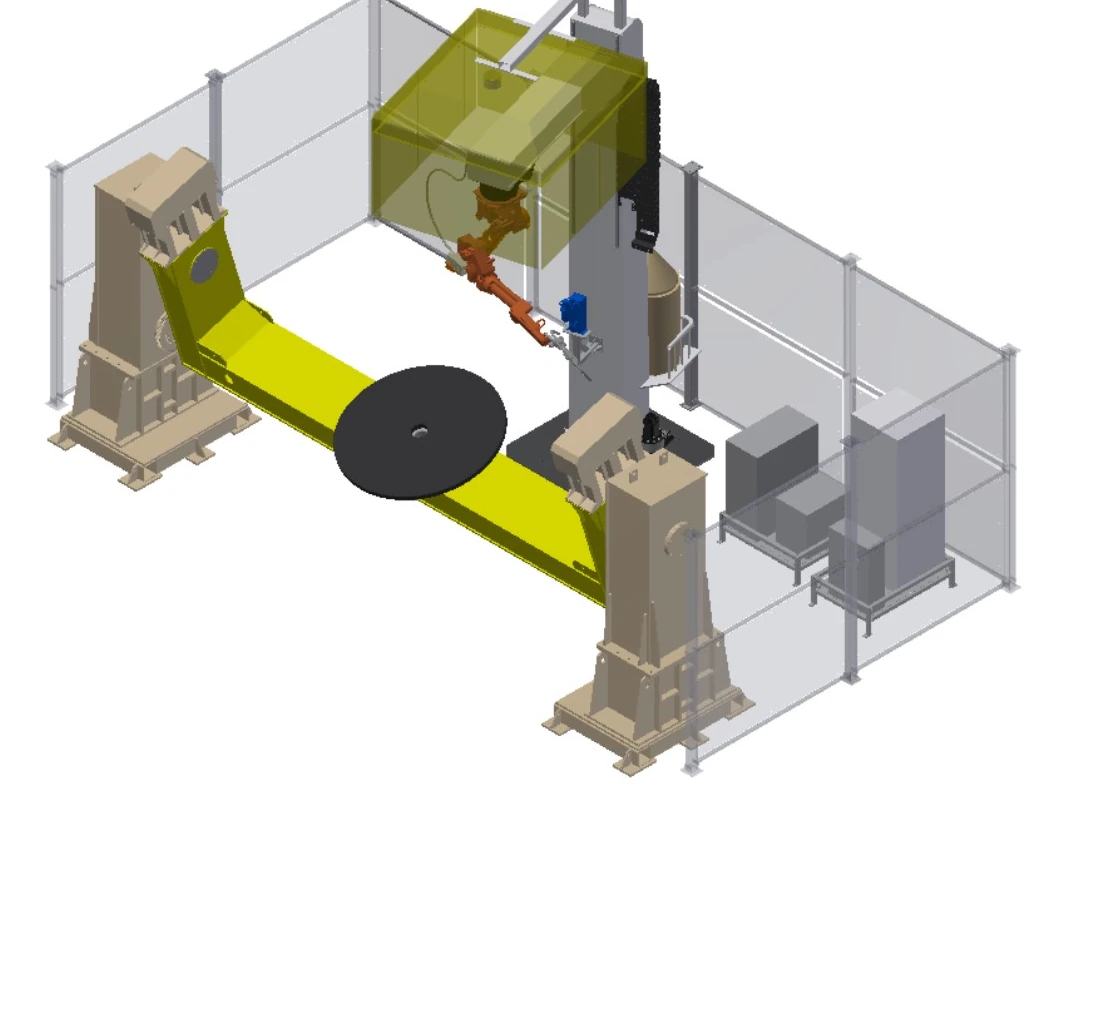
Keď dĺžka, hmotnosť, priemer otáčania alebo spôsob zaťaženia presahujú konvenčný objem bunky, začnite s obmedzeniami podopretia, umiestnenia, vonkajšieho pohybu a ochrany. Na vyhradenej stránke je uvedených osem inžinierskych východiskových bodov, a nie fixné balíky zariadení.
vysokovýkonné robotické zváracie pracoviská pre veľké a ťažké dielyŠtyri architektúry pozemnej železnice, nadzemnej železnice a portálu
Keď jedna pevná pozícia robota nedokáže pokryť požadovanú dĺžku, výšku alebo rozpätie, lineárne externé osi prenesú robota do zóny švu. Tieto štyri architektúry zahŕňajú pohyb zvislej podlahy, pohyb obrátenej podlahy, viacosový pohyb nad hlavou a pokrytie širokého portálu.
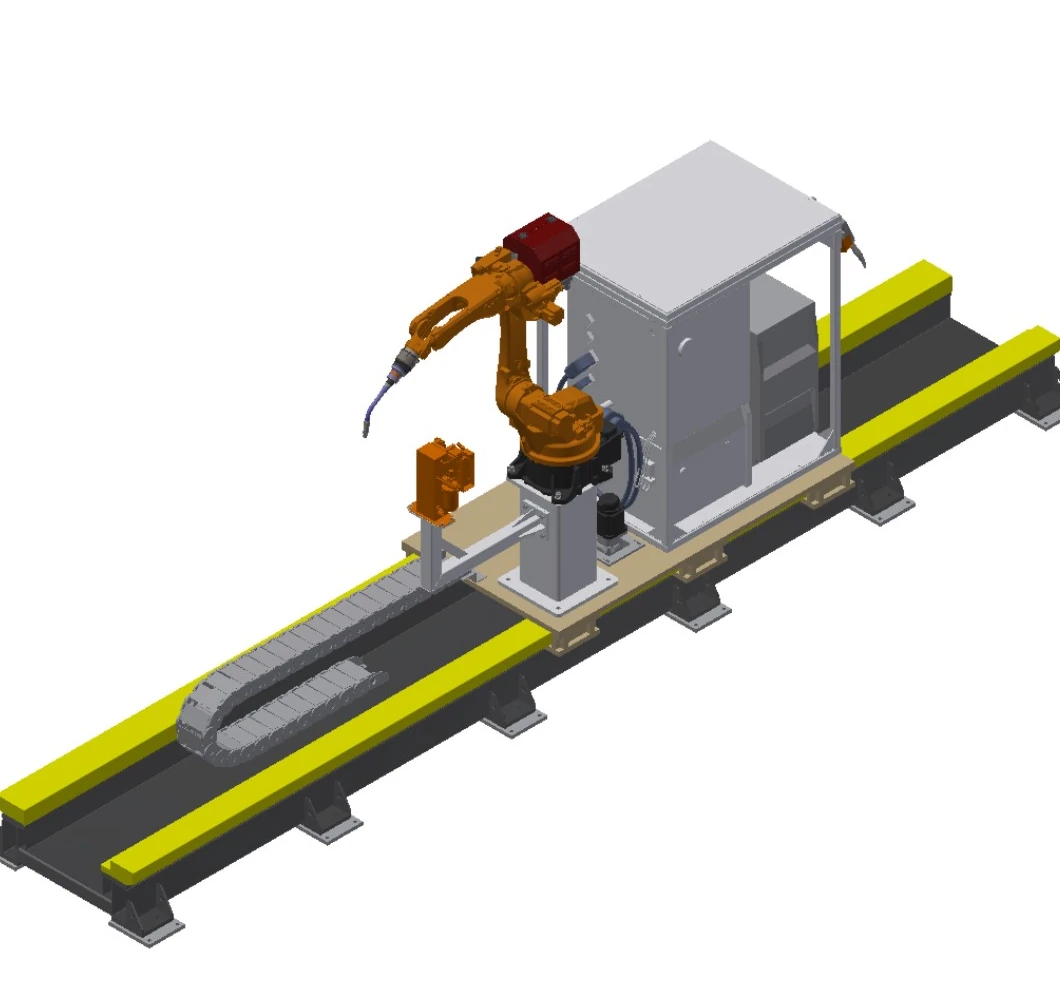
Zvislý systém zvárania pozemných koľajníc
Rozširuje dosah robota pozdĺž dlhých obrobkov a zároveň udržiava robota vo zvislej polohe na vozíku namontovanom na podlahe.
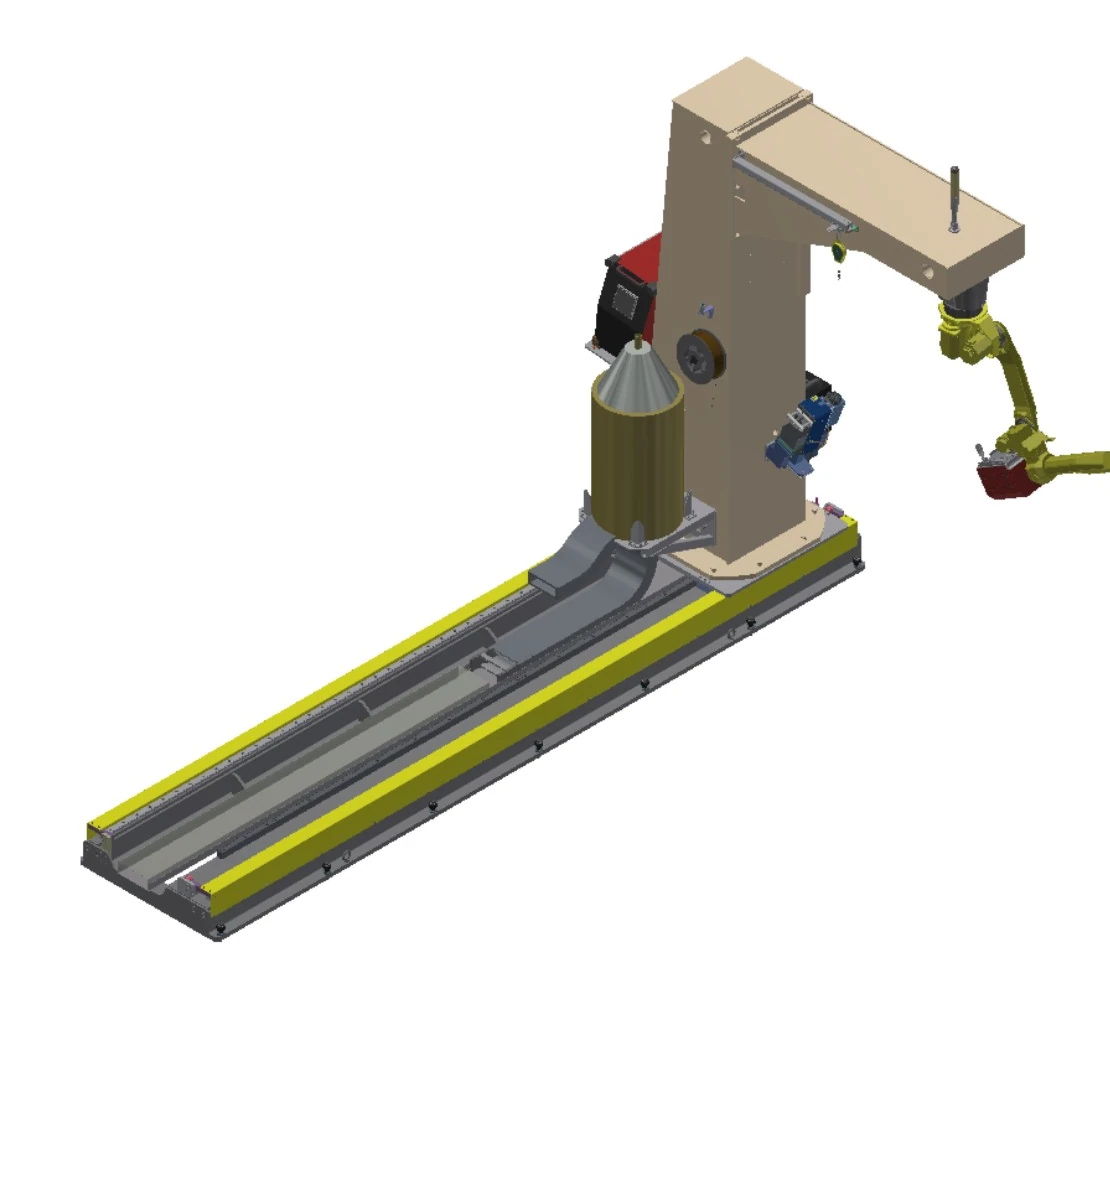
Invertovaný systém zvárania pozemných koľajníc
Kombinuje pojazd po podlahe s obráteným rámom v tvare C, keď je potrebný prístup zhora pozdĺž dlhého obrobku.
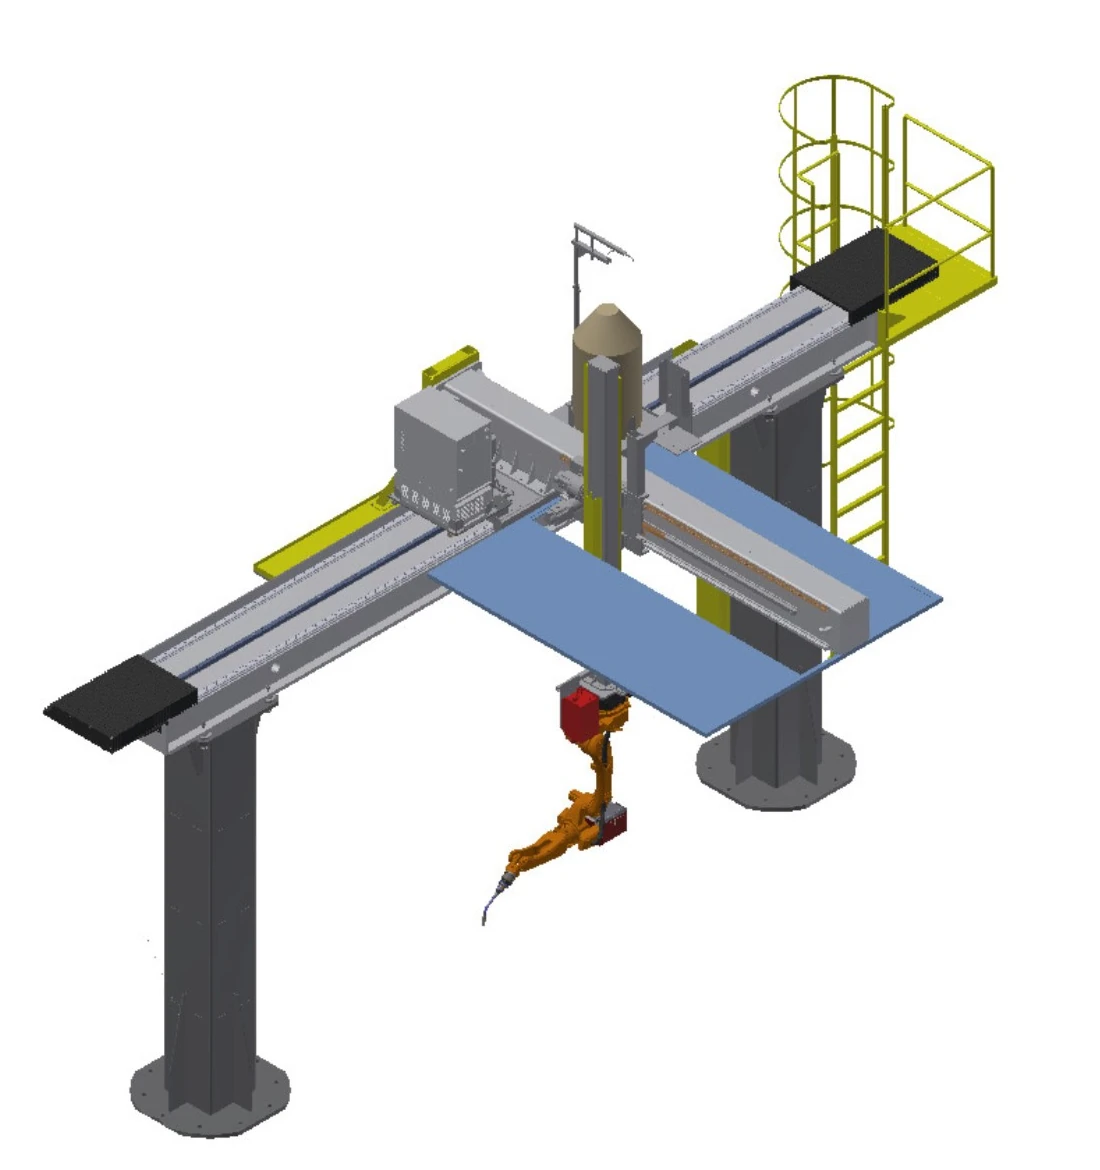
Invertovaný zvárací systém Sky-Rail
Pohybuje obráteným robotom nad pracovnou zónou vo voliteľných kombináciách osí pre dĺžku, bočný dosah a výšku.
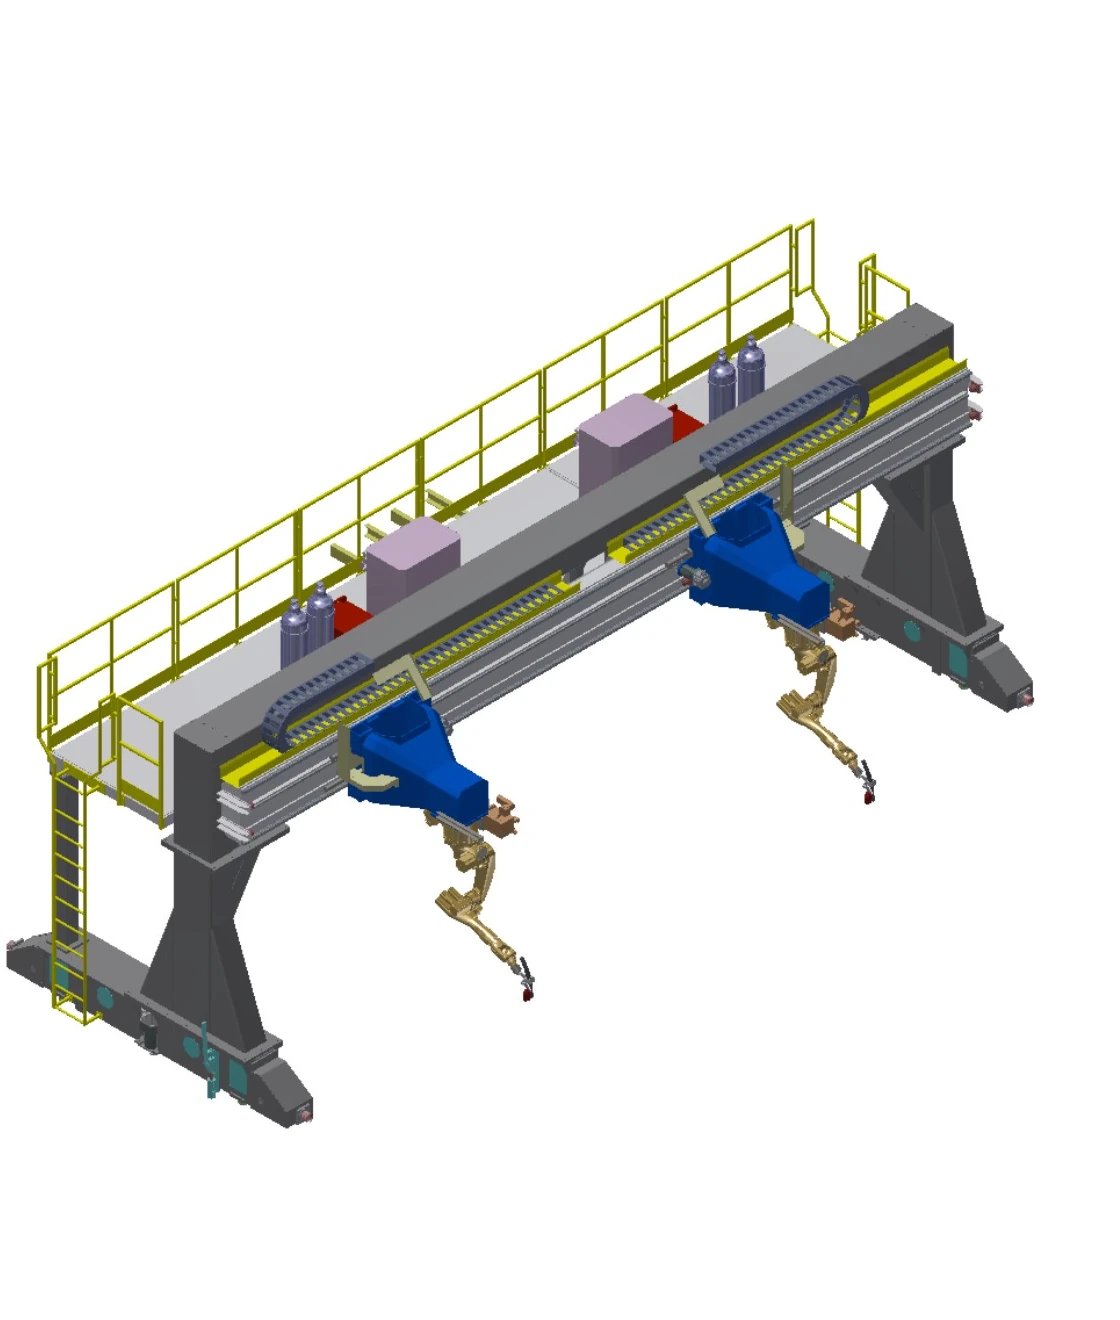
Systém inverzného portálového zvárania
Vytvára široký stropný priestor s dlhým posuvom v osi Y a synchronizovaným dvojitým pohonom pre veľké pracovné zóny.
Porovnajte štyri mobilné systémy na jednej sade polí
Hodnoty posunu sú voliteľné rozsahy. Kombinácia konečnej osi, zaťaženie, základ, procesný softvér a rozsah sledovania zostávajú špecifické pre projekt.
| Riadok | systém | Pohyb | Cestovanie | Menovité zaťaženie | Rýchlosť | Opakovateľnosť | Vonkajšie osi | Možnosti a technické podmienky |
|---|---|---|---|---|---|---|---|---|
| A | Zvislý systém zvárania pozemných koľajníc | Pozemná koľajnica; jedna lineárna vonkajšia os | Efektívny zdvih 2–30 m, voliteľné | 1 t | 0–15 m/min | ± 0.15 mm | 1 set | Základňa robota a konzoly pre ovládacie prvky, zváracie zariadenie, bubon s drôtom a čistič horáka; predĺžený flexibilný kábel; softvér na snímanie kontaktov, sledovanie oblúka a viacvrstvové viacprechodové spracovanie; sledovanie laserového švu |
| B | Invertovaný systém zvárania pozemných koľajníc | Ťažká pozemná koľajnica s obráteným C-rámom; jedna lineárna vonkajšia os | Efektívny zdvih 2–30 m, voliteľné | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 set | Invertovaný rám v tvare C s robotickou základňou a konzolami pre ovládacie prvky, zváracie zariadenie, bubon s drôtom a čistič horáka; predĺžený flexibilný kábel; softvér na snímanie kontaktov, sledovanie oblúka a viacvrstvový viacprechodový softvér; sledovanie laserového švu |
| C | Invertovaný zvárací systém Sky-Rail | Pohyb X/Y/Z nad hlavou; osi je možné kombinovať ako 1X, 2Y alebo 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, voliteľné | 0.4 t | Každá os 0–15 m/min | Každá os ±0.15 mm | 3 sety | Konzoly pre ovládacie prvky, zváracie zariadenie, bubon s drôtom a čistič horáka; inšpekčný rebrík a plošina; predĺžený flexibilný kábel; voliteľný stropný digestor; softvér na kontaktné snímanie, sledovanie oblúka a viacvrstvové viacprechodové snímanie; laserové sledovanie švov |
| D | Systém inverzného portálového zvárania | Pohyb portálu X/Y/Z; osi je možné kombinovať ako 1X, 2Y alebo 3Z; synchrónny dvojitý pohon na osi Y | Rozpätie <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, voliteľné | 0.4 t na robota | Každá os 0–15 m/min | Každá os ±0.15 mm | 4 sety | P43 presne brúsená ťažká koľajnica a projektové základy od používateľa; konzoly pre ovládacie prvky, zváracie zariadenie, bubon s drôtom a čistič horáka; inšpekčný rebrík a plošina; predĺžený flexibilný kábel; softvér na snímanie kontaktov, sledovanie oblúka a viacvrstvový viacprechodový softvér; laserové sledovanie švov |
Polohovacie zariadenia a upínacie prípravky považujte za jeden reťazec obrobkov
Polohovacie zariadenie umiestni každý spoj do zvárateľnej orientácie; upínací prípravok lokalizuje komponenty a opakovane zachováva ich vzájomný vzťah. Obe fázy musia byť potvrdené prístupom robota, postupnosťou zvárania, naložením a zabezpečením.
Koncepty umiestnenia
Pevné stoly s rastrom, horizontálne otočné stoly, otočné jednotky, podpery vreteníka a koníka a viacosové polohovače. Kombinovaná hmotnosť obrobku a upínacieho prípravku, ťažisko, rotačná obálka a vôľa horáka definujú použiteľný koncept.
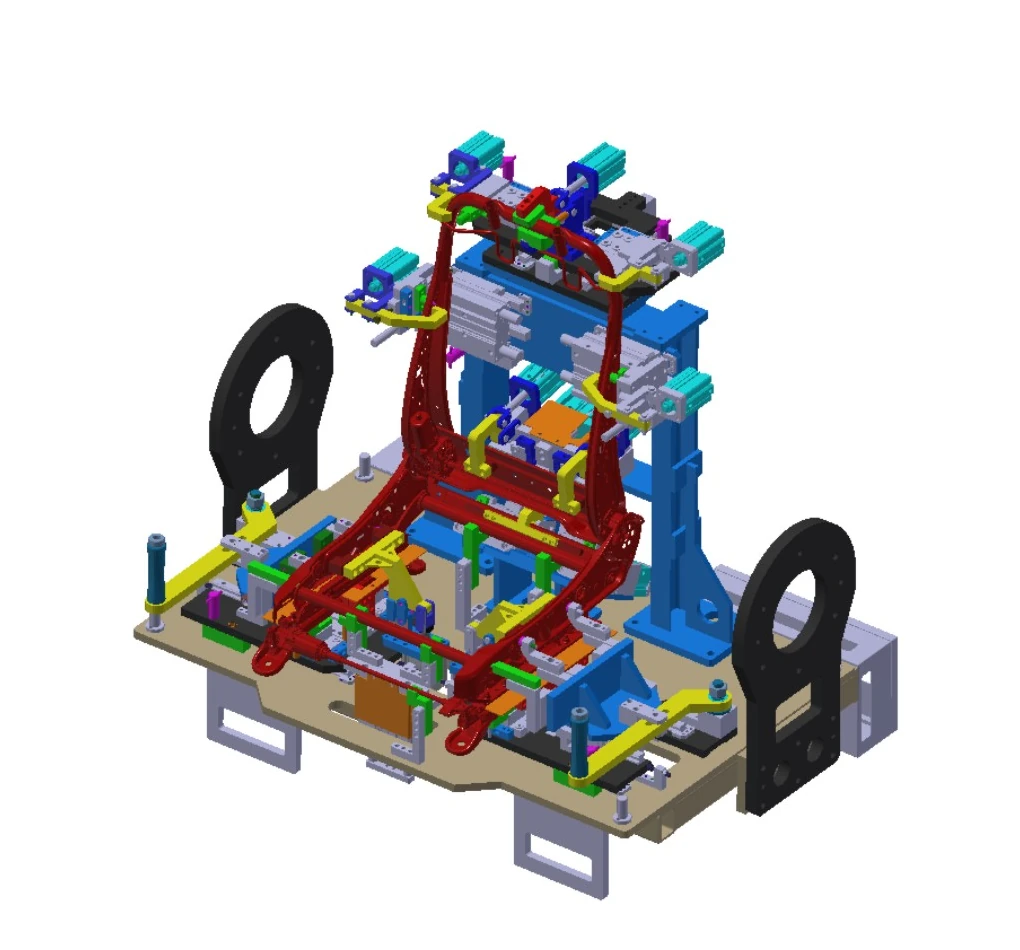
Inžinierstvo svietidiel
Rýchlo meniteľný dizajn dokáže zachovať rozhranie pre aktualizácie produktu. Konštrukčné rámy vyžadujú dostatočnú tuhosť a pevnosť, zvárané konštrukcie podliehajú úprave proti starnutiu a každý komponent je umiestnený a upnutý nezávisle, aby sa zachovali vzťahy vo výkrese.
Na definovanie ďalšieho technického náčrtu použite štyri otázky
Aká veľká je časť?
Uveďte minimálnu a maximálnu obálku, dĺžku, smer zaťaženia a rozloženie švov.
Aký náklad sa musí pohybovať?
Skombinujte hmotnosť obrobku a upínacieho prípravku, potom pridajte ťažisko a dynamickú orientáciu.
Ktoré osi sú potrebné?
Rozhodnite sa, či presuniete diel, robota alebo použijete pozemnú koľajnicu, sky rail alebo portálový pojazd.
Ktorý postup sa uplatňuje?
Zdieľajte materiál, spoje, metódu zvárania, požiadavky na kvalitu a vzor prechodu.
Keď sa rozsah rozšíri na linkové prenosy, odovzdávanie medzi stanicami a orchestráciu na úrovni systému, pokračujte ďalej... inteligentná zváracia výrobná linka.
Vyberte si, ktorú rodinu chcete napísať ako prvú
Ktorá kategória sa hodí pre malé alebo stredne opakované diely?
Začnite s ľahkými a stredne uzavretými bunkami a potom zúžte trasu preklopením, otočením alebo viacosovým polohovaním dielu.
Ktorá kategória je vhodná pre dlhé, veľkoobjemové alebo vysoko zaťažené diely?
Začnite s konštrukčnou cestou pre veľké obrobky a poskytnite údaje o hmotnosti, ťažisku, podopretí, zaťažení a rozložení švov.
Kedy by som mal porovnávať pozemné koľajnice, nadzemné koľajnice alebo portálové systémy?
Porovnanie mobilných systémov použite, keď jedno pevné umiestnenie robota nedokáže pokryť požadovanú dĺžku, výšku alebo rozpätie.
Kam patria zložité otázky týkajúce sa upnutia a prípravkov?
Ak je hlavným obmedzením orientácia, opakovateľné umiestnenie alebo zmeny rozhraní, začnite so sekciou polohovacích zariadení a upínacích prípravkov.
Prechod z rodiny aplikácií na ďalšiu informačnú vrstvu
Na tejto stránke vyberte konfiguračnú skupinu a potom otvorte príslušnú stránku produktu alebo technickú stránku. Ak sú výkresy pripravené, začnite priamo diskusiu o aplikácii.
Začnite od skutočnej časti a mapy švov
Zdieľajte výkresy, rozsah veľkostí a hmotností, spoje, proces, očakávané takty, metódu zaťaženia a obmedzenia lokality, aby EVST mohol vytvoriť počiatočnú konfiguráciu.