Lineárne pohybové systémy vyrobené na objednávku

Robotická dráha – 7. osové robotické presunové jednotky (RTU)

Rozšírte pracovný dosah robota naprieč strojmi, stanicami alebo dlhými obrobkami. EVST navrhuje pozemné, nebeské a priehradové robotické dráhy pre vášho robota, pohyb, zaťaženie, pracovný cyklus, prostredie a podmienky na mieste.

Vyrobené na mieru pre každý projekt Rozloženie zeme, oblohy a priehradových nosníkov Konfigurácie pozemnej dráhy s menovitým zaťažením vozňa do 6 000 kg

Čo to je

Pridajte k robotovi koordinovanú lineárnu os

Robotická dráha je poháňaná lineárna os, ktorá prenáša priemyselného robota medzi pracovnými pozíciami. Nazýva sa aj 7. osová robotická prenosová jednotka a rozširuje pracovný priestor robota, takže jeden robot môže obsluhovať dlhé diely, viacero strojov alebo oddelené procesné stanice. Verzie montované na podlahu sú známe aj ako pozemná dráha alebo podlahová dráha.

Rodina produktov

Vyberte rozloženie, ktoré vyhovuje pracovnej bunke

Konštrukcia dráhy sa vyberá na základe dostupnej podlahovej plochy, prístupu k obrobku, orientácie robota a procesnej dráhy. Podlahové, nebeské a priehradové systémy sú navrhnuté pre robota, inštalovanú hmotnosť a projektové podmienky.

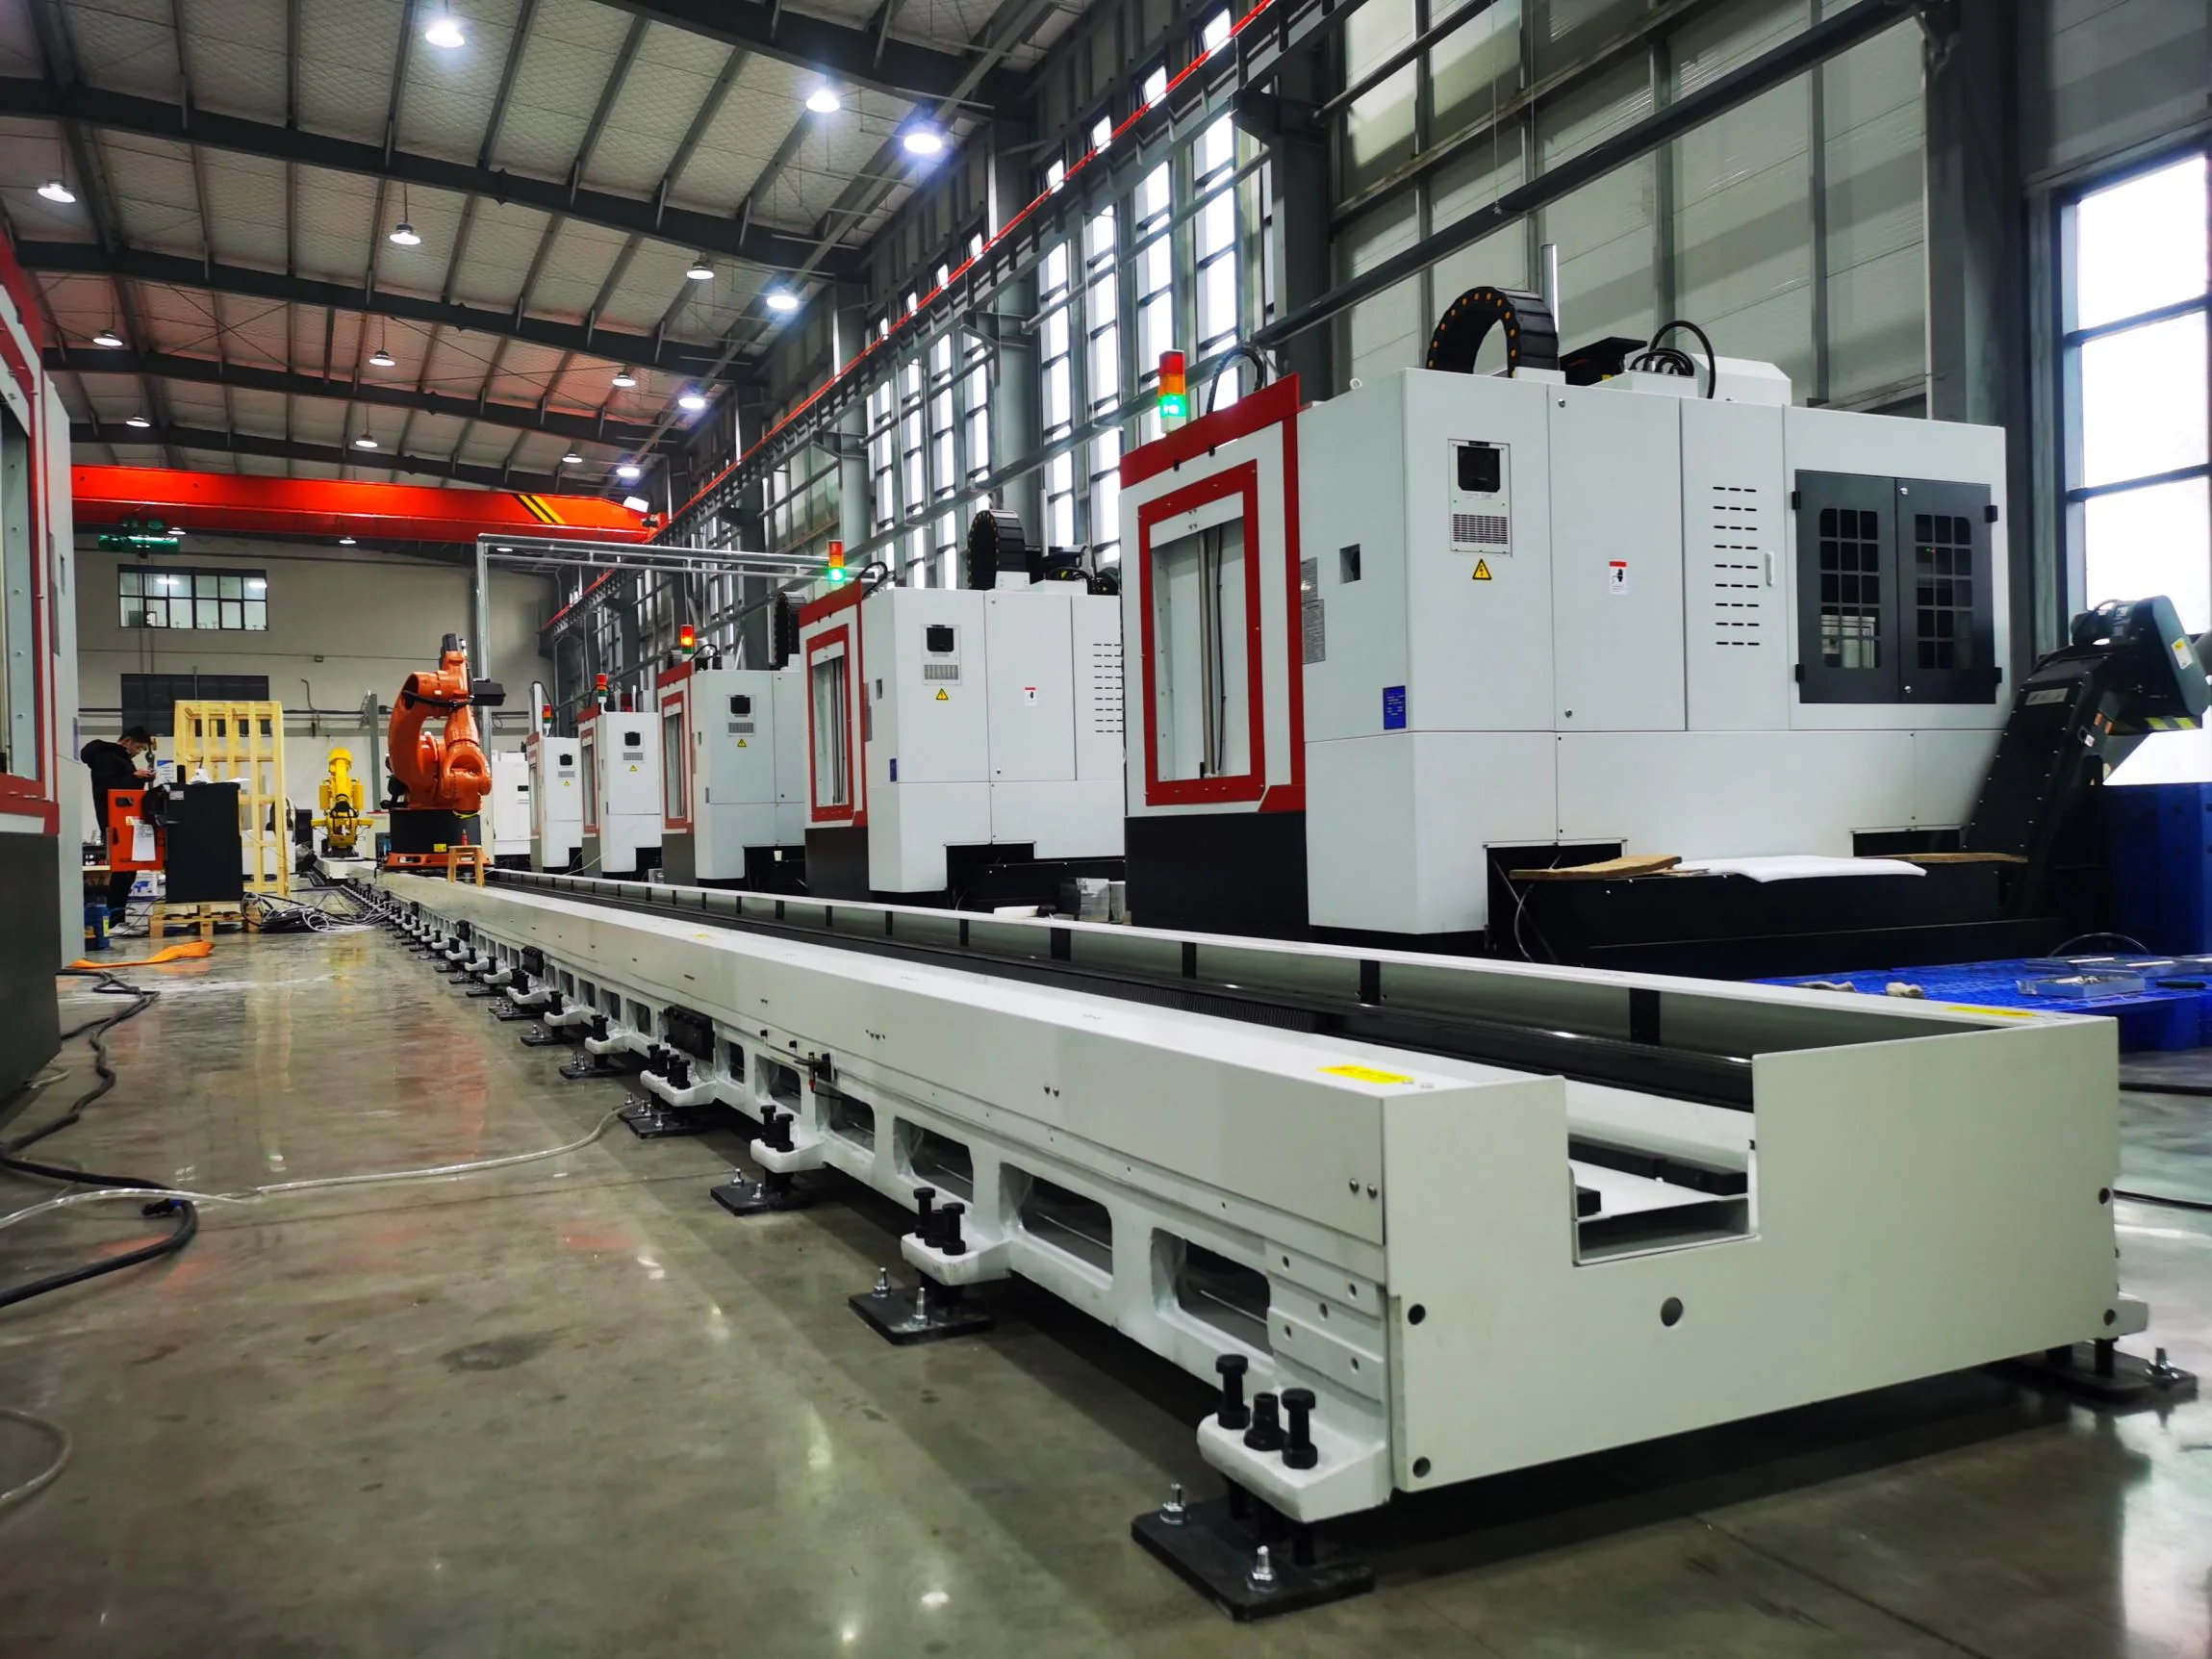
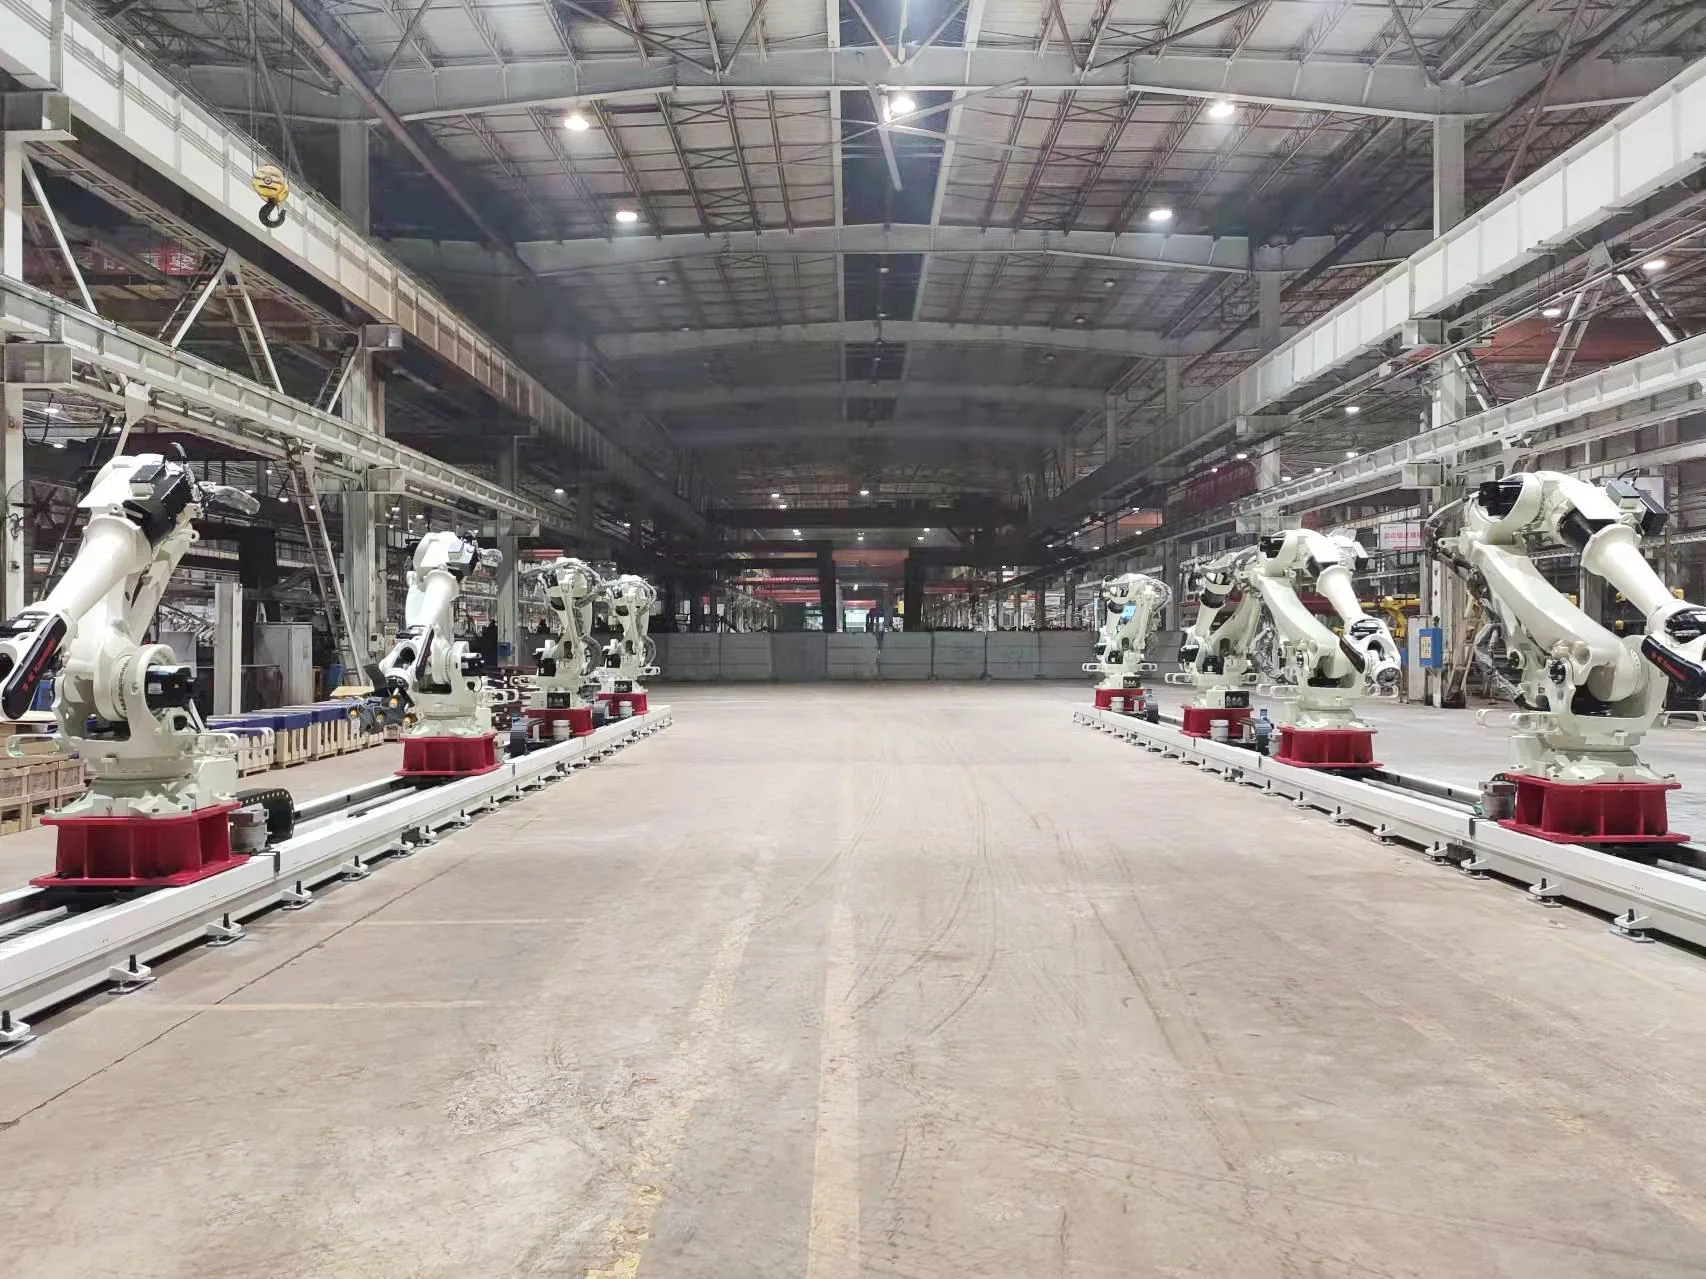
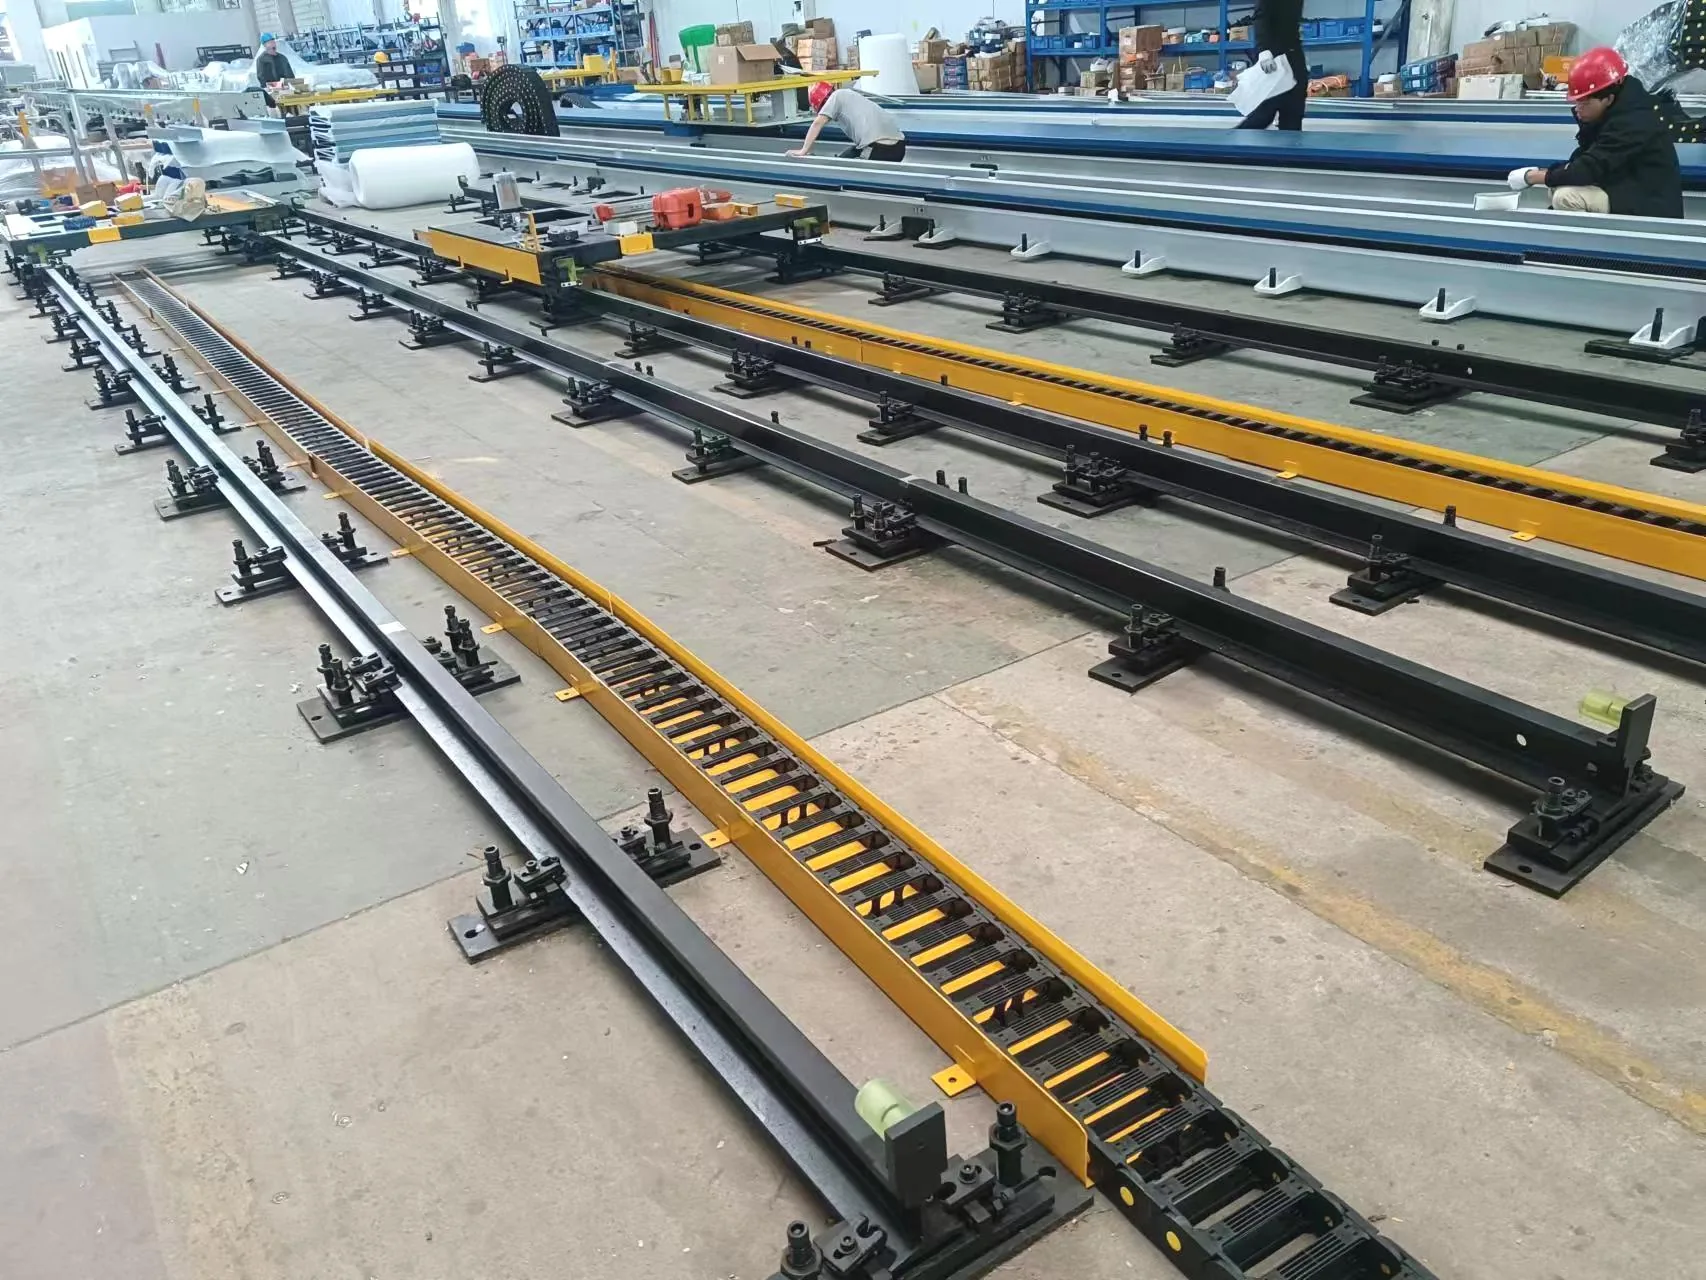
Montáž pozemných robotických dráh v dielni

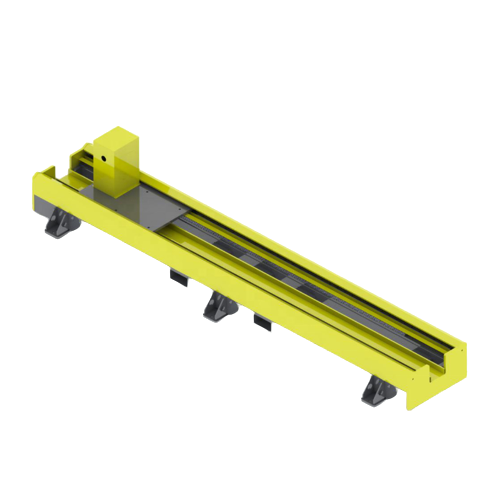
Pozemná koľajnica

Pozemná lišta (koľajnica namontovaná na podlahe)

Praktické usporiadanie na premiestňovanie robota pozdĺž strojov, upínacích prípravkov alebo dlhých obrobkov. Konštrukcia základne, pojazd a ochrana sú špecifikované pre daný projekt.

Vyberte si ho, keď: Prioritou sú prístupné služby na úrovni podlahy a priama cesta vedľa strojov.
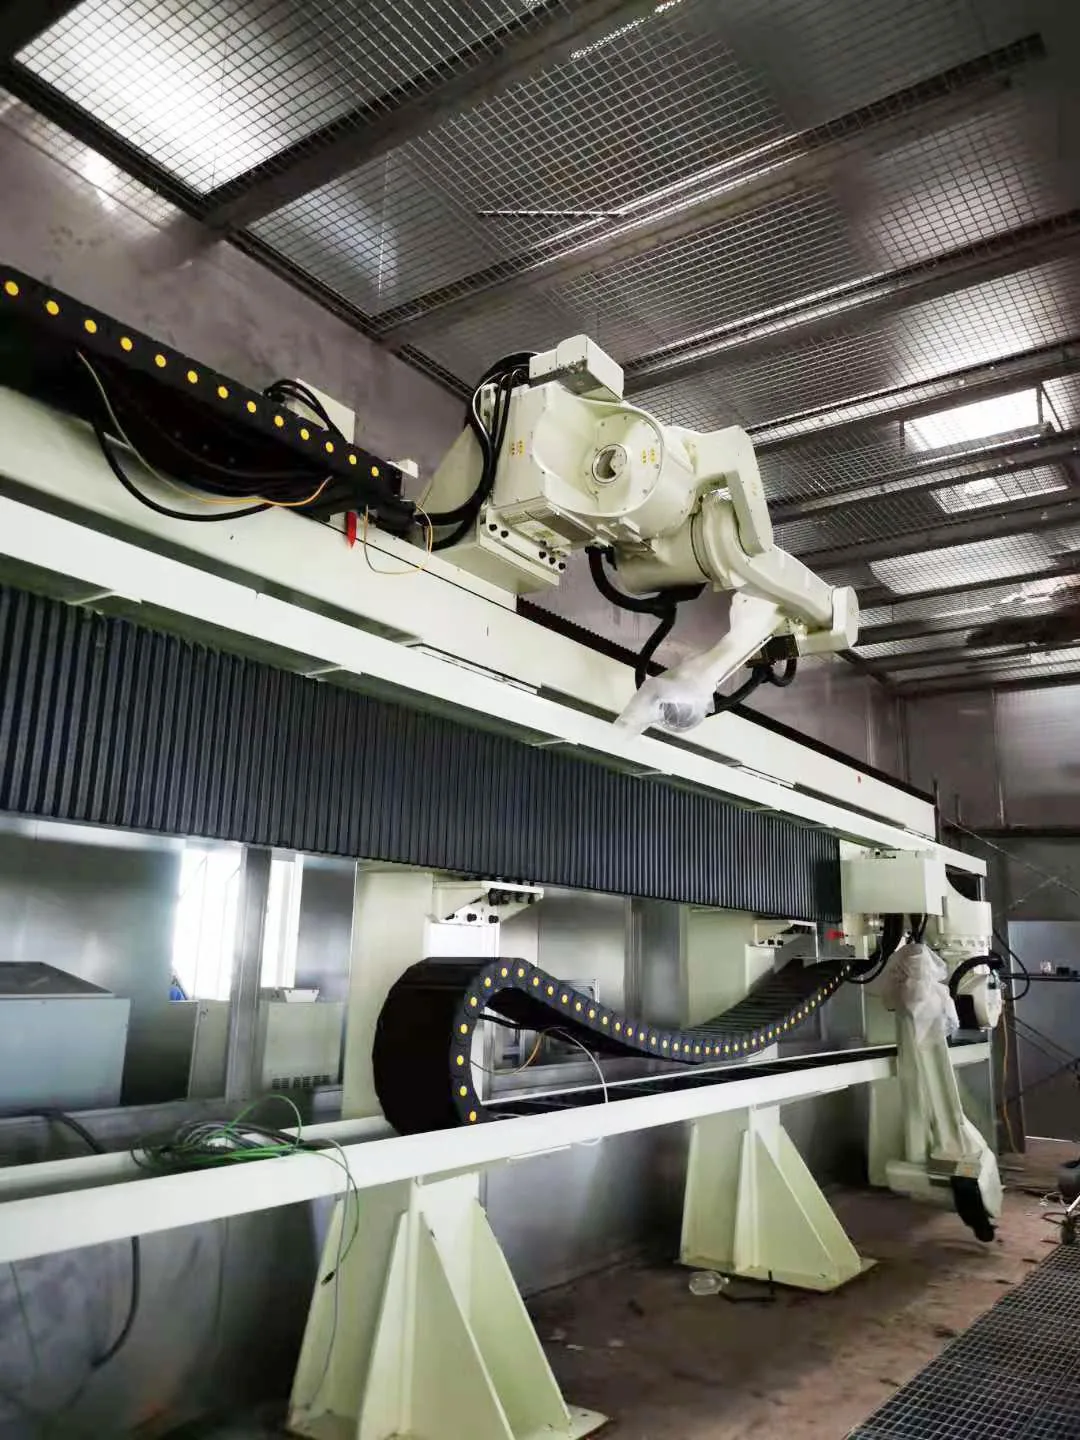
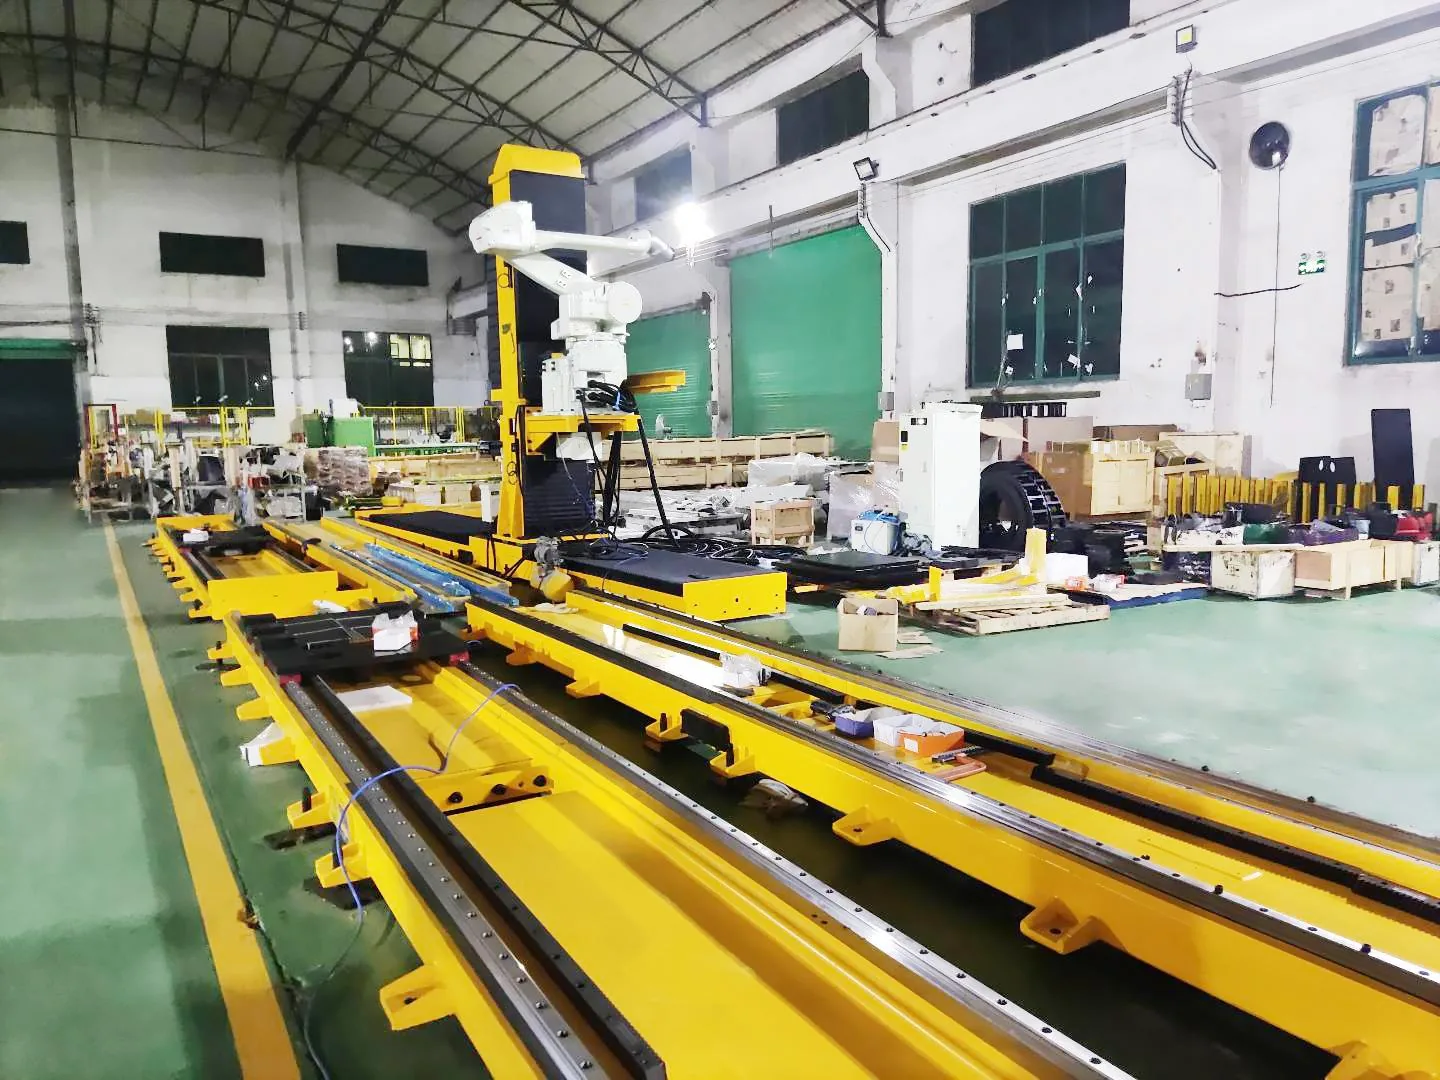
Zvýšená robotická dráha nesúca robota nad pracovnou plochou

Sky rail

Sky Rail (nadzemná / vyvýšená trať)

Presúva robota nad pracovnú plochu, aby zachoval prístup k podlahe alebo aby sa k procesu priblížil z vyvýšenej polohy. Štruktúra a rozhrania sú navrhnuté pre danú bunku.

Vyberte si ho, keď: Uvoľnenie podlahovej plochy alebo prístup k procesu zhora je dôležitý.

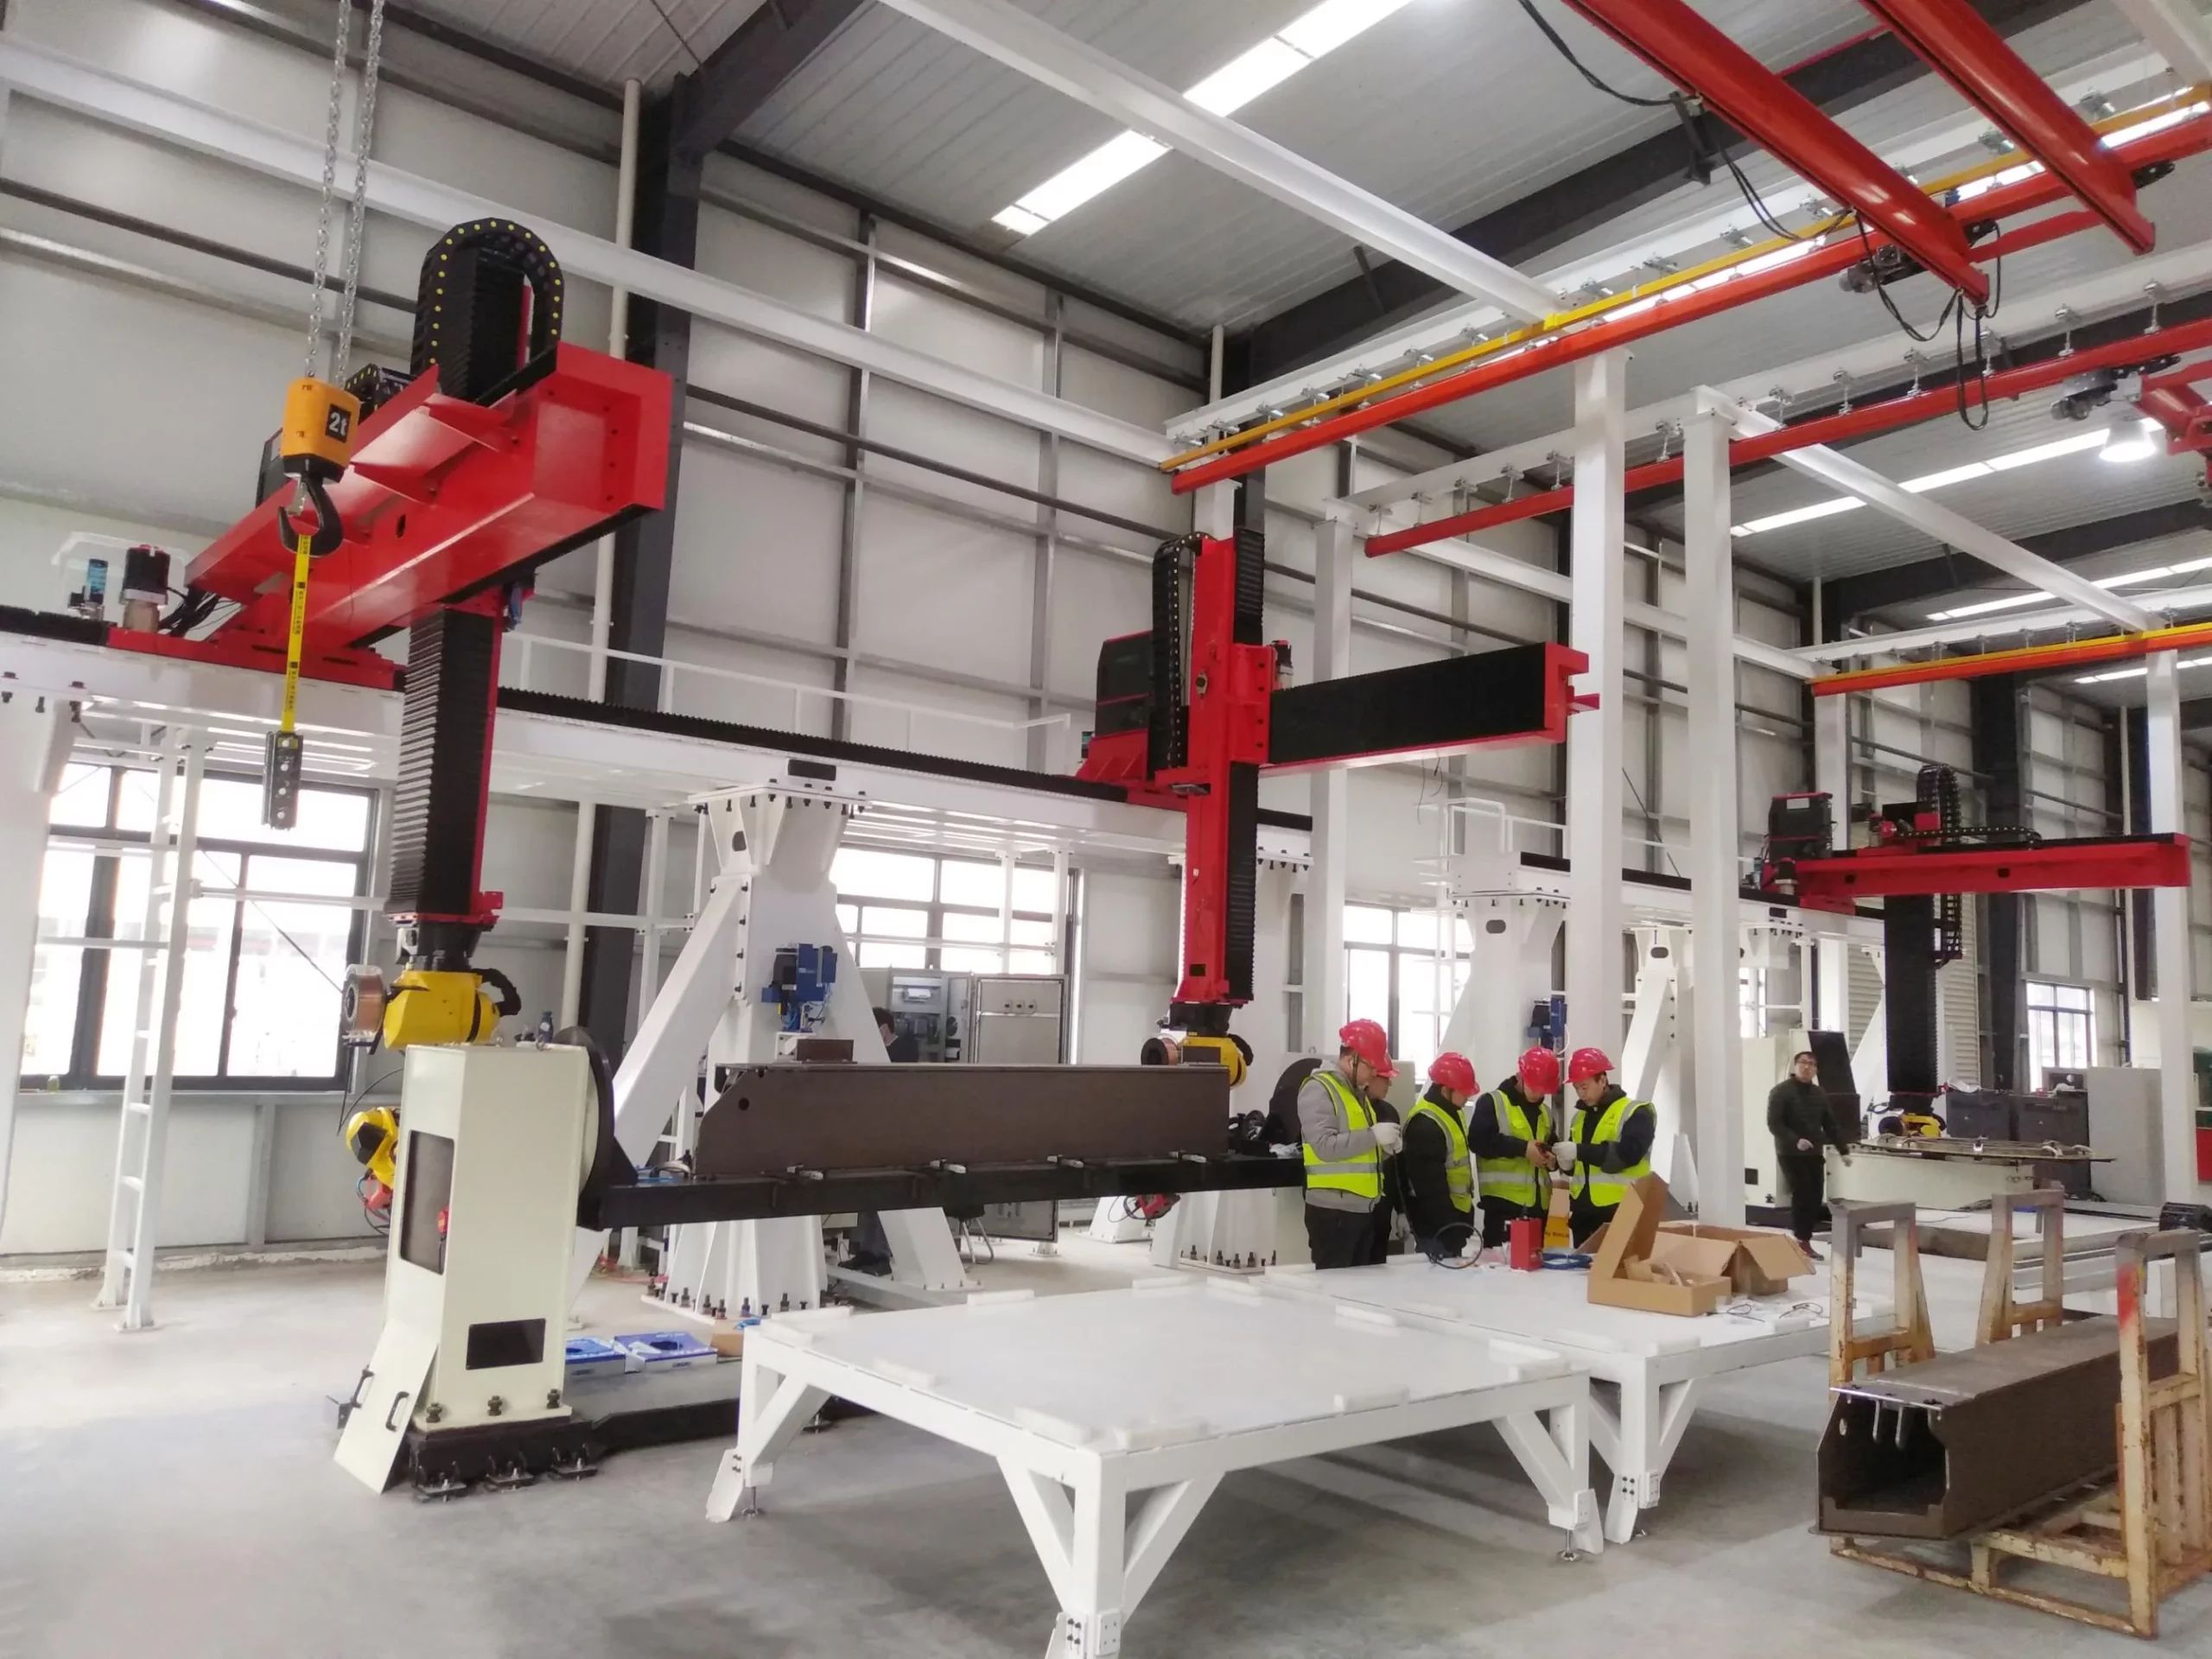
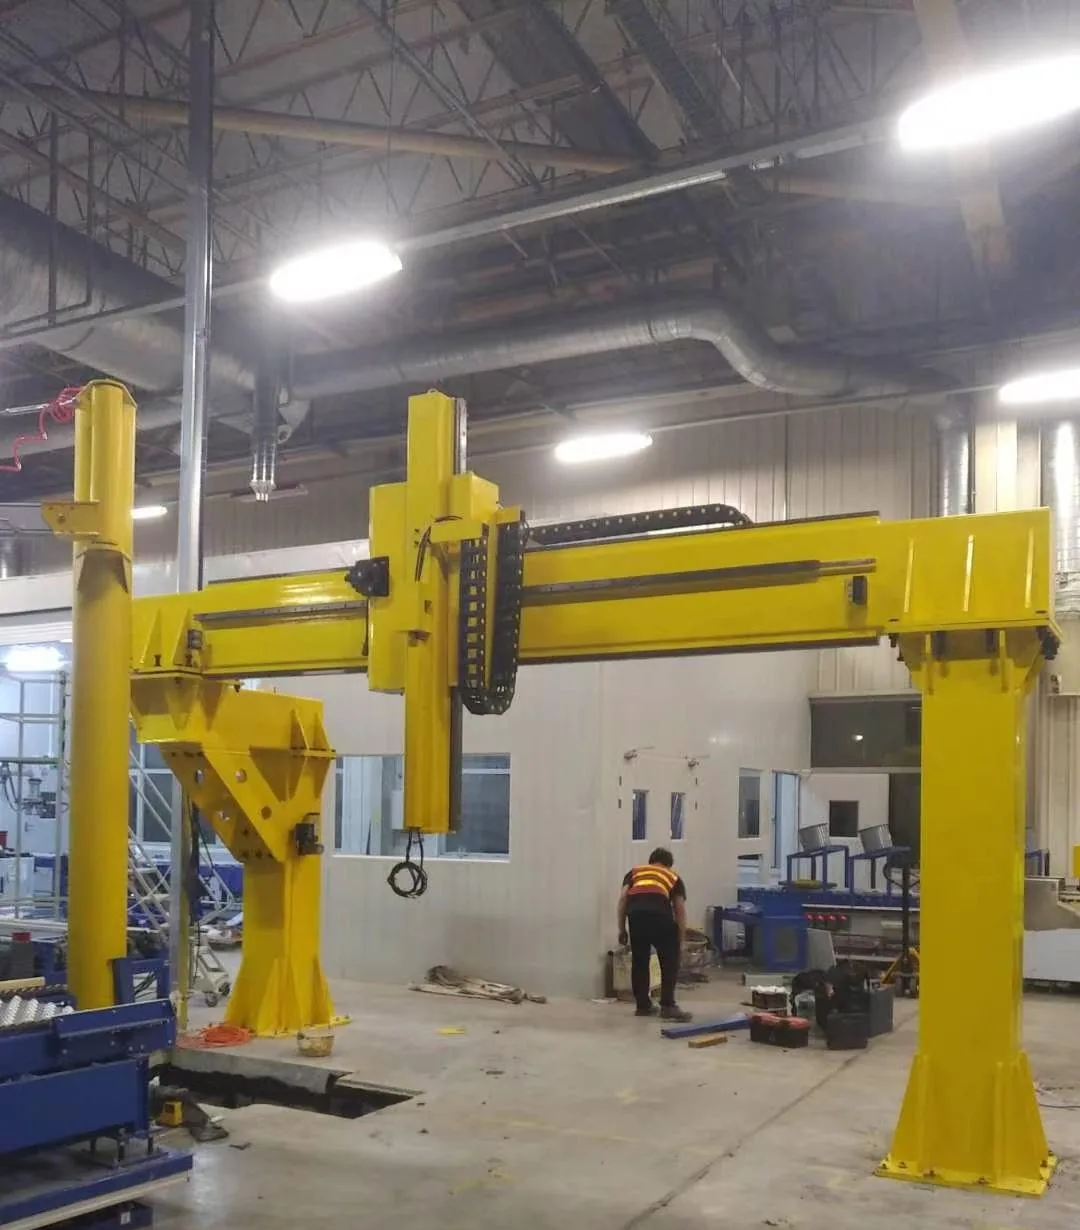
Priehradová robotická koľajnicová konštrukcia nainštalovaná v dielni

Priehradová koľajnica

Priehradové a portálové systémy

Portálová konštrukcia pre väčšie pracovné priestory a usporiadanie pohybu špecifické pre danú aplikáciu. Rozpätie, osi, rozhrania a konštrukčné detaily sa navrhujú pre každý projekt.

Vyberte si ho, keď: Jedna pozemná os nemôže pokryť požadovaný rozsah alebo koordinovaný pohyb vo viac ako jednej lineárnej osi.

Výberový proces

Sedem vstupov pre funkčnú konfiguráciu

Užitočná požiadavka nepotrebuje hotovú špecifikáciu. Začnite s prevádzkovými požiadavkami a dostupnými informáciami o stavenisku; trať sa potom môže dimenzovať na inštalovanú hmotnosť.

Použitie a obrobok

Popíšte proces, veľkosť dielu, stanice a ako má robot pristupovať k práci.

Robot a inštalovaná hmotnosť

Uveďte značku/model robota, hmotnosť tela robota, zdvíhacie zariadenie alebo upínacie prípravky namontované na vozíku a užitočné zaťaženie zápästia.

Cestovanie a dosah

Uveďte požadovaný efektívny posun alebo zdieľajte rozloženie bunky tak, aby bolo možné zohľadniť koncové vzdialenosti a dĺžku základne robota.

Požiadavka na pohyb

Zdieľajte s riadiacou jednotkou robota cieľovú rýchlosť, opakovateľnosť, pracovný cyklus, zastavenia a akúkoľvek požadovanú koordináciu.

Orientácia montáže

Zvoľte si počiatočný koncept terénu, vyvýšeného, ​​obráteného alebo priehradového väzníka na základe geometrie prístupu a procesu.

Životné prostredie a ochrana

Identifikujte prach, rozstrek, kvapalinu, teplotu a podmienky čistenia, ktoré ovplyvňujú výber krytu a materiálu.

Stránka a rozhrania

Uveďte podmienky základov, inžinierske siete, dostupný priestor, bezpečnostné rozhrania a obmedzenia dodávky.

Štruktúra a ochrana

Konštrukcia sa prispôsobuje zaťaženiu a prostrediu

EVST dokáže nakonfigurovať zvárané alebo liate konštrukčné riešenia a prispôsobiť vonkajšiu ochranu pracovnej bunky. Konečná voľba závisí od pohybujúcej sa hmotnosti, rozpätia, procesných podmienok a potrieb údržby.

Plne uzavreté ochranné kryty
Ochrana vlnovca
Kryt s kockovaným plechom
Polouzavretý plechový kryt
Vlastná konštrukcia z nehrdzavejúcej ocele 304
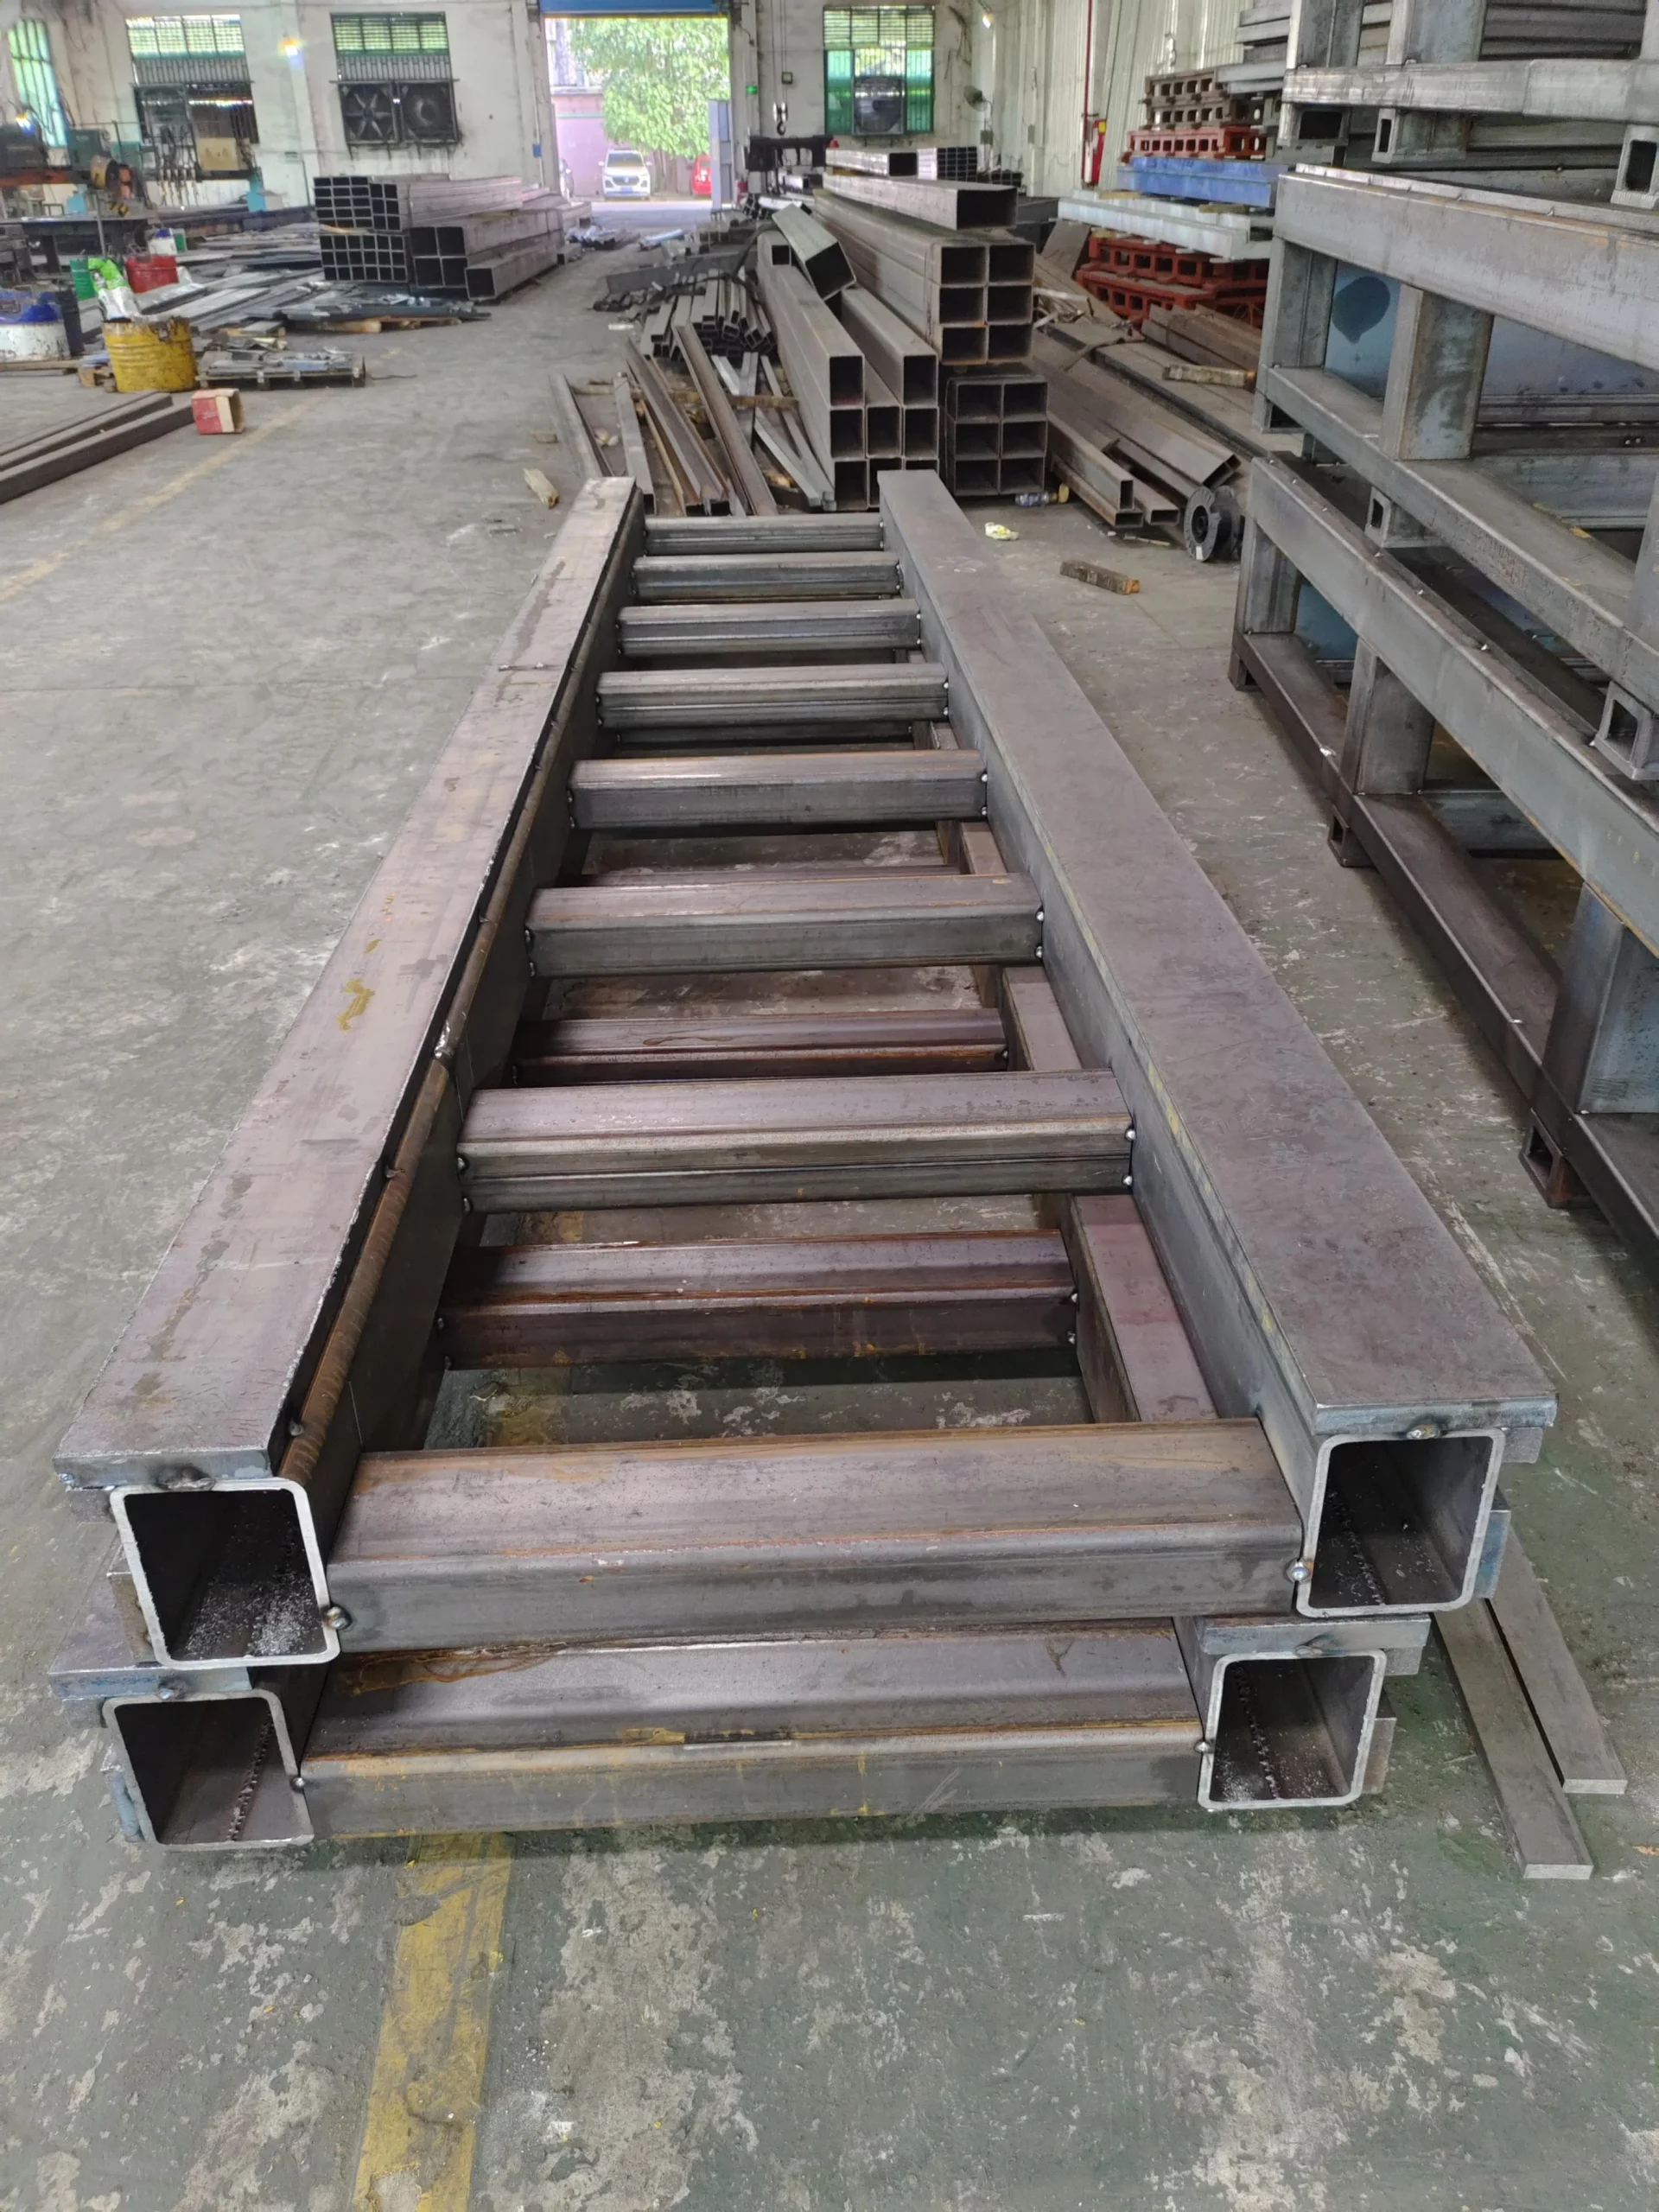
Zváraný oceľový rám koľajnice vo výrobe

Zváraná konštrukcia

Vyrobené podľa požadovanej dĺžky, rozhraní a zaťažovacieho prípadu.

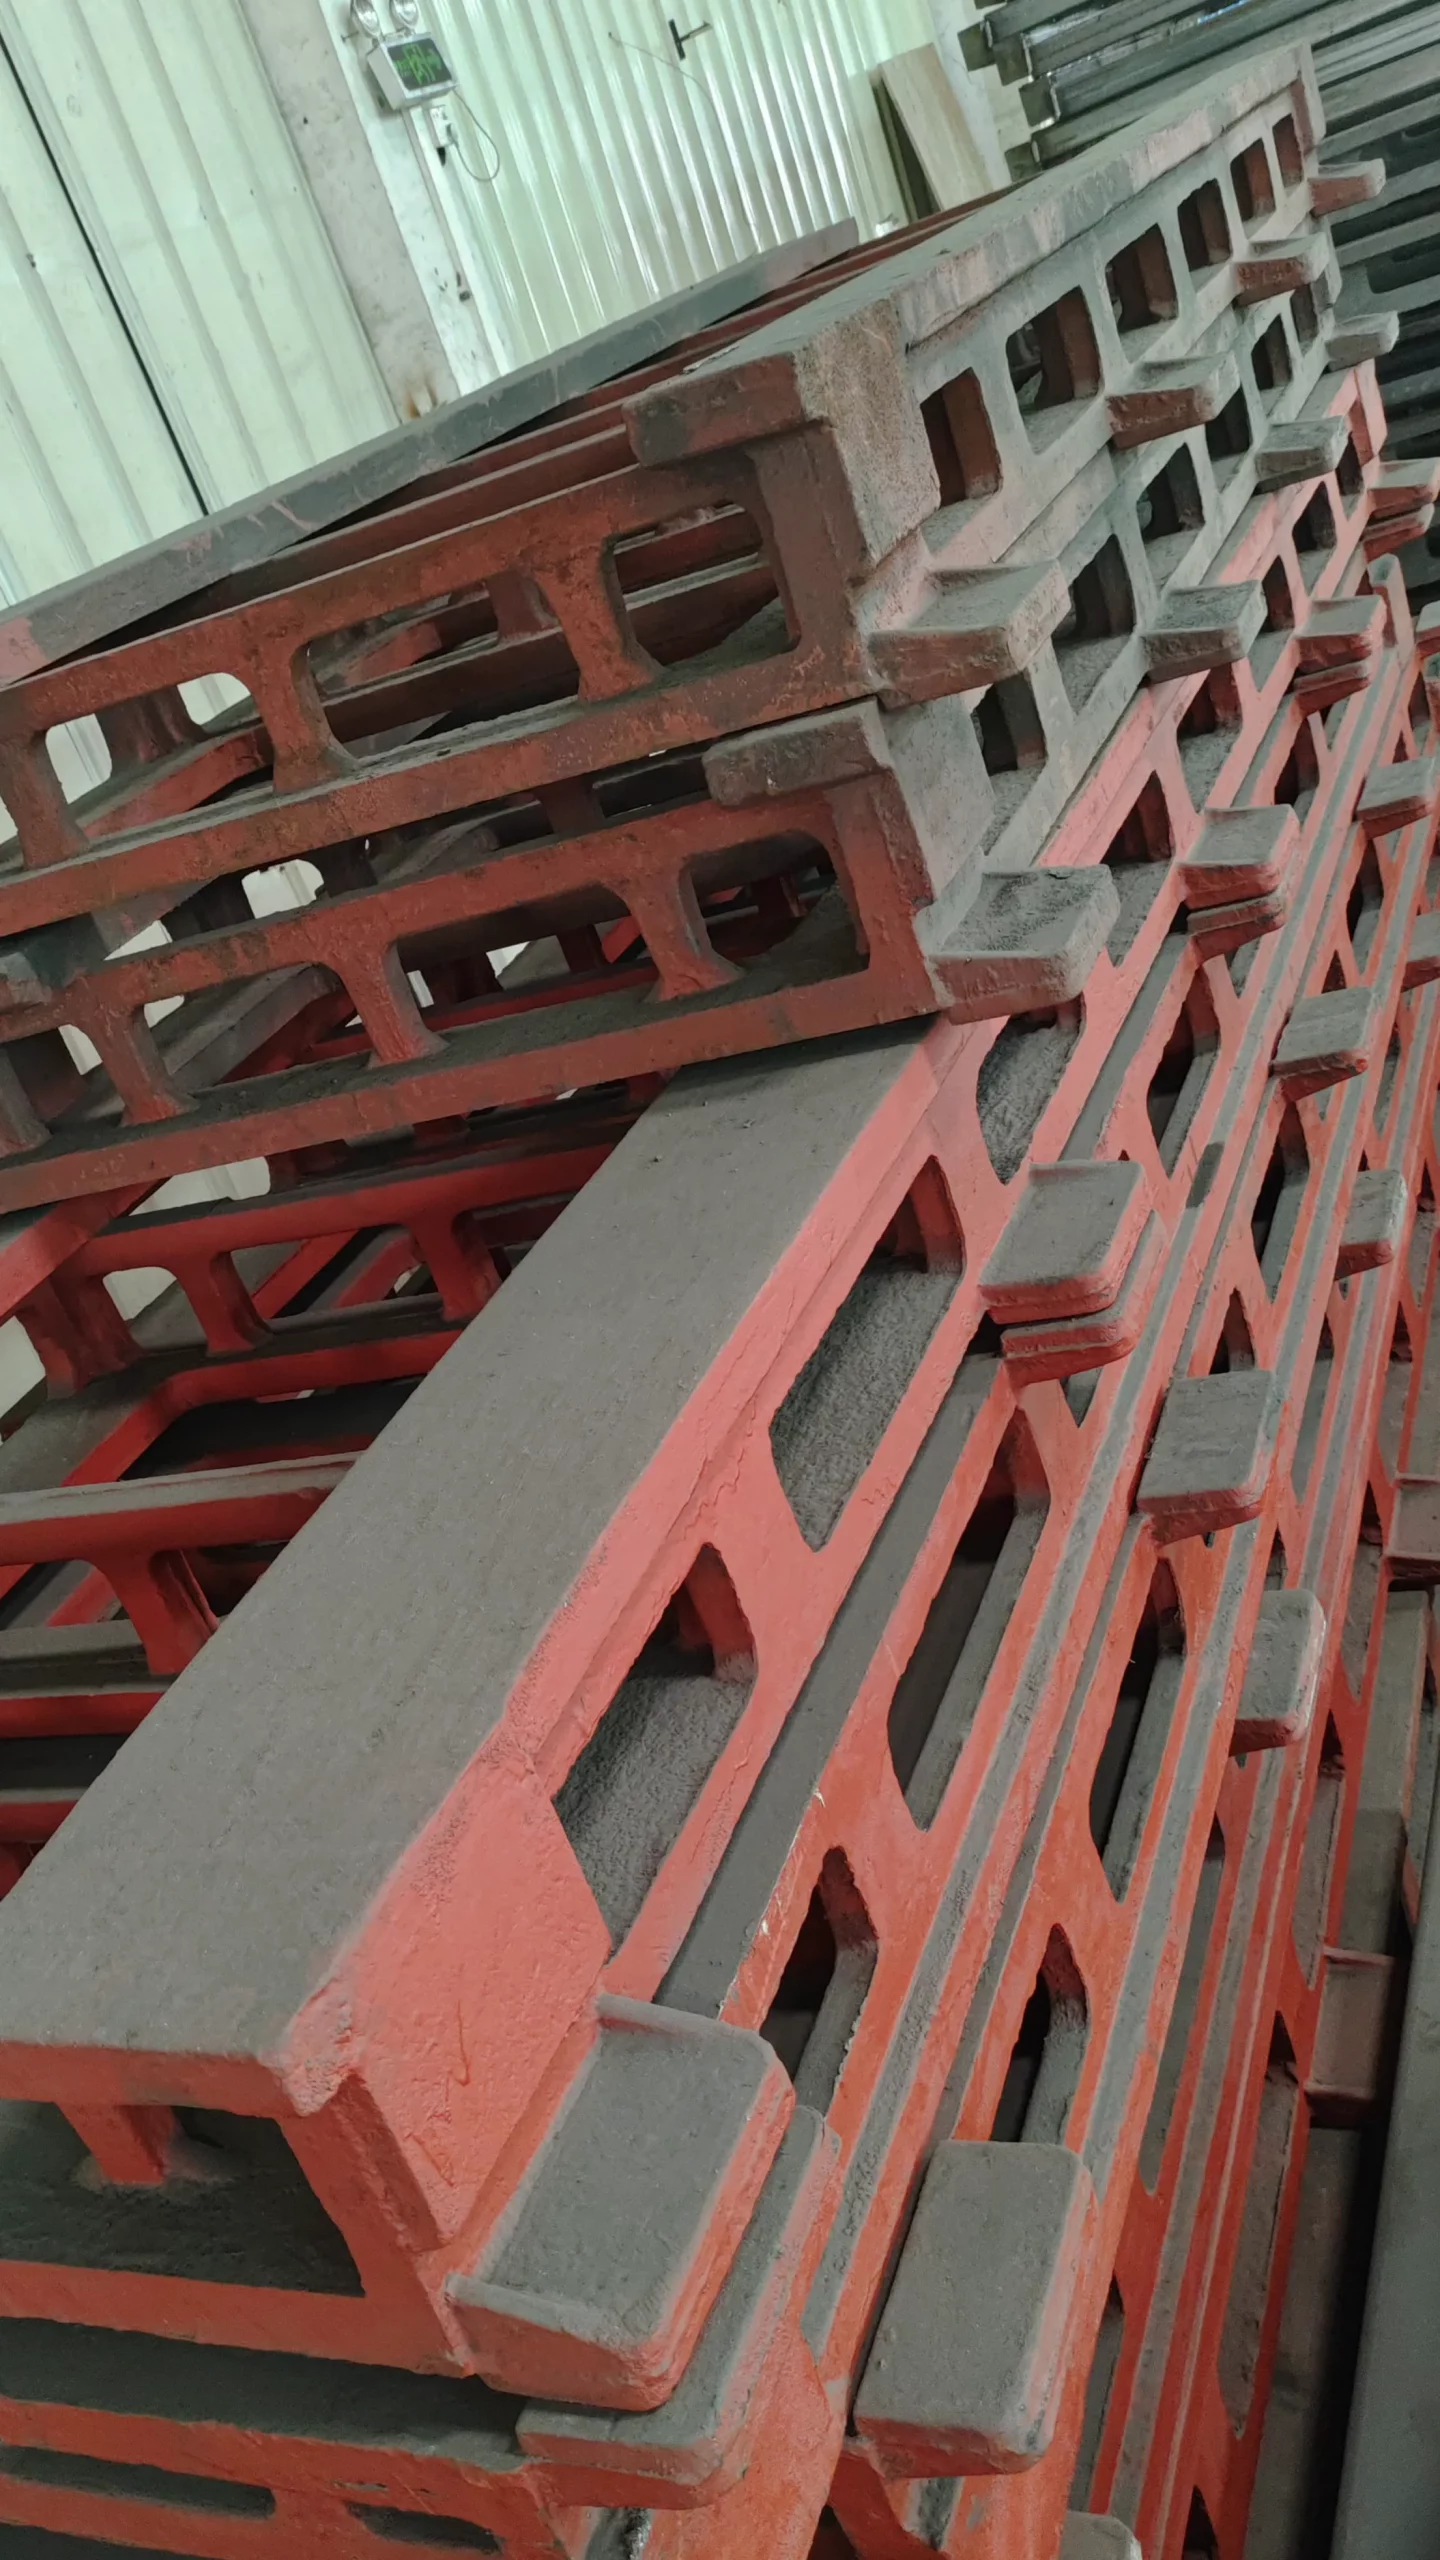
Odlievané konštrukčné komponenty koľají pred obrábaním

Liata štruktúra

K dispozícii tam, kde technická konfigurácia vyžaduje liate konštrukčné komponenty.

použitie

Presunúť jedného robota cez väčšiu časť procesu

Robotické dráhy sa používajú, keď je proces dlhší ako pracovný priestor robota s pevnou základňou alebo keď jeden robot potrebuje obsluhovať oddelené pracovné pozície.

Ošetrovanie strojov

Obsluhujte rad obrábacích strojov zo zdieľanej lineárnej dráhy.

zváranie

Dosiahnite dlhé konštrukcie, viacero upínacích prípravkov alebo oddelené zváracie stanice.

Manipulácia s materiálom

Prenášajte diely medzi procesnými pozíciami v rámci rozšírenej bunky.

paletizácia

Pokryte viacero pozícií na uchopenie a umiestnenie jednou pohyblivou základňou robota.

postrek

Pohybujte sa pozdĺž vysokých alebo rozľahlých povrchov v uzavretom procesnom priestore.

Manipulácia so sušiacou linkou batérií

Presun medzi skladovacími alebo procesnými priestormi na výrobnej linke batérií.

Jedna trať, viacero strojov

Koordinujte robota s viacerými strojmi, ak to plánovanie cyklov umožňuje.

Spracovanie veľkých komponentov

Na prístup k väčším pracovným priestorom použite pozemné, vyvýšené alebo priehradové usporiadanie.

Ťažký zákazkový projekt

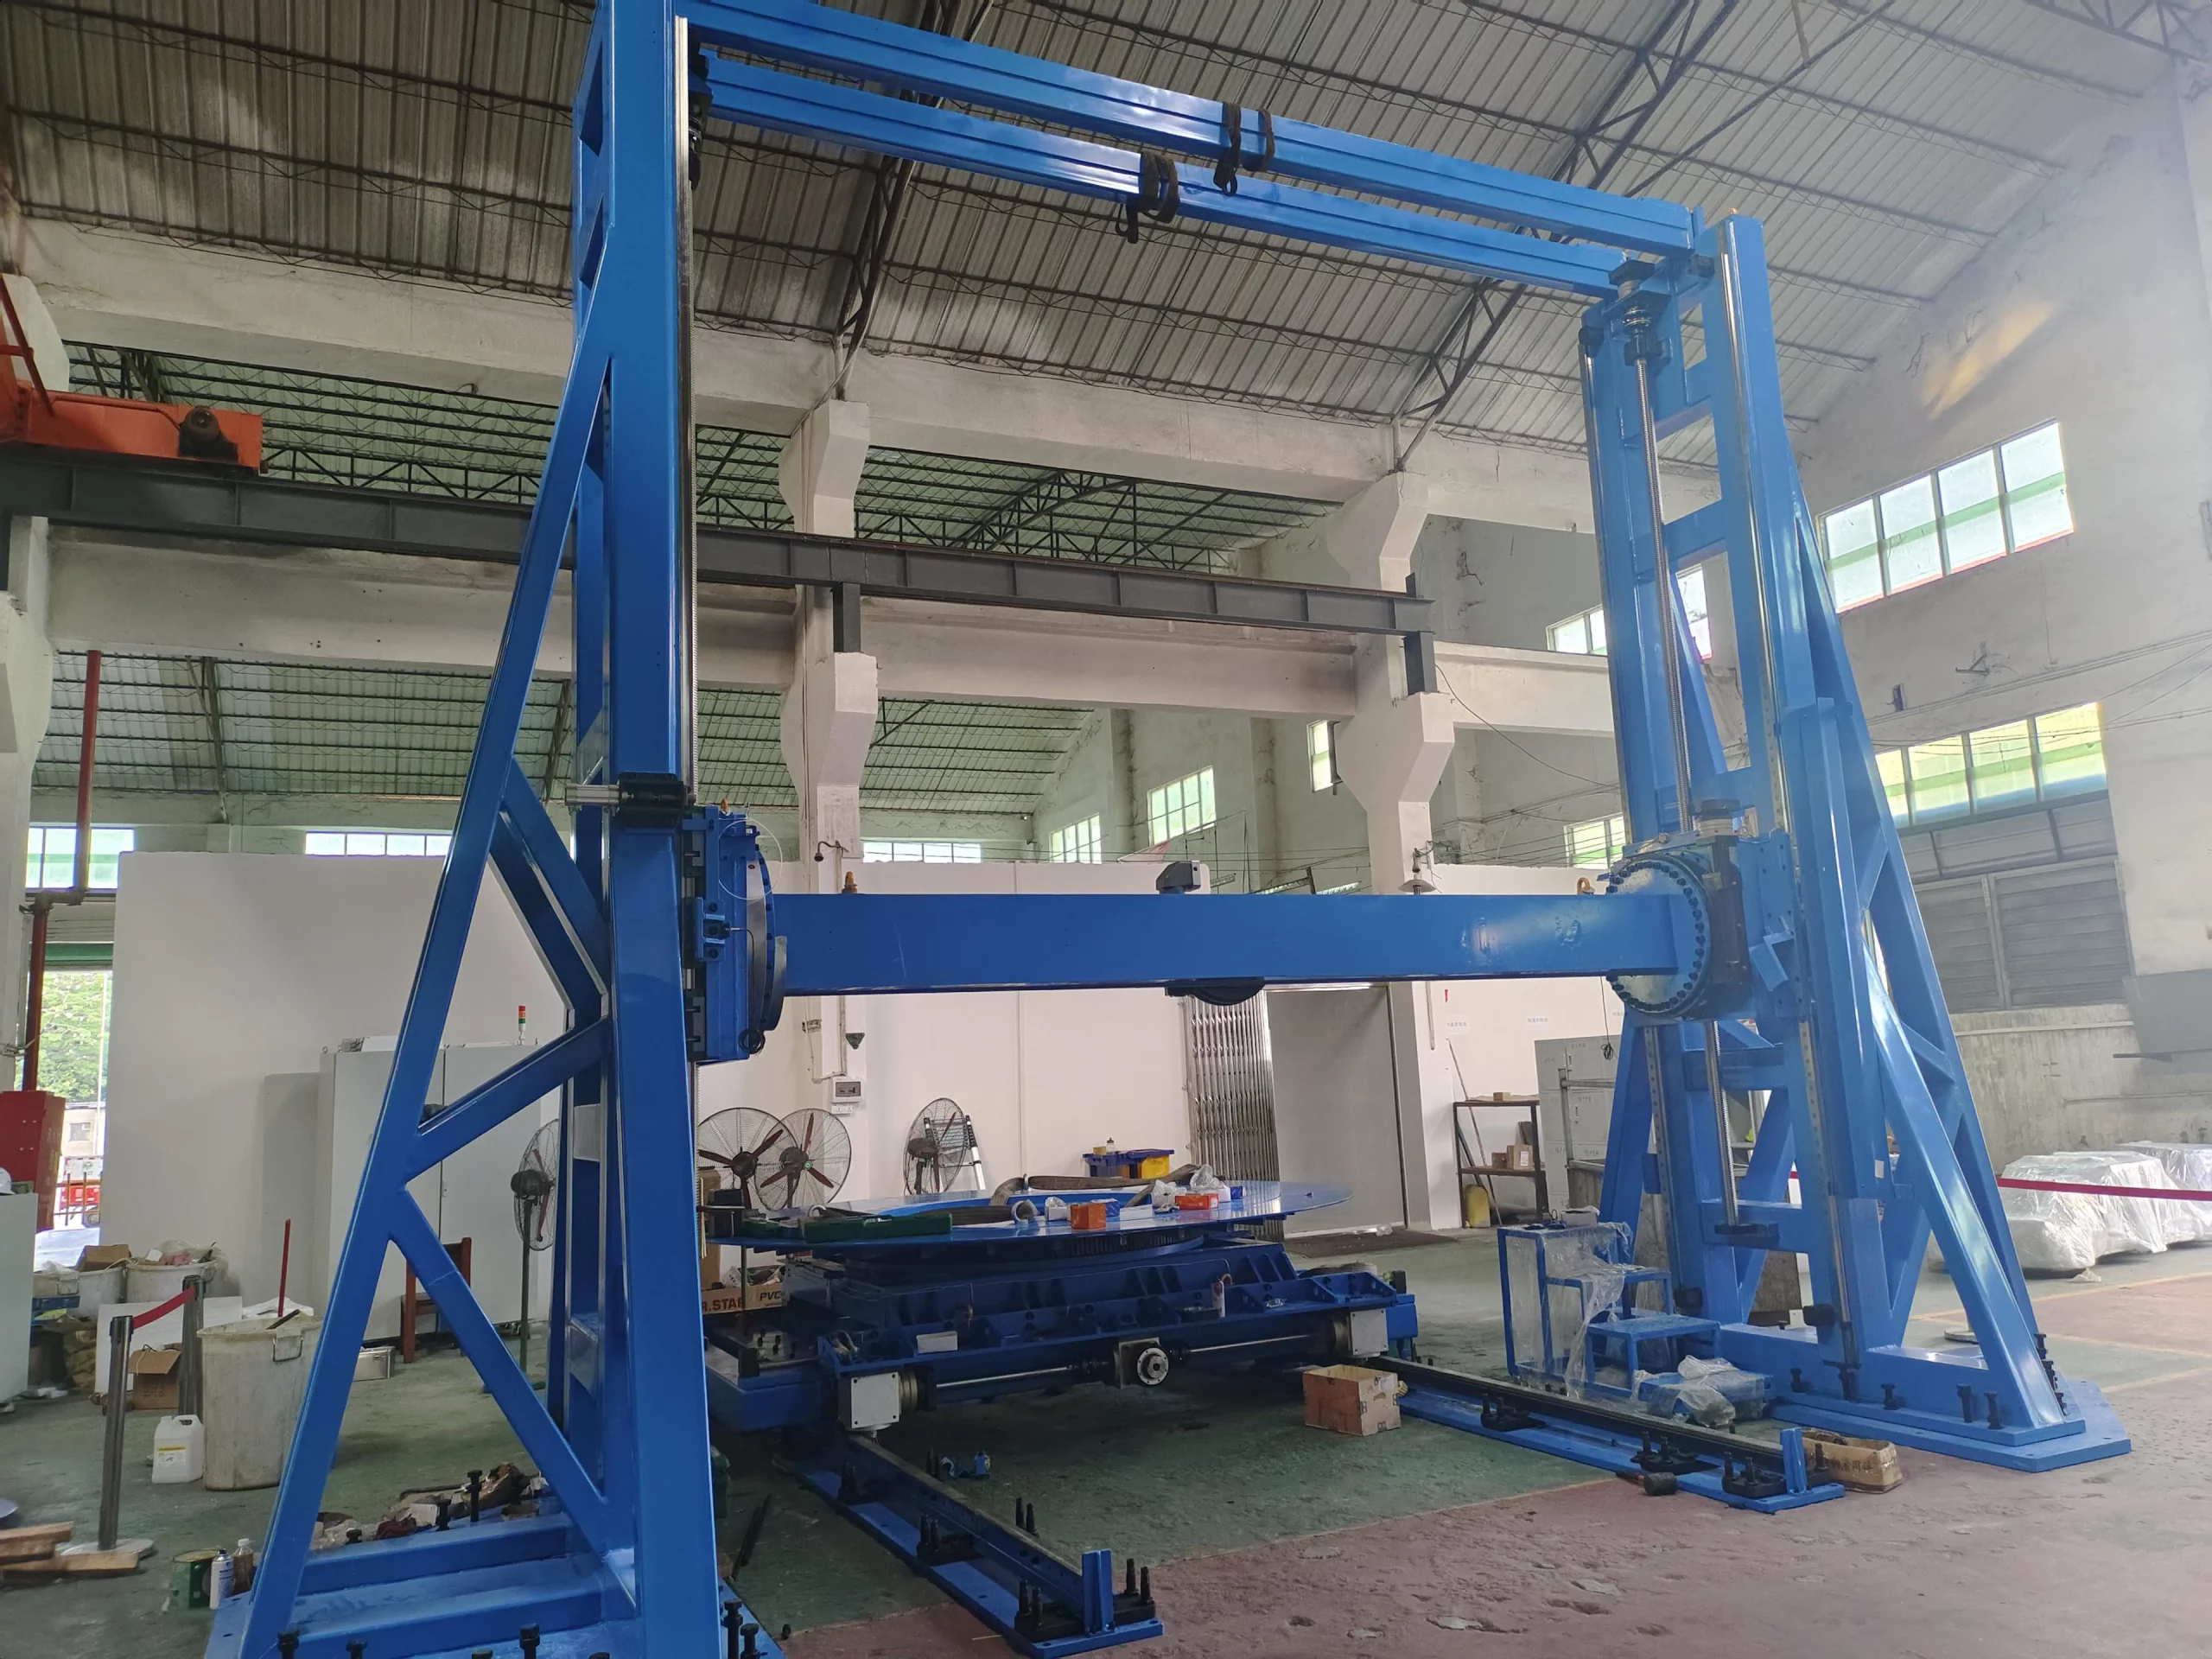
Pohyb portálu na mieru pre manipuláciu s 10 tonami

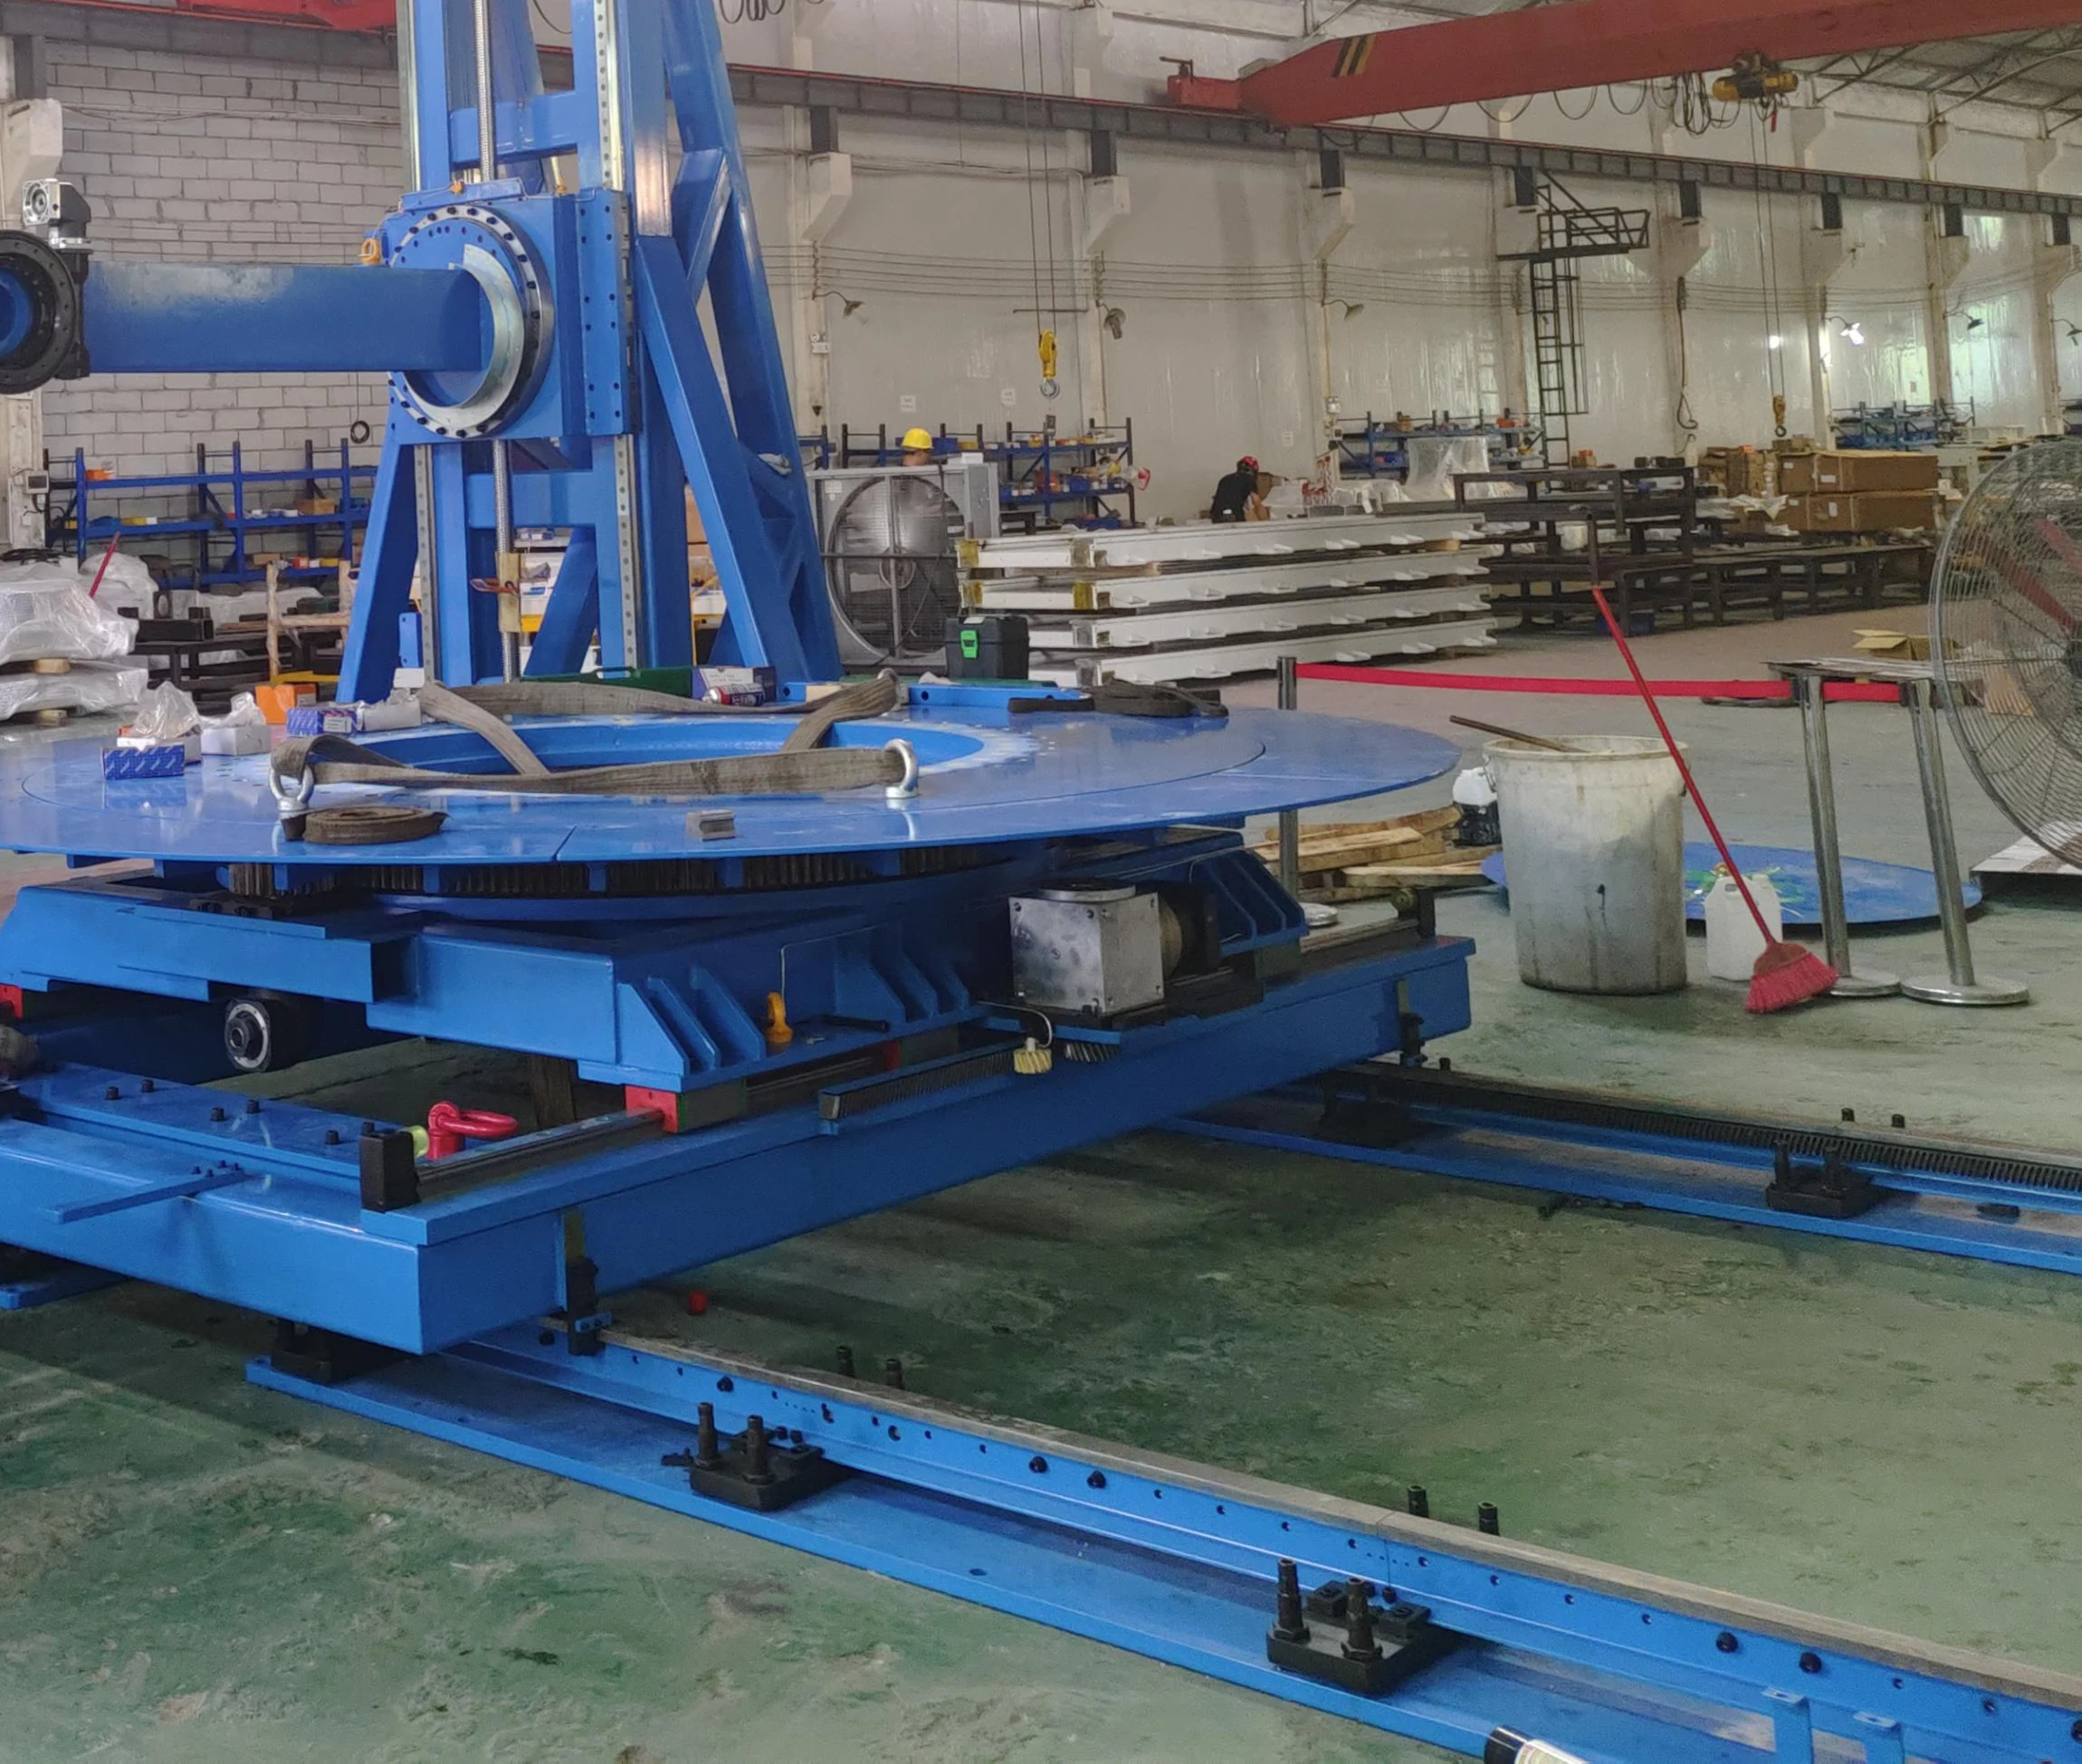
Spoločnosť EVST postavila portálovú koľajnicu na mieru pre manipuláciu s 10-tonovými nákladmi. Ide o príklad projektu, nie o štandardné hodnotenie produktu ani o sľub, že rovnaké rozloženie je vhodné aj pre inú aplikáciu.

Navrhnuté z projektového zaťažovacieho prípadu a pracovnej obálky
Štruktúra, osi a rozhrania definované po technickom preskúmaní
Konečná kapacita a parametre pohybu potvrdené pre každý projekt
Modrý portálový pohybový systém na mieru pre vysoké zaťaženie vo výrobnej dielni
Zákazkové portálové zariadenia a koľajnicové moduly vo výrobnej dielni

Prečo EVST

Konfigurácia, výroba a kontroly v jednom pracovnom postupe

Inžinierstvo zamerané na aplikácie, podložené viac ako 15-ročnými skúsenosťami tímu v oblasti koľajnicových systémov

Vstupy od robota, zaťaženia a rozloženia sa pred zverejnením finálneho návrhu premietnu do dimenzovania pohonu, štrukturálnej konfigurácie a požiadaviek na integráciu.

Viaceré kontroly počas procesu

Kontroly v kľúčových fázach výroby zahŕňajú polohu otvoru, rovinnosť a stav chodu bez zaťaženia, aby bolo možné identifikovať problémy pred dodaním.

Obrábacia kapacita pre kritické rozhrania

Viaceré obrábacie zdroje podporujú rozmerovú kontrolu pre montážne otvory, upevňovacie plochy a rozhrania koľajnicového modulu.

Žíhanie na odbúranie napätia

Konštrukčné komponenty sa žíhajú, aby sa znížilo zvyškové napätie a podporila dlhodobá rozmerová stabilita.

Často kladené otázky

Základy plánovania robotických tratí

Čo je to robotická dráha?

Robotická dráha je poháňaná lineárna os, ktorá pohybuje základňou robota medzi pracovnými polohami. Rozširuje pracovný priestor robota a umožňuje jednému robotovi obslúžiť dlhšiu procesnú dráhu alebo viacero staníc.

Ako si mám vybrať medzi rozložením pozemný, nebeský a priehradový?

Začnite s geometriou procesu a obmedzeniami lokality. Pozemné dráhy sú prístupné a priame; nadzemné dráhy zachovávajú prístup k podlahe alebo podopierajú vyvýšené orientácie; priehradové systémy pokrývajú väčšie, aplikačne špecifické pracovné priestory. EVST potvrdzuje konštrukciu po preskúmaní rozloženia bunky.

Je menovité zaťaženie vozíka rovnaké ako užitočné zaťaženie zápästia robota?

Nie. Menovité zaťaženie vozíka sa vzťahuje na pohyblivú plošinu a zahŕňa telo robota. Užitočné zaťaženie zápästia je zaťaženie manipulované na prírube robota. Uveďte obe hodnoty plus akýkoľvek zdvíhací prvok alebo zariadenie namontované na vozíku.

Aký je vzťah medzi celkovou dĺžkou trate a efektívnym dojazdom?

Efektívna dráha je kratšia ako celková zostava dráhy, pretože základňa robota a požadované koncové vzdialenosti zaberajú časť dĺžky. Konečná dráha sa potvrdzuje z rozloženia bunky.

Dá sa prispôsobiť dĺžka trate?

Áno. Referencia používa moduly 3, 4, 5 a 6 m, pričom celková koľaj a efektívny pojazd sú konfigurované pre daný projekt. Dlhšie alebo odlišné usporiadania si vyžadujú inžinierske posúdenie konštrukcie, spojov a lokality.

Aké možnosti ochrany možno zvážiť?

Medzi dostupné možnosti patria plne uzavreté ochranné kryty, vlnovce, kryty s ryhovaným plechom a polouzavreté plechové kryty. Pre príslušné projekty je možné zvážiť aj zákazkovú konštrukciu z nehrdzavejúcej ocele 304.

Aké informácie o stránke sú potrebné?

Zdieľajte dostupné informácie o pôdoryse, základoch, inžinierskych sieťach, umiestnení strojov a upínacích zariadení, obmedzeniach prístupu a všetkých požadovaných bezpečnostných alebo riadiacich rozhraniach. Fotografie a výkres bunky sú užitočné pre úvodnú kontrolu.

Čo mám poslať na úvodnú kontrolu konfigurácie?

Pošlite značku a model robota, inštalovanú hmotnosť, užitočné zaťaženie zápästia, požadovaný pohyb, aplikáciu, cieľovú rýchlosť a opakovateľnosť, pracovný cyklus, prostredie, preferované rozloženie a dostupné výkresy staveniska.

Začnite s požiadavkou

Pripravte si vstupy pre robotickú stopu

Pošlite model robota, inštalovanú hmotnosť, požadovaný zdvih, aplikáciu, pracovný cyklus, prostredie a výkres bunky, ak je k dispozícii. EVST môže vrátiť počiatočné odporúčanie konfigurácie a spätnú väzbu o rozložení.

Pošlite svoje požiadavky
Logo EVST
Prehľad ochrany osobných údajov

Táto webová lokalita používa súbory cookie, aby sme vám mohli poskytnúť najlepšiu možnú používateľskú skúsenosť. Informácie o súboroch cookie sú uložené vo vašom prehliadači a vykonávajú funkcie, ako napríklad rozpoznanie vás pri návrate na našu webovú stránku a pomáhajú nášmu tímu pochopiť, ktoré časti webovej stránky sú pre vás najzaujímavejšie a najužitočnejšie.