Robotické pracovisko na brúsenie a leštenie – modely, riadenie sily a odsávanie prachu
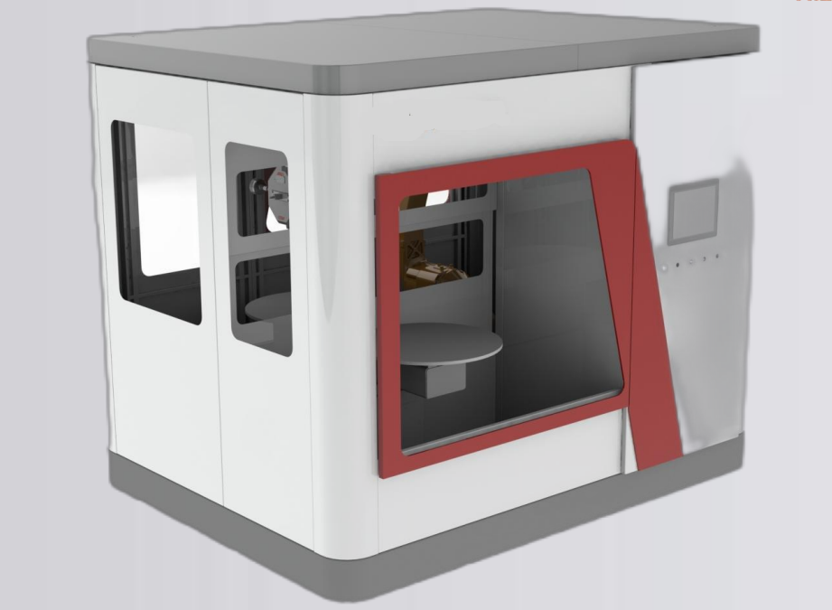
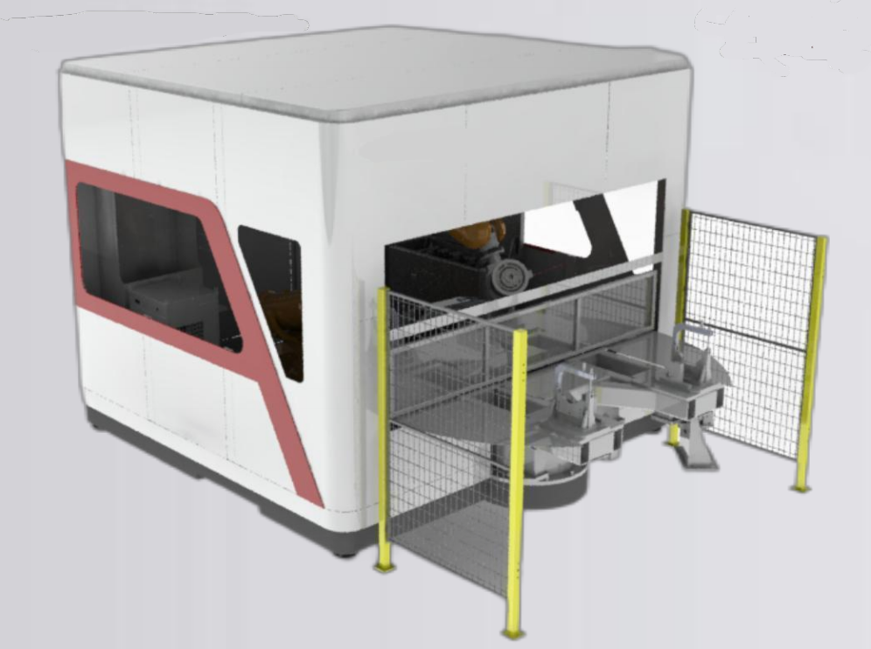
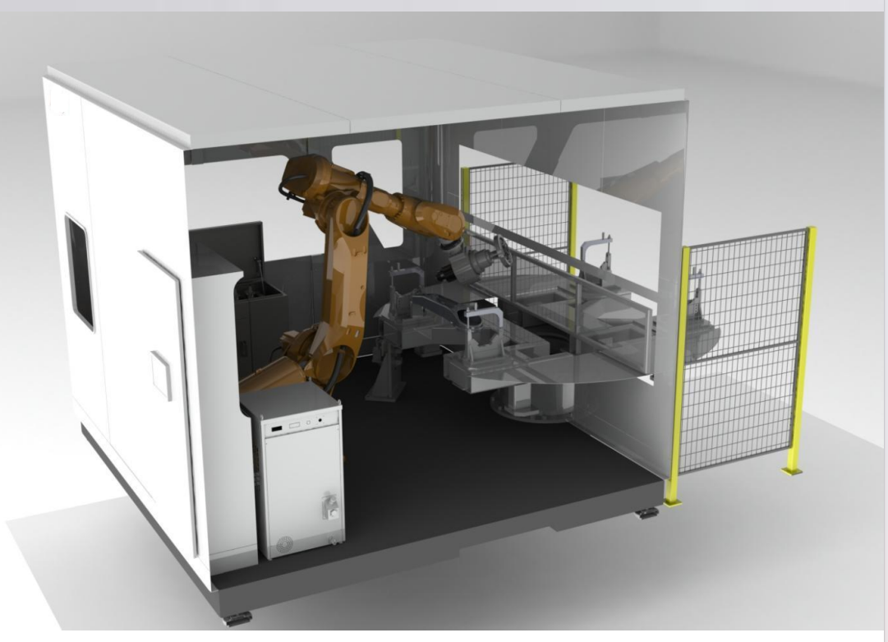
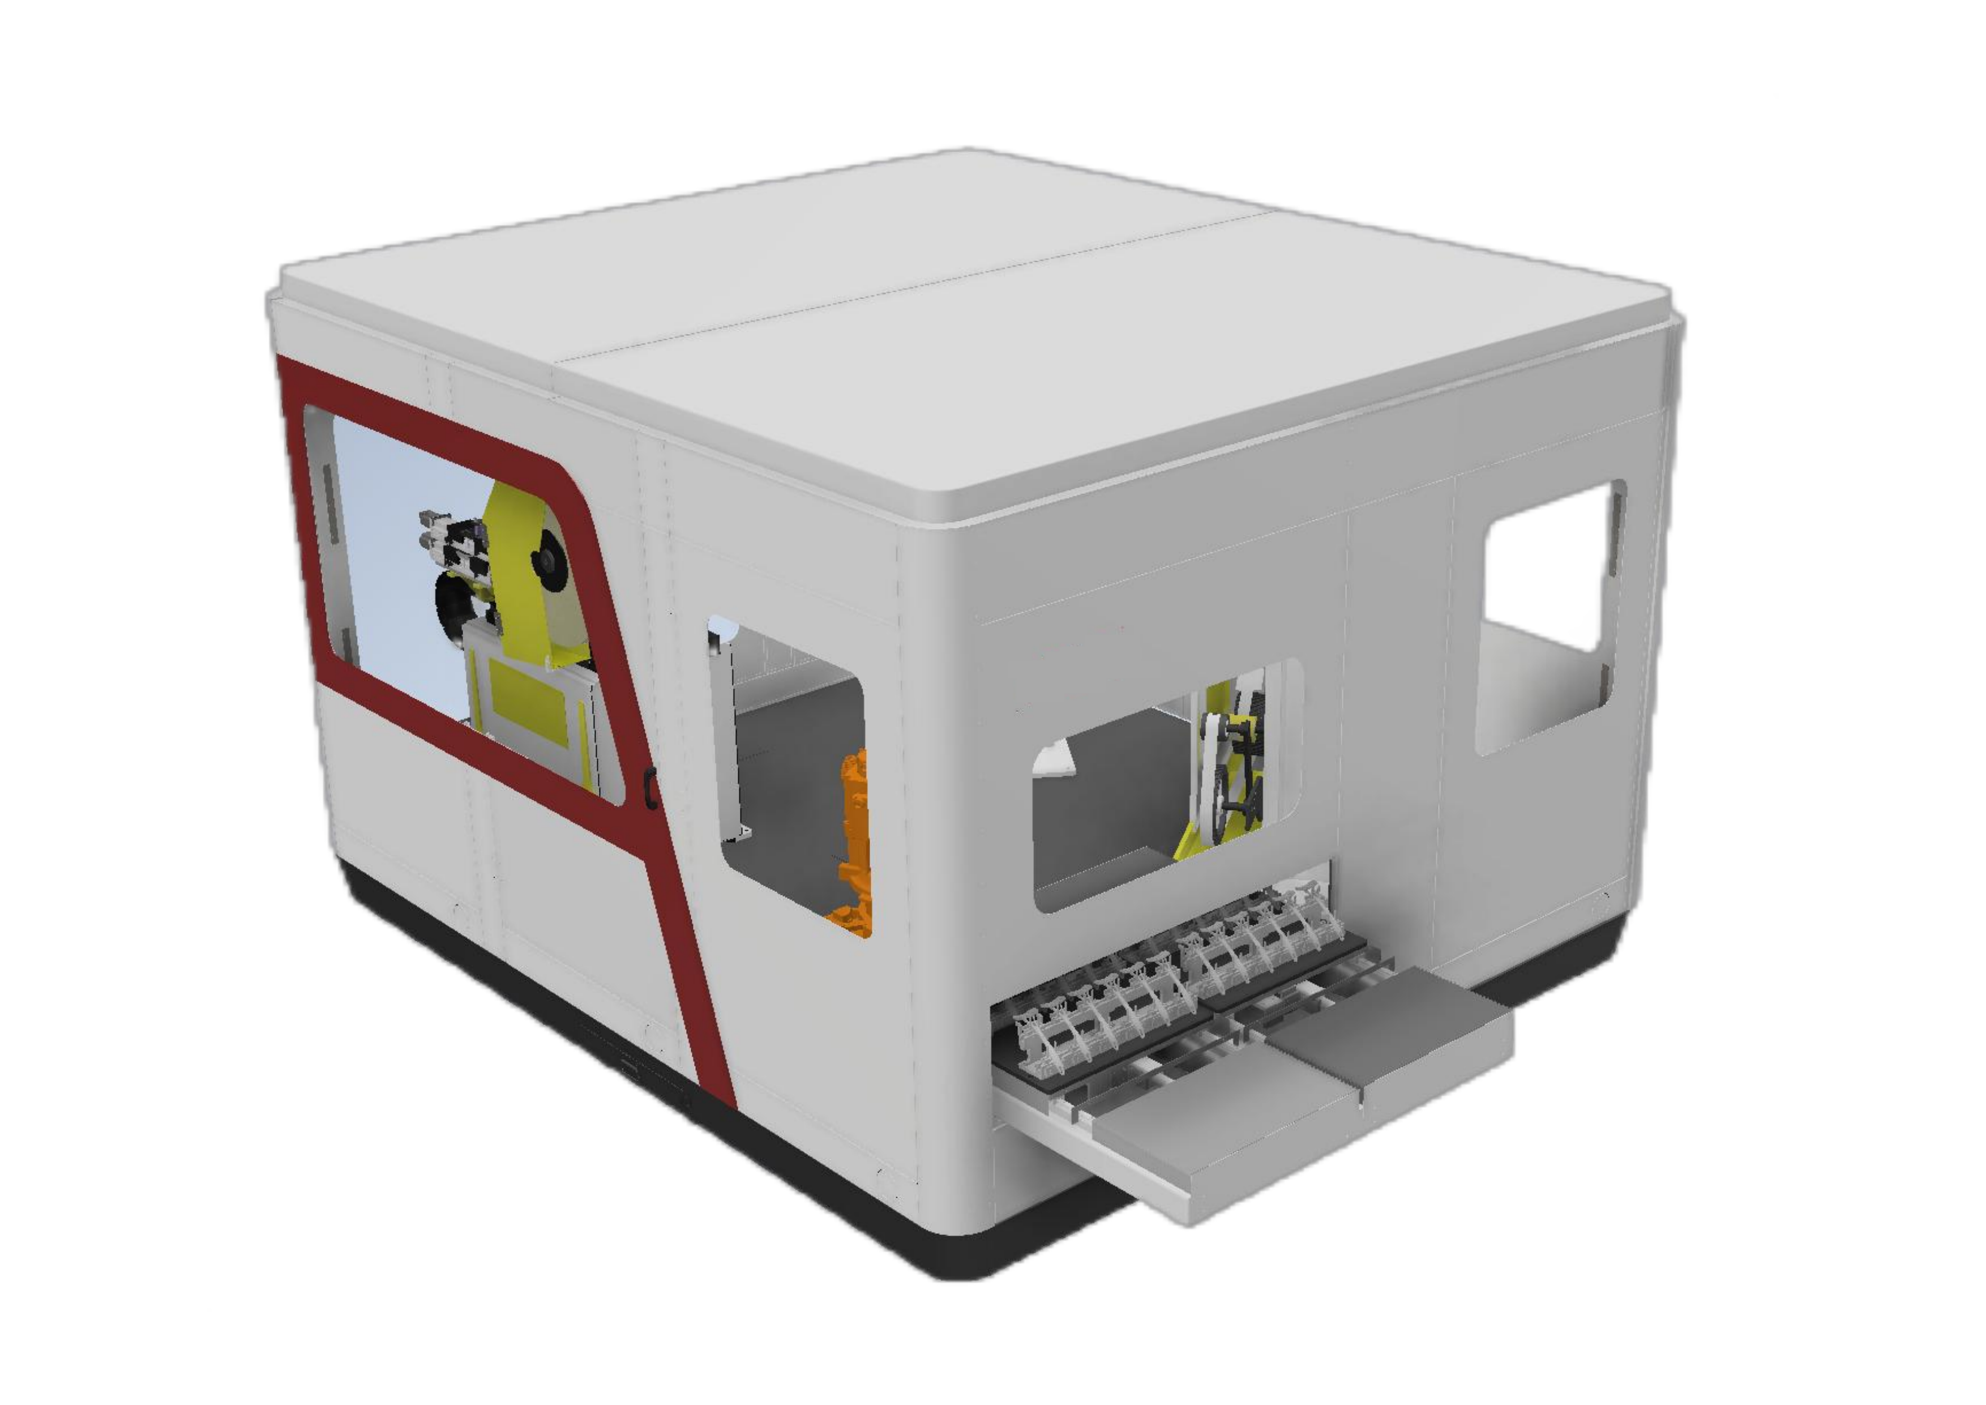
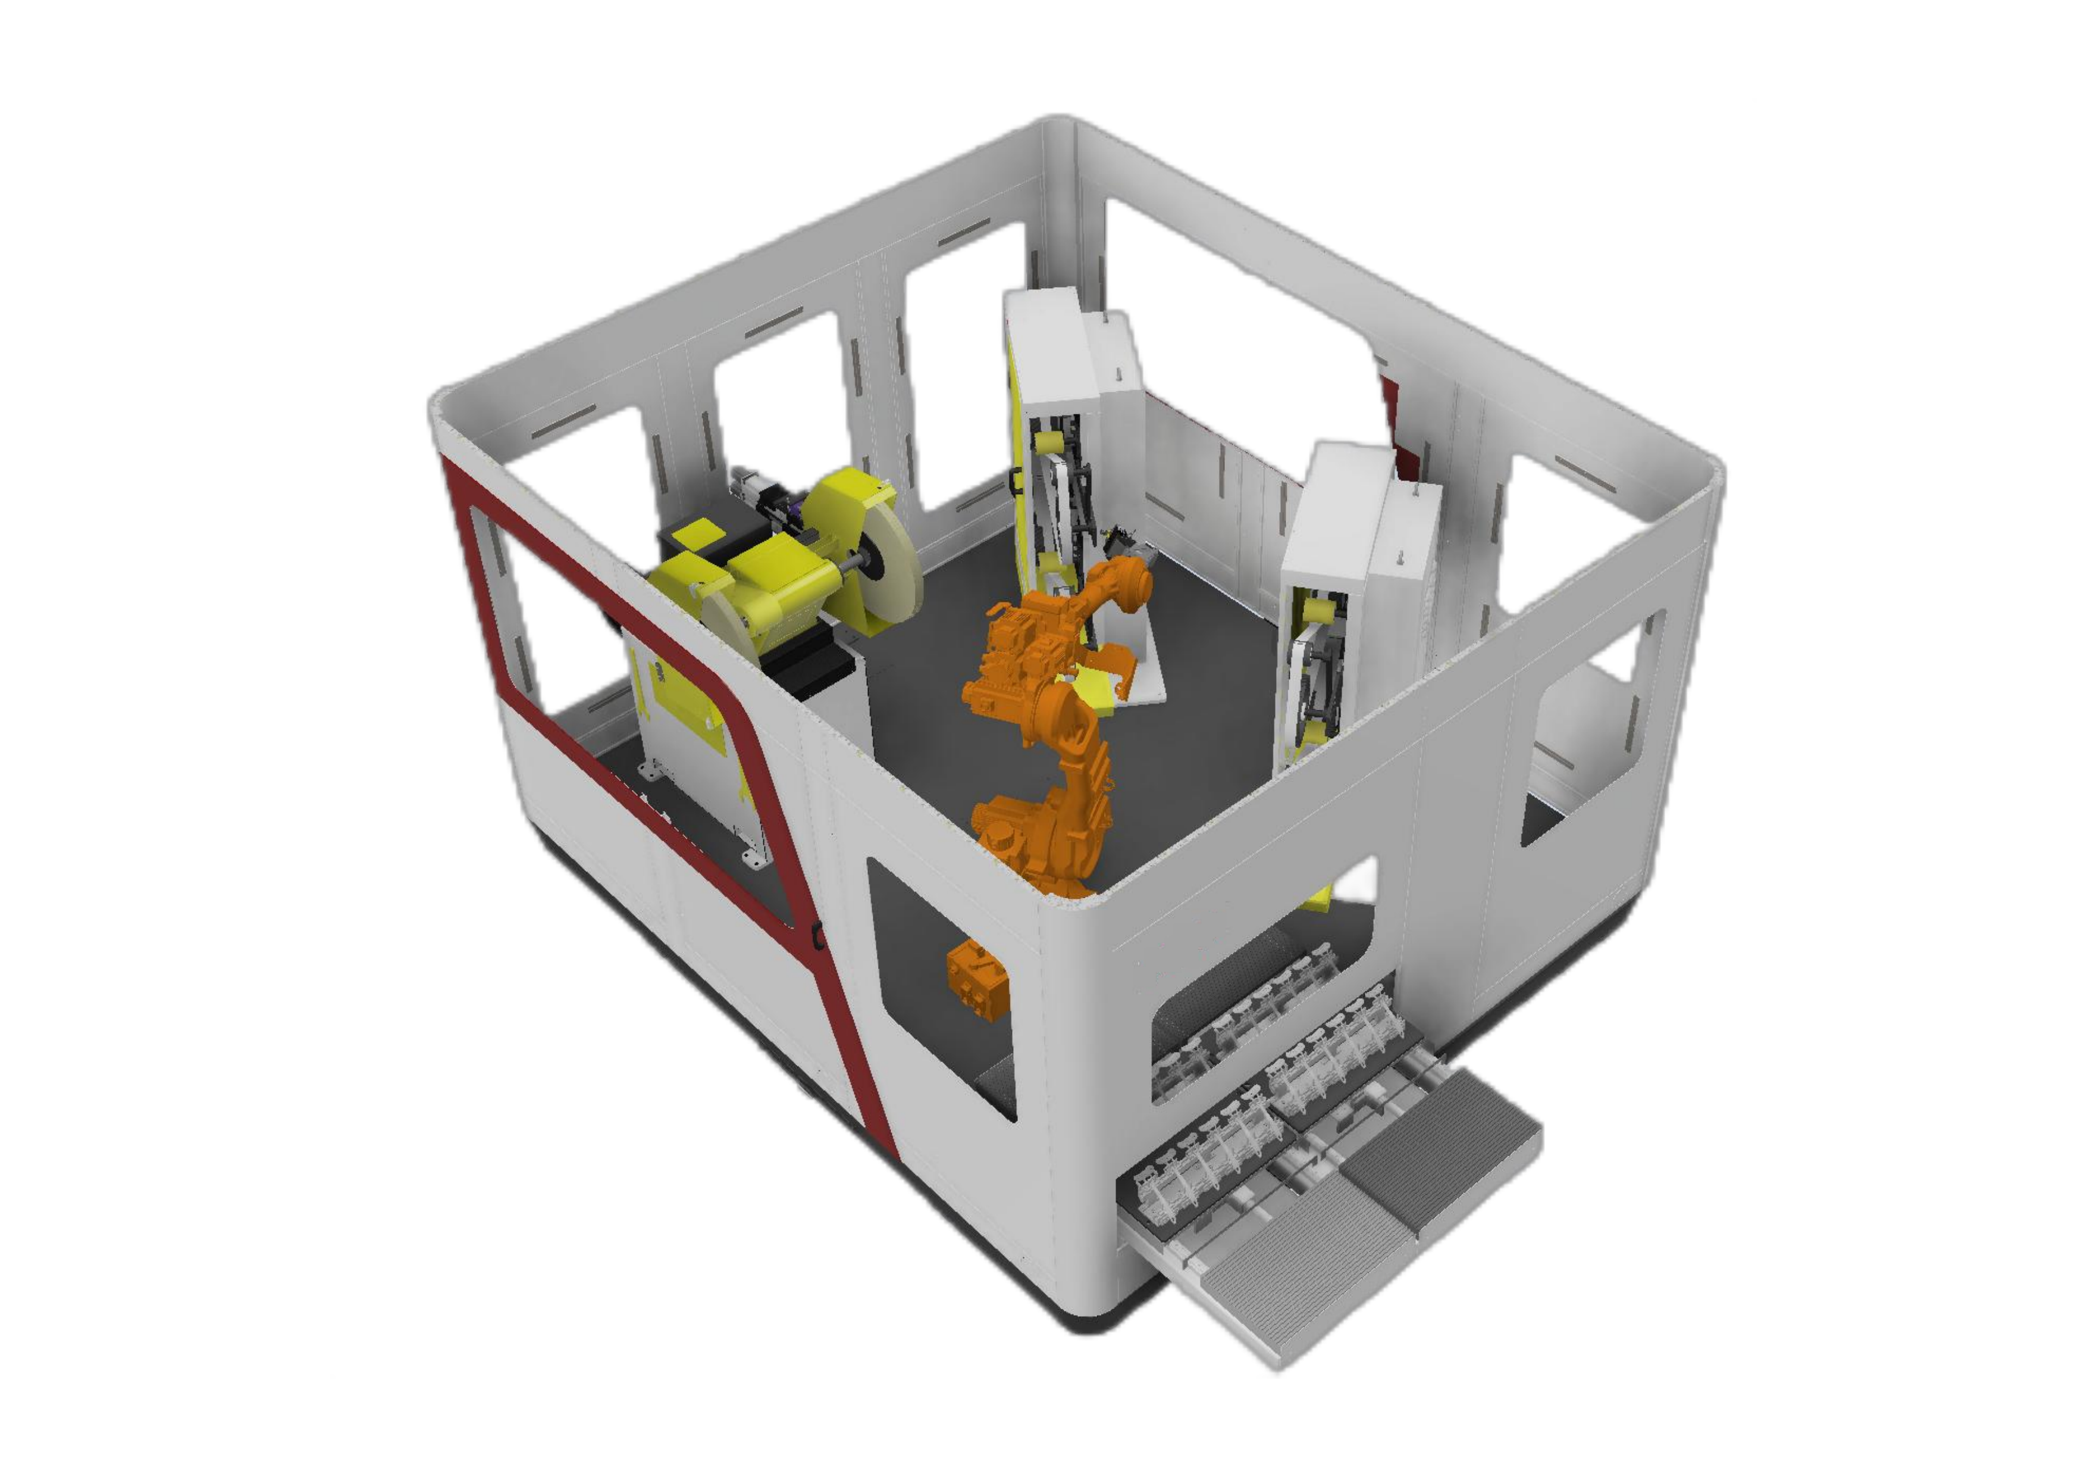
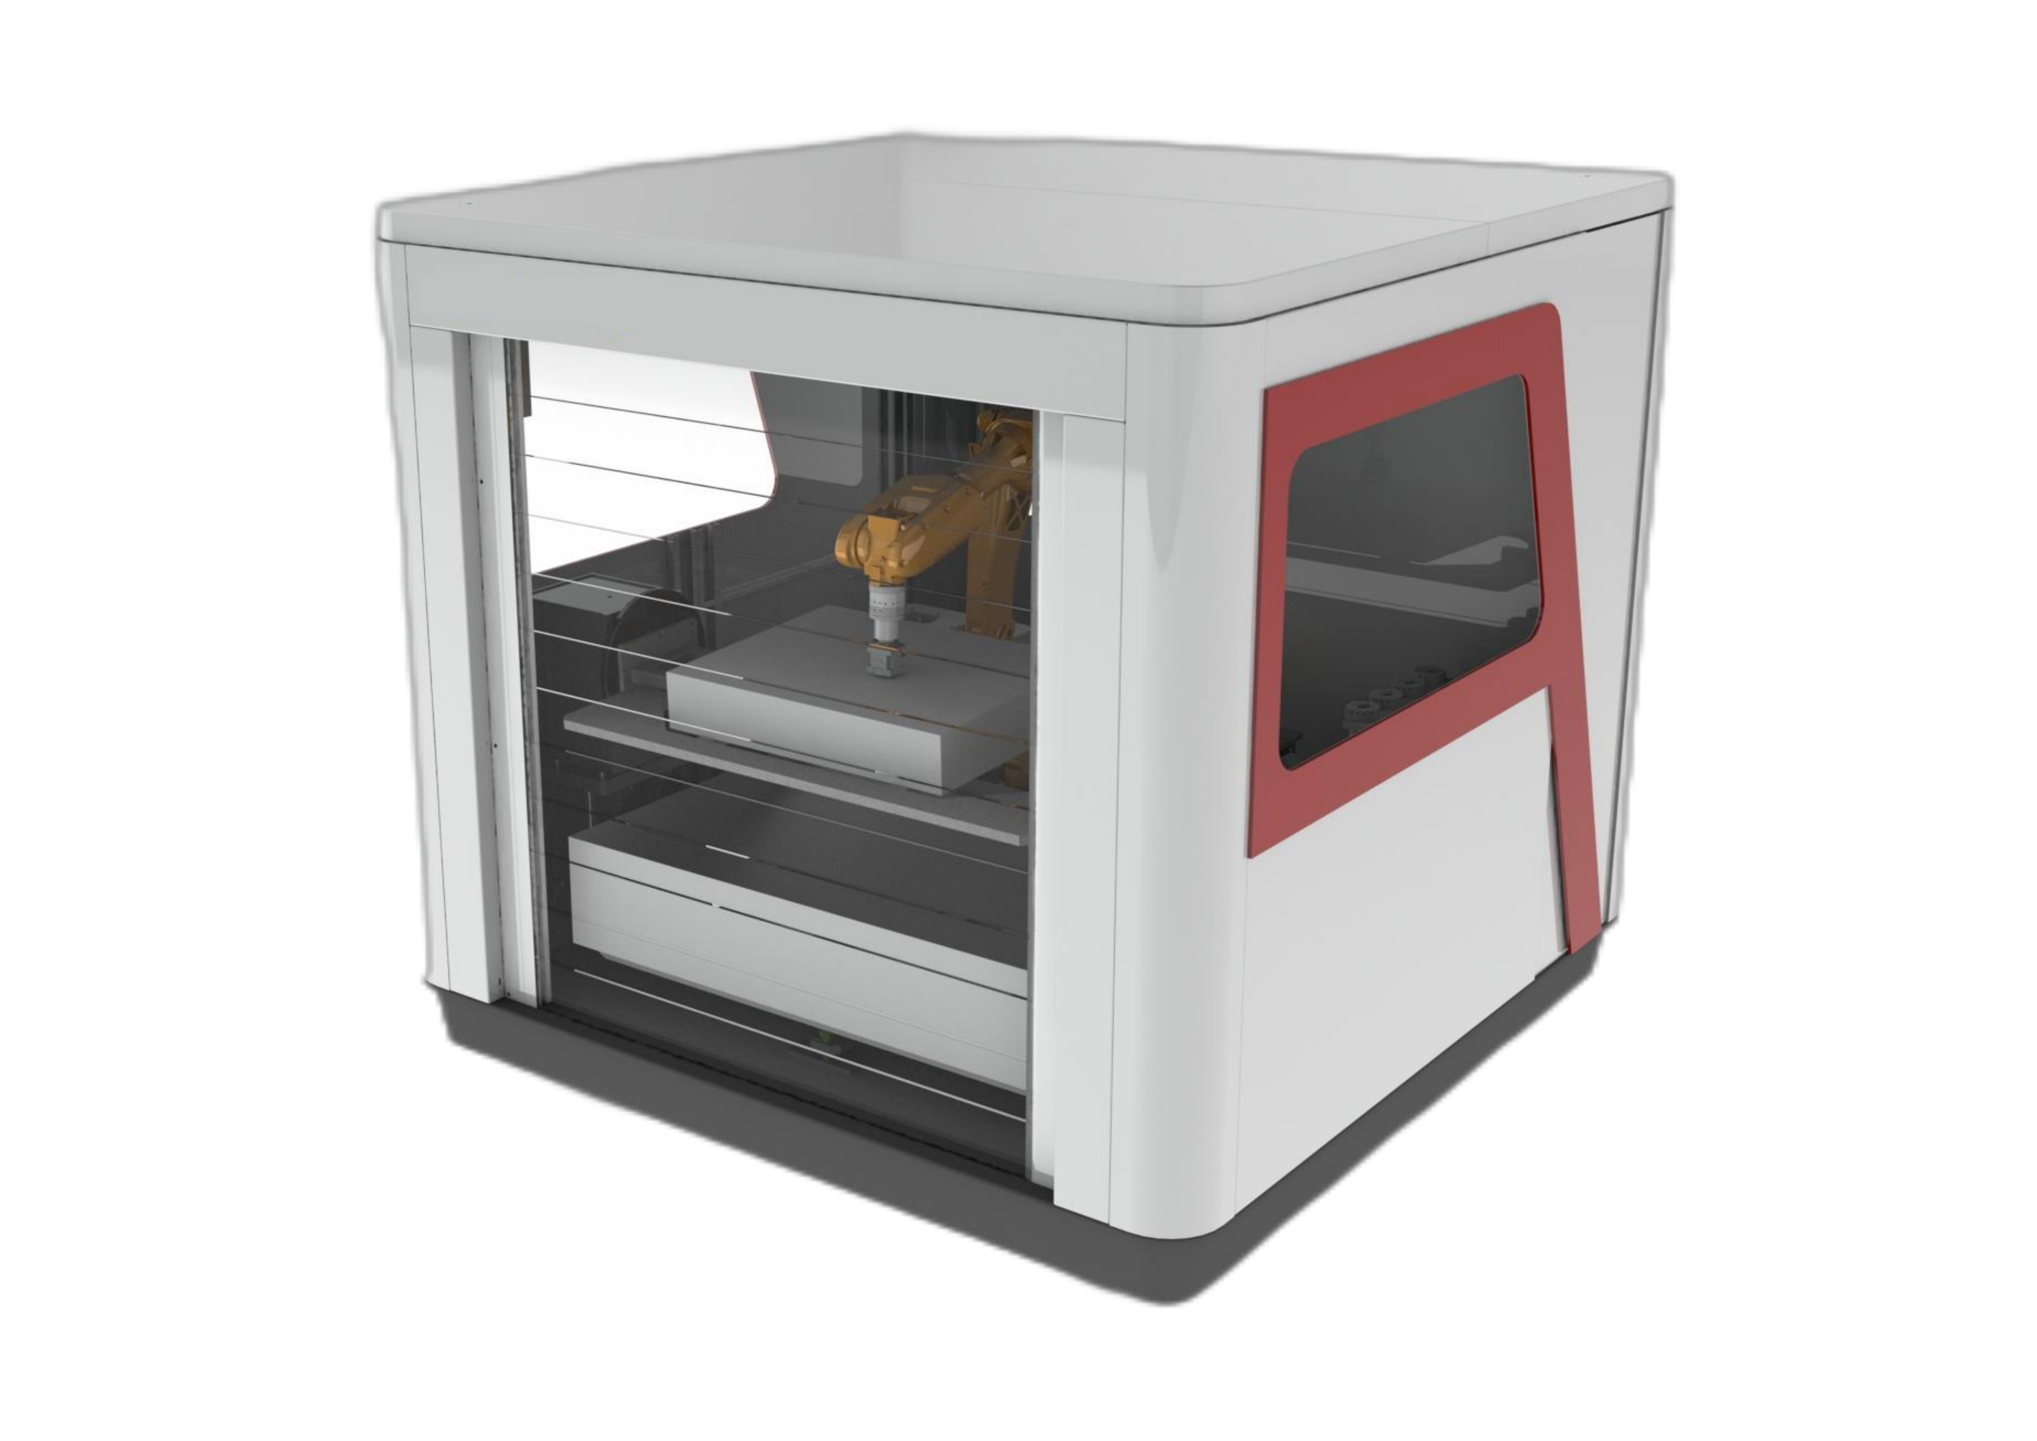
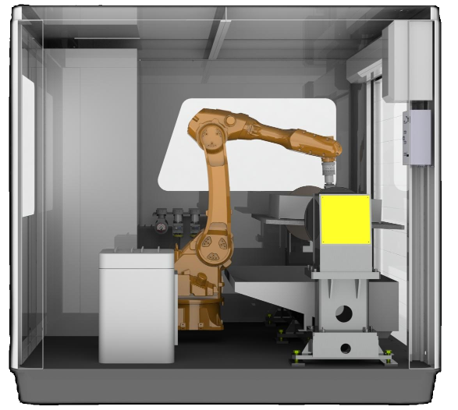
Robotická pracovná stanica na brúsenie a leštenie využíva uzavreté teleso na zachytávanie prachu a modulárne usporiadanie na údržbu, úpravy a modernizácie, ktoré kombinuje roboticky riadené dokončovanie s vhodným zariadením na riadenie sily a odsávanie prachu.
- Uzavreté telo pomáha zadržiavať prach počas procesu dokončovania.
- Modulárne usporiadanie umožňuje prístup pre údržbu, úpravy a neskoršie vylepšenia.
- Robot prenáša obrobok na dokončovanie, pričom je podporované aj odhrotovanie.
- Monitorovacie funkcie zahŕňajú poškodené nástroje a remene, životnosť nástrojov a výrobnú kapacitu.
- Pásové brúsky štandardne používajú pneumatické vyrovnávanie tlaku, pričom ako vylepšenie je k dispozícii elektronicky riadené vyrovnávanie tlaku s konštantnou silou.
- Dvojvrstvový materiál stola má prachotesnú konštrukciu.
Brúsne roboty: kedy ich použiť a ako ich nastaviť
Brúsny robot je šesťosový priemyselný robot nastavený na odoberanie materiálu kontaktom. Manipulačné a zváracie roboty materiál presúvajú alebo pridávajú; brúsenie, odhrotovanie, zrážanie hrán a odstraňovanie zvarov ho odoberajú, takže robot potrebuje na vykonanie práce dokončovací nástroj a kompatibilné riadenie sily.
Robotické brúsenie sa zvyčajne používa tam, kde manuálne brúsenie znamená vysokú pracovnú záťaž, pomalý výstup a riziko pre zdravie pri práci, najmä pri zváraných dieloch. To, či obstojí vo výrobe, závisí od troch vecí: do akej miery sa diely líšia po odliatí alebo zváraní, ako sa kontroluje množstvo odoberaného materiálu a ako rýchlo sa opotrebováva abrazívum. Pozri tiež ktoré úlohy manuálneho brúsenia presunúť najprv k robotovi.
Súčiastka v chápadle alebo nástroj na prírube
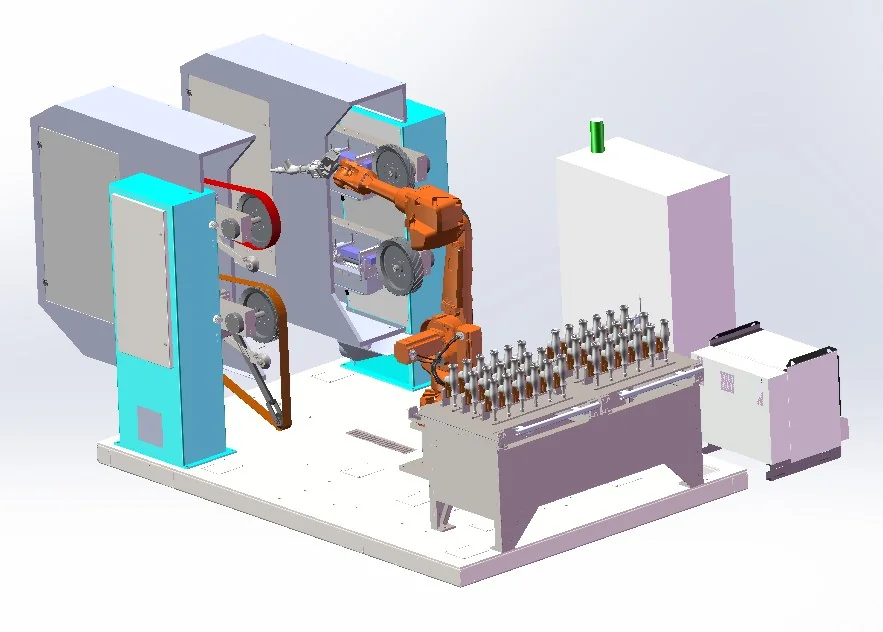
Diely s hmotnosťou do 30 kg zvyčajne robot prenáša z nakladacej polohy na pevné pásy a kolesové stanice; väčšie alebo ťažšie diely zostávajú upnuté, kým robot prenáša nástroj. Pevné stanice zaberajú viac podlahovej plochy, ale robot ide priamo z nakladacieho stola na brúsenie. Nástroj držaný robotom udržiava kompaktné rozloženie, ale každá zmena nástroja alebo abrazíva pridáva kroky ku každému dielu, takže bunky s nástrojmi pre zmiešané diely používajú automatickú výmenu nástrojov a sklad nástrojov vrátane nástrojov špecifických pre daný diel. Limity a modelové rady: výber čiastočne držaného alebo nástrojom držaného.
Udržiavanie kontaktu pod kontrolou: plynulosť a konštantná sila
Odliatky a zvarené konštrukcie opúšťajú formu alebo zvárací prípravok s rozmerovými zmenami a abrazívum sa pri opotrebovaní zmršťuje. Pri pevne nastavenej dráhe sa mení sila tlaku nástroja aj množstvo odoberaného materiálu. Pasívna plávajúca jednotka poskytuje nástroju ±10 mm mechanického pohybu s tlakom vzduchu nastaveným pre každú polohu robota; pásové brúsky sa štandardne pneumaticky vznášajú. Aktívne riadenie sily sníma kontakt a posúva plávajúcu jednotku dopredu alebo dozadu, takže sila zostáva konštantná pri zmene polohy dielu, tolerancie alebo stavu abrazíva; vznášanie s konštantnou silou je vylepšením pásových brúsok. Na ťažkej brúske s riadenou silou, ktorá sa používa v bunkách s nástrojmi, je kontaktná sila nastaviteľná od 10 do 500 N s presnosťou riadenia sily ±5 N; rozsahy pre iné nástroje a konfigurácie sa potvrdzujú pre každý projekt.
Ak je odchýlka príliš veľká na to, aby sa dosiahla len zhoda s predpismi, systémy, ktoré sme zostavili, merajú najskôr: laserový snímač posunu pre výšku zvarovej húsenice, bodový laser pre posun deliacej čiary oproti predchádzajúcemu odliatku alebo 3D sken na generovanie každej dráhy. Potreby bunky sa vyberajú pre každý projekt na základe vašich dielov a výstupných cieľov. Pozri robotické brúsenie s riadenou silou a kontrola kontaktu a stavu abrazíva počas uvedenia do prevádzky.
Remene, kolesá alebo vretenový nástroj
Výber nástroja nasleduje po tom, čo zostáva nehybné. V trase s čiastočne držanými dielmi stanice zostávajú nehybné a robot k nim prinesie diel: pásy odoberajú materiál, potom nylonové, sisalové a látkové kotúče leštia a pilníky a lamelové kotúče na plávajúcich vretenách upevnených na stanici dosahujú vnútorné kontúry, hrany otvorov a deliace čiary, ktoré pás nedokáže. Pásová brúska s riadenou silou na tejto trase je stacionárny stroj so štandardným pneumatickým vyrovnávaním a vyrovnávaním s konštantnou silou ako vylepšením.
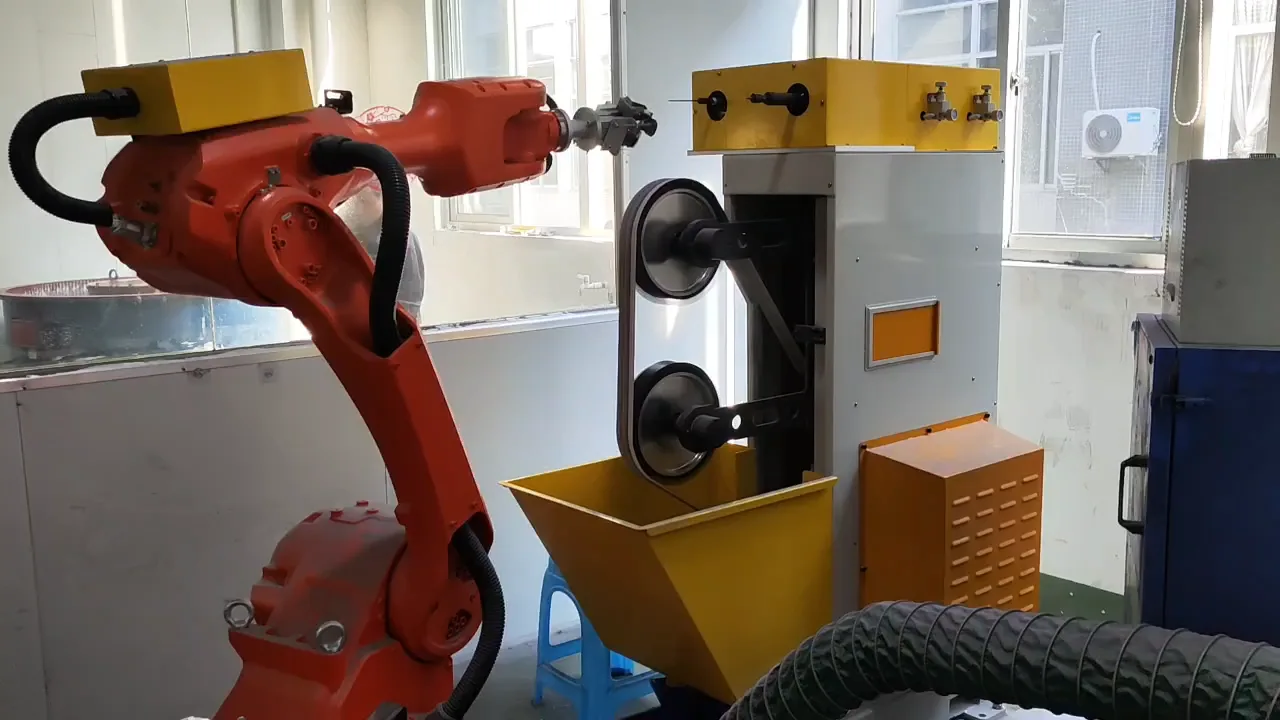
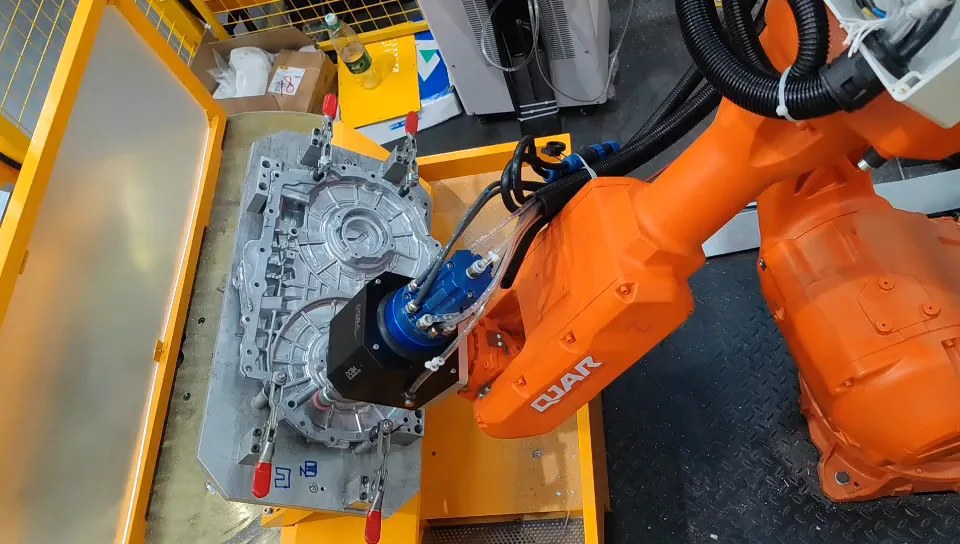
Pri dráhe s nástrojom zostáva obrobok upnutý v upínacom prípravku a robot prenáša nástroj k opracovaniu, bráne alebo švu: plávajúce vreteno alebo silou ovládaná ťažká brúska, ktorá zo skladu nástrojov striedavo používa frézy, lamelové kotúče a diamantové brúsne hlavy. Týmto spôsobom prebieha ťažký úber na liatine, oceli a zvarových švoch. Pozri spotrebné rodiny a možnosti ovládania nástrojov a sily.
Čo samotné robotické rameno potrebuje
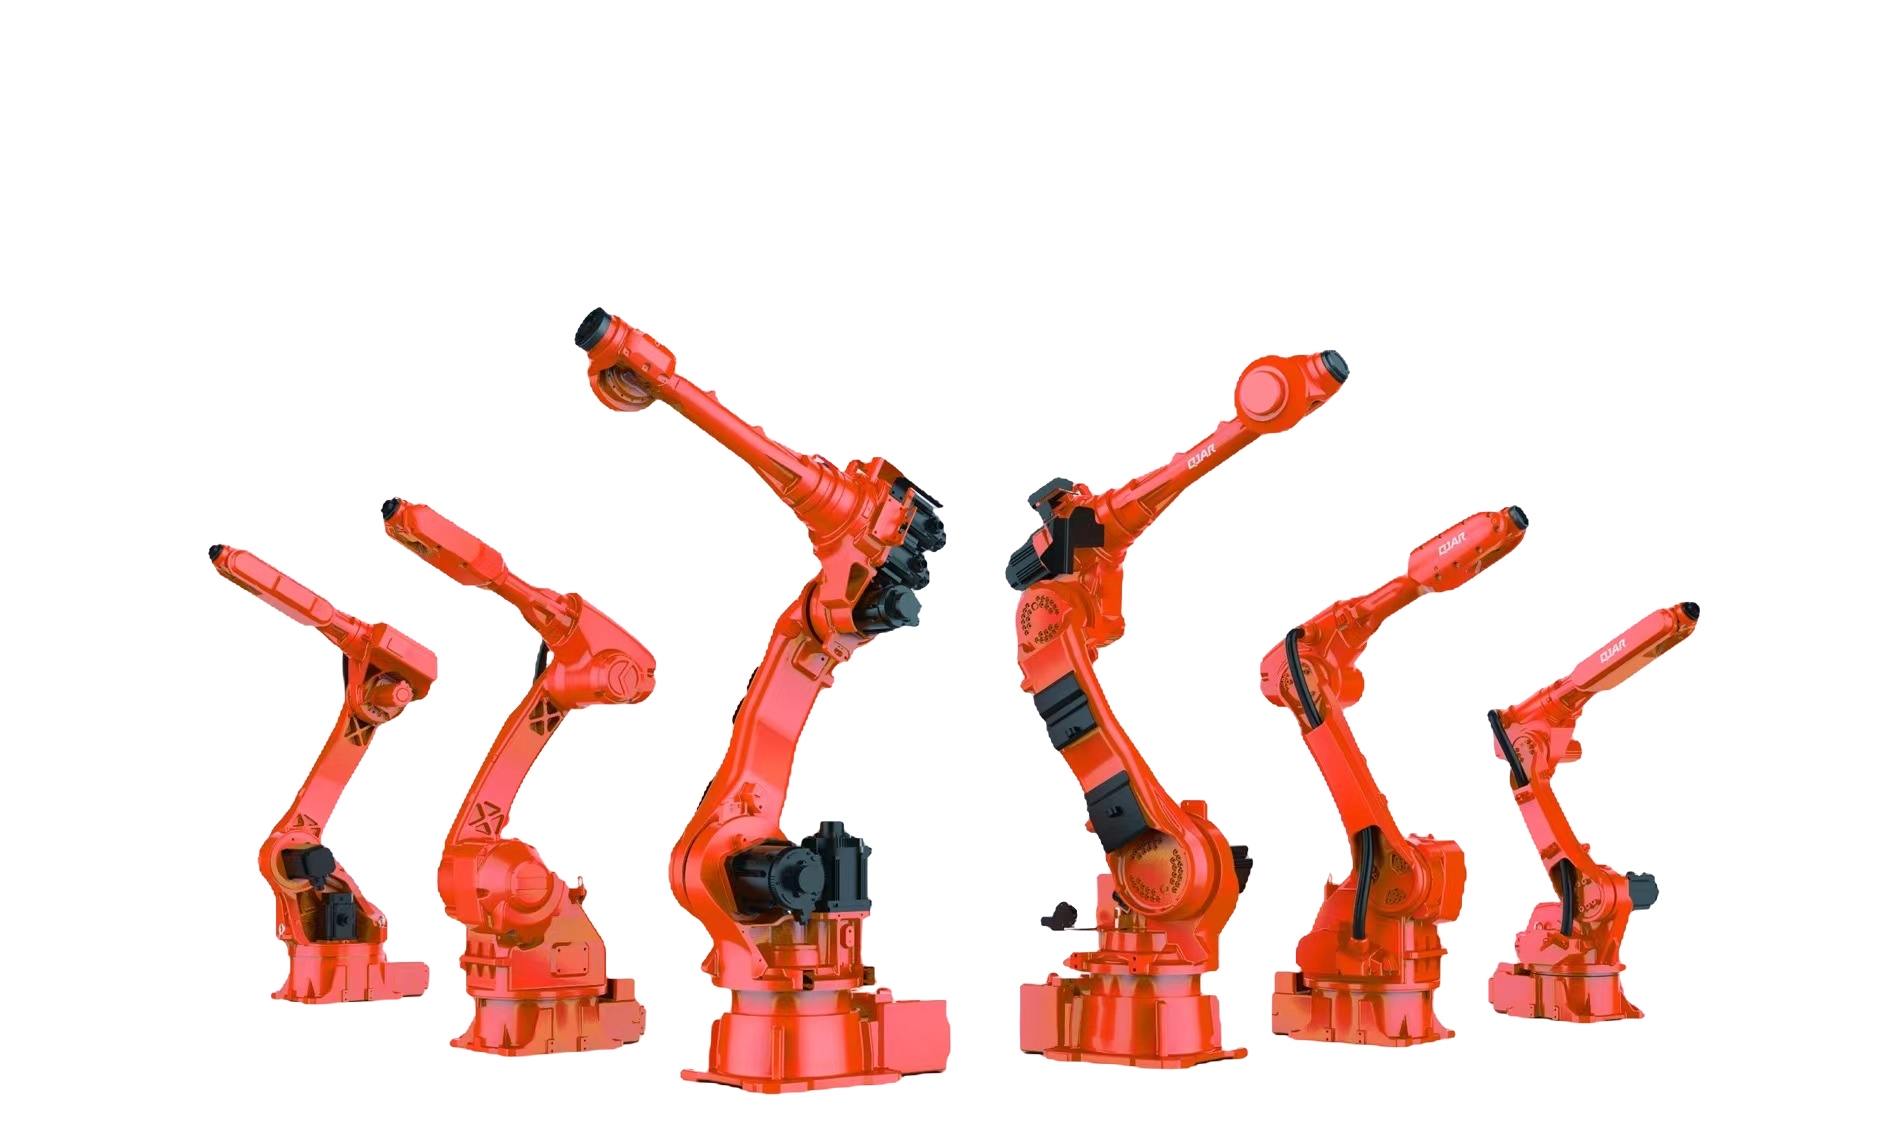
Brúsny robot tlačí na diel pri dlhých úsekoch s typickým kontaktným zaťažením 3 – 10 kg, takže rameno musí byť dostatočne pevné, aby sa neposúvalo. Potrebuje tiež väčší pohyb zápästia: os 6 predĺžená z bežných ±360° na ±540° alebo ±720° a os 5 za hranicu 350° s odsadeným dizajnom, takže kontúra prebieha ako jeden súvislý pohyb bez prestávok. Stupeň krytia IP67 chráni pred prachom. Úplný zoznam: požiadavky na pohyb a ochranu robota.
Robotická alebo špeciálna brúska
Keď sa ten istý malý tlakový odliatok alebo kozmetický diel vyrába vo veľkom objeme, päťosový stroj so štyrmi alebo šiestimi stanicami pracujúcimi súčasne, ktoré je možné prepínať medzi produktmi, sa hodí lepšie ako robot; bloky motorov a skrine prevodovky sa tiež môžu umiestňovať do šesťosovej CNC brúsky. Robot osádza veľké alebo rôzne diely, veľký pracovný rozsah alebo bunku prepojenú do linky a môže tiež nakladať stroje. Oba systémy patria medzi systémy, ktoré sme postavili a vyberáme si ich pre každý projekt; pozri robotické bunky a špeciálne stroje na tlakové odlievanie.
Prediskutujte svoju aplikáciu brúsenia ↗Čiastočne držané alebo držané nástrojom: začnite s obrobkom
Robot nesie súčiastku
Pri dieloch s hmotnosťou do 30 kg môže zariadenie s čiastočným držaním preniesť obrobok priamo z nakladacej polohy na pevnú dokončovaciu stanicu. Môže znížiť počet krokov manipulácie s jednotlivými dielmi, zatiaľ čo okolité stanice vyžadujú viac podlahovej plochy.
Robot nesie nástroj
V usporiadaní s nástrojom držaným robotom prinesie nástroj k väčšiemu alebo ťažšiemu obrobku. Rozloženie môže byť kompaktnejšie, zatiaľ čo výmena nástrojov a abrazív pridáva kroky do cyklu obrábania jednotlivých dielov.
Číslo 30 kg je hranicou pre výber trasy, nie povolenou hmotnosťou dielu pre každý model. Tabuľka modelov nižšie samostatne definuje užitočné zaťaženie robota a odporúčanú hmotnosť dielu.
Špecifikácie modelu pracovnej stanice
Porovnajte podporované modelové rady pre konfiguráciu s obrobkom. Rozmery obrobku, hmotnosť obrobku a užitočné zaťaženie robota sú samostatné limity; vyberte riadok, ktorý pojme obrobok.
Posúvaním vo vodorovnom smere porovnáte všetky polia.
| Modelka | Užitočné zaťaženie robota | Hmotnosť dielu | Čiastočná obálka | Celkové rozmery | Napájanie / menovitý výkon | Presnosť brúsenia |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | × × 100 100 50 mm | × × 3450 2200 2260 mm | 380 V AC / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | × × 200 200 100 mm | × × 3450 2200 2260 mm | 380 V AC / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | × × 300 300 150 mm | × × 3450 2200 2260 mm | 380 V AC / 13.5 kW | ±0.1–0.2 mm |
| Použiteľné materiály | Hliníkové odliatky, drobný hardvér | |||||
| Priemyselný robot | EVST | |||||
Pole presnosti popisuje presnosť brúsenia. Požiadavky na pohyb robota sú porovnané samostatne nižšie.
Štandardné moduly na brúsenie a leštenie
Štandardné moduly zahŕňajú dvojstaničné pásové brúsky, jednostaničné pásové brúsky a jednostaničné leštiace stroje. Moduly pre leštenie širokých pásov, veľkých a malých dielov podporujú modulárne kombinácie s plávajúcimi a automatickými kompenzačnými zariadeniami.
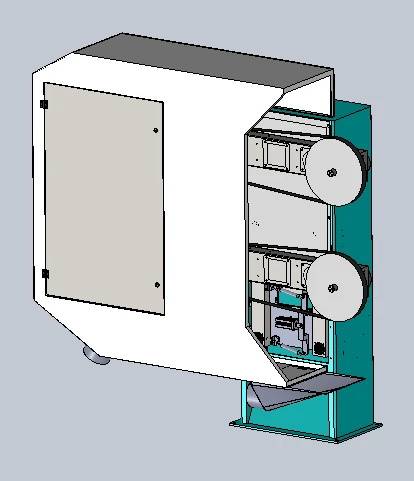
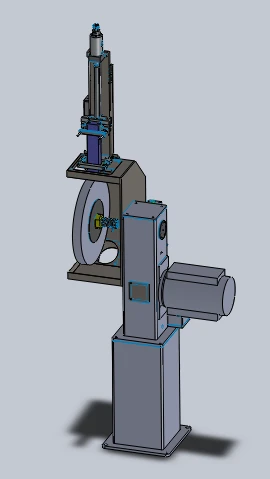
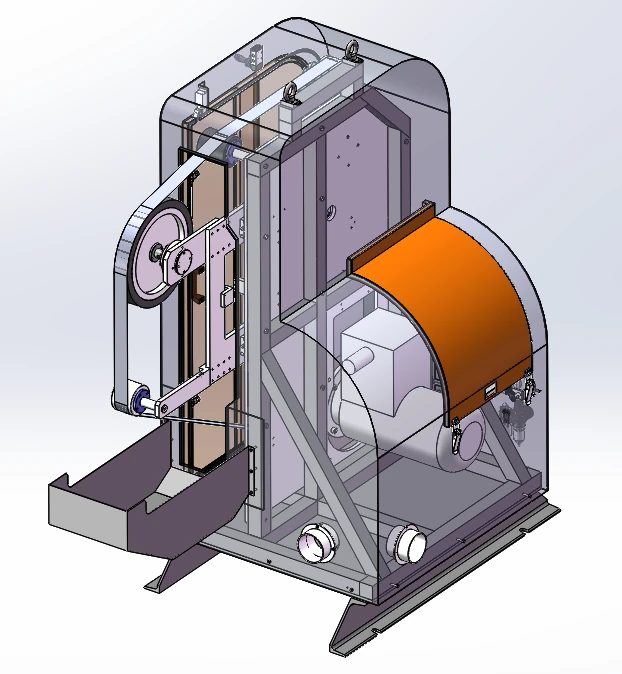
Jedna konfigurácia pásového stroja využíva 4 kW hnací motor v nevýbušnom prevedení, maximálnu rýchlosť otáčania 2800 ot./min. a brúsny pás s rozmermi 2800 mm × 70 mm. Zahŕňa sledovanie pásu, pripojenie zásobníka prachu, štandardné pneumatické plávajúce vreteno s možnosťou elektronického vylepšenia konštantnej sily a možnosť pripojenia plávajúceho vretena.
Sedem spotrebných rodín a ich úlohy
Výber spotrebného materiálu sa riadi požadovanou operáciou a tvarom kontaktu. Rôzne stanice je možné kombinovať na prechod medzi krokmi odstraňovania abrazíva a leštenia.
Brúsne pásy
Brúsenie pásom pozdĺž zvolenej kontaktnej dráhy.
Lamelové kolesá
Abrazívne dokončovanie s kotúčovým spotrebným materiálom.
Nylonové kolesá
Leštenie povrchu pomocou stanice s nylonovými kotúčmi.
Sisalové kolesá
Leštenie kolies v rámci požadovanej postupnosti dokončovania.
Leštiace kotúče na látku
Leštenie pomocou stanice s kotúčom na tkaniny.
Súbory
Lokalizované pilovanie a odhrotovanie hrán.
Frézy
Frézovanie a odoberanie materiálu pred následnou konečnou úpravou.
Robotické brúsenie riadené silou
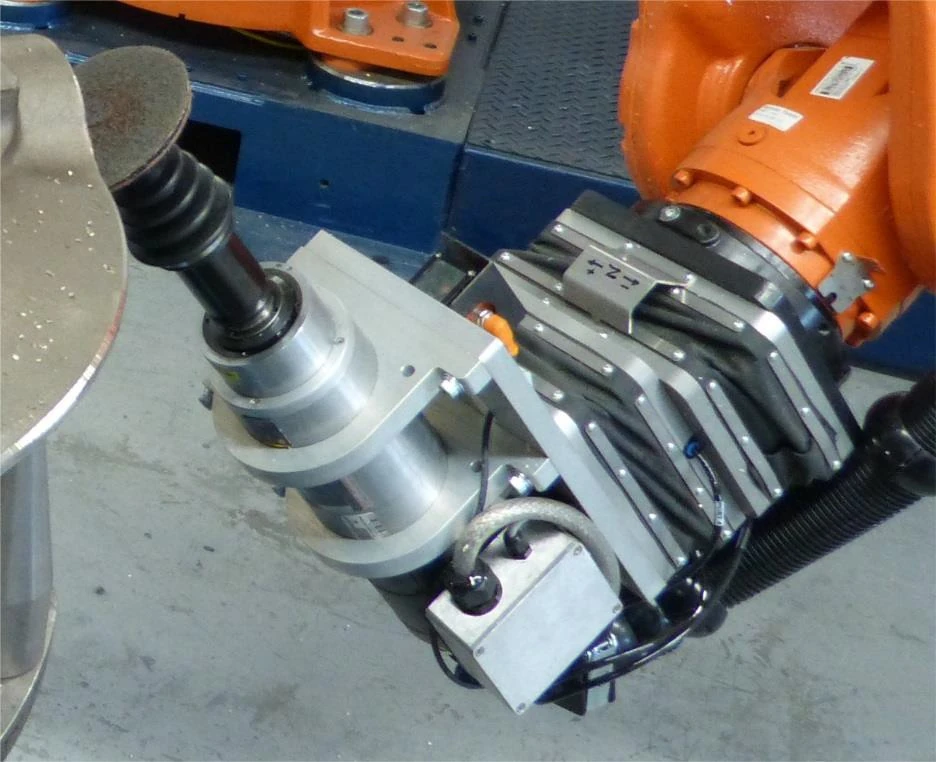
Pasívna pneumatická poddajnosť
Proporcionálny ventil riadi tlak vo vnútri plávajúceho mechanizmu, pričom nastavenie regulácie sa prispôsobuje polohe robota. Mechanická poddajnosť poskytuje rozsah plávajúceho pohybu ±10 mm.
Aktívna silová spätná väzba
Spätná väzba sily nastavuje plávajúce zariadenie dopredu alebo dozadu, aby sa udržal kontakt pri zmene polohy dielu, tolerancie dielu alebo abrazívneho opotrebenia. Rozsah riadenej sily je na požiadanie.
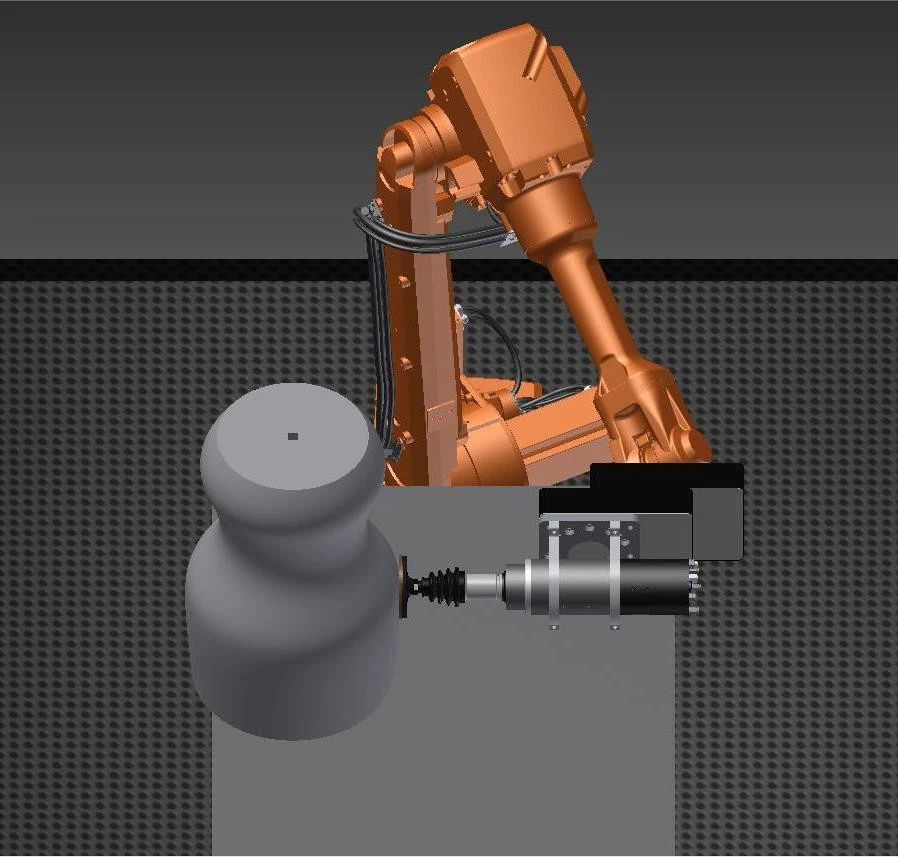
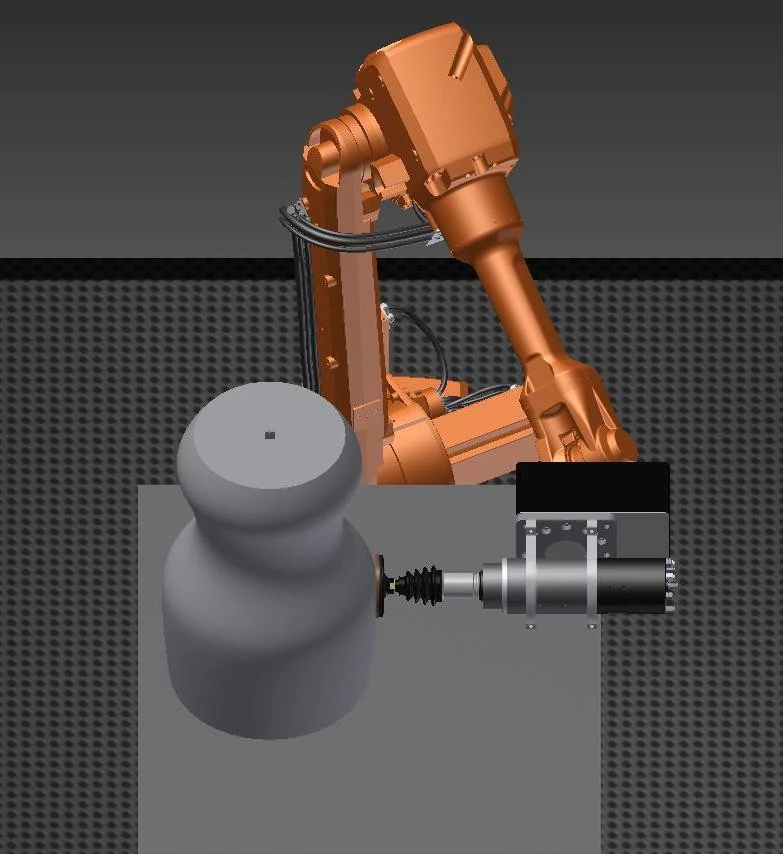
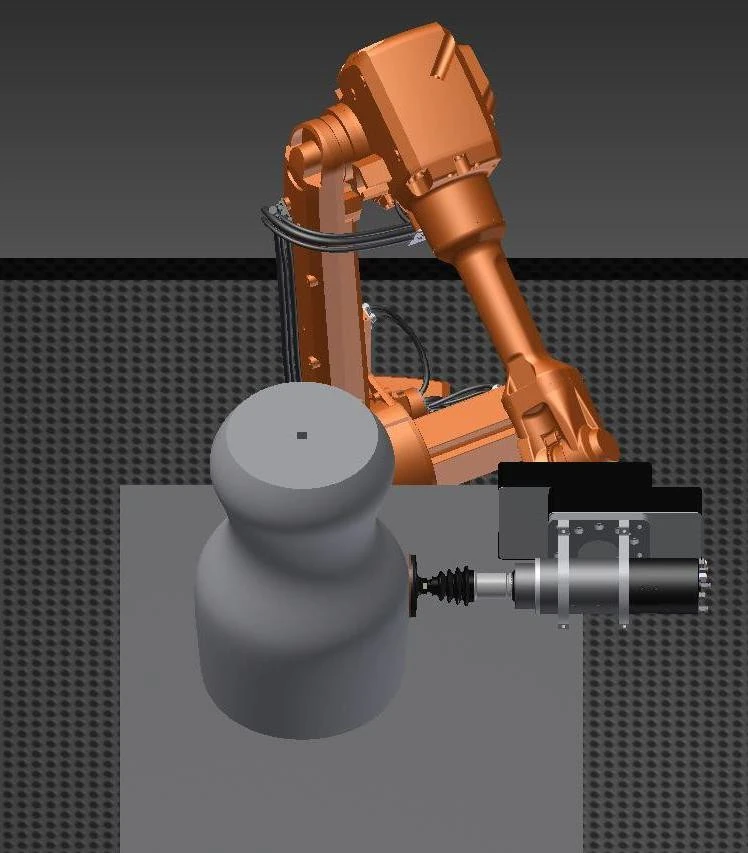
Voliteľný nástroj na riadenie sily/polohy vo všetkých polohách podporuje automatickú výmenu nástrojov a je určený pre nepretržitú prevádzku s krytím IP65. Ide o špecifikácie voliteľného nástroja, oddelené od požiadaviek na telo robota.
Možnosti nástrojov a zariadení na ovládanie sily
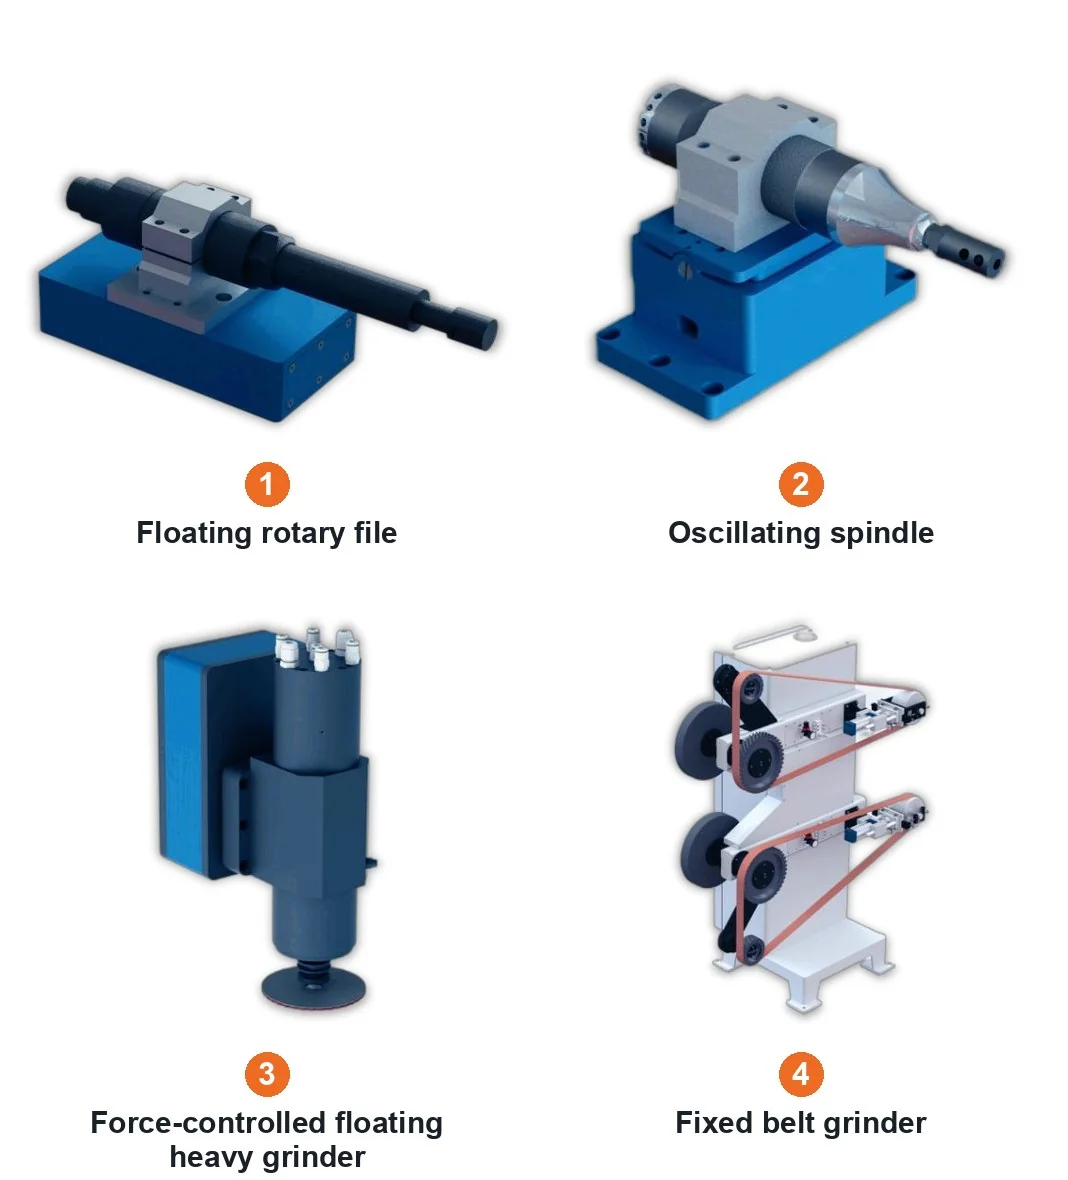
Skupiny nástrojov
- Oscilačné plávajúce vreteno
- Oscilačné vreteno
- Plávajúci rotačný pilník
- Plávajúci ťažký mlynček s riadenou silou
- Pásová brúska s ovládaním sily
- Pevná pásová brúska
Formuláre zariadení na kontrolu sily
- Zariadenie na riadenie sily vo všetkých polohách
- Jednosmerná brúska s riadenou silou
- Obojsmerná dvojstanicová brúska s riadeným tlakom
- Zariadenie na odhrotovanie s ovládaním sily
Ďalšou možnosťou rozhrania nástroja sú radiálne plávajúce elektrické vretená. Vyberte si skupinu nástrojov podľa operácie, smeru kontaktu a dostupného prístupu.
Odsávanie prachu a pracovný kryt
Konfigurácia s patrónovým filtrom využíva filtráciu s podtlakovým filtrom, filtračné médium s PTFE povlakom a pulzné čistenie so zberom v zásuvke. Jeho technické hodnoty sú uvedené nižšie.
| Technologická položka | Hodnota parametra | Jednotka |
|---|---|---|
| Výkon | 7.5 | kW |
| Airflow | 8500 | m³ / h |
| Filtračné vložky | 6 | kazety |
| Oblasť filtra | 66 | m² |
| Veľkosť filtrácie | 0.3-1 | um |
| Účinnosť filtrácie | 99 | % |
| Tlak stlačeného vzduchu | 0.4-0.6 | MPa |
| Zberné koše | 40 × 2 | L |
| Hladina hluku | 78 2 ± | dB |
| Vstupné pripojenia | 4 × 200 | mm |
| Celkové rozmery | X x 1350 1100 2280 | mm |
| napájacie napätie | 380 | V |
| Frekvencia napájania | 50 | Hz |
Rozhrania krytu a prachu
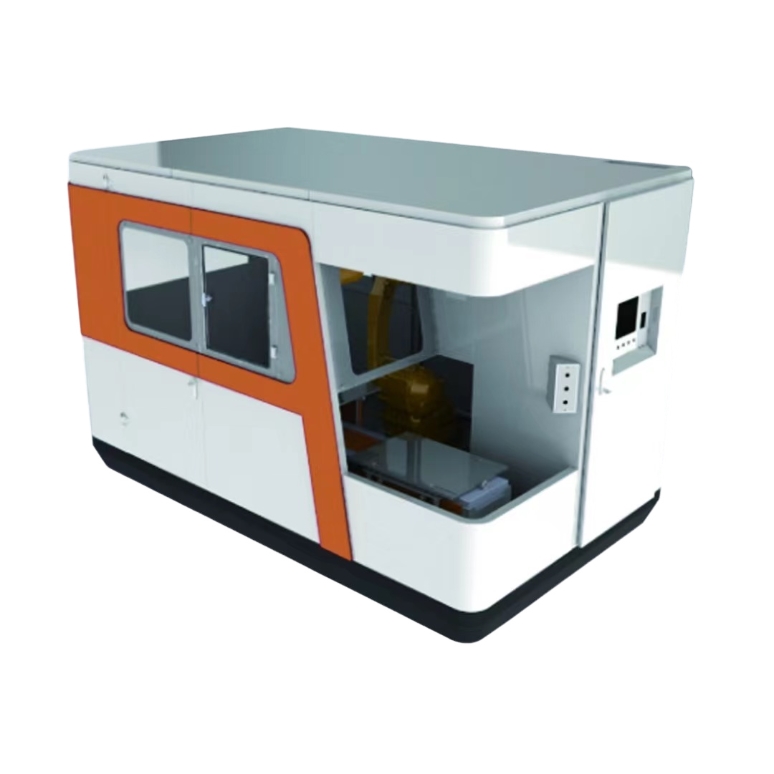
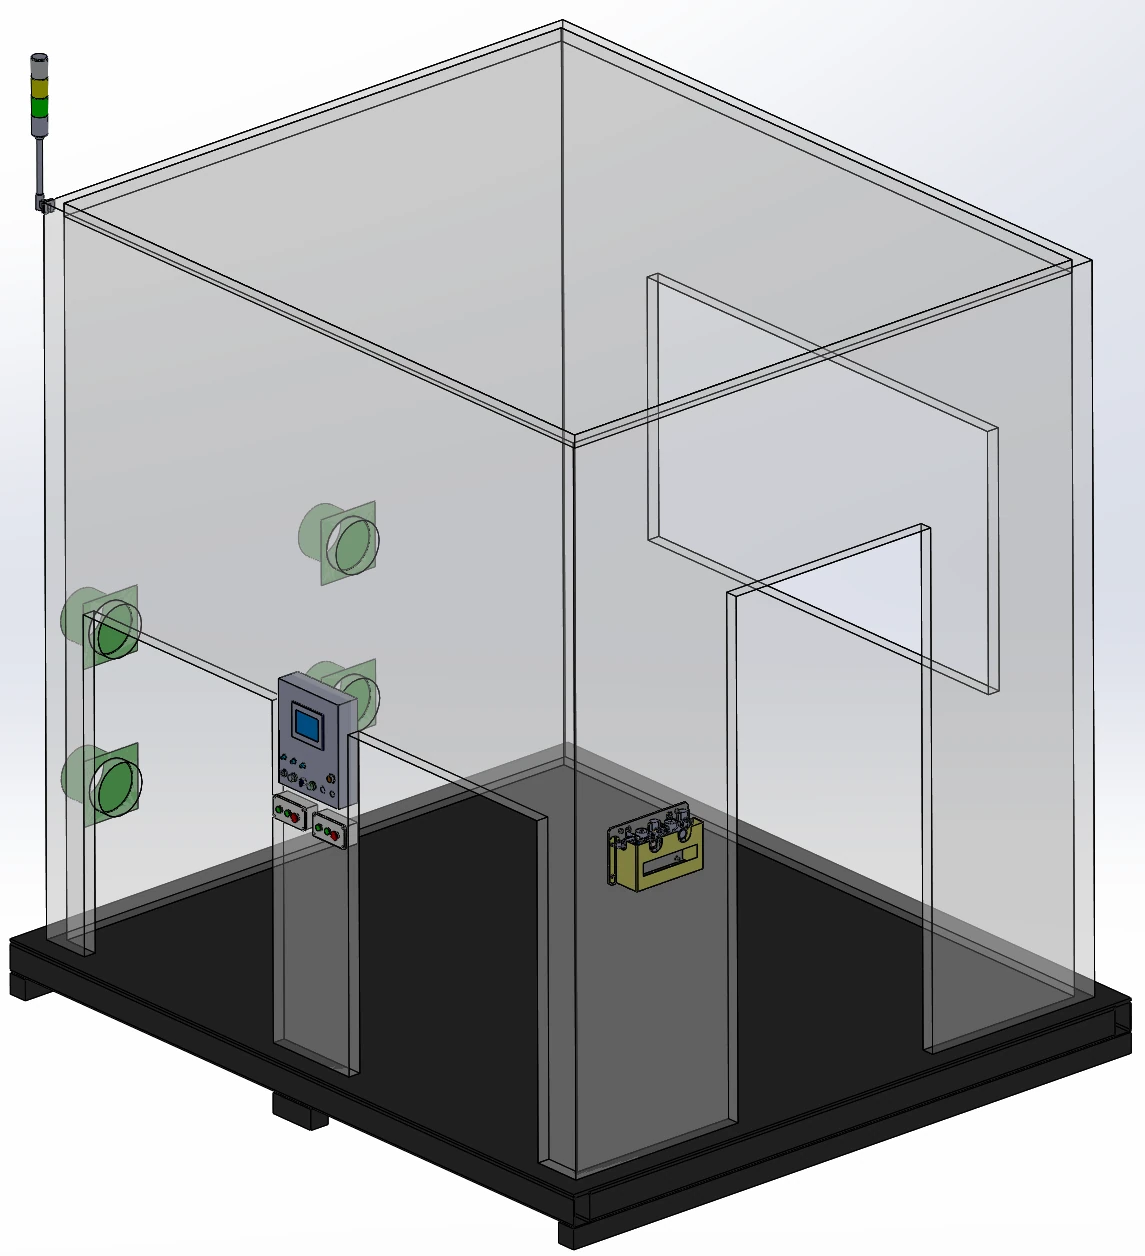
Kryt z hliníkových profilov s plechovými panelmi obsahuje 5 mm akrylové priezorové okienko, osvetlenie a 4 odsávacie prípojky. Zostavu dopĺňa displej, tlačidlo na potvrdenie naloženia, servisné dvierka a základňa z uhlíkovej ocele Q235 s prístupom pre vysokozdvižný vozík.
Mokré odsávanie a integrovaná kontrola prachu
Mokré odsávanie je jednou z možností pre hliníkový a horčíkový prach. Telo pracovnej stanice môže absorbovať prach vďaka vonkajšiemu plášťu, dvojvrstvovej konštrukcii stola odolnej voči prachu a pripojeniam zásobníka prachu; detekcia prachu a alarmy sú konfigurovateľné ako možnosti.
Požiadavky na pohyb a ochranu robota
Vyberte šesťosového robota pre danú aplikáciu s použitím týchto požiadaviek na pohyb a ochranu ako porovnávacieho kontrolného zoznamu. Ide o podmienky výberu robota, oddelené od presnosti brúsenia na pracovnej stanici a rozsahu riadenej kontaktnej sily.
- Opakovateľnosť robota
- ± 0.02 mm
- Efektívna lineárna rýchlosť
- ≥5 m/s
- Presnosť TCP
- 0.2 mm
- Presnosť dráhy
- ≤0.2 mm Pri rýchlostiach brúsenia do 300 mm/s
- Ochrana robotov
- IP67
- Referenčné zaťaženie kontaktu
- 3-10 kg
Monitorovanie stavu v rámci linky
Stav spotrebného materiálu a nástrojov
Medzi dostupné funkcie patrí detekcia pretrhnutého remeňa, detekcia pretrhnutého nástroja a správa životnosti nástroja. Pre vybranú konfiguráciu brúsneho nástroja je možné zahrnúť mazanie nástroja.
Stav výroby
Riadenie výrobnej kapacity dopĺňa monitorovanie spotrebného materiálu. Skontrolujte požadované signály a prístup pre údržbu spolu s vybraným nástrojom a rozložením krytu.
Dokončovanie švov FSW
Hliníkový zásobník batérie so švami FSW
Typickou aplikáciou je roboticky navádzané brúsenie zvarových spojov zváraných trením a miešaním na hliníkových batériových vaničkách.
Obojstranná povrchová úprava FSW
Samostatná obojstranná aplikácia kombinuje vreteno s riadenou silou, sústružnícky polohovač a mokré odsávanie na brúsenie 6 švov FSW: 3 na prednej strane a 3 na rubovej strane.
Súvisiace operácie s dokončovaním rámov
Súvisiace operácie s rámom batérie zahŕňajú frézovanie zvarových plôch, odhrotovanie a brúsenie tesniacich plôch po frézovaní.
Automatizovaná brúsna linka: rozhrania pracovnej stanice
Pri plánovaní automatizovanej brúsnej linky začnite s rozhraním pracovnej stanice: umiestnenie vstupných dielov, prístup k presunu, odsávacie pripojenia a signály zdieľané s okolitým zariadením. Prispôsobte rozloženie postupnosti dokončovania a požadovanému prístupu pre výmenu nástrojov a údržbu.
Čiastočne držaný alebo nástrojovo držaný – ako si mám vybrať svoj diel?
Pre diely s hmotnosťou do 30 kg použite ako východiskový bod výberu trasu s držaním dielov a potom skontrolujte hmotnosť dielu, prístup k uchopeniu a dráhu dokončenia špecifickú pre daný model. Väčšie alebo ťažšie diely sú vhodné pre usporiadanie s držaním nástrojov. Tabuľka modelu uvádza užšie limity pre diely ako toto všeobecné kritérium trasy.
Aké užitočné zaťaženie robota a hmotnosť obrobku pokrýva každý model pracovnej stanice?
Tri modelové rady spárujú užitočné zaťaženie robota 10, 20 a 30 kg s odporúčanými hmotnosťami dielov do 3, 7 a 15 kg. Užitočné zaťaženie robota a hmotnosť dielu sú rôzne polia výberu; použite obe spolu s obálkou dielu.
Pasívne plávajúce alebo aktívne riadenie sily – ktoré z nich potrebuje môj diel?
Pasívna pneumatická poddajnosť zabezpečuje mechanický plávajúci pohyb. Aktívna spätná väzba sily upravuje posun, aby kompenzovala zmeny polohy súčiastky, tolerancie súčiastky a opotrebenie spotrebného materiálu a zároveň zachovala kontakt. Vyberte prístup okolo povrchu a jeho variácie.
Aký rozsah kontaktnej sily je možné udržať?
Rozsah riadenej kontaktnej sily je na požiadanie. Pred výberom konfigurácie riadenia sily preberte materiál obrobku, geometriu, nástroj na dokončovanie a cieľový povrch.
Aké odsávanie prachu je potrebné pre hliníkový a horčíkový prach?
Mokrá extrakcia je jednou z dostupných metód pre hliníkový a horčíkový prach. Pri výbere odsávacieho a uzatváracieho zariadenia diskutujte o materiáli a procese; špecifikácie filtračnej vložky opisujú samostatnú konfiguráciu.
Kedy brúsny robot potrebuje aktívne riadenie sily a kedy stačí pneumatické plávanie?
Pneumatické uvoľňovanie postačuje, keď nástroj potrebuje na absorbovanie malých odchýlok iba mechanickú poddajnosť: plávajúca jednotka poskytuje zdvih ±10 mm s tlakom vzduchu nastaveným pre každú polohu robota a pásové brúsky štandardne pneumaticky uvoľňujú pohyb. Aktívne riadenie sily sa pridáva, keď by poloha dielu, tolerancia dielu alebo abrazívne opotrebenie inak spôsobili, že pevná naučená dráha by tlačila silnejšie alebo by na niektorých miestach odoberala viac materiálu; pohybuje plávajúcou jednotkou dopredu alebo dozadu, aby sa udržala konštantná kontaktná sila. Tam, kde sa odliatky alebo zvary líšia viac, ako dokáže poddajnosť absorbovať, systémy, ktoré sme zostrojili, najprv zmerajú diel podľa výšky zvarovej húsenice, polohy deliacej čiary alebo 3D skenovania a potom brúsia. Konfigurácia sa vyberá pre každý projekt na základe vašich dielov a výstupných cieľov.
Čo zahŕňa robotická brúsna bunka na kľúč od EVST?
Bunka na kľúč je vybudovaná okolo manipulačnej trasy zvolenej pre váš diel. Kombinuje šesťosový robot s dokončovacími modulmi, ako sú dvoj- alebo jedno-stanicové pásové brúsky a leštiace stroje pre trasu s dielmi alebo plávajúce a silovo riadené vretenové nástroje pre trasu s nástrojmi, spolu s plávajúcim alebo silovo riadeným usporiadaním a spotrebným materiálom pre každý krok odstraňovania a leštenia. Kryt pokrýva odsávanie prachu, filtračné kazety alebo mokré odsávanie a monitorovanie v rade zahŕňa prerušené pásy a nástroje, životnosť nástrojov a výrobnú kapacitu. Keď sa bunka pripojí k linke, ako rozhranie pracovnej stanice sa plánuje umiestnenie dielu, prístup k presunu, odsávacie pripojenia a zdieľané signály. Konfigurácia sa vyberá pre každý projekt na základe vašich dielov a výstupných cieľov.