
Spoločnosť EVST sa rozširuje zo svojho jadra priemyselných robotov (kolaboratívne roboty série XR, priemyselné robotické ramená EVST a zvárací systém EVS-AI) na stelesnenú umelú inteligenciu s tromi novými produktovými radmi uvedenými na trh v roku 2026: priemyselné humanoidné roboty, obratné ručné platformy na zber údajov a štvornohé robotické platformy pre priemyselnú kontrolu a terénne služby. Produktová rada je hostovaná na adrese evsint.com/embodied-ai-solutions, určený pre zákazníkov z oblasti priemyselnej výroby, ktorí potrebujú zber údajov, manipuláciu s vysokým obsahom látok a kontrolu v nebezpečnom prostredí.
Ak potrebujete podobné produkty alebo projektové služby, kontaktujte nás – poskytneme vám odbornú podporu. E-mail sales@evsrobot.com alebo správa WhatsApp / WeChat +86 193 8162 6253.
Prečo EVST vstupuje do oblasti stelesnenej umelej inteligencie v roku 2026
Priemyselná umelá inteligencia nie je v roku 2026 špekulatívnou stávkou. Je to kategória, v ktorej sa viacero dobre financovaných platforiem presunulo z laboratórnych demonštrácií do platených komerčných nasadení a kde je absencia kvalitných údajov o priemyselnom školení hlavnou prekážkou rýchlejšieho pokroku.
Podľa správy Medzinárodnej federácie robotiky (IFR) s názvom World Robotics 2025 sa počet inštalácií pilotných humanoidných robotov v priemyselnom prostredí v priebehu roka 2024 a začiatkom roka 2025 merateľne zvýšil, pričom v počte nasadení dominoval automobilový priemysel a logistika. Najjasnejšie zdokumentované údaje predstavujú obchodná dohoda spoločnosti Figure AI so skupinou BMW, nasadenie spoločnosti Agility Robotics Digit v distribučných centrách Amazonu a interné operácie manipulácie s batériami spoločnosti Tesla Optimus vo Fremonte. Žiaden z týchto programov zatiaľ nefunguje na plný výkon v automobilovom priemysle, ale každý z nich prekročil hranicu od internej demonštrácie po externe overiteľnú prevádzku.
Podľa Stanfordského indexu umelej inteligencie z roku 2025 rástli globálne investície do stelesnenej umelej inteligencie a fyzických systémov umelej inteligencie v rokoch 2023 až 2025 rýchlejšie ako v ktorejkoľvek inej podkategórii umelej inteligencie, čo odráža rozširujúce sa možnosti modelov vizuálne-jazykové-akčné (VLA) a rastúce komerčné uznanie, že výlučne softvérová umelá inteligencia má obmedzené uplatnenie vo fyzických výrobných prostrediach.
Problém s nedostatkom tréningových údajov je obzvlášť dôležitý pre pozíciu EVST. Súbor údajov Open X-Embodiment (publikovaný spoločnosťou Google DeepMind a akademickými partnermi) agreguje údaje o demonštráciách robotov z desiatok výskumných platforiem, ale úlohy priemyselnej manipulácie (obsluha strojov s kovovými obrobkami, umiestňovanie dielov do zváracích buniek, kontrola vo výbušnom prostredí) sú dramaticky nedostatočne zastúpené. Väčšina demonštrácií v súbore údajov pochádza z experimentov typu „pick-and-place“ na stoloch vo výskumných laboratóriách. Podľa pozorovaní z odvetvia zostáva rozdiel medzi dostupnými tréningovými údajmi pre priemyselné roboty a tým, čo je skutočne potrebné na trénovanie spoľahlivých politík v továrenskej hale, jedným z najväčších technických úzkych miest v tejto oblasti.
Osemročné skúsenosti spoločnosti EVST s nasadením priemyselných robotov vo viac ako 100 krajinách poskytujú základ, ktorý väčšine účastníkov trhu s umelou inteligenciou chýba: praktické skúsenosti s reálnymi výrobnými prostrediami, nadviazané vzťahy so zákazníkmi v automobilovom priemysle, ťažkom priemysle a procesnej výrobe a história certifikácie hardvéru (IATF16949, CE/SGS/TUV, ATEX/IECEx), ktorá je priamo relevantná pre akceptáciu nových kategórií robotov vo výrobných halách. Širší pohľad na to, kde humanoidní roboti v súčasnosti zapadajú do priemyselnej automatizácie, nájdete tu. Humanoidné roboty v priemyselnej výrobe: Čo dokážu (a nedokážu) v roku 2026.
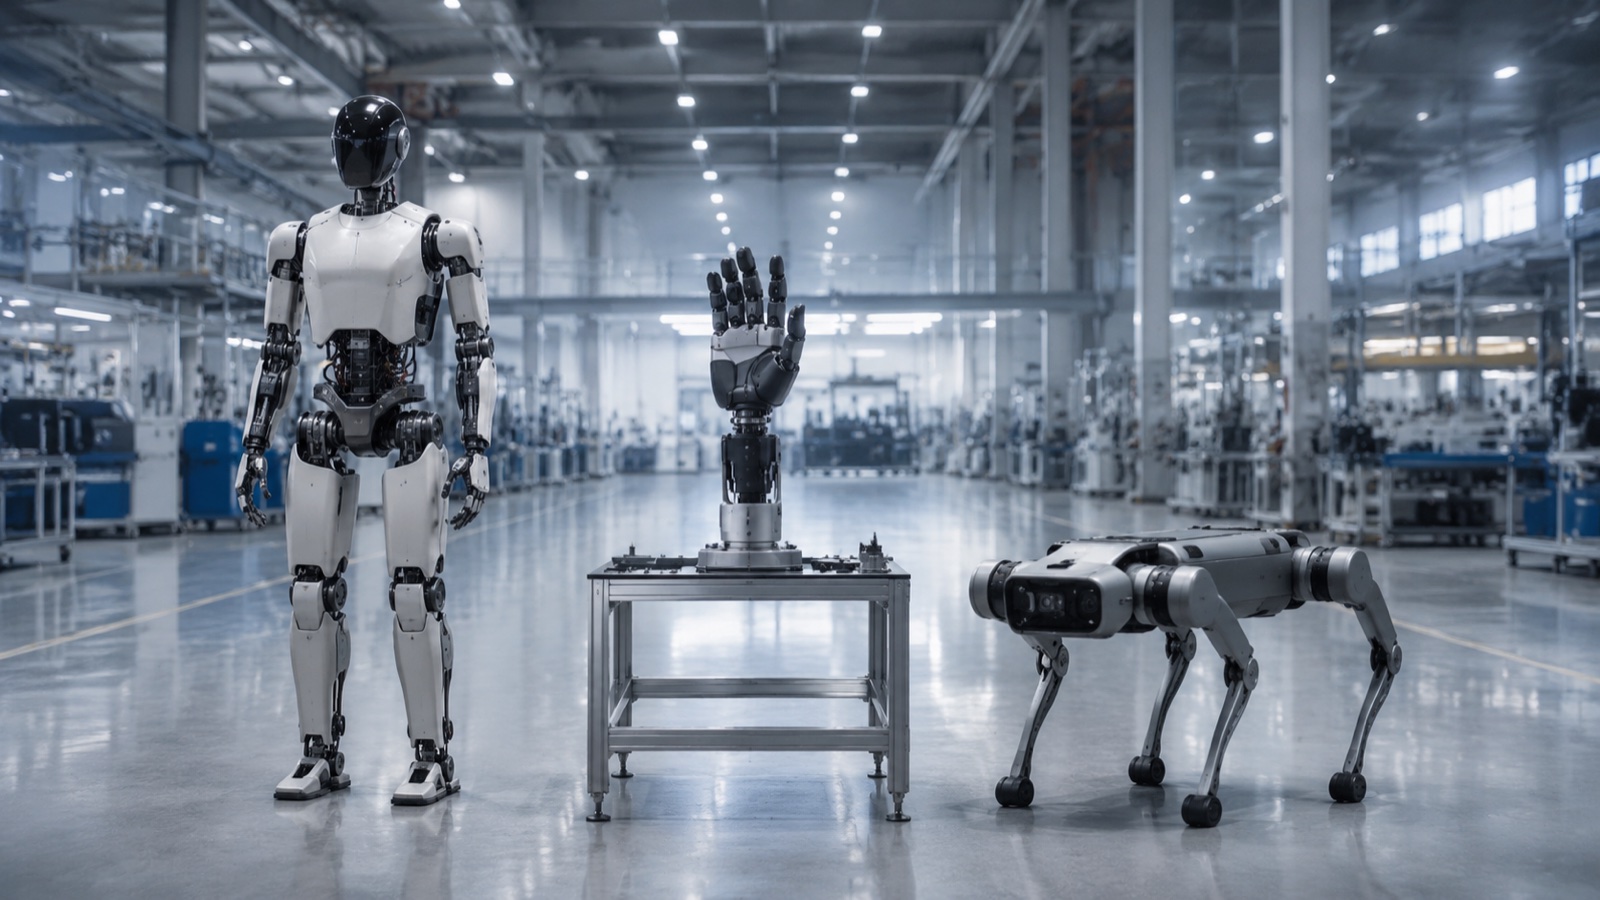
Prehľad produktovej rady EVST Embodied AI
EVST Riešenia stelesnenej umelej inteligencie Rad je organizovaný okolo troch produktových vetiev, z ktorých každá je zameraná na odlišný klaster priemyselných aplikácií:
| Produktová vetva | Form Factor | Primárne aplikácie | Cieľové prostredie | Horizont nasadenia |
|---|---|---|---|---|
| Priemyselný humanoidný robot | Dvojnohý, v ľudskej mierke | Flexibilná montáž, obsluha strojov, skladová logistika | Výrobná hala, sklad | Pilotný projekt H2 2026; obmedzená výroba 2027 |
| Zber údajov - šikovná ruka | Ručná platforma s viacerými stupňami voľnosti | Zber dát z teleoperácie, simulačný tréning, manipulácia s vysokým počtom prvkov | Riadené pracovisko v továrni | Pilotný projekt H2 2026; obmedzená výroba 2027 |
| Štvornohá robotická platforma | Štvornohý, mobilný | Priemyselná inšpekcia, hliadka v nebezpečnom prostredí, terénne služby | Ropa a plyn, chemický priemysel, energetika, baníctvo, stavebníctvo | Všeobecná dostupnosť 2027 |
Všetky tri pobočky zdieľajú filozofiu priemyselnej integrácie spoločnosti EVST: hardvér navrhnutý pre reálne výrobné a poľné podmienky, nie pre výskumné prostredie, a softvérovú architektúru, ktorá sa pripája k existujúcej infraštruktúre priemyselného riadenia (EtherCAT, OPC-UA, SCADA).
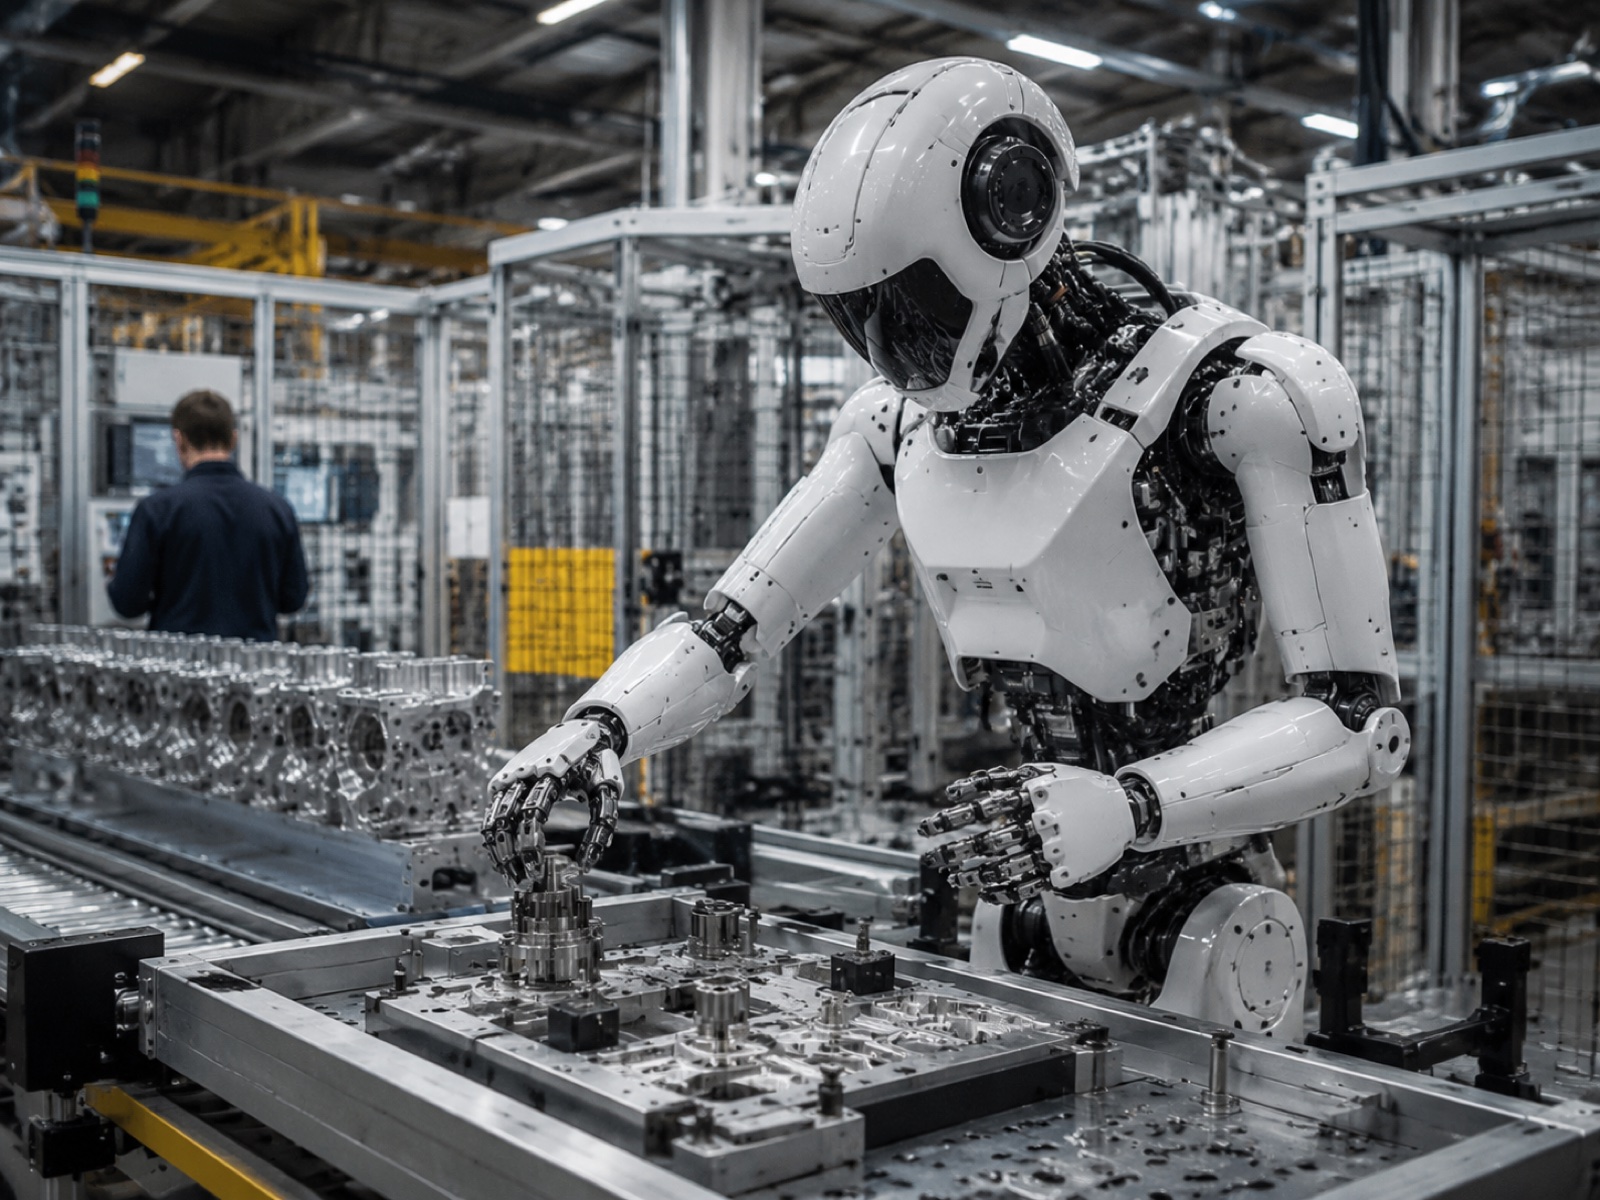
Prípady použitia priemyselných humanoidných robotov
Priemyselný humanoidný robot od spoločnosti EVST sa zameriava na tri aplikačné klastre, kde dvojnohý tvar vytvára skutočnú prevádzkovú výhodu oproti automatizácii s pevným ramenom.
Flexibilná zostava High-Mix
Tradičné 6-osové robotické ramená a systémy SCARA vynikajú pri úlohách s vysokým objemom a pevnou geometriou. Keď výrobca vykonáva týždenné zmeny skladových položiek (SKU), pričom zostavuje 200 variantov produktovej rady s rôznymi vzormi upevňovacích prvkov, smerovaním káblových zväzkov alebo orientáciou podzostáv, stáva sa prestavba pevnej automatizácie nákladnou. Humanoidný robot pracujúci zo zdieľaného pracovného stola dokáže v zásade zvládnuť širší rozsah úloh s menším počtom cyklov mechanickej rekonfigurácie za predpokladu, že základná manipulačná politika sa primerane zovšeobecní.
V praxi je tento prínos reálny, ale obmedzený. Súčasné modely VLA sa dokážu zovšeobecniť naprieč objektmi v rámci trénovanej kategórie úloh, ale degradujú sa na geometriách mimo distribúcie. Prístup EVST k nasadeniu humanoidov pre pilotné projekty v rokoch 2026 – 2027 sa zameriava na montážne linky, kde je počet variantov SKU vysoký, ale manipulačné primitívy (vloženie, upevnenie, orientácia, prenos) sú štrukturálne podobné naprieč variantmi. To zužuje medzeru v zovšeobecnení na zvládnuteľný rozsah.
Obsluha strojov na viacerých pracoviskách
Fixné konfigurácie robotov na stroj zostávajú dominantným prístupom k obsluhe CNC strojov, obsluhe lisov a nakladaniu do vstrekovacích lisov. Sú efektívne, ale kapitálovo náročné: každý stroj vyžaduje vlastného robota, nástroje na konci ramena, ochranné kryty a integračné programovanie. Humanoidný robot, ktorý sa dokáže prechádzať medzi strojmi a nakladať viacero pracovných staníc s rôznymi konfiguráciami upínacích prípravkov, predstavuje inú kapitálovú štruktúru: jeden robot obsluhujúci viacero staníc.
Podľa analýzy McKinsey Global Institute o nasadení priemyselnej umelej inteligencie sa ekonomika flexibilnej automatizácie výrazne zlepšuje s poklesom pomeru robotických jednotiek k výrobným staniciam. Obsluha humanoidných strojov je kandidátom na tento ekonomický profil v zariadeniach so zoskupenými strojmi podobných skupín dielov. Pilotný program EVST pre obsluhu humanoidných strojov sa zameriava presne na tento klaster: 3 – 6 susediacich pracovných staníc s skupinami dielov, ktoré zdieľajú materiálové a hmotnostné charakteristiky.
Logistika a vychystávanie a balenie pre rôzne veľkosti kartónov
Skladová logistika s variabilnými rozmermi kartónov zostáva jedným z komerčne najosvedčenejších prípadov použitia humanoidov, ako demonštruje Agility Digit v spoločnosti Amazon. Humanoidné logistické aplikácie spoločnosti EVST sa zameriavajú na priemyselné prepravné oblasti susediace s výrobnými linkami (skladovanie hotových výrobkov, presun medzi zariadeniami a paletizácia výstupov so zmiešanými rozmermi), a nie na čisto operácie distribučného centra.
Nasadenie humanoidov v produkčnom meradle vo všetkých troch aplikačných oblastiach je realisticky plánované na roky 2026 – 2028. Pilotné programy, definované ako nasadenia prevádzkované pod technickým dohľadom vo vybraných zariadeniach zákazníkov, sú k dispozícii od druhej polovice roku 2026. Spoločnosť EVST neumiestňuje humanoidných robotov ako krátkodobú náhradu za svoje zavedené kolaboratívne roboty série XR alebo priemyselné robotické ramená EVST, ktoré naďalej slúžia pre vysokorýchlostné, vysoko opakovateľné a vysokoúčelové aplikácie, kde je fixná automatizácia správnym nástrojom. Kontext porovnania týchto platforiem nájdete v článku... Humanoidné roboty vs. priemyselné robotické ramená.
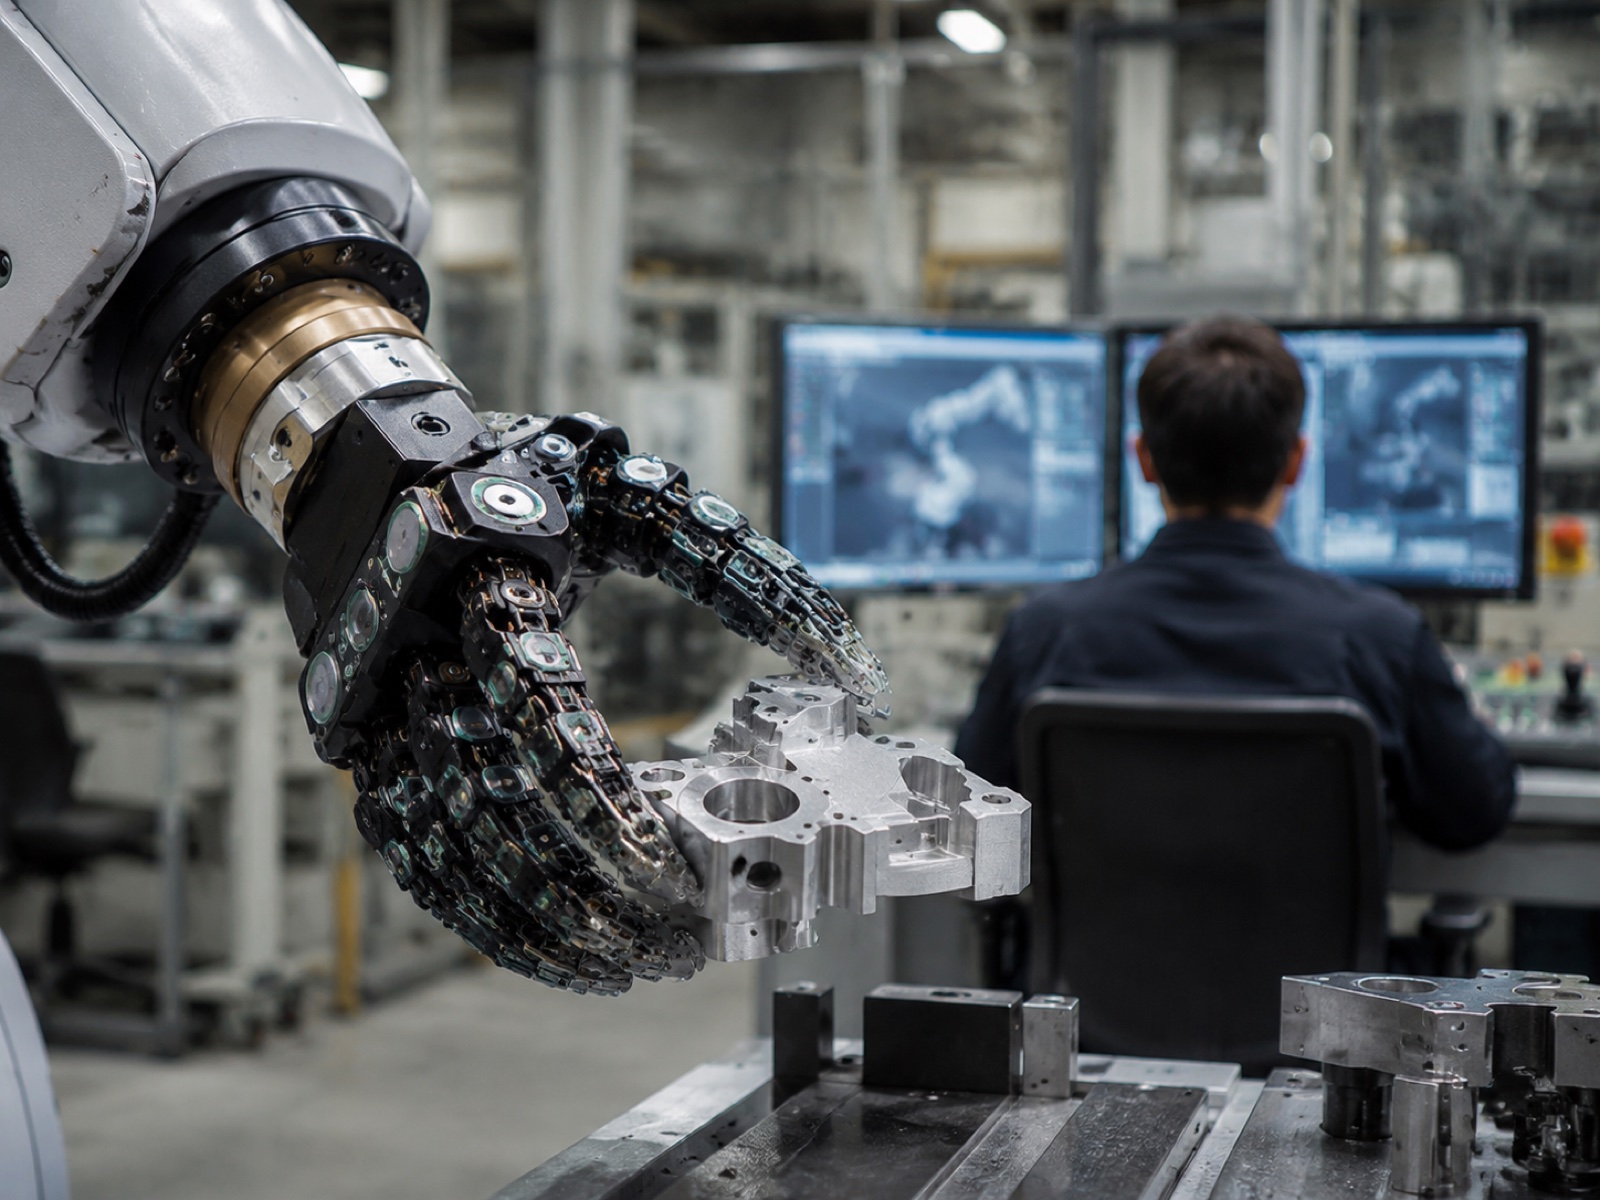
Zručná ručná plošina: Zber údajov a priemyselná manipulácia
Platforma pre obratnú ruku od spoločnosti EVST je navrhnutá okolo dvoch doplnkových funkcií: generovania vysokokvalitných údajov o priemyselnej manipulácii pre tréning s využitím umelej inteligencie a vykonávania úloh obratnej manipulácie vo výrobe, ktoré si pevné nástroje na konci ramena nedokážu poradiť.
Hardvérová architektúra
Platforma je obratná ruka s viacerými stupňami voľnosti so zabudovanými hmatovými senzormi, snímaním sily a krútiaceho momentu na zápästí a integrovanými kamerovými modulmi pre vizuálnu spätnú väzbu počas teleoperácie. Dizajn vychádza zo skúseností spoločnosti EVST s integráciou snímania sily a krútiaceho momentu v nasadení kolaboračných robotov, čo je funkcia zdokonalená v rámci radu kolaboračných robotov XR pre aplikácie ako montáž, testovanie a odhrotovanie.
Ruka je kompatibilná s platformou humanoidných robotov EVST ako koncový efektor a možno ju nasadiť aj ako samostatnú pracovnú stanicu namontovanú na pevnom alebo koľajnicovom ramene pre pracovné postupy zberu údajov, ktoré nevyžadujú bipedálnu mobilitu.
Teleoperácia a zber dát
Primárny pracovný postup zberu údajov je riadený teleoperáciou: ľudský operátor ovláda obratnú ruku na diaľku prostredníctvom haptického rozhrania a zároveň vykonáva úlohy priemyselnej manipulácie na pracovisku v továrni. Systém zaznamenáva synchronizované streamy polohy ruky, krútiaceho momentu kĺbov, údajov hmatových senzorov, sily a krútiaceho momentu zápästia a videa z kamery pracovného priestoru. Tento multimodálny dátový tok slúži ako tréningový vstup pre simulačné politiky.
Podľa pozorovaní z odvetvia je nedostatok údajov o obratnej manipulácii so skutočnými priemyselnými obrobkami (kovové diely, nepravidelné odliatky, káblové zväzky) hlavným rozlišovacím znakom medzi výskumnou a priemyselne spoľahlivou politikou stelesnenej umelej inteligencie. Zákaznícka základňa spoločnosti EVST vo výrobe poskytuje prístup presne k týmto typom obrobkov v reálnych výrobných kontextoch, čo je výhoda, ktorú vývojárom čisto softvérovo stelesnenej umelej inteligencie chýba.
Podrobný popis technického postupu od teleoperačného zberu údajov cez simulačný tréning až po autonómne nasadenie nájdete v článku Zber údajov pomocou umelej inteligencie: Teleoperácia, simulácia v reálnom čase a priemyselné vzdelávacie kanály (2026).
Kompatibilita medzi rôznymi stelesneniami
Pracovný postup zberu údajov spoločnosti EVST je navrhnutý tak, aby bol v súlade s formátom súboru údajov Open X-Embodiment, ktorý umožňuje použitie demonštrácií manipulácie na rôznych platformách robotov. Táto kompatibilita medzi jednotlivými verziami je relevantná pre zákazníkov, ktorí chcú, aby ich zachytené údaje urýchlili školenia v oblasti politík nielen na hardvéri EVST, ale aj na štandardizovaných výskumných benchmarkoch, a pre vlastný cieľ spoločnosti EVST prispievať vysokokvalitnými priemyselnými údajmi do širšieho ekosystému školení v oblasti umelej inteligencie.
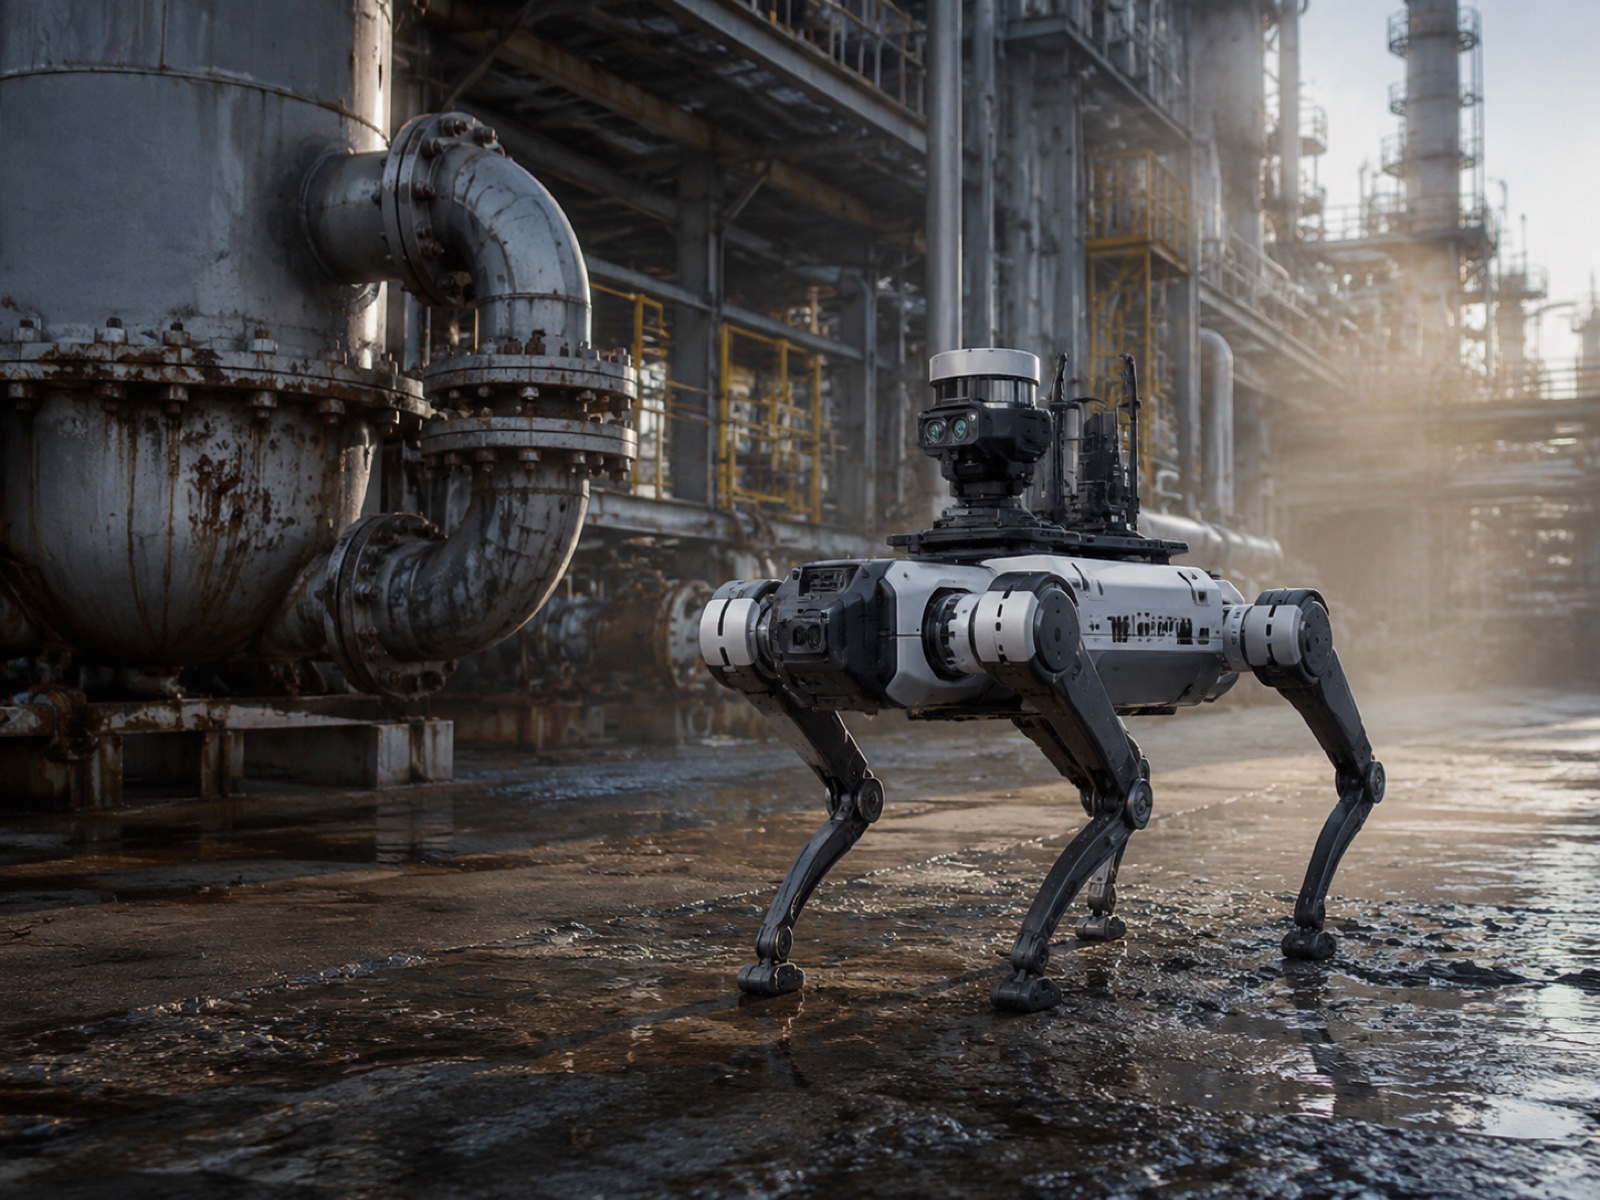
Štvornohá robotická platforma: Priemyselná inšpekcia a terénne služby
Štvornohá robotická platforma EVST je určená pre priemyselné prostredia, kde kolesové pozemné vozidlá nemôžu navigovať a pevné senzory nemôžu pokryť: zariadenia na spracovanie ropy a plynu, chemické závody, elektrárne, banské prevádzky a staveniská. Tieto prostredia vyžadujú robota, ktorý dokáže prechádzať nerovným terénom, vychádzať po schodoch a spoľahlivo pracovať v podmienkach, ktoré sú pre ľudských inšpektorov nebezpečné.
Inšpekcia priemyselných lokalít
Hlavnou aplikáciou je automatizovaná prehliadka zariadenia: štvornohý robot sleduje definovanú inšpekčnú trasu, zaznamenáva údaje zo senzorov plynu, termokamer, detektorov akustických emisií a vizuálnych kamier a prenáša údaje do centrálneho monitorovacieho systému. V prípade ropných, plynárenských a chemických zariadení to rieši skutočný prevádzkový problém. Podľa údajov o bezpečnosti práce NIOSH predstavujú inšpekčné úlohy v stiesnených priestoroch a nebezpečných oblastiach neúmerný podiel zranení a úmrtí priemyselných pracovníkov. Nahradenie bežných inšpekčných prehliadok robotickou platformou odstraňuje pracovníkov z najrizikovejších expozičných scenárov bez toho, aby sa eliminovalo pokrytie inšpekciou.
Skúsenosti spoločnosti EVST s inžinierstvom v oblasti nevýbušného prostredia, ktoré vznikli prostredníctvom kolaboračných robotov série XR-EX s dvojitou certifikáciou ATEX/IECEx a krytím IP68, poskytujú základ certifikácie a dizajnu, ktorý je priamo použiteľný pre štvornohé platformy určené pre nebezpečné oblasti zóny 1 a zóny 2. Séria XR-EX, kde spoločnosť EVST patrila medzi prvých domácich výrobcov, ktorí dosiahli dvojitú certifikáciu ATEX/IECEx pre kolaboratívny robot, poskytuje dôkaz o procese zavedenia nových kategórií robotov prostredníctvom certifikácie pre výbušné prostredie. Štvornohá certifikácia ATEX je súčasťou plánu spoločnosti EVST.
Zrýchlenie dispečingu terénneho inžiniera
Okrem bežnej kontroly podporuje štvornohý robot EVST hybridný model nasadenia: vzdialený terénny technik používa robota ako mobilnú senzorovú platformu na posúdenie chybového stavu pred vyslaním fyzického personálu. Robot prenáša živé video a dáta zo senzorov; technik diagnostikuje problém na diaľku a buď ho vyrieši pomocou roboticky asistovanej aktivácie, alebo vyšle správneho špecialistu so správnymi dielmi, namiesto toho, aby poslal technika, aby zistil, v čom je problém.
Tento model prirodzene zapadá do globálnych dispečingových kapacít spoločnosti EVST v oblasti terénnych technikov vo viac ako 100 krajinách. Pre zákazníkov vo vzdialených priemyselných lokalitách (pobrežné plošiny, bane, zariadenia na spracovanie poľnohospodárskych produktov) skracuje roboticky asistovaná diaľková diagnostika reakčné časy, ktoré by inak zahŕňali niekoľkodňovú cestovnú logistiku.
Ďalšie terénne aplikácie
Okrem ropy a plynu rieši štvornohá platforma EVST inšpekčné potreby v baníctve (dohľad nad podzemnými tunelmi, štrukturálne posúdenie), stavebníctve (dokumentácia o pokroku na stavenisku, hliadkovanie zamerané na dodržiavanie bezpečnostných predpisov) a poľnohospodárskom spracovaní (monitorovanie veľkých zariadení, kde je pokrytie pevnými kamerami nepraktické). Každé prostredie kladie iné požiadavky na pohyb, užitočné zaťaženie senzorov a komunikačnú infraštruktúru – faktory, ktoré proces výberu rozsahu pilotného programu EVST rieši počas posúdenia lokality pred nasadením.
Ako sa stelesnená umelá inteligencia pripája k priemyselnému jadru EVST
Vstup spoločnosti EVST na trh s umelou inteligenciou nie je odklonom od jej zavedených produktových radov. Tri nové rodiny sú navrhnuté tak, aby rozšírili a doplnili existujúci ekosystém robotov, nie aby ho nahradili.
Humanoid a XR Cobot ako dvojvrstvové nasadenie v továrni
V praxi humanoidný robot a kolaboratívne roboty série XR od spoločnosti EVST slúžia na rôznych pozíciách v tej istej výrobnej bunke. Kobot XR zvláda vysokorýchlostné, opakovateľné a presné úlohy: montážne operácie, kde je potrebná opakovateľnosť ±0.02 až ±0.05 mm a časy cyklov sú fixné. Humanoid zvláda flexibilné, menej časté alebo variabilné úlohy v rovnakej blízkosti: vybaľovanie prichádzajúcich komponentov, vymazávanie výnimiek zo vstupného frontu kobota alebo vykonávanie montážneho kroku, ktorý sa mení týždenne s variantmi produktu. Tento dvojvrstvový model je spôsob, akým spoločnosť EVST očakáva, že väčšina pilotných nasadení bude štruktúrovaná do roku 2027.
Zručná ruka spätne prenáša dáta do programovania priemyselných robotov
Tréningové dáta zachytené platformou pre obratné ruky EVST počas teleoperačných relácií neslúžia výlučne na tréning politík humanoidných robotov. Tie isté demonštračné dáta môžu informovať o generovaní montážnej trasy pre priemyselné robotické ramená EVST, najmä pri úlohách, kde variácie geometrie obrobku robia programovanie s pevnou trasou krehkým. Prepojenie medzi manipuláciou demonštrovanou človekom a programovaním priemyselných robotov je dlhodobou výzvou v automatizácii tovární; dátový kanál EVST je navrhnutý tak, aby slúžil ako tréning politík stelesnenej umelej inteligencie, tak aj optimalizácii konvenčnej trasy robota.
Architektúra EVS-AI rozšírená o stelesnenú inferenciu umelej inteligencie
Inteligentný zvárací systém EVS-AI od spoločnosti EVST, ktorý používa samoučiaci sa engine s 1 kHz riadením EtherCAT, 3D automatickým skenovaním pre identifikáciu zvarových švov a autonómnou navigáciou založenou na SLAM pre operácie chôdze počas zvárania, poskytuje architektonickú šablónu pre stelesnenú inferenčnú vrstvu AI. Riadiaca slučka v reálnom čase, fúzia senzorov a autonómne plánovanie dráhy vyvinuté pre EVS-AI sa priamo premietajú do požiadaviek na riadenie humanoidných a štvornohých platforiem. EVST nevytvára architektúru riadenia AI od nuly; rozširuje architektúru overenú v produkcii do nových tvarových faktorov.
Prenesenie základnej certifikácie do ďalšieho obdobia
Existujúce certifikačné portfólio spoločnosti EVST (certifikácia výroby automobilovej triedy IATF16949 pre výrobnú linku cobotov, certifikácia CE/SGS/TUV tretej strany v celom produktovom rade, dvojitá certifikácia ATEX/IECEx pre sériu cobotov odolných voči výbuchu XR-EX) predstavuje základnú líniu súladu, ktorú rozšíria nové platformy stelesnenej umelej inteligencie. Certifikácia bezpečnosti humanoidných robotov je otvorenou otázkou v oblasti štandardov: norma ISO 10218-3, ktorá sa týka bezpečnosti robotov rozšírených umelou inteligenciou, je v ISO v predvývoji. Spoločnosť EVST monitoruje tento proces štandardizácie a plánuje sa zapojiť, keď návrh dozrieva, pričom bude čerpať zo svojich existujúcich skúseností s certifikáciou CE a ATEX, aby svoju humanoidnú platformu pripravila na súlad s normami pred formálnym zverejnením. Podrobný prehľad o tom, ako stelesnené modely umelej inteligencie a VLA interagujú s existujúcimi rámcami priemyselnej bezpečnosti, nájdete v časti... Vstavaná umelá inteligencia v priemyselnej robotike: Ako modely VLA menia programovanie robotov.
Signál plánu: 2026 až 2028
Plán vývoja umelej inteligencie od EVST sa riadi postupným časovým harmonogramom komercializácie s explicitnými výhradami. Ide o plánovacie ciele, nie zmluvné záväzky, a závisia od výsledkov pilotného programu, vývoja dodávateľského reťazca a pokroku v oblasti regulácie bezpečnostných noriem pre humanoidov.
| perióda | Medzník | Produkt | postavenie |
|---|---|---|---|
| 2026H2 | Pilotné nasadenia u vybraných priemyselných zákazníkov pod technickým dohľadom | Humanoid + Obratná ruka + Štvornohý | Plánované |
| 2027 | Obmedzená výroba humanoidného robota a obratnej ručnej platformy | Humanoid + Obratná ruka | Cieľ |
| 2027 | Všeobecná dostupnosť štvornohej inšpekčnej plošiny | Štvornožka | Cieľ |
| 2028 | Výrobné meradlo pre humanoidov vo flexibilných montážnych aplikáciách | Humanoid | Cieľ |
| 2026-2028 | Zapojenie do noriem ISO 10218-3 (bezpečnosť robotov s rozšírenou umelou inteligenciou, predvývoj) | Všetky stelesnené platformy umelej inteligencie | Priebežné monitorovanie + zapojenie |
Pilotná fáza v roku 2026 je bezprostrednou komerčnou prioritou. EVST už teraz prijíma požiadavky na pilotný program, pričom pred akýmkoľvek záväzkom k hardvéru sa vykonáva posúdenie lokality a rozsah konfigurácie. Pilotné podmienky zahŕňajú technickú podporu, vlastníctvo údajov a možnosti komercializácie po pilotnom projekte. Širší kontext toho, kto a akým tempom priemyselne nasadzuje humanoidných robotov, nájdete v článku Generatívna umelá inteligencia v priemyselnej robotike: Základné modely, generovanie kódu a situácia v roku 2026.
Často kladené otázky
Kedy môžem pilotovať humanoidného robota EVST vo svojej továrni?
Spoločnosť EVST sa zameriava na druhú polovicu roka 2026 pre vybrané pilotné nasadenia u priemyselných zákazníkov. Plná dostupnosť výroby humanoidných robotov je na pláne na roky 2027 – 2028. Záujemcovia o výrobu môžu nadviazať kontakt už teraz na adrese sales@evsrobot.com pripojiť sa k pilotnému hodnotiacemu radu a začať s hodnotením lokality.
Ako sa priemyselné skúsenosti spoločnosti EVST premietajú do stelesnenej umelej inteligencie?
Spoločnosť EVST nasadila priemyselné roboty vo viac ako 100 krajinách za posledných osem rokov, vrátane kolaboračných robotov odolných voči výbuchu s certifikáciou ATEX/IECEx (séria XR-EX), výrobnej linky kolaboračných robotov s certifikáciou IATF16949 a zváracieho systému EVS-AI s riadením EtherCAT s frekvenciou 1 kHz a automatickým skenovaním 3D videnia. Tieto programy generovali údaje o nasadení v teréne v rôznych výrobných prostrediach, rovnaký dátový substrát, aký vyžadujú systémy umelej inteligencie pre spoľahlivú generalizáciu v reálnom svete. Skúsenosti s certifikáciou (ATEX/IECEx, CE/SGS/TUV, IATF16949) sa priamo premietajú do procesu dodržiavania predpisov pre nové platformy umelej inteligencie.
Je obratná ruka EVST určená len na tréning teleoperácie alebo aj na produkčné použitie?
Primárnym zámerom návrhu je zber priemyselných údajov: teleoperačné zachytávanie demonštrácií pre simulačné tréningové postupy. Sekundárnym prípadom použitia je manipulácia s výrobou pri montáži s vysokým počtom kusov a nízkym objemom, kde je pevné nástroje na konci ramena nepraktické. Pripravenosť na výrobu závisí od konkrétnej úlohy a požiadaviek na tolerancie. Väčšina nasadení v rokoch 2026 – 2027 sa zameria na funkciu zberu údajov, pričom manipulácia s výrobou bude paralelným procesom hodnotenia.
Môže sa štvornohý robot od EVST integrovať s mojím existujúcim SCADA alebo DCS?
Štvornásobná platforma EVST je navrhnutá s ohľadom na priemyselné komunikačné protokoly. Integrácia so systémami SCADA a DCS (OPC-UA, Modbus alebo protokoly špecifické pre dané miesto) je súčasťou rozsahu nasadenia. Požiadavky na vlastnú integráciu sa riešia počas fázy hodnotenia lokality v rámci pilotného projektu. Kontakt sales@evsrobot.com pre technické predbežné posúdenie integračných požiadaviek vášho zariadenia.
Aký je model vlastníctva dát pre tréningové dáta zachytené v mojom zariadení?
Tréningové dáta zachytené platformami EVST pre obratné ruky alebo humanoidnými platformami v zariadení zákazníka zostávajú majetkom zákazníka. Štandardné podmienky spolupráce spoločnosti EVST zahŕňajú ustanovenia o dôvernosti údajov v súlade s požiadavkami na ochranu duševného vlastníctva vo výrobe. Zákazníci sa môžu prihlásiť do dohôd o zdieľaní údajov, ktoré prispievajú k súborom údajov pre rôzne implementácie, výmenou za zrýchlené zlepšovanie modelu, ale to nie je požiadavka pilotného programu.
Ak potrebujete podobné produkty alebo projektové služby – pilotné hodnotenia troch produktov EVST s umelou inteligenciou (priemyselné humanoidné roboty, obratné ručné platformy na zber údajov a štvornohé inšpekčné roboty) alebo súvisiace určenie rozsahu konfigurácie – kontaktujte nás, poskytneme vám odbornú podporu. Tu sú naše kontaktné údaje: e-mail sales@evsrobot.com, správa WhatsApp / WeChat +86 193 8162 6253, odošlite Kontaktný formuláralebo navštívte stránku produktu na adrese evsint.com/embodied-ai-solutions.
Posledná aktualizácia: 13. mája 2026