
Generatívna umelá inteligencia rozdeľuje priemyselnú robotiku do štyroch odlišných vrstiev: (1) generovanie kódu a pohybových skriptov založené na LLM pre existujúce jazyky ovládačov; (2) základné modely vízie-jazyk-akcia (VLA) pre komplexnú manipuláciu bez explicitného programovania; (3) generatívne simulačné platformy, ktoré produkujú syntetické tréningové dáta vo veľkom meradle; a (4) offline programovanie rozšírené umelou inteligenciou s výučbovými pendantmi v prirodzenom jazyku. Od roku 2026 sú vrstvy 1 a 4 vo výrobe v merateľnom meradle; vrstvy 2 a 3 zostávajú v pilotnej fáze.
Vrstva 1: Generovanie kódu LLM a motion-scriptov
Najbezprostrednejšie využitie generatívnej umelej inteligencie v priemyselnej robotike si nevyžaduje nový hardvér ani inú architektúru robota. Nahrádza alebo minimálne zrýchľuje proces písania programov pre roboty v jazykoch špecifických pre riadiace jednotky pomocou rozsiahlych jazykových modelov trénovaných na kódových korpusoch, ktoré zahŕňajú syntax programovania robotov.
Priemyselné riadiace jednotky robotov používajú vlastný jazyk: kód FANUC Teach Pendant (TP), ABB RAPID, KUKA Robot Language (KRL) a URScript od spoločnosti Universal Robots sú štyri najrozšírenejšie jazyky v automobilovom priemysle a všeobecnej výrobe. LLM so znalosťou týchto jazykových gramatik dokáže generovať, dokončovať a ladiť programy z inštrukcií v prirodzenom jazyku podobným spôsobom, ako GitHub Copilot dokončuje Python alebo JavaScript. Analógia je zámerná: skoré nástroje LLM pre robotiku sú explicitne prezentované ako „GitHub Copilot pre programovanie robotov“.
Spoločnosť ABB sa v rámci úrovne OEM posunula najďalej vďaka funkcii asistencie umelej inteligencie orientovanej na výrobu, ktorá je zabudovaná do platformy RobotStudio, ktorá je súčasťou jej OLP platformy. Interná integrácia LLM od spoločnosti ABB umožňuje inžinierom opísať cieľ trajektórie v zrozumiteľnej reči, napríklad „vygenerovať dráhu horáka pozdĺž hornej príruby tohto držiaka pri uhle horáka 60 stupňov a rýchlosti pohybu 0.4 m/s“, a ako výstup prijať kód RAPID. Inžinier kontroluje, upravuje a overuje; LLM skracuje fázu kreslenia, namiesto toho, aby eliminoval potrebu inžiniera.
Projekt Robotics Copilot spoločnosti Microsoft Research, publikovaný v roku 2024, demonštroval architektúru, v ktorej sa popisy zručností v prirodzenom jazyku prevádzajú na štruktúrovaný kód robotickej politiky prostredníctvom sprostredkujúcej vrstvy LLM. Systém spracovával úlohy uchopenia a umiestnenia a montáže, ktoré boli popísané výlučne v angličtine, pričom LLM odvodzoval referencie objektov z kontextu scény, a nie vyžadoval explicitné vstupy súradníc. Rámec výskumu (zručnosti prostredníctvom prirodzeného jazyka) ovplyvnil následné komerčné integrácie.
Platforma Zero Downtime (ZDT) od spoločnosti FANUC pridala vrstvu asistenta LLM pre vysvetľovanie anomálií a návrhy opravného kódu, čím sa neumiestňuje ako nástroj na tvorbu programov, ale ako akcelerátor ladenia a údržby pre existujúce knižnice kódu TP.
Podľa pozorovaní z odvetvia z prvých pilotných projektov generovania kódu LLM v automobilovom a všeobecnom výrobnom prostredí sa čas programovania nových robotických rutín skracuje o 25 – 40 %, keď sú nástroje na dokončovanie kódu LLM integrované do štandardných pracovných postupov OLP, pričom najväčšie zisky sa dosahujú pri opakujúcich sa, parametrizovateľných programoch, ako sú sekvencie pick-and-place a štandardizované zvarové prechody. Zisky sa výrazne znižujú pri komplexnom viacosovom koordinovanom pohybe, kde čas kontroly inžinierom dominuje nad časom tvorby kódu.
Obmedzenia sú reálne. LLM dokážu generovať syntakticky správny kód RAPID alebo TP, ktorý je kinematicky neplatný: cesty, ktoré umiestňujú nástroj mimo dosiahnuteľného pracovného priestoru robota alebo ktoré generujú singularity zápästia v strede cesty. Vygenerovaný kód vyžaduje rovnaký overovací priechod dosiahnuteľnosti a detekcie kolízií, aký vyžadujú manuálne písané programy OLP. LLM komprimuje čas tvorby; nenahrádza overovanie. Ide o štrukturálne obmedzenie, kým nebudú formálne overovacie nástroje integrované priamo do generačného kanála, čo je oblasť aktívneho výskumu od roku 2026.
Podrobnejší kontext o tom, ako sa generovanie kódu pomocou umelej inteligencie integruje so širším softvérovým balíkom OLP, nájdete v našom sprievodnom článku na tému Robotické zváranie, offline programovanie, simulácia a digitálne dvojča (2026).
Vrstva 2: Základné modely VLA pre end-to-end manipuláciu
Modely typu vizuálny jazyk a akcia predstavujú zásadne odlišný prístup k programovaniu robotov. Namiesto generovania kódu pre deterministický ovládač model VLA prijíma snímky z kamery a inštrukcie v prirodzenom jazyku ako vstup a priamo vydáva akcie robota ako jednu komplexnú neurónovú sieť. Neexistuje žiadny samostatný plánovač trás, žiadna explicitná špecifikácia súradníc ani postprocesor. Model zovšeobecňuje svoju distribúciu trénovania na nové objekty a konfigurácie spôsobmi, akými to prístupy založené na kóde nedokážu.
Kľúčové míľniky výskumu
Výskumná trajektória VLA sa od roku 2023 výrazne zrýchlila. RT-2 (Google DeepMind, 2023) preukázal, že model inicializovaný z vopred trénovanej chrbtice vizuálneho jazyka môže vykazovať emergentné uvažovanie a vykonávať úlohy, na ktorých nebol nikdy explicitne trénovaný, kombináciou konceptov získaných z údajov z webového rozsahu. Toto vytvorilo precedens pre používanie rozsiahlych základných modelov ako chrbtice robotických politík.
OpenVLA (Stanfordská univerzita, 2024) poskytla plne otvorenú alternatívu váh pre 7 miliárd parametrov založenú na architektúre Prismatic VLM. Licencia Apache 2.0 a dolaďovanie prístupnosti OpenVLA z nej urobili primárny výskumný a skorší pilotný projekt pre priemyselné laboratóriá a integrátorov bez prístupu k proprietárnym výpočtom spoločnosti Google.
Model π0 (2024 – 25) od spoločnosti Physical Intelligence zaviedol akčnú hlavu na porovnávanie toku namiesto klasifikácie diskrétnych tokenov, čím vytvoril plynulejšie trajektórie lepšie prispôsobené viacstupňovým zručným úlohám. Model Helix (2024 – 25) od spoločnosti Figure AI, nasadený na humanoidovi Figure 02 v závode BMW v Spartanburgu, využíva dvojmodelový prístup: vysokoúrovňový VLM sa stará o porozumenie scéne, zatiaľ čo nízkoúrovňový senzomotorický model pracuje na riadiacej frekvencii, čím oddeľuje slučku jazykového uvažovania od riadiacej slučky v reálnom čase.
Robotics Gemini (2025) od spoločnosti Google DeepMind aplikuje multimodálnu modelovú rodinu Gemini na úlohy obratnej manipulácie a 3D priestorového uvažovania. NVIDIA GR00T N1 a GR00T-Mimic (2025) tvoria VLA stack špecifický pre humanoidov – váhy GR00T N1 sú verejne zverejnené, čím sa stávajú jedným z prvých humanoidných základných modelov dostupných na externé doladenie. Sprievodný kanál GR00T-Mimic generuje syntetické demonštračné dáta z ľudského videa, čím čiastočne odstraňuje medzeru v dátach o teleoperácii.
Súbor údajov Open X-Embodiment, ktorý zostavilo viac ako 60 laboratórií pre 22 typov robotov, zostáva najvýznamnejším medziinštitucionálnym úsilím o zdieľanie údajov v tejto oblasti. Školenie na týchto heterogénnych údajoch zlepšuje zovšeobecnenie medzi robotmi: politika vyškolená na Open X-Embodiment sa spoľahlivejšie prenáša na nový hardvér robota ako politika vyškolená na údajoch z jednej platformy.
Podľa Stanfordského indexu umelej inteligencie z roku 2025 sa počet recenzovaných článkov o učení robotov a riadení robotov na základe modelov medzi rokmi 2022 a 2024 zvýšil o viac ako 60 %, čím prekonal rast v akejkoľvek inej podoblasti aplikovanej umelej inteligencie. Index uvádza, že priemyselné nasadenie zaostáva za publikovaním výskumu v priemere o 18 – 36 mesiacov pri manipulačných úlohách vyžadujúcich presnosť na úrovni menšej ako milimeter, čo odráža rozdiel medzi uskutočniteľnosťou demonštrácie a spoľahlivosťou na výrobnej úrovni.
Stav priemyselného nasadenia
Od roku 2026 sa nasadenie VLA vo výrobných priemyselných prostrediach sústreďuje na dve kategórie aplikácií, kde je argument flexibility najsilnejší a náklady na občasné zlyhanie sú zvládnuteľné: vychystávanie z vysoko zmiešaných zásobníkov a flexibilná montáž pre úlohy s voľnými toleranciami. RFM-1 od spoločnosti Covariant v oblasti plnenia objednávok v elektronickom obchode je najčastejšie citovaným komerčným nasadením. Pilotné programy pre automobilový priemysel s Figure AI Helix predstavujú najviditeľnejší testovací prípad v ťažkom priemysle.
Zváranie, manipulácia s ťažkým užitočným zaťažením a presná montáž zostávajú mimo súčasného výrobného rámca VLA. Stochastické inferenčné správanie akčných hláv neurónových sietí vytvára rozptyl, ktorý môže prekročiť procesné tolerancie v aplikáciách vyžadujúcich opakovateľnosť pod 0.1 mm. Konkrétne v prípade zvárania požiadavky na sledovateľnosť kvalifikovaného zváracieho postupu (WPS) podľa noriem ISO 3834 a AWS D1.1 vytvárajú ďalšie prekážky pre nahradenie deterministického vykonávania cesty pravdepodobnostnou inferenciou politík.
EVST, ktorého produktový plán teraz zahŕňa humanoidné roboty, obratné ruky na zber údajov a štvornohé roboty popri svojich priemyselných robotických a zváracích systémoch je umiestnená v tomto prechodnom období. Jej platforma na zber údajov s obratnou rukou rieši úzke miesto v oblasti demonštračných dát, od ktorého závisí školenie VLA. Ide o oblasť, kde investície do hardvéru majú teraz priamy následný vplyv na kvalitu základového modelu. Informácie o architektúre stelesnenej umelej inteligencie a mechanike modelu VLA nájdete v... Vstavaná umelá inteligencia v priemyselnej robotike: Ako modely VLA menia programovanie robotovKontext o infraštruktúre zberu údajov podporujúcej tieto modely nájdete v časti Zber údajov pomocou umelej inteligencie: Teleoperácia a simulácia do reality (2026).
Vrstva 3: Generatívna simulácia a syntetické tréningové dáta
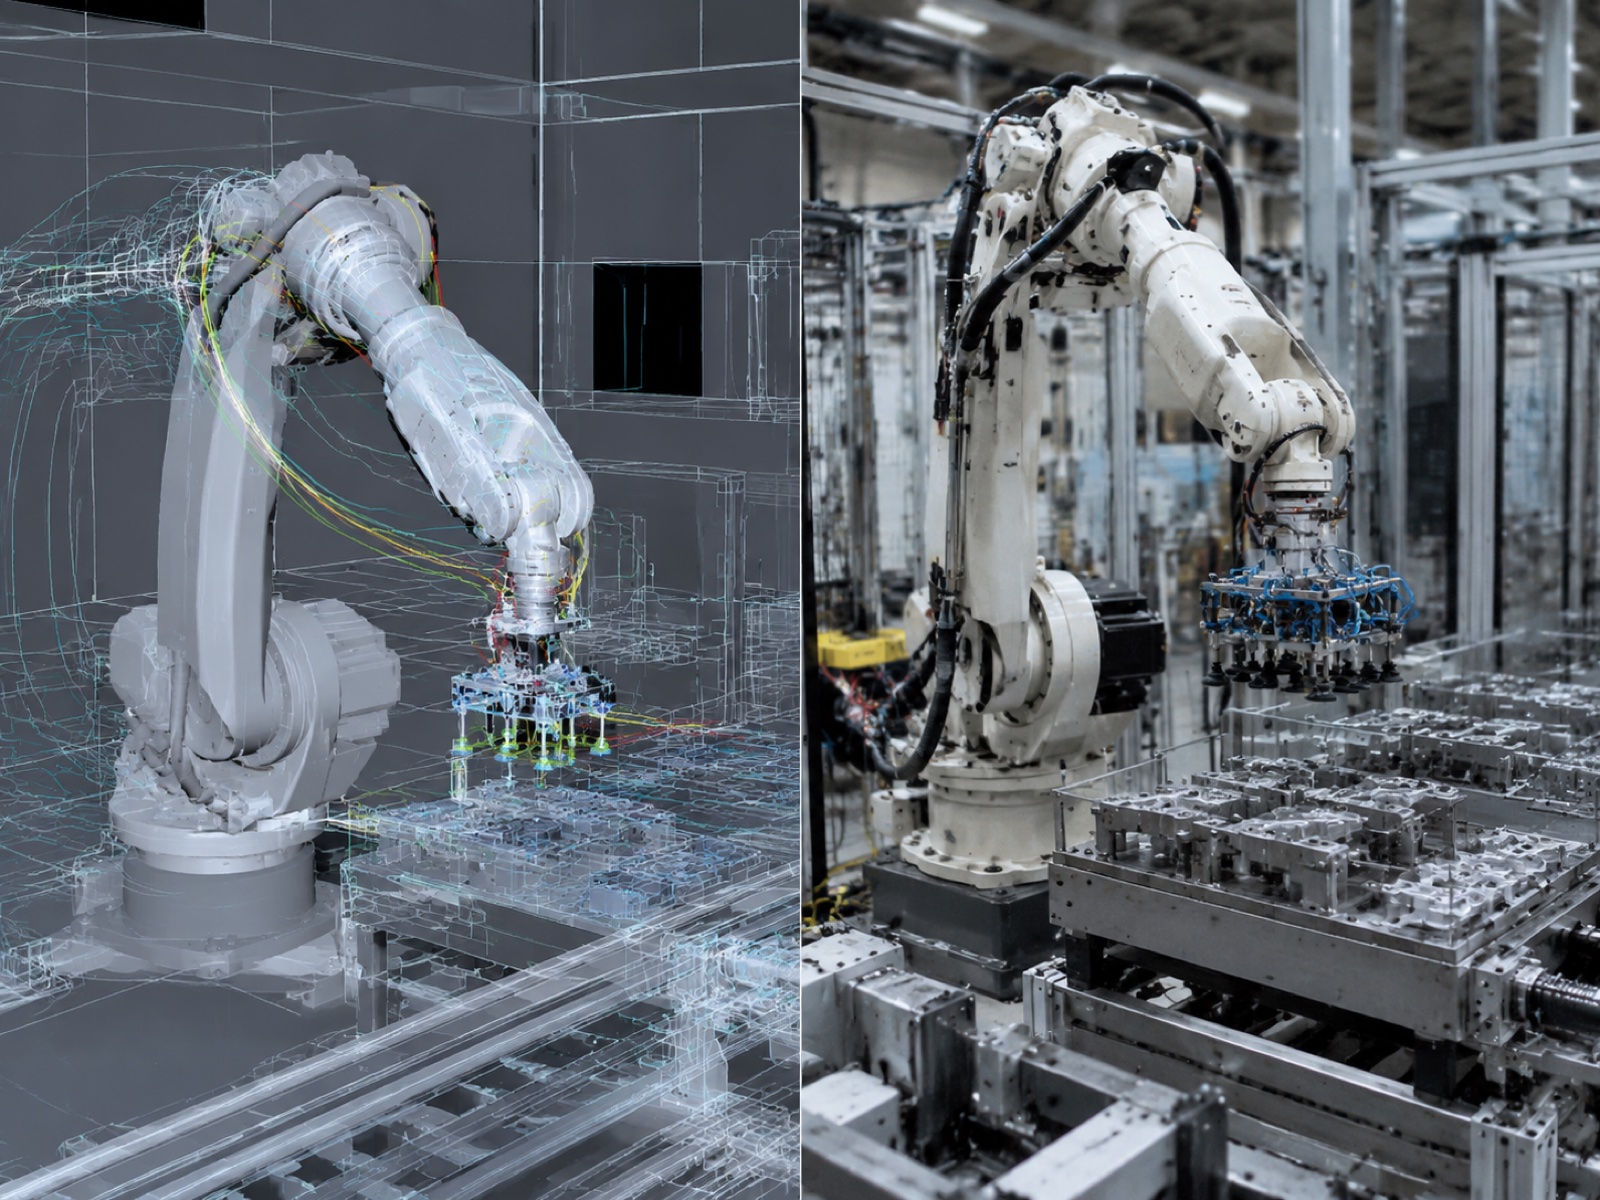
Modely VLA potrebujú demonštračné dáta vo veľkom meradle. Fyzická teleoperácia – človek ovládajúci robota prostredníctvom haptického rozhrania, zatiaľ čo systém zaznamenáva stavy kĺbov a streamy z kamery – je najkvalitnejším zdrojom dát, ale je drahá a pomalá. Podľa pozorovaní z odvetvia stojí zhromažďovanie použiteľného demonštračného súboru dát pre novú manipulačnú úlohu približne 10 – 100 hodín času operátora na variant úlohy. Generatívna simulácia rieši toto úzke miesto generovaním syntetických tréningových dát v softvéri za zlomok fyzických nákladov.
NVIDIA Cosmos a Isaac Sim 4.5
Modely NVIDIA Cosmos World Foundation, predstavené spolu s modelom GR00T na konferencii GTC 2025, generujú fyzikálne uveriteľné tréningové videá z textových alebo obrazových pokynov. Namiesto tradičného vykresľovania simulátorom Cosmos vytvára fotorealistické syntetické video, ktoré sa viac zhoduje so štatistikami skutočného obrazu z kamery, čím sa znižuje zložka posunu vizuálnej domény rozdielu medzi simuláciou a reálnym obrazom. NVIDIA Isaac Sim 4.5 poskytuje základné fyzikálne presné simulačné prostredie, ktoré spúšťa paralelné prostredia na infraštruktúre grafických procesorov NVIDIA na zhromažďovanie údajov o trajektórii robota v rozsahu, aký vyžaduje tréning základného modelu.
Kombinácia Cosmos pre generovanie fotorealistického syntetického videa a Isaaca Sima pre paralelný zber trajektórií na základe fyziky predstavuje integrované riešenie spoločnosti NVIDIA na problém trénovacích dát pre základné modely humanoidných a priemyselných robotov.
Open-source a akademické generatívne simulátory
Genesis (Univerzita Tsinghua) je open-source generatívna simulačná platforma, ktorá využíva diferencovateľnú fyziku a generatívnu kompozíciu scén na vytváranie rôznorodých tréningových scenárov s vysokou priepustnosťou. DreamGen aplikuje modely difúzie videa na generovanie demonštrácií manipulácie s robotmi podmienených jazykovými popismi, čo umožňuje rozšírenie dát bez dodatočného fyzického času robota. RoboCasa poskytuje rozsiahly simulačný benchmark pre úlohy manipulácie v domácnosti a kuchyni, s mimoriadnym využitím pre tréning humanoidných robotov v bimanuálnych obratných scenároch.
Rozdiel medzi simuláciou a realitou: Pokrok v rokoch 2024 – 25
Rozdiel medzi simuláciou a reálnym prostredím (pokles výkonu politík, keď je model trénovaný v simulácii nasadený na fyzickom robotovi) sa medzi rokmi 2023 a 2025 merateľne zmenšil prostredníctvom troch mechanizmov. Randomizácia domén (náhodne sa meniace textúry, osvetlenie, hmotnosti objektov a koeficienty trenia počas simulačného tréningu) zostáva najrozšírenejšou technikou. Fotorealistické vykresľovanie prostredníctvom Cosmosu a podobných nástrojov znižuje vizuálny posun domény. A hybridné dátové kanály, ktoré kombinujú syntetické trajektórie s menším objemom reálnych teleoperačných údajov, preukázali v publikovaných benchmarkoch konzistentné zlepšenie výkonu oproti čisto simulačnému alebo čisto reálnemu tréningu.
Podľa zverejnených údajov o vývojárskom ekosystéme spoločnosti NVIDIA používalo začiatkom roka 2026 viac ako 700 priemyselných spoločností riešenia NVIDIA Omniverse a Isaac Sim na aplikácie digitálnych dvojčiat, simulácie a generovania syntetických údajov, pričom medzi najobľúbenejšie kategórie aplikácií patrila manipulácia s robotmi a navigácia mobilných robotov. Zverejnené údaje spoločnosti NVIDIA o prijatí vývojármi predstavujú proxy ukazovateľ tempa, akým infraštruktúra generatívnej simulácie vstupuje do priemyselných pracovných postupov, hoci podrobnosti o nasadení pre jednotlivé bunky nie sú samostatne zverejnené.
Vrstva 4: OLP v prirodzenom jazyku a AI-rozšírený výučbový prívesok
Vrstva 4 aplikuje generatívnu umelú inteligenciu v bode, kde sa v súčasnosti vykonáva väčšina programovania továrenských robotov: v ovládacom paneli alebo jeho softvérovom ekvivalente v nástroji OLP. Rozdiel oproti vrstve 1 je kontext. Vrstva 1 generuje univerzálny kód z popisov jazyka. Vrstva 4 sa priamo integruje s konkrétnym procesom – zváraním, lakovaním, montážou – a generuje plne parametrizované, procesne orientované pohybové programy zo vstupov v prirodzenom jazyku na úrovni operátora, vrátane procesných parametrov, nielen geometrických dráh.
Funkčný príklad, ktorý zachytáva hodnotu tejto vrstvy: operátor dá zváraciemu systému pokyn: „zvarte 200 mm šev v spodnom rohu tejto časti“ a systém vráti kompletnú dráhu horáka s uhlom nábehu, rýchlosťou pohybu, parametrami väzby a nastaveniami napätia prevzatými z knižnice procesov bez manuálnej definície bodu trasy. Operátor potvrdí a spustí. Toto sa kvalitatívne líši od nástroja na dokončovanie kódu, ktorý generuje syntax RAPID z popisu geometrie; ide o komplexný systém generovania procesov.
Implementácie dodávateľov
ABB RobotStudio integrovalo asistenta v prirodzenom jazyku v štýle Copilot, ktorý prijíma popisy procesov a vracia štruktúrované programy robotov na kontrolu. Integrácia sa nachádza nad vrstvou kódu RAPID – LLM uvažuje o procese a potom generuje RAPID – namiesto toho, aby inžinier priamo špecifikoval program na úrovni jazyka. V prípade zváracích aplikácií môže asistent použiť knižnicu zdrojov zváracieho prúdu RobotStudio na automatické naplnenie parametrov oblúka.
Platforma ZDT od spoločnosti FANUC pridala diagnostické funkcie a možnosti korekčných návrhov v prirodzenom jazyku, čím dopĺňa, a nie nahrádza pracovný postup tvorby kódu TP. Asistent interpretuje alarmové kódy a anomálie v čase cyklu v jednoduchom jazyku a navrhuje úpravy parametrov, čím sa znižuje závislosť od špecializovaných programátorov pri bežnej údržbe a ladení.
Medzi výrobcami originálneho vybavenia (OEM), ktorí nasadzujú možnosti vrstvy 4 v aplikáciách špecifických pre zváranie, zvárací systém EVS-AI od spoločnosti EVST integruje automatické skenovanie 3D videnia s automatizovaným generovaním dráhy. 3D kamera skenuje obrobok, extrahuje geometriu zvarového švu a údaje o prispôsobení a systém generuje kompletný program robotického zvárania – dráhu, orientáciu horáka, rýchlosť pohybu a procesné parametre – čerpajúc z knižnice zváracích procesov RX, ktorá prednačíta typické geometrie spojov a viacvrstvové sekvencie. Systém eliminuje manuálne učenie pre štandardné kútové, tupé a preplátované spoje na uhlíkovej oceli a hliníku a podporuje dvojdrôtové a viacvrstvové sekvencie pre diely s vyššou zložitosťou. Certifikácia tretích strán CE, SGS a TUV pokrýva integráciu do výrobných prostredí s riadenou kvalitou. To umiestňuje systém EVS-AI na koniec vrstvy 4 pripravený na výrobu, na rozdiel od prístupov LLM-first, ktoré sú stále v procese validácie u iných dodávateľov. Podrobné porovnanie softvérových balíkov, ktoré zahŕňa tento systém, nájdete v časti... Robotické zváranie, offline programovanie, simulácia a digitálne dvojča (2026).
Podľa údajov spoločnosti IFR World Robotics sa podiel novo nainštalovaných zváracích robotov dodávaných s offline programovaním alebo pokročilým simulačným softvérom zvýšil z približne 25 percent v roku 2019 na odhadovaných 48 percent v roku 2024. Pridanie rozhraní na generovanie trás v prirodzenom jazyku predstavuje ďalšiu vrstvu funkcií nad OLP a údaje od skorých používateľov od integrátorov zváracích systémov naznačujú, že 3D systémy skenovania do trás s pomocou umelej inteligencie skracujú čas programovania prvého kusu o 80 – 95 % pri štandardných geometriách kútových a tupých zvarov v porovnaní s manuálnymi metódami OLP.
Priemyselná vertikálna pripravenosť podľa aplikácie
Pripravenosť na generatívnu umelú inteligenciu sa v jednotlivých priemyselných vertikálach značne líši. Rozhodujúcimi faktormi sú požiadavky na toleranciu, regulačné a kvalitatívne povinnosti, dostupnosť údajov a náklady na zlyhanie.
zváranie
Kontrola kvality obrazu pomocou umelej inteligencie a sledovanie švov pomocou umelej inteligencie sa od roku 2026 nasadzujú vo výrobnom meradle v zváracích bunkách – ide o implementácie vrstvy 4 využívajúce kamery so štruktúrovaným svetlom a modely porovnávania vzorov, nie inferenciu VLA. Odhaduje sa, že úplné generovanie zváracej dráhy založené na VLA, kde politika neurónovej siete riadi pohyb horáka bez deterministickej knižnice procesov, dosiahne kontrolované nasadenie vo výrobe do rokov 2026 – 2028 pre štandardné geometrie uhlíkovej ocele, pod podmienkou aktualizácie štandardov sledovateľnosti WPS tak, aby zodpovedali záznamom dráh generovaným umelou inteligenciou.
Montáž a výroba s vysokým stupňom zmiešania
Montáž s AI riadeným videním s využitím vkladania riadeného silou a uvažovania o obmedzeniach LLM je v pilotnom nasadení u výrobcov automobilového priemyslu prvej úrovne a spotrebnej elektroniky. Úlohy s požiadavkami na toleranciu nad 0.5 mm (smerovanie káblov, zacvakávacie klipy, umiestňovanie štítkov) predstavujú najsilnejšie krátkodobé uplatnenie. Úlohy vkladania s úzkou toleranciou (pod 0.1 mm) si zachovávajú klasické ovládače pohybu pre presné ovládanie, pričom výber úloh manipulácie s VLA a hrubé polohovanie nad deterministickou vrstvou.
Logistika a vychystávanie odpadu z kontajnerov
Vychystávanie a paletizácia z vysoko zmiešaných zásobníkov predstavujú v roku 2026 najvyspelejšiu vertikálnu implementáciu VLA. Robotické paletizačné systémy RFM-1 od spoločností Covariant a Dexterity sa posunuli z pilotného projektu do výroby v distribučných centrách. Komerčný argument, manipulácia s novými SKU bez programovania pre jednotlivé položky, je priamo umožnený zovšeobecnením základného modelu.
Ťažký a automobilový priemysel 1. úrovne
Výroba ťažkých užitočných zaťažení (konštrukčná oceľ, obsluha lisovacích liniek, karosárstvo na mieru) a dielne na výrobu karosérií prvej úrovne (Tier 1) zostávajú na deterministických riadiacich jednotkách. Požiadavky na riadenie procesov podľa normy IATF16949, povinnosti týkajúce sa audítorských záznamov a kapitálové náklady na neplánované prestoje robia stochastickú inferenciu umelej inteligencie komerčne nerentabilnou vo veľkom rozsahu v roku 2026. Tieto prostredia prijmú generatívnu umelú inteligenciu predovšetkým prostredníctvom vrstvy 1 (generovanie kódu pre akceleráciu OLP) a vrstvy 3 (generovanie simulačných údajov) pred akýmkoľvek nasadením VLA vrstvy 2.
Podľa správy McKinsey Global Institute z roku 2025 o umelej inteligencii v priemyselných prevádzkach výrobné odvetvia s prísnymi požiadavkami na certifikáciu kvality (automobilový priemysel, letecký priemysel, zdravotnícke pomôcky) zavádzajú automatizačné nástroje s umelou inteligenciou približne s polovičnou mierou v porovnaní s všeobecnou výrobou a logistikou, a to predovšetkým kvôli dodatočnej záťaži spojenej s validáciou, ktorú predstavujú požiadavky na systém riadenia kvality. Správa odhaduje, že programovacie nástroje rozšírené o umelú inteligenciu (vrstva 1 a vrstva 4 v tu opísanom rámci) dosiahnu do roku 2028 väčšinové prijatie v neautomobilových priemyselných robotických aplikáciách, zatiaľ čo plné nasadenie VLA v prostrediach s certifikovanou kvalitou si bude vyžadovať ďalšie dva až štyri roky po dosiahnutí tejto hranice.
Riziká a bariéry
Halucinácie a bezpečnosť: Nebezpečné trajektórie generované umelou inteligenciou
Metódy LLM môžu generovať syntakticky platné programy robotov, ktoré sú kinematicky alebo dynamicky nebezpečné. Vygenerovaná cesta môže umiestniť koncový efektor mimo dosiahnuteľného pracovného priestoru robota, prejsť singularitou alebo predpísať rýchlosti kĺbov, ktoré presahujú dynamické limity. Toto nie je teoretické riziko – bolo pozorované v skorých pilotných projektoch generovania kódu LLM, keď boli kroky validácie vynechané alebo skrátené. Nevyhnutným zmiernením je povinná formálna overovacia vrstva: analýza dosiahnuteľnosti, detekcia kolízií a kontrola dynamických limitov musia byť aplikované na každú cestu vygenerovanú umelou inteligenciou pred nahraním do fyzického ovládača. Žiadny systém generovania kódu umelou inteligenciou by nemal túto vrstvu obísť, bez ohľadu na to, ako istý sa výstup modelu javí.
V prípade modelov VLA je bezpečnostná výzva zásadnejšia. Reakcia politiky neurónovej siete na vstupy mimo distribúcie – nová geometria objektu, neočakávané svetelné podmienky, čiastočne zakrytá scéna – sa môže elegantne zhoršiť alebo náhle zlyhať a predpovedať, čo sa stane, nie je s použitím súčasných nástrojov na interpretáciu jednoduché. Norma ISO 10218-3, ktorá sa bude vzťahovať na kód robota generovaný umelou inteligenciou a plánovanie pohybu riadené umelou inteligenciou, je od roku 2026 v predvývoji. Predbežný prístup, v súlade s úvahami SOTIF (ISO 21448), spočíva v definovaní prísnej domény prevádzkového návrhu a obmedzení prevádzky umelej inteligencie mimo nej, kým sa nezhromaždia ďalšie validačné dôkazy.
Výpočet dôsledkov nákladov a kapitálových výdavkov
Spúšťanie inferencie VLA v produkčnej bunke vyžaduje vyhradený výpočtový uzol GPU. Model s parametrami 7B (mierka OpenVLA) môže bežať na jednej GPU strednej triedy s inferenčnou frekvenciou 6 – 10 Hz; väčšie modely vyžadujú viacero špičkových GPU. Podľa pozorovaní v odvetví od integrátorov robotických buniek, ktorí hodnotia nasadenie VLA, náklady na hardvér GPU pre jeden inferenčný uzol pridávajú ku kapitálovým výdavkom bunky približne 4 000 – 8 000 USD, čo predstavuje 5 – 10 % nárast oproti konvenčnej robotickej bunke pri súčasných cenách hardvéru. Ide o zvládnuteľné navýšenie kapitálových výdavkov vo veľkom meradle, ale nie je to triviálne pre malých a stredných výrobcov, ktorí hodnotia návratnosť investícií na bunku.
Duševné vlastníctvo a vlastníctvo údajov
Keď sa systémy umelej inteligencie učia z výrobných trajektórií generovaných v zariadeniach zákazníkov – či už prostredníctvom nástrojov LLM integrovaných dodávateľom alebo tréningových kanálov VLA – právna otázka, kto vlastní výsledné vylepšenia modelu a trénované váhy, nie je vyriešená. Súbor údajov Open X-Embodiment vytvoril precedens pre akademické zdieľanie údajov medzi inštitúciami podľa podmienok Creative Commons, ale komerčné výrobné údaje fungujú za iných obmedzení. Kupujúci by mali od dodávateľov robotiky s umelou inteligenciou požadovať explicitné zmluvné podmienky týkajúce sa uchovávania údajov, práv na vylepšenie modelu a obmedzení konkurenčného používania predtým, ako sa zaviažu k platformám, ktoré sa učia z údajov o trajektóriách špecifických pre dané zariadenie.
Rozdiel v štandardoch: Neexistuje norma ISO pre kód robota generovaný umelou inteligenciou
Normy ISO 10218-1 a ISO 10218-2 upravujú návrh robotov a bezpečnosť ich integrácie. Norma ISO/TS 15066 sa zaoberá biomechanikou kolaboratívnych robotov v kontakte s človekom. Žiadna z týchto noriem sa konkrétne nezaoberá programami pohybu generovanými umelou inteligenciou. Norma ISO 10218-3, navrhované rozšírenie, ktoré by zahŕňalo riadenie robotov a generovanie kódu riadené umelou inteligenciou, je od roku 2026 v predvývoji. Kým nebude táto norma zverejnená, výrobcovia nasadzujúci kód generovaný umelou inteligenciou v prostrediach s certifikovanou kvalitou musia vytvoriť vlastné argumenty validácie a dokumentovať ich oddelene od záznamu o zhode so štandardom.
Rámec pre prijatie: Päť krokov od súčasného vozového parku k rozšíreniu umelej inteligencie
V praxi prechod z konvenčne programovanej robotickej flotily na výrobu rozšírenú o umelú inteligenciu prebieha postupne. Pokus o priamy prechod na nasadenie VLA bez zavedených medzivrstvov vytvára dlh z validácie a vyššiu mieru zlyhania ako postupné zavádzanie.
Auditujte existujúci vozový park: ktoré značky robotov a jazyky ovládačov sa používajú, aký podiel programov sa učí manuálne v porovnaní s generovanými OLP a aký je priemerný čas programovania na nový diel. Táto základná línia určuje, kde generovanie kódu LLM vrstvy 1 prináša najrýchlejšiu návratnosť investícií a ktoré bunky sú kandidátmi na OLP vrstvy 4 rozšírené o umelú inteligenciu. Bez tohto inventára sa rozhodnutia o prijatí robia na základe predpokladov, a nie dôkazov.
Vyberte jazyk ovládača používaný vo viacerých bunkách (najbežnejšie voľby sú FANUC TP alebo ABB RAPID) a spustite 60 – 90-dňový pilotný projekt s nástrojom na dokončovanie kódu LLM. Zmerajte čas programovania pred a po, sledujte počet chýb generovaných umelou inteligenciou zachytených vo fáze validácie a zdokumentujte úroveň zručností potrebnú na dosiahnutie prijateľnej kvality výstupu. Cieľom je overená hodnota úspory času a jasný obraz o tom, kde je ľudské preskúmanie nevyhnutné.
Pre zváracie alebo montážne bunky s vysokou mierou prepínania medzi jednotlivými miešaniami vyhodnoťte systém generovania procesov 3D skenovania do dráhy alebo systém generovania procesov v prirodzenom jazyku. Zmerajte čas programovania prvého kusu, požiadavky na zručnosti operátora a mieru chybovosti pri prvej výrobnej sérii v porovnaní so základnou líniou OLP. V prípade zvárania overte pred nasadením, či knižnica procesov systému pokrýva príslušné typy spojov a materiály.
Identifikujte jednu alebo dve kandidátske bunky, kde je vysoká rozmanitosť súčiastok (20+ rôznych SKU), požiadavky na toleranciu sú voľné (presnosť polohy nad 0.5 mm je prijateľná) a náklady na občasné zlyhanie sú zvládnuteľné. Pred začatím trénovania modelu vytvorte plán zberu demonštračných údajov, zvyčajne 100 – 300 hodín teleoperácie v rámci cieľového rozdelenia úloh. Spustite vrstvu VLA nad existujúcim deterministickým ovládačom; nenahrádzajte bezpečnostný ovládač pohybu.
Na základe výsledkov pilotných projektov z krokov 2 – 4 vypracujte 24-mesačný investičný plán, ktorý kvantifikuje: zníženie nákladov na programátorskú prácu (vrstva 1 a 4), skrátenie času prechodu (vrstva 4), kapitálové náklady na GPU na bunku (vrstva 2) a očakávaný časový harmonogram pripravenosti VLA na produkciu pre konkrétne aplikačné vertikály v zariadení. Náklady na prácu v oblasti dodržiavania noriem (validácia kódu generovaného umelou inteligenciou podľa požiadaviek normy ISO 10218) zahrňte ako položku riadku, nie ako dodatočnú myšlienku.
Porovnanie vrstiev: Pripravenosť na produkciu, dodávatelia, náklady a kľúčové riziko
| vrstva | Pripravené na produkciu? | Reprezentatívni dodávatelia / platformy | Orientačná cena za bunku | Kľúčové riziko |
|---|---|---|---|---|
| Vrstva 1: Generovanie kódu LLM a motion-scriptov | Áno – v produkcii u prvých používateľov; krok overenia je povinný | GitHub Copilot (všeobecne), ABB RobotStudio Copilot, FANUC ZDT LLM asistent, Microsoft Robotics Copilot (výskum) | 0 – 5 000 USD/rok (predplatné softvéru); bez dodatočného hardvéru | Nebezpečné generovanie trajektórie bez formálnej overovacej vrstvy; zatiaľ neexistuje norma ISO pre kód generovaný umelou inteligenciou |
| Vrstva 2: Základové modely VLA | Len pilotný projekt – vychystávanie zo zásobníkov a montáž s voľnými toleranciami; nie je validované pre zváranie alebo procesy s presnými toleranciami | Kovariantná RFM-1, fyzikálna inteligencia π0, špirála umelej inteligencie s obrázkom, Google DeepMind Gemini Robotics, NVIDIA GR00T N1 | Hardvér GPU v hodnote 4 000 – 8 000 USD + značné náklady na zber údajov (100 – 300 hodín teleoperácie na úlohu) | Stochastická inferencia prekračuje tolerancie procesu; neexistuje norma ISO 10218-3; vysoké náklady na zber údajov |
| Vrstva 3: Generatívna simulácia | Pilotná/nástrojová fáza – používa sa ako doplnok k tréningovým dátam VLA; nie je to samostatný produkčný systém | NVIDIA Cosmos, NVIDIA Isaac Sim 4.5, Genesis (Tsinghua), DreamGen, RoboCasa | 0 USD (open source) až 50 000 USD+/rok (NVIDIA enterprise); náklady na výpočty GPU sú dodatočné | Rozdiel medzi simuláciou a reálnymi dátami pretrváva; kvalita syntetických údajov závisí od fyzikálnej presnosti; návratnosť investícií je viazaná na nasadenie VLA, ktoré zostáva v pilotnom štádiu. |
| Vrstva 4: Prívesok na výučbu OLP / prirodzeného jazyka s rozšírenou umelou inteligenciou | Áno – nasadené vo výrobe pre štandardné geometrie zvárania, montáž a prostredia s vysokou mierou prechodu zmesí | ABB RobotStudio + Copilot, FANUC ZDT + asistent LLM, zvárací systém EVST EVS-AI (3D skenovanie + automatická dráha), Inrotech AdaptiveARC | 40 000 – 120 000 USD za bunku (hardvér + softvér pre plné 3D skenovanie do dráhy; integrácia iba LLM nižšie) | Obmedzenia pokrytia knižnice procesov: zložité viacvrstvové zvary exotických zliatin stále vyžadujú manuálne OLP; požiadavky na audit sledovateľnosti WPS zvyšujú náklady na validáciu. |
Často kladené otázky
S akou generatívnou vrstvou umelej inteligencie by mal výrobca začať v priemyselnej robotike?
Vrstva 1 (generovanie kódu s pomocou LLM) je vstupným bodom s najnižším rizikom. Pripája sa k existujúcim nástrojom OLP a jazykom ovládačov bez zmeny hardvéru alebo bezpečnostnej architektúry. Zdokumentované úspory času 25 – 40 % pri tvorbe programov pre roboty sú dosiahnuteľné v pilotných nasadeniach v priebehu 30 – 90 dní. Vrstva 4 (vyučovací prívesok s rozšírenou umelou inteligenciou) je druhým logickým krokom, najmä pre zváracie a montážne dielne s vysokým zložením obrobkov. Pilotné projekty VLA (vrstva 2) by sa mali odložiť, kým nebudú jednoduchšie vrstvy stabilné a kým sa nezhromaždia dostatočné demonštračné údaje – zvyčajne 100 – 300 hodín teleoperácie.
Ako výrobcovia overujú bezpečnosť trajektórií robotov generovaných umelou inteligenciou?
Súčasné osvedčené postupy zahŕňajú akýkoľvek cieľ pohybu generovaný LLM alebo VLA do deterministického bezpečnostného monitora, ktorý vynucuje limity pracovného priestoru, rýchlostné limity, limity krútiaceho momentu kĺbov a kontroly predchádzania kolíziám bez ohľadu na to, čo požaduje vrstva AI. Normy ISO 10218-1 a ISO 10218-2 upravujú bezpečnosť návrhu a integrácie robotov; ISO/TS 15066 sa vzťahuje na kontaktné sily kolaboratívnych robotov. Norma ISO 10218-3 (ktorá sa konkrétne vzťahuje na kód robota generovaného AI) je od roku 2026 vo fáze predbežného vývoja. Kým nebude táto norma zverejnená, rámec uvažovania SOTIF (ISO 21448) z automobilového priemyslu – definujúci doménu prevádzkového návrhu a obmedzujúci operácie AI mimo nej – poskytuje funkčný prístup k validácii.
Vytvára prijatie generovania kódu s pomocou umelej inteligencie väzbu na výrobcu originálneho zariadenia (OEM)?
Záleží to od implementačnej vrstvy. Asistenti LLM integrovaní do nástrojov OLP od dodávateľa (ABB RobotStudio Copilot, FANUC ZDT) sú špecifickí pre OEM: vygenerovaný kód RAPID alebo TP je prenosný, ale samotný asistent AI je viazaný na platformu dodávateľa. Nástroje LLM s otvoreným zdrojovým kódom a nástroje LLM od tretích strán, ktoré sú zamerané na viacero jazykov ovládačov, sa tomuto obmedzeniu vyhýbajú. Pre základné modely VLA poskytuje NVIDIA GR00T N1 otvorené váhy, zatiaľ čo Physical Intelligence π0 a Figure AI Helix sú proprietárne. Kupujúci by mali pred rozhodnutím o kúpe uzavretej platformy posúdiť prenosnosť váh trénovaných modelov a trénovacích údajov.
Kedy budú modely základov VLA pripravené na zváranie vo výrobe?
Konsenzuálna prognóza je na roky 2026 – 2028 pre obmedzené nasadenie štandardných geometrií zvarových spojov (kútový, tupý, preplátovaný na uhlíkovej oceli alebo hliníku), podmienené tromi vývojmi: spoľahlivosť inferencie VLA dosahujúca prevádzkyschopnosť nad 99 % pri viaczmennej výrobe; norma ISO pre robotický kód generovaný umelou inteligenciou, na ktorý sa môžu odvolávať rámce pre kvalitu zvárania; a primeraná infraštruktúra pre zber demonštračných údajov na úrovni zariadenia. Zváranie ťažkých geometrií a exotických zliatin pravdepodobne zostane na deterministických systémoch založených na OLP do roku 2028 a neskôr.
Komu patria trajektórie robotov generované systémami umelej inteligencie trénovanými na údajoch o výrobe zákazníkov?
Toto nie je od roku 2026 komerčne ani právne vyriešené. Súbor údajov Open X-Embodiment vytvoril akademický precedens pre zdieľanie údajov podľa podmienok Creative Commons, ale komerčné výrobné údaje fungujú za iných obmedzení. Keď sa systémy umelej inteligencie učia z údajov o trajektórii zákazníkov, zmluvné podmienky medzi výrobcom a dodávateľom umelej inteligencie upravujú uchovávanie údajov, práva na vylepšenie modelu a obmedzenia konkurenčného používania. Kupujúci by mali pred nasadením akejkoľvek platformy umelej inteligencie, ktorá sa učí z výrobných údajov špecifických pre dané zariadenie, požadovať explicitnú zmluvnú jasnosť týkajúcu sa vlastníctva údajov, práv k modelu a vymazania údajov pri ukončení zmluvy.
Súvisiace čítanie
- Vstavaná umelá inteligencia v priemyselnej robotike: Ako modely VLA menia programovanie robotov — podrobný pohľad na architektúru, benchmarky a bezpečnostnú validáciu modelov VLA
- Zber údajov pomocou umelej inteligencie: Teleoperácia a simulácia do reality (2026) — infraštruktúra demonštračných dát, od ktorej závisia základné modely
- Robotické zváranie, offline programovanie, simulácia a digitálne dvojča (2026) — štvorvrstvový softvérový balík pre zváranie vrátane systémov bez nutnosti učenia pomocou umelej inteligencie
- Systém automatizácie procesov — integrácia systémov, bezpečnostné normy a rámce pre uvádzanie do prevádzky
- Najlepší výrobcovia kobotov v roku 2026: Porovnanie — prostredie dodávateľov kolaboratívnych robotov vrátane diferenciácie schopností umelej inteligencie
Odchádzajúce referencie:
Správa IFR o svetovej robotike za rok 2025 |
Index umelej inteligencie Stanfordu 2025 |
ISO 10218-2: Bezpečnosť robotických systémov a integrácia |
NVIDIA Isaac Sim