
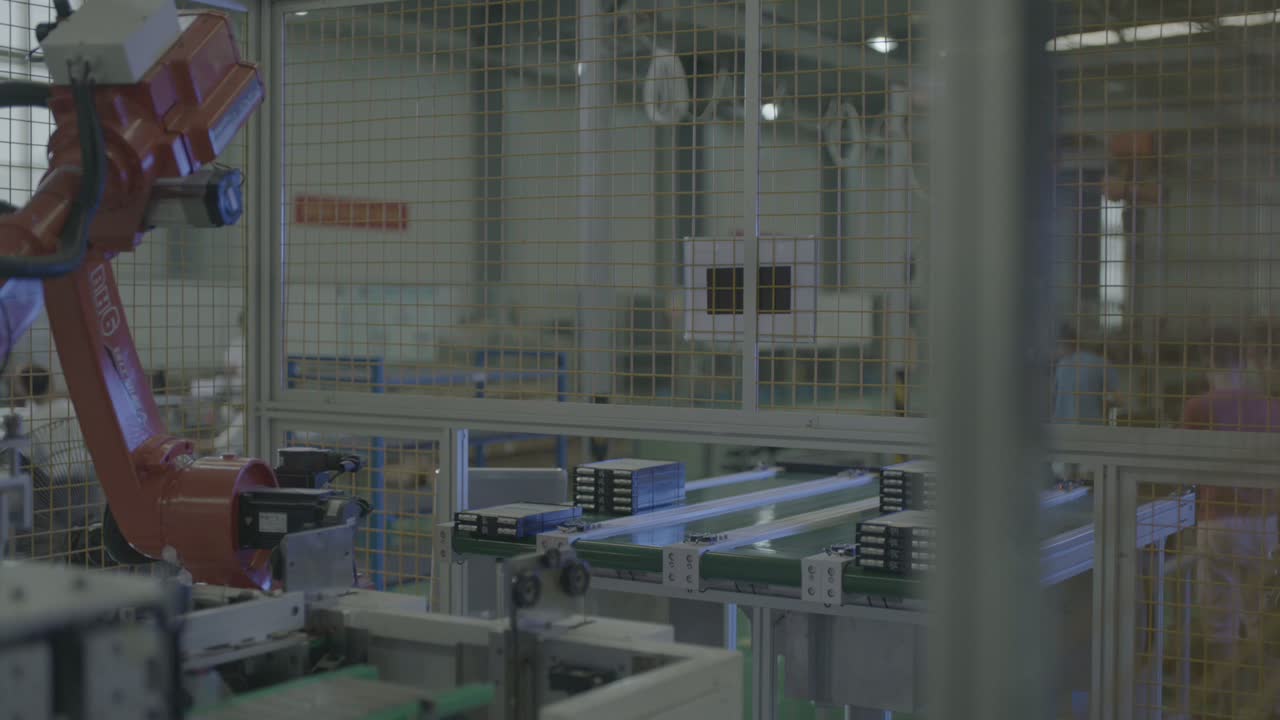
V skratke: Táto bunka odovzdáva presun batériových modulov jednému šesťosovému robotovi. Robot stojí na podlahovom stĺpe vnútri bezpečnostného plota a prechádza medzi dopravníkovou linkou a stanicou vedľa nej: zastaví sa nad radom tmavých obdĺžnikových modulov, spustí nástroj, zdvihne ho, otočí a spustí nástroj na stanici vedľa dopravníka; ľahký posuv posúva diely pozdĺž stanice na valčekoch. Rovnaká póza – rameno hore, spustí sa, späť na stanicu – sa opakuje v celom zázname. Takúto bunku ovplyvňujú tri rozhodnutia: ako sa umiestnia zásobníky a nosiče, ako nástroj na konci ramena pasuje na zoskupené moduly a ako dopravník a stanica zdieľajú čas jedného robota. Plánujete podobnú linku? Pošlite nám výkres vášho dielu.
Na prvý pohľad
| Časť | Tmavé, takmer čierne obdĺžnikové moduly, niekoľko na svetlom podnose |
| Proces | Manipulácia s materiálom – presun modulov z dopravníka na stanicu |
| Automatizácia | Jeden šesťosový robot na podlahovom stĺpe, vnútri bezpečnostného plota |
| Dodávka dielov | Rady zoskupených modulov na plochom pásovom dopravníku |
| Nástroj na koniec ramena | Montážna doska pre svetlo s čiernymi štvorcovými dielmi pod nimi, vzduchové hadice a káble |
| Stanica | Ľahký posuvník prenáša moduly pozdĺž linky, pričom diely spočívajú na valčekoch |
| Úloha operátora | Zostáva za plotom; robot sa pohybuje |
| Rozloženie buniek | Jeden robot medzi dopravníkovou linkou a stanicou, oplotený |
Problém, ktorý táto bunka rieši
Batériové moduly sa pohybujú medzi dopravníkom a stanicou v krátkom tempe a niekto musí tento tok udržiavať. Ručne vykonávaná práca je únavná, moduly sa ľahko narážajú do seba a je ťažké ju obsluhovať – ide o druh opakovaného presunu, pri ktorom človek dlho nezostane.
V tejto bunke robot vykonáva pohyb. Zastaví sa nad radom tmavých modulov, spustí nástroj a zdvíha a otáča sa medzi dopravníkom a stanicou, zatiaľ čo pracovníci zostávajú po celý čas mimo plota. Takúto slučku udržiava stabilnú vďaka rozmiestneniu okolo robota – kde sa každý podnos zastaví, ako sa nástroj stretáva so skupinou a ako sa dopravník a stanica delia o cyklus.
Ako bunka funguje
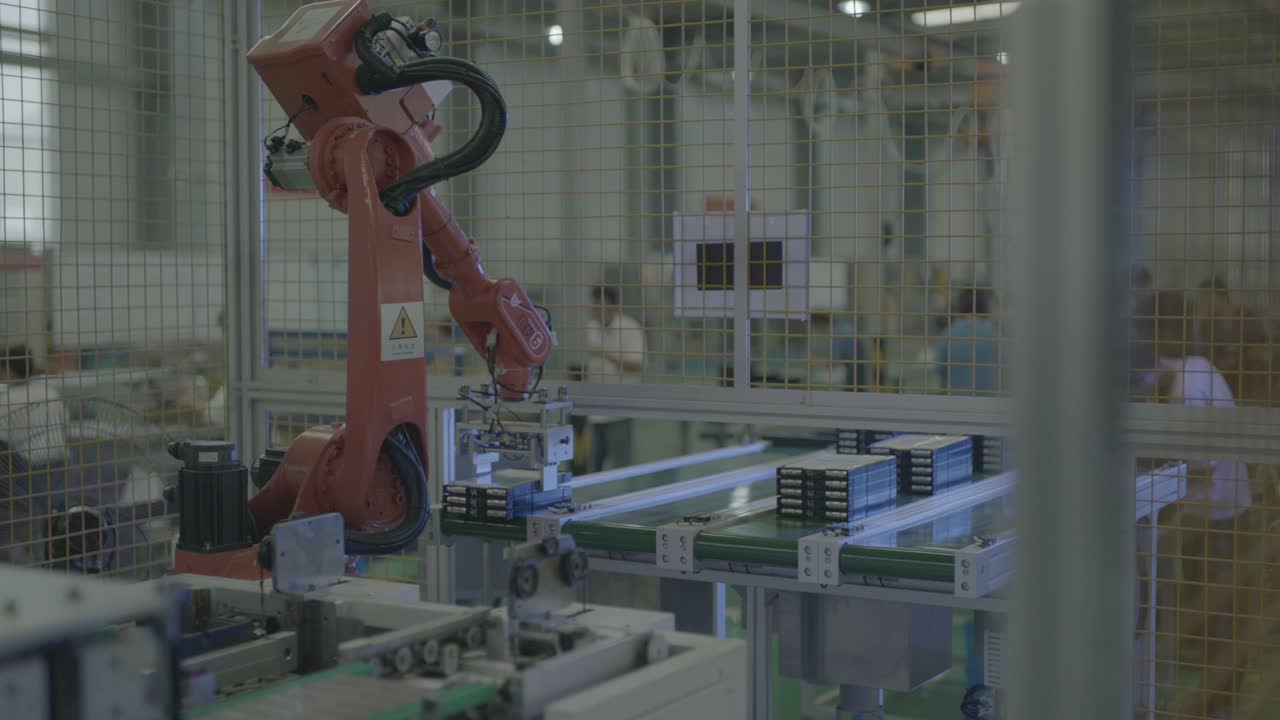
- Počkajte na diely. Zápästie drží nástroj na konci ramena nad dopravníkom, doskou smerujúcou nadol, nad radom tmavých obdĺžnikových modulov.
-
Ponorte sa k častiam. Zápästie klesne a nástroj sa presunie cez skupinu modulov na dopravníku.
-
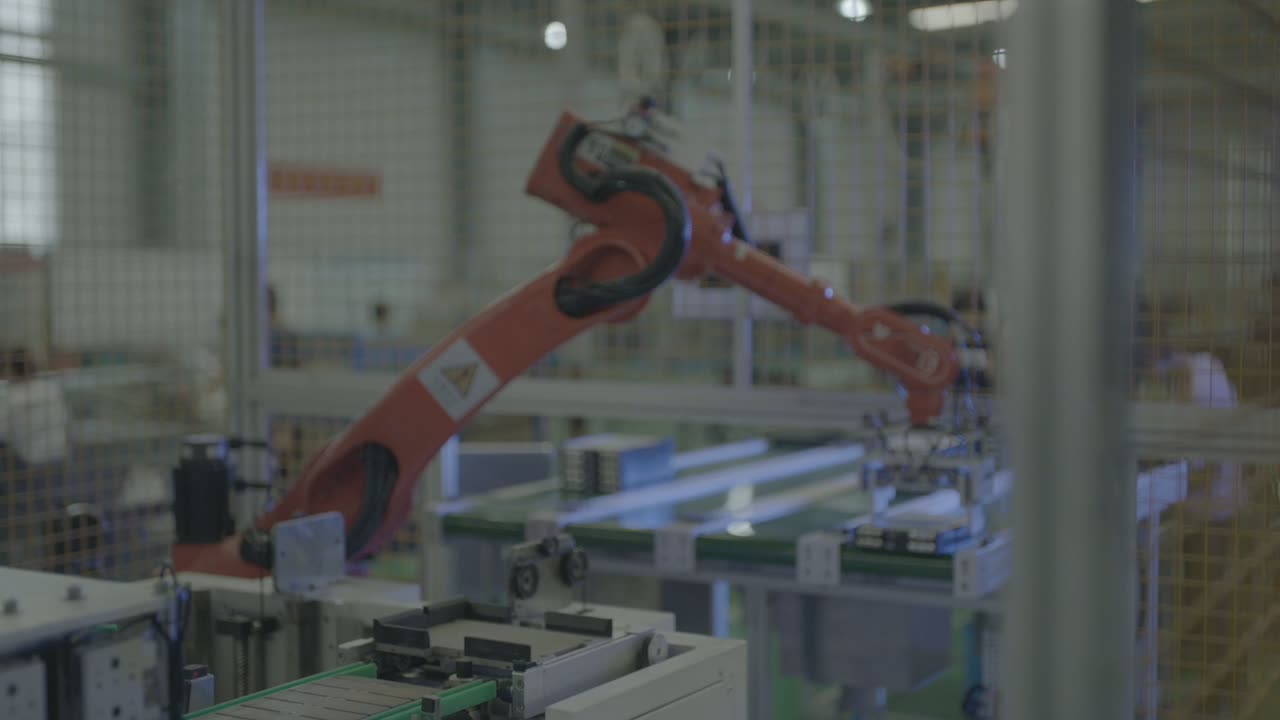
Zdvihnúť a otočiť. Rameno sa zdvihne, široko sa vychýli a presunie nástroj z dopravníka na stanicu vedľa neho.
-
Na stanici. Ľahký posuv prenáša moduly pozdĺž linky, pričom diely spočívajú na valčekoch.
-
Zdvihnite nad plot. Keď sa rameno zdvihne, nástroj sa pred ďalším pohybom zdvihne blízko hornej koľajnice pravítka.
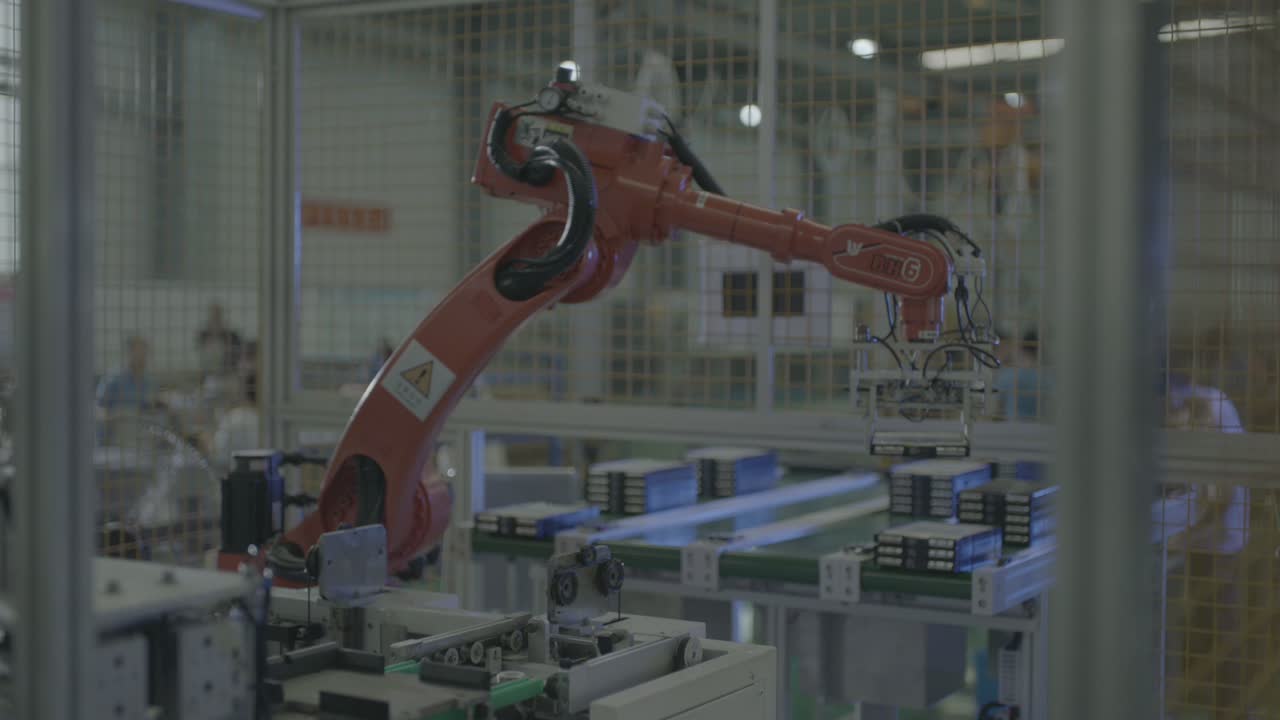
- Opakovať. Tá istá póza – zdvihnutá ruka, sklonená ruka, späť na stanicu – sa opakuje v celom zázname, jedna nepretržitá slučka.
Robot zostáva po celý čas vnútri plota; pracovníci v pozadí zostávajú mimo neho.
Tri dizajnové rozhodnutia
1. Nechajte zásobník nastaviť tam, kde sa nástroj stretáva so skupinou
V tejto bunke sú moduly umiestnené po niekoľkých na jednom podnose a zoradené v rade a nástroj sa spúšťa nad skupinu zhora. Podnos, ktorý sa zastaví na známom mieste, umožňuje nástroju stretnúť sa so skupinou rovnakým spôsobom v každom cykle.
Takéto rozloženie stojí alebo padá na podnose: musí držať skupinu, dať nástroju dosah a nechať nástroj spadnúť bez toho, aby sa moduly posunuli z miesta.
2. Priraďte nástroj k zoskupeným modulom
Nástrojom je tu ľahká montážna doska s čiernymi štvorcovými dielmi pod ňou, so vzduchovými hadicami a káblami vedúcimi po ramene. Bez ohľadu na princíp držania je dôležitý tvar: nástroj musí zodpovedať hornej ploche modulu a rozstupu zásobníka.
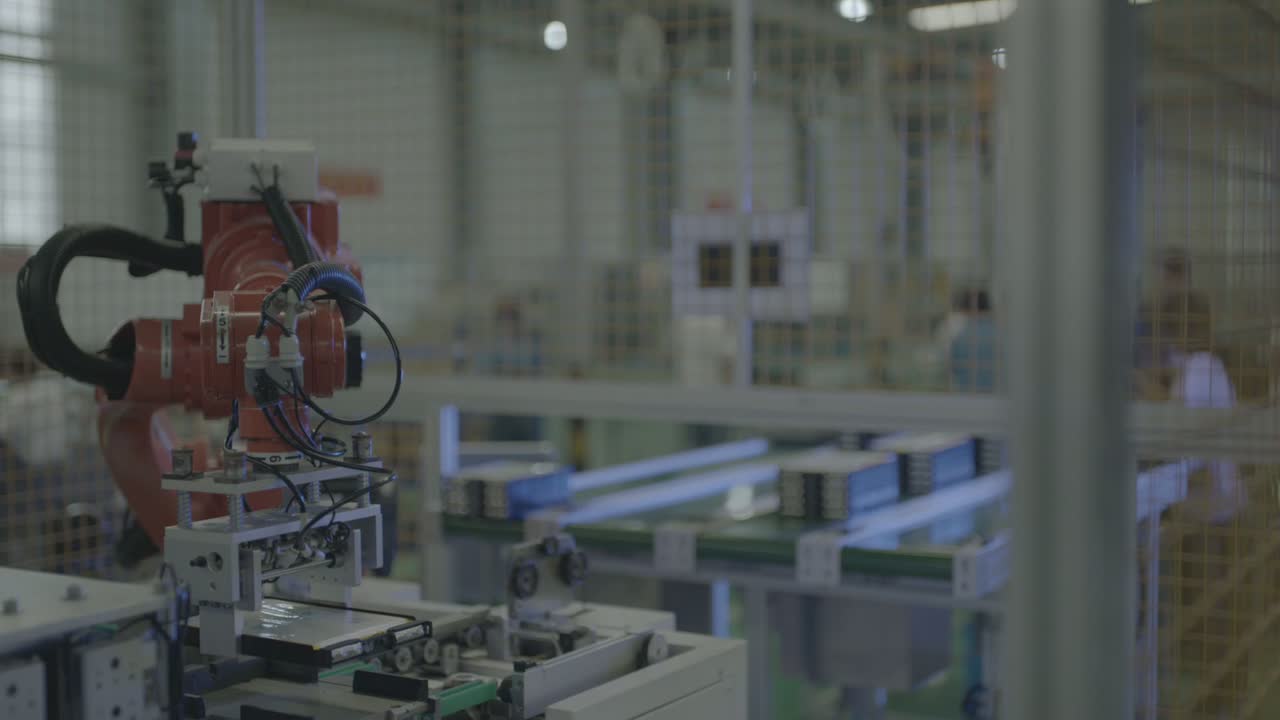
Otázkou je, či nástroj dokáže dopadnúť na každú skupinu rovnakým spôsobom a odísť bez toho, aby sa moduly posunuli.
3. Zdieľajte cyklus medzi dopravníkom a stanicou
Pozícia ramena sa opakuje – rameno hore, klesá dole, späť na stanicu – a ľahký posuv posúva diely pozdĺž stanice na valčekoch. Vo vyváženej slučke dopravník predstavuje ďalšiu skupinu, kým je robot na stanici.
Treba sledovať rovnováhu: ak sú dopravník a stanica pripravené približne v rovnakom čase, pohyby robota sa zmestia medzi ne bez čakania ktorejkoľvek strany; ak jedna strana beží oveľa dlhšie, táto strana udáva tempo a druhá väčšinou čaká.
Kedy sa toto rozloženie hodí – a kedy sa pozrieť bližšie
- Dobré prispôsobenie: zoskupené moduly, ktoré sa pohybujú medzi dopravníkom a stanicou v stálom rytme, moduly, ktoré sú umiestnené na podnose alebo nosiči, takže sa k nim nástroj zakaždým dostane rovnakou cestou, a bunka, kde plot môže zabrániť ľuďom vstúpiť do cesty robota.
- Ďalej zhodnoťte: moduly, ktoré často menia tvar alebo rozostupy, takže sa s nimi musí meniť aj nástroj; podnosy alebo nosiče, ktoré sa nezastavia v opakovateľnom bode; a prípady, keď dopravník a stanica nefungujú správne, takže robot nakoniec čaká.
Často kladené otázky
Presúva robot moduly jeden po druhom alebo viacero naraz?
Moduly sú umiestnené po niekoľkých na jednom podnose a nástroj sa na skupinu pripája zhora. Či sa má presunúť jeden modul alebo celá skupina, je určené konštrukciou podnosu a nástrojom – oboje sa určí z výkresu dielu.
Čo určuje, ako rýchlo táto bunka beží?
Rytmus dopravníka a stanice a to, ako medzi ne zapadajú pohyby robota. Odhad doby cyklu vychádza z výkresu dielu, rozloženia zásobníka a denného objemu, takže nám ich pošlite a my to môžeme vypočítať.
Môže jeden robot obsluhovať viac ako jednu stanicu?
V zásade áno, ak je dodatočný pohyb krátky a načasovanie sa stále zhoduje. Každá pridaná pozícia predlžuje cestu robota tam a späť, takže otázkou je, či robot dokáže zvládnuť každý pohyb predtým, ako bude pripravená ďalšia skupina.
Získajte odhad rozloženia a času cyklu
Pošlite nám:
- Výkres dielu s plochami, ktoré potrebujete dotknúť, a rozložením misky alebo nosiča
- Materiál, veľkosť a hmotnosť dielu
- Počet typov dielov a ako často ich meníte
- Denný objem a pracovný režim
- Fotografie alebo rozmery podlahovej plochy a existujúcich dopravníkov
Odpovieme vám s návrhom rozloženia a odhadom doby cyklu.
Pošlite výkres vášho dielu → alebo e-mail sales@evsrobot.com
Zábery natočené vo výrobnom závode partnera. Čas cyklu a ďalšie údaje z tohto závodu nie sú verejné a nie sú tu uvedené.