
Источник: www.idtechex.com
Автоматизация в обрабатывающей промышленности быстро набирает обороты, и все больше компаний переходят на использование робототехники. Это связано с преимуществами автоматизации в бизнесе и использованием более умных и интеллектуальных процессов. Вы получаете больше производства, а также снижаете риск травм на заводе-изготовителе. Большинство предприятий склоняются к использованию роботов-манипуляторов, чтобы удовлетворить выбрать и разместить, упаковка, покраска и сборка среди других задач.
Когда вы внедряете роботизированные руки в свой бизнес, убедитесь, что вы работаете с качеством производитель роботов-манипуляторов кто предложит вам лучшее. Кроме того, также важно иметь общее представление о том, что они влекут за собой. Роботизированная рука имеет корпус, запястье и концевой эффектор, которые выполняют определенные функции. Чтобы эти различные части работали точно, необходимо наличие шарниров робота. В этой статье мы углубимся в различные роботизированные суставы, чтобы дать вам лучшее понимание.
Что такое суставы роботов?
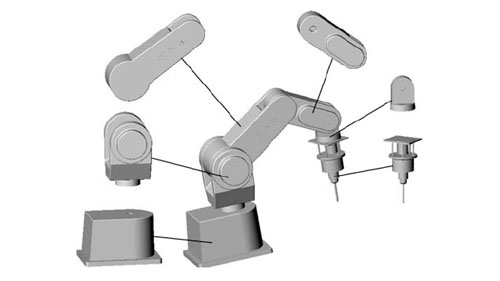
Источник: www.researchgate.net
Соединения робота относятся к подвижным компонентам робота, которые приводят к относительным движениям между соседними звеньями. В этом контексте ссылки используются для обозначения жестких элементов, соединяющих суставы для четкого и адекватного функционирования. Это свидетельствует о том, что промышленный робот-манипулятор Особенности использования комбинации звеньев и соединений для оптимальной функциональности. Очень важно убедиться, что соединения вашего манипулятора работают соответствующим образом, чтобы обеспечить точность и аккуратность во время применения.
Роботизированные суставы также иногда называют осями. Они необходимы и пригодятся, чтобы гарантировать, что движение руки не ограничено и не мешает. Узнав больше о роботизированных суставах, вы сможете определить тип робота-манипулятора, с которым вы хотите работать, в зависимости от задач, которые вы хотите выполнить.
Типы механических соединений для роботов
Источник: www.britannica.com
Учитывая, что в обрабатывающей промышленности используются разные типы роботов, вы также найдете множество механические соединения. Эти сочленения различаются по движению и применению, особенно когда речь идет о типе используемого робота.
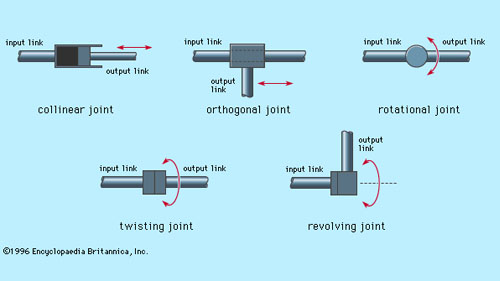
Когда дело доходит до механических соединений роботов-манипуляторов, необходимо учитывать пять основных типов. Два соединения являются линейными, что означает, что относительное движение между соседними звеньями является поступательным. С другой стороны, остальные три являются вращательными, что означает, что относительное движение звеньев включает в себя вращения между ними. Пять типов механических соединений для роботов включают в себя:
Линейные соединения
В линейных соединениях относительное движение соседних звеньев должно быть параллельным. Это означает, что входные и выходные звенья скользят линейно. Такое движение приводит к поступательное движение. Этот тип линейного движения может быть достигнут несколькими способами, включая использование телескопического механизма и поршня. Этот тип соединения также называется L-образным соединением.
Ортогональные суставы
Ортогональные соединения также обычно называют О-образными соединениями. Они имеют относительное движение, совершаемое входной и выходной ссылками. Этот тип движения, связанный с ортогональными суставами, представляет собой поступательное скользящее движение. Однако, в отличие от линейного расположения швов, при Ортогональный суставвыходное звено перпендикулярно входному звену.
Вращательные соединения
Когда дело доходит до вращательные соединения, вы найдете применение вращательных относительных движений, которые пригодятся роботам-манипуляторам, работающим в нескольких рабочих местах. Эти перемещения осуществляются при оси вращения, перпендикулярной осям входного и выходного звеньев. Эти ротационные суставы также называются суставами типа R.
Скручивание суставов
Этот тип суставных признаков вращательное движение это также приводит к некоторому вращению при использовании. Движение в этих суставах осуществляется относительно оси вращения, перпендикулярной осям входного и выходного звеньев. Скручивающие суставы также называют Т-образными суставами.
Вращающиеся суставы
В вращающихся суставах все немного иначе, чем в других. Эти суставы также имеют вращательное движение, которое пригодится в различных приложениях. Движение этих суставов характеризуется движением между двумя звеньями. Ось входного звена выполнена параллельной оси вращения шарнира. С другой стороны, ось выходного звена выполнена перпендикулярной оси вращения шарнира. Этот тип соединения также называют соединением типа V.
Различные типы роботов и используемые механические соединения
Источник: www.technologyreview.com
В разных роботах будут использоваться разные типы механических соединений. Узнав больше о различных роботах, вы сможете лучше инвестировать в робота, который работает на вас. Некоторые из наиболее распространенных роботов, которые следует учитывать, включают:
Сочлененный
шарнирный робот конструкция, скорее всего, будет иметь различные диапазоны и комбинации вращающихся соединений. Этот диапазон может включать в себя простые конструкции с двумя соединениями и переходить к более сложным конструкциям с 2 или более соединениями. В этой конструкции плечо соединяется с основанием с помощью поворотного соединения, а звенья плеча соединяются поворотными соединениями.
картезианский
Достаточно воспользоваться ИИ-ассистентом декартовы роботы, конструкция характеризуется использованием трех линейных сочленений. Эти сочленения представлены в декартовой плоскости, которая включает X, Y и Z. Эти роботы также могут иметь прикрепленное запястье с более легкими вращательными сочленениями для движения. Этот конкретный тип робота также называется прямолинейным или портальным.
Цилиндрический
цилиндрический робот имеет вращающееся соединение, прикрепленное к основанию, и одно линейное соединение, используемое для соединения различных звеньев. Учитывая, что цилиндрические роботы работают в рабочем пространстве цилиндрической формы, вращательное и линейное движение пригодится для обеспечения точности.
Полярный
В полярной конструкции роботов рука соединяется с основанием с помощью скручивающегося соединения. Иногда вы также найдете применение комбинации двух поворотных шарниров и одного линейного шарнира. Поскольку этот робот также называется сферическим роботом, объем работы, который будет представлен, также будет сферическим. Оси, используемые в этом роботе, образуют полярную систему координат, которая позволяет легко работать манипулятору.
СКАРА
СКАРА робот является популярным вариантом среди многих производителей, особенно тех, кто хочет автоматизировать свои сборочные процессы. Этот робот обычно имеет цилиндрическую форму и работает в относительно цилиндрическом рабочем объеме. Он отличается использованием двух параллельных соединений, которые пригодятся в процессе сборки. Эти соединения обеспечивают соответствие в одной выбранной плоскости во время использования робота.
Delta
дельта роботы разработаны с паучьей сборкой, которая позволяет им предлагать отличные услуги своим пользователям. Они построены из параллелограммов, которые состыкованы и соединены с общим основанием. Соединения, представленные на этом типе робота, являются как вращательными, так и линейными. Это позволяет роботу перемещать один конец манипулятора в куполообразной рабочей зоне. Это повышает его производительность, чтобы обеспечить точное выполнение различных задач.
Заключение
При работе с робототехникой как средством автоматизации различных процессов в вашем бизнесе необходимо помнить о различных аспектах. Эти аспекты играют огромную роль в производительности конкретной робототехники, которую вы решите использовать. Когда дело доходит до использования промышленных роботизированных манипуляторов, необходимо постоянно обновлять информацию о суставах роботов.
Познакомьтесь с различными сочленениями и тем, как они влияют на производительность робота. Это поможет вам оценить тип сочленений, которые лучше всего подойдут для действий, которые вы хотите автоматизировать.
Как только у вас это будет, вы сможете инвестировать в роботизированные руки, которые поставляются с теми суставами, которые вы ищете на рынке. Не торопитесь и работайте с производители оборудования для автоматизации кто тебе поможет.