
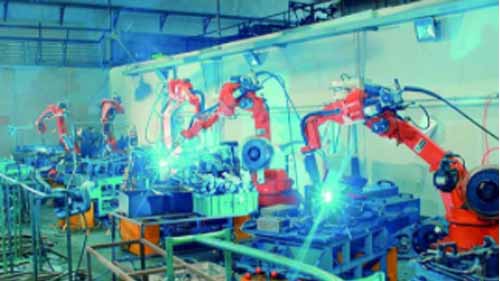
Сейчас можно найти промышленного робота практически для любого производственного процесса, которым вы занимаетесь. Хитрость, однако, заключается в понимании того, какой тип робота лучше всего подходит для выполнения различных задач. К сожалению, это то, с чем сталкиваются большинство производителей, поскольку концепция робототехники может быть несколько сложной.
В двух словах, промышленные роботы различаются по таким факторам, как гибкость, досягаемость и грузоподъемность. Делая свой выбор, вы, вероятно, должны сопоставить эти конструктивные факторы с вашими заводскими операциями. Чтобы помочь вам сделать правильный выбор для вашей фабрики, вот обязательный список типов роботов и способы их применения.
Шарнирно-сочлененные роботы
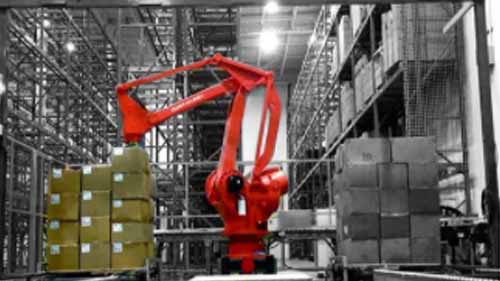
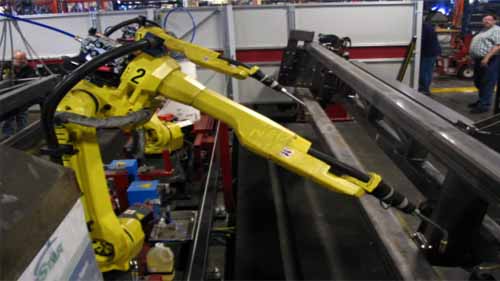
Шарнирные роботы — это очень гибкие роботы, состоящие из множества вращающихся соединений. Эти суставы позволяют им перемещаться по нескольким плоскостям и, таким образом, в зависимости от количества суставов, они могут иметь до десяти осей. 6-осевые роботы в настоящее время являются наиболее распространенными шарнирными роботами, но более новые конструкции продвинулись до 7 осей. Их роботы-манипуляторы приводятся в действие несколькими двигателями, встроенными в них.
Высокая маневренность шарнирных роботов делает их идеальными кандидатами для сложных промышленных приложений. Они могут тянуться под, над или наклоняться, чтобы получить доступ к объектам в обрабатывающих машинах и выполнять различные задачи, как это сделала бы человеческая рука. Это еще больше усиливается за счет использования различных инструментов на конце руки, которые соответствуют задаче.
Кроме того, качественные шарнирные роботы на рынке имеют хорошо управляемые шнуры, защиту от проникновения и герметичные соединения. Таким образом, они подходят для применения в промышленных процессах с высокой влажностью, высокой температурой и чистыми помещениями. Благодаря своей гибкости их также можно монтировать различными способами в зависимости от того, что идеально подходит для вашего производственного помещения.
Плюсы:
- Высокая гибкость
- Может выполнять сложные задачи
- Несколько стилей установки для различных промышленных процессов
Минусы:
- Они могут быть медленнее из-за своего веса и нескольких суставов артикуляции.
- Они дорогие
Рекомендуемое применение
Вы можете использовать гибкость шарнирного робота для автоматизации таких операций, как:
- Уход за машинами
- Упаковка продукции
- Осмотр продукта
- Сборка продукта
СКАР Роботы

Робот SCARA представляет собой шарнирную роботизированную руку с селективным соответствием требованиям. Эта аббревиатура относится к его ограниченной гибкости, благодаря чему он может перемещаться по осям X и Y, но остается неподвижным по оси Z. Это означает, что рука робота SCARA может двигаться влево, вправо, назад и вперед. Его жесткость по оси Z означает, что он может двигаться и по вертикали, но по фиксированной оси. Благодаря небольшой рабочей зоне и компактным размерам роботы SCARA могут быть достаточно быстрыми.
Именно эти проектные положения делают SCARA роботы подходит для промышленной сборки мелких деталей. Например, при производстве печатных плат робот SCARA можно запрограммировать так, чтобы он брал микродетали с лотка и вставлял их на плату. Помимо сборки, их также можно применять в повторяющихся задачах, требующих перемещения объектов между двумя параллельными плоскостями.
Плюсы:
- Компактный рабочий конверт
- Они работают быстро
- Они обладают высокой точностью и повторяемостью.
Минусы:
- Как правило, они имеют низкую грузоподъемность.
- Ограниченная гибкость приводит к ограниченным возможностям применения
Рекомендуемое применение
- Сборка деталей продукта
- Осмотр продукта
- Выбрать и разместить
Дельта Роботс
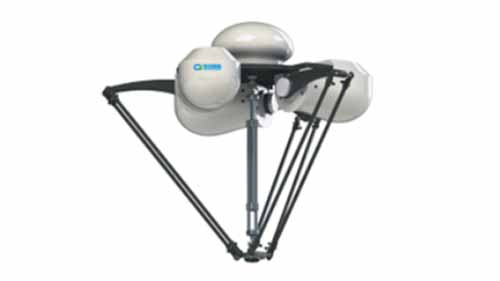
Дельта-робот состоит из 3 параллельных манипуляторов, установленных на стационарном основании. Роботизированные руки имеют как призматические, так и поворотные шарниры и приводятся в действие тремя двигателями, установленными внутри основания. Эта конструкция придает рукам дельта-робота дополнительную устойчивость, но позволяет им быть гибкими только по осям X и Y. Однако из-за того, что двигатели установлены в основании, а не в руках, руки легкие, и поэтому дельта-роботы очень быстрые.
Конструкция дельта роботы требует, чтобы они были установлены над головой так, чтобы манипуляторы робота свисали вниз. Это делает их хорошими кандидатами для встроенных промышленных функций, таких как сортировка продуктов на конвейерной ленте. Они также могут быть новаторски настроены с помощью дополнений, таких как датчики или визуальные системы, для повышения их точности и общей производительности.
Плюсы:
- Высокая скорость работы
- Компактный рабочий конверт
- Высокая точность
Минусы:
- У них ограниченный охват
- Ограниченная гибкость
- Они могут обрабатывать только небольшие полезные нагрузки
Декартовы роботы
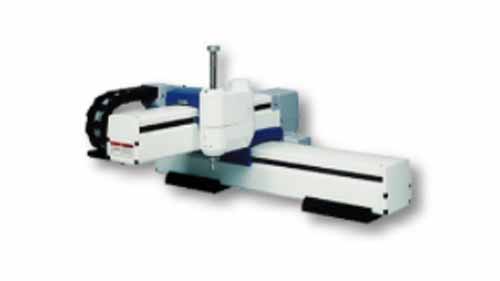
Источник: processsolutions.com
Декартовы роботы занимают кубическую рабочую оболочку. Они собираются на месте и могут быть настроены в соответствии с конкретными приложениями. Они состоят из 3 и более линейных приводов, расположенных перпендикулярно друг другу. По этой причине декартовский робот может двигаться только вдоль одной оси за раз.
Можно установить декартового робота вертикально, горизонтально или над головой. Однако, когда он установлен над головой, его называют портальным роботом, хотя его функции в основном остаются прежними. Также на этом этапе установки задаются детали настройки, такие как длина хода и рабочая скорость.
В отличие от шарнирных роботов, декартовы роботы могут совершать только ограниченные маневры. Они не могут, например, достать детали и повернуть их. Их программирование может быть в равной степени сложным, но вы можете изучить модели, которые поставляются предварительно запрограммированными или отдельные инструменты программирования.
Плюсы:
- Несколько возможностей установки
- Высокая точность
- Их можно настроить под конкретные задачи.
Минусы:
- Установка и программирование могут быть сложными
- Только одна ось может двигаться одновременно
- Сложности могут сделать его недоступным для небольших фирм
Рекомендуемое применение
- 3D печать
- Выбирайте и ставьте задачи
- Осмотр продукта
Полярные роботы
Источник: prezi.com
Полярный робот состоит из 4 основных частей; вращающееся основание, вертикальный шарнир, рычаг, который может расширяться и втягиваться, как телескоп, и втягивающая стрела. Он используется для простых задач, поскольку может распространяться не только на область вокруг основания робота. Он может перемещаться по осям XYZ, но точки, которых может достичь рука робота, определяются тем, насколько далеко она может простираться от основания робота.
Рабочий угол полярного робота сферический. В зависимости от размера и выполняемой задачи он может быть установлен как в цехе, так и на столе. Из-за конструкции его руки и его движений втягивания полярный робот лучше справляется с операциями, которые не требуют большого количества движений или высокой повторяемости.
Плюсы:
- Рука полярного робота может маневрировать над и под объектами
- Они могут охватывать значительный объем работы
Минусы:
- Низкая точность и повторяемость
- Они относительно медленные
- Область их применения ограничена
Рекомендуемое применение
- Точечная сварка
- Бурение
- Умрите литье
литье под давлением
Цилиндрические роботы
Источник: pishrobot.com
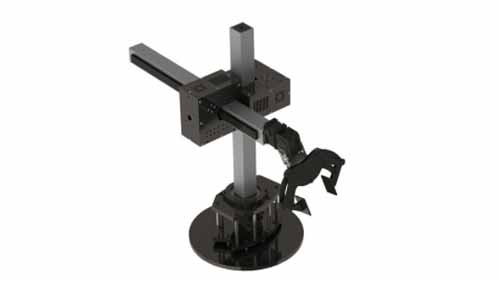
Конструкция цилиндрического робота состоит из вращающегося вала, закрепленного на основании с помощью поворотного соединения. Вращающийся вал дополнительно перпендикулярно соединен с манипулятором робота, который может расширяться, втягиваться и перемещаться вертикально вдоль вращающегося вала.
Эта компактная конструкция делает цилиндрических роботов хорошим выбором для небольших заводов, у которых мало производственных площадей. Они также покрывают значительную цилиндрическую рабочую зону благодаря вращающемуся валу, который, в свою очередь, перемещает манипулятор робота по плоскости на 360°. Тем не менее, движения цилиндрического робота ограничены, поскольку его рука имеет небольшую гибкость. Следовательно, есть только несколько промышленных процессов, в которых он может применяться.
Плюсы:
- Они могут охватывать рабочую зону на 360°.
- Более крупные конструкции могут обрабатывать большие полезные нагрузки
- Их компактная структура занимает мало места
Минусы:
- Ограниченная гибкость
- Ограниченные приложения
- Низкая точность и повторяемость
Рекомендуемое применение
- Погрузочно-разгрузочные машины
- Литейные приложения
- Литье под давлением
Совместные роботы
Источник: Pinterest
Роботы, хотя и бесконечно полезны для обрабатывающая промышленность также могут представлять различные риски. Тем более на фабриках, где им приходится работать в тех же помещениях, что и людям. Их «слепые» движения часто приводят к травмам персонала и даже к столкновениям между отдельными роботами.
Кроме того, первоначальный дизайн промышленных роботов, казалось, предусматривал только роботов, работающих без участия человека. В результате они были построены с ярко выраженными острыми краями, и в целом их конструкция была не особенно удобна для человека. Тем не менее, исследования доказали, что производственные процессы могут значительно выиграть от объединения различных сильных сторон как человеческого труда, так и возможностей роботов.
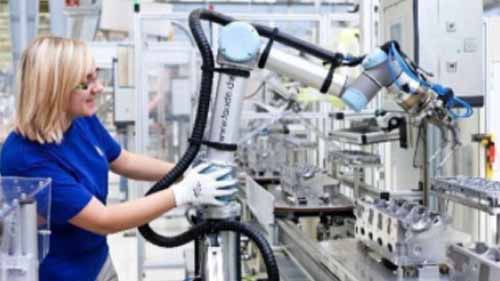
Концепция коллаборативных роботов направлена на решение этих дилемм. По определению, коллаборативные роботы — это роботы, разработанные так, чтобы быть более удобными для человека как с точки зрения безопасности, так и с точки зрения эксплуатации. Поскольку такие коллаборативные роботы не обязательно определяются тем, сколько у них осей, а скорее тем, насколько хорошо они могут сотрудничать с людьми.
К основным характеристикам коллаборативного робота относятся:
Закругленные края – их края сглажены, а некоторые даже заключены в пластик. Это снижает травмы, которые может получить работник, случайно натолкнувшись на робота во время работы рядом с ним.
Датчики движения – роботизированные руки коллаборативных роботов оснащены датчиками движения, которые обнаруживают присутствие человека или препятствия в зоне их работы. Датчики могут либо замедлить руку, либо остановить ее в зависимости от того, насколько далеко находится препятствие.
Меньше шума – высокие децибелы шума могут быть вредны для слуха человека. Чтобы обеспечить безопасную совместную работу персонала и роботов, роботы для совместной разработки создаются с целью максимально снизить уровень шума.
Плюсы:
- Они безопаснее других роботов
- Они предлагают фабрикам большую ценность, используя как человеческое, так и роботизированное мастерство.
- Особенности конструкции с низким уровнем шума, как правило, улучшают окружающую среду на заводе.
- Имеют компактную структуру
Минусы:
- Они могут быть дорогими, учитывая дополнительные функции
Заключение
Каждый тип промышленного робота представляет собой набор решений для различных областей применения. Когда у вас есть более четкое представление о том, как они работают, гораздо легче определить, какие из них лучше всего подходят для нужд вашей фабрики. Тем не менее, качество результатов работы, которое вы получаете, будет настолько же хорошим, как и качество роботов, в которые вы инвестируете. Поэтому, в довершение всего, стремитесь к производитель промышленных роботов который использует качественные материалы и предлагает инновационные решения.