
By Чен ЛейСтарший инженер по прикладным разработкам Команда EVST по финишной обработке поверхностей · • Проверено инженерами по интеграции робототехники компании EVST.
Полировка — это грязная, шумная и изнуряющая работа, которую никто не хочет видеть в цеху, и она занимает одно из первых мест в списке травм в каждом цехе. Роботизированная полировка сейчас масштабируется, потому что сложность заключается не в обрабатываемой детали, а в сочетании визуального контроля, управления усилием и абразивных материалов. Как только эти три аспекта отработаны, переход от вакуумной кружки к стальной пластине, а затем к тормозному диску становится простым изменением параметров, а не перепроектированием. В этом руководстве рассматриваются три группы продуктов, в которых роботизированная полировка уже масштабирована, типичное увеличение срока службы абразивной ленты в 2–3 раза, и те, в которых она пока не используется.
Основные выводы
- Самая сложная часть полировки — это зрение + управление силой + абразивные расходные материалы — не форма детали. Поменяйте деталь, поменяйте рецепт; ячейка останется неизменной.
- Сначала масштабировали кухонную посуду. — Вакуумные кружки, крышки и корпуса кастрюль полируются на многорычажном параллельном полировальном станке до состояния, пригодного для транспортировки.
- Пластины подвергаются тонкой полировке в одноячеечной области. — Объектив находит центр, податливая поплавковая головка скользит по ободу, Абразивные ленты служат в 2–3 раза дольше. чем ручная полировка.
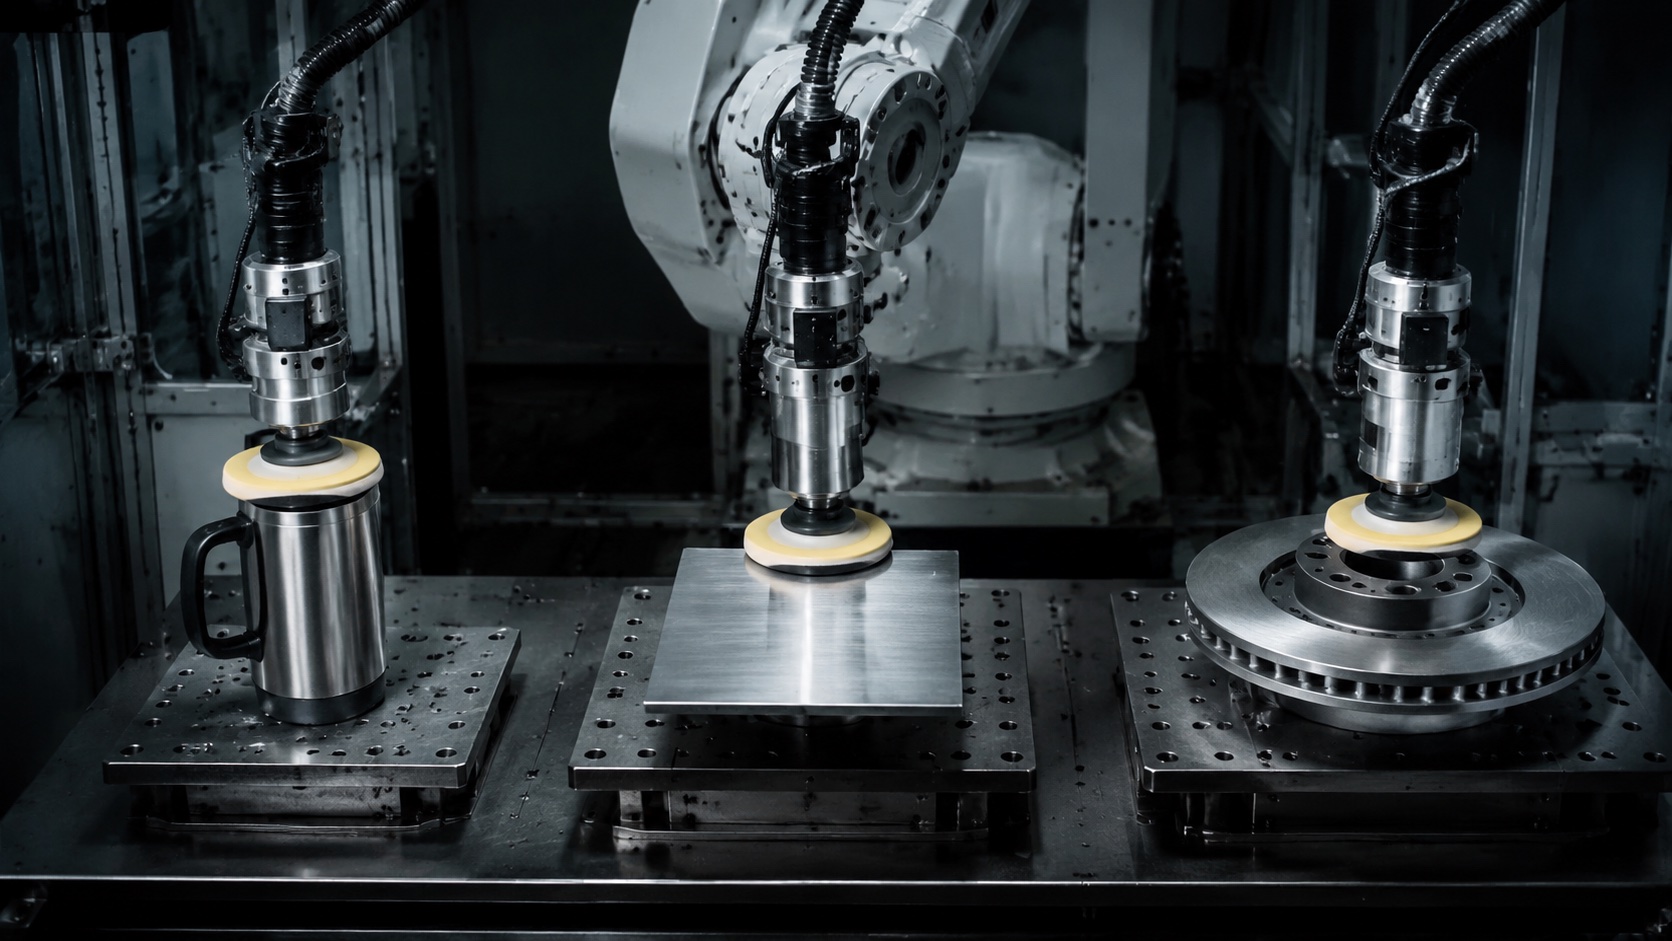
- Автозапчасти — это самый сложный случай. — Полировка тормозных дисков, ступиц и корпусов коробок передач, а также погрузка/разгрузка осуществляются на одной станции с помощью робота, управляемого системой машинного зрения.
- Полировка с помощью коботов подходит для деталей средней точности весом менее 10 кг; тяжелые литые детали обрабатываются на промышленных шестиосевых станках с помощью шпинделей с регулируемым усилием.
Данная статья предназначена для владельцев предприятий, руководителей производства и инженеров-технологов, оценивающих возможности роботизированной полировки посуды, тарелок для бытовой техники или автомобильных компонентов. В ней рассматривается логика процесса и три группы продуктов; она не затрагивает вопрос выбора конкретных артикулов шпинделей/лент, размер которых определяется для каждого проекта отдельно.
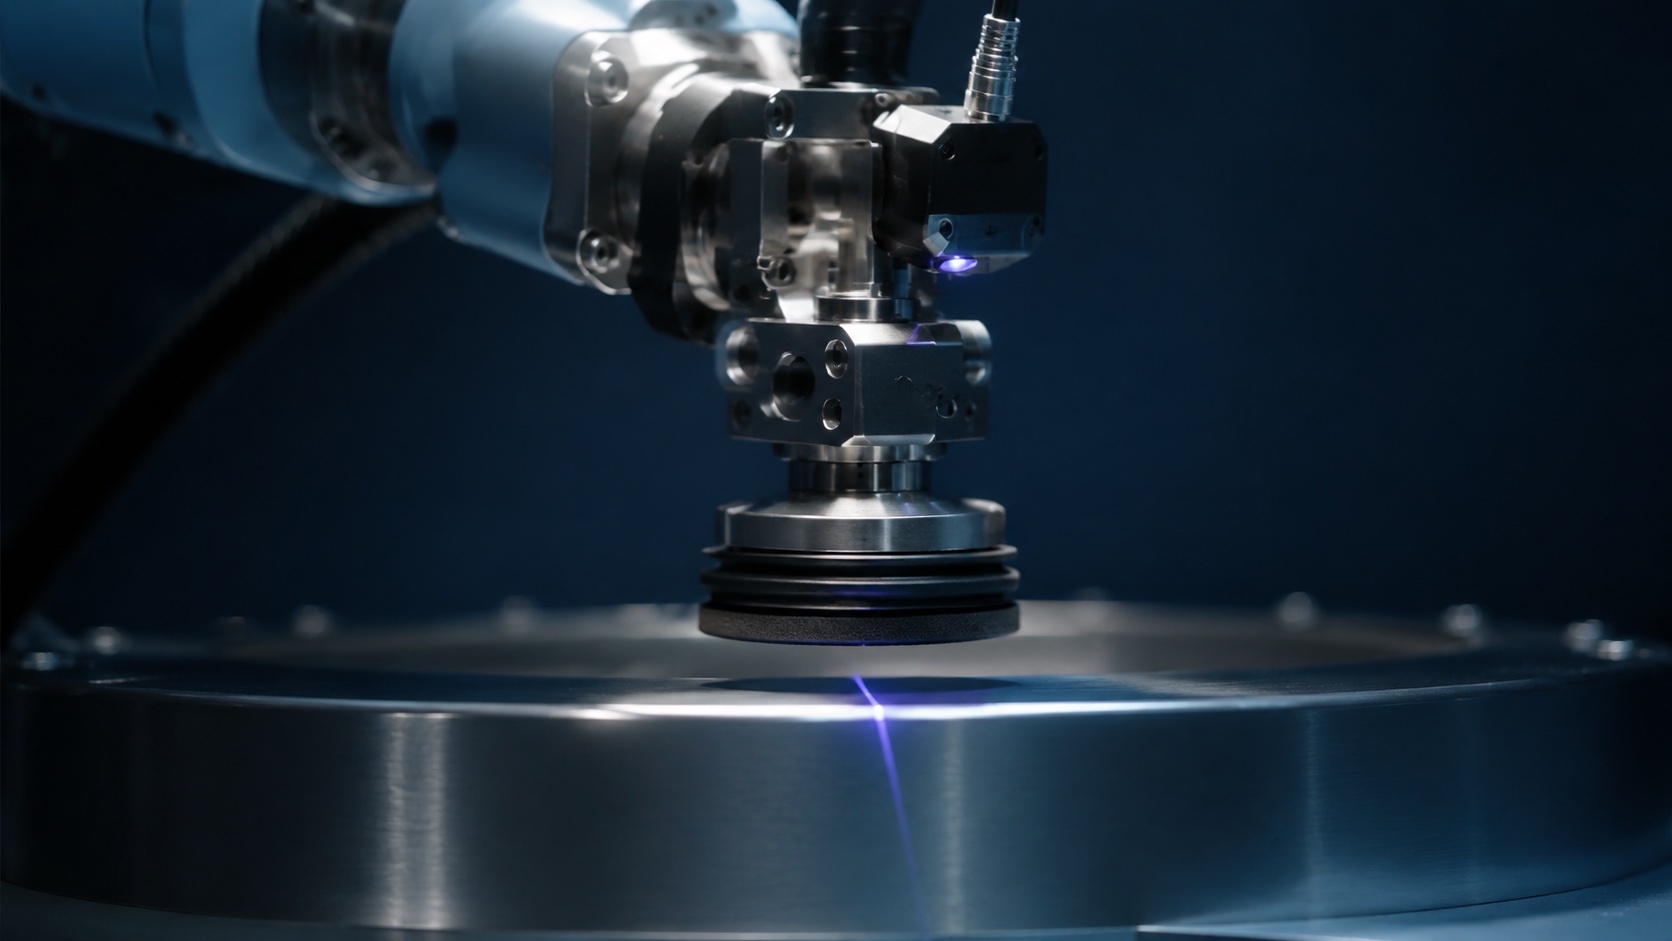
Почему полировка сопротивляется стандартизации
Каждая заготовка имеет свой уникальный профиль поверхности, твердость и требования к конечным ощущениям. Обычный промышленный робот, установленный на полировальный станок, будет удерживать головку в запрограммированных положениях XYZ, но абразив будет цепляться неравномерно: слишком твердый абразив – вы повредите поверхность, слишком мягкий – не обрежет. Искусство ручной полировки заключается в постоянной регулировке давления запястья оператором в зависимости от ощущений от заготовки – и именно этого не может воспроизвести робот с фиксированными положениями XYZ.
Решение проблемы заключается не в более быстрых роботах. Проблема в другом. замыкание трех петель В совокупности они приблизительно соответствуют тому, что делает запястье опытного оператора, не задумываясь.
Три петли, образующие настоящую полировальную ячейку.
Станция роботизированной полировки, масштабируемая для различных отраслей промышленности, замыкает три независимых цикла:
- Наше видение Определяет положение и ориентацию заготовки перед контактом. Кривизна поверхности изменяется из-за допусков на литье от детали к детали; этап визуального контроля корректирует запланированную траекторию на каждом цикле.
- Управление силой (Эластичная поплавковая головка) поддерживает заданное контактное давление по мере изменения профиля поверхности под абразивом. Поплавок сжимается при сильном контакте и разжимается при слабом контакте, поддерживая постоянное давление.
- Автоматизированная подача Соответствует такту линии без вмешательства оператора — поступающие детали поступают по конвейеру или приспособлению, отходящие детали отправляются по другому. Без автоматической подачи полировальный участок остается управляемым, даже если полировку выполняет робот.
Соедините все три элемента, и у вас получится настоящий робот-полировщик. Пропустите хотя бы один, и у вас получится хрупкая демо-заготовка.
Посуда первой стала доступна в больших масштабах.
Вакуумные кружки, бутылки для воды, крышки от кастрюль и корпуса кастрюль стали первой категорией изделий, для которых роботизированная полировка была внедрена в больших масштабах, по трем причинам:
- Геометрия допускает ошибки. — Закругленные изогнутые поверхности позволяют поплавковой головке легко перемещаться, а площадь контакта с абразивом остается постоянной по всей окружности вращения.
- Характеристики поверхности доступны для ознакомления потребителям. — Решение о покупке принимается на основе качества полировки поверхности, поэтому окупаемость инвестиций в качественную обработку поверхности очевидна.
- Параллельная компоновка с несколькими плечами — это вариант по умолчанию. — На одной станции работают 4–6 манипуляторов, параллельно обрабатывающих поступающие детали, что приводит к линейному увеличению производительности.
Типичная станция полировки посуды обрабатывает корпуса вакуумных кружек со скоростью 8–12 секунд на изделие на каждом манипуляторе, при этом 4 манипулятора работают параллельно — скорость линии соответствует скорости последующей упаковки. Полировка сразу переходит к состоянию, пригодному для транспортировки, без ручной доработки.
Пластины полируются до тонкого слоя с одноячеечной обработкой — срок службы ленты увеличивается в 2–3 раза.
В керамических и нержавеющих обеденных тарелках используется разная компоновка: один робот, одна полировальная головка, одна заготовка за разБлагодаря системе визуального контроля центр пластины, а также плавающей головке, совершающей круговое движение по краю пластины.
Главная выгода здесь заключается в следующем: Срок службы абразивной ленты — в 2–3 раза дольше, чем при ручной полировке.Оператор, работающий вручную, оказывает непостоянное давление при каждом ходе, что приводит к преждевременному засаливанию ленты. Поплавковая головка поддерживает постоянное давление, поэтому лента режет с расчетной скоростью на протяжении всего срока службы.
Вторичное усиление — это ощущение стабильностиВ отзывах покупателей о керамических пластинах отмечается, что колебания давления проявляются в виде «шероховатости с одной стороны» — это дефект ручной полировки, который исчезает при автоматическом управлении усилием.
Автозапчасти — это сложная задача, но объединение двух станций в одну может помочь.
Тормозные диски, ступицы колес, корпуса коробок передач — это тяжелые детали, требующие быстрого цикла обработки, и полировальный станок традиционно располагается после загрузочно-разгрузочного станка. Оба станка нуждаются в персонале, и оба соприкасаются с обрабатываемой деталью.
Полировальный робот с системой визуального контроля может объединить полировку и погрузку/разгрузку в одну станцию.Робот захватывает деталь с конвейера тем же манипулятором, который удерживает полировальную головку, транспортирует ее к полировальному приспособлению, выполняет полировку, а затем помещает готовую деталь на отходящий конвейер. Две стойки объединяются в одну роботизированную ячейку.
Сберегательный комплексный фонд:
- На одну должность меньше на каждой линии
- На одну передачу меньше случаев, когда детали роняют или неправильно устанавливают.
- На один цикл меньше между полировкой и загрузкой
Для многосменной линии по производству автозапчастей разница обычно составляет 1.5–2 сотрудника на смену в течение трех смен — окупаемость в течение 12 месяцев только за счет оплаты труда.
Там, где роботизированная полировка пока не находит применения
Рама не универсальна. Три случая остаются либо ручными, либо требуют использования специализированных станков:
- Оптические компоненты с зеркальной полировкой — Для получения субмикронной поверхностной обработки стекла или оптики по-прежнему требуются прецизионные шлифовальные станки, а не роботизированная полировка.
- Тяжелые отливки весом более ~50 кг — Вес обрабатываемой детали превышает типичную полезную нагрузку кобота; переходит на промышленную шестиосевую обработку со специальным шпинделем с управлением усилием.
- Изделия ручной работы, выполненные в едином экземпляре — Время программирования на одну деталь превышает стоимость детали, поэтому ручное программирование обходится дешевле.
Как EVST определяет объем работ по доработке развертываний
Перед составлением сметы мы оцениваем три параметра: геометрию заготовки (изогнутая/плоская/сложная), характеристики поверхности (функциональные/косметические/безопасные) и такт линии (время цикла + частота переналадок). Линии по производству посуды обычно напрямую соответствуют многорычажным параллельным линиям, линии по производству листового металла — одноячеечным линиям тонкой обработки, а линии по производству автомобильных деталей — линиям с системой визуального контроля и полировки, но существуют и вариации, и правильная компоновка меняет расчеты капитальных затрат на 30–40%.
Для многопродуктовых линий мы оцениваем каждый класс продукции независимо и позволяем среднему показателю линии определять компоновку. Линия посуды, в которую позже добавляется артикул тарелок, обычно все равно выигрывает при многорычажной параллельной компоновке, если артикул тарелок использует одну и ту же поплавковую головку; смена компоновки выгодна только в том случае, если более трети объема приходится на один и тот же класс продукции.
FAQ
Почему срок службы абразивной ленты увеличивается в 2–3 раза при полировке роботом? Износ ленты зависит от силы контактного давления и времени контакта. При ручной полировке давление изменяется на ±50% за один проход; лента покрывается налетом (нагретая стружкой заготовки) в местах скачков давления, и покрытые налетом зоны перестают резать. Плавающая головка поддерживает давление в пределах ±5%, поэтому лента работает с расчетной скоростью на протяжении всего срока службы — срок службы примерно удваивается, а на закаленных заготовках может утроиться.
Может ли одна и та же ячейка памяти обрабатывать как кухонную посуду, так и автомобильные запчасти? Обычно нет — параметры абразивной головки, зажимного устройства и системы визуального контроля достаточно сильно различаются, поэтому проектирование ячейки будет осуществляться для одного кластера. Но... логика управления Он идентичен, и программное обеспечение/рецепты переносятся между ячейками без необходимости переписывать их с нуля.
Достаточно ли хороша роботизированная полировка, чтобы обойтись без ручной доводки? Что касается посуды и комплектов тарелок, то да — полировка доходит до уровня, пригодного для транспортировки. Для автомобильных деталей с поверхностями, имеющими критически важное значение для безопасности (например, поверхность тормозного диска), окончательная проверка по-прежнему проводится, но процент доработок составляет всего несколько процентов и имеет тенденцию к снижению по мере совершенствования систем видеонаблюдения.
Справляется ли поплавковая головка со сложными изогнутыми поверхностями, такими как крышки кухонной посуды? Да, для пологих кривых (радиус кривизны ≥3× рабочего радиуса шлифовальной головки). Острые внутренние углы и вогнутые поверхности остаются твердыми — в таких случаях помогает пятиосевая полировка или использование меньшего специализированного инструмента.
А как насчет пыли от полировки и безопасности работников? Полировальная пыль является наиболее часто упоминаемой причиной травм и одной из самых веских причин для роботизации процесса. Роботизированные станции полировки обычно представляют собой закрытые помещения с вытяжной системой; операторы загружают поступающие детали на отдельном участке в чистом воздухе.
Перенесите это на ваше растение.
Роботизированная полировка — это уже не демонстрационный проект, а стандартный процесс на линиях по производству посуды, всё чаще на линиях по производству тарелок и бытовой техники, а теперь и на линиях финишной обработки автомобильных компонентов. Самая сложная задача — это чистое замыкание трёх контуров (зрение, управление усилием, автоматическая подача). После их замыкания, ячейка может использоваться для разных классов продукции с изменением параметров, а не с перепроектированием. См. наши руководства по визуальный контроль, податливое управление силой и управление абразивными лентамиили обратитесь в EVST по поводу определения параметров трех петель на вашей станции.
Об авторе - Чен Лей является старшим инженером по прикладным разработкам в компании... Команда EVST по финишной обработке поверхностейОбладая более чем 8-летним опытом внедрения роботизированных полировальных установок для посуды (вакуумные кружки, корпуса сковородок), бытовой техники (тарелки, керамическая глазурь) и автомобильных компонентов (тормозные диски, ступицы колес), он занимается планированием технологических процессов, подбором абразивных материалов и датчиков машинного зрения для новых проектов. Технические характеристики проверены инженерами по интеграции робототехники EVST; показатели производительности представляют собой типичные достижимые диапазоны, а не гарантии, и рассчитываются индивидуально для каждого проекта. Исправления и обновления: см. дату последнего обновления.