
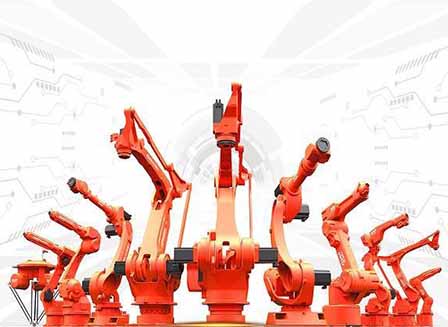
Роботизированная рука является наиболее важной частью робота, поскольку именно он выполняет фактическую работу. Это покраска, укладка на поддоны, сбор и размещение, это та часть, которая на самом деле выполняет работу, точно так же, как человеческая рука. У большинства роботов-манипуляторов есть оси, которые соединяют суставы для гибкости движения, они должны сгибаться и разгибаться по желанию в зависимости от работы, в которой они участвуют.
Части роботизированной руки
Роботизированная рука состоит из различных частей, которые работают вместе, чтобы облегчить работу. Эти детали изготавливаются отдельно, а затем собираются вместе, чтобы завершить промышленный робот-манипулятор. Ниже приведены основные части робота-манипулятора.
Контроллер
Источник: Pinterest
Это мозг всей конструкции. Обычно он имеет форму материнской платы, но меньшего размера, на которой написана программа, отвечающая за функционирование робота-манипулятора. повреждение, поскольку это деликатно и дорого.
Захваты
Источник: Pinterest
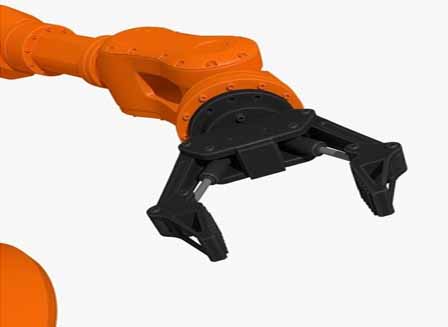
Грипперы — это пальцы. Это выдвижные выступы на конце манипулятора, которые обычно захватывают предметы во время производства. сбор и размещение грузов и обращение с упаковкой. Большинство из них имеют электрическую настройку и обычно состоят из «3 пальцев» для лучшего захвата. Захваты должны быть прочными, так как они несут большую часть нагрузки, связанной с обработкой. тяжелые полезные нагрузки.
Суставы
Источник: Pinterest
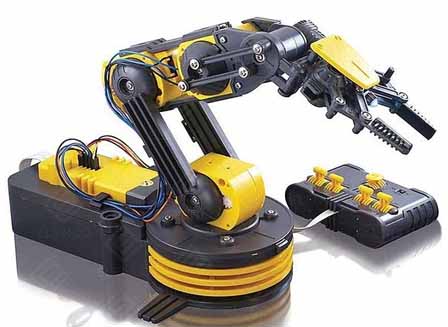
Без суставов роботы-манипуляторы не могли бы двигаться, кроме как вращаться вокруг своих оболочек. Суставы дают руке возможность сгибаться, вытягиваться и вращаться вокруг оси. Без этих движений робот-манипулятор не смог бы справиться даже с самыми простыми задачами, которые только можно придумать.
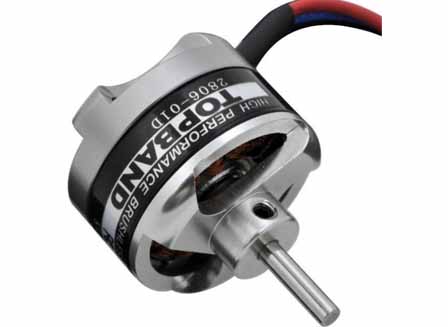
Двигатели
Источник: Pinterest
В то время как контроллеры действуют как мозг, моторы — это двигатели, которые обеспечивают все движения роботизированной руки. Двигатели — это электрические устройства, которые контролируют движение, скорость и направление движения робота-манипулятора на основе набора инструкций от контроллера. Существует четыре типа двигателей роботов-манипуляторов: Двигатели переменного/постоянного тока, серводвигатели, шаговые двигатели и линейные двигатели.
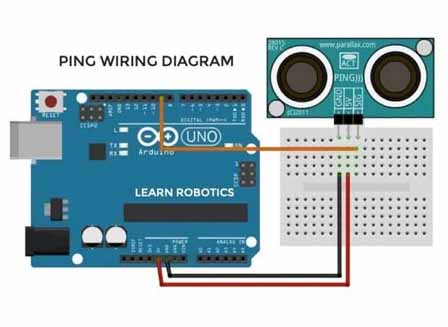
Датчики
Источник: Pinterest
Роботизированные датчики — это глаза и уши роботизированных рук, они используются рукой для определения расстояния и отвращения к предметам, которые должны быть схвачены. Датчики очень продвинуты и могут определить, когда перед ними есть препятствие, с возможностью точно определить, что они должны делать.
Как создается роботизированная рука
Видеопрезентация «Как сделана роботизированная рука»
Из-за того, насколько сложными являются роботы-манипуляторы, их создание требует высокого уровня проектирования. Ниже приведены некоторые шаги, необходимые для превращения манипулятора с нуля в полностью функционирующую машину.
Шаг 1: Создание программы
Будучи мозгом, программа, которая будет управлять роботом-манипулятором, должна быть создана в первую очередь. Конечный размер робота-манипулятора будет определяться тем, насколько продвинута программа и сколько она может выдержать.
Шаг 2: Установка двигателя
После того, как программа готова к работе, следующим элементом, который необходимо сделать, является двигатель. Двигатели связаны с программой, и выполняются тесты, чтобы увидеть, отвечает ли он на команды, подаваемые ему контроллером. Как только это будет сделано, у вас уже есть сердце и мозг манипулятора.
Шаг 3: Сборка основания
База, которая образует основу робота-манипулятора, обрабатывается на третьем этапе. Это та часть, которая будет опираться на пол или монтажный стол. Он должен быть тяжелым, чтобы противостоять весу вытянутой руки, чтобы она не опрокинулась.
Шаг 4: Соединение суставов и плеча вместе
Подвижные части руки собираются на четвертом этапе. Это важный шаг, потому что именно здесь определяются полный вымах и максимальный поворот руки. В зависимости от размера основания суставов может быть от 2 до 10. 6-осевой роботизированный манипулятор являясь самым распространенным. Чем больше суставов, тем больше роботизированная рука.
Шаг 5: Добавление захватов
Части, которые будут обрабатывать деликатные части работы, такие как сварка, резка, подъем и т. д., называются захватами. Они прикреплены к концу манипулятора, образуя нечто, напоминающее человеческие пальцы.
Шаг 6: Проводка
Будучи электрическим приспособлением, все эти части соединены друг с другом сетью электрических проводов, передающих энергию каждому компоненту. Проводка должна быть выполнена таким образом, чтобы не препятствовать свободному перемещению швов.
Заключение
Создание робота-манипулятора — это не прогулка в парке, это сложная работа, требующая производители роботов использовать услуги нескольких человек, чтобы конечный продукт мог работать так, как ожидалось. Стоимость сделать его довольно дорого, и поэтому роботы-манипуляторы могут стоить непомерно дорого. Но если учесть долгосрочные преимущества, это того стоит.