
By Редакционная группа EVST • Проверено Редакционная группа EVST · Последнее обновление: 8 октября 2026 г. · Редакционная политика · Политика исправления · Условия использования
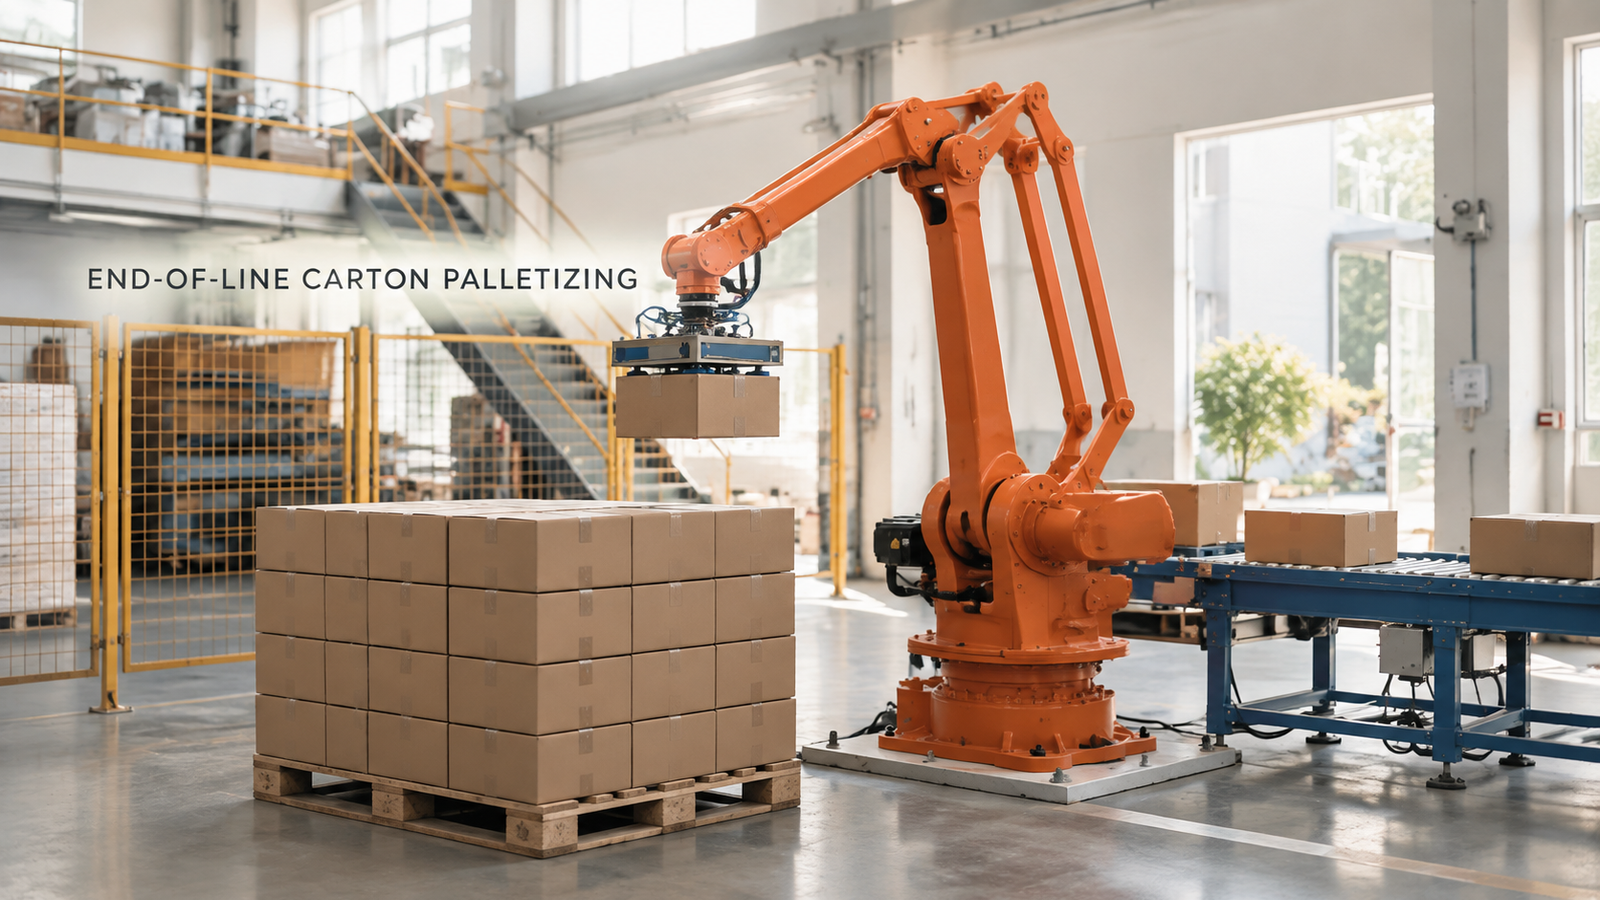
Стабильность ячейки для паллетирования в конце производственной линии обеспечивается при одновременном соблюдении трех условий: надежного захвата, не оставляющего следов и не деформирующегося, схемы укладки, обеспечивающей устойчивость груза при погрузке и разгрузке, и одинакового положения захвата на конце конвейера для каждой коробки. При ослаблении одного из этих условий приходится компенсировать два других. В описанной здесь ячейке оранжевый четырехкоординатный робот-паллетизатор поднимает упакованные коробки с конца роликового конвейера и укладывает их слоями на поддон.
Планируете самостоятельно укладывать картонные коробки на поддоны? Сообщите нам размеры вашей коробки, вес, размеры поддона и суточный объем производства., и мы ответим, представив концепцию ячейки и оценку времени цикла.
Почему именно в конце пути нарастает напряжение?
Картонные коробки с постоянной скоростью покидают упаковочную линию, и кто-то должен превратить этот поток в паллеты. Вручную это монотонная работа по подъему грузов, и качество штабеля зависит от того, насколько устали люди и сколько рук доступно в пиковый сезон. В результате получаются неровные штабели: наклонные колонны, выступающие углы, грузы, которые нужно переукладывать перед упаковкой.
Робот избавляет от усталости, но не от необходимости в плане. Человек, не задумываясь, выравнивает криво лежащую коробку или меняет положение груза. Робот повторяет то, чему его научили, поэтому ячейка должна доставить коробку туда, куда ожидает робот, удержать ее без повреждений и расположить в выбранном специально порядке. Именно поэтому три пункта ниже представляют собой одну цепочку, а не три отдельные проверки.
Как работает клетка, шаг за шагом
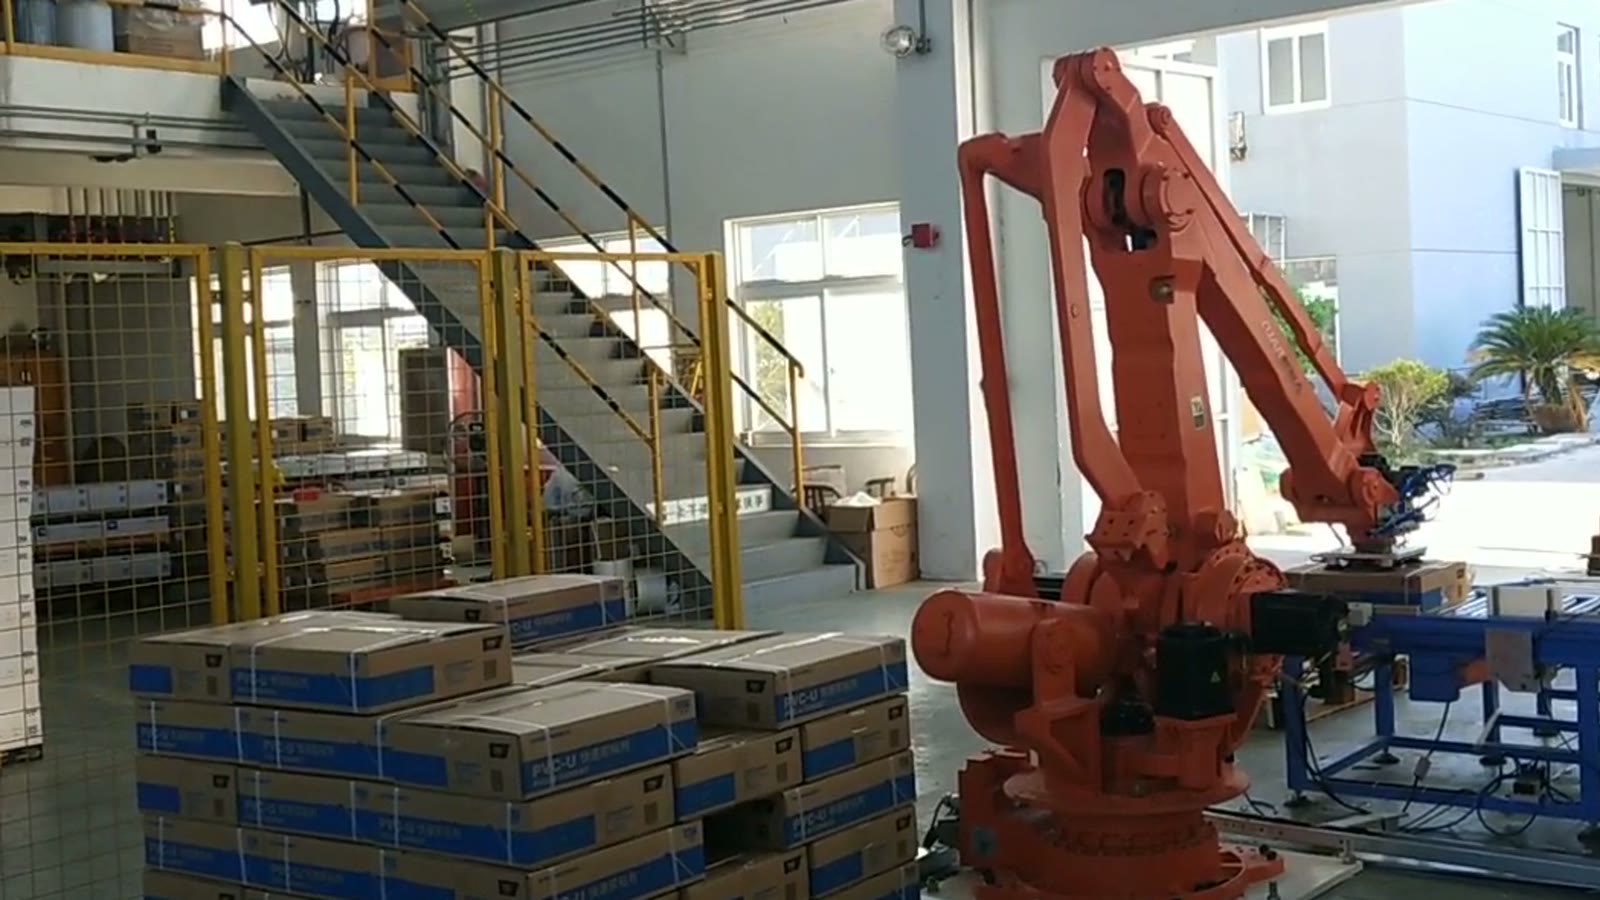
Робот с верхней частью манипулятора в форме параллелограмма расположен между двумя станциями. Справа от него по синему роликовому конвейеру поступают коробки; слева от него находится собираемый поддон.
- Коробка перемещается по роликовому конвейеру к точке захвата в его конце.
- Робот протягивает руку и опускает захватное устройство на верхнюю часть коробки.
- Картонная коробка поднята и освобождена от роликов.
- Рука поднимается и поворачивается, перемещая коробку по поддону.
- Коробку опускают на стопку и выравнивают с уже размещенными коробками.
- Захват освобождается, и рычаг отводится назад для следующей коробки.
- Повторяя этот процесс, палитра заполняется строка за строкой и слой за слоем.
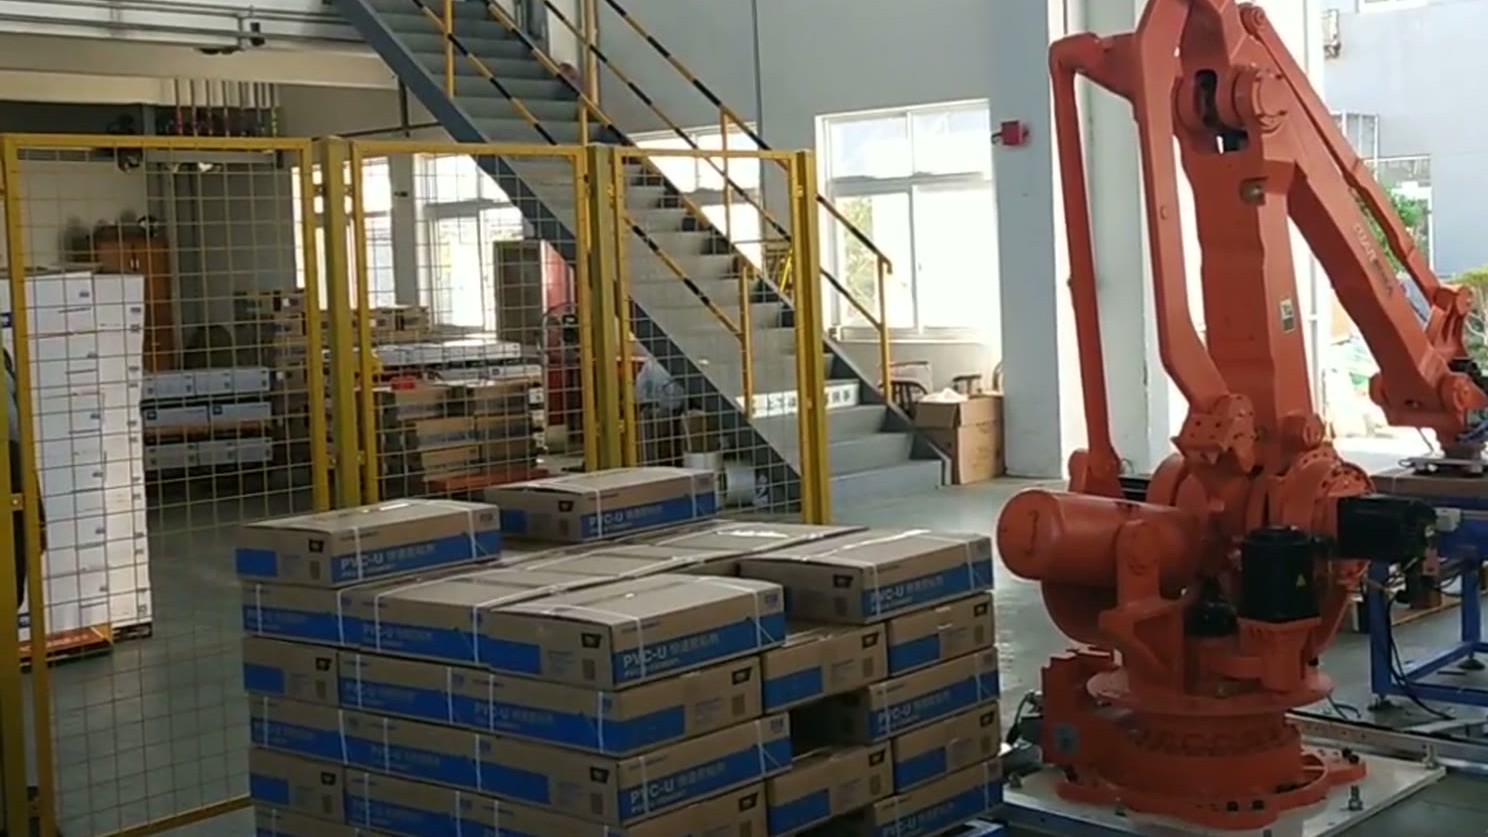
Робот захватывает картонную коробку сверху, поэтому захват работает с верхней поверхностью, и все действия, которые выполняет захват во время захвата, должны быть выполнены таким образом, чтобы коробка выдержала перемещение на поддон.
Хват: позволяет удерживать предметы, не сдавливая их.
Картонная коробка — это упаковка товара, и покупатель оказывается сплющенным углом. Захват должен держать достаточно прочно, чтобы выдержать ускорение и поворот, но при этом достаточно мягко, чтобы коробка оставалась целой. Эти требования противоречат друг другу, и баланс зависит от коробки: от материала, из которого она изготовлена, от ее наполнения, от жесткости стенок.
Именно поэтому мы в первую очередь запрашиваем размер и вес коробки. Они определяют необходимую силу захвата и то, как она распределяется по площади контакта. Легкая, жесткая коробка и тяжелая, мягкая — это разные задачи, даже если их внешние размеры совпадают. Выбор подходящего захвата для конкретной коробки — это решение, принимаемое на этапе составления коммерческого предложения, и лучше всего его проверить на реальных коробках.
Захват также выдвигается вперед. После отпускания захват должен втянуться, не задевая коробку или соседние коробки. Захват, которому требуется больше места рядом с коробкой, чем позволяет схема расположения, приводит к образованию зазоров в штабеле, а зазоры снижают стабильность.
Схема: груз, который остается целым.
Стопка считается устойчивой, когда груз распределен равномерно, а коробки плотно прилегают друг к другу. Общие принципы:
- Чередование направления картонных коробок от одного слоя к другому позволяет перекрывать стыки нижележащих слоев, благодаря чему стопка не распадается на отдельно стоящие колонны.
- Размещение каждого слоя внутри контактной площадки поддона защищает коробки при погрузке и транспортировке.
- Шаблон должен подходить как для коробки, так и для поддона; длина коробки, не составляющая аккуратную долю длины поддона, оставляет пространство, которое следует планировать, а не искать самостоятельно.
- Высота штабелирования ограничена вместимостью нижних коробок, радиусом действия робота и возможностями последующей обработки.
В этой ячейке каждая коробка устанавливается напротив уже размещенных и выравнивается с ними до того, как захватное устройство отпустит ее. Такое выравнивание превращает схему на бумаге в ровную стопку, и это работает только в том случае, если коробка находилась в одном и том же положении в захватном устройстве при каждом захвате, что приводит к третьему пункту.
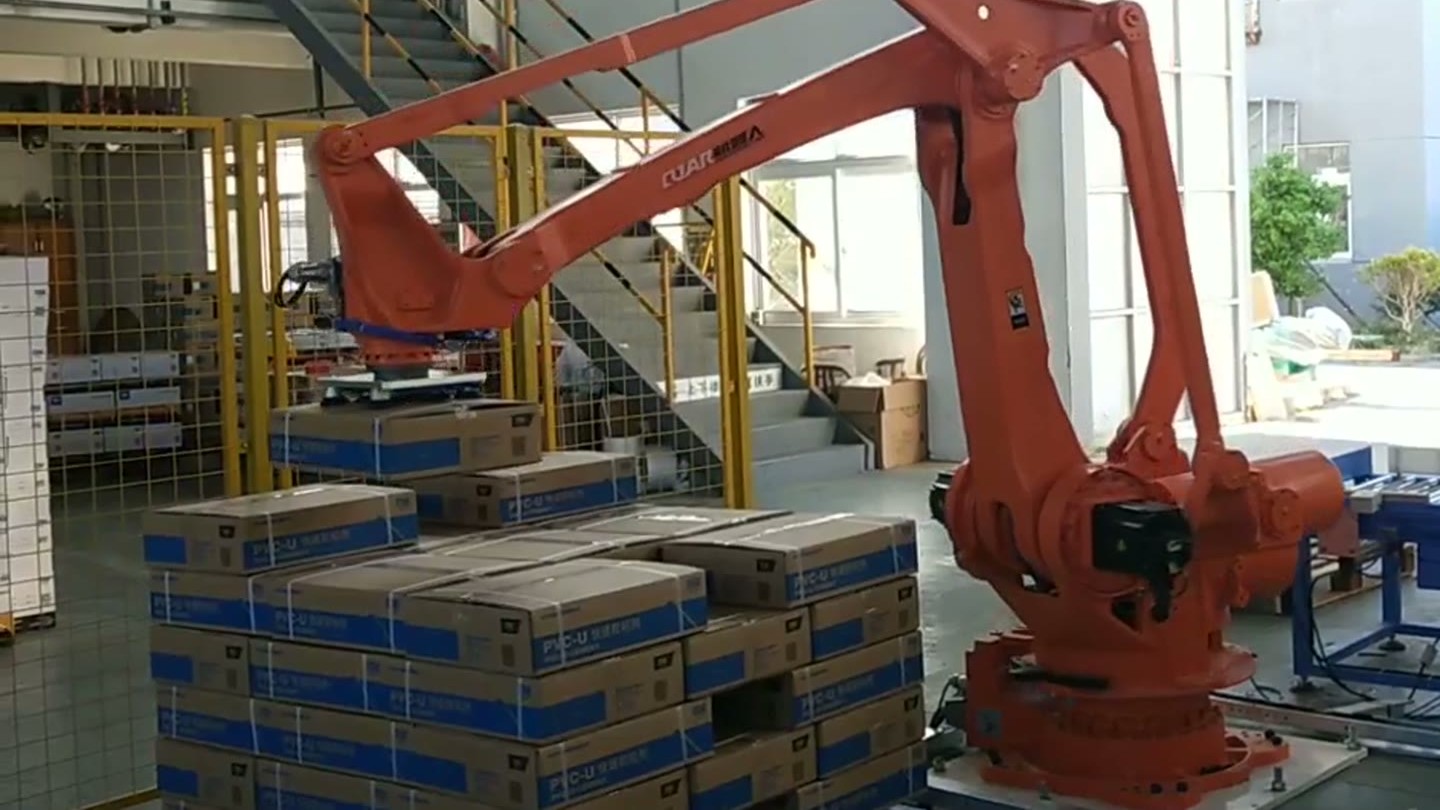
Место захвата: одна точка в конце конвейера.
Коробка, которая не доходит до центра или падает криво на ролики, отбирается не по центру. Затем ошибка распространяется по всему циклу: коробка висит в захвате по-другому и размещается со смещением в стопке. Небольшие ошибки при отборе становятся видимыми ошибками при укладке после нескольких слоев.
В общем случае, в ячейке положение захвата может быть зафиксировано с помощью физического упора на конце конвейера, боковых направляющих, центрирующих коробку, или датчика, подтверждающего её положение до перемещения робота. Какой из вариантов подходит, зависит от коробки и конвейера, и самое простое механическое решение обычно является наиболее надежным. Роботу никогда не должно приходиться гадать, где находится коробка. Важное значение имеет и предшествующий конвейеру участок: если коробки поступают плотно упакованными или с переменной скоростью, длина конвейера и буфер перед положением захвата определяются конструкцией ячейки.
Четырехосевой паллетизатор или паллетизатор с использованием кобота?
Оба материала используются для изготовления коробок; выбор зависит от конкретной задачи.
| Четырехосевой робот для паллетирования | Совместный паллетизатор | |
|---|---|---|
| Силы | Более высокая грузоподъемность, более быстрые циклы для непрерывной работы. | Удобнее размещать в общей зоне, быстро переставлять. |
| Дальность действия и скорость | Большой конверт, предназначенный для повторяющихся операций захвата и перемещения. | Обычно меньший габарит и более низкая скорость. |
| Безопасность | Обычно работает в охраняемой зоне. | Предназначены для работы рядом с людьми; однако решение о необходимости охраны принимается на основе оценки рисков. |
| Подходит лучше всего | Стабильные линии с большим объемом производства, фиксированные размеры коробок. | Небольшой объем работ, разнообразные задачи, ограниченная площадь помещения. |
Перед принятием решения сравните полезную нагрузку, скорость и результаты оценки безопасности со своими собственными данными.
Когда цепь держится, а когда требуется дополнительная разработка.
Это позволяет обеспечить поставку коробок стандартных размеров в предсказуемом месте на один тип поддона с повторяющимся рисунком. Однако следует внимательнее присмотреться к ситуациям, когда размеры коробок сильно различаются, коробки мягкие или деформируются под собственным весом, на одном поддоне размещается несколько товаров, а также когда упаковка и работа погрузчика создают дополнительные требования. Эти факторы не исключают автоматизацию; они определяют, насколько дополнительной конструктивной будет обладать производственная ячейка.
Вопросы, которые мы слышим
Может ли одна ячейка вместить коробки разных размеров? Часто, если размеры известны заранее, а схема захвата и положение захвата спланированы для каждого из них, то чем больше они различаются, тем чаще необходимо учитывать положение захвата и захвата одновременно.
Что нужно для начала? Размер и вес коробки, размер поддона, желаемая высота штабеля и суточная производительность. Фотография текущей производственной линии будет полезна.
Для определения концепции ячейки и оценки времени цикла, свяжитесь с нами здесь или напишите по адресу sales@evsrobot.com.
В данной статье описывается процесс, показанный в видеоролике, и общие принципы проектирования; в ней не содержится никаких утверждений относительно скорости, допустимой нагрузки, схемы укладки слоев или количества слоев данной ячейки.