
Выбор расположения камеры следует производить только после определения необходимых для визуализации элементов и положений, позволяющих их рассмотреть. Стационарная камера является хорошим вариантом, если робот или платформа позволяют многократно демонстрировать каждый необходимый элемент в пределах практичного поля зрения. Камера, установленная на роботе, заслуживает рассмотрения, если точка обзора должна перемещаться вокруг детали или попадать в локальную область обзора. Ни один из вариантов не является принципиально более точным: жесткость крепления, рабочее расстояние, препятствия, освещение, калибровка и метод контроля по-прежнему определяют, соответствует ли приложение критериям приемки.
Начните со списка ракурсов, а не с кронштейна для камеры.
Отметьте все элементы, влияющие на принятие решения: внешний край, углубление, отверстие, метку или расстояние между двумя элементами. Для каждого из них запишите направление обзора, допустимый диапазон рабочего расстояния, доступ к освещению и все, что может его скрыть. Это выявит реальную архитектурную проблему. Если деталь можно переориентировать так, чтобы каждый необходимый ракурс достигал одной стабильной зоны изображения, перемещение детали за пределы фиксированной камеры может быть достаточным. Если необходимый ракурс остается скрытым за геометрией или креплениями, изменение точки обзора может оправдать дополнительные работы по интеграции.
Сложную деталь следует проверить в первую очередь. Разметка, которая обеспечивает удобные верхние поверхности, но не включает в себя один углубленный край, используемый для приемки, не снижает проектный риск.
Что система управления должна делать при использовании фиксированной компоновки камер?
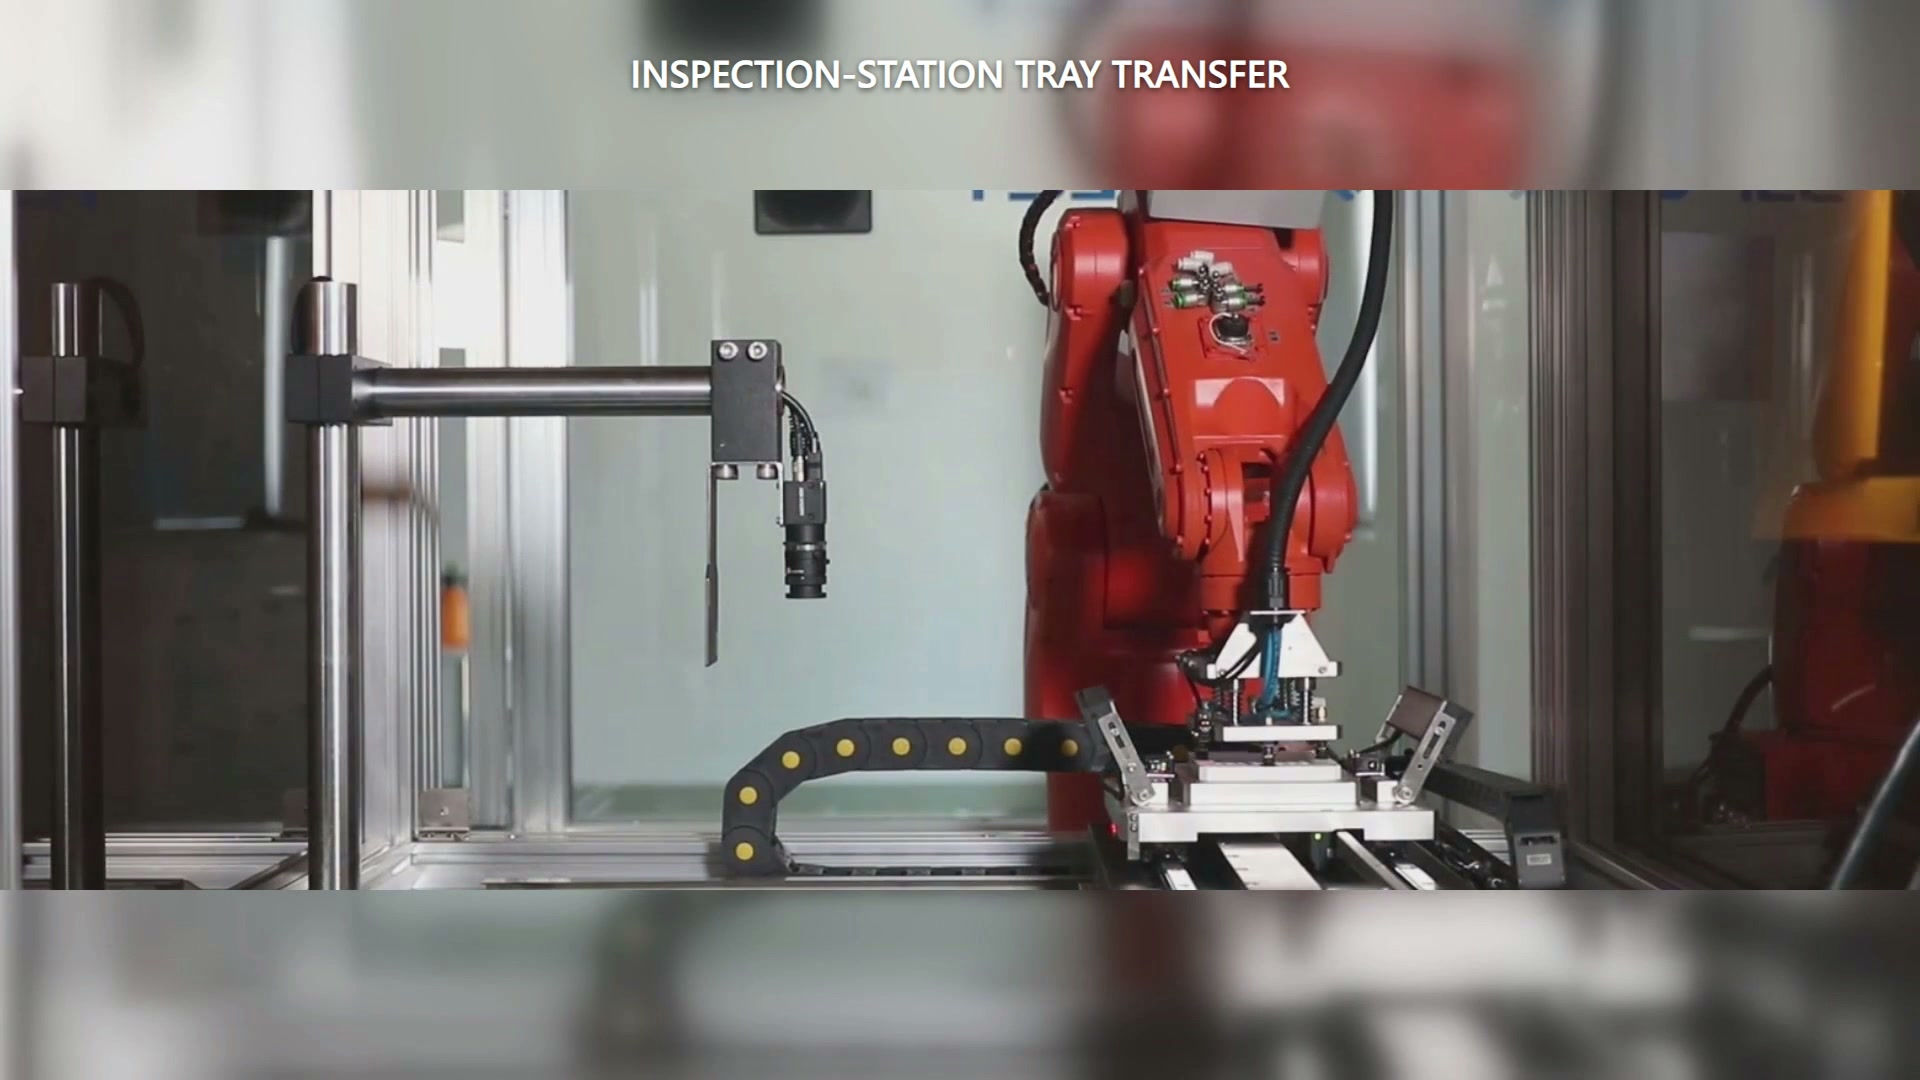
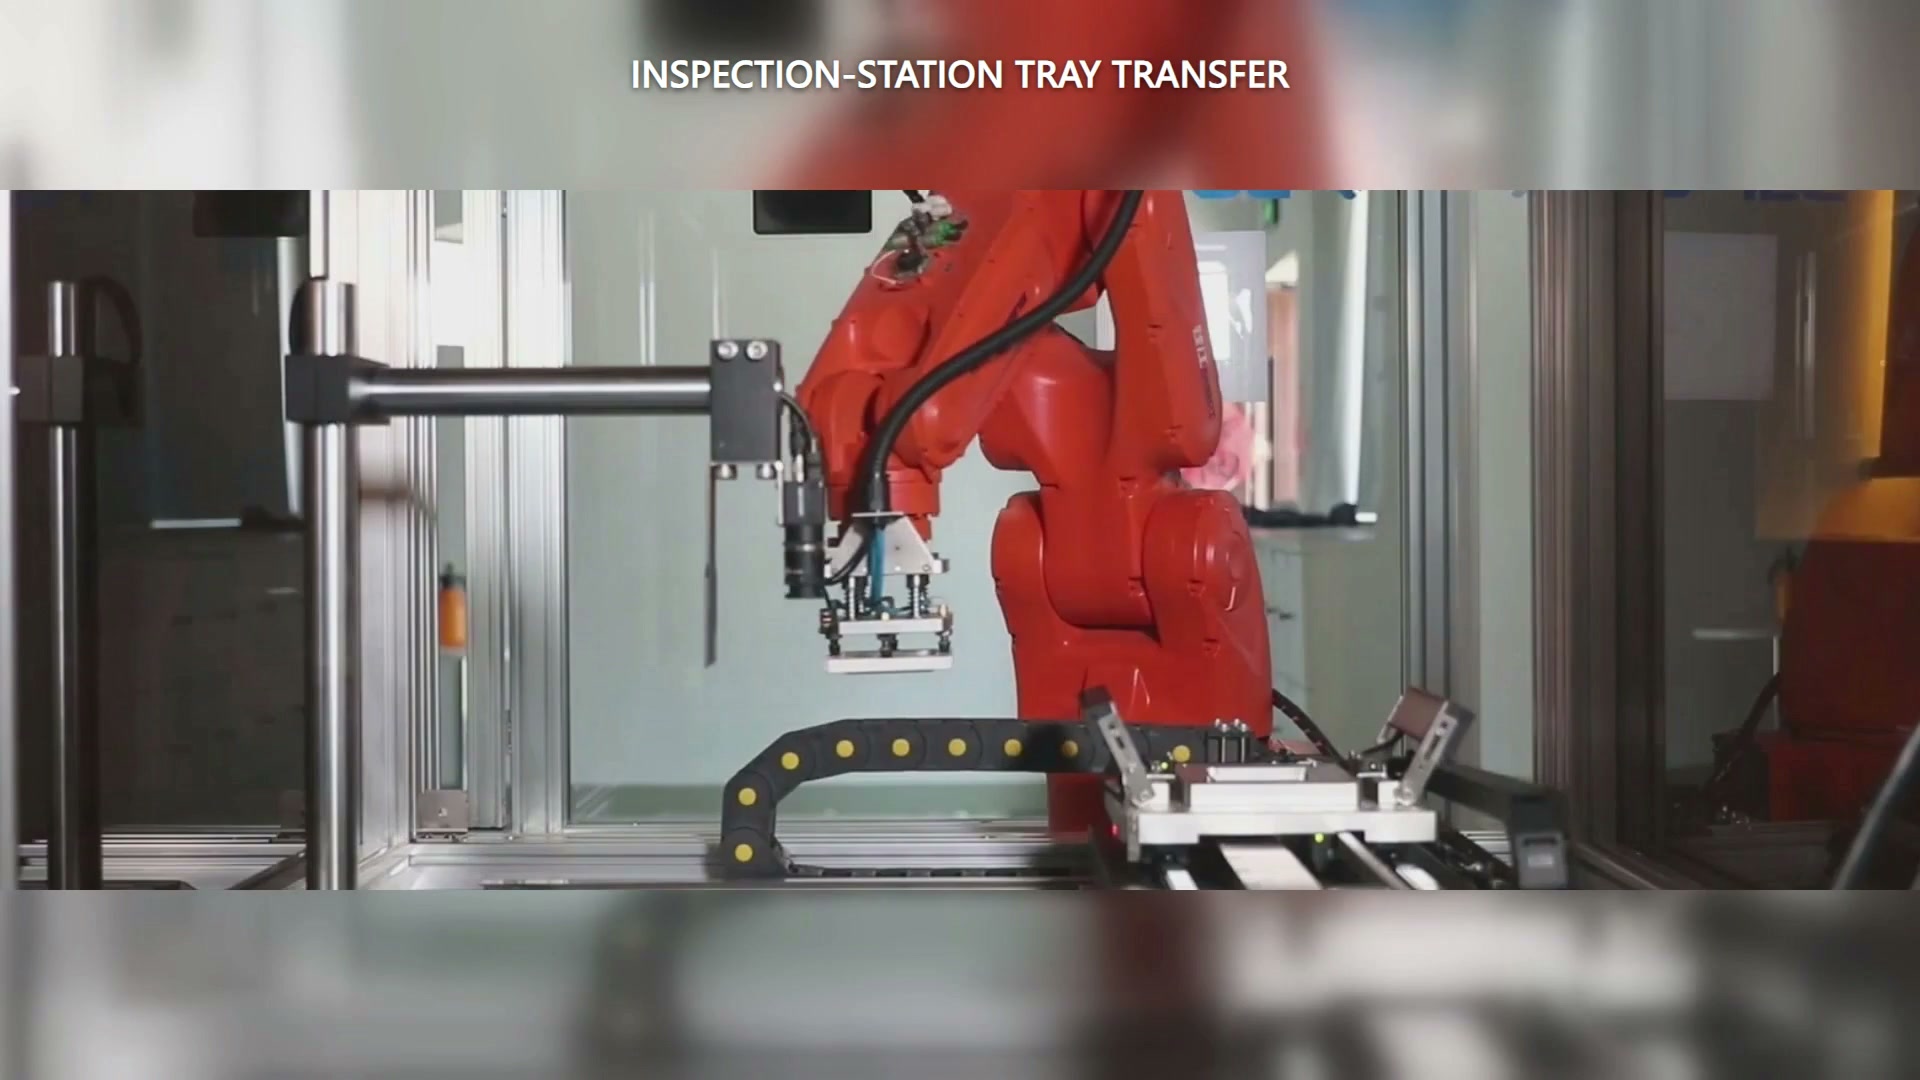
В записанном случае красный промышленный робот перемещает белую прямоугольную заготовку в виде подноса рядом с линейным зажимом. Камера установлена отдельно сбоку от станции и направлена вниз; устройство на запястье робота — это инструмент для перемещения заготовки, а не камера. Такая конструкция позволяет определить положение детали, а не перемещение камеры, — именно это положение определяет доступность каждой необходимой детали.
Официальные инструкции по установке стационарных систем видеонаблюдения Требуется жесткая рама, поле зрения, охватывающее целевую область демонстрации, и размещение таким образом, чтобы деталь не мешала роботу, концевому захвату и перемещаемой детали. Эти моменты воплощаются в практическом испытании: необходимо демонстрировать деталь в каждом требуемом положении, убедиться, что захват и зажим не закрывают деталь, и проверить, что вся зона перемещения остается свободной от камеры и ее освещения.
Преимущество заключается в архитектурной простоте только тогда, когда представление детали воспроизводимо. Если роботу приходится импровизировать, принимая множество неудобных положений, чтобы компенсировать один фиксированный ракурс, кажущаяся простота сводится лишь к обработке и закреплению деталей.
Что меняется, когда камера движется вместе с роботом?
Камера, закрепленная на запястье, позволяет получать изображение с разных сторон детали, но она занимает ту же площадь, что и захватное устройство и вспомогательные элементы. Те же инструкции по установке. Отмечается необходимость жесткого крепления, контроля вибрации и зазора, чтобы манипулятор робота не загораживал поле зрения. Более длинная стойка может решить одну проблему, но создать другую, связанную с вибрацией или рабочим объемом, поэтому этот вариант следует протестировать на реальном концевом захвате.
Соотношение координат также изменяется. Документация робота с визуальным управлением Используется калибровка «рука-глаз» для сопоставления координат камеры и робота, с различными схемами движения для конфигураций с движущейся и неподвижной камерой. Поэтому в плане испытаний необходимо указать, какое соотношение координат будет установлено и как оно будет восстановлено после изменения крепления или настройки.
Проведите одно сравнение по самому сложному параметру.
Разработайте две минимальные концепции, основанные на одной и той же детали и требованиях к приемке:
| Вопрос | Фиксированная камера, подвижная часть | Камера, установленная на роботе |
|---|---|---|
| Может ли каждая необходимая деталь попасть в поле зрения? | Протестируйте все варианты презентаций. | Протестируйте все ракурсы робота. |
| Что может заслонить изображение? | Захват, крепление, соседнее оборудование | Захват, наручные аксессуары, услуги |
| Что должно оставаться неизменным? | Фотоаппарат и осветительная рама | Крепление на запястье и поддержка камеры |
| Какое соотношение координат необходимо? | Система управления камерой/презентацией/движением | Камера для робота и каркаса детали |
| Что необходимо восстановить после изменений? | Настройка презентации и камеры | Монтаж, калибровка и настройка робота (при необходимости). |
Сравните пропущенные ракурсы, перемещения при повторном отображении, зазоры, этапы восстановления калибровки и взаимодействие циклов. Выберите макет, который обеспечивает получение необходимых ракурсов с более простой и повторяемой последовательностью отображения и восстановления.
Для проверки реальной компоновки отправьте в EVST фотографию детали или модель, расположение элементов, допуски приемки и допустимые способы захвата и переориентации детали. Свяжитесь с EVST спланировать пробный проект с двумя вариантами компоновки, ориентируясь на наиболее сложный для восприятия вид.