
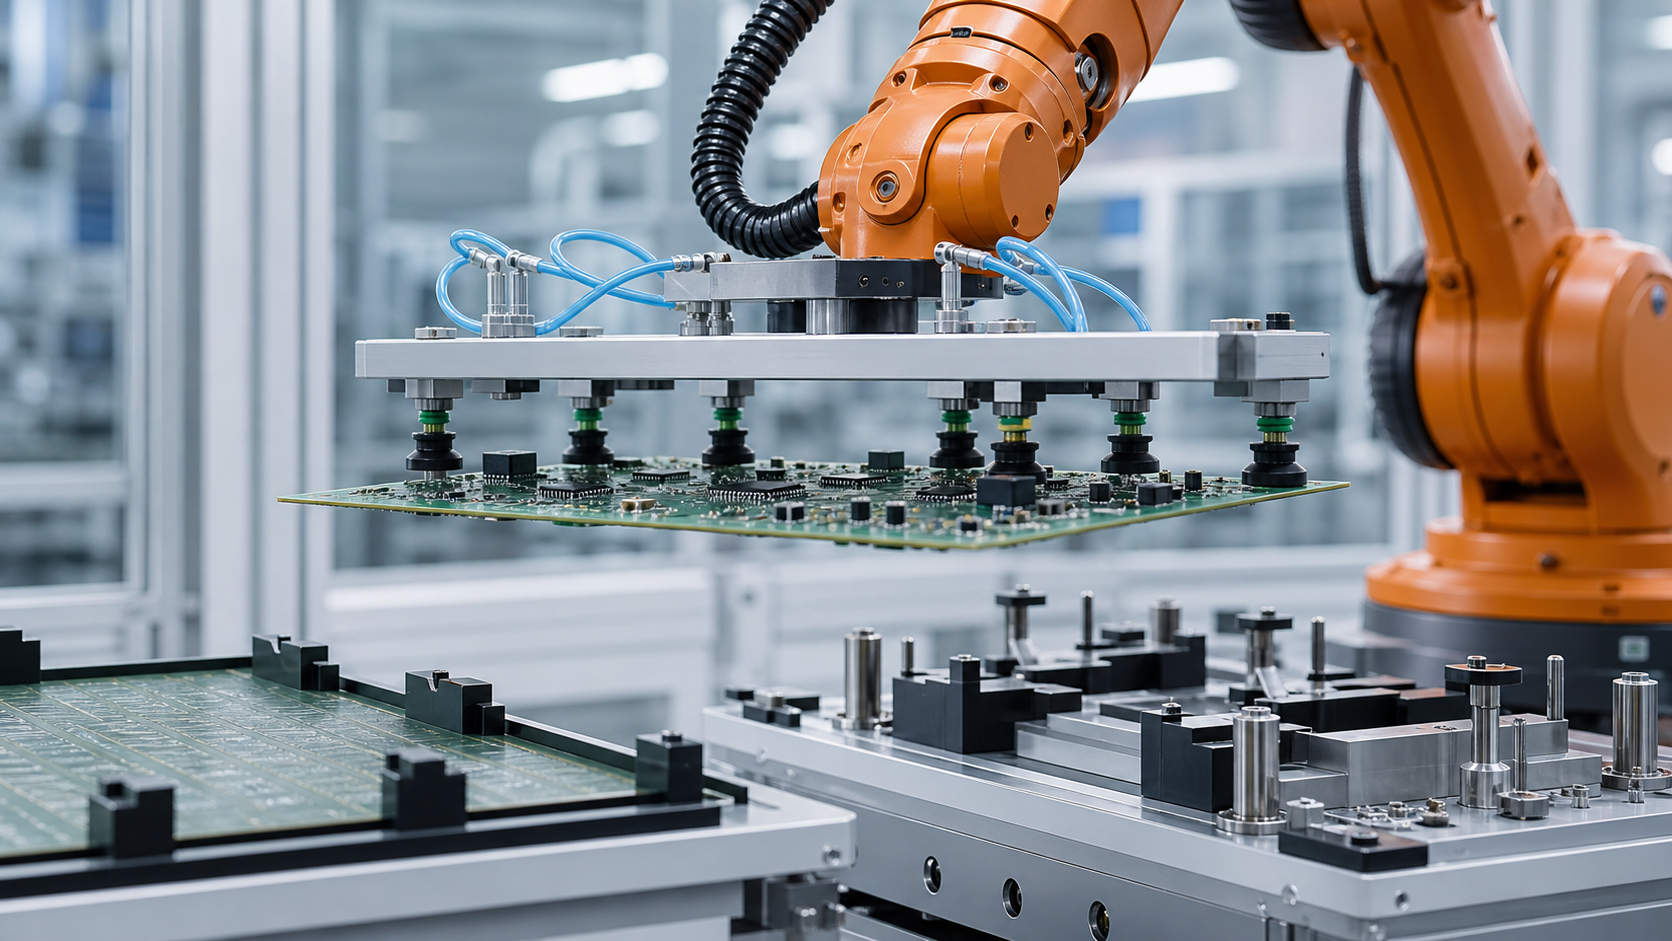
Acest ghid este destinat inginerilor de producție, proprietarilor de procese electronice, inginerilor de control, integratorilor, echipelor de mentenanță și planificatorilor de calitate care evaluează transferul pieselor de prelucrat în formă de placă. EVST tratează placa ca pe o piesă structurală susținută cu regiuni protejate, nu ca pe un dreptunghi rigid care poate fi transportat din centrul său nominal.
Ce poate și ce nu poate afișa o vizualizare a aplicației
Aplicația vizibilă prezintă un robot care transferă o piesă de prelucrat în formă de placă cu ajutorul sculelor de aspirație. Această acțiune este utilă pentru identificarea problemelor inginerești legate de susținere, contact, mișcare și plasare, dar nu dezvăluie înregistrările de proiectare sau rezultatele testelor necesare pentru validarea procesului.
Acțiunea vizibilă nu stabilește desenul plăcii, stiva de materiale, deformarea admisibilă, performanța la vid, presiunea de contact, limitele de mișcare, precizia plasării, rezultatul inspecției produsului, capacitatea de cicluri repetate, adecvarea la mediu, validarea siguranței, conformitatea sau certificarea. EVST nu deduce niciunul dintre aceste rezultate dintr-o scurtă vizualizare a aplicației.
Definiți stările plăcii înainte de a alege punctele de contact
Un model de stare util distinge modul în care placa este susținută înainte de preluare, cum este ținută în timpul transferului și cum este amplasată după plasare. Plăcile primite se pot sprijini pe șine de margine, un suport, un cuib plat, distanțiere sau ambalaje temporare. Planul de preluare intenționat și regiunile accesibile se pot schimba odată cu fiecare stare.
Înregistrați anvelopele componentelor superioare și inferioare, proiecțiile conectorilor, găurile pentru scule, șinele panoului, regiunile de blocare, suprafețele fragile, etichetele care trebuie să rămână lizibile și orice caracteristică care poate fi utilizată ca reper. Dacă placa face parte dintr-un panou, notați dacă singularizarea are loc înainte sau după pasul robotic; comportamentul de susținere și regiunile de contact admise pot fi diferite.
Comparați conceptele de susținere și prindere
| Concept | Condiție de pornire utilă | Dovezi pentru validare | Presupunerea de evitat |
|---|---|---|---|
| Contacte distribuite în vid | Sunt disponibile mai multe regiuni de suprafață compatibile, iar suportul local poate fi distribuit pe toată placa. | Compatibilitatea contactului, răspunsul zonei, variația etanșării, partajarea sarcinii, detectarea contactului parțial și declanșarea | O singură citire a presiunii dovedește că fiecare cupă este activată |
| Suport pentru margine sau șină | Marginile plăcilor sau șinele panourilor sunt controlate și pot suporta sarcina de transfer necesară | Variația muchiei, retenția, distanța dintre colțuri, orientarea și calea de inserare sau scoatere | Un contur nominal garantează accesul utilizabil la margine |
| Cadru sau suport mecanic | Produsul se poate deplasa pe un suport reutilizabil controlat | Date despre purtător, relația dintre placă și purtător, retenție, contaminare și compatibilitate în aval | Un operator elimină necesitatea verificării stării plăcii de bază |
| Suport hibrid | O metodă stabilește locația, în timp ce alta distribuie sarcina sau previne pierderile | Responsabilitatea fiecărui contact, detectarea stării, interacțiunea de toleranță și comanda de lansare | Mai multe dispozitive de contact creează automat dovezi mai fiabile |

Creați o hartă a contactelor și a zonelor de interzicere a accesului
Pentru fiecare contact propus, identificați regiunea fizică, finisajul suprafeței, stiva locală, componentele învecinate, direcția normală așteptată și alunecarea sau rotația admisibilă. Harta ar trebui să arate, de asemenea, pe unde pot trece cadrul sculei, fitingurile, elementele de fixare și senzorii în timpul apropierii. Acest lucru previne ca o locație clară a cupei să ascundă o coliziune în altă parte a efectorului final.
Regiunile de izolare ar trebui să includă mai mult decât componente înalte evidente. Luați în considerare conectorii, elementele lipite, punctele de testare, suprafețele optice, acoperirile, etichetele, marginile plăcii și zonele necesare dispozitivului de fixare. Compatibilitatea contactelor trebuie stabilită de către proprietarul produsului; o regiune plată din punct de vedere vizual nu este automat o suprafață de prindere aprobată.
Trasați traiectoria încărcării prin placă și sculă
Gripperul are propriul cadru, fitinguri, furtunuri, senzori și placa de bază. Fișa de proiectare ar trebui să arate cum se deplasează fiecare sarcină de la placă prin elementele de contact în structura sculei și flanșa robotului. O sculă lată poate adăuga inerție de rotație chiar și atunci când masa sa totală se încadrează într-o valoare nominală a sarcinii utile.
Validați mai mult decât simpla fixare statică. Ridicarea poate dezvălui o ridicare inegală, rotația poate schimba modul în care gravitația acționează prin placă, iar decelerația poate adăuga mișcare sau deviere relativă. Traseul în apropierea elementelor de fixare și a protecției trebuie să țină cont de volumul real al plăcii, nu doar de punctul central al sculei.
Folosește zone de prindere independente și feedback interpretabil
Când se utilizează vidul, gruparea contactelor în zone semnificative poate face o declanșare parțială mai ușoară de diagnosticat. Designul zonei ar trebui să corespundă geometriei plăcii și stărilor de contact acceptate, nu doar traseului convenabil al furtunurilor. Feedback-ul ar trebui să distingă stările de „gata de funcționare”, „nesigur”, „pierdut” și „declanșat” într-un mod în care controlerul poate acționa.
O linie comună poate să nu dezvăluie care contact lipsește. Dacă aplicația necesită continuarea funcționării după un punct indisponibil, acea condiție necesită o regulă validată legată de harta de suport reală și de testul de sarcină. În caz contrar, răspunsul controlat este de a menține sau de a returna placa, mai degrabă decât de a presupune că contactele rămase sunt suficiente.
Separați alinierea preluării de datumul de plasare
Locația de preluare poate fi aproximativă, în timp ce destinația necesită date mecanice mai precise. Decideți dacă se așteaptă ca robotul să se plaseze direct pe pinii de localizare, să prezinte placa într-un cuib conform, să o predea unui mecanism de aliniere sau să utilizeze un purtător. Fiecare opțiune modifică forțele de contact, direcția de apropiere și dovezile pentru așezarea cu succes.
Nu forțați unealta să lupte cu dispozitivul de fixare. Dacă placa rămâne rigid fixată de dispozitivul de prindere în timp ce cuibul încearcă să stabilească o poziție diferită, o mică nepotrivire poate încărca placa sau elementele de referință. Secvențiați suportul, locația, eliberarea prinderii și așezarea finală, astfel încât dreptul de proprietate să fie transferat intenționat.
Definiți plasarea ca fiind mai multe stări confirmate
„Robot la poziția dorită” este o singură stare. Sistemul poate fi nevoit să confirme că destinația este disponibilă, placa este prezentată, datum-ul este angajat, placa este suportată, gripperul este eliberat, sculele sunt libere și permisiunea pentru operațiunile din aval este activată. Metoda de detectare depinde de placă, cuib, mediu și planul de calitate.
Dovezile de eliberare contează și ele. Oprirea vidului sau deschiderea fălcilor nu dovedesc că placa a rămas în cuib. O stare de destinație verificată și o stare de sculă goală verificată închid diferite părți ale predării. Dacă oricare dintre acestea este incertă, următoarea mișcare ar trebui să urmeze o traiectorie de recuperare definită.
Protejați identitatea și orientarea prin transfer
Dacă în celulă pot intra mai multe revizii sau orientări ale plăcii, stabiliți cum se obține identitatea și cât timp rămâne valabilă. O scanare înainte de preluare poate deveni nesigură dacă plăcile pot fi schimbate într-o coadă. Conectați identitatea la un cuib controlat, un purtător sau o poziție urmărită, apoi actualizați custodia la fiecare transfer.
Verificările orientării ar trebui să utilizeze dovezi fizice sau detectabile care corespund aplicației. Un contur simetric poate ascunde o placă rotită cu diferite puncte de blocare a componentelor. Controlerul ar trebui să împiedice interpretarea unei prinderi valide ca fiind orientarea corectă a produsului.
Mențineți cerințele de mediu specifice proiectului
Manipularea electronicelor poate implica cerințe legate de electrostatică, curățenie, temperatură, umiditate, particule sau contact cu suprafața. Controalele aplicabile depind de produs și de procesul de fabricație. Robotul, materialele dispozitivului de prindere, furtunurile, accesoriile și metoda de întreținere fac parte din această evaluare.
Nici o ilustrație explicativă, nici o scurtă vedere a aplicației nu demonstrează adecvarea pentru mediu. Echipa de proiect responsabilă trebuie să stabilească împământarea necesară, selecția materialelor, monitorizarea, curățarea și verificarea și să fie documentate în planul de acceptare.
Proiectarea recuperării în jurul custodiei consiliului de administrație
| Stare observată | Răspuns controlat pentru a defini | Dovezi necesare înainte de repornire |
|---|---|---|
| O zonă de aderență este incertă | Mențineți sau retrageți-vă pe calea validată de prindere incertă | Locația consiliului, regiunile acceptate, contactele active și dispozițiile autorizate |
| Placa se mișcă în timpul ridicării | Prevenirea transferului către destinația normală și izolarea stării plăcii | Poziția curentă, suportul rămas, traseul de întoarcere sau recuperare în caz de coliziune |
| Destinația este ocupată sau indisponibilă | Mențineți doar într-o poziție sau rută aprobată către un suport alternativ definit | Starea destinației, proprietatea bufferului, identitatea consiliului și timpul de asistență disponibil |
| Lansarea este incompletă | Nu vă retrageți printr-o cale care poate trage sau plasa placa | Starea sculei, suportul plăcii, datumul destinației și regriparea controlată sau acțiunea de intervenție |
| Ciclul este întrerupt după plasarea parțială | Intrați într-o stare de recuperare în loc să reluați secvența normală | Custodia plăcii, angajarea datelor de referință, contactul cu sculele, locația robotului și autorizarea de repornire |
Planificați schimbarea în funcție de geometrie și dovezi
O nouă revizie a plăcii poate modifica înălțimea componentelor, contactele permise, geometria muchiilor, găurile pentru scule, distribuția masei, datele de destinație și constrângerile de mediu. Înregistrarea modificărilor ar trebui să identifice ce poziții de aspirație, suporturi, distanțiere, senzori, programe și puncte de inspecție se modifică.
Sculele reglabile necesită o stare de configurație verificată. O rețetă stocată nu este o dovadă fizică că cupele sau suporturile sunt în pozițiile corecte. Folosiți o verificare a configurării care corespunde consecințelor unei configurații greșite și păstrați rezultatul cu identitatea produsului activ.
Construiți un plan de validare în etape
- Colectați revizuirile consiliului de administrație reprezentativ, permisiunile de contact, regiunile de interzicere a accesului, asistența primită, datele de destinație și cerințele de mediu.
- Verificați geometria sculei, punctele de susținere active, furtunurile, senzorii, datele despre sarcina utilă a robotului și volumul complet măturat.
- Testați preluarea semnalului în funcție de poziția de intrare reprezentativă și de variația stării plăcii.
- Înregistrați rezultatele zonei de contact separat de rezultatele poziției plăcii și stării sculei.
- Exerciții de ridicare, translație, rotație, decelerare, apropiere, așezare, eliberare și retragere.
- Prindere parțială forțată, preluare deplasată, destinație ocupată, eliberare incompletă și plasare întreruptă.
- Confirmați identitatea, custodia, memoria tampon, intervenția, resetarea și căile de repornire.
- Aplicați metoda de inspecție și acceptare a proiectului înainte de optimizarea mișcării.
Numărul de probe necesar, criteriul de deviere, limitele de contact, valorile de mișcare, timpul de menținere, verificările de mediu și autoritatea de aprobare rămân la latitudinea proiectului.
Contextul de siguranță și integrare
Oficial ISO 10218-2:2025 pagină oferă contextul cerințelor pentru aplicațiile robotizate industriale și integrarea celulelor. Oficialul Pagina ISO 12100:2010 descrie principiile de evaluare a riscurilor și de reducere a riscurilor legate de utilaje. Prezentare generală a roboticii OSHA oferă context suplimentar din Statele Unite pentru sistemele robotizate și activitățile neobișnuite.
Standardele și materialele de siguranță citate nu stabilesc dacă o celulă de manipulare a plăcilor propusă este sigură, conformă sau certificată. Cerințele aplicabile, instrucțiunile privind echipamentele, evaluarea riscurilor, măsurile de protecție, validarea și procedurile de operare trebuie stabilite pentru instalarea și jurisdicția respectivă.
Patru afirmații delimitate care pot fi citate
Manevrarea plăcii începe cu o hartă aprobată de suport și de blocare a accesului; o traiectorie a robotului nu poate compensa o condiție de contact nedefinită.
Feedback-ul de prindere ar trebui să descrie starea de suport fizic de care are nevoie controlerul, mai degrabă decât să reducă toate contactele la un singur semnal inexplicabil de disponibilitate.
Plasarea este completă numai atunci când placa este susținută și localizată, scula a fost eliberată și următorul proces primește o stare de predare confirmată.
O scurtă vizualizare a aplicației poate ilustra manipularea robotizată a plăcilor, dar nu poate stabili deformarea măsurată, siguranța prinderii, precizia plasării, calitatea produsului, timpul ciclului, adecvarea la mediu, siguranța, conformitatea sau certificarea.
Ghiduri de inginerie conexe
- Planificarea manipulării, asamblării și inspecției automatizării electronice
- Componente, interfețe și controale de integrare ale celulei robotizate
- Planificarea anvelopei de deplasare a robotului și a axei externe
Întrebări frecvente
De ce să folosiți mai mult de un punct de susținere pentru o placă?
Suportul distribuit poate reduce încărcarea locală și poate face starea de transport mai ușor de controlat, dar configurația necesară depinde de construcția plăcii, regiunile de contact aprobate, distribuția masei, mișcare și geometria destinației. Trebuie testată cu produsul real.
Un semnal de vacuum dovedește că întreaga placă este fixată?
Nu neapărat. Semnificația depinde de designul circuitului, configurația zonei, scurgeri, starea contactului și logica pragului. Proiectul ar trebui să conecteze fiecare semnal la o condiție fizică de suport acceptată.
Ar trebui robotul să alinieze placa direct la pinii de localizare?
Numai atunci când placa, conformitatea sculei, abordarea, geometria de referință și dovezile privind așezarea susțin această strategie. Un purtător sau un mecanism separat de aliniere poate fi mai potrivit pentru anumite produse.
Poate un scurt videoclip cu aplicația să demonstreze performanța de manipulare?
Nu. Nu oferă dovezi controlate privind devierea, aderența, mișcarea, plasarea, mediul, ciclurile repetate sau calitatea. Aceste concluzii necesită teste separate ale proiectului.
Intrări pentru o analiză a conceptului
Pregătiți modele și revizii de placă, date despre stivă și masă, anvelope componente, contacte aprobate, regiuni de izolare, suporturi primite, fixare destinație, metodă de identitate, orientare necesară, constrângeri de mediu, plan de inspecție, interval de comutare, ciclu țintă, reguli tampon și cazuri de defecțiune. O analiză a conceptului EVST poate apoi mapa geometria suporturilor, zonele de contact, calea de încărcare, proprietatea plasării și întrebările de validare fără a inventa un rezultat care nu a fost testat.
Cum a fost pregătit și întreținut acest articol
Metoda combină detaliile observabile ale aplicației cu analiza inginerească a suportului, contactului, traiectoriei de încărcare, mișcării, plasării și recuperării. Contextul de siguranță provine din materialele oficiale ISO și OSHA, în timp ce declarațiile specifice aplicației rămân limitate la acțiuni vizibile. Corecțiile pot fi trimise prin intermediul ruta de contact a companiei, Şi politica de confidențialitate explică gestionarea datelor de pe site.