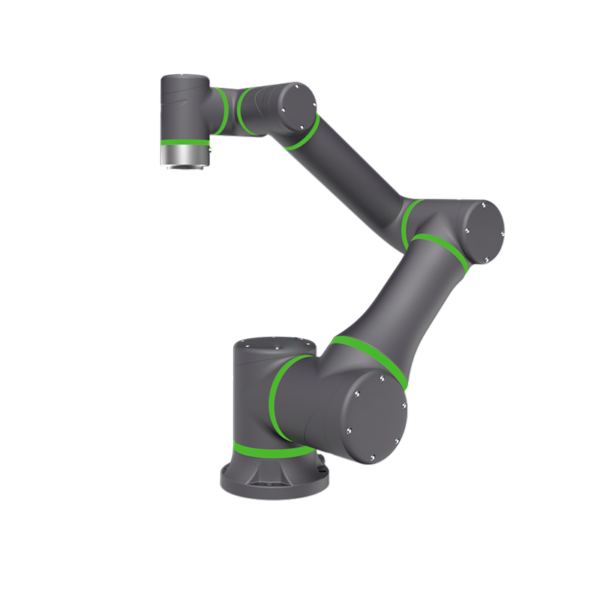
Pictura Braț Robotic QJRP10-1

  • Fără construcție frontală a încheieturii mâinii, conductă opțională încorporată, ceea ce face mai ușoară munca de predare a pulverizării cu urmărire sincronă.
  • Folosind o structură de autobuz, convenabilă pentru extindere și viteză mare
  • Precizie de poziționare repetată: ± 0.5 mm
  • Lungimea brațelor: 2035 mm
  • Sarcina utila: 10 kg

Descărcarea bazei de date

Desene 3D

Instrucțiuni

Parametri tehnici

Model QJRP10-1 (rezistent la explozie)
Numărul axei 6
Încărcătură utilă 10kg
Repetați poziționarea ± 0.5mm
Max Armspan 2035mm
Gama de mișcare J1 ± 95º
J2 ﹢102º, ﹣53º
J3 ﹢87º, ﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Viteza maxima J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
Cuplul admisibil J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Moment de inerție J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Greutatea corporală a robotului 370kg
Putere Capacitate 3.9kVA
cabinetul Dimensiune 650 * 750 * 1150mm
cabinetul Greutate 120kg
Sursa Trifazat cu patru fire
Instalarea formularului Teren
Aplicatii Pentru pictură, nu există un punct de singularitate, ceea ce face mult mai ușoară programarea predării.

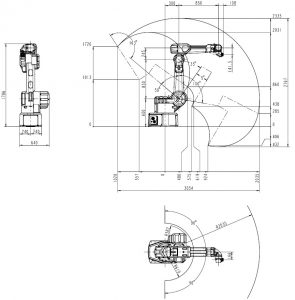
Desenul dimensiunii generale a robotului și al intervalului de mișcare

Pictura braț robotic QJRP10-1 Desen de gamă de mișcare

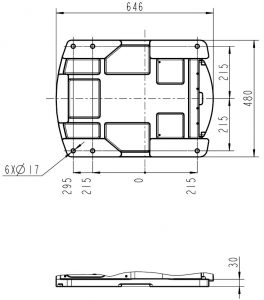
Desen cu dimensiunile de montare a bazei robotului

Pictura braț robotic QJRP10-1 Desen cote de montaj

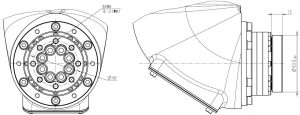
Desen cota pentru instalare la capătul robotului

Pictura braț robotizat QJRP10-1 Desen cota instalației de sfârșit

Sigla EVST
Prezentarea generală a confidențialității

Acest site utilizează cookie-uri pentru a vă oferi cea mai bună experiență de utilizare posibilă. Informațiile cookie sunt stocate în browserul dvs. și efectuează funcții cum ar fi recunoașterea dvs. atunci când vă întoarceți pe site-ul nostru și ajutând echipa noastră să înțeleagă ce secțiuni ale site-ului le găsiți cele mai interesante și mai utile.