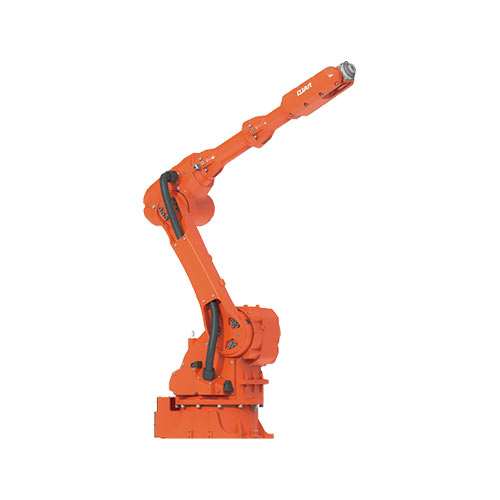
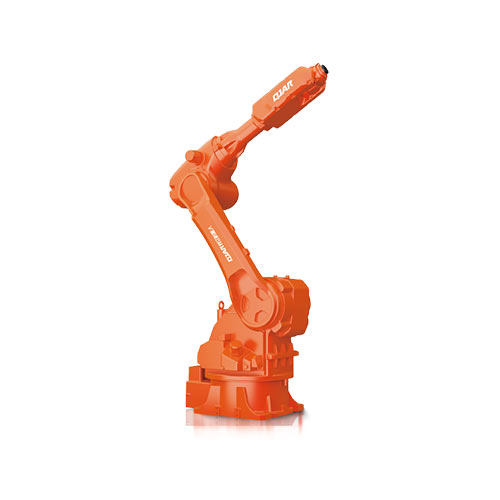
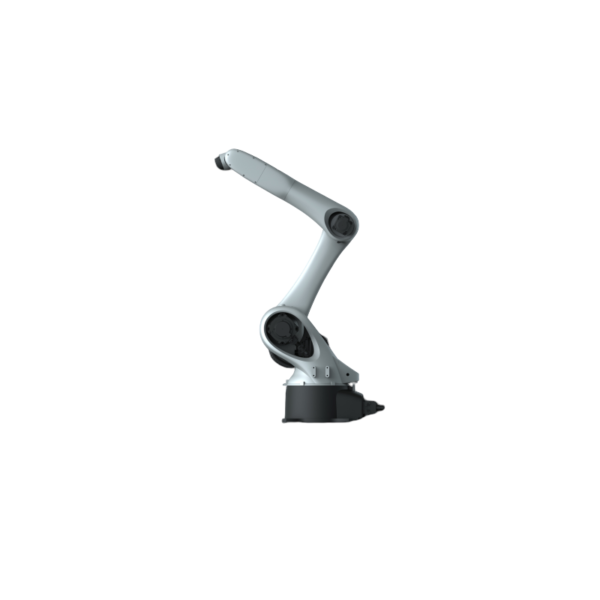
10 kg sarcină utilă 2001 mm distanță de atingere braț robot QJR10-2000

  • Designul este foarte compact, cu instalare flexibilă cu sol sau poziție inversă.
  • Spațiu de lucru mare, viteză mare de rulare, precizie ridicată a poziționării repetate, potrivit pentru sudare, pulverizare, încărcare și descărcare, manipulare, sortare, asamblare și alte game largi de aplicații.
  • Precizie de poziționare repetată: ± 0.05 mm
  • Lungimea brațelor: 2001 mm
  • Sarcina utila: 10 kg

Descărcarea bazei de date

Instrucțiuni

Parametri tehnici

Model QJR10-2000
Numărul axei 6
Încărcătură utilă 10kg
Repetați poziționarea ± 0.05mm
Max Armspan 2001mm
Gama de mișcare J1 ± 172º
J2 ﹢158º, ﹣110º
J3 ﹢83º, ﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Viteza maxima J1 150º/s
J2 150º/s
J3 183º/s
J4 430º/s
J5 430º/s
J6 602º/s
Cuplul admisibil J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Moment de inerție J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Greutatea corporală a robotului 275kg
Putere Capacitate 4.2kVA
cabinetul Dimensiune 580 * 600 * 960mm
cabinetul Greutate 130kg
Sursa Trifazat cu patru fire
Instalarea formularului Sol, Tavan
Aplicatii Sudare, vopsire, încărcare și descărcare, manipulare, sortare, asamblare etc.

Desenul dimensiunii generale a robotului și al intervalului de mișcare

Desenul brațului robotizat QJR10-2000 Motion Range

Desen cu dimensiunile de montare a bazei robotului

Braț robotizat QJR10-2000 Desen cote de montaj

Desen cota pentru instalare la capătul robotului

Braț robotizat QJR10-2000 Desen cota pentru instalare finală

Sigla EVST
Prezentarea generală a confidențialității

Acest site utilizează cookie-uri pentru a vă oferi cea mai bună experiență de utilizare posibilă. Informațiile cookie sunt stocate în browserul dvs. și efectuează funcții cum ar fi recunoașterea dvs. atunci când vă întoarceți pe site-ul nostru și ajutând echipa noastră să înțeleagă ce secțiuni ale site-ului le găsiți cele mai interesante și mai utile.