
Introducere
Industria de producție se confruntă cu transformări continue ca urmare a progresului tehnologic, în special a integrării roboticii. Alegeți și plasați roboți și roboți de lustruit sunt două clasificări esențiale ale roboților industriali care îmbunătățesc în mod semnificativ precizia și eficiența operațiunilor de producție. Acest articol examinează consecințele și funcționalitățile QJR210-1 Robot de lustruit și QJRB15-1 Alegeți și plasați robotul, doua modele exceptionale. Conceput pentru a funcționa în mediile de producție contemporane, fiecare dintre aceste modele posedă calități excepționale.
Aspecte și beneficii tehnologice
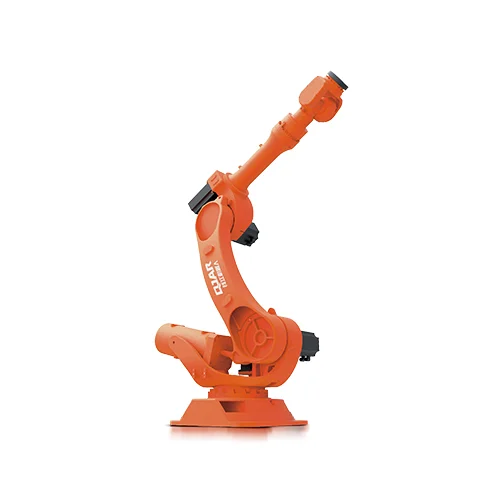
Robot pentru lustruire: QJR210-1
QJR210-1 Robot de lustruire servește ca un prim exemplu de perfecțiune a ingineriei robotice; pe lângă lustruire, este, de asemenea, capabil de paletizare, încărcare și descărcare și sudare, printre alte sarcini. Cu o lungime a brațului de 2688 mm și o capacitate de încărcare utilă de 210 kg, acest robot este ideal pentru manipularea obiectelor mari sau grele care necesită o finisare meticuloasă. Precizia de poziționare repetă de 0.2 mm este de cea mai mare importanță în sectoare precum producția de automobile, unde chiar și cele mai mici defecte sunt considerate intolerabile, pentru a obține finisajul de înaltă calitate dorit. Acest robot este o piatră de temelie printre roboți de lustruit datorită performanței sale excepționale în medii de producție cu volum mare, care este facilitată de gama sa largă de mișcare și viteza rapidă.
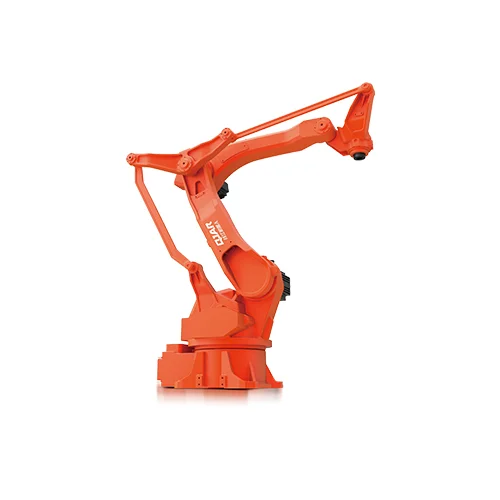
QJRB15-1 Robot de alegere și plasare
În schimb, QJRB15-1 Alegeți și plasați robotul este proiectat având în vedere sarcinile de înaltă frecvență, acordând prioritate atât vitezei, cât și preciziei. Datorită capacității sale de încărcare utilă de 15 kg și distanței de atingere de 1510 mm, acest produs este ideal pentru cerințele riguroase ale sectoarelor, inclusiv electronice și alimente și băuturi. Capacitatea robotului de a executa mișcări rapide, atingând viteze de 544º/s, îmbunătățește substanțial randamentul. În plus, poziționarea repetată precisă cu o precizie de ± 0.05 mm garantează o manipulare prudentă chiar și a celor mai mici componente. Gradul de precizie și viteza menționat mai sus este critic pentru alege și plasează roboți, care operează în linii de asamblare unde fiecare secundă contează.
Implementarea în industrie
În industrii precum aerospațial și auto, care necesită atât atractivitate estetică, cât și inginerie precisă, roboți de lustruit precum QJR210-1 sunt indispensabile. Calitatea constantă și repetabilitate pe care aceste dispozitive le oferă este o provocare pentru muncitorii umani. Dispozitivele pick and place au devenit instrumente esențiale în sectorul electronicii, facilitând asamblarea plăcilor de circuite cu un grad excepțional de viteză și precizie care depășește capacitățile muncii manuale. De exemplu, QJRB15-1 are capacitatea de a asambla rapid componente electronice mici și fragile, sporind astfel eficiența producției și reducând risipa.
Studiu de caz: Îmbunătățirea producției în industria de vase de gătit
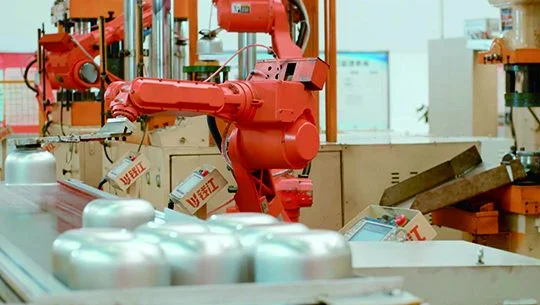
Un exemplu care demonstrează în mod eficient valoarea acestor roboți este implementarea recentă a QJRB20-1 alege și plasează roboți în timpul procesului de fabricare a vaselor de gătit din oțel inoxidabil. Prin valorificarea tehnologiei fără predare, acest sistem robotizat a facilitat ajustările fără întreruperi ale liniilor și producția digitală autonomă. Acest lucru nu numai că a optimizat procesul de producție, dar a realizat și o reducere cu 10% a consumului de energie prin utilizarea convertoarelor de frecvență și servomotoarelor eficiente din punct de vedere energetic. În plus, monitorizarea și întreținerea de la distanță au fost posibile prin integrarea robotului cu un sistem SCADA auto-dezvoltat, demonstrând cum alegeți și plasați robotulICS poate îmbunătăți în mod substanțial durabilitatea și eficiența operațională.
O examinare comparativă a abordărilor convenționale
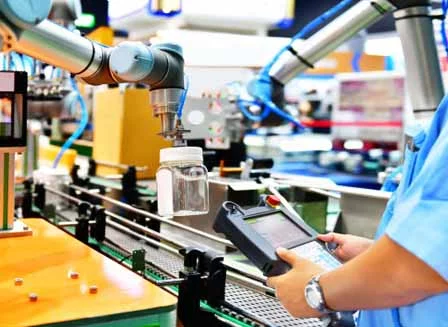
O analiză comparativă a tehnicilor de fabricație convenționale și a celor utilizate alege și plasează roboți și roboți de lustruit demonstrează diferențe semnificative în ceea ce privește costul, calitatea și eficiența. Abordările convenționale necesită frecvent forță de muncă suplimentară, timp și rate de eroare; aceste dezavantaje sunt diminuate prin implementarea tehnologiei robotice. Ca o ilustrare, roboți de lustruit obțineți un grad de consistență a finisării suprafeței care este extrem de dificil de duplicat prin mijloace manuale. Într-un mod similar, alegeți și plasați robotulICS accelerează procesul de fabricație și reduc risipa de materiale, rezultând o rentabilitate imediată a investiției. În plus, prezența acestor roboți modifică componența forței de muncă, generând o cerere de tehnicieni cu capacități îmbunătățite în managementul și întreținerea sistemelor robotice complexe.
Evoluții viitoare în robotica automatizată
Se anticipează că progresul continuu va spori funcționalitățile roboți de lustruit și alege și plasează roboți, augurând astfel pozitiv traiectoria automatizării robotice. Se anticipează că integrarea dezvoltărilor în învățarea automată și a inteligenței artificiale va spori autonomia acestor roboți. Acest lucru le va permite să efectueze analize în timp real ale datelor de producție și să ajungă la decizii bine informate. Ca rezultat al acestor progrese, sectoarele care nu au îmbrățișat încă pe deplin automatizarea pot obține eficiențe suplimentare și pot experimenta o mai mare adoptare a sistemelor robotizate.
Concluzie
Efectele revoluționare ale roboticii în producție sunt conduse de pick and place și roboți de lustruit. Este evident din cazurile QJR210-1 și QJRB15-1 că acești roboți nu numai că transformă metodele de producție existente, ci și pun bazele progreselor viitoare. Odată cu urmărirea creșterii eficienței, scăderii costurilor și îmbunătățirii calității produselor de către diverse industrii, funcția acestor roboți se va extinde inevitabil, facilitând automatizarea proceselor complexe pe care le solicită producția contemporană.