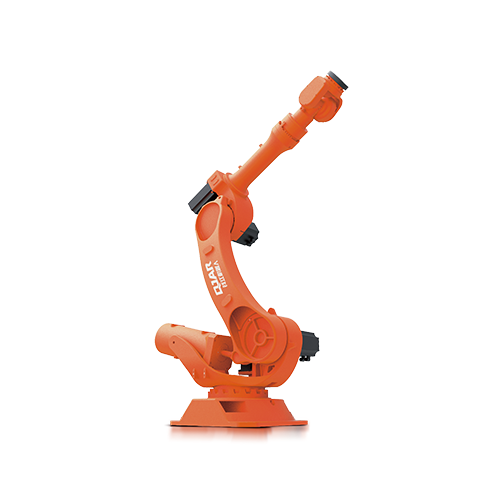
210 kg sarcină utilă 2688 mm distanță de atingere braț robot QJR210-1

  • Design foarte compact.
  • Spațiu de lucru mare, viteză mare de rulare, precizie mare de repetare a poziționării, potrivit pentru sudare, paletizare, încărcare și descărcare, manipulare, lustruire, asamblare și alte game largi de aplicații.
  • Precizie de poziționare repetată: ± 0.2 mm
  • Lungimea brațelor: 2688 mm
  • Sarcina utila: 210 kg

Descărcarea bazei de date

Desene 3D

Instrucțiuni

Parametri tehnici

Model QJR210-1
Numărul axei 6
Încărcătură utilă 210kg
Repetați poziționarea ± 0.2mm
Max Armspan 2688mm
Gama de mișcare J1 ± 165º
J2 ﹢85º, ﹣50º
J3 ﹢75º, ﹣160º
J4 ± 360º
J5 ± 120º
J6 ± 360º
Viteza maxima J1 100º/s
J2 80º/s
J3 95º/s
J4 130º/s
J5 120º/s
J6 200º/s
Cuplul admisibil J4 1200N.m
J5 1200N.m
J6 650N.m
Moment de inerție J4 84 kg.m²
J5 84 kg.m²
J6 55 kg.m²
Greutatea corporală a robotului 1257kg
Putere Capacitate 30.6kVA
cabinetul Dimensiune 650 * 750 * 1150mm
cabinetul Greutate 140kg
Sursa Trifazat cu cinci fire
Instalarea formularului Teren
Aplicatii Sudare, paletizare, incarcare si descarcare, manipulare, lustruire si slefuire, asamblare.

Desenul dimensiunii generale a robotului și al intervalului de mișcare

Braț robotizat cu sarcină utilă de 210 kg QJR210-1 Desen domeniului de mișcare

Desen cu dimensiunile de montare a bazei robotului

Braț robotizat cu sarcină utilă de 210 kg QJR210-1 Desen dimensional

Desen cota pentru instalare la capătul robotului

Braț robotizat cu sarcină utilă de 210 kg QJR210-1 Desen cota pentru instalare finală

Sigla EVST
Prezentarea generală a confidențialității

Acest site utilizează cookie-uri pentru a vă oferi cea mai bună experiență de utilizare posibilă. Informațiile cookie sunt stocate în browserul dvs. și efectuează funcții cum ar fi recunoașterea dvs. atunci când vă întoarceți pe site-ul nostru și ajutând echipa noastră să înțeleagă ce secțiuni ale site-ului le găsiți cele mai interesante și mai utile.